
 EN
Regulador para Grupos Electrógenos: Principios de Control y Selección
Elegir el componente correcto del gobernador para un grupo electrógeno es una de esas decisiones que parecen sencillas hasta que no lo son. Con frecuencia, los compradores piden un reemplazo del gobernador para grupos electrógenos únicamente por la marca del motor, solo para descubrir después que la unidad oscila bajo carga o pierde estabilidad de frecuencia al operar en paralelo. Una aplicación de gobernador para grupos electrógenos exige emparejar el tipo de control, la interfaz del actuador y el modo de operación con el motor y la carga reales, y no simplemente adquirir el número de modelo más cercano disponible.
Función de un gobernador en un grupo electrógeno
El gobernador en un grupo electrógeno diésel mantiene la velocidad del motor controlando la posición de la cremallera de combustible. Cuando la carga conectada aumenta, las RPM disminuyen; el gobernador detecta esta desviación e inyecta más combustible para regresar al punto de consigna. Cuando la carga disminuye, reduce la inyección de combustible. Este ciclo continuo de retroalimentación es lo que mantiene la frecuencia de salida en 50 Hz o 60 Hz, independientemente de las variaciones de carga.
El rendimiento del gobernador del grupo electrógeno se clasifica según normas internacionales: la Clase 1 permite una variación de velocidad en estado estacionario de ±0,25 %, mientras que la Clase 2 permite ±0,5 %. Para aplicaciones industriales en las que el módulo de control del motor diésel debe coordinarse con los sistemas AVR, la Clase 1 suele ser el requisito básico.
Reguladores mecánicos frente a electrónicos
Dos tipos de gobernadores cubren actualmente la mayoría de las aplicaciones de grupos electrógenos con gobernador. Comprender la diferencia entre ellos constituye la base de cualquier decisión informada sobre la selección de un gobernador para grupo electrógeno —y va más allá del precio.
Reguladores mecánicos
Los gobernadores mecánicos regulan la velocidad del motor mediante contrapesos centrífugos. A medida que las RPM aumentan, el movimiento de los contrapesos reduce la inyección de combustible mediante una conexión mecánica; cuando las RPM disminuyen, dicha conexión se abre. No se requiere energía externa ni sensores: el sistema es completamente autónomo.
Para los grupos electrógenos diésel antiguos en entornos remotos o de bajo mantenimiento, una unidad mecánica suele ser la solución de regulador para grupos electrógenos más rentable. La precisión de la regulación de velocidad es su principal limitación: los reguladores mecánicos normalmente no pueden mantener la tolerancia Clase 1 bajo condiciones de carga dinámica.
Reguladores electrónicos
Los reguladores electrónicos utilizan un sensor de captación magnética combinado con una unidad de control electrónico que acciona un actuador electrohidráulico. El tiempo de respuesta es significativamente más rápido que el de cualquier sistema mecánico, lo que convierte a las configuraciones de grupos electrógenos con regulador electrónico en el estándar para:
- Grupos electrógenos industriales con requisitos de frecuencia Clase 1
- Motores de gas natural, que son más sensibles a la velocidad de respuesta del regulador
- Sistemas de grupos electrógenos en paralelo, donde la precisión de sincronización es fundamental
- Grupos electrógenos acoplados a sistemas AVR digitales que requieren una coordinación precisa entre frecuencia y tensión
La mayoría de las unidades electrónicas de regulación para grupos electrógenos permiten ajustar la ganancia, la estabilidad y el porcentaje de caída, lo que posibilita su afinación precisa según las características específicas del motor y de la carga. El Controlador de velocidad S6700H para gobernador de generador diesel está diseñado para esta gama de aplicaciones de regulación electrónica para grupos electrógenos diésel, cubriendo los requisitos estándar de control electrónico de velocidad.

El Unidad de control de velocidad ESD5500E para regulador de velocidad es otra opción ampliamente utilizada de regulación para grupos electrógenos, compatible con configuraciones estándar de actuadores electrohidráulicos en una amplia gama de motores diésel.
Grupos electrógenos industriales frente a estaciones móviles de energía
Los requisitos de regulación para grupos electrógenos difieren significativamente entre aplicaciones fijas y móviles.
Los grupos electrógenos industriales fijos funcionan en ciclos de espera predecibles con perfiles de carga relativamente estables. Un regulador electrónico para grupos electrógenos de respuesta estándar, combinado con un actuador de servicio medio, resuelve adecuadamente la mayoría de los escenarios.
Las estaciones móviles de energía experimentan vibración, ciclos térmicos y variaciones impredecibles de carga. Para un grupo electrógeno con regulador en este entorno, la durabilidad del actuador y la estabilidad de la calibración son fundamentales. El Actuador Externo POPULACE ADC120/ADC175/ADC225 ofrece opciones de 12 V y 24 V con distintas longitudes de carrera y clasificaciones de fuerza, garantizando compatibilidad con diversas aplicaciones de reguladores para grupos electrógenos.
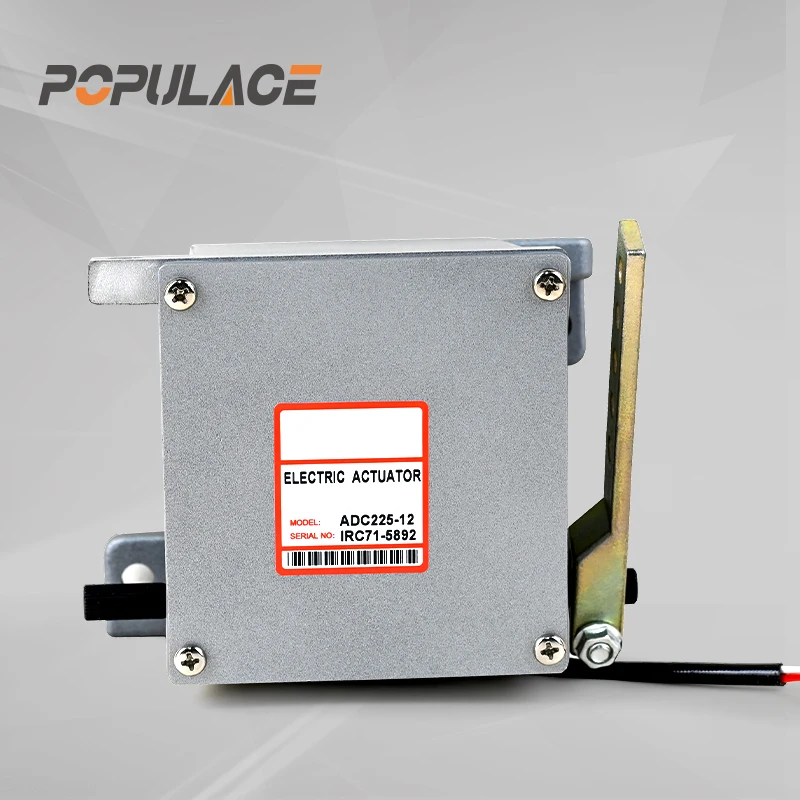
Al evaluar un controlador inteligente para grupos electrógenos que incluya lógica reguladora integrada, confirme si se conecta a un actuador externo o utiliza control electrónico integrado de inyección. La incompatibilidad entre el controlador y el actuador constituye un modo de fallo frecuente y evitable en las instalaciones de grupos electrógenos con regulador.
Modo isócrono frente a modo droop
El modo de funcionamiento del grupo electrógeno con regulador es uno de los parámetros de selección más determinantes, especialmente en aplicaciones en paralelo.
Modo isócrono (velocidad constante)
En modo isócrono, el regulador mantiene una velocidad del motor fija, independientemente de los cambios de carga. Este es el modo correcto del regulador para un grupo electrógeno que opera de forma aislada o como única fuente en un sistema insular (fuera de la red). La frecuencia permanece constante y no hay ambigüedad sobre qué máquina controla el bus.
Modo de caída (variación de velocidad)
El modo de caída permite que la velocidad del motor disminuya ligeramente al aumentar la carga, normalmente un 4-5 % desde la carga nula hasta la carga máxima. Cuando dos o más grupos electrógenos con regulador se conectan en paralelo, operar todos en modo isócrono genera inestabilidad: cada unidad intenta controlar la frecuencia de forma independiente, lo que provoca corriente circulante y oscilación de la carga. El modo de caída introduce un mecanismo natural de reparto de carga que distribuye la carga proporcionalmente entre las unidades conectadas en paralelo.
Un ajuste de caída del 5 % significa que el generador reduce aproximadamente 2,5 Hz (sistema de 50 Hz) entre la condición sin carga y la carga total. Para aplicaciones de grupos electrógenos con regulador en paralelo con la red, el modo de caída es obligatorio en el lado del generador: la red determina la frecuencia y el regulador del grupo electrógeno debe adaptarse a ella. Al utilizar un panel de control de generador Generac o cualquier controlador digital de sincronización en paralelo, normalmente se puede configurar el modo del regulador mediante la interfaz del panel.
Criterios de selección
Al evaluar una solución de grupo electrógeno con regulador, analice sistemáticamente estos parámetros:
- Compatibilidad del motor: Ajuste el tipo de regulador al sistema de inyección de combustible. Los motores con inyección mecánica utilizan controladores de grupo electrógeno con regulador basados en actuadores externos; los motores de riel común suelen emplear control integrado mediante la unidad de control electrónico (ECU).
- Interfaz del actuador: Verifique que el voltaje del actuador (12 V o 24 V), su recorrido y su clasificación de fuerza coincidan con los requisitos del bastidor de combustible del motor.
- Modo de operación: Para respaldo individual, se requiere régimen isócrono. En sistemas de grupos electrógenos con regulador en paralelo, se necesita régimen de caída o control activo de reparto de carga.
- Clase de respuesta: Clase 1 para cargas sensibles; Clase 2 para respaldo industrial estándar.
- Entorno: Las instalaciones móviles y al aire libre requieren actuadores sellados y resistentes a las vibraciones, así como un rango de temperatura operativa más amplio.
Pasos básicos de calibración
Para los equipos de adquisiciones que supervisan la puesta en servicio de grupos electrógenos con regulador, un conocimiento práctico de los pasos de calibración permite verificar una configuración correcta sin depender totalmente de especialistas en sitio.
- Ajuste de velocidad en vacío: Con el motor en marcha y sin carga, ajuste la referencia de velocidad hasta que el motor alcance las revoluciones por minuto (RPM) nominales en vacío (por ejemplo, 1503-1505 RPM para aplicaciones de grupos electrógenos con regulador a 50 Hz).
- Ajuste de estabilidad: Si el motor oscila en vacío, reduzca el potenciómetro de ganancia hasta que cese la oscilación. Una ganancia excesiva provoca oscilación; una ganancia insuficiente ralentiza la respuesta a la carga.
- Ajuste de caída de velocidad (droop): Para aplicaciones de grupos electrógenos con regulador en paralelo, configure la caída de velocidad según lo requerido (típicamente del 4 al 5 %). Verifique las RPM en vacío y a plena carga frente a las especificaciones.
- Prueba de escalón de carga: Aplicar un escalón de carga repentino del 50-100 % y verificar que la frecuencia se recupere en 2-3 segundos sin sobrepico ni oscilación sostenida.
- Bloqueo: Tras confirmar el funcionamiento estable, asegurar los potenciómetros de ajuste para evitar desajustes accidentales.
Resumen
Una selección de grupo electrógeno con regulador que considere la compatibilidad con el motor, la interfaz del actuador, el modo de operación y la clase de rendimiento superará sistemáticamente a una selección basada únicamente en el número de modelo. Actualmente, las unidades electrónicas de regulación para grupos electrógenos cubren la mayoría de los escenarios de sustitución y nuevas instalaciones, con ajustes de ganancia y caída (droop) variables que permiten calibrarlas según el comportamiento específico del motor. Tratar la verificación de compatibilidad y la calibración como parte integral del proceso de adquisición —y no como una tarea posterior— es lo que distingue un funcionamiento fiable a largo plazo del grupo electrógeno de problemas evitables en campo.






