
 EN
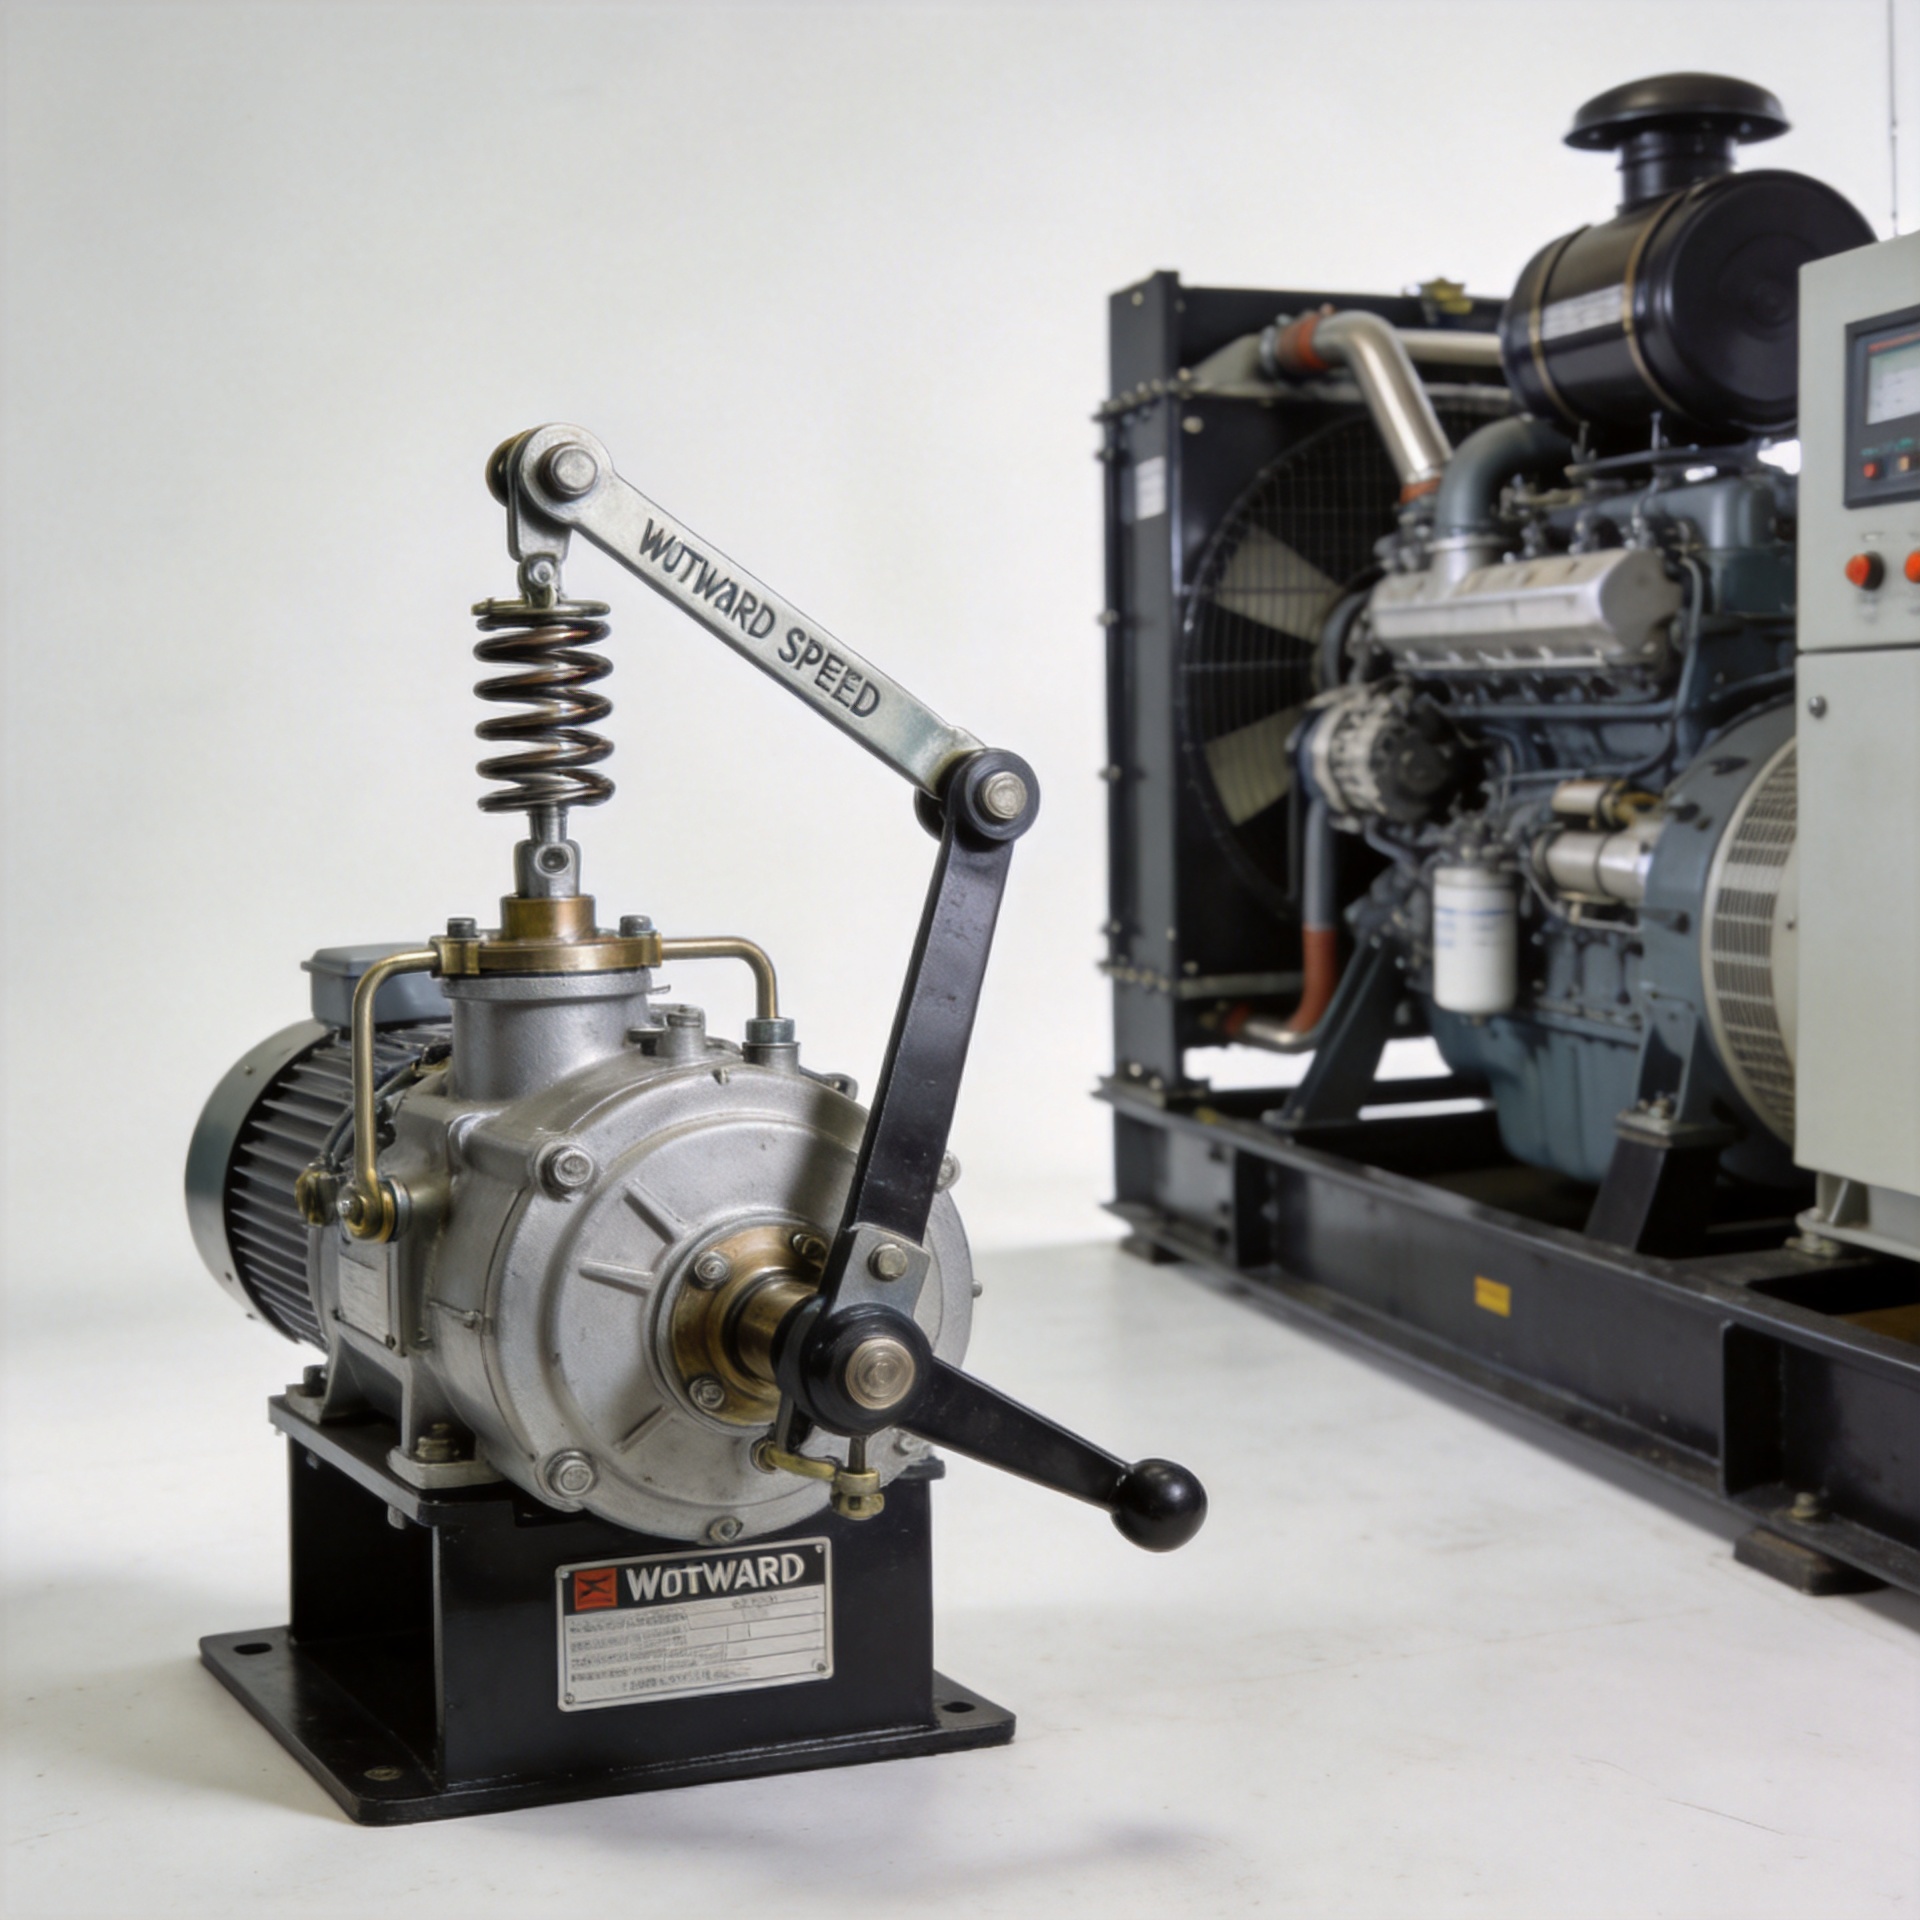
Principio de funcionamiento de un regulador de velocidad Woodward explicado.
Si alguna vez ha observado cómo un grupo electrógeno diésel se descontrola o oscila bajo cargas variables, ya ha visto lo que ocurre cuando un gobernador de velocidad no cumple adecuadamente su función. Como consultor técnico que revisa regularmente los componentes de control de generadores para compradores al por mayor, la primera pregunta que formulo cuando un cliente reporta una velocidad inestable del motor no es «¿de qué marca es el regulador?», sino «¿coinciden la configuración de caída (droop) del regulador y su rango de respuesta del actuador con esta variante específica de motor y con el perfil de carga?». Esa distinción resulta más importante de lo que la mayoría de los compradores esperan inicialmente.
Woodward es uno de los nombres más consolidados en el control de velocidad de motores. Comprender cómo funciona un Regulador de velocidad Woodward y qué diferencia al tipo mecánico del electrónico brinda a compradores e ingenieros de servicio una base más clara para seleccionar y solucionar problemas en estos componentes.
Qué hace realmente un regulador de velocidad
Un regulador de velocidad del motor es un dispositivo de control de bucle cerrado. Su función es mantener una velocidad de rotación del motor objetivo, independientemente de la carga aplicada al motor. Cuando la carga aumenta (por ejemplo, cuando un generador asume una mayor demanda eléctrica), el motor tiende a reducir su velocidad. El regulador detecta esta disminución y responde incrementando la inyección de combustible para restablecer la velocidad de rotación establecida. Cuando la carga disminuye, ocurre lo contrario: la inyección de combustible se reduce para evitar sobrevirajes.
Este bucle de retroalimentación —detectar, comparar, corregir— es el principio fundamental de funcionamiento de todo regulador de velocidad, ya sea mecánico o electrónico. Woodward ha desarrollado su gama de productos en torno a este principio durante más de un siglo, fabricando tanto reguladores de velocidad hidromecánicos como totalmente electrónicos para motores diésel, de gas y de doble combustible, utilizados en grupos electrógenos, propulsión marina y maquinaria industrial.
El regulador de velocidad mecánico: volantes centrífugos y servo hidráulico
Aregulador de velocidad mecánico detecta los cambios de velocidad mediante un conjunto de contrapesos giratorios. A medida que las revoluciones por minuto (RPM) del motor aumentan, la fuerza centrífuga hace que los contrapesos se desplacen hacia afuera. Este desplazamiento hacia afuera reposiciona una válvula piloto, que a su vez controla el flujo de aceite hidráulico hacia un pistón servo. El pistón servo acciona el mecanismo de control de combustible del motor, normalmente una cremallera de combustible o una conexión de acelerador, reduciendo o aumentando la entrega de combustible según corresponda.
La serie PG (regulador compensado por presión) de Woodward es un ejemplo conocido de este tipo. La línea PG ofrece capacidades de trabajo que van desde 12 hasta 500 ft-lbs, cubriendo aplicaciones que van desde pequeños generadores de respaldo hasta grandes motores industriales de potencia principal. Su diseño mecánico es duradero y autónomo, y no requiere energía eléctrica externa para su funcionamiento básico —una razón por la cual sigue siendo el estándar en muchos grupos electrógenos diésel antiguos.
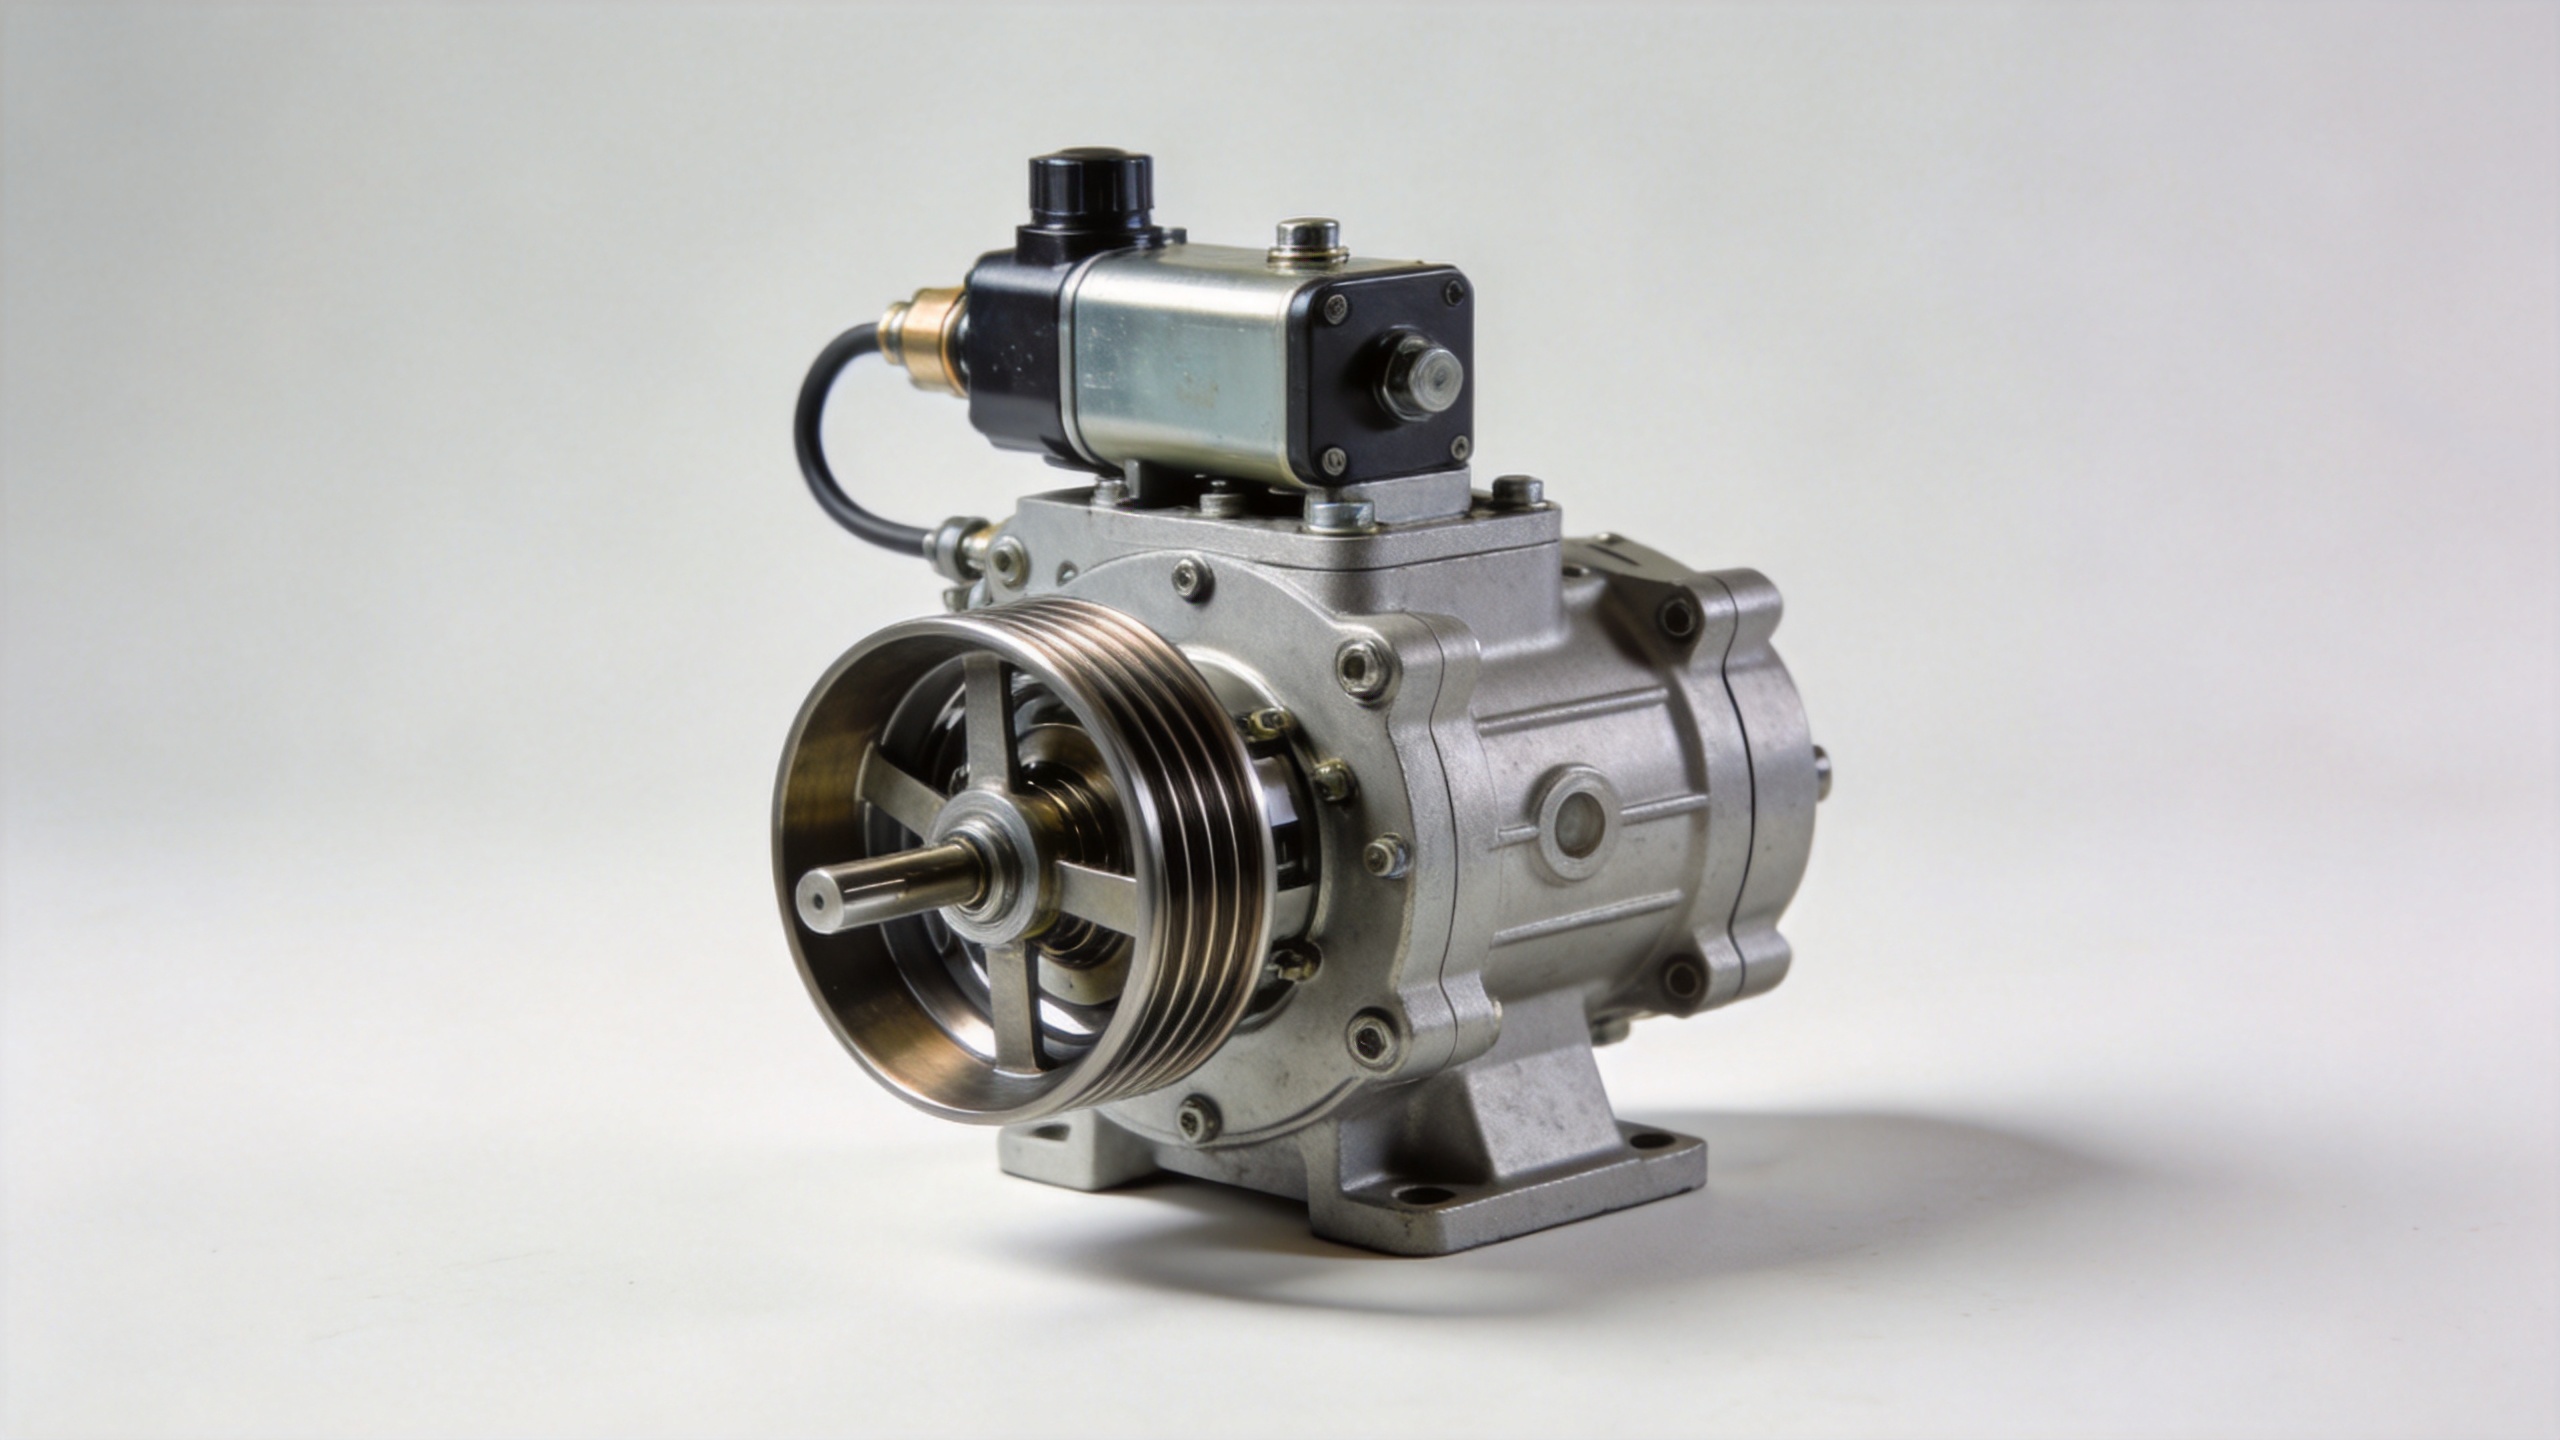
Los parámetros de ajuste en un regulador mecánico suelen incluir la configuración de velocidad, el ajuste de caída (droop) y la compensación (estabilidad/amortiguación). La caída es especialmente importante en la operación en paralelo de generadores: permite que la carga de cada unidad se desplace proporcionalmente cuando se pone en línea un segundo generador, evitando que una unidad intente absorber todos los cambios de carga. Si su prioridad es una operación estable en paralelo, el ajuste de caída es el parámetro que más vale verificar frente a la especificación del motor.
El regulador electrónico de velocidad: sensor, controlador, actuador
Un regulador electrónico de velocidad sustituye el sensor de velocidad con volantes centrífugos por un sensor de captación magnética (MPU) montado cerca del volante del motor o del engranaje de anillo. El sensor genera una señal de frecuencia proporcional al régimen del motor (RPM). Esta señal es procesada por un controlador digital o analógico —el «cerebro» del sistema—, que compara la velocidad real con el valor de consigna y emite una señal de corriente proporcional a un actuador electrohidráulico o electrónico.
La serie EGB (Regulador/Actuador Electrohidráulico) de Woodward es un ejemplo ampliamente utilizado del puente electromecánico entre señales electrónicas de control y actuación hidráulica del combustible. El actuador EGB acepta una señal de control proporcional de 20–160 mA procedente de un controlador electrónico, lo que lo hace compatible tanto con los propios controles digitales de Woodward como con sistemas de terceros regulador de velocidad del generador . Dicha compatibilidad es una de las razones por las que la serie EGB aparece en una amplia gama de configuraciones de OEM de generadores.
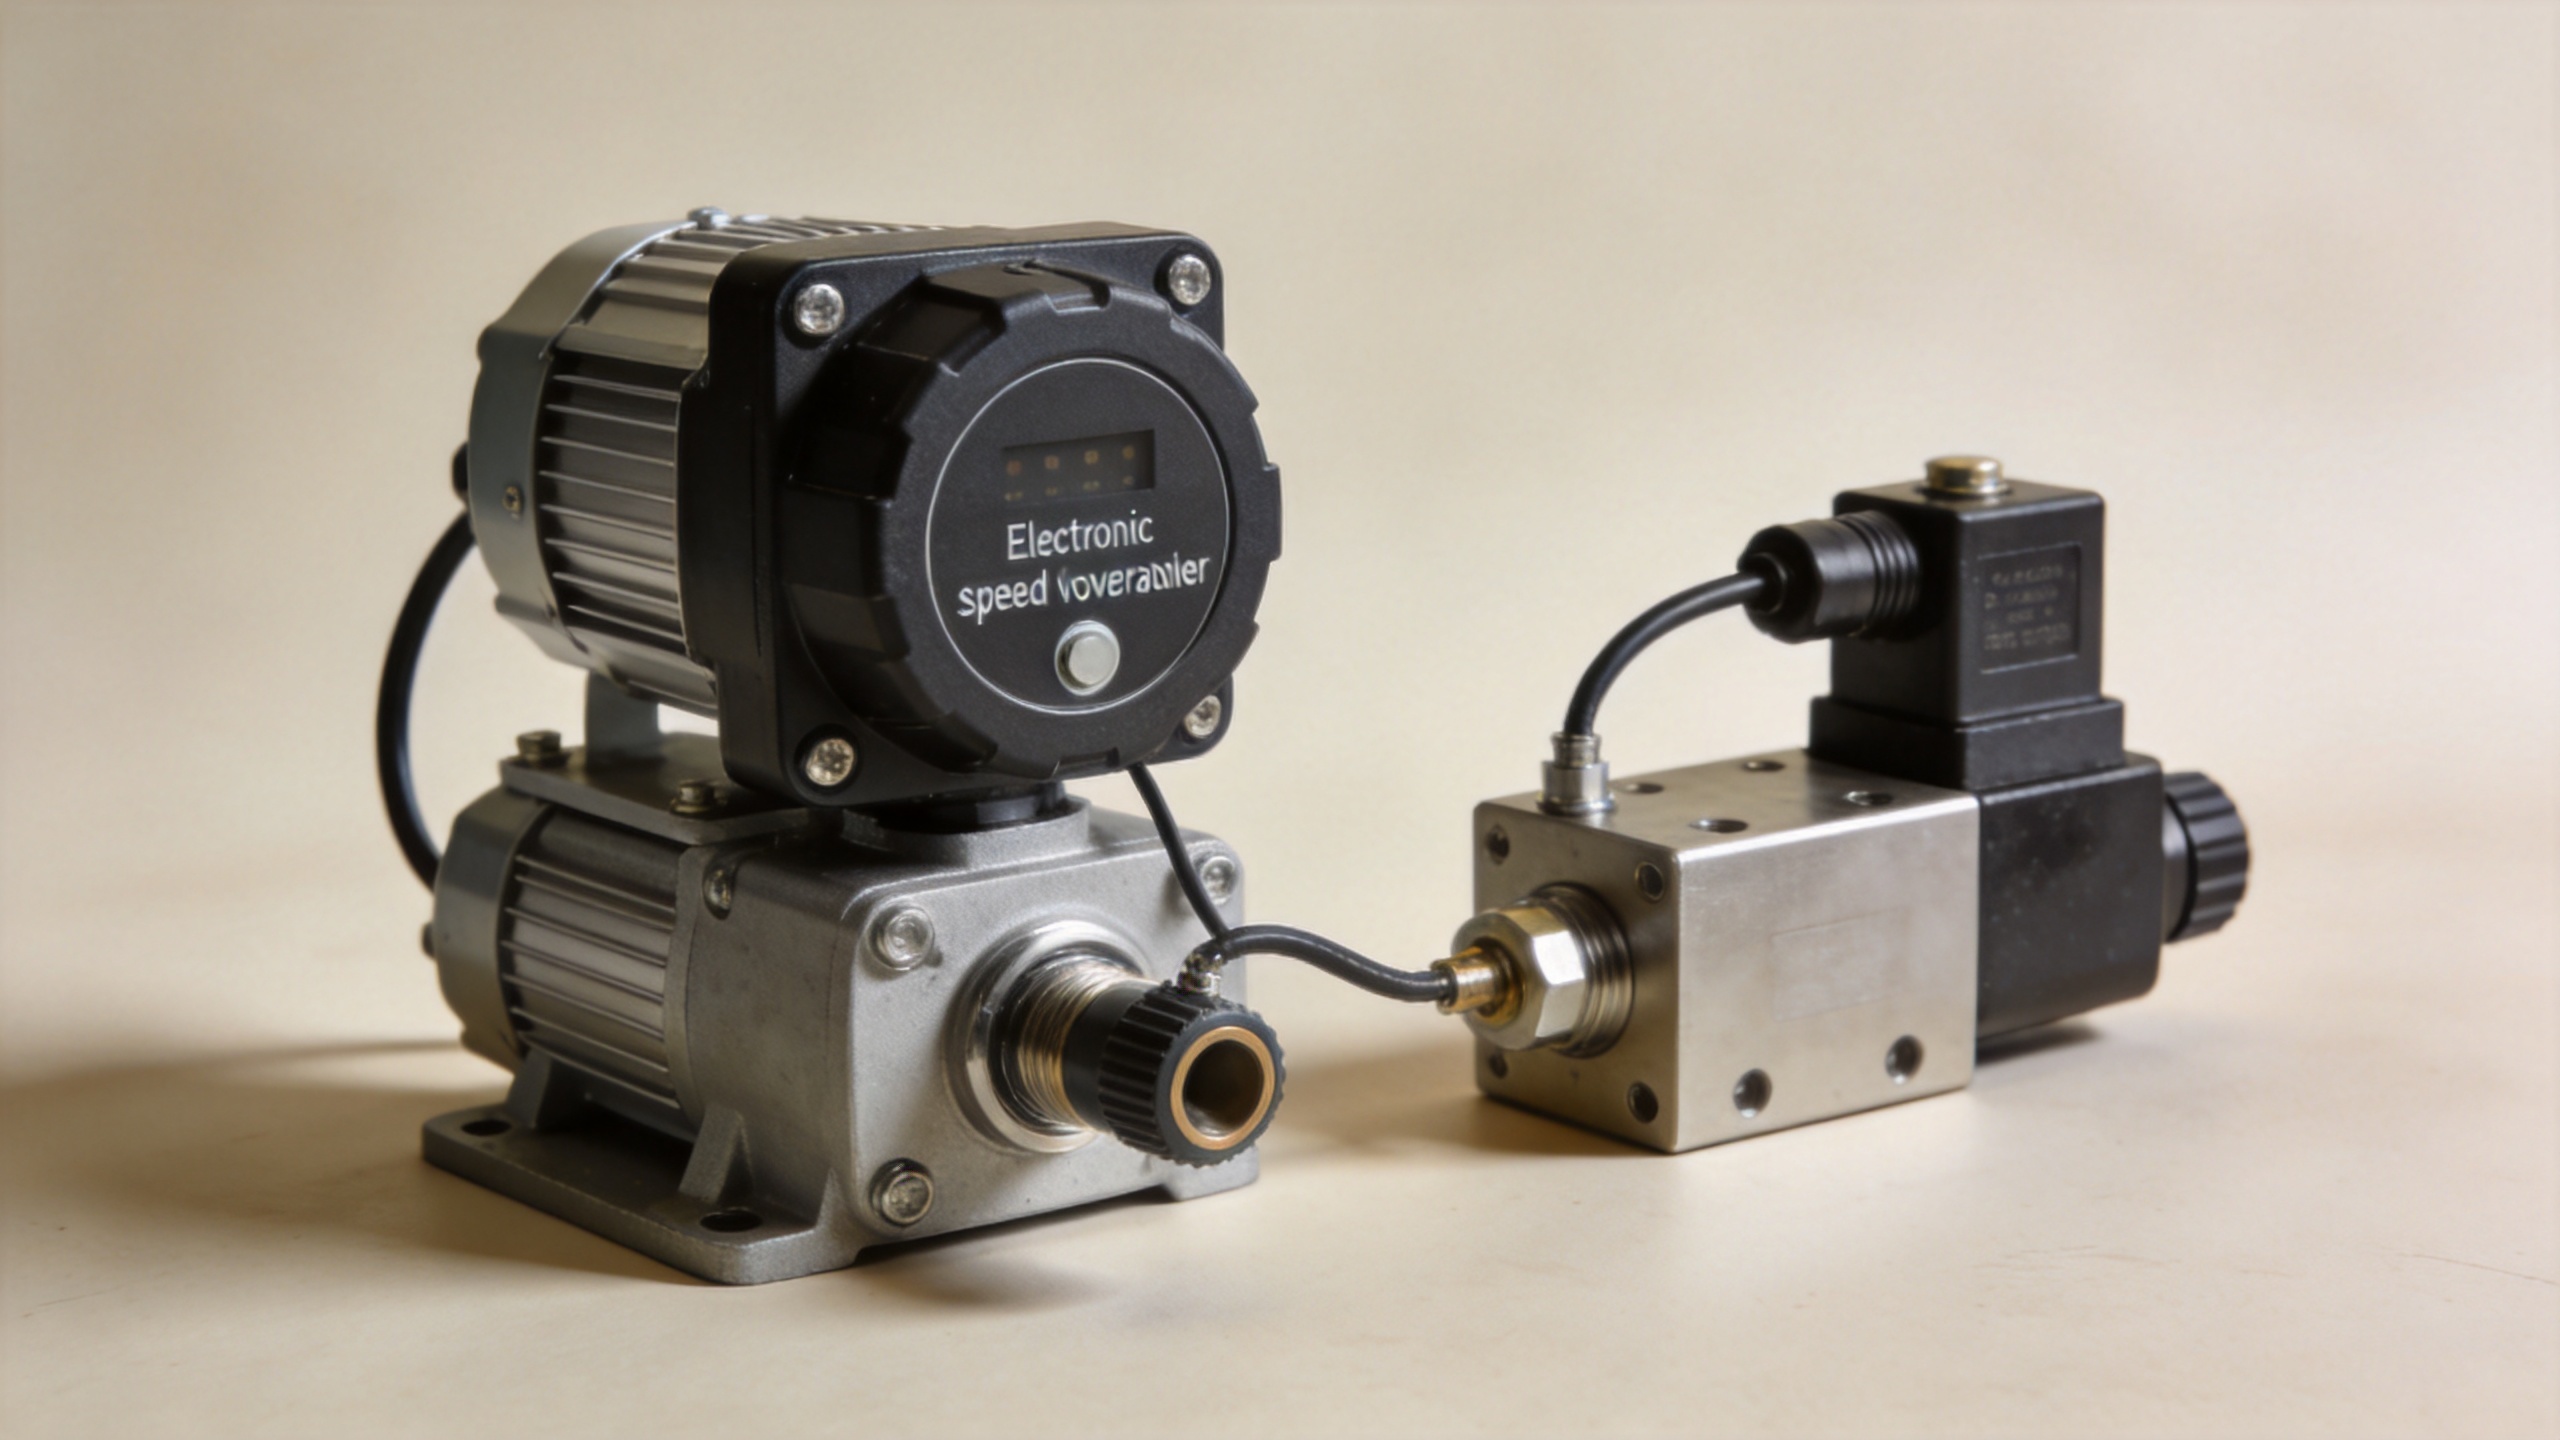
Los reguladores electrónicos totalmente digitales —como la serie Woodward EasyGen— integran en una sola unidad funciones de regulación de velocidad, reparto de carga, protección y comunicación. Estos son típicos en los paneles de control modernos de grupos electrógenos, donde se requiere supervisión remota, reparto isocrónico de carga y funcionamiento automático ante fallo de la red (AMF).
Mecánico frente a electrónico: ¿Qué cambia en la práctica?
El principio de funcionamiento es el mismo —detectar, comparar, corregir—, pero la implementación difiere en aspectos que afectan tanto a la selección como al mantenimiento:
- Detección de velocidad: Los reguladores mecánicos utilizan contrapesos giratorios; los reguladores electrónicos emplean captadores magnéticos. Los mecanismos de contrapesos requieren inspección periódica por desgaste; los captadores magnéticos son de tipo sin contacto y, por lo general, exigen menos mantenimiento.
- Precisión de respuesta: Los reguladores electrónicos suelen lograr una regulación de frecuencia en estado estacionario más precisa (a menudo ±0,25 % o mejor), en comparación con los tipos mecánicos, cuya regulación suele especificarse entre ±0,5 % y ±2 % de caída, según el modelo.
- Ajustabilidad: Los reguladores electrónicos permiten ajustar los parámetros mediante software sin necesidad de acceso físico al regulador, lo que resulta útil en generadores instalados en lugares cerrados o remotos.
- Dependencia de la energía eléctrica: Los reguladores mecánicos no requieren fuente de alimentación externa; los reguladores electrónicos necesitan una fuente de corriente continua estable de 12 V o 24 V. En aplicaciones de energía de respaldo, la fiabilidad de la batería se convierte en un factor clave.
Un aspecto frecuentemente malinterpretado es el siguiente: una respuesta más rápida del regulador no constituye automáticamente el objetivo adecuado. Si su generador opera en modo aislado con cargas variables y no lineales, un regulador sintonizado para alcanzar la máxima velocidad de respuesta puede provocar oscilaciones —justamente ese comportamiento de caza (hunting) que usted intentaba eliminar. Los ajustes de respuesta del regulador deben coincidir con la inercia y las características de carga del motor y la aplicación específicos, y no deben configurarse de forma predeterminada al valor más rápido disponible.
Modelos de grupos electrógenos compatibles
Los reguladores de velocidad Woodward se emplean en una amplia gama de grupos electrógenos. Sus áreas de aplicación más comunes incluyen:
- Grupos electrógenos diésel Cummins (series KTA, NTA, QSK) — frecuentemente con reguladores Woodward PG o EGB
- Motores industriales Perkins y Mitsubishi, habitualmente acoplados a variantes mecánicas de reguladores Woodward
- Grupos electrógenos marinos, donde la fiabilidad y los sensores de bajo mantenimiento son prioridades
- Grupos electrógenos industriales para servicio primario y continuo, donde se requiere reparto isócrono de carga
Al adquirir un reemplazo o una actualización regulador de velocidad del motor para cualquiera de estas aplicaciones, los parámetros clave que deben confirmarse son: modelo y variante del motor, número de modelo del regulador existente, tipo de interfaz de control de combustible (varilla de regulación frente a acelerador electrónico), y si la instalación requiere modo de control de velocidad isócrono o con caída (droop).
Resumen de los criterios de selección
Seleccionar el derecho regulador de velocidad del generador se reduce a unos pocos parámetros verificables, no a la preferencia de marca:
- Compatibilidad del motor: Confirme que el número de modelo del regulador coincide con la especificación del accionamiento del regulador para la variante del motor, no solo con la familia general del motor.
- Modo de control: Se requiere funcionamiento isócrono (velocidad fija independientemente de la carga) para operación independiente; normalmente se requiere regulación por caída (droop) para grupos electrógenos en paralelo.
- Salida de trabajo: El regulador debe tener suficiente fuerza de salida del actuador para operar el mecanismo de control de combustible del motor bajo condiciones de carga total.
- Interfaz de control: Para los tipos electrónicos, confirme que el tipo de señal (rango de corriente en mA, entrada de voltaje) coincida con el controlador del panel del generador.
- Entorno de funcionamiento: El rango de temperatura, la clasificación ante vibraciones y el nivel de protección IP deben coincidir con el sitio de instalación.
Populace Electronic Co., Ltd. (kygenpower.com) ofrece una gama de reguladores de velocidad que incluye tanto reguladores mecánicos compatibles con Woodward como actuadores electrónicos, con soporte técnico previo a la venta para verificar la compatibilidad técnica antes de la compra. Para compradores al por mayor y comerciantes de marcas que adquieren componentes de reguladores de reemplazo u OEM, confirmar previamente el modelo del motor y el tipo de interfaz de control en la etapa de consulta reduce significativamente los problemas de compatibilidad posteriores al pedido.






