
 EN
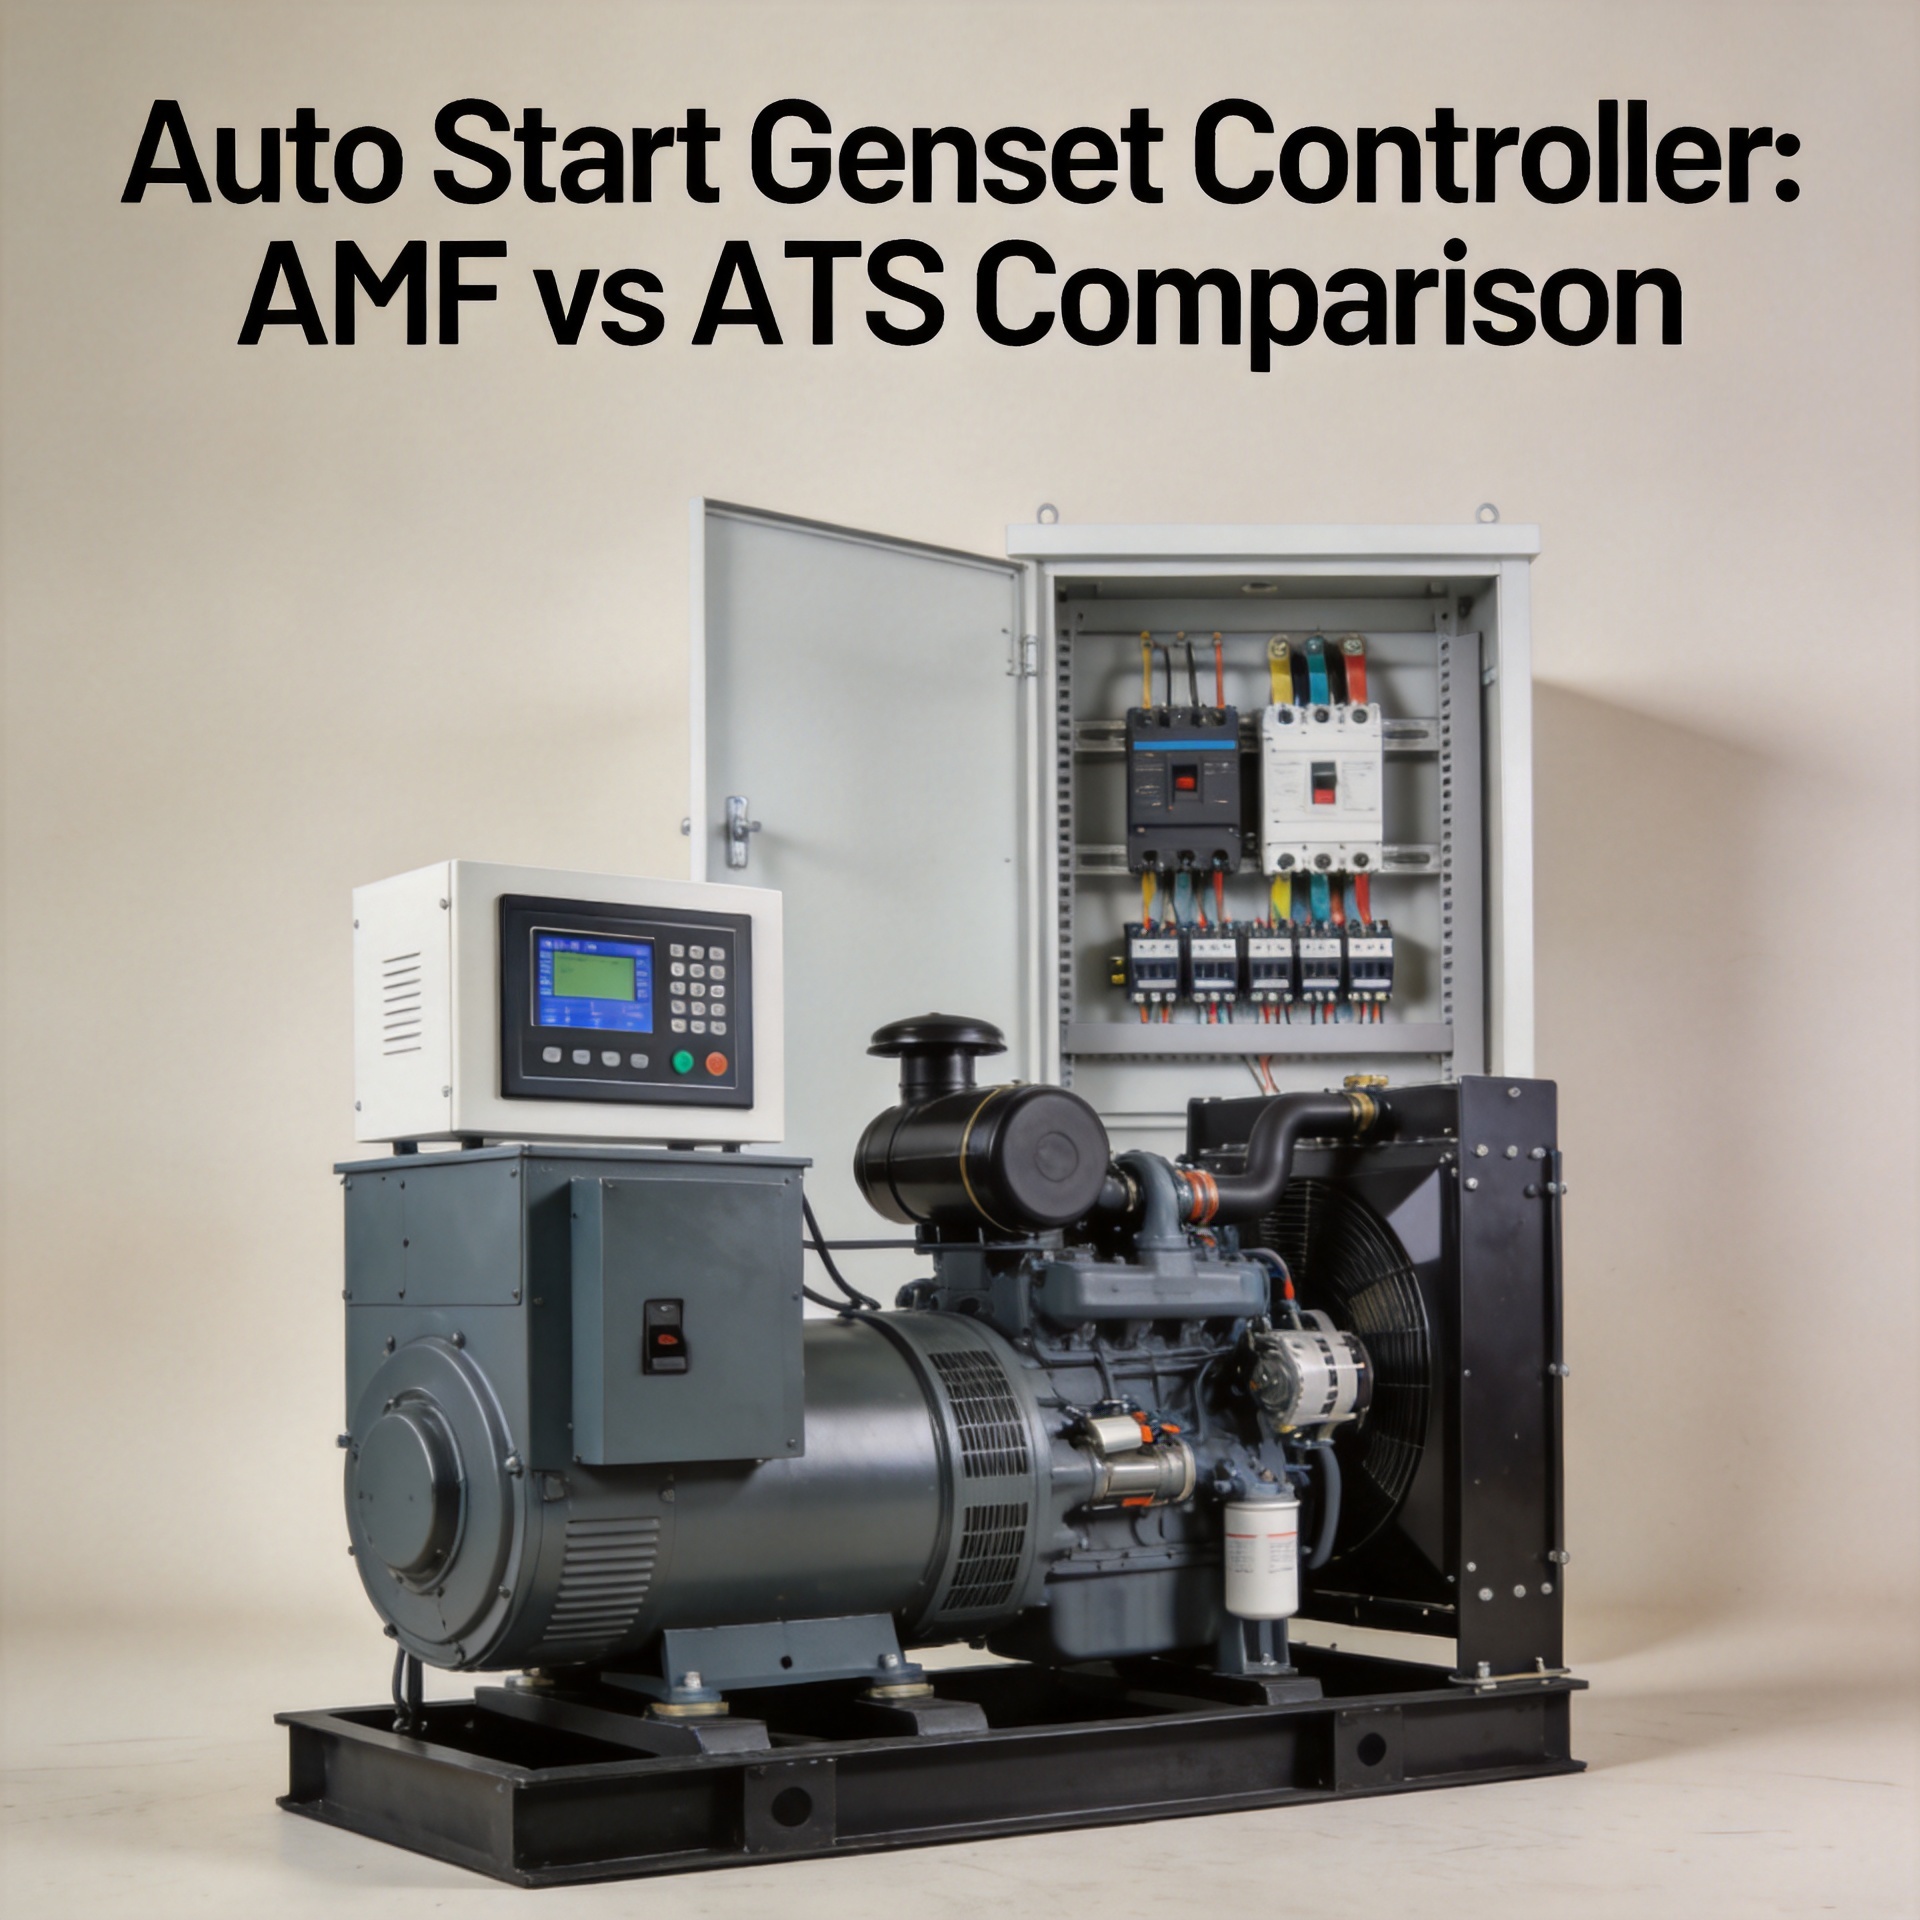
کنترلکنندهٔ ژنراتور با راهاندازی خودکار: مقایسهٔ حالت AMF و ATS
هنگامی که یک تأسیسات برق اصلی را از دست میدهد، سرعت و قابلیت اطمینان راهاندازی ژنراتور میتواند تفاوت میان یک ناراحتی جزئی و یک شکست عملیاتی حیاتی را تعیین کند. در مرکز این واکنش، کنترلر اتو استارت جنست — ماژولی است که شرایط را نظارت میکند، دنبالهٔ چرخاندن را آغاز میکند، موتور راهانداز ژنراتور را کنترل میکند، انتقال بار را مدیریت مینماید و هنگام بازگشت برق اصلی، ژنراتور را خاموش میسازد.
برای خریداران عمده و فروشندگان برند که کنترلکنندههای ژنراتور را تأمین میکنند، یکی از رایجترین پرسشهای فنی این است که آیا یک کاربرد مشخص به کنترل AMF، کنترل ATS یا چیزی قدرتمندتر نیاز دارد. پاسخ بهصورت مستقیم آشکار نیست و انتخاب پیکربندی نادرست یکی از آن اشتباهاتی است که معمولاً در زمان راهاندازی اولیه (کمیشنینگ) و نه در هنگام بررسی مشخصات کاتالوگ آشکار میشود.
کنترلکنندهٔ راهاندازی خودکار ژنراتور چه کاری انجام میدهد؟
یک کنترلکنندهٔ راهاندازی خودکار پایهای ژنراتور سه عملکرد اصلی را انجام میدهد:
- روشن و خاموش خودکار: ولتاژ و فرکانس برق شهری را نظارت میکند. هنگامی که تأمین برق زیر حد آستانه قرار میگیرد، کنترلکننده موتور استارتگر ژنراتور را فعال میکند و چرخه استارت را مدیریت میکند، از جمله پیشگرمایش برای کاربردهای دیزلی، تلاشهای استارت و فواصل استراحت بین استارتها.
- نظارت بر حفاظت: پارامترهای موتور از جمله فشار روغن، دمای مایع خنککننده، ولتاژ باتری و خروجی آلترناتور را ردیابی میکند. در صورت عبور هر پارامتر از محدوده ایمن عملیاتی، هشدار یا خاموشکردن انجام میشود.
- مدیریت انتقال بار: هماهنگکننده انتقال بار از تأمین برق شهری به خروجی ژنراتور و بالعکس است، با زمانبندیهای تأخیری قابل پیکربندی برای جلوگیری از استارتهای نادرست و رویدادهای ناپایدار انتقال.
این سه عملکرد پایه تشخیص تفاوت بین پیکربندیهای AMF و ATS را تشکیل میدهند — هر دو حالت برخی از قابلیتها را به اشتراک میگذارند اما از نظر دامنه متفاوت هستند.
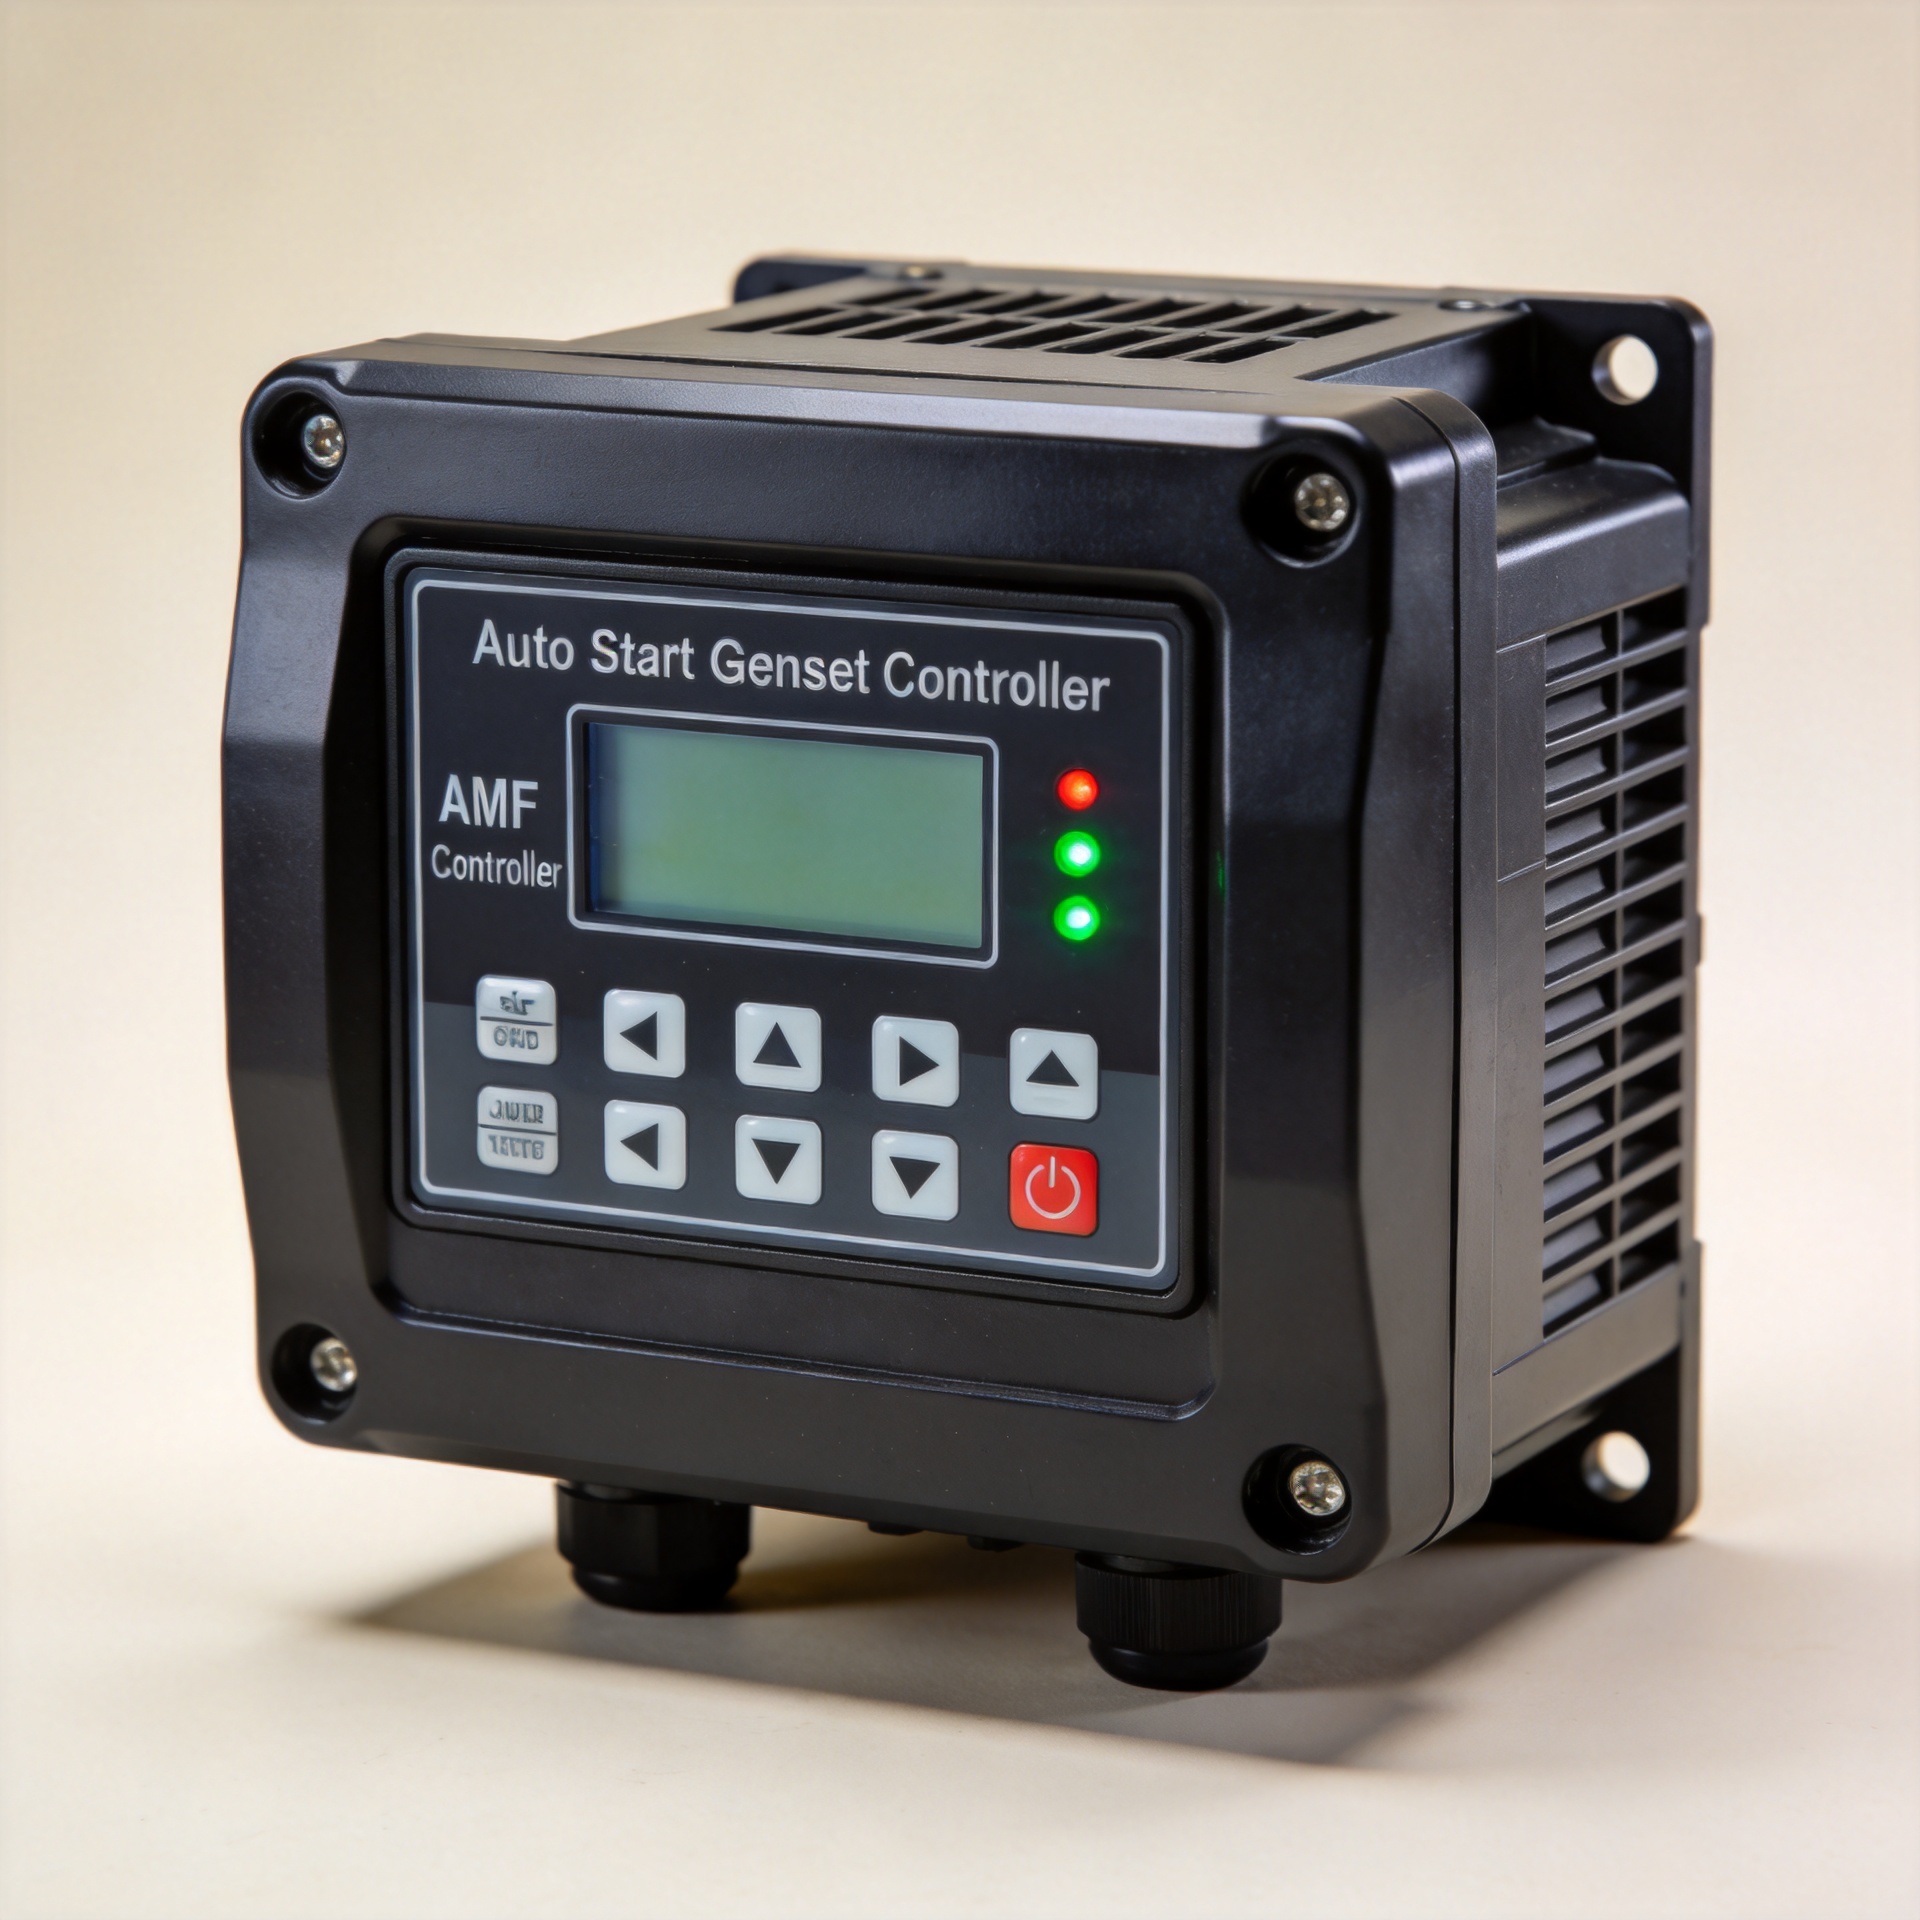
کنترلکنندههای AMF: تشخیص خرابی برق شهری با نظارت کامل بر موتور
امافاف مخفف عبارت «شکست خودکار تأمین برق از شبکه» است. کنترلکنندهٔ خودکار راهاندازی ژنراتور با قابلیت امافاف، تأمین برق از شبکه را نظارت میکند و در صورت تشخیص قطع برق، بهصورت مستقل دنبالهٔ کامل راهاندازی را آغاز میکند. این فرآیند شامل فعالسازی موتور راهانداز ژنراتور، بررسی سرعت موتور، تأیید ولتاژ و فرکانس خروجی و سپس انتقال بار است.
ویژگی مشخصکنندهٔ کنترل امافاف این است که کل فرآیند از راهاندازی تا انتقال بار را تحت نظارت و مدیریت خود دارد. این کنترلکننده همچنین فرآیند چرخاندن موتور (کرانکینگ)، نظارت بر پارامترهای عملیاتی در حالت کارکرد و مدیریت فرآیند بازگشت به تأمین برق از شبکه را بدون نیاز به ورودی خارجی انجام میدهد. امافاف گزینهٔ مناسبی برای کاربردهایی است که:
- ژنراتور بدون حضور اپراتور است و باید بهصورت خودکار راهاندازی شود
- نظارت بر محافظت از موتور — مانند فشار روغن، دمای مایع خنککننده و سرعت بیش از حد — الزامی است
- ثبت کامل رویدادها و خروجیهای هشدار برای ثبتهای نگهداری مورد نیاز است
- ژنراتور ماژول جداگانهای برای کنترل راهاندازی ندارد
کنترلکنندههای دیجیتال AMF، از جمله ماژولهای سازگوند با معماری بهکاررفته در محصولاتی مانند ماژول کنترل راهاندازی خودکار مولد پاپولیس دیاسای ۳۱۱۰ ، آستانههای قابلپیکربندی برای حفاظت، نمایش خطاهای روی صفحهٔ LCD و خروجیهای ارتباطی را فراهم میکنند که کنترلکنندههای رلهای آنالوگ قادر به ارائهٔ آنها نیستند.
کنترلکنندههای ATS: تمرکز بر کلید انتقال بدون کنترل عمیق موتور
ATS مخفف کلید انتقال خودکار است. یک ATS مدیریت جابهجایی بار بین دو منبع تغذیه — برق شهری و ژنراتور — را بر عهده دارد، اما برای راهاندازی و توقف ژنراتور به یک سیگنال جداگانه یا کنترلکنندهٔ خارجی متکی است. ATS سیگنال تماس بدون ولتاژ را ارائه میکند که راهاندازی ژنراتور را فعال میسازد، نه اینکه مستقیماً توالی استارت را مدیریت کند.
کنترل ATS زمانی مناسب است که:
- ژنراتور از پیش دارای ماژول راهاندازی خودکار داخلی است که تنها به یک سیگنال استارت تماس بدون ولتاژ نیاز دارد
- نظارت عمیق بر حفاظت موتور توسط کنترلکنندههای داخلی ژنراتور انجام میشود
- نیاز اصلی، تغییر منبع تأمین برق با قابلیت اطمینان است نه مدیریت جامع ژنراتور.
تفاوت کلیدی — و آنی که بیشتر خریداران را گمراه میکند — این است که AMF و ATS اصطلاحاتی قابل تعویض نیستند. در صورتی که نظارت کامل بر موتور و کنترل موتور استارت مورد نیاز باشد، اما «ATS» مشخص شده باشد، ممکن است کنترلری تحویل داده شود که سیگنال روشنکردن را ارسال میکند اما بررسی نمیکند که آیا موتور واقعاً روشن شده، به سرعت پایدار رسیده یا خطای حفاظتی فعال شده است.
مقایسهٔ AMF و ATS در کنار هم
| ویژگی | کنترلر AMF | کنترلر ATS |
|---|---|---|
| تشخیص قطع برق شبکه | بله | بله |
| کنترل موتور استارت ژنراتور | مستقیم (دنبالهٔ چندبارهٔ چرخش برای روشنکردن) | از طریق تماس خشک به ماژول روشنکردن خارجی |
| نظارت بر حفاظت موتور | بله (روغن، دما، سرعت، باتری) | بستگی به کنترلهای خود مولدها دارد |
| تغییر انتقال بار | یکپارچه یا از طریق کنتاکتور خارجی | عملکرد اصلی |
| ثبت و نمایش خطاهای رخداده | بله (مدلهای دیجیتال) | محدود |
| کاربرد معمول | سیستم پشتیبانی مولد مستقل بدون نیاز به حضور اپراتور | مولدهای مجهز به کنترل استارت موجود |
دلایل برتری کنترلکنندههای دیجیتال نسبت به طراحیهای رلهای آنالوگ
کنترلکنندههای قدیمی مولد با قابلیت استارت خودکار مبتنی بر رلههای آنالوگ، عملکرد مناسبی در اجرای توالی پایهای روشنشدن و خاموششدن برای نصبهای ساده دارند. اما محدودیتهای این سیستمها در کاربردهایی آشکار میشود که نیازمند تنظیم پارامترهای زمانی، همزمانسازی چند موتور، نظارت از راه دور یا تشخیص دقیق خطاهای رخداده است.
کنترلکنندههای دیجیتال از سازندگانی مانند دیپ سی الکترونیکس، اسمارتجن و داتاکام — و همچنین پلتفرمهایی مانند کنترلکننده نیروگاه برقساز DATAKOM D-300-MK3 — انعطافپذیری پیکربندی را فراهم میکنند که تابلوهای آنالوگ قادر به ارائهٔ آن نیستند:
- تعداد تلاشهای استارت و بازههای استراحت قابل تنظیم، متناسب با نوع موتور
- آستانههای قابل تنظیم برای حفاظت با نقطههای تنظیم جداگانهٔ هشدار و خاموششدن
- ذخیرهٔ سوابق رویدادها برای بررسی تعمیرات و ردیابی خطاهای احتمالی
- ارتباط RS-۴۸۵ یا مدباس برای ادغام با سیستمهای SCADA یا مدیریت ساختمان
- نمایشگر LCD یا LED برای خواندن بلادرنگ پارامترها بدون نیاز به اندازهگیری خارجی
خریدارانی که پلتفرمهای پیشرفتهٔ کنترلکننده را مقایسه میکنند ممکن است از سری EasyGen ۳۰۰۰ شرکت وودوارد به عنوان نقطهٔ مرجع در مدیریت دیجیتال ژنراتورها، بهویژه در کاربردهای کار موازی و همگامسازی، استفاده کنند. درک اینکه چه ویژگیهایی در این سطح بهصورت استاندارد ارائه میشوند، به تنظیم انتظارات از ماژولهای دیجیتال AMF میانرده از نظر عمق پیکربندی کمک میکند.
انتخاب کنترلکنندهٔ مناسب برای کاربرد شما
سوال انتخابی که بیشتر خریداران عمده با آن روبرو میشوند، صرفاً «اماف یا ایتیاس» نیست. بلکه این سؤال به این مسئله مربوط میشود که کدام مجموعه ویژگیها با نیازهای حفاظتی، انتظارات نظارتی و نیازهای ارتباطی کاربرد نهایی تطابق دارد.
برای توزیعکنندگانی که نصبهای تجارتی پشتیبان را تأمین میکنند—جایی که ژنراتور بدون حضور اپراتور است و حفاظت موتور باید کاملاً خودکار باشد—کنترلر اماف با نمایش دیجیتال پارامترها و آستانههای قابل پیکربندی برای حفاظت، نقطه شروع مناسبی است. محصولی مانند پنل کنترلر اماف پاپولیس دیکیجی ۳۰۷ این نیاز را برآورده میکند و کنترل اماف را در قالبی آماده برای نصب در پنل ارائه میدهد که برای ادغام در پوششهای ژنراتور یا پنلهای تجهیزات قطع و وصل مستقل مناسب است.
اگر کاربرد شامل یک نیروگاه برق با سیستمهای راهاندازی داخلی موجود و تنها نیاز به جابجایی بار باشد، ماژول نوع ATS ممکن است کافی باشد — مشروط بر اینکه سیستم کنترل خود نیروگاه، نظارت بر حفاظت را انجام دهد. محصولاتی مانند ست کیت قفلبندی شدهٔ Reliance Protran 2 رویکرد متفاوتی دارند: آنها مکانیزمی دستی برای انتقال بین مدار شبکه و مدار نیروگاه فراهم میکنند بدون اینکه ترتیب راهاندازی خودکار را اعمال کنند؛ این ویژگی برای کاربردهای مسکونی یا تجاری کوچک با راهاندازی دستی مناسب است، نه برای استفادهٔ تجاری پشتیبان بدون حضور اپراتور.
یادداشتهای نصب و راهاندازی
برای خریداران عمدهای که کنترلرها را به تیمهای نصب یا پیمانکاران مهندسی تأمین میکنند، چند نکتهٔ راهاندازی ارزش ارتباط همراه با کنترلر را دارد:
- سازگانی موتور راهانداز نیروگاه: تأیید کنید که ردهٔ رلهٔ خروجی راهانداز (crank) کنترلر با جریان مصرفی موتور راهانداز مطابقت داشته باشد. رلههای خروجی با ظرفیت کمتر در چرخههای مکرر راهاندازی ممکن است از کار بیفتند.
- تنظیم آستانههای حفاظتی: تنظیمات پیشفرض کارخانه، نقاط شروع محافظهکارانهای هستند. آستانههای فشار و دمای روغن باید متناسب با پارامترهای عملیاتی موتور خاص تنظیم شوند تا از خاموشیهای ناخواسته جلوگیری شود.
- تنظیمات تأخیر انتقال بار: قبل از انتقال بار، زمان گرمشدن کافی را فراهم کنید و اطمینان حاصل کنید که تأخیرهای بازگشت به شبکه اصلی طوری پیکربندی شدهاند که در صورت ناپایداری تأمین برق شهری، بازگشت سریع و مکرر جلوگیری شود.
- محدوده ولتاژ تشخیص شبکه اصلی: تأیید کنید که ورودی تشخیص کنترلر با ولتاژ تأمینکننده محل مطابقت دارد — عدم تطابق ورودیهای تشخیص یکی از خطاهای رایج پیکربندی است که منجر به راهاندازیهای نادرست یا عدم تشخیص خاموشی واقعی شبکه اصلی میشود.
خلاصه: تطبیق نوع کنترلر با نیازهای کاربرد
انتخاب بین کنترلکنندههای AMF و ATS برای کنترلکنندهی ژنراتور خودکار به این بستگی دارد که آیا کاربرد نیازمند این است که کنترلکننده بهصورت مستقیم توالی راهاندازی ژنراتور و محافظت از موتور را مدیریت کند یا تنها نیاز به مدیریت انتقال بار بین منابع تغذیه دارد. اکثر نصبهای تجاری و صنعتی پشتیبانی بدون حضور اپراتور، نیازمند کنترل سطح AMF با نظارت دیجیتالی بر محافظت هستند. در مقابل، ATS زمانی مناسب است که کنترلکنندهی ژنراتور قابلاعتمادی از پیش روی سیستم نصب شده باشد و تنها نیاز به سوئیچینگ انتقال بار باشد.
برای خریداران عمده و تجار برند که کنترلکنندهها را برای انواع مختلف نصب تأمین میکنند، ذخیرهسازی ماژولهای دیجیتالی با قابلیت AMF گستردهترین طیف از کاربردها را پوشش میدهد و انعطافپذیری پیکربندی را فراهم میسازد که توزیعکنندگان بهطور فزایندهای از آن انتظار دارند. برای بررسی گزینههای موجود، با تیم ما تماس بگیرید در kygenpower.com یا با ما در آدرس [email protected] ارتباط برقرار کنید.






