
 EN
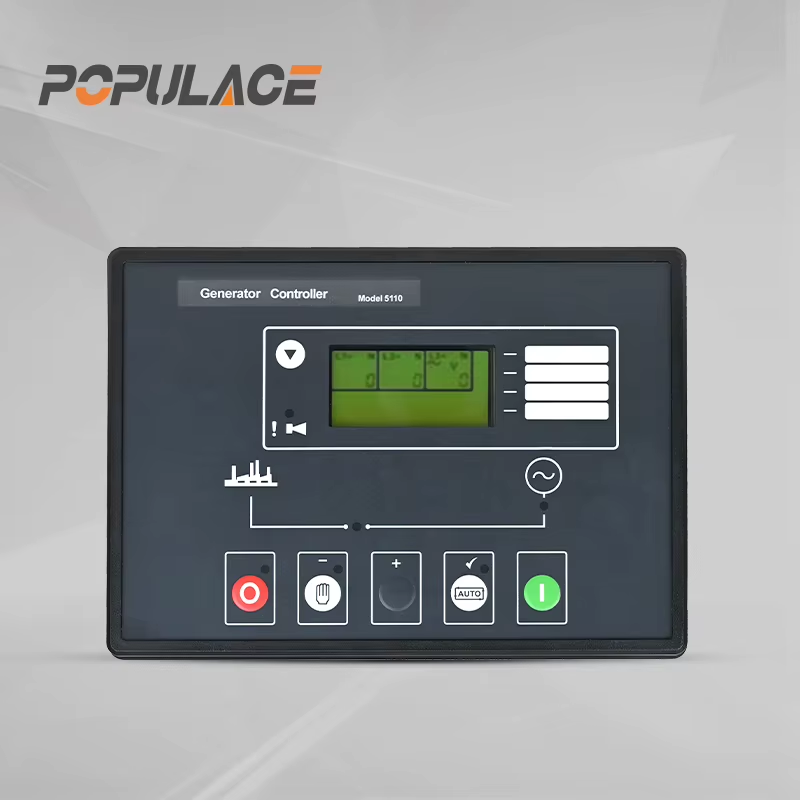
راهنمای ویژگیها و انتخاب کنترلکنندهٔ خودکار راهاندازی ژنراتور
ا کنترلکنندهٔ خودکار راهاندازی ژنراتور واحد کنترل مرکزی است که راهاندازی خودکار، توقف، حفاظت و نظارت بر ژنراتور دیزلی یا گازی را مدیریت میکند. برای خریداران عمده و ادغامکنندگان برند که گزینههای کنترلکننده را ارزیابی میکنند — چه برای جایگزینی یک واحد قدیمی در نصب موجود باشند چه برای مشخصکردن یک واحد برای خط تولید جدید — درک اینکه چه چیزی ماژول دیجیتالی کارآمد را از یک برد منطق رلهای ساده جدا میکند، بسیار مهمتر از مقایسهٔ صرف برگههای اطلاعات فنی است. کنترلکنندهٔ جنرک در یک نصب موجود یا مشخصکردن یک واحد برای خط تولید جدید — درک اینکه چه چیزی ماژول دیجیتالی کارآمد را از یک برد منطق رلهای ساده جدا میکند، بسیار مهمتر از مقایسهٔ صرف برگههای اطلاعات فنی است.
این راهنما به توابع اصلی، تفاوتهای حالتهای کنترل، مزایا و معایب دیجیتال در مقابل آنالوگ، و معیارهای عملی انتخاب میپردازد که متخصصان تأمینکنندهٔ با تجربه هنگام تهیهٔ موجودی کنترلکنندهها به کار میبرند.
توابع اصلی کنترلکنندهٔ خودکار راهاندازی ژنراتور
در سادهترین حالت، کنترلر سه عملکرد یکپارچه را انجام میدهد: ترتیب راهاندازی و خاموشسازی خودکار، نظارت بر پارامترهای حفاظتی و خروجی رابط اپراتور.
وقتی ولتاژ برق شهر از آستانهٔ تنظیمشده خارج میشود، یک کنترلر قابلیتدار AMF کنترلکنندهٔ خودکار راهاندازی ژنراتور ترتیب راهاندازی را آغاز میکند: بررسی باتری، درگیرسازی سوخت، خروجی چرخاندن موتور و زمانسنج گرمکردن. پس از اینکه ژنراتور به فرکانس و ولتاژ خروجی پایدار برسد، سیگنال انتقال صادر میشود. در بازگشت برق شهر، ترتیب معکوس میشود — انتقال مجدد، کارکرد خنککننده و سپس خاموشسازی. کل این چرخه در مجموعهٔ پارامترهای کنترلر قابل پیکربندی است.
عملکردهای حفاظتی معمولاً شامل موارد زیر میشوند:
- دمای پایین و بالای مایع خنککننده
- فشار روغن پایین
- سرعت بیش از حد و کمتر از حد
- ولتاژ پایین باتری
- ولتاژ بیش از حد و کمتر از حد ژنراتور و فرکانس بیش از حد
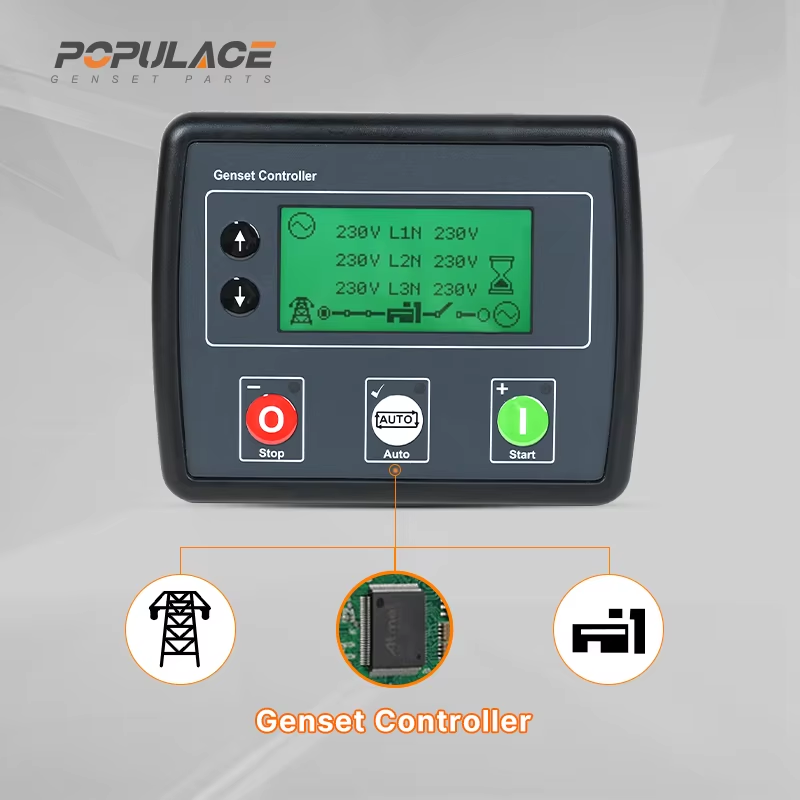
کنترلرهای دیجیتال پیشرفتهتر علاوه بر اینها، تشخیص جریان سهفاز، شمارندهٔ ساعتهای نگهداری، ثبت خطاهای همراه با زمان و رابطهای ارتباطی را نیز ارائه میدهند. ورودیها و محدودههای آستانهٔ مشخصشده بستگی به مدل کنترلر و موتوری دارد که به آن متصل است.
حالتهای کنترل AMF، ATS و دستی
بیشتر کنترلکنندههای خودکار راهاندازی ژنراتور از چندین حالت کاری پشتیبانی میکنند. تطبیق حالت مناسب با نوع نصب، کاربردیتر از مقایسهٔ جداگانهٔ فهرست ویژگیها است.
حالت AMF (قطع خودکار برق شهر)
حالت AMF پیکربندی استاندارد برای سیستمهای ژنراتور دیزلی پشتیبان است. این کنترلکننده بهطور مداوم برق شهر را نظارت میکند. در صورت قطع برق، بهصورت خودکار ژنراتور را راهاندازی میکند، سیگنال خروجی ATS را مدیریت میکند و پس از بازگشت برق شهر، تأمین برق را بازگردانده میشود. واحدهای AMF برای کاربردهای زیر ۱۰۰ کیلوولتآمپر یا جایی که راهحل ترکیبی راهاندازی و انتقال ترجیح داده میشود — نسبت به پنل جداگانهٔ ATS — مناسباند.
حالت ATS (سوئیچ انتقال خودکار)
در برخی نصبها، معمولاً آنهایی که صفحههای توزیع بزرگتری دارند، یک پنل ATS اختصاصی بهصورت مستقل انتقال منبع را انجام میدهد. کنترلکنندهٔ خودکار راهاندازی ژنراتور در این پیکربندی فقط یک تماس شروع بدون ولتاژ صادر میشود؛ صفحه انتقال منطق جابجایی را مدیریت میکند. اگر خریدار شما قبلاً یک صفحه ATS در سیستم دارد، مشخص کردن یک کنترلر با قابلیت خروجی ATS از عملکرد اضافی در ماژول طرف نیروگاه جلوگیری میکند.
حالت دستی و حالت از راه دور
حالت دستی یا از راه دور برای آزمایشهای زمانبندیشده، کاربردهای ژنراتورهای موازی و نصبهایی که نظارت بر برق اصلی لازم نیست، مناسب است. کنترلر دستور شروع را میپذیرد، ترتیب عملکرد موتور را مدیریت میکند و در طول کار نظارت بر حفاظت را حفظ میکند. اگر کاربرد شما با الگوی بار ثابتی اجرا میشود که در آن نظارت بر برق اصلی عملکرد اصلی نیست، این پیکربندی راهحلی ساده و آسان برای اجراست.
کنترلرهای دیجیتال در مقابل کنترلرهای آنالوگ
تغییر از ماژولهای منطق رلهای آنالوگ به کنترلرهای مبتنی بر ریزپردازنده دیجیتال مهمترین تحول در کنترل ژنراتورها در دو دهه گذشته بوده است. تفاوت عملکرد فراتر از کیفیت نمایش است.
ماژولهای آنالوگ راهاندازی خودکار، از جمله نوعی که هنوز در واحدهای پشتیبان قدیمی و سیستمهای قدیمی یافت میشود، pb50 reliance — سیستمهای انتقال مبتنی بر این فناوری، از خروجیهای رلهٔ ثابت و آستانههای تنظیمشده با پتانسیومتر استفاده میکنند. این ماژولها قابل اعتماد بوده و اتصالدهی آنها ساده است. محدودیت اصلی آنها، انحراف در کالیبراسیون، عدم توانایی ثبت تاریخچهٔ خطاهای رخداده و نیاز به تنظیم پارامترها در محل برای هرگونه تغییر در آستانههاست. برای خریدارانی که از ناوگانهای خدمات توزیعشده مدیریت میکنند، این امر زمان مهندسی میدانی را در هر حادثه افزایش میدهد.
کنترلکنندههای دیجیتال پارامترها را در حافظهٔ غیرفراموشکننده ذخیره میکنند و رویدادهای خطا را با زمانبندی ثبت مینمایند. آستانههای حفاظتی از طریق نرمافزار تنظیم میشوند؛ یا از طریق رابط صفحهٔ جلویی یا ابزار مبتنی بر رایانهٔ شخصی از طریق USB یا RS-232. بیشتر مدلهای دیجیتال فعلی از شرکتهای Deep Sea Electronics، SmartGen و Datakom نیز پورتهای RS-485 با پشتیبانی از MODBUS RTU دارند که امکان ادغام در سیستمهای SCADA و BMS را بدون نیاز به سختافزار اضافی فراهم میکند.
این generac evolution 2.0 controller نمونهای بهخوبی شناختهشده از کنترلکنندهی دیجیتال یکپارچه با برند است — که بهطور خاص برای واحدهای جنرک طراحی شده، با رابط اختصاصی و منطق عیبیابی مخصوص برند. برای کاربردهای عمومی یا چندبرندی، کنترلکنندههای دیجیتال مستقل انعطافپذیری بیشتری ارائه میدهند، زیرا به پروتکل سازندهی واحد موتوری خاصی محدود نشدهاند.
نکتهای که متخصصان تأمین در طول زمان یاد میگیرند: مشخصات بالاتر بهخودیخود به معنای عملکرد بهتر در محل نیست. یک کنترلکنندهی سطح پایه که بهدرستی پیکربندی شده، عملکردی بهتر از یک واحد پیشرفته دارد که آستانههای حفاظتی آن بدون تنظیم، در مقادیر پیشفرض کارخانه باقی ماندهاند. آنچه قابلیت اطمینان در دنیای واقعی را تعیین میکند، سازگوندگی بین فرم웨ر کنترلکننده، مقادیر حفاظتی موتور و سیمکشی تابلو است.
کنترلکنندههای توصیهشده برای کاربردهای عمدهفروشی
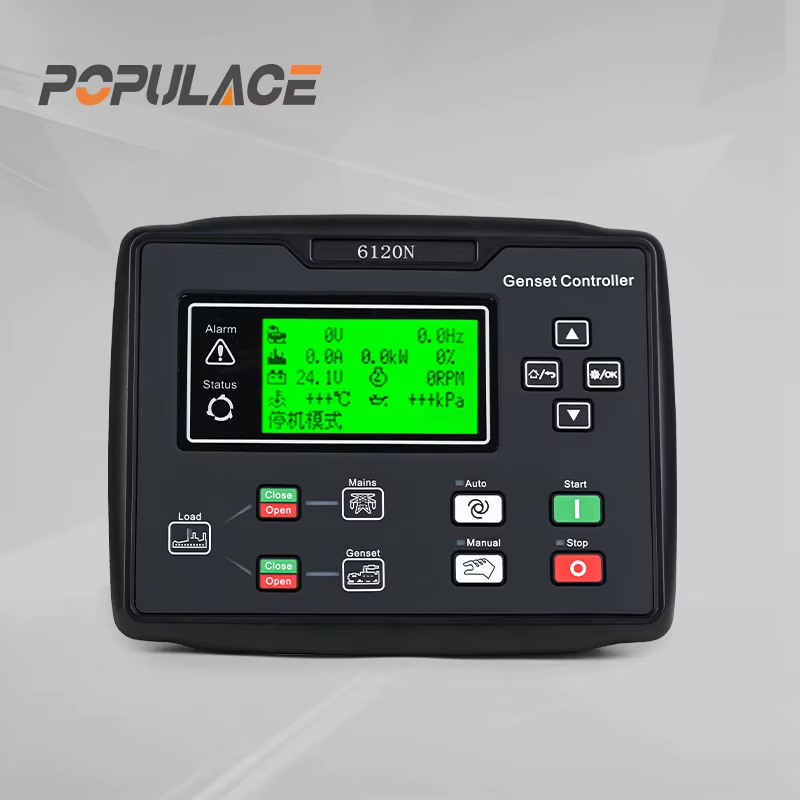
برای خریدارانی که موجودی خود را در سطوح مختلف کاربردی تشکیل میدهند، سه مدل کنترلکننده نیازهای اصلی را پوشش میدهند:
- ماژول راهاندازی خودکار اتس کنترلکننده ژنراتور اسمارتجن اچجیام۶۱۱۰ان — ترکیب کنترل AMF و خروجی ATS در یک واحد فشردهٔ تنها. انتخابی عملی برای ژنراتورهای دیزل میانرده که ماژول ترکیبی راهاندازی و انتقال مشخص شده است. HGM6110N از هر دو حالت خودکار و دستی پشتیبانی میکند و سنسینگ ولتاژ ژنراتور سهفاز را بهطور کامل انجام میدهد.
- ماژول کنترل راهاندازی خودکار مولد پاپولیس دیاسای ۳۱۱۰ — سطح ورودی کنترلکنندهٔ خودکار راهاندازی ژنراتور بر پایهٔ پلتفرم DSE3110. سیمکشی ساده، نمایشگر واضح روی صفحهٔ جلویی و مجموعهٔ استاندارد محافظتی، این محصول را به انتخاب پیشفرض برای کاربردهای پشتیبان تکژنراتوری با پیچیدگی کم تبدیل میکند.
- کنترلکننده نیروگاه برقساز DATAKOM D-300-MK3 — واحدی با قابلیتهای بالاتر با ورودیهای اندازهگیری گستردهتر و ارتباط RS-485. D-300-MK3 برای نصبهایی مناسب است که نیازمند ثبت خطاهای عملیاتی، ادغام نظارت از راه دور یا طراحی پنلهایی با نیازهای متعدد خروجی محافظتی هستند.
معیارهای انتخاب برای خریداران عمدهفروش و برندها
هنگام تهیهٔ موجودی کنترلرها یا مشخصکردن یک واحد برای ادغام با برند، نکات ارزیابی زیر را بهصورت سیستماتیک به کار ببرید:
سازگانی سنسور موتور: تأیید کنید که محدودههای ورودی سنسور کنترلکننده با مشخصات فرستندههای فشار روغن و دمای مایع خنککننده موتور مطابقت دارد. فرض اینکه هر کنترلکنندهٔ خودکار راهاندازی ژنراتور کنترلکنندهای بدون بررسی محدودهها به هر نوع فرستنده موتوری متصل میشود، رایجترین علت شکستهای نصب است — علتی که در مرحله تأمین کالا بهراحتی قابل پیشگیری است.
رابط ارتباطی: اگر مشتریان نهایی واحد را در یک سیستم مدیریت باتری (BMS) یا پلتفرم نظارت از راه دور ادغام خواهند کرد، پروتکل ارتباطی (معمولترین آن MODBUS RTU روی RS-485 است) و اینکه آیا این قابلیت در فرمافرِم استاندارد گنجانده شده یا نیازمند کد اختیاری جداگانهای است را تأیید کنید.
ابعاد برش صفحهنمایش: کنترلکنندههای دیجیتال فشرده بهطور کلی با برشهای صفحهنمایش واحدهای آنالوگ قدیمی قابل تعویض نیستند. قبل از اینکه مدل جدید کنترلکننده را در طراحی صفحهنمایشی که بر اساس فاکتور فرم متفاوتی ساخته شده است بهکار ببرید، ابعاد استاندارد DIN و فاصله لبهها را بررسی کنید.
کاملبودن مستندات: کنترلکنندهای که بدون نمودار سیمکشی ارسال میشود، هزینههای پشتیبانی را در سطح نصبکننده ایجاد میکند. برای توزیع عمده، اطمینان حاصل کنید که مستندات نصب و راهنمای تنظیم پارامترها در زبانهای مورد نیاز بازارهای هدف شما موجود است.
ملاحظات نصب و راهاندازی
محیط نصب بر طول عمر کنترلکننده تأثیر میگذارد بهگونهای که مشخصات محصول بهطور کامل آن را منعکس نمیکنند. کنترلکنندههایی که در داخل پوششهای ژنراتور با تهویه نامناسب نصب میشوند، در دمای محیطی بسیار بالاتری نسبت به دمای محیطی ذکرشده در صفحه دادهها کار میکنند. طراحی تابلو باید جریان هوای کافی اطراف ماژول کنترلکننده را در نظر بگیرد، بهویژه در نصبهای بیرونی در اقلیمهای گرم.
در حین راهاندازی، مراحل اصلی تأیید عبارتند از: تأیید تنظیمات آستانههای حفاظتی در برابر محدودیتهای مشخصشده توسط سازنده موتور (نه مقادیر پیشفرض عمومی)، آزمون کامل دنباله روشنشدن/خاموششدن در شرایط بدون بار پیش از اتصال خروجی انتقال فعال، و تأیید اینکه خروجیهای هشدار بهدرستی به هر پنل نظارتی یا سیستم مدیریت باتری (BMS) موجود در بالادست متصل شدهاند.
برای خریداران برندی که یک کنترلکنندهٔ خودکار راهاندازی ژنراتور را در خط تولید محصول خود ادغام میکنند، نسخه دقیق نرمافزار ثابت (firmware) و پیکربندی پارامترهای استفادهشده در مرحله راهاندازی کارخانه را مستند کنید. تفاوتهای نرمافزار ثابت بین دفعات تولید مختلف، حتی در مدلهای کنترلری که از نظر ظاهری یکسان هستند، باعث ایجاد مشکلات سازگاری در محل نصب شدهاند — جزئیاتی که در مرحله طراحی بهراحتی قابل مدیریت است و پس از ورود واحدها به سرویس، حلوفصل آن بسیار دشوارتر میشود.






