
 EN

چگونه سرپرست مولد را برای کاربردهای بار حساس تنظیم کنیم
وقتی مولدی یک بیمارستان، مرکز داده یا خط تولید دقیق را تغذیه میکند، پایداری فرکانس یک الزام سخت است. سرپرست مولدی که در شرایط بارهای ساختوساز متغیر عملکرد خوبی دارد، ممکن است هنگام اتصال به بارهای حساس باعث خرابی تجهیزات، از دست رفتن دادهها یا توقف عملیاتی شود. این تفاوت معمولاً ناشی از نحوه پیکربندی سیستم کنترل است، نه اینکه چه برندی از واحدها نصب شده است.
این راهنما نحوه تنظیم سرپرست مولد را بهطور خاص برای محیطهای بار حساس پوشش میدهد و شامل انتخاب حالت کار، تنظیمات درُپ (Droop)، بهره (Gain) و تنظیم پایداری میشود.
چه بارهای حساسی نیازمند این تنظیمات هستند
بارهای حساس با تحمل بسیار کم نسبت به انحراف فرکانس و ولتاژ تعریف میشوند. سیستم کنترل سرعت بهدرستی پیکربندیشده برای این محیطها باید فرکانس خروجی را در طول تغییرات بار در محدودهٔ ±۰٫۵ هرتز حفظ کند. دستهبندیهای رایج بارهای حساس عبارتند از:
- تجهیزات پزشکی (سیستمهای تصویربرداری، دستگاههای جراحی، سیستمهای حمایت از زندگی): انحراف فرکانس کمتر از ±۱ هرتز و ولتاژ در محدودهٔ ±۵٪ از مقدار اسمی.
- مرکز داده و اتاقهای سرور : نوسانات بزرگتر فرکانس باعث فعالشدن هشدارهای سیستم تأمین برق اضطراری (UPS) یا رویدادهای دورزدن (bypass) میشود که خطر سیستم را افزایش میدهد.
- ماشینآلات CNC دقیق و تولید الکترونیک : درایوهای موتور و سیستمهای کنترل نسبت به ناپایداری فرکانس در طول انتقال بار حساس هستند.
- زیرساخت ارتباطات : سیستمهای یکسوکننده و شارژ باتری برای عملکرد قابلپیشبینی به فرکانس ورودی پایدار نیاز دارند.
انواع گاورنور و حالتهای کاری
پیش از تنظیم گاورنور ژنراتور، نوع آن را مشخص کنید — مکانیکی یا الکترونیکی — زیرا این دو نوع رویکردهای متفاوتی برای تنظیم دارند.
ا واحد مکانیکی از وزنهای گریز از مرکز برای تشخیص سرعت موتور استفاده میکند. تنظیمات از طریق کشش فنر و هندسه اتصالات انجام میشود. این نوع در مجموعههای نیروگاهی دیزل رایج است، هرچند از لحاظ دقت پاسخ محدودیتهای ذاتی دارد.
یک سرعتسنج الکترونیکی ژنراتور از سنسور جمعآوری مغناطیسی برای تشخیص سرعت موتور استفاده میکند و یک عملگر سوخت را از طریق خروجی الکترونیکی به حرکت درمیآورد؛ این نوع امکان تنظیم نرمافزاری پارامترهای افت سرعت (droop)، بهره (gain) و پایداری را فراهم میکند — که مزیتی برای کاربردهای ژنراتور با نیازهای بار حساس است.
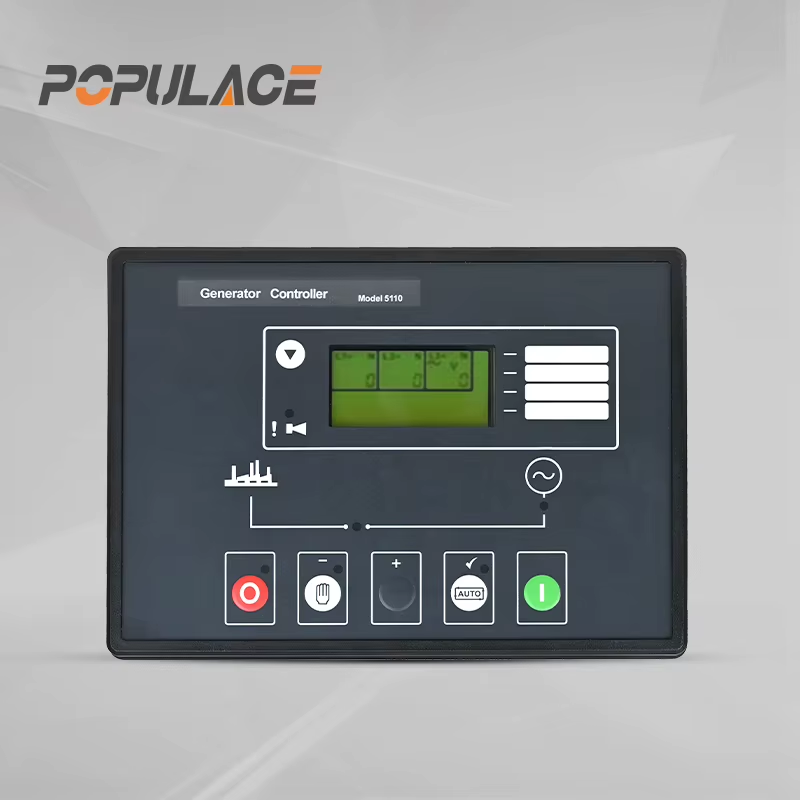

هر دو نوع از دو حالت اصلی کاری پشتیبانی میکنند:
- حالت افت افت سرعت (Droop): سیستم کنترل بهطور عمدی اجازه میدهد سرعت موتور با افزایش بار کاهش یابد. تنظیم ۴ درصدی افت سرعت برای پیکربندیهای موازی ژنراتور استاندارد است. برای یک سرعتسنج تکی ژنراتور دیزلی در کاربردهایی با بارهای حساس، باید مقدار افت سرعت به سمت صفر کاهش یابد.
- حالت همزمان این واحد بهطور مداوم سرعت نامی را با وجود تغییرات بار تنظیم میکند. یک سیستم کنترلکنندهٔ سرعت ایزوکرونوس تنظیمشدهٔ مناسب، فرکانس را در طول تغییرات ناگهانی بار در محدودهٔ ±۰٫۵ هرتز حفظ میکند — این حالت، حالت توصیهشده برای کارکرد تکواحدی در بارهای حساس است.
پاسخ سریعتر لزوماً نتایج بهتری ایجاد نمیکند. تنظیم بیشازحد شدید ضریب بهره (Gain)، باعث «شکار سرعت» میشود — یعنی نوسان دور در دقیقه بهصورت چرخهای که منجر به نوسان فرکانس در خروجی میگردد. هدف، بازیابی کنترلشده و پایدار است، نه سریعترین سرعت اصلاح.
بررسیهای پیشازتنظیم
پیش از تنظیم سیستم کنترلکنندهٔ سرعت ژنراتور، این شرایط را بررسی کنید تا مشکلات ناشی از تنظیمات را اشتباهی بهعنوان عیب سختافزاری تشخیص ندهید:
- سیستم سوخت را بازرسی کنید. «شکار سرعت» در سیستم کنترلکنندهٔ سرعت ژنراتورهای دیزلی معمولاً صرفاً ناشی از دستگاه کنترل نیست. محدودیت در لولههای سوخت، پمپ تزریق فرسوده یا وجود هوا در مدار سوخت، باعث ناپایداری میشوند که هیچ تنظیمی نمیتواند آن را جبران کند. فشار سوخت را در بار نامی در محدودهٔ مشخصشده تأیید کنید.
- بررسی اتصالات عملگر ساییدگی یا شلبودن اتصالات پدال گاز باعث تأخیر میشود که هرگونه سیستم تنظیمکننده سرعت ژنراتور را ناپایدار میکند. تمام اتصالات را محکم کنید و حرکت کامل بدون قفلشدن را تأیید نمایید.
- تأیید سنسور مغناطیسی در سیستمهای تنظیمکننده الکترونیکی ژنراتور، فاصله بین سنسور و دندانه چرخ دنده باید دقیقاً مطابق با مشخصات سازنده تنظیم شود؛ معمولاً این فاصله بین ۰٫۵ تا ۱٫۰ میلیمتر است. فاصله نادرست سیگنال سرعتی نویزی تولید میکند که شبیه به ناپایداری ظاهر میشود.
- گرمکردن موتور تنظیم سیستم را روی موتور سرد انجام ندهید. پیش از اعمال تغییرات، موتور را تا دمای کاری (۱۵ تا ۲۰ دقیقه با بار سبک) گرم کنید.
روش تنظیم مرحلهبهمرحله
این روش برای سیستمهای تنظیمکننده الکترونیکی ژنراتور که قابلیت تنظیم افت سرعت (droop)، بهره (gain) و پایداری را دارند، قابل اجراست. در مورد سیستمهای تنظیمکننده دیزلی ژنراتور با تنظیمات مکانیکی صرف، از مشخصات کشش فنر ارائهشده در مستندات سازنده پیروی کنید.
مرحله ۱: تنظیم سرعت پایه (دور در دقیقه بدون بار)
با قرار داشتن واحد در حالت بار نداشتن و دمای کاری، سرعت موتور را به سرعت نامی تنظیم کنید: برای ماشینهای ۵۰ هرتزی با ۴ قطب، ۱۵۰۰ دور در دقیقه؛ و برای ماشینهای ۶۰ هرتزی، ۱۸۰۰ دور در دقیقه. از یک فرکانسسنج کالیبرهشده به جای صرفاً نمایش دادهشده روی پنل استفاده کنید. تریمر تنظیم مرجع سرعت را آنقدر تنظیم کنید تا خروجی دقیقاً فرکانس نامی را در حالت بار نداشتن نشان دهد.
مرحلهٔ ۲: پیکربندی حالت ایزوکرونوس
برای سیستمهای نظارتی ژنراتور تکی که بارهای حساس را تأمین میکنند، مقدار درُپ را برابر صفر یا حداقل مقدار ممکن تنظیم کنید. این امر عملکرد ایزوکرونوس را فراهم میآورد: یعنی سرعت در تمام سطوح بار ثابت نگه داشته میشود. اگر کنترل درُپ بهصورت درصدی باشد، از ۴٪ شروع کنید و در مراحلی به سمت ۰٪ کاهش دهید، در هر مرحله پایداری سیستم را آزمایش کنید.
برای ژنراتورهای موازی، درُپ را صفر نگذارید. اشتراک بار در پیکربندیهای موازی نیازمند درُپ غیرصفر در تمام واحدها است. برای پیکربندیهای موازی که بارهای حساس را تأمین میکنند، پیش از تنظیم تنظیمات تکتک واحدها، مستندات کنترلکنندهٔ اشتراک بار را بررسی کنید.
مرحلهٔ ۳: تنظیم بهره (حساسیت)
گین کنترل میکند که چگونه ژنراتور گاورنر به خطای سرعت واکنش نشان میدهد. از مقدار میانی شروع کنید. بار ۲۵ درصدی را اعمال کنید و بازیابی فرکانس را مشاهده کنید:
- بازیابی کندتر از ۳ تا ۵ ثانیه: گین را به مقدارهای کوچک افزایش دهید.
- فرکانس پس از اعمال بار نوسان میکند: گین بیش از حد بالاست — آن را کاهش دهید.
- هدف: بازیابی تمیز در محدوده ±۰٫۵ هرتز در عرض ۱ تا ۲ ثانیه پس از اعمال بار.
مرحله ۴: تنظیم پایداری (تخفیف)
پایداری کنترل میکند که سیستم چقدر سریع اصلاح خود را هنگام نزدیک شدن به نقطه تنظیم کاهش میدهد. تنظیم پایین پایداری باعث اضافهبرد و نوسان میشود؛ تنظیم بیش از حد بالا باعث بازیابی کند میشود. پس از تنظیم گین، پایداری را دقیق تنظیم کنید تا اعمال کامل بار منجر به یک افت فرکانس تمیز و تکباره شود و بازیابی در محدوده ±۰٫۵ هرتز بدون نوسان بالاتر از مقدار اسمی انجام شود.
مرحله ۵: بررسی در شرایط بار واقعی
پس از تکمیل تنظیمات بانک بار آزمایشی، بار واقعی حساس را متصل کنید و آزمایشهای بار را تکرار نمایید. سیستمهای تصویربرداری پزشکی و تجهیزات بزرگ UPS الگوی جریان ورودی دارند که با بارهای آزمایشی مقاومتی متفاوت است. پیش از تحویل سیستم به بهرهبرداری، اطمینان حاصل کنید که سیستم کنترل سرعت ژنراتور رفتار تنظیمشده خود را در شرایط واقعی حفظ میکند. تمامی تنظیمات نهایی کنترل را برای مراجعههای آینده ثبت نمایید.
رفع عیب ناپایداری مداوم
اگر ناپایداری سرعت پس از انجام تمامی تنظیمات ادامه یابد، پیش از تعویض دستگاه، موارد زیر را بررسی کنید:
- محدودیت تأمین سوخت در حالت باردار. سیستم کنترل نمیتواند در برابر تأمین ناکافی سوخت جبرانکننده عمل کند. فیلترها، انژکتورها و وضعیت پمپ را بررسی نمایید.
- وضعیت اکچوئیتور. یک اکچوئیتور گیرکرده باعث تأخیر در پاسخ میشود که حلقه کنترل را ناپایدار میسازد، صرفنظر از مقادیر بهره یا تنظیمات پایداری.
- کیفیت سیگنال پیکآپ مغناطیسی. از اسیلوسکوپ برای تأیید خروجی تمیز سنسور در سرعت نامی استفاده کنید. دندانههای آسیبدیده چرخ دنده حلقهای یا تداخل کابل مجاور میتوانند پدیدهای شبیه ناپایداری گاورنر را شبیهسازی کنند.
- ویژگیهای نوع بار. درایوهای فرکانس متغیر و استارتکنندههای بزرگ موتور، نوسانات جریانی ایجاد میکنند که با پاسخ گاورنر ژنراتور تعامل دارند. استفاده از روشهای استارت نرم یا ترتیببندی بار ممکن است ناپایداری را که تنها با انواع خاصی از بار ظاهر میشود، رفع کند.
نگهداری مداوم
گاورنری که بهدرستی تنظیم شده است و برای ژنراتورهای تأمینکننده بارهای حساس به کار رفته است، باید در بازههای زمانی منظم نگهداری مجدداً تأیید شود. سایش موتور، تغییرات در سیستم سوخت و پیرشدن اکچوئتور، پاسخ دینامیکی را در طول زمان تغییر میدهند. یک خط مبنای پاسخ فرکانسی را با استفاده از ثبتکننده دادهها در طول یک گام استاندارد بار تعیین کنید و سپس آن را در هر بازدید سالانه نگهداری مقایسه نمایید.
هنگام تهیهٔ قطعهٔ جایگزین برای سیستم کنترل سرعت مولدهای الکترونیکی یا مولدهای دیزلی، بهجای استفاده از جداول عمومی مقایسهٔ متقابل، مستندات پارامترهای خاص مدل مربوط به خانوادهٔ موتور شما را درخواست کنید. تأمینکنندگان متخصص در زمینهٔ قطعات کنترل مولد — از جمله سیستمهای کنترل سرعت، رگولاتورهای ولتاژ خودکار (AVR) و آکچوئتورها — میتوانند راهنماییهای لازم دربارهٔ نصب و پیکربندی ارائه دهند که توزیعکنندگان عمومی قطعات معمولاً قادر به ارائهٔ آن نیستند.
خلاصه
تنظیم سیستم کنترل سرعت مولد برای کاربردهای بار حساس شامل تأیید سلامت سوخت و آکچوئتور پیش از هرگونه تغییر، پیکربندی حالت ایزوکرون برای استفادهٔ تکواحدی در بارهای حساس، تنظیم ضریب بهره (Gain) بهمنظور بازیابی سریع بار و تنظیم پایداری برای حذف نوسان فرکانسی است. یک سیستم کنترل سرعت مولد بهدرستی تنظیمشده باید بتواند فرکانس خروجی را در محدودهٔ ±۰٫۵ هرتز نسبت به تغییرات ناگهانی بار حفظ کند — این حداقل استاندارد برای محیطهایی است که انحراف فرکانسی مستقیماً بر عملکرد تجهیزات متصل تأثیر میگذارد.






