
 EN
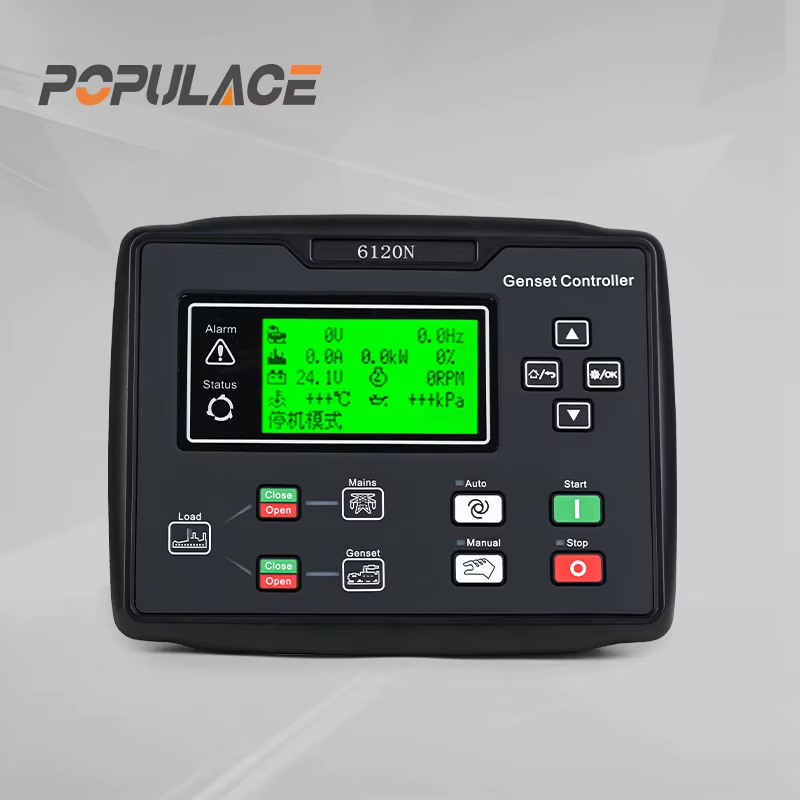
کنترلکننده ژنراتور در زمان قطع برق چه وظایفی انجام میدهد؟
وقتی برق شهری قطع میشود، ژنراتور بهسادگی روشن نمیشود و بار ساختمان را بر عهده نمیگیرد. یک کنترلکننده ژنراتور باید درخواست روشنشدن را تفسیر کند، عملکرد موتور را نظارت کند، از قابلیت استفادهٔ خروجی الکتریکی اطمینان حاصل کند، ژنراتور را در برابر شرایط غیرطبیعی محافظت کند و گزارشی از آنچه رخ داده است ارائه دهد. در یک سیستم اضطراری بهخوبی طراحیشده، این توالی با دقت تعیین شده است: انتقال بار در زمان نامناسب یا ادامهٔ کار پس از وقوع خطاى جدی، میتواند مشکل دومی را در هنگام بحران اولیه ایجاد کند.
بهعنوان مشاور فنی که با اجزای کنترل ژنراتور کار میکنم، فراتر از نمایشگر پنل نگاه میکنم. پرسش مفید این است که آیا منطق داخلی پنل، ورودیهای حسگری، رابط موتور و قوانین عملیاتی محل نصب، با ژنراتور و بارهایی که باید تأمین کند، سازگان دارد یا خیر. در ادامه، توالی عملیات قطع برقی را که کنترلکننده مدیریت میکند، ارائه میدهم.
اول، درخواست روشنشدن را دریافت و معتبر میسازد
در بسیاری از نصبها، کلید انتقال خودکار (ATS) منبع برق معمول شبکه را نظارت میکند. اگر ولتاژ یا فرکانس غایب باشد یا خارج از محدودهٔ مجاز تعیینشده برای تأخیر برنامهریزیشده باشد، ATS سیگنال شروع از راه دور ارسال میکند. کنترلکننده ژنراتور این سیگنال را دریافت میکند و منطق شروع خود را آغاز مینماید. دستور شروع دستی، رابط آلارم حریق، سیگنال مدیریت ساختمان یا تمرین زمانبندیشده نیز میتوانند بسته به سیستم بهعنوان منبع شروع پیکربندی شوند.
این تمایز اهمیت دارد. معمولاً ATS تصمیم میگیرد که ساختمان چه زمانی باید از منبع معمول خارج شود و بعداً به آن بازگردد؛ در حالی که ماژول کنترل ژنراتور مجموعهٔ ژنراتور را بهروی کار میاندازد و محافظت میکند. در پنلهای یکپارچه، عملکردها ممکن است مانند یک واحد به نظر برسند، اما نقشهای کنترلی همچنان جدا از هم هستند. پیش از چرخاندن موتور، کنترلر حالت کاری خود، وضعیت توقف اضطراری، خاموشیهای فعال، تأمین باتری و هرگونه قفلبندی پیکربندیشده را بررسی میکند. اگر قفلبندی فعال باشد، باید هشدار دهد نه اینکه تلاشهای مکرر برای شروع ناامن انجام دهد.
دنبالهٔ شروع موتور را کنترل میکند
پس از فراهمشدن شرایط لازم برای راهاندازی، کنترلکننده خروجی استارتر را فعال میکند و بازخورد موتور را پایش میکند. ممکن است به دنبال افزایش فشار روغن، سرعت سنسور مغناطیسی، نشانهی شارژ آلترناتور یا هر سیگنال دیگری برای تأیید راهاندازی باشد. اگر موتور به شرایط کارکرد تنظیمشده نرسد، کنترلکننده چرخش را متوقف کرده، در طول دوره استراحت منتظر میماند و تنها تعداد مجاز تلاشهای اضافی را انجام میدهد. این روش از استارتر و باتری محافظت میکند و در عین حال به موتور فرصت واقعبینانهای برای راهاندازی میدهد.
یک کنترلر خودکار ژنراتور همچنین زمانبندیهایی را مدیریت میکند که در حین قطع برق بهراحتی نادیده گرفته میشوند. تأخیر کوتاه در راهاندازی میتواند از راهاندازی ناخواسته در هنگام کاهش لحظهای برق شبکه جلوگیری کند. دوره گرمشدن به سرعت و ولتاژ اجازه میدهد تا پایدار شوند، پیش از اینکه سیستم بار را بپذیرد. مقادیر مناسب به موتور، کاربرد خاص و طراحی تأمین برق اضطراری محل بستگی دارد؛ و نباید صرفاً به دلیل شباهت ظاهری رتبهبندیها از یک ژنراتور دیگر کپی شوند.
پیش از انتقال بار، خروجی الکتریکی پایداری ایجاد میکند.
روشن کردن موتور تنها نیمی از کار است. کنترلکنندهٔ ژنراتور بررسی میکند که آیا دینامو ولتاژ و فرکانس قابل قبولی تولید میکند یا خیر. این دستگاه از طریق رابطهای کنترلی و بازخورد موجود، با سیستمهای تنظیم سرعت و تنظیم ولتاژ همکاری میکند و منتظر میماند تا مجموعه در محدودههای برنامهریزیشده قرار گیرد. تنها پس از آن است که اجازهٔ انتقال بار حیاتی به ژنراتور داده میشود.
برای یک کنترلکننده AMF ژنراتور —AMF معمولاً به عملکرد خودکار در صورت قطع برق اصلی اشاره دارد— این بخش اصلی توالی قطع برق است. این سیستم از طریق روش پیکربندیشدهٔ تشخیص، قطع برق عادی را شناسایی میکند، دستور روشنشدن ژنراتور را صادر میکند، آمادهبودن منبع اضطراری را تأیید میکند و مجوز انتقال را هماهنگ مینماید. این سیستم لزوم مشخصکردن دقیق ATS را از بین نمیبرد؛ بلکه کنترلکننده و ATS سیگنالهای لازم برای امکانپذیر شدن عملیات خودکار را با یکدیگر تبادل میکنند.
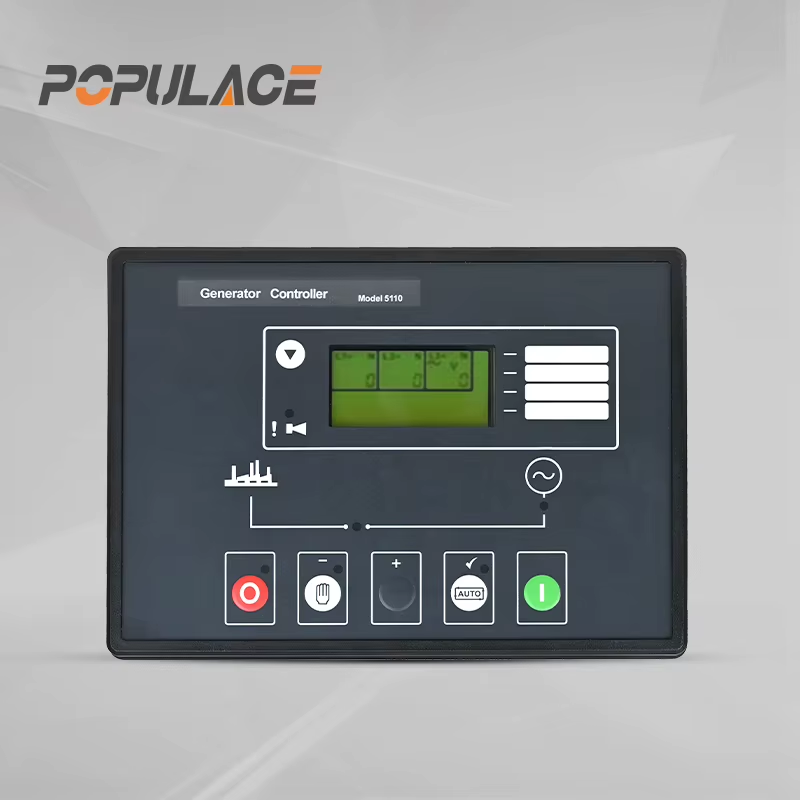
در زمانی که بار متصل است، این دستگاه موتور و دینامو را زیر نظر دارد.
پس از انتقال، کنترلکنندهٔ مولدها به ناظر پیوستهٔ سیستم تبدیل میشود. شرایط معمولی که نظارت روی آنها انجام میشود شامل سرعت موتور، فشار روغن، دمای مایع خنککننده، وضعیت شارژ باتری، ولتاژ مولد، فرکانس و جریان است. بسته به نوع کنترلکننده و سنسورهای نصبشده، ممکن است ساعت کار، سطح سوخت، عدم تعادل فاز، توان یا یادآوریهای نگهداری نیز نمایش داده شوند.
هدف صرفاً جمعآوری داده نیست. مولدی که بار موتوری سنگینی را پذیرفته است، ممکن است نیاز داشته باشد تا سرعت و ولتاژ خود را در محدودههای مناسب طراحیاش بازیابی کند. کنترلکننده میتواند در زمان مناسبی هشدار بار اضافی، شرایط فرکانس پایین یا خرابی سنسور را اعلام کند تا اپراتور فرصت بررسی آن را داشته باشد. اگر کاربرد شما بارهای متغیر سریعی دارد، این ویژگی اهمیت پیدا میکند: نشاندهندهٔ پایدار بودن سیستم به تنهایی، تضمینکنندهٔ توانایی آن در پشتیبانی از همهٔ تغییرات بار در ادامهٔ سیستم نیست.
هشدارها، اخطارها و حفاظتهای خاموشکردن را اعمال میکند.
تأمینکنندهای کارآمد ماژول کنترل ژنراتور بین شرایطی که نیاز به توجه دارند و شرایطی که اقدام فوری را میطلبد، تمایز قائل میشود. سوخت کم، یادآوری سرویس یا خطا در ارتباط غیربحرانی ممکن است باعث ایجاد هشدار شوند. سرعت بیش از حد مجاز، فشار روغن پایین پس از دوره تأخیر راهاندازی، دمای بالای مایع خنککننده یا ناهنجاریهای الکتریکی شدید میتوانند بهعنوان قطعکنندهها (shutdown) پیکربندی شوند. منطق دقیق قطعکنندهها مختص محل نصب است؛ بنابراین، تنظیمات باید در برابر مستندات موتور، طراحی ژنراتور و نیازهای تأمین برق اضطراری بررسی و تأیید شوند.
منطق حفاظتی همچنین اطلاعات خطا را تولید میکند. یک سوابق رویداد مناسب به اپراتور میگوید که آیا سیستم نتوانسته است راهاندازی شود، بهدلیل فعالشدن قطعکننده حفاظتی متوقف شده است، ورودی راهاندازی از راهدور را از دست داده است یا تا زمان بازگشت برق شهری بهصورت عادی کار کرده است. این سوابق بسیار مفیدتر از صرف پاککردن یک هشدار و امیدوار بودن به اینکه قطعی بعدی علت آن را روشن کند، هستند. هنگامی که زمان توقف اهمیت دارد، مدل کنترلر، نرمافزار ثابت (firmware) در صورت مرتبط بودن، ترمینالهای سیمکشی، نوع سنسور و دقیقاً هشدار فعال قبل از تعویض قطعات باید ثبت شوند.
این قابلیت، راهاندازی از راه دور، نظارت بر وضعیت و تصمیمگیری اپراتور را پشتیبانی میکند
ا کنترلکننده راهاندازی از راه دور ژنراتور این قابلیت به دستگاهی خارجی اجازه میدهد تا بدون حضور فردی در مقابل پنل، درخواست انجام عملیات را صادر کند. کنترلر همچنان مسئولیت اجرای توالی را بر عهده دارد: بررسی شرایط مجاز، چرخاندن موتور، نظارت بر عملیات در حال اجرا و گزارش هشدارها. کنترل از راه دور نباید مدارهای توقف اضطراری یا خاموشسازیهای محافظتی را دور بزند. برای مکانهایی که از سیستم مدیریت ساختمان یا نظارت از راه دور استفاده میکنند، نقاط وضعیت مانند «در دسترس بودن»، «در حال اجرا»، «هشدار عمومی» و «خطا» میتوانند پاسخدهی را سریعتر کنند؛ با این حال، راهاندازی ارتباط باید در طول یک قطعی برنامهریزیشده آزمایش شود—نه اینکه در حین یک قطعی کشف گردد.
اینجا است که نگهداری بهصورت عملی انجام میشود. در طول تمرینهای دورهای، نمایشگر و سوابق رویداد را بررسی کنید، عملکرد مسیر راهاندازی از راه دور را تأیید کنید و مطمئن شوید که ژنراتور پس از راهاندازی به وضعیت پایدار آماده بارگذاری میرسد. همچنین راهنماییهای صنعتی مربوط به تأمین برق اضطراری، نشانههای خرابی کنترلکننده را بهعنوان موارد با اهمیت برای بازرسی در نظر میگیرند. یک بازرسی بصری هفتگی جایگزین آزمون بار یا برنامه نگهداری محلی مربوط نخواهد شد، اما میتواند قبل از وقوع قطعی واقعی، باتری ضعیف، خطای فعال یا حالت کاری غیرفعال را آشکار سازد.
این دستگاه انتقال مجدد و خنکشدن را پس از بازگشت برق شبکه مدیریت میکند
وقتی برق عادی دوباره برقرار میشود، سیستم نباید بلافاصله ژنراتور را متوقف کند. سوئیچ اتوماتیک منبع تغذیه (ATS) معمولاً پایداری منبع عادی را در طول زمان تأخیر بازگشت تعیینشدهٔ خود بررسی میکند و سپس بار را به آن بازمیگرداند. کنترلکنندهٔ ژنراتور موتور را در حالت بدون بار برای مدت زمان خنکشدن برنامهریزیشدهٔ خود ادامه میدهد تا دماها قبل از توقف به حالت پایدار برسند. سپس مدت زمان کارکرد را ثبت میکند، به حالت انتظار اتوماتیک بازمیگردد و برای دریافت سیگنال بعدی روشنشدن از راه دور آماده میماند.
همین ترتیب اجرایی است که دلیل انتخاب و پیکربندی کنترلکننده بهعنوان بخشی از یک سیستم — نه بهعنوان یک لوازم جانبی عمومی برای تابلو — محسوب میشود. سازگانی شامل ولتاژ تغذیه، خروجیهای راهاندازی موتور، روش تشخیص سرعت، محدودهٔ سیگنالهای آنالوگ ارسالی، نیازهای اعلان و منطق رابط ATS میشود. اکثر خریداران با ویژگیهای نمایشگر شروع میکنند — خُب، این ویژگیها مفید هستند — اما تصمیم اصلی این است که آیا کنترلکننده قادر است ترتیب کامل قطع برق را برای ژنراتور و محل خاص مورد نظر بهطور ایمن اجرا کند.
در صورت عدم پاسخ صحیح ژنراتور، چه مواردی را باید بررسی کرد
- تأیید کنید که کنترلکننده در حالت خودکار (AUTO) قرار دارد، نه در حالت خاموش (OFF) یا دستی (MANUAL)، و اینکه هیچ توقف اضطراری یا خاموشسازی فعالی وجود ندارد.
- قبل از بازنشانی هر چیزی، اولین هشدار فعال و تاریخچه رویدادها را بخوانید.
- بررسی کنید که آیا ورودی راهاندازی از راه دور واقعاً هنگام درخواست تأمین برق پشتیبان توسط سیستم انتقال خودکار (ATS) وضعیت خود را تغییر میدهد.
- شرایط باتری، سیمکشی استارتکننده، موجود بودن سوخت و بازخورد تأیید کارکرد (run-confirmation) که توسط کنترلکننده استفاده میشود را بررسی کنید.
- تنظیمات ولتاژ، فرکانس، گرمشدن (warm-up)، اجازه انتقال (transfer-permit) و خنکشدن (cool-down) را با اسناد ژنراتور مقایسه کنید.
- در مواردی که سیستم برای بارهای حیاتی یا بارهای ایمنی جانی به کار میرود، یک تکنسین صلاحیتدار باید سیمکشی یا تنظیمات محافظتی را بررسی کند.
نکته مهم
در طول قطعی برق، یک کنترلکننده ژنراتور بهعنوان لایهٔ تصمیمگیری و حفاظت مجموعهٔ نیروگاهی عمل میکند. درخواست راهاندازی را دریافت میکند، فرآیند چرخاندن (کرانکینگ) را کنترل میکند، آمادگی الکتریکی را تأیید مینماید، وضعیت مجموعهٔ باردار را نظارت میکند، در صورت بروز خطاهاى جدی هشدار میدهد یا مجموعه را خاموش میسازد، امکان بررسی وضعیت از راه دور را فراهم میسازد و پس از بازگشت به منبع تأمین نیروى عادى، فرآیند خنکسازى را بهپایان میرساند. درک این توالى کامل، عیبیابى را دقیقتر میکند و به اطمینان از آمادگى واقعى سیستم خودکار در زمان قطع برق عادى کمک میکند.






