
 EN
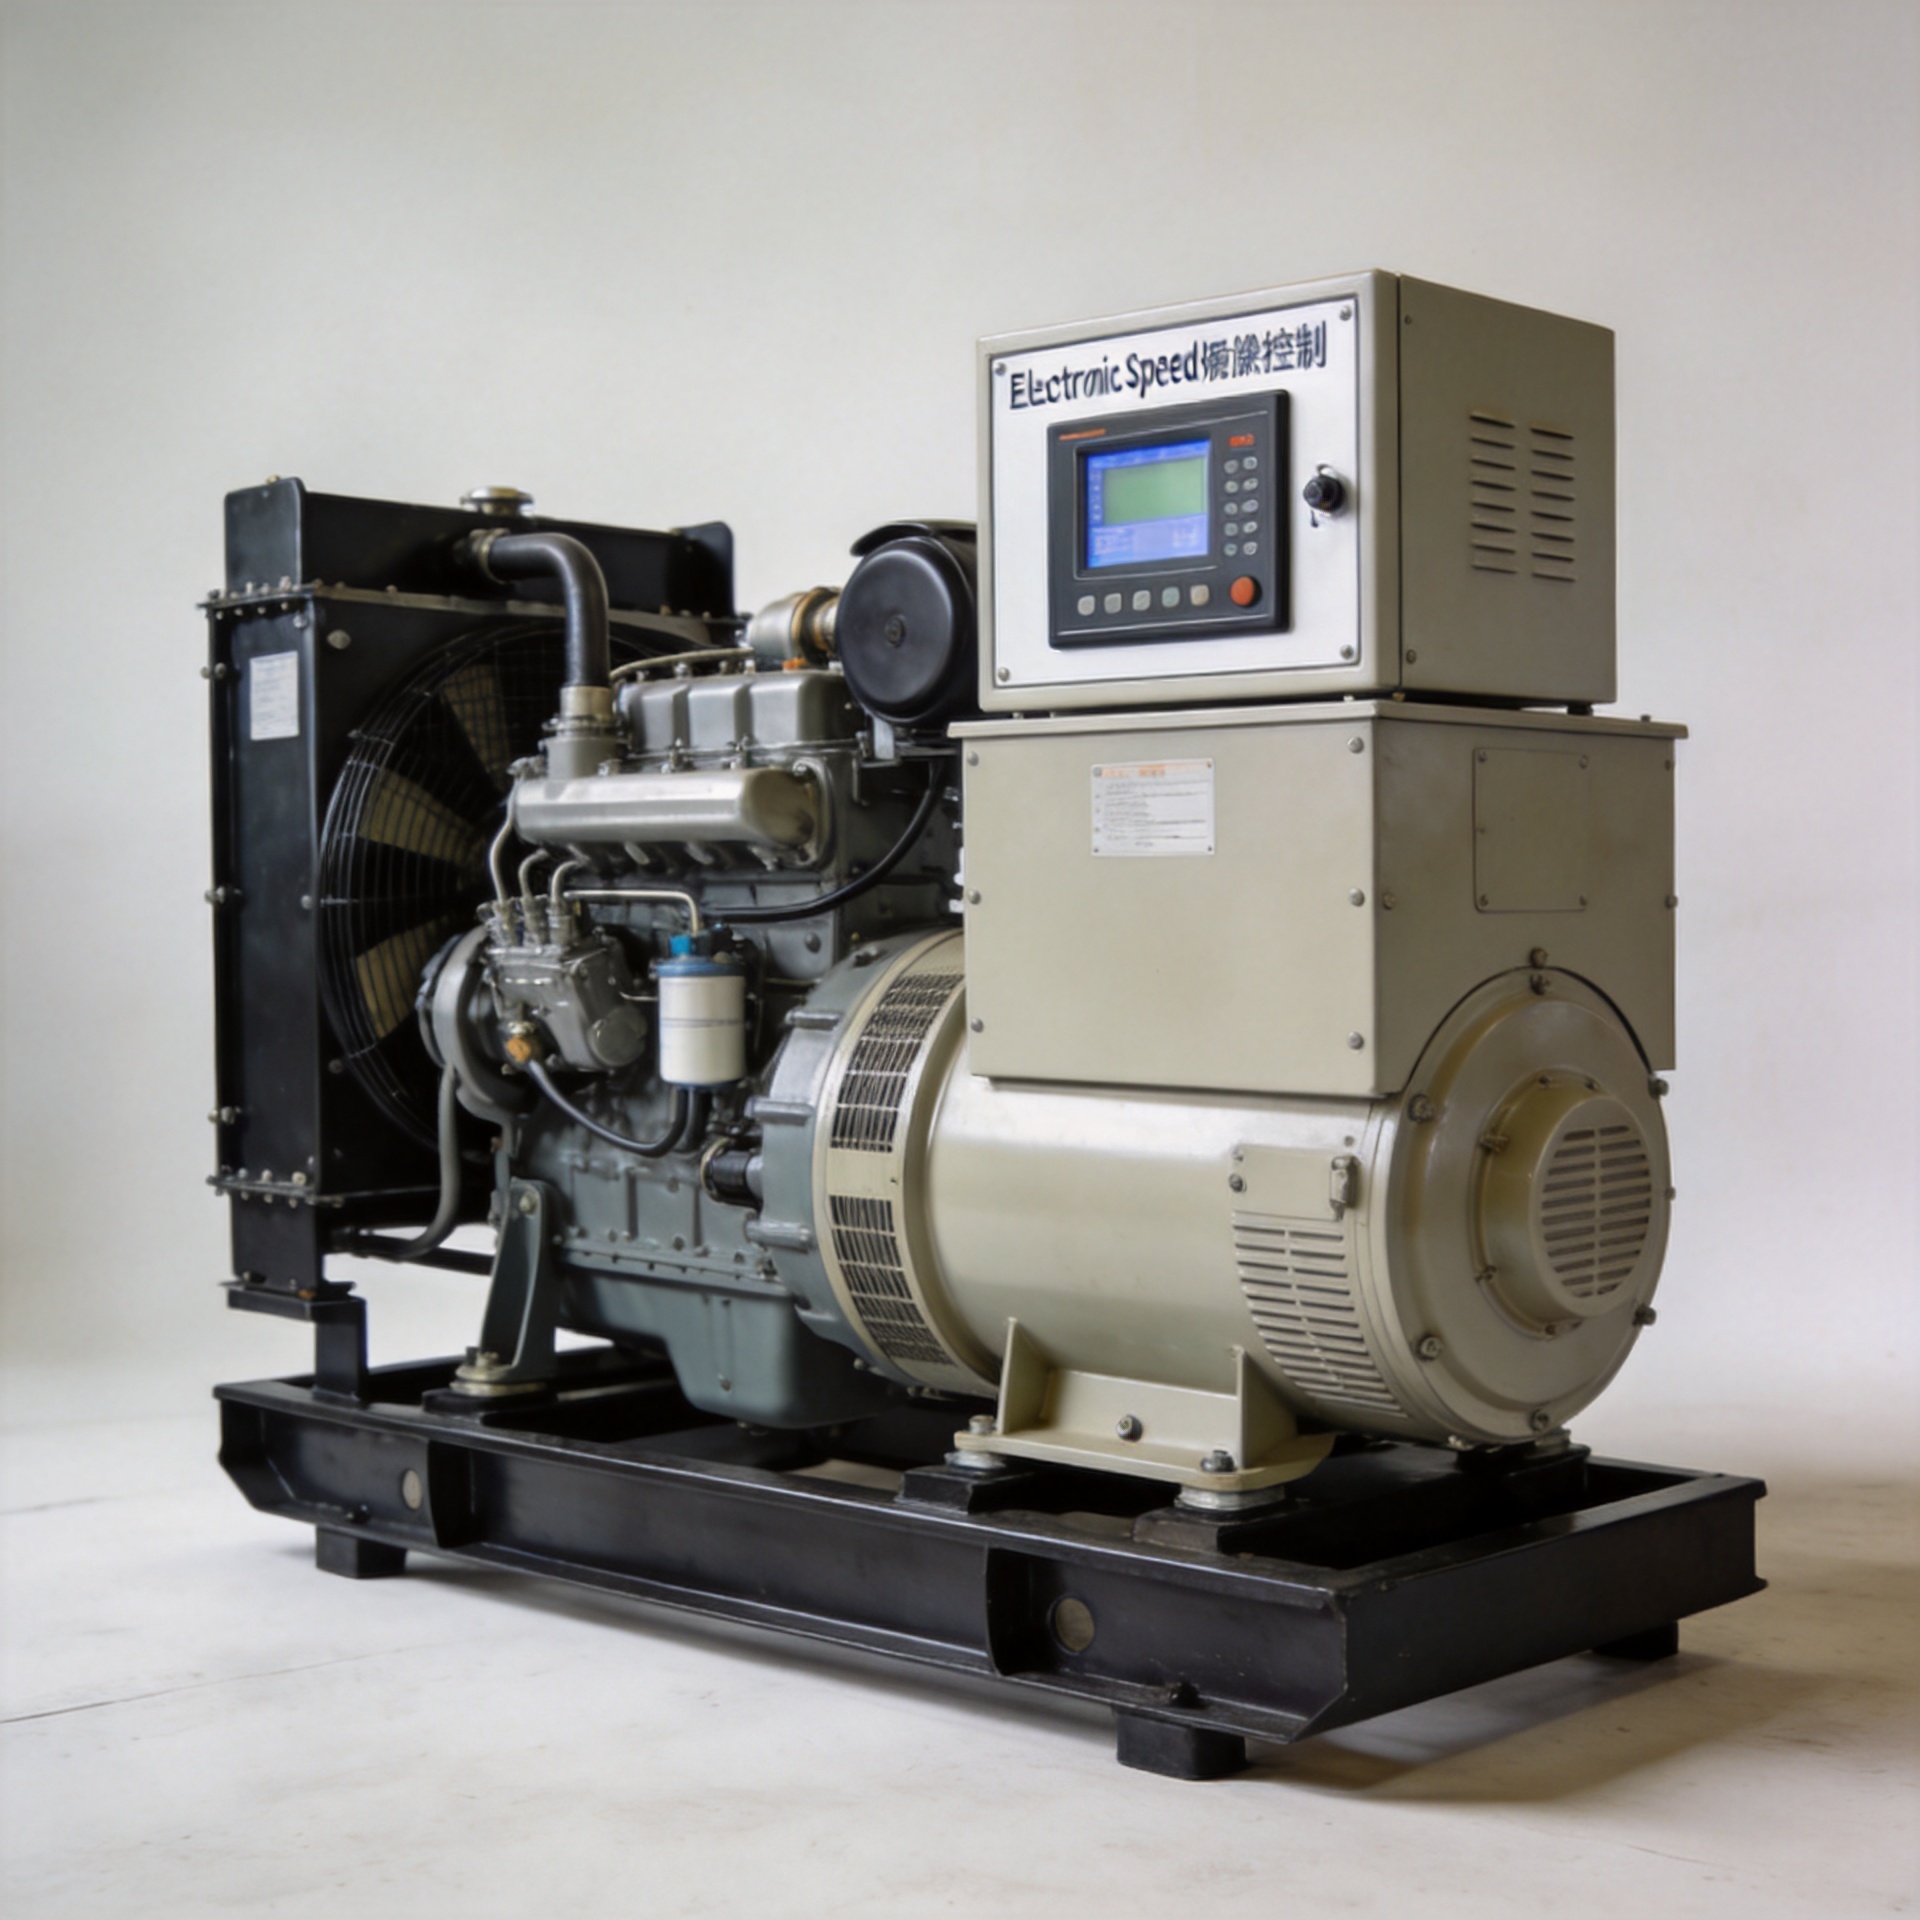
ဂျင်ဆက်များအတွက် အီလက်ထရောနစ် ဂေါဗနာ - ရွေးချယ်မှု လမ်းညွှန်
ဂျင်နာစက်အတွက် မှန်ကန်သော အီလက်ထရွန်နစ် ဂျောဗာနာကို ရွေးချယ်ခြင်းသည် အသေးစိတ်အချက်များကို စဉ်းစားမှသာ ရှုပ်ထွေးလာသည့် ဆုံးဖြတ်ချက်များထဲမှ တစ်ခုဖြစ်သည်။ ပါတ်နံပါတ်၊ ဗို့အားအကွာအဝေးနှင့် အားစွမ်းပေးသည့် ဗို့အားတို့ကို ကောင်းစွာကိုက်ညီစေရန် လွယ်ကူသည်။ သို့သော် အီလက်ထရွန်နစ် ဂျောဗာနာ၏ အက်ကျူအေတာ အင်တာဖေ့စ်သည် သင့်အင်ဂျင်မောဒယ်နှင့် ကိုက်ညီမှုရှိမှု၊ လုပ်ဆောင်မှုမှုန်းသည် သင့်လျှပ်စစ်စွမ်းအား ပုံစံနှင့် ကိုက်ညီမှုရှိမှုနှင့် ကောလိုင်ဇေးရှင်း ပါရာမီတာများသည် သင့်၏ အမှန်တကယ်သုံးစွဲမှု ဘောင်အတွင်းတွင် တည်ငြိမ်စွာ အလုပ်လုပ်နိုင်မှုရှိမှုတို့ကို ပိုမိုသေချာစွာ စဉ်းစားရန် လိုအပ်သည်။ ဂျင်နာရေးထိန်းချုပ်မှုအစိတ်အပိုင်းများ (ဂျောဗာနာများ၊ AVR များနှင့် အက်ကျူအေတာများ) နှင့် အလုပ်လုပ်သည့် နည်းပညာအကူအညီပေးသူအဖြစ် ဂျင်နာစက်အသုံးပုံအတွက် အီလက်ထရွန်နစ် ဂျောဗာနာကို အကဲဖြတ်ရာတွင် ကျွန်ုပ်၏ အစပ်သည် အမှန်တကယ် ကိုက်ညီမှုရှိမှုဖြစ်ပြီး အမှတ်တံဆိပ်ကို ဦးစားပေးမှုမဟုတ်ပါ။
မက်ကေနိုကယ်နှင့် အီလက်ထရွန်နစ် ဂျောဗာနာများ – ဘာတွေပြောင်းလဲသွားပါသလဲ
ရိုးရာယန္တရားမှုအုပ်ချုပ်မှုစနစ်များသည် အင်ဂျင်အမြန်နှုန်းကို ခွဲခြမ်းစိတ်ဖေးရန် အလေးချိန်ဖေးမှုအုပ်စုကို အသုံးပြုပြီး အင်ဂျင်၏ အင်ဆေးဖေးအုပ်စုကို ယန္တရားမှုအားဖြင့် ညှိပေးသည်။ ဤစနစ်သည် အလုပ်လုပ်သော်လည်း ယန္တရားမှုအစိတ်အပိုင်းများ၏ ရုပ်ပိုင်းဆိုင်ရာ အားများကြောင့် တုံ့ပြန်မှုအချိန်နှင့် တိကျမှုတို့သည် ကန့်သတ်ခံရသည်။ မှုခ်အားများ များစွာပြောင်းလဲမှုများဖြစ်ပါက — အထူးသဖြင့် ကုန်သွယ်ရေးနှင့် စက်မှုလုပ်ငန်းများတွင် ဖြစ်လေ့ရှိသည့်အတိုင်း — ယန္တရားမှုအုပ်ချုပ်မှုသည် အထွက်လျှပ်စစ်အား၏ ကြိမ်နှုန်းတည်ငြိမ်မှုကို ထိခိုက်စေနိုင်သည့် အထိ နောက်ကောက်မှုဖြစ်နိုင်သည်။
အီလက်ထရွန်နစ်အုပ်ချုပ်မှုစနစ်များသည် အလေးချိန်ဖေးမှုအုပ်စုကို ဒစ်ဂျစ်တယ်အမြန်နှုန်းခွဲခြမ်းစိတ်ဖေးမှုနှင့် စိတ်ဝင်စားဖွယ်ရာ အချက်အလက်များကို ဖေးမှုပေးသည့် စနစ်ဖြင့် အစားထိုးပေးသည်။ အုပ်ချုပ်မှုစနစ်သည် သံလိုက်ဖေးမှုကို အသုံးပြု၍ သို့မဟုတ် အယ်လ်တာနေတာထွက်ပေးသည့် ကြိမ်နှုန်းအချက်အလက်များကို အသုံးပြု၍ အင်ဂျင် RPM ကို စောင်းကြည့်ပြီး အချက်အလက်များကို အီလက်ထရွန်နစ်အားဖြင့် ဖေးမှုပေးကာ အင်ဆေးဖေးအုပ်စုကို ညှိရန် အေက်တျူးအား မောင်းနေသည်။ ထို့ကြောင့် တုံ့ပြန်မှုအချိန်သည် အလွန်မြန်ဆန်ပြီး အတိကျမှုသည် ပိုမိုကောင်းမွန်ကာ အားကောင်းမှုနှင့် တည်ငြိမ်မှုဆိုင်ရာ အဖွဲ့အစည်းများကို အစီအစဉ်ဖေးမှုပေးနိုင်သည်။
ဂျင်နရေတာစက်များဖွင့်လှစ်ပီး အရေးကြီးသော လော့ဒ်များကို လည်ပတ်စေရာတွင် ဤအချက်သည် အရေးပါပါ။ လော့ဒ်အဆင့်တွင် ဖရီကွမ်စီ အနက်ဖော်မှုသည် ဂျင်နရေတာစက်အတွက် စနစ်ကောင်းမွန်စွာ ပုံစံထုတ်ထားသော အီလက်ထရွန်နစ် ဂေါဗာနာတွင် ပိုမိုတိုတောင်းပြီး ပိုမိုသေးငယ်သည်။ ထိုသို့သော အီလက်ထရွန်နစ် ဂေါဗာနာကို ရွေးချယ်ရာတွင် အတွေ့ကျုံ့များသည် အမှတ်တံဆိပ်အော်ပ်ရှင်န်နှင့် သက်ဆိုင်မှုမရှိကြောင်း သဘောပေါက်လာကြသည်။ အီလက်ထရွန်နစ် ဂေါဗာနာကို ရွေးချယ်ရာတွင် အဓိကအားဖဲ့ အင်ဂျင်အမျိုးအစားနှင့် လော့ဒ်ပရိုဖိုင်လ်နှင့် ကိုက်ညီသော ဒရူပ် စက်ထုတ်ပေးမှုနှင့် အက်ကျူအေတာ တုံ့ပြန်မှု အကွာအဝေးကို ရွေးချယ်ရန် ဖြစ်သည်။
ထိန်းချုပ်ခွင်း လုပ်ဆောင်ပုံ
အီလက်ထရွန်နစ် ဂေါ်ဘာနာသည် ပိတ်လုပ်ဆောင်မှု ပြန်လည်အားဖေးပေးခြင်း အခြေခံချက်ပေါ်တွင် အလုပ်လုပ်ပါသည်။ အမြန်နှုန်း စင်ဆာသည် အင်ဂျင် အမြန်နှုန်း (RPM) နှင့် အချိုးကျသော စိုက်နိုက်န်းကို ပေးပို့ပါသည်။ ဂေါ်ဘာနာ၏ ထိန်းချုပ်မှု ယူနစ်သည် ဤစိုက်နိုက်န်းကို အမြန်နှုန်း သတ်မှတ်ချက်နှင့် နှိုင်းယှဉ်ပြီး အမှားအမှန်ကို တွက်ခေါက်ကာ အက်ကျူအေတာသို့ ပြင်ဆင်မှု စိုက်နိုက်န်းကို ထုတ်ပေးပါသည်။ ထိုအက်ကျူအေတာသည် လေးမှုန်း ထိုးသွင်းမှု ရက်ခ် သို့မဟုတ် သရော်ထော် အနေအထားကို ပြင်ဆင်ကာ အမြန်နှုန်းကို ပြန်လည်ရရှိစေပါသည်။ ရှုပ်ထွေးမှုနည်းသော ဗားရှင်းဖြစ်သည်မှာ— ဂေါ်ဘာနာသည် အင်ဂျင် လည်ပတ်မှု အမြန်နှုန်းကို စောင်းကြည့်ပြီး သတ်မှတ်ထားသော အမြန်နှုန်းနှင့် နှိုင်းယှဉ်ကာ လေးမှုန်း စနစ်အား လေးမှုန်းကို တိုးမှုန်းခြင်း သို့မဟုတ် လျော့ခြင်း ပြုလုပ်ရန် ညွှန်ကြားပါသည်။
အရေးကြီးသည့်အချက်တစ်ခုမှာ အက်ကျူအေတာ အင်တာဖေစ်သည်မှာ ဂေါဗာနာ မော်ဒျူလ်နှင့် အတူ အရေးပါသည်ဟု မကြာခဏ မေ့လျော့မိကြခြင်းဖြစ်သည်။ ဂေါဗာနာ၏ အထွက် စိုက်နှင့် အက်ကျူအေတာကြား ဆက်သွယ်မှုသည် ကိုက်ညီရန် လိုအပ်ပါသည်။ ထိုသို့သော ကိုက်ညီမှုတွင် စိုက်အမျိုးအစား (ဗိုးအား သို့မဟုတ် လျှပ်စီးကြောင်း)၊ ပေါ်လာရီတီနှင့် ရုပ်ပိုင်းဆိုင်ရာ ကွန်နက်တာ ပင်အော့ထ်တ်များ ပါဝင်ပါသည်။ အီလက်ထရွနစ် ဂေါဗာနာများကို မှာယူရာတွင် အဖြစ်များသည့် အမှားများထဲတွင် အင်ဂျင် မော်ဒယ်နှင့် အင်ဂျင် စီရီယယ် အကွာအဝေးကို အတိအကျ မဖော်ပြဘဲ အင်ဂျင် အမျိုးအစားသာ ဖော်ပြခြင်းဖြစ်ပါသည်။ ထိုသို့သော အမှားမှာ အက်ကျူအေတာ အင်တာဖေစ် သို့မဟုတ် ထိန်းချုပ်မှု စိုက်အမျိုးအစားနှင့် ကိုက်ညီမှုမရှိသည့် အစိတ်အပိုင်းကို လက်ခံရရှိစေပါသည်။
လုပ်ဆောင်မှု မှုန်းများ - အိုင်ဆိုခရိုနပ်စ် နှင့် ဒရူပ် ထိန်းချုပ်မှု
ဂေန်စက်များအတွက် အများစုသော အီလက်ထရွနစ် ဂေါဗာနာများသည် ထိန်းချုပ်မှု မှုန်းနှစ်မျိုးကို ပံ့ပိုးပေးပါသည်။ သင်၏ စနစ်ကို မည်သို့ စီစဥ်ထားသည်ပေါ်တွင် သင်လိုအပ်သည့် မှုန်းကို ဆုံးဖြတ်ရပါမည်။
အချိန်ညှိမှု မော်ဒ် အလေးချိန် ၀% ကျဆင်းမှုနှင့် ညီမျှသော ဝန်ထုပ်ဝန်ပိုးရှိသည်နှင့်မဆိုင်ဘဲ မော်တာအလှည့် (ကြိမ်နှုန်း) ကို တည်ငြိမ်စေသည်။ ဝန်ထုပ် တိုးလာရင် အီလက်ထရောနစ် အုပ်ချုပ်ရေးစနစ်က အရှိန်သတ်မှတ်ချက်ကို ထိန်းထားဖို့ လောင်စာ ပို့လွှတ်မှုကို တိုးစေတယ်။ ဒီပုံစံဟာ ကြိမ်နှုန်းကို တိကျစွာ ထိန်းချုပ်ဖို့ လိုအပ်တဲ့ သီးခြားကန့်သတ်ထားတဲ့ ကွန်ရက်တစ်ခုအတွက် စွမ်းအင်ပေးနေတဲ့ သီးခြား generator တွေအတွက် မှန်ကန်တဲ့ ရွေးချယ်မှုပါ။
ဒရူပ် စနစ် ဝန်ထုပ်တိုးလာတာနဲ့အမျှ အင်ဂျင်အလျင်က နည်းနည်းကျသွားစေတယ်။ ပုံမှန် ၃၅% drop setting ဆိုတာက ဂျင်နရေတာကို ထည့်သွင်းတာနဲ့အမျှ ကြိမ်နှုန်း ကျဆင်းမှုပါ။ ဘတ်စ်ကားတစ်ခုနဲ့ ဆက်သွယ်ထားတဲ့ ဂျင်နီဆက်နှစ်ခု (သို့) ပိုများတဲ့အခါ ဒလော့ပ်ပုံစံက သူတို့အတွက် အလေးချိန်ကို အချိုးကျပြီး တည်ငြိမ်စွာ မျှဝေခွင့်ပေးတာပါ။ အလေးချိန်ခွဲဝေရေး ထိန်းချုပ်ရေးစနစ်မရှိဘဲ isochronous mode မှာ အလုပ်လုပ်ရင် နှစ်ခုစလုံးဟာ အချင်းချင်း တိုက်ခိုက်ကြမှာပါ
သင့်အသုံးပြုမှုသည် စီးရီးချိတ်ဆက်ထားသော ဂျင်နာစက်များ (parallel gensets) ဖြစ်ပါက ဂျင်နာစက်အတွက် အီလက်ထရွန်နစ် ဂျော်ဝန်နာ (electronic governor) သည် ချိန်ညှိနိုင်သော ဒရူပ် (droop) ကို ထောက်ပံ့ပေးပါသည်ဟု အတည်ပြုပါ။ ထို့အပြင် ချိတ်ဆက်ထားသော ဂျင်နာစက်များအကြား ဒရူပ် ချိန်ညှိမှုများကို အတည်ပြုပါ။ ချိတ်ဆက်ထားသော ဂျင်နာစက်များအကြား ဒရူပ် ချိန်ညှိမှုများ မက်ခ်ပ်မှုရှိခြင်းသည် တပ်ဆင်ပြီးနောက် ဘာရီလော့ဒ် ဟန်တ်တင် (load hunting) ဖြစ်စေသည့် အဖြစ်များသော အကြောင်းရင်းများထဲမှ တစ်ခုဖြစ်သည်။
အကြောင်းရွေးချယ်မည့် အခြေအနေ
ဂျင်နာစက်အတွက် သင့်တော်သော အီလက်ထရွန်နစ် ဂျော်ဝန်နာကို ရွေးချယ်ခြင်းသည် အများစုသော ဝယ်သူများ အစပိုင်းတွင် မျှော်လင့်ထားသည်ထက် ပိုများသော အချက်များကို ထည့်သွင်းစဉ်းစားရန် လိုအပ်ပါသည်။ အောက်ပါ စံနှုန်းများကို ဦးစားပေးမှုအလိုက် အကဲဖြတ်ရန် တန်ဖိုးရှိပါသည်။
- အင်ဂျင် မော်ဒယ် ကိုက်ညီမှု။ လောင်စာအမျိုးအစားသာမက အင်ဂျင် အမျိုးအစားနှင့် မော်ဒယ်အုပ်စုကိုလည်း အတည်ပြုပါ။ အလားတူ အင်ဂျင်များ၏ ထုတ်လုပ်မှုအဆင့်များတွင် အင်တာဖေး ပင်အုပ်စု (interface pinout) နှင့် ထိန်းချုပ်မှု စိုက်ပုတ်အမျိုးအစား (control signal type) များသည် ကွဲပြားနိုင်ပါသည်။
- ပါဝါဗို့အား အများစုသော အီလက်ထရွန်နစ် ဂျော်ဝန်နာများသည် ၁၂ ဗို့အား သို့မဟုတ် ၂၄ ဗို့အား ဒီစီ (DC) တွင် အလုပ်လုပ်ပါသည်။ ဤအချက်သည် ဂျင်နာစက်၏ ဘက်ထရီနှင့် အားသွင်းစနစ် ဗို့အားနှင့် ကိုက်ညီမှုရှိကုန်သည်ကို အတည်ပြုပါ။
- အမြန်နှုန်း စိုက်ပုတ် ထည့်သွင်းမှု။ မာဂျက်နက်တစ် ပစ်ခ်အပ် (MPU) သည် အသုံးများသော ထည့်သွင်းမှုအမျိုးအစားဖြစ်သည်။ သို့သော် အင်ဂျင်အချို့တွင် ဂီယာသွေး စိုက်ပုတ် (gear tooth sensor) သို့မဟုတ် အယ်လ်တာနေတာ ထွက်ပေါ်မှုမှ အကြိမ်ရေတွက် စိုက်ပုတ် (frequency signal) ကို အသုံးပြုပါသည်။
- အက်ချူအေတာ အင်တာဖေး (Actuator interface) ဂျေန်ရေတာ အုပ်စိမ်းမှု စနစ်၏ အထွက်သည် လျှပ်စစ်မော်တော် လျှပ်စစ်အုပ်စိမ်းမှု စနစ် (လျှပ်စစ်မော်တော် လျှပ်စစ်အုပ်စိမ်းမှု စနစ်)၊ လှည့်ပေးသည့် လျှပ်စစ်မော်တော် လျှပ်စစ်အုပ်စိမ်းမှု စနစ် (ရောတေးရီ အက်ကျူအေတာ) သို့မဟုတ် PWM သို့မဟုတ် လျှပ်စီးကြောင်း အထွက် စိုက်ပုတ်ခြင်း (ဆိုင်နယ်) ကို အသုံးပြုသည်ကို စစ်ဆေးပါ။ မက်ခ်ပ်မှု မရှိသည့် လျှပ်စစ်မော်တော် လျှပ်စစ်အုပ်စိမ်းမှု စနစ်များအတွက် အသုံးပြုရန် အထူးပြုထားသည့် ချိန်ညှိမှု စနစ် (အက်ဒေါပ်တာ) သို့မဟုတ် အသုံးပြုရန် အခြားသော ဂျေန်ရေတာ အုပ်စိမ်းမှု စနစ်များ လိုအပ်ပါသည်။
- အလုပ်လုပ်သည့် အမျိုးအစားများ အထောက်အပံ့ပေးမှု - အတူတက် အလုပ်လုပ်သည့် အသုံးပြုမှုများအတွက် ရှိသည့် ဒရူပ် အမျိုးအစားကို ရှင်းလင်းစွာ အတည်ပြုပါ (အချိုးကို ညှိန်းနိုင်သည့် ရှိသည့် ဒရူပ် အမျိုးအစား)။ တစ်ခုတည်းသော ယူနစ်ဖြင့် အသုံးပြုသည့် ကွာရှင်း စနစ်များအတွက် အလုပ်မှု အခြေအနေ မရှိသည့် အချိန်မှ အပြည့်အဝ အလုပ်လုပ်သည့် အချိန်အထ do အထိ တည်ငြိမ်သည့် အဖြေကို ပေးနိုင်သည့် အိုဆိုခ်ရွန်နော့စ် အမျိုးအစားကို အဓိကထားပါ။
- ဂိန်းနှင့် တည်ငြိမ်မှု ညှိမှုများ - အရည်အသွေးကောင်းမွန်သည့် လျှပ်စစ် ဂျေန်ရေတာ အုပ်စိမ်းမှု စနစ်များသည် ဂိန်း၊ ဒမ်ပင်၊ တည်ငြိမ်မှု စသည့် အချက်များကို အပြင်ပိုင်းမှ ညှိန်းနိုင်သည့် ပေါ့တင်သီယိုမီတာများ (ပေါ့တင်သီယိုမီတာ) သို့မဟုတ် ဒစ်ဂျစ်တယ် ပါရာမီတာ ညှိမှုများကို ပေးပါသည်။ ဤအချက်များသည် သင့်၏ အထူးသော အင်ဂျင်နှင့် ဘားဒ် အမျိုးအစားများအတွက် စနစ်ကို စတင်အသုံးပြုရန် အရေးကြီးပါသည်။
စိစိလ်စွာ စစ်ဆေးသင့်သည့် ထုတ်ကုန်များ
စံနစ်အတိုင်း ဒီဇယ် ဂျေန်ရေတာ အသုံးပြုမှုများအတွက် S6700H ဂေါ်ဘာနာ အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဒီဇယ်အင်ဂျင်မော်တော်ယာဉ် အမြန်နှုန်းထိန်းညှိရေးယူနစ် သည် စက်မှုလုပ်ငန်း အသုံးပြုမှုများတွင် အသိအမှတ်ပြုခံရသည့် ရွေးချယ်စရာဖြစ်ပါသည်။ ၎င်းသည် အိုဆိုခ်ရွန်နော့စ် နှင့် ဒရူပ် အမျိုးအစားနှစ်မျိုးလုံးကို အထောက်အပံ့ပေးပါသည်။ အထူးသော ဒီဇယ် အင်ဂျင် လျှပ်စစ်မော်တော် လျှပ်စစ်အုပ်စိမ်းမှု စနစ်များနှင့် ကိုက်ညီပါသည်။

အ ESD5500E အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဂျင်နရေတာအမြန်နှုန်းထိန်းညှိရေးယူနစ် သုံးစွဲမှုအများဆုံးဖြစ်သော လျှပ်စစ် ဂျန်နီရေတာ ထိန်းညှိကိရိယာ တစ်မျိုးဖြစ်ပြီး အထူးသဖြင့် အရွယ်အစားသေးငယ်ခြင်းနှင့် ပါရာမီတာများကို လွယ်ကူစွာ ညှိနောင်းနိုင်ခြင်းတို့ကို အလေးပေးသည့် အသုံးပုံများတွင် အသုံးများပါသည်။
ဂျန်နီရေတာ ထိန်းညှိကိရိယာနှင့်အတူ အပြင်ပိုင်း အက်ကျူအေတာ လိုအပ်သည့် စနစ်များအတွက် — အထူးသဖြင့် အသက်များပါသော ဒီဇယ်အင်ဂျင်များပေါ်တွင် ပြုပြင်မှုများ ပြုလုပ်ရာတွင် အသုံးများသည့် အသုံးပုံများတွင် — ADC အမျိုးအစား အပြင်ပိုင်း အက်ကျူအေတာများ (ADC120, ADC175, ADC225) သည် စံနှုန်းအတိုင်း လျှပ်စစ် ဂျန်နီရေတာ ထွက်ပေါ်မှုများနှင့် အသုံးပြုနိုင်ပါသည်။ ထို့အပြင် ၁၂ โวล့ နှင့် ၂၄ โวล့ ဟူသော အမျိုးအစားနှစ်မျိုးလုံး ရရှိနေပါသည်။
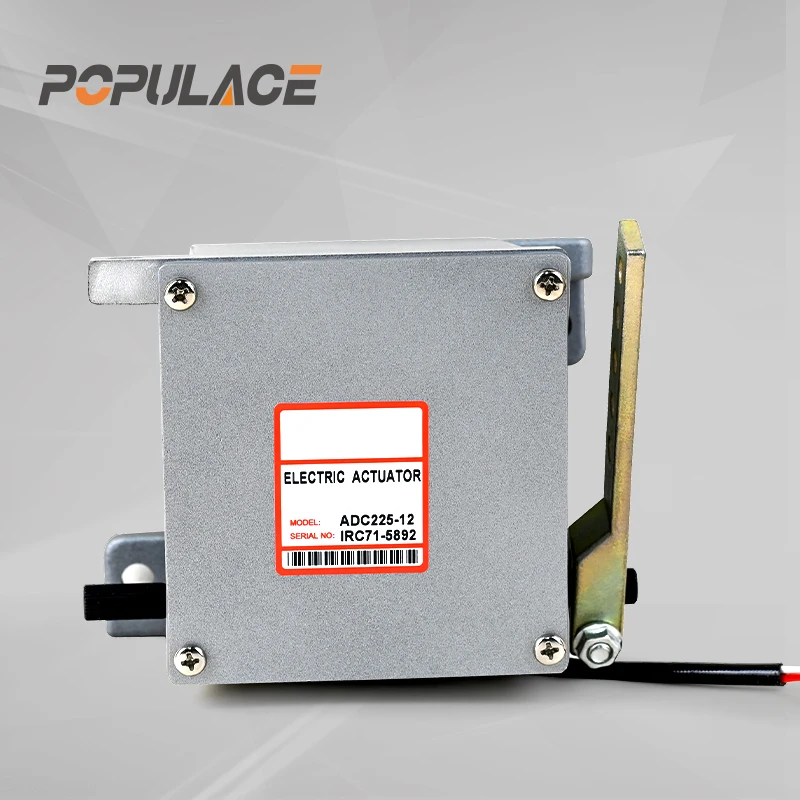
ဂျင်နရေတာ အသုံးပြုမှုအတွက် လျှပ်စစ် ဂေါဗာနာသည် အင်ဂျင်နှင့် ဂျင်နရေတာ အများအပြားတွင် သုံးနိုင်ပါသည်။ ရေပေါ်တွင် အသုံးပြုသည့် နော်သ်န် လိုက်စ် ဂျင်နရေတာများအတွက် အစားထိုး အစိတ်အပိုင်းများ ဝယ်ယူခြင်းဖြစ်စေ၊ ကရပ်ဖ်စမန် ဂျင်နရေတာများနှင့် အလုပ်လုပ်ခြင်းဖြစ်စေ၊ ကိုက်ညီမှု အခြေခံမှုများသည် အတူတူပဲဖြစ်ပါသည်။ အစိတ်အပိုင်း နံပါတ်ကို နောက်ဆုံးအဖြစ် သတ်မှတ်ရန်မှီ၍ အင်ဂျင် မောဒယ်၊ အက်ကျူအေတာ အမျိုးအစားနှင့် ပေးပို့သည့် ဗို့အားကို အရင်ဆုံး အတည်ပြုရပါမည်။ ယမာဟာ ဂျင်နရေတာ ၂၂၀၀ ကဲ့သို့သော သေးငယ်သည့် အင်ဗာတာ မောဒယ်များတွင် အရေးကြီးသည့် အမြဲတမ်း အမြန်နှုန်း ဂေါဗာနာများကို မသုံးဘဲ လျှပ်စစ်အားဖြင့် ထိန်းချုပ်သည့် အမြန်နှုန်း ပြောင်းလဲနိုင်သည့် အင်ဂျင်များကို သုံးပါသည်။ ထို့ကြောင့် ရွေးချယ်မှု စံနှုန်းများနှင့် အစားထိုးမှု နည်းလမ်းများသည် စံနှုန်းအတိုင်း ဒီဇယ် ဂျင်နရေတာ ဂေါဗာနာစနစ်များနှင့် ကွဲပါသည်။
ကယ်လီဘရေရှင်းနှင့် ညှိမှု အဆင့်များ
ဂျင်နရေတာအတွက် မှန်ကန်သည့် လျှပ်စစ် ဂေါဗာနာကို တပ်ဆင်ပြီးနောက် စမ်းသပ်မှုကို အများအားဖြင့် အဆင့်လေးဆင့်ဖြင့် ပြုလုပ်ပါသည်။
- အမြန်နှုန်း သတ်မှတ်ချက် - လေးခုပါ အယ်လ်တာနေတာများတွင် ဘာမှ မတ်တပ်မှုမရှိသည့် အမြန်နှုန်းကို ပန်းတော်သတ်မှတ်ချက် ၅၀ ဟာတ်ဇ် စနစ်များအတွက် ၁၅၀၀ အက်စ်ပီအမ် (RPM) သို့မဟုတ် ၆၀ ဟာတ်ဇ် စနစ်များအတွက် ၁၈၀၀ အက်စ်ပီအမ် (RPM) အဖြစ် သတ်မှတ်ပါ။ နှစ်ခုပါ အယ်လ်တာနေတာများတွင် ထိုအမြန်နှုန်းများကို နှစ်ဆ တိုးရပါမည်။
- Gain ချိန်ညှိခြင်း- စနစ်သည် အနည်းငယ် လှုပ်ရှားမှုစတင်လာသည့်အထိ ဂိန်းကို တိုးမှုပြုပါ။ ထို့နောက် စနစ်သည် တည်ငြိမ်လာသည့်အထိ ဂိန်းကို လျော့ချပါ။ ဂိန်းမြင့်မှုသည် တုံ့ပြန်မှုမြန်ဆန်မှုကို ဖော်ပေးသော်လည်း အမြန်နှုန်း လှုပ်ရှားမှုဖြစ်ပွားနိုင်ခြင်းအန္တရာယ်ကို မြင့်တင်ပေးပါသည်။
- တည်ငြိမ်မှု (ဒမ်ပင်း) အမြန်နှုန်း လှုပ်ရှားမှုများကို ဖျောက်ပေးရန် တည်ငြိမ်မှုထိန်းချုပ်မှုကို ညှိပါ။ သို့သော် သင့်အသုံးပြုမှုအတွက် လက်ခံနိုင်သည့် အနက်အထိ ဘာသာရပ်တုံ့ပြန်မှုမှုကို နှေးကွေးစေခြင်းမှုကို ရှောင်ရှားပါ။
- ဒရူပ် ဆက်စပ်မှု (အတူတက်သုံးသည့်အခါတွင်သာ) အတူတက်သုံးသည့် ယူနစ်အားလုံးတွင် ဒရူပ်ရှိနှုန်းကို တစ်သေးတည်း သတ်မှတ်ပါ။ ဒီဇယ် ဂျင်ဆက်များကို အတူတက်သုံးသည့်အခါ ၃–၄% ဒရူပ်သည် အစပိုင်းတွင် အသုံးများသည့် အစပိုင်းအချက်ဖြစ်ပါသည်။
ဂိန်းနှင့် တည်ငြိမ်မှုကို ညှိပြီးနောက် စနစ်သည် အဆက်မပြတ် လှုပ်ရှားနေပါက အကြောင်းရင်းသည် လျှပ်စစ်မဟုတ်ဘဲ မက်ကေနိုကယ်ဖြစ်နိုင်ပါသည်။ ထို့ကြောင့် ဂျင်နာရော် ပါရာမီတာများကို ဆက်လက်ညှိရန်မှီအထိ လေးဖောင်း ရက်ခ် လင်ကေးခ်များ ပျက်စီးနေခြင်း၊ လေဝင်ပေါက်များတွင် ရှိနေသည့် အက်က်များ သို့မဟုတ် အမြန်နှုန်း စင်ဆာကို တပ်ဆင်ထားသည့် နေရာတွင် လွဲမှုများ ရှိမှုကို စစ်ဆေးပါ။
ရွေးချယ်မှုအကျဉ်းချုပ်
ဂျင်ဆက်အတွက် လျှပ်စစ် ဂေါဗာနာကို နောက်ဆုံးအဖြစ် ရွေးချယ်ရန်မှီအထိ ဤအချက် (၆) ခုကို အတည်ပြုပါ။
- အင်ဂျင် မော်ဒယ်နှင့် စီရီယယ် အကွာအဝေး — အမှတ်တံဆိပ်အမည်သာမက
- ပေးသည့် ဗို့အား (၁၂ ဗို့ သို့မဟုတ် ၂၄ ဗို့ ဒီစီ)
- အမြန်နှုန်း စင်ဆာအမျိုးအစားနှင့် အက်က်တျူးအတ်အင်တာဖေး ကိုက်ညီမှု
- လုပ်ဆောင်မှု မှုန်းသတ်မှတ်ချက် - အလုပ်လုပ်သည့် အနေဖြင့် တစ်ခုတည်းသော ယူနစ် (isochronous) သို့မဟုတ် အတူတက် လုပ်ဆောင်သည့် ဒရူပ် (droop) ဖြစ်ရမည်
- ဂျင်ဆက်များကို အတူတက် လုပ်ဆောင်မည်ဖြစ်ပါက ဒရူပ် ရှိသည့် ရှေးနှုန်း သတ်မှတ်ချက်များ
- ထည့်သွင်းတပ်ဆင်မှုမှီ ပေးသောသူမှ ဝိုင်ယာ အကြောင်းအရာ နှင့် ကေလိဘ်ရေးရှင်း စာရွက်စာတမ်းများ






