
 EN
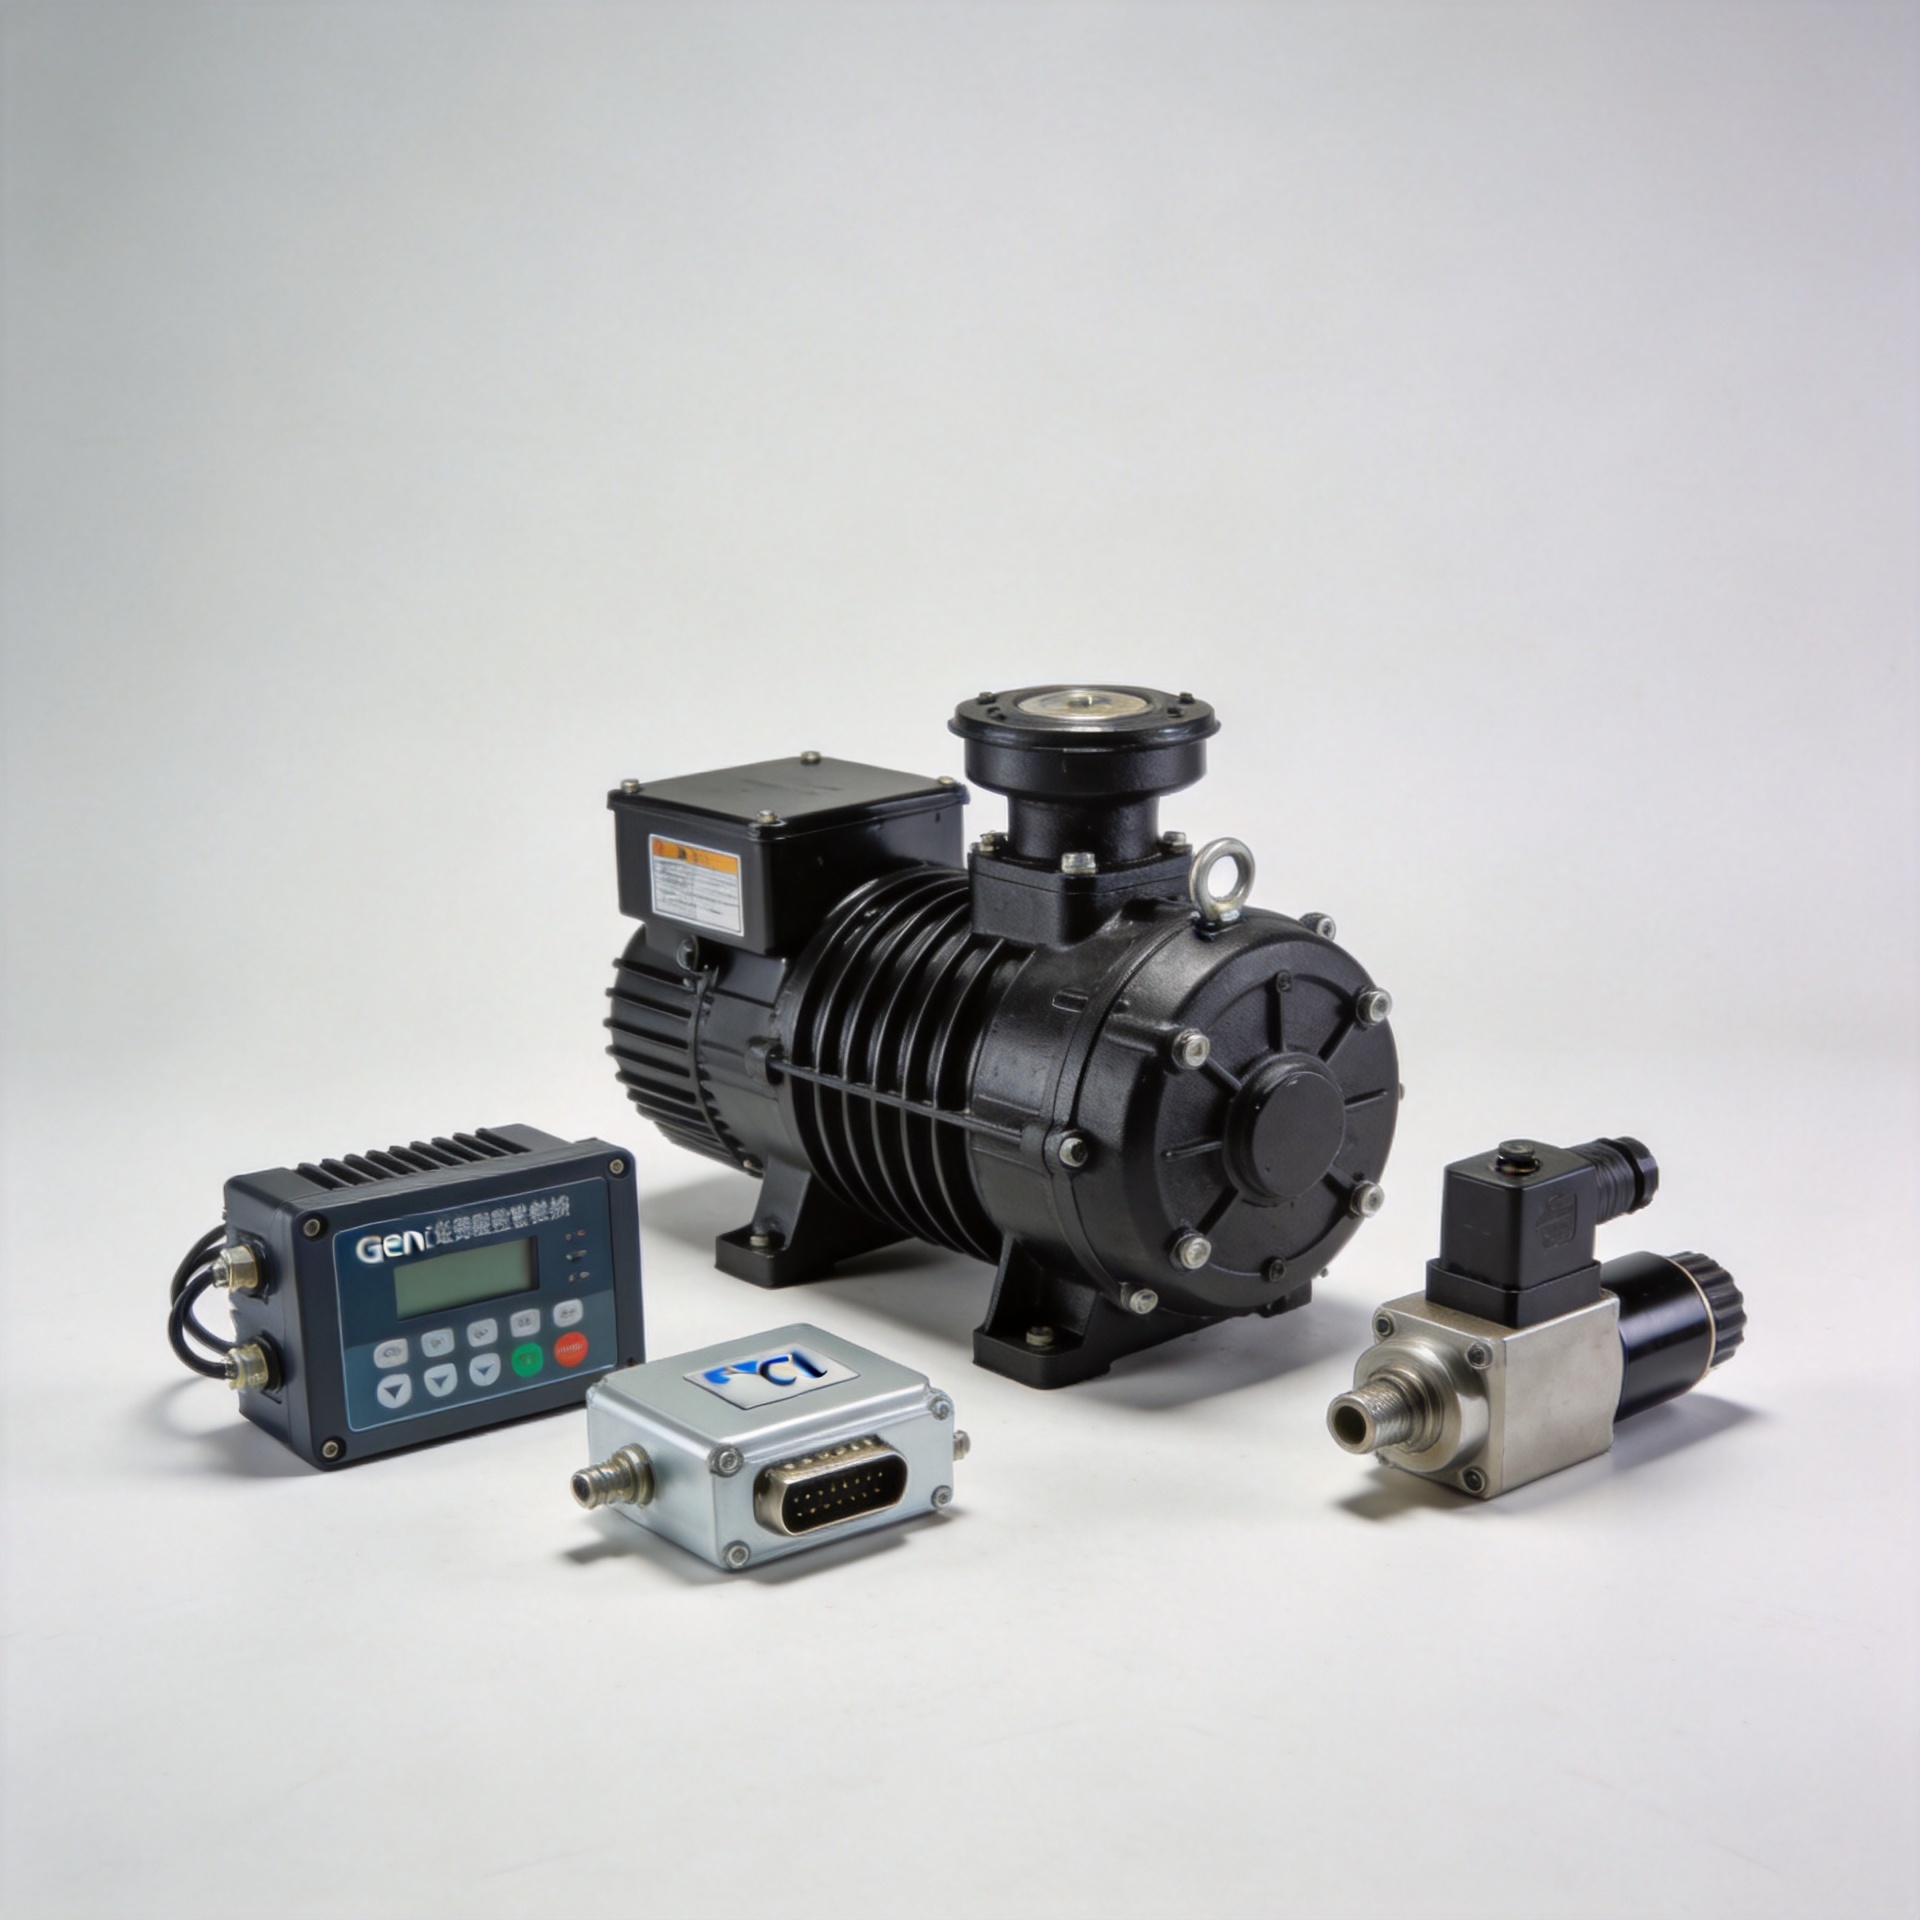
ဂျင်ဆက် ဂေါဗနာ ထိန်းချုပ်စနစ် - အကြမ်းဖျဉ်းနှင့် အသေးစိတ်
အာရှနဲ့ မြောက်အမေရိက တစ်လွှားက ဂျင်နရေတာ အစိတ်အပိုင်း ပေးသွင်းသူတွေနဲ့ အလုပ်လုပ်ရင်း ပုံစံတစ်ခု မကြာခဏ ပေါ်လာပါတယ်။ ဝယ်ယူရေးအဖွဲ့တွေဟာ အပြောင်းအလဲကိရိယာနဲ့ ထိန်းချုပ်ရေးပြားကို အတော်လေး ယုံကြည်မှုရှိရှိနဲ့ သတ်မှတ်နိုင်ပေမဲ့ ဂျင်နရေတာ အုပ်ချုပ်ရေးစနစ် ဆုံးဖြတ်ချက်က ရပ်တန့်တတ်တယ်။ ၎င်းမှာ လှုပ်ရှားမှု ပိုများတဲ့ အစိတ်အပိုင်းတွေ ပါဝင်ပါတယ်။ ထိန်းချုပ်စက်ဟာ အစိတ်အပိုင်းတစ်ခုသာ မဟုတ်ဘဲ ပြောင်းလဲနေတဲ့ ဝန်ထုပ်ဝန်ပိုး အခြေအနေတွေအောက်မှာ ဒိုင်ဇယ်အင်ဂျင်ကို မှန်ကန်တဲ့ အလျင်နဲ့ လည်ပတ်စေတဲ့ စနစ်ပါ။ ၎င်းဟာ မညီမျှ (သို့) မမှန်ကန်စွာ ပုံသွင်းထားရင် ကြိမ်နှုန်း မတည်ငြိမ်မှုနဲ့ ဝန်ထုပ် ဖြုတ်ချမှု ဖြစ်ပေါ်စေတယ်။
ဤအကြ overview တွင် ဂျန်စက် ဂေါ်ဘာနာ ထိန်းချုပ်စနစ်၏ အလုပ်လုပ်ပုံ၊ မက်ကေနိုကယ်နှင့် အီလက်ထရွနစ်ဒီဇိုင်းများ၏ ကွဲပြားမှုများ၊ အရေးကြီးသော လုပ်ဆောင်မှုများ၊ အရေးကြီးသော အတိုင်းအတာများနှင့် ကေလီဘရေရှင်းလုပ်ရာတွင် စစ်ဆေးရမည့်အချက်များကို ဖော်ပြထားသည်။ သင်သည် အစားထိုးဂေါ်ဘာနာများကို အကဲဖြတ်နေခြင်း သို့မဟုတ် အုပ်စုအတွက် ဝယ်ယူနေခြင်းဖြစ်ပါက ဤအချက်များသည် အမှန်တကယ်အရေးကြီးပါသည်။
ဂျန်စက် ဂေါ်ဘာနာ ထိန်းချုပ်စနစ်၏ အလုပ်လုပ်ပုံ
ဂျန်စက် ဂေါ်ဘာနာ ထိန်းချုပ်စနစ်သည် ပိတ်ထားသော ချိတ်ဆက်မှု ပြောင်းလဲမှု အခြေခံချက်ပေါ်တွင် အလုပ်လုပ်သည်။ ဤစနစ်သည် အင်ဂျင်အမြန်နှုန်းကို မှုန်းသော မှုန်းခေါ်မှု သို့မဟုတ် အခြားသော အမြန်နှုန်း ဂေါ်ဘာနာ စနစ်များဖြင့် အမြဲတမ်း တိုင်းတာပြီး သတ်မှတ်ထားသော အမြန်နှုန်း (ပုံမှန်အားဖြင့် ၅၀ ဟာတ်ဇ်အတွက် ၁၅၀၀ အမြန်နှုန်း သို့မဟုတ် ၆၀ ဟာတ်ဇ်အတွက် ၁၈၀၀ အမြန်နှုန်း) နှင့် နှိုင်းယှဉ်သည်။ လက်တွေ့အမြန်နှုန်းသည် ပန်းတိုင်အမြန်နှုန်းမှ ကွဲလွဲသည့်အခါ ဂေါ်ဘာနာသည် အရေးကြီးသော အမြန်နှုန်းကို ပြန်လည်ရရှိရန် အီလက်ထရွနစ် အီးဖ်ယူအီးလ် အတ်တ်ရေးတာသို့ ပြောင်းလဲမှု အချက်ပေးမှုကို ပေးပါသည်။
ခေတ်မှီ အီလက်ထရွနစ် ဂျန်စက် ဂေါ်ဘာနာ ထိန်းချုပ်စနစ်တွင် အဓိကအားဖြင့် အေးစီယူ သုံးများ ရှိပါသည်။
- ဂေါ်ဘာနာ ထိန်းချုပ်အသုံးပြုမှု (အီလက်ထရွနစ် ထိန်းချုပ်အသုံးပြုမှု) အမြန်နှုန်း စိုက်လုပ်ဆောင်မှုကို ဖြတ်သန်းစေပြီး PID ထိန်းချုပ်မှု ယူက်စီကို အသုံးပြုကာ အက်က်တျူးအေတ်အား အမိန့် စိုက်လုပ်ဆောင်မှု ပေးပေးသည်။
- အမြန်နှုန်း ထိန်းချုပ်ရှာဖွေရေး စိုက်လုပ်ဆောင်မှု - ဖလိုင်ဝဲဟ်ဝဲလ် ရင်းဂီးအနီးတွင် တပ်ဆင်ထားသော သံလိုက် ပိုက်ခ်အပ် (MPU) ဖြစ်ပြီး အင်ဂျင် RPM နှင့် အချိုးကျသော ကြိမ်နှုန်း စိုက်လုပ်ဆောင်မှုကို ထုတ်လုပ်ပေးသည်။ စိုက်လုပ်ဆောင်မှု တိကျမှုသည် ထိန်းချုပ်ရှာဖွေရေး စိုက်လုပ်ဆောင်မှုက အမြန်နှုန်း ပြောင်းလဲမှုများကို မည်သို့ တုံ့ပြန်မည်ကို တိုက်ရိုက် သက်ရောက်မှု ရှိသည်။
- ခြေလှမ်း: ထိန်းချုပ် ECU မှ အမိန့်များအရ ဖုယ်ယ် ရက်ခ် သို့မဟုတ် သရော်တ်လီဗာကို ရုပ်ပိုင်းဆိုင်ရာ ညှိနေသော လျှပ်စစ်-မော်တော်ကြောင်း ကိရိယာ ဖြစ်သည်။
ဤသို့သော သုံးမှုအစိတ်အပိုင်း တည်ဆောက်မှုသည် ခေတ်မှီ လျှပ်စစ် မိုင်ခ်ရိုဂျင်န်ရေးတာ ထိန်းချုပ်မှု စနစ်ကို သုံးသော စက်မှု ဒီဇိုင်းများမှ ခွဲခြားပေးသည်။ အမြန်နှုန်း ထိန်းချုပ်ရှာဖွေရေး စိုက်လုပ်ဆောင်မှုသည် အချိန်နှင့်တစ်ပါတ် ဒေတာများကို ထိန်းချုပ်မှု ယူနစ်သို့ ပေးပေးပြီး စက်မှု ထိန်းချုပ်ရှာဖွေရေး၏ နှေးကွေးသော ကိုင်ထရီဖျူဂယ် အား တုံ့ပြန်မှုကို မှီခိုခြင်းမရှိဘဲ မိလီစက္ကန်ဒ်များအတွင်း တုံ့ပြန်မှု ပေးသည်။
စက်မှုနှင့် လျှပ်စစ် ထိန်းချုပ်ရှာဖွေရေး အမျိုးအစားများ
စက်မှု ထိန်းချုပ်ရှာဖွေရေးများသည် အမျိုးမျိုးသော ပုံစံများဖြင့် ရှိသည်။ ကိုင်ထရီဖျူဂယ် ဖလိုင်ဝဲဟ် ဒီဇိုင်းသည် ဆယ်စုနှစ်များစွာကြာအောင် အသုံးပြုခဲ့ပြီး သေးငယ်သော မိုင်ခ်ရိုဂျင်န်ရေးတာများတွင် အသုံးများနေသည်။ အ ဗစ်ကော့စ် အမြန်နှုန်း ထိန်းချုပ်ရှာဖွေရေး အရှိန်အပြောင်းအလဲကို ချောမွေ့စေရန် အရည် viscosity drag ကို အသုံးပြုသည်။ စက်ပစ္စည်း နှစ်မျိုးစလုံးမှာ အခြေခံ ကန့်သတ်ချက် တစ်ခုတည်းရှိတယ်၊ တုံ့ပြန်မှု အချိန်ဟာ ရုပ်ပိုင်း လှုပ်ရှားမှုတွေနဲ့ ဆက်စပ်နေပြီး စက်ပစ္စည်းခွဲထုတ်ခြင်းမရှိဘဲ ညှိလို့မရပါ။
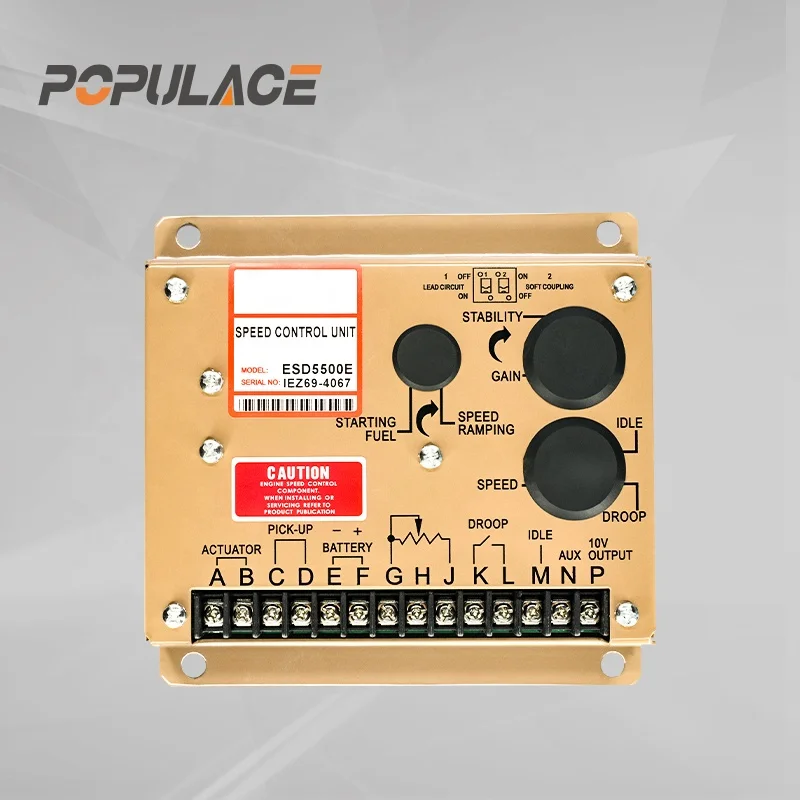
အီလက်ထရောနစ် အုပ်ချုပ်ရေးစနစ်တွေက ဆော့ဝဲနဲ့ ညှိနိုင်တာပါ။ ESD5500E လို ယူနစ်တွေဟာ PID (ပမာဏ-အပြည့်အဝ-ထွက်မှု) ထိန်းချုပ်မှု ယုတ္တိကို အသုံးပြုပြီး စွမ်းအင်မီတာ (သို့) ဒစ်ဂျစ်တယ် ကြားခံစနစ်များမှတဆင့် ထိန်းညှိနိုင်သော gain၊ တည်ငြိမ်မှုနှင့် droop ပါမစ်တာများဖြင့်ပါ။ စက်မှုအင်ဂျင်ဆက်များနှင့် အလေးချိန်ပြောင်းမှုများ မကြာခဏဖြစ်ပွားသော မိုဘိုင်းစွမ်းအင်စက်ရုံများအတွက်၊ အီလက်ထရောနစ် အုပ်ချုပ်ရေးစနစ်များသည် စက်ပစ္စည်းတူများထက် ပိုမိုကောင်းမွန်သော အလျင်ထိန်းချုပ်မှုနှင့် ပိုမိုမြန်ဆန်သော အလေးချိန်ပြန်လည်ရရှိမှုကို ပေးသည်။
မှ အလျင်ထိန်းစက် ကုန်ကျစရိတ် eSD5500E လို အီလက်ထရောနစ် ယူနစ်တွေဟာ အလယ်တန်းစားမှာ ရှိကြပြီး အခြေခံ စက်ပစ္စည်း ထိန်းချုပ်စက်တွေထက် အတော်လေး ပိုစွမ်းဆောင်ရည်ရှိပြီး ကိုလာ အီလက်ထရွန်နစ် ဂေါ်ဘာနာ မော်ဂျူယ် (သို့) ဝုဒ်ဝေါ်ဒ် ယူနစ်။ စက်မှုလုပ်ငန်းအတွက် မီးဖွဲ့စက်များအတွက် အသုံးများသော အီလက်ထရွန်နစ် ဂေါ်ဘာနာများသည် စုစုပေါင်း စျေးနှုန်းနှင့် စွမ်းဆောင်ရည်အကြား အကောင်းဆုံး ဟန်ခေါင်းညှိမှုကို ပေးစေသည်။
အီဆိုခရိုနပ်စ် နှင့် ဒရူပ် မုဒ် — လုပ်ဆောင်မှု မုဒ် ရွေးချယ်ခြင်း
လုပ်ဆောင်မှု မုဒ်သည် မီးဖွဲ့စက် ဂေါ်ဘာနာ ထိန်းချုပ်မှုစနစ်၏ အရေးကြီးဆုံး ဆုံးဖြတ်ချက်များထဲမှ တစ်ခုဖြစ်ပြီး လုပ်ကွက်တွင် အများဆုံး မှားယွင်းစွာ ကောင်ဖီဂူးရ်လုပ်ထားသော ဆုံးဖြတ်ချက်များထဲမှ တစ်ခုလည်း ဖြစ်သည်။
အချိန်ညှိမှု မော်ဒ် ဖော်ပြပေးထားသော ဘာရီယာ အတိုင်း အင်ဂျင်အမြန်နှုန်းကို ဘာရီယာ မျှတ်မှု မရှိသော အခြေအနေများတွင်ပါ အမြန်နှုန်းကို အမြဲတမ်း ထိန်းသိမ်းပေးသည်။ ဂေါ်ဘာနာသည် မှန်ကန်သော ဖရီကွမ်စီကို အတိအကျ ထိန်းသိမ်းရန် အမြဲတမ်း ပြင်ဆင်မှုများ ပြုလုပ်ပေးသည်။ ဤမုဒ်သည် တစ်ခုတည်းသော မီးဖွဲ့စက်ကို သီးခြားလုပ်ဆောင်ရန် အတွက် အကောင်းဆုံးဖြစ်သည်။ သင်သည် ဖော်ပြပေးထားသော ဘာရီယာ အတိုင်း ဖရီကွမ်စီကို အမြဲတမ်း တည်ငြိမ်စေလိုပါသည်။
ဒရူပ် စနစ် အင်ဂျင်အမြန်နှုန်းကို — ထို့ကြောင့် ထုတ်လုပ်မှုကြိမ်နှုန်းကိုလည်း — ဖော်တွေ့ရသည့် ဘောင်ခံမှုအတိုင်း အချိုးကျစွာ လျော့ကျစေသည်။ အသုံးများသည့် ဒရူပ် ဆက်စပ်မှု ၃–၅% သည် အပြည့်အဝ ဘောင်ခံမှုတွင် ဘောင်ခံမှုမရှိသည့်အခါကဲ့သို့သော ကြိမ်နှုန်းထက် ၃–၅% လျော့ကျသည်ကို ဆိုလေးသည်။ ဤသို့သော ရည်ရွယ်ချက်ရှိသည့် ဒရူပ် ဆက်စပ်မှုသည် အတူတက်အလုပ်လုပ်ခြင်းအတွက် အရေးကြီးသည်။ ဂျင်နာရေးတာ နှစ်လုံး (သို့) ထိုထက်ပိုများသည့် အခါတွင် ဘုံဘောင်ခံမှုကို မှီငြမ်းပါက ဘောင်ခံမှု ရှာဖွေခြင်းဖြစ်ပါသည် — အားလုံးသော ဂျင်နာရေးတာများသည် တစ်ခုနှင့်တစ်ခု အမြန်နှုန်းကို ပြောင်းလဲခြင်းကို ပြောင်းလဲပေးရန် ကြိုးစားကြပါသည်။ ထိုကြောင့် မတည်ငြိမ်မှုဖြစ်ပါသည်။ ဒရူပ် ဆက်စပ်မှုကို ဖွင့်ထားပါက ဘောင်ခံမှုသည် အလုပ်လုပ်သည့် အမြန်နှုန်း အရည်အသွေးအတိုင်း သဘောတော်သလို ဖြန့်ဖြူးပေးပါသည်။
လက်တွေ့ကျသည့် စည်းမျဉ်း — ဂျင်နာရေးတာ တစ်လုံးတည်း အလုပ်လုပ်သည့်အခါ အမြန်နှုန်း မှီငြမ်းမှု ပုံစံကို အသုံးပြုပါ။ ဂျင်နာရေးတာ နှစ်လုံး (သို့) ထိုထက်ပိုများသည့် အခါတွင် ဒရူပ် ပုံစံကို အားလုံးသော ဂျင်နာရေးတာများတွင် အသုံးပြုရပါမည် (သို့) အမြန်နှုန်း မှီငြမ်းမှု အဓိက ဂျင်နာရေးတာတစ်လုံးကို အသုံးပြုပြီး အခြားဂျင်နာရေးတာများကို ဒရူပ် ပုံစံတွင် အသုံးပြုရပါမည်။ အဲ့ဒါကို စင်ကရွန်နိုင်းဇ် ပုံစံအတွင်း ဒီဇိုင်းပေးထားမှုအပေါ်တွင် မှီခိုပါသည်။
ဝယ်ယူရန်မှီငြမ်းမှုမှီငြမ်းမှုများကို စစ်ဆေးရန် အရေးကြီးသည့် အချက်များ
ဂျင်နာရေးတာ ထိန်းချုပ်မှုစနစ်ကို ရွေးချယ်ရန် (သို့) ဝယ်ယူရန်မှီငြမ်းမှီငြမ်းမှုများကို သင့်အသုံးပျော်မှုနှင့် ကိုက်ညီမှုရှိမှုကို အောက်ပါ အချက်များဖြင့် စစ်ဆေးပါ။
| ပါရာမီတာ | ပုံမှန်အကျယ်အဝန်း | မှတ်စုများ |
|---|---|---|
| က:"; | ၁၂ ဗို့အေဒီစီ (သို့) ၂၄ ဗို့အေဒီစီ | ဂျင်နာရေးတာ ဘက်ထရီစနစ် ဗို့အားနှင့် ကိုက်ညီရပါမည် |
| အမ်ပီယူ အချက်ပေးမှု ထည့်သွင်းမှု | ၀.၅–၇၀ ဗို့အား (AC) (ပုံမှန်) | သင့်ရှီးယောက်ဝီလ် ရင်းဂီယာ သွေးအရေအတွက်နှင့် ကိုက်ညီမှုရှိမရှိ အတည်ပြုပါ |
| အမြန်အဆင့် | ၅၀၀–၃၆၀၀ အလှည့်/မိနစ် | သင့်အင်ဂျင်၏ လုပ်ဆောင်ခြင်းအလှည့်/မိနစ် အကွာအဝေးတစ်ခုလုံးကို ဖုံးလွှမ်းရမည် |
| ဒူပ် ညှိခြင်း | 0–10% | စံနစ်အတိုင်း အတူတက်လုပ်ဆောင်မှုအတွက် ၃–၅% သတ်မှတ်ပါ |
| အက်ချူအေတာ ထွက်ပေါက် လျှပ်စီး | အမြဲတမ်း ၄ အမ်ပီယာ အထိ | အက်ချူအေတာ ကွေးလ် ခုခံမှုနှင့် ရှေးနောက် အကွာအဝေး အသေးစိတ်အချက်အလက်များနှင့် ကိုက်ညီရမည် |
| လုပ်ဆောင်ရေး အပူချိန် | -40°C အထိ +70°C | မော်ဘိုင်းနှင့် အပြင်ဘက်တွင် အသုံးပြုမှုများအတွက် စစ်ဆေးပါ |
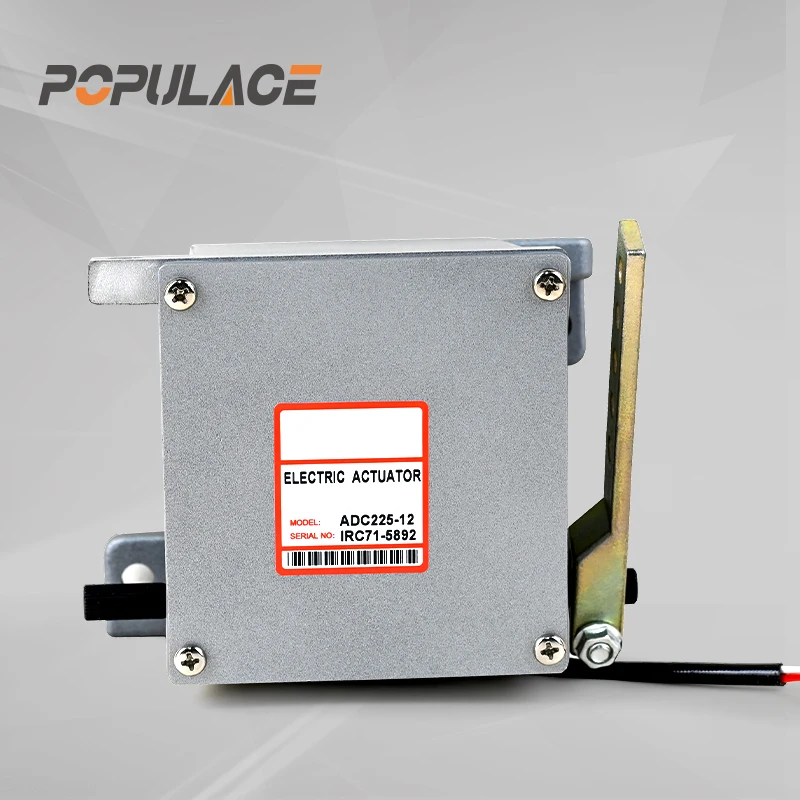
အက်ကျူအေတာ သဟဇာတဖြစ်မှုကို ဂရုတစိုက် စဉ်းစားသင့်သည်။ ဂေါဗာနာ ECU သည် လျှပ်စီးအမိန့် စိုက်ယိမ်းမှုကို ထုတ်လုပ်ပေးသော်လည်း အက်ကျူအေတာသည် ထိုအမိန့်ကို မီကင်းနီကယ် လော်ဖြူယဲလ် ရက်ခ် ရှုပ်ထွေးမှုသို့ ပေါ်လောက်စေသည်။ အက်ကျူအေတာ၏ ကွေးလ် ခုခံမှု သို့မဟုတ် ချိန်ညှိမှု အကွာအဝေးသည် ဂေါဗာနာ၏ ထုတ်လုပ်မှု သေးငယ်သော အချက်အလက်များနှင့် ကိုက်ညီမှုမရှိပါက ထိန်းချုပ်မှု ခွေးလေးသည် မှန်ကန်စွာ ချိန်ညှိမှုမပေးနိုင်ပါ — ဂျင်ဆက် ဂေါဗာနာ ထိန်းချုပ်စနစ် အမျိုးအစားတွင် အဖြစ်များပြီး ရှောင်လွဲနိုင်သည့် ဝယ်ယူမှု အခက်အခဲများထဲမှ တစ်ခုဖြစ်သည်။
ဂေါဗာနာ ညှိမှုနှင့် ကေလီဘရေးရှင်း — အခြေခံ အဆင့်များ
အများအားဖြင့် လျှပ်စစ် ဂျင်ဆက် ဂေါဗာနာ ထိန်းချုပ်စနစ်များတွင် အနည်းဆုံး ပါရာမီတာ သုံးမျိုးကို ညှိနိုင်သည် — ဂိန် (သို့မဟုတ် အာရှိုက်မှု)၊ တည်ငြိမ်မှု (သို့မဟုတ် ဒမ်ပင်) နှင့် ဒရူပ်။
- အစပိုင်း နေရာချမှုများ — စတပ်မှုမှီ ဂိန်ကို အလယ်နေရာသို့ ချိန်ညှိပါ၊ တည်ငြိမ်မှုကို အလယ်နေရာသို့ ချိန်ညှိပါ၊ ဒရူပ်ကို ဂျင်ဆက်တစ်လုံးတည်း စတပ်မှုအတွက် အစပိုင်းတွင် သုညသို့ ချိန်ညှိပါ။
- ဘော်ဒီ ဘော်ဒီ မပါဘဲ စတပ်ပါ — အင်ဂျင်ကို လေးနက်မှုမရှိဘဲ လည်ပတ်စေပြီး အမြင့်ဆုံး RPM တွင် အမြဲတမ်းအမြန်နှုန်းကို စစ်ဆေးပါ။ အမြန်နှုန်း လှုပ်ရှားမှု (အချိန်ကာလအလိုက် ပြောင်းလဲမှု) ရှိပါက ဂိန်းကို လျော့ချပါ သို့မဟုတ် တည်ငြိမ်မှုကို တိုးမှုန်းပါ။
- လေးနက်မှု အဆင့်များကို အသုံးပြုပါ။ လေးနက်မှုကို အဆင့်ဆင့် တိုးမှုန်းပါ (အမြင့်ဆုံးလေးနက်မှု၏ ၂၅%၊ ၅၀%၊ ၇၅%၊ ၁၀၀%)။ ပြန်လည်ပေးစွမ်းမှု အချိန်နှင့် အထက်သို့ ခုန်မှုကို စောင်းကြည့်ပါ။ ပြန်လည်ပေးစွမ်းမှု နှေးပါက ဂိန်းကို တိုးမှုန်းပါ။ အထက်သို့ ခုန်မှု ပိုမိုများပါက ဂိန်းကို လျော့ချပါ။
- တည်ငြိမ်မှုကို ညှိပါ။ တည်ငြိမ်မှု (ဒမ်ပင်း) သည် လှုပ်ရှားမှုများ မှန်ကန်စွာ ဖျောက်ဖျက်နိုင်မှုကို သက်ရောက်စေပါသည်။ ဒမ်ပင်းနည်းပါက အမြဲတမ်း အမြန်နှုန်း လှုပ်ရှားမှုများ ဖြစ်ပေါ်နိုင်ပါသည်။ ဒမ်ပင်း ပိုမိုများပါက တုံ့ပြန်မှု နှေးကွေးသွားနိုင်ပါသည်။
- ဒရူပ်ကို သတ်မှတ်ပါ (အကယ်၍ အတူတက် လည်ပတ်မှု ဖြစ်ပါက)။ တစ်ခုတည်းသော မိုင်ခရိုဂေန်စက် လည်ပတ်မှု တည်ငြိမ်မှု ရှိပါက ဒရူပ်ကို လိုအပ်သော ရှုခ်ရှ်အတိုင်း သတ်မှတ်ပါ။ အတူတက် လည်ပတ်မှု စတင်ခါနီးတွင် လေးနက်မှု မျှဝေမှုကို စစ်ဆေးပါ။
နေရာတွင် အုပ်စုတစ်ခုချင်းစီအတွက် နောက်ဆုံး ပါရာမီတာ အသုံးပြုမှုများကို မှတ်တမ်းတင်ပါ။ အုပ်စုတစ်ခု ပျက်စေပါက ဤမှတ်တမ်းများသည် အရေးကြီးပါသည်။ သိထားသော မှန်ကန်သော အသုံးပြုမှုများကို အများအားဖြင့် အသုံးပြုခြင်းဖြင့် အသစ်ထည့်သော အုပ်စုကို အပြည့်အဝ ပြန်လည်စတင်ခါနီး မလုပ်ရန် အများအားဖြင့် မှန်ကန်သော လည်ပတ်မှုသို့ ချက်ချင်း ပြန်လည်ရောက်ရှိစေနိုင်ပါသည်။
မိုင်ခရိုဂေန်စက် အုပ်စု ထိန်းချုပ်မှုစနစ် ရယူခြင်း
ပုပ်ပူလေစ် အီလက်ထရွန်နစ် ကုမ္ပဏီ အကီဒီ သည် စက်မှုနှင့် လှုပ်ရှားနေသော မီတာဂျင်နာဈေးကွက်များတွင် ဒီဇယ်အင်ဂျင်အသုံးပြုမှုအတွက် အီလက်ထရွန်နစ် ဂင်စက် အီလက်ထရွန်နစ် ထိန်းချုပ်မှုစနစ်များကို ထုတ်လုပ်ပြီး ပေးပို့ပေးပါသည်။ ESD5500E အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဂျင်နရေတာအမြန်နှုန်းထိန်းညှိရေးယူနစ် aDC100 သည် ကမ်မင်းစ်၊ ပါကင်စ်၊ ဒေါင်းတ်၊ ဗောလ်ဗို နှင့် အခြားသော အသုံးများသော ဂင်စက်အင်ဂျင်များအတွက် အသုံးပြုနိုင်သော ၁၂ ဗို့အား/၂၄ ဗို့အား အီလက်ထရွန်နစ် ထိန်းချုပ်မှုစနစ်ဖြစ်ပါသည်။ ဤစနစ်သည် အမျှတမှု၊ တည်ငြိမ်မှုနှင့် အိုင်ဒီယာလ် အီလက်ထရွန်နစ် ထိန်းချုပ်မှုစနစ်များကို တိုက်ရိုက်အစားထိုးနိုင်ရန် ဒီဇိုင်းထုတ်ထားပါသည်။
ထိန်းချုပ်မှုအမျိုးအစားများကွဲပြားသော အသုံးပြုမှုများအတွက် S6700H ဂေါဗာနာအမြန်နှုန်းထိန်းညှိရေးကိရိယာ aDC150 သည် ဗို့အားနှင့် MPU အချက်ပေးမှု ကိုက်ညီမှုအတွက် ဆင်တူသော ထိန်းချုပ်မှုပုံစံကို ပေးပါသည်။
အီက်တူးအိုရ် ရွေးချယ်မှုသည် လောင်စာစနစ် ဒီဇိုင်းပေါ်တွင် မှီခိုပါသည်။ ADC120၊ ADC175 နှင့် ADC225 အပြင်ပွင် အီက်တူးအိုရ်များ အီလက်ထရွန်နစ် ထိန်းချုပ်မှုယူနစ်၏ ဗို့အားပေးမှုနှင့် ကိုက်ညီသော ၁၂ ဗို့အားနှင့် ၂၄ ဗို့အား အမျိုးအစားများ ပါဝင်ပါသည်။
အများပိုင်ရောင်းဝယ်ရေးနှင့် ဖြန့်ဖြူးရေးဆိုင်ရာ စုံစမ်းမှုများကို Populace B2B ချန်နယ်ဖြင့် လက်ခံပါသည်။ ထိုချန်နယ်သည် populaces.en.alibaba.com တွင် ရှိပါသည်။ အာရှ၊ ဥရောပနှင့် မြောက်အမေရိကတွင် ဖြန့်ဖြူးရေးမိတ်ဖက်များအတွက် အသေးစိတ်အချက်အလက်များ အတည်ပြုခြင်းနှင့် အရေအတွက်များအတွက် အမှာစာများကို ပံ့ပိုးပေးပါသည်။






