
 EN

အေဗီအာရ် လျှပ်စစ်မော်တာ၏ အတွင်းပိုင်း ဆာကူအီးတီ ကို ရှင်းပေးခြင်း
တစ်ခု avr လျှပ်စစ်မော်တာ ဗို့အားကို စံချိန်တွင် ထိန်းသိမ်းရန် မှုန်းမှုန်းဖြင့် မဟုတ်ပါ။ ၎င်းသည် ပိတ်ထားသော ပြောင်းလဲမှု စနစ်ကို အသုံးပြုသည် – အယ်လ်တာနေတာ၏ ထွက်ပေါက်ကို စောင်းမှုန်းပြီး ဗို့အား ပန်းတိုင်နှင့် နှိုင်းယှဉ်ကာ ကွာခြားချက်သည် အလွန်သေးငယ်သည်အထိ စွမ်းအားဖေးမှုကို ပြောင်းလဲပေးသည်။ မော်တာ ပျက်နေသည့် အခါ ပြဿနာရှာဖွေရာတွင် သို့မဟုတ် အစားထိုးမော်တာကို စစ်ဆေးရာတွင် ဤစိတ်ကူးသည် အသုံးဝင်ပါသည်။ အဆို့န်များ၏ အမည်များ၊ စောင်းမှုန်းနှုန်းများနှင့် စွမ်းအားဖေးမှု စီစဉ်မှုများသည် မော်ဒယ်အလိုက် ကွဲပါသည်။ ထို့ကြောင့် မှန်ကန်သော ဝိုင်ယာဒိုင်အဂရမ်ကို အသုံးပြုပြီး စမ်းသပ်မှုမှီ စက်ကို သီးခြားခွဲထုတ်ထားရပါမည်။
အေဗီအာရ် သည် လျှပ်စစ်မော်တာတွင် မည်သည့်နေရာတွင် တပ်ဆင်ထားသည်နည်း
Hatchery ထဲမှာ avr လျှပ်စစ်မော်တာ ၊ စည်းမှတ်သူသည် ပုံမှန်အားဖြင့် အယ်လ်တာနေတာ၏ ထွက်ပေါ်မှု အဆုံးသွေးများနှင့် စွမ်းအားပေးခြင်း စနစ်သို့ ဆက်သွယ်ထားသော ရပ်နေသော အီလက်ထရွန်နစ် မော်ဂျူလ်ဖြစ်သည်။ ရိုတာသည် သံလိုက်ကွင်းကို သယ်ဆောင်ပြီး စတေတာသည် အသုံးပြုနိုင်သော AC ထွက်ပေါ်မှုကို ထုတ်လုပ်သည်။ ဘောင်ချာ တက်လာသည့်အခါ အဆုံးသွေး ဗို့အားသည် ကျဆင်းလေ့ရှိသည်။ AVR သည် အယ်လ်တာနေတာ အား သတ်မှတ်ထားသော တန်ဖိုးသို့ ပြန်လည်ရောက်ရှိနေစေရန် စွမ်းအားပေးခြင်း စနစ်ကို ပြောင်းလဲပေးခြင်းဖြင့် တုံ့ပြန်သည်။ ဤကြောင့် လျှပ်စစ် မော်တာ AVR သည် စွမ်းအားပေးခြင်း စနစ်၏ အစိတ်အပိုင်းဖြစ်ပြီး အင်ဂျင် အမျှတ်ကို အစားထိုးသည့် အရာမဟုတ်ပါ။ အမျှတ်သည် အမြန်နှုန်းနှင့် မှုန်းကို စီမံခန့်ခွဲပြီး AVR သည် ဗို့အားကို စီမံခန့်ခွဲသည်။
ကျွန်ုပ်လုံး avr လျှပ်စစ်မော်တာ သည် လုပ်ဆောင်မှု အပိုင်း (၄) ပိုင်းပါရှိသည်။ ဗို့အား ခြေရှာဖွေခြင်း၊ ကိုးကားမှုနှင့် အမှား စီမံခန့်ခွဲခြင်း၊ ပါဝါ ထွက်ပေါ်မှု အဆင့်နှင့် ကာကွယ်ရေး သို့မဟုတ် ညှိနှိုင်းမှု ဆာကျူအီးများဖြစ်သည်။ ပေါ်လ်သည် ရိုးရှင်းသည်ဟု ထင်ရသော်လည်း အပိုင်းတိုင်းသည် ကိုက်ညီသော ဝင်ပေါ်မှုနှင့် ထွက်ပေါ်မှု အခြေအနေများပေါ်တွင် မှီခိုနေသည်။
၁။ ဗို့အား ခြေရှာဖွေခြင်း - ပြန်လည်ပေးပို့မှု လမ်းကြောင်း
ခြေရှာဖွေမှု ဝင်ပေါ်မှုသည် တစ်ခုလုံးအတွက် အစပိုင်းဖြစ်သည်။ avr လျှပ်စစ်မော်တာ ထိန်းချုပ်မှုစက်ဝန်း။ ဂျင်နရေတာမှ ထွက်ပေးသည့် လျှပ်စစ်ဖိအားကို ဘုတ်ပေါ်သို့ စကေးလုပ်ထားသည့် အဆုံးသတ်ဖိအား၏ ကိုယ်စားပြောင်းဖော်ပ်ပ်မှုကို ပေးပါသည်။ ရှေးနောက်အိုင်းမှုန်း၊ ထရောန်စ်ဖော်မာ သို့မဟုတ် အခြားသေးငယ်သည့် အစိတ်အပိုင်းများဖြင့် ထိုစိုက်န်းကို လျှော့ချပြီး ပုံစံပေးပါသည်။ ထိန်းချုပ်မှုအိုင်းမှုန်းသည် တိုင်းတာထားသည့် တန်ဖိုးကို အတွင်းပိုင်း ကိုးကားမှုနှင့် နှိုင်းယှဉ်ပါသည်။ တိုင်းတာထားသည့် ဖိအားသည် ပန်းတိုင်ထက် နိမ့်ပါက ထိန်းချုပ်မှုစက်ဝန်းသည် ပိုမိုသော စွမ်းအင်ပေးမှုကို တောင်းဆိုပါသည်။ ဖိအားသည် ပန်းတိုင်ထက် မြင့်ပါက စွမ်းအင်ပေးမှုကို လျှော့ချပါသည်။
ဂျင်နရေတာ ဖိအားထိန်းချုပ်မှုအသုံးပြုမှုကို အရွယ်အစားအားဖြင့်သာ ရွေးချယ်၍မရသည့် အကြောင်းရင်းတစ်ခုဖြစ်သည်။ တစ်မျှော်တိုင်းတာမှုအကွာအဝေးအတွက် ဒီဇိုင်းလုပ်ထားသည့် ဘုတ်သည် အခြားသော အယ်လ်တာနေတာ၏ ထွက်ပေးမှုကို မှားယွင်းစွာ ဖတ်နိုင်ပါသည်။ AVR ကို လျှပ်စစ်ဂျင်နရေတာအတွက် အစားထိုးရန်မှီအောင် စိုက်န်းချိတ်ဆက်မှု၊ စနစ်၏ ပုံမှန်ဖိအား၊ ဖိုက်စ်စီးရီးစီးရီးစီးအစီအစဥ်နှင့် ထုတ်လုပ်သူ၏ အတည်ပြုထားသည့် အဆုံးသတ်အစီအစဥ်ကို စစ်ဆေးပါ။
၂။ ကိုးကားမှု၊ နှိုင်းယှဉ်မှုနှင့် ထိန်းချုပ်မှုအပိုင်း
အတွင်း avr လျှပ်စစ်မော်တာ တည်ငြိမ်သော reference တစ်ခုသည် "လိုချင်သော" voltage ကို ဖန်တီးပေးသည်။ comparator သို့မဟုတ် error amplifier သည် ထို reference နှင့် sensed voltage အကြားကွာဟချက်ကို အကဲဖြတ်သည်။ ရလဒ် error signal ကို filter လုပ်ပြီး amplified လုပ်ထားသောကြောင့် regulator သည် waveform disturbance တိုင်းကို မလိုက်စားပါ။ analogue board အဟောင်းများတွင် ဤအလုပ်ကို discrete resistors၊ capacitors၊ diodes၊ transistors နှင့် integrated control circuit တို့ဖြင့် အများအားဖြင့် လုပ်ဆောင်လေ့ရှိသည်။ အခြားဒီဇိုင်းများတွင် digital controller သည် ဆုံးဖြတ်ချက်ချမှတ်ခြင်း၏ တစ်စိတ်တစ်ပိုင်းကို လုပ်ဆောင်နိုင်သည်။
Capacitor များသည် တုံ့ပြန်မှုကို ပုံဖော်ပေးသောကြောင့် ဤနေရာတွင် အရေးပါပါသည်။ filter နည်းလွန်းခြင်းသည် avr လျှပ်စစ်ဂျင်နရေတာတစ်ခုကို လိုက်လံရှာဖွေခြင်း သို့မဟုတ် လှုပ်ရှားခြင်းတို့ကို ဖြစ်စေနိုင်ပြီး filter များလွန်းခြင်းသည် ပြန်လည်ကောင်းမွန်လာမှုကို နှေးကွေးစေနိုင်သည်။ ဆိုလိုသည်မှာ နည်းပညာရှင်တစ်ဦးသည် အစိတ်အပိုင်းတန်ဖိုးများကို ပေါ့ပေါ့တန်တန်ပြောင်းလဲသင့်သည်ဟု မဆိုလိုပါ။ မှန်ကန်သော response setting သည် alternator၊ exciter၊ load behavior နှင့် မူရင်းဒီဇိုင်းပေါ်တွင် မူတည်ပါသည်။
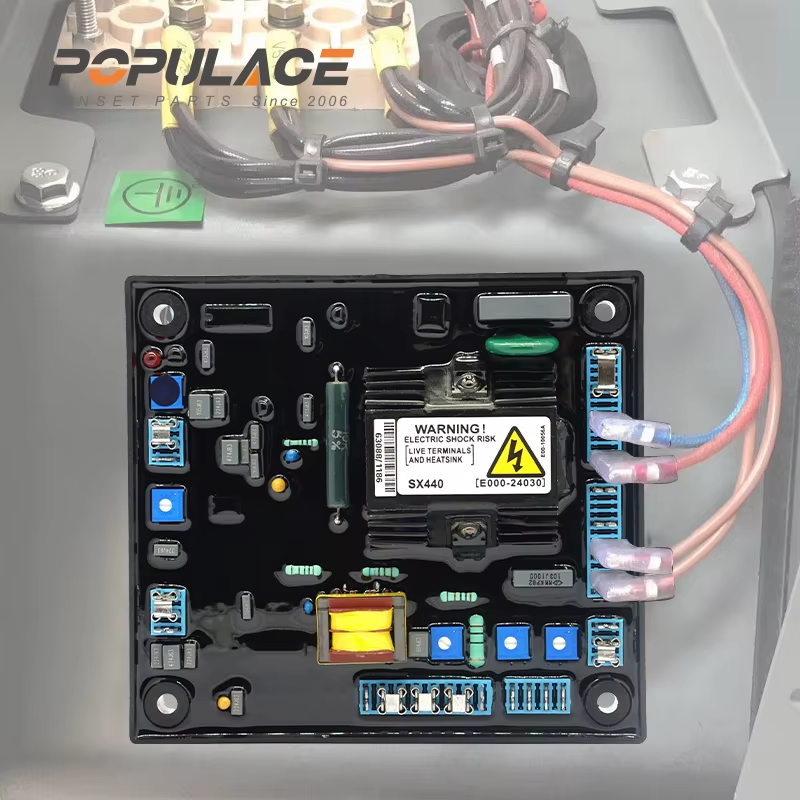
၃။ ပါဝါအဆင့်- သေးငယ်သော အမိန့်ပေးမှုကို လယ်ကွင်းလျှပ်စီးကြောင်းအဖြစ်သို့ ပြောင်းလဲခြင်း
ထိန်းချုပ်မှုအချက်ပြမှုတစ်ခုတွင် avr လျှပ်စစ်မော်တာ အားနည်းသော ပါဝါဖြစ်သော်လည်း အီက်စိုက်တာ ဖီးလ်ဒ်သည် ထိန်းချုပ်ထားသော စွမ်းအားကို လိုအပ်ပါသည်။ ပါဝါ စတေဂ်သည် ထိုပြောင်းလဲမှုကို ဆောင်ရွက်ပါသည်။ ဒီဇိုင်းအလိုက် အီက်စိုက်တာ ဖီးလ်ဒ်သို့ စံချိန်ညှိထားသော DC ကို ပေးပေးရန် ရက်တီဖိုင်ယာ ဒိုင်ယော့ဒ်များ၊ ထရာန်စစ်တာများ၊ SCR များ သို့မဟုတ် အခြားသော အီလက်ထရွန်နစ် စွဲချက်ဖွင့်ပေးသော ကိရိယာများကို အသုံးပြုနိုင်ပါသည်။ ထို့နောက် အီက်စိုက်တာသည် လှည့်ပေးသော အစုအဖွဲ့သို့ မှုန်းစွမ်းအားကို ဖန်တီးပေးပါသည်။ ထိုမှုန်းစွမ်းအားသည် အဓိက ဂျင်နေရေးတာ ဖီးလ်ဒ်ကို နောက်ဆုံးတွင် သက်ရောက်မှုရှိပါသည်။
ဤ စိုက်ပ်န်းလမ်းကြောင်းသည် အဖြစ်များသော နှောင်ကြေးမှုကို ရှင်းပေးပါသည်။ AVR သည် ထွက်ပေါက် AC ကို တိုက်ရိုက် ဖန်တီးမှုမရှိပါ။ ၎င်းသည် အီက်စိုက်တာကို ပြောင်းလဲပေးပါသည်။ အလ်တာနေတာ၏ သံလိုက်စနစ်သည် အဆုံးတွင် ထွက်ပေါက် ဗို့အားတွင် ဖြစ်ပေါ်လာသော ပြောင်းလဲမှုကို ထုတ်လုပ်ပေးပါသည်။ အီက်စိုက်တာ လမ်းကြောင်းတွင် သို့မဟုတ် အနီးတွင် ဘရစ်ဂ် ရက်တီဖိုင်ယာ သို့မဟုတ် ဆက်စပ်သော ရက်တီဖိုင်ယာ အပိုင်းများ ပေါ်လာနိုင်သော်လည်း အတိအကျသော တွေ့ရှိမှုများသည် မော်ဒယ်အလိုက် ကွဲပါသည်။ ဘုတ်၏ အဆိုပ်များနှင့် စာချုပ်များကို အတိအကျ အာဏာရှိသော အရင်းအမြစ်အဖြစ် သုံးပါ။ AVR လျှပ်စစ် ဂျင်နေရေးတာ အားလုံးကို တူညီစွာ ချိတ်ဆက်ထားသည်ဟု ယူဆမိမှုကို ရှောင်ပါ။
၄။ ညှိချက်ခြင်းနှင့် ကာကွယ်ရေး စီးကွင်းများ
အများစု AVR ဘုတ်များတွင် ဗို့အားညှိခြင်း ပေါ့တင်းမော်တာ ပါဝင်သည်။ အချို့တွင် စဥ်ဆက်မပြတ်မှု၊ ဒရူပ် (droop)၊ အနိမ့်ကြိမ်နှုန်း လျော့ချခြင်း (under-frequency roll-off) သို့မဟုတ် အဝ remote-adjust ထည့်သွင်းမှုများ ပါဝင်သည်။ ဤလုပ်ဆောင်ချက်များသည် AVR လျှပ်စစ်ဂျင်နေရေတာကို ၎င်း၏ ရည်ရွယ်ချက်အတိုင်း လုပ်ဆောင်ရန် အာမခံပေးသည်။ အနိမ့်ကြိမ်နှုန်း လျော့ချခြင်းသည် အထူးသဖြင့် အရေးကြီးသော အယူအဆဖြစ်သည်— အင်ဂျင်အမြန်နှုန်း ကျဆင်းလာသည့်အခါ ကွန်ထရိုလာသည် လျော့နည်းသော အမြန်နှုန်းတွင် စက်သည် မထောက်ပံ့နိုင်သည့် ဖီးလ်ကြေးန်စီးကွင်းကို မော်တာမှ တောင်းဆိုခြင်းကို ရှောင်ရှားရန် အလိုအလျောက် စွမ်းအားပေးမှုကို ကန့်သတ်နိုင်သည်။
ကာကွယ်ရေးအစိတ်အပိုင်းများတွင် ဖျူးစ်များ၊ လျှပ်စစ်လှိမ့်ခြင်း ကာကွယ်ရေး (surge suppression)၊ လျှပ်စစ်စီးကွင်းကို ကန့်သတ်ခြင်း၊ ပေါ်လာရီတီ ပြောင်းပေါ်ခြင်းကို ကာကွယ်ခြင်း (reverse-polarity safeguards) နှင့် အပူခံနိုင်ရေး (thermal protection) တို့ ပါဝင်သည်။ ကာကွယ်ရေးအစိတ်အပိုင်းတစ်ခု ပျက်စီးသွားပါက အဓိက ထိန်းချုပ်မှုစီးကွင်း မပျက်စီးသည်နှင့် မသက်ဆိုင်ဘဲ ဂျင်နေရေတာ ဗို့အားထိန်းချုပ်မှုယူနစ်သည် အသက်မဲ့သကဲ့သို့ ပုံပေါ်လေ့ရှိသည်။ မြင်သာသော ပျက်စီးမှုများကို ရှာဖွေပါ၊ သို့သော် ပုံပေါ်မှုကို အကုန်အကျ အားကိုးမည်မဟုတ်ပါ— လုံခြုံသော လုပ်ထုံးလုပ်နည်းများဖြင့် နှင့် မှန်ကန်သော မီတာဖြင့် လျှပ်စစ်စမ်းသပ်မှုများ ပြုလုပ်ရမည်။
လက်တွေ့ကျသော စီးကွင်းလမ်းကြောင်း စမ်းသပ်မှု
အိမ်အား လျှော့ချသည် avr လျှပ်စစ်မော်တာ ဗို့အားနိမ့်ခြင်း သို့မဟုတ် မတည်မင်းခြင်းရှိပါက အနေနဲ့ ခန့်မှန်းခြင်းမှုများကို မလုပ်ဘဲ စွမ်းအင်လမ်းကြောင်းကို လိုက်နာပါ။
- အင်ဂျင်၏ အမြန်နှုန်းနှင့် ကြိမ်နှုန်းသည် စက်၏ သတ်မှတ်ထားသော လုပ်ဆောင်မှုအခြေအနေအတွင်း ရှိကြောင်း အတည်ပြုပါ။
- အယ်လ်တာနေတာ၏ စောင်းခေါ်မှုဗို့အားသည် AVR အဖွဲ့၏ မှန်ကန်သော အဖွဲ့များသို့ ရောက်ရှိကြောင်း စစ်ဆေးပါ။
- ပလပ်၊ အဖွဲ့များ၊ ဖျူးများနှင့် ဝိုင်ယာများကို အပူပေးမှုဖြင့် ပျက်စီးမှု၊ ချေးတက်မှု သို့မဟုတ် မာန်ကောင်နက်ရှင်များ ဖြစ်မှုရှိမှုကို စစ်ဆေးပါ။
- AVR ၏ ဖီးလ်ဒ် ထုတ်လုပ်မှုနှင့် ခုခံမှုစစ်ဆေးမှုများကို ထုတ်လုပ်သူ၏ ဝန်ဆောင်မှုအချက်အလက်များနှင့် နှိုင်းယှဉ်ပါ။
- ထို့နောက်မှသာ ဘုတ်၊ အီက်စိုက်တာဖီးလ်ဒ်၊ လှည့်ပတ်နေသော ဒိုင်အိုဒ်များနှင့် အဓိကအီလ်တာနေတာကို စနစ်တစ်ခုအဖြစ် အကဲဖြတ်ပါ။
လျှပ်စစ်မှုန်းမှုအီလ်တာနေတာ AVR အစားထိုးမှုအတွက် မူရင်းပိုင်းစိတ်နံပါတ်၊ စောင်းခေါ်မှုစီစဥ်မှု၊ ဖီးလ်ဒ်ပေးပို့မှုလိုအပ်ချက်များ၊ ကော်နက်တာ ပင်အော်ထ်တွင် ပိုင်းစိတ်များ၏ နေရာချထားမှု၊ ညှိနှိုင်းမှုလုပ်ဆောင်ချက်များနှင့် အီလ်တာနေတာမော်ဒယ်ကို မှတ်သားပါ။ ပိုင်းစိတ်များ ရှာဖွေရာတွင် အစောပိုင်းတွင် ဝယ်သူများသည် အများအားဖြင့် ဗို့အားအမည်စာတန်းကို အလေးပေးလေ့ရှိသည်။ မအောင်မြင်သော တပ်ဆင်မှုအပြီးတွင် အာရဍ်မှုသည် စောင်းခေါ်မှုအင်ပုတ်အမျိုးအစား၊ ကော်နက်တာ ပင်အော်ထ်တွင် ပိုင်းစိတ်များ၏ နေရာချထားမှုနှင့် အီက်စိုက်ရှင်နှင့် ကိုက်ညီမှုတွင် ရှိသည်။ ထို နက်ရှုံ့သောအသေးစိတ်အချက်များသည် AVR မှုန်းမှုအစားထိုးပိုင်းစိတ်များ အစားထိုးနိုင်မှုရှိမှုကို ဆုံးဖြတ်ပေးသည်။
အတွင်းပိုင်း စားကပ်ကွင်းကြောင်းမှုဖြင့် ထိန်းချုပ်မှုမရှိသည့်အရာ
တစ်ခု avr လျှပ်စစ်မော်တာ ပါဝါအရည်အသွေး လက္ခဏာတိုင်းအတွက် တာဝန်မယူပါ။ ကြိမ်နှုန်း အမှားအယွင်းများသည် အများအားဖြင့် အင်ဂျင် အမြန်နှုန်း သို့မဟုတ် ဂေါဗနာ အပြုအမူတို့နှင့် ဆက်စပ်နေတတ်သည်။ ဟာမောနစ် ဒစ်စတားရှင်းသည် အယ်လတ်နေတာ ဒီဇိုင်း၊ မျဉ်းဖြောင့်မဟုတ်သော ဝန်များ၊ ဝိုင်ယာရင်း သို့မဟုတ် ဝန် အခြေအနေများနှင့် သက်ဆိုင်နိုင်သည်။ AVR ကို အပြင်ဘက်ရှိ ကာကွယ်ရေး ကိရိယာများနှင့် သက်ဆိုင်နိုင်သော ထပ်ခါထပ်ခါ ပိတ်သွားခြင်းများ ရှိနိုင်သည်။ ဤလုပ်ဆောင်ချက်များကို ခွဲထားခြင်းသည် ရှာဖွေဖြေရှင်းမှုကို ထိရောက်စေပြီး မိမိဖြေရှင်းနိုင်ခြင်းမရှိသော အမှားအယွင်းအတွက် ဂျင်နရေတာ ဗို့အားထိန်းညှိကိရိယာယူနစ်ကို အစားထိုးရန် ကာကွယ်ပေးသည်။
အဓိကအချက်
အတွင်းပိုင်း ဆားကစ် avr လျှပ်စစ်မော်တာ ဖြစ်ရပ်ကို ပြန်လည်ပေးပို့မှု လွှဲလမ်းကြောင်းအဖြစ် အသုံးဝင်စွာ နားလည်သဘောပေါက်နိုင်သည် - စပ်ဆက်ဖိုင်း ဗို့အားကို ခံစားမှုရှာဖွေခြင်း၊ ကိုးကားချက်နှင့် နှိုင်းယှဉ်ခြင်း၊ အမှားအယွင်းကို ပြင်ဆင်ခြင်းနှင့် စွမ်းအင်ထုတ်လွှတ်မှုကို ထိန်းညှိခြင်း။ ထိုအဆင့်ဆင့်သည် ရိုးရှင်းပြီး ကိုက်ညီမှုသည် လက်တွေ့အလုပ် စတင်ရာ နေရာဖြစ်သည်။ မည်သည့် avr လျှပ်စစ်ဓာတ်အားထုတ်စက်အတွက်မဆို အယ်လတ်နေတာ စာရွက်စာတမ်းများကို အသုံးပြုပါ၊ လျှပ်စစ်ဘေးကင်းလုံခြုံရေး အလေ့အကျင့်များကို လိုက်နာပါ၊ အစားထိုးပစ္စည်းများ တပ်ဆင်မည့်အခါ ခံစားမှုမှ စက်ကွင်းအထိ လမ်းကြောင်း အပြည့်အစုံ အတည်ပြုပါ။





