
 EN
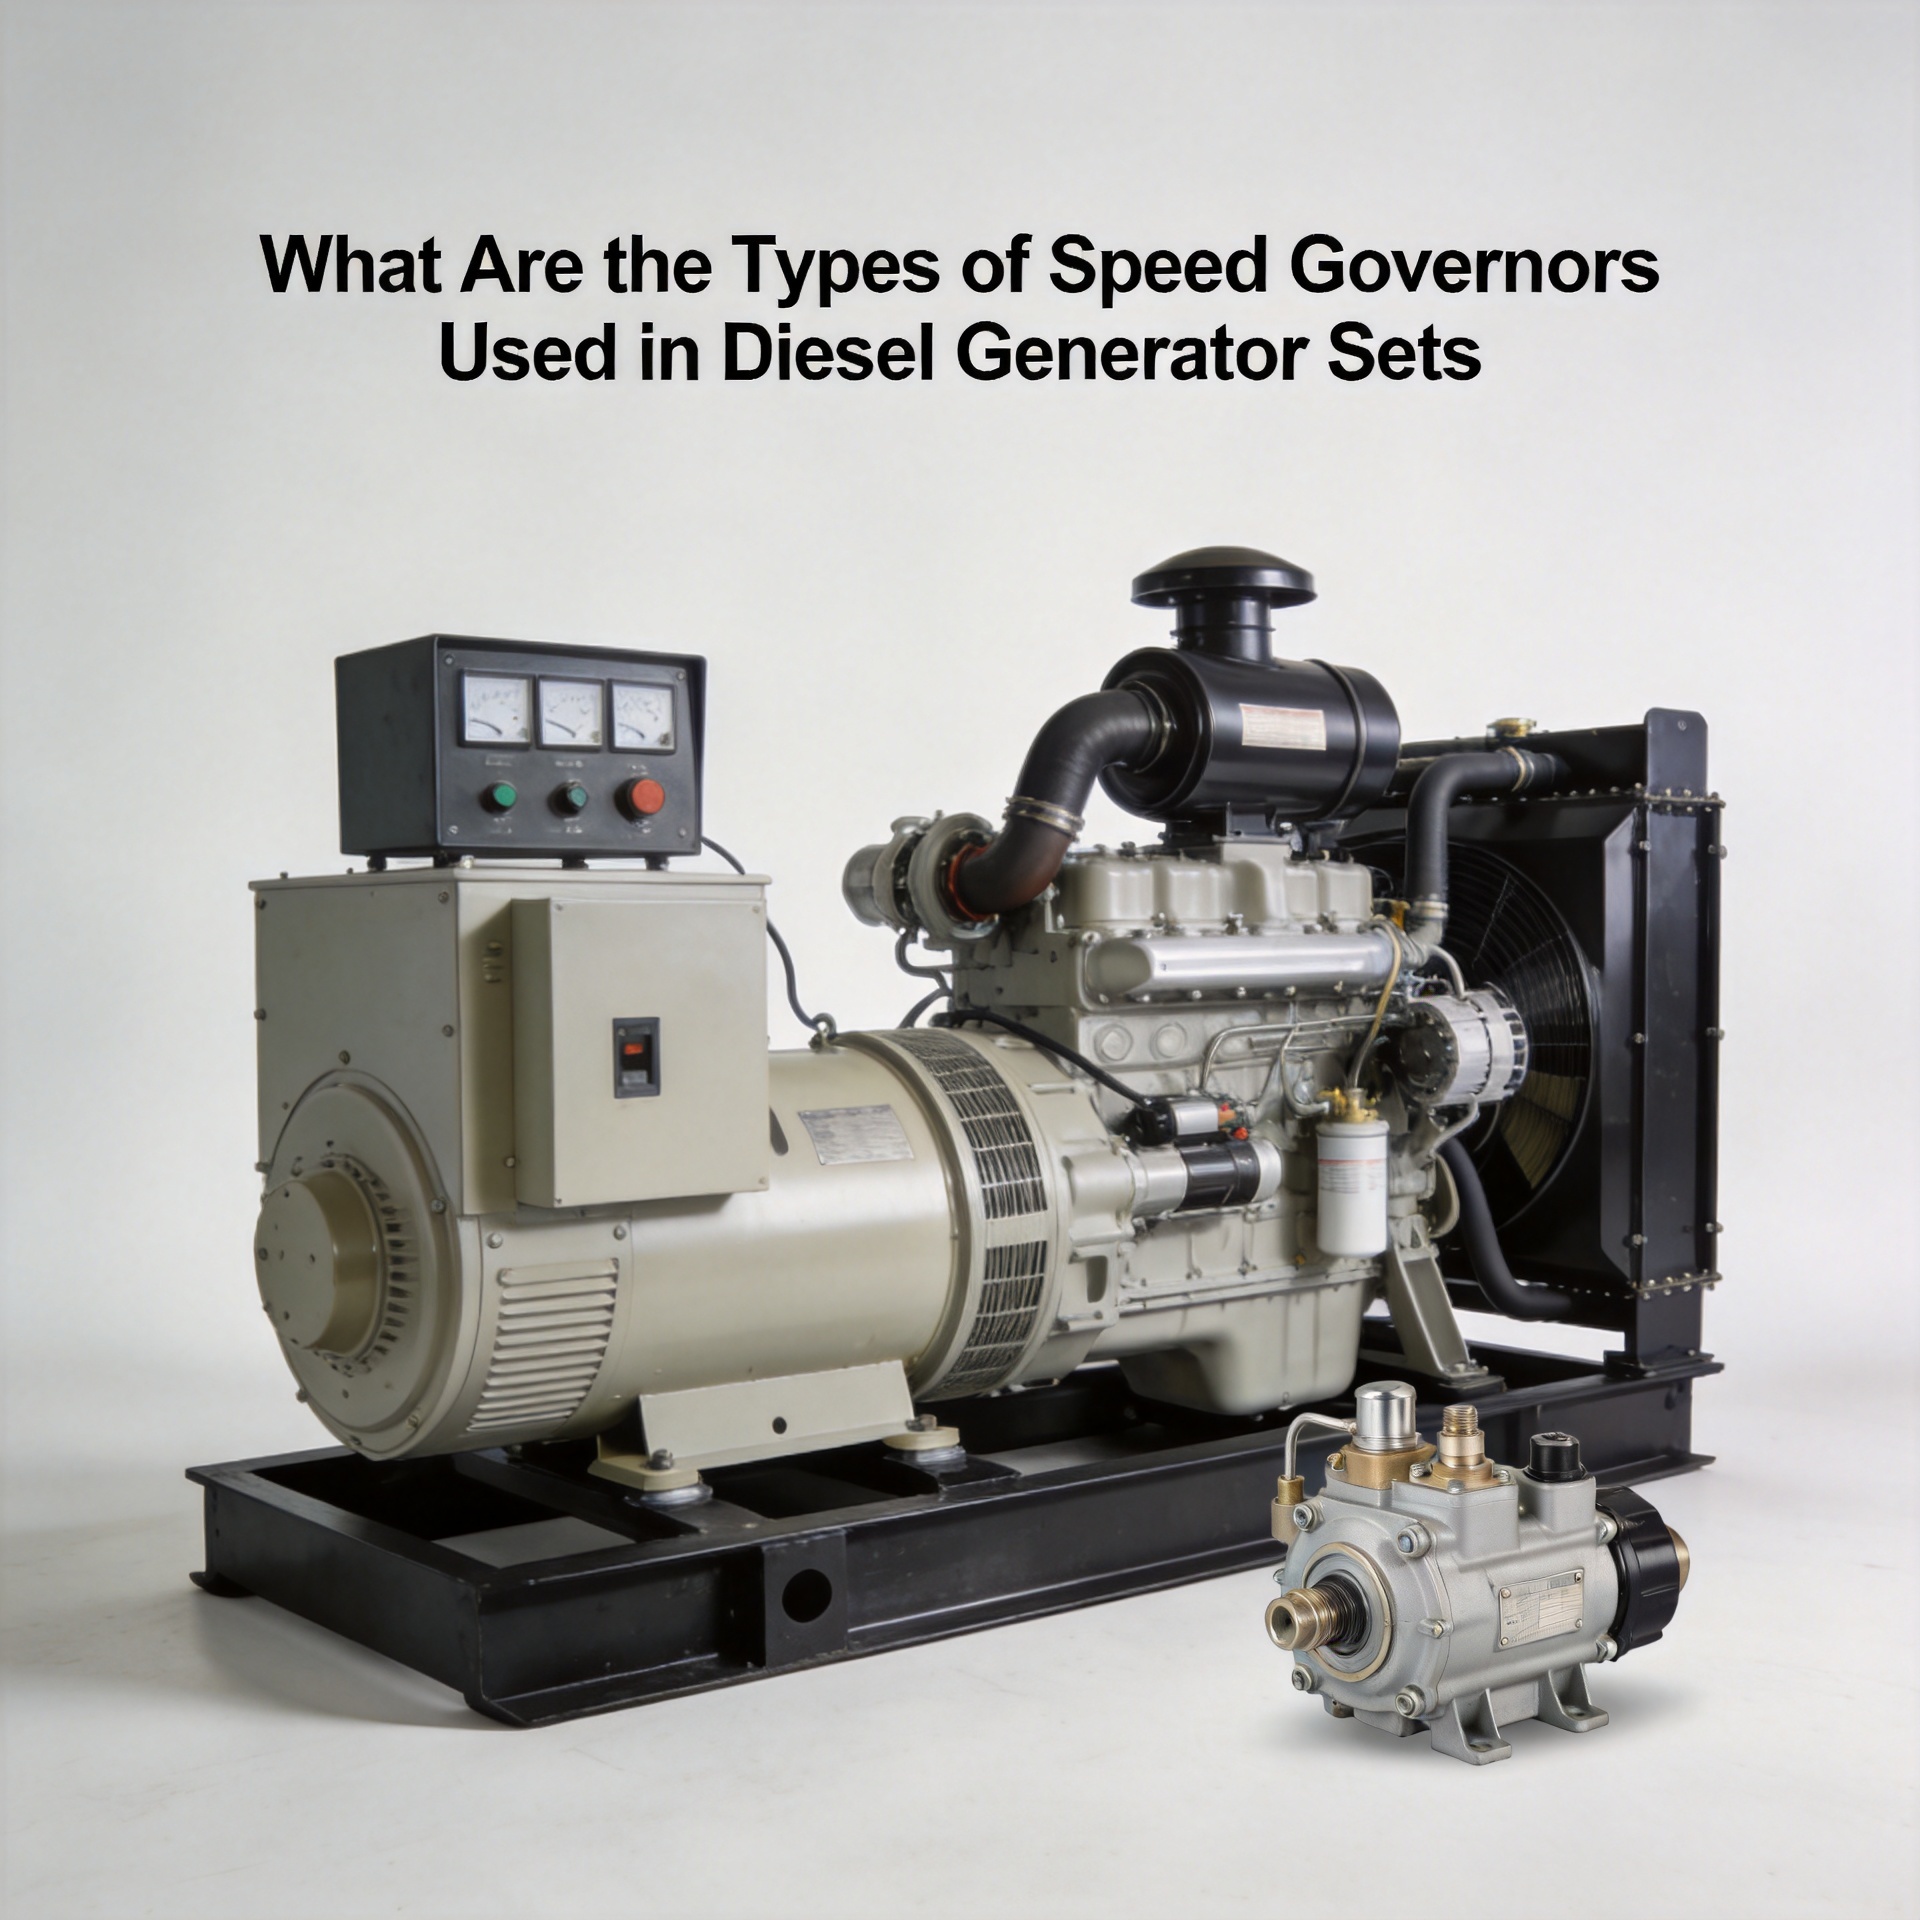
ဒီဇယ် ဂျင်နရေတာစက်များတွင် အသုံးပြုသည့် အမျိုးအစားများမှာ အဘယ်နည်း။
အပေါ်ယံ အသုံးပြုရေး စက်မှုအဖွဲ့တစ်ခုသည် မှန်ကန်စွာ ထိန်းညှိမှုမှု မလုပ်နိုင်သည့်အခါ အတွေ့အကြုံရှိသော နည်းပညာပုဂ္ဂိုလ်များသည် ပထမဆုံး စစ်ဆေးလေ့ရှိသည်မှာ အမြန်နှုန်း ထိန်းညှိရေးသည် မူရင်း အသုံးပြုမှု အတိုင်းအတာ ဖြစ်မါဖြစ် သို့မဟုတ် အစားထိုး အသုံးပြုမှု ဖြစ်မါဖြစ် ဖြစ်သည်။ အကြောင်းမှာ အမျှော်မှန်းမထားသော အမြန်နှုန်း ထိန်းညှိရေးများသည် လုပ်ကွက်တွင် ပြန်လည် ခေါ်ယူမှုများနှင့် ဘောင်ဒ်အား မတည်မြဲမှု ပြဿနာများ၏ အများကြီးကို ဖြစ်စေသည်။ ဒီဇယ် မော်တာ စက်မှုအဖွဲ့များတွင် အသုံးပြုသည့် အမြန်နှုန်း ထိန်းညှိရေး အမျိုးအစားများကို နှုန်းမှန်ကန်စွာ နားလည်ခြင်းသည် သိပ္ပံနည်းကျ လေ့လာမှု မဟုတ်ပါ။ ထိုသိပ်မှန်ကန်မှုသည် သင့်အတွက် သိပ်မှန်ကန်သည့် အစားထိုး သို့မဟုတ် အဆင့်မြှင့်မှု ရွေးချယ်မှုကို သင့်အတွက် သိပ်မှန်ကန်သည့် မော်တာနှင့် ဘောင်ဒ်အား ပုံစံအတွက် မှန်ကန်စွာ အလုပ်လုပ်နိုင်မည်ကို ဆုံးဖြတ်ပေးသည်။
အောက်ပါ အပိုင်းများတွင် ခေတ်မှီ ဒီဇယ် မော်တာ စက်မှုအဖွဲ့များတွင် တပ်ဆင်ထားသည့် အမြန်နှုန်း ထိန်းညှိရေး အမျိုးအစား သုံးမျိုးကို ဖော်ပြထားပြီး အမျိုးအစားတစ်ခုချင်းစီသည် မော်တာ အလုပ်လုပ်မှု အမြန်နှုန်းကို မည်သို့ ထိန်းညှိသည်ကို ရှင်းပေးထားပြီး သင့်အတွက် အသုံးပြုမှု အမျိုးအစားတစ်ခုချင်းစီသည် မည်သည့်အခါမှာ သင့်လျော်သည်ကို ဖော်ပြထားသည်။
ဒီဇယ် မော်တာ စက်မှုအဖွဲ့တွင် အမြန်နှုန်း ထိန်းညှိရေး ဆိုသည်မှာ အဘယ်နည်း။
အမြန်နှုန်း ထိန်းညှိစက်သည် ဖောင်းပွမှုပြောင်းလဲမှုအပေါ် အခြေခံ၍ လောင်စာပေးပို့မှုကို ညှိပေးခြင်းဖြင့် အင်ဂျင် RPM ကို ထိန်းညှိပေးသည့် ထိန်းချုပ်ရေးကိရိယာ ဖြစ်သည်။ မိုတော်ဂေနာရေးစက်သည် အပိုဖောင်းပွမှုကို လက်ခံသည့်အခါ အင်ဂျင်သည် သဘောထားအားဖြင့် နှေးကွေးလာပါသည်။ အမြန်နှုန်း ထိန်းညှိစက်သည် ဤအပေါ်လွန်မှုကို သတ်မှတ်ပြီး ပန်းပွင့်မှုကို ပုံမှန်အတိုင်း ပြန်လည်ရရှိစေရန် လောင်စာပေးပို့မှုကို တိုးမှုန်းပေးပါသည်။ ဖောင်းပွမှု ကျဆင်းသည့်အခါ ထိန်းညှိစက်သည် အမြန်နှုန်း အလွန်မြင့်မှုကို ကာကွယ်ရန် လောင်စာပေးပို့မှုကို လျှော့ချပါသည်။ ဤပြန်လည်ပေးပို့မှု ခုံးကွက်သည် မိုတော်ဂေနာရေးစက်၏ ထွက်ပေါ်မှု အကြိမ်နှုန်းကို ဒေသတွင် သတ်မှတ်ထားသည့် ၅၀ Hz သို့မဟုတ် ၆၀ Hz တွင် တည်ငြိမ်စေရန် အဓိကအားဖြင့် အသုံးပြုပါသည်။
အမြန်နှုန်း ထိန်းညှိစက်သည် တိကျစွာ အလုပ်လုပ်မှုမရှိပါက ဖောင်းပွမှု ပြောင်းလဲမှုအလုံးစုံတွင် ဗို့အားနှင့် အကြိမ်နှုန်း ထွက်ပေါ်မှုများသည် တိုးလျော့ပြောင်းလဲမှုများ ဖြစ်ပါသည်။ ထိုသို့သော တိုးလျော့ပြောင်းလဲမှုများသည် ချိတ်ဆက်ထားသည့် စက်ကိရိယာများကို ပျက်စီးစေနိုင်ပါသည်။ ထို့အပါအဝင် မိုတော်ဂေနာရေးစက်သည် အကြိမ်နှုန်း အလွန်မြင့်မှု (သို့) အလွန်နှေးမှု ကာကွယ်ရေးစနစ်များကြောင့် အလုပ်လုပ်မှု ရပ်ဆို့သွားနိုင်ပါသည်။
ဒီဇယ်မိုတော်ဂေနာရေးစက်များအတွက် အမြန်နှုန်း ထိန်းညှိစက်များ၏ အဓိကအမျိုးအစား သုံးမျိုး
ဒီဇယ်မိုတော်ဂေနာရေးစက်များတွင် အမြန်နှုန်း ထိန်းညှိစက်အမျိုးအစား သုံးမျိုးထဲမှ တစ်မျိုးကို တပ်ဆင်ထားပါသည်။ အမျိုးအစားတစ်ခုချင်းစီတွင် ခွဲခြားထားသည့် သတ်မှတ်မှု စနစ်များ၊ တုံ့ပြန်မှု လက္ခဏာများနှင့် ထိန်းသိမ်းမှု အမျိုးအစားများ ရှိပါသည်။
၁။ မေကာနိကယ် အမြန်နှုန်း ထိန်းညှိစက်
မော်တာနှင့် ဆက်သွယ်ထားသော လှည့်ပတ်နေသော ကောလာ၏ အပေါ်တွင် လှည့်ပတ်နေသော ဖလိုဝေးတ်များကို အသုံးပြုသည့် စက်မှု အမြန်နှုန်း ထိန်းညှိရှား (စင်ထရီဖျူဂယ် ထိန်းညှိရှား) ဖြစ်သည်။ မော်တာ၏ အမြန်နှုန်း တိုးလာသည်နှင့်အမျှ စင်ထရီဖျူဂယ် အားသည် ဖလိုဝေးတ်များကို အပြင်ဘက်သို့ ဖိထုတ်ပေးပြီး ဒီဇယ် အရည်ပေးပို့မှု ရက်ခ်နှင့် ဆက်သွယ်ထားသော လီဗာကို ရုပ်ပိုင်းဆိုင်ရာ ရှားးပေးကာ အရည်ပေးပို့မှုကို လျော့နည်းစေသည်။ အမြန်နှုန်း ကျဆင်းလာပါက ဖလိုဝေးတ်များသည် ပြန်လည် ချုပ်သွားပြီး အရည်ပေးပို့မှု တိုးလာသည်။
ထိန်းညှိရှား၏ ထိန်းချုပ်မှု အချက်ပေးမှုသည် စက်မှု အချက်ပေးမှုသာ ဖြစ်သည့်အတွက် ပြန်လည် အက်ဆက်လုပ်ဆောင်မှု ခွင်အတွင်း လျှပ်စစ် စက်မှု အာရှိန်းများ သို့မဟုတ် အချက်ပေးမှု အုပ်စုများ မရှိပါ။ ထို့ကြောင့် စက်မှု အမြန်နှုန်း ထိန်းညှိရှားကို အများအားဖြင့် ကွင်းပွင်းတွင် ပိုမိုလွယ်ကူစွာ ထိန်းသောင်းနိုင်ပြီး လျှပ်စစ် အနှောင်အဖေးများ၊ မှုန်များ နှင့် အပိုင်းအစ အပူခါးများကို အလွန်ကောင်းစွာ သည်းခံနိုင်သည်။
အသုံးပြုမှု: လောင်စာ အသုံးပြုမှု ကြိုတင်ခန့်မှန်းနိုင်ပြီး လောင်စာ အသုံးပြုမှု ပြောင်းလဲမှု အနည်းငယ်သာ ရှိသည့် စိုက်ခင်းများ၊ သေးငယ်သော အလုပ်ရုံများ နှင့် ဝေးလံသော တပ်ဆင်မှုများအတွက် အပိုအားဖြစ်သည်။ စက်မှု ထိန်းညှိရှားများကို လျှပ်စစ် ထိန်းချုပ်မှု စနစ်များ မှုန်းမှုမှုနောက်ပိုင်း အသုံးပြုခဲ့သည့် အဟောင်း ဒီဇယ် ဂင်စက် မော်ဒယ်များတွင်လည်း အသုံးများသည်။
ကန့်သတ်ချက်များ စံချိန်စံညွှန်းအတိမ်အနက်သည် လျှပ်စစ်အစားထိုးမှုများနှင့် နှိုင်းယှဉ်ပါက နိမ့်ပါသည်။ အလုပ်မလုပ်သည့်အချိန်နှင့် အပြည့်အဝအလုပ်လုပ်သည့်အချိန်တွင် အမြန်နှုန်းကွာခြားမှု (speed droop) သည် ယန္တရားများ၏ ဒီဇိုင်းတွင် ပါဝင်သည့်အရာဖြစ်ပြီး ပြောင်းလဲရန် အလွန်ခက်ခဲပါသည်။ အသုံးပြုမှုအများအားဖြင့် မှန်ကန်သည့် အမြfrequency အတိမ်အနက်ကို လိုအပ်သည့်အခါတွင် ယန္တရားများဖြင့် ထိန်းသိမ်းသည့်စနစ်သည် စံချိန်စံညွှန်းကို မီမောင်းနိုင်ပါသည်။
၂။ လျှပ်စစ်အမြန်နှုန်းထိန်းသိမ်းစနစ်
လျှပ်စစ်အမြန်နှုန်းထိန်းသိမ်းစနစ်သည် အင်ဂျင်၏ ဖလိုင်ဟ်ဝီလ် အိုင်းရင် ရင်းဂီးအနီးတွင် တပ်ဆင်ထားသည့် သံလိုက်ခေါ်ယူမှု (MPU) စနစ်ဖြင့် ယန္တရားများ၏ ဖလိုင်ဝီလ် အလေးချိန်ကို ခေါ်ယူသည့် စနစ်ကို အစားထိုးပါသည်။ ဤစနစ်သည် အင်ဂျင် RPM နှင့် အချိုးကျသည့် အမြ frequency အချက်ပေးမှုကို ထုတ်လုပ်ပါသည်။ ထိုအချက်ပေးမှုကို သတ်မှတ်ထားသည့် အမြှင်နှင့် နှိုင်းယှဉ်ပြီး ပြင်ဆင်မှုအချက်ပေးမှုကို ထုတ်လုပ်ရန် အထူးပြုထားသည့် လျှပ်စစ်ထိန်းသိမ်းမှုမော်ဂျူယ်လ်ကို အသုံးပြုပါသည်။ ထိုအချက်ပေးမှုကို လျှပ်စစ်-ရေနံအားဖြင့် သို့မဟုတ် လျှပ်စစ်-ယန္တရားအားဖြင့် လုပ်ဆောင်သည့် အက်တျူးအေတာသို့ ပို့ပေးပါသည်။ ထိုအက်တျူးအေတာသည် လောင်စာပေးပေးမှုကို ညှိပေးပါသည်။
အီလက်ထရွန်နစ် ဂျော့ဘ်နာများသည် မက်ကင်းနီကယ် အမျိုးအစားများထက် အများအားဖြင့် အမြန်နှုန်း ထိန်းညှိမှု တိကျမှုကို ပိုမိုမြင့်မားစွာ ပေးစေပါသည်။ အီဆိုခရိုနပ်စ် ထိန်းညှိမှု စနစ်သည် ဘော်ဒီအား မရှိသည့်အချိန်မှ အပြည့်အဝ အားသုံးသည့်အချိန်အထိ အမြန်နှုန်း အနှုန်း (RPM) ကို တူညီစေရန် ဖော်ပြပါသည်။ ပါရလဲလ် မော်တာများ အတွက် ဒရူပ် ထိန်းညှိမှု စနစ်ကိုလည်း အသုံးပြုနိုင်ပါသည်။ ယင်း ဒရူပ် အနှုန်းသည် အများအားဖြင့် ၃–၅% အထိ သတ်မှတ်ပါသည်။ ထိုအတိုင်း အားသုံးမှု တိုးလာသည့်အတွက် အင်ဂျင် အမြန်နှုန်းသည် အနည်းငယ် လျော့ကျပါသည်။ ထိုသို့ဖော်ပြခြင်းဖြင့် ပါရလဲလ် အဖွဲ့များအကြား အားသုံးမှု မှန်ကန်စွာ မျှဝေနိုင်ရန် ဖော်ပြပါသည်။
ဂျော့ဘ်နာ ဂိန်း အဖွဲ့မှ သတ်မှတ်ထားသည့် တန်ဖိုးနှင့် အက်ကျူအေတာ တုံ့ပြန်မှု အကွာအဝေး နှစ်ခုကြား ဆက်န်းမှုသည် အင်ဂျင် အမြန်နှုန်း ထိန်းညှိမှု စနစ်သည် အားသုံးမှု ပြောင်းလဲမှုများကို မည်မျှမြန်မြန်နှင့် မည်မျှတိကျစွာ ပြုပြင်ပေးနိုင်မည်ကို ဆုံးဖြတ်ပါသည်။ အဖွဲ့များအတွက် ဂျော့ဘ်နာ တုံ့ပြန်မှု အမြန်နှုန်းကို အများဆုံး ဖော်ပြခြင်းသည် အလုပ်လုပ်မှု စွမ်းဆောင်ရည်ကို အလိုအလျောက် မြ improvement ပေးသည်ဟု အများအားဖြင့် မှားယွင်းစွာ နားလည်ကြပါသည်။ လက်တွေ့တွင် အီလက်ထရွန်နစ် ဂျော့ဘ်နာ တုံ့ပြန်မှု အမြန်နှုန်းကို အလွန်မြန်စွာ ဖော်ပြခြင်းသည် အားသုံးမှု အများအားဖြင့် အီလက်ထရွန်နစ် အားသုံးမှု (ဥပမါ- မော်တာများ အများအားဖြင့် အသုံးပြုသည့် ပါနယ်များ) ပါဝင်သည့် မော်တာများအတွက် အမြန်နှုန်း အလွန်အများကြီး တက်လာခြင်းနှင့် မတည်ငြိမ်မှုများကို ဖော်ပြပါသည်။ ထိုသို့သော မတည်ငြိမ်မှုများကို ပိုမိုသေချာသည့် ဒရူပ် အဖွဲ့မှ သတ်မှတ်ထားသည့် တန်ဖိုးများဖြင့် ရှောင်ရှားနိုင်ပါသည်။
အသုံးပြုမှု: ဒေတာစင်တာများ၊ ဆေးဘက်ဆိုင်ရာအဆောက်အဦများ၊ ခေတ်မီသောကုန်သွယ်ရေးအဆောက်အဦများနှင့် ပြောင်းလဲနေသော (သို့) အထိအတွေ့များသော လော့ဒ်ပရိုဖိုင်များအောက်တွင် တည်ငြိမ်သော မှုန်းနှုန်းထွက်ပေးရန် လိုအပ်သော မည်သည့်အဆောက်အဦများတွင်မဆို။ အီလက်ထရွန်နစ် ဂေါဗာနာများကို ပါရောလဲလ် ဂျင်နာရေးတာစနစ်များတွင် စံသတ်မှတ်ချက်အဖြစ် ရွေးချယ်လေ့ရှိပါသည်။ ထိုသို့သော စနစ်များတွင် အင်ဂျင်အမြန်နှုန်း ဂေါဗာနာများကို အတူတက် ညှိပေးရန် အီဆိုခရောနပ် (isochronous) နှင့် ဒရူပ် (droop) ဆောင်ရွက်မှုများကို ညှိပေးရပါသည်။
အထင်ကြီးဖွယ် အီလက်ထရွန်နစ် ဂေါဗာနာထုတ်လုပ်သူများတွင် ဝုဒ်ဝေါ့ဒ် (Woodward)၊ ဂေါဗာနာ အမေရိကာ ကော်ပေါ်ရေးရှင် (GAC) နှင့် အခြားသော အသုံးပြုနိုင်သော အီလက်ထရွန်နစ် ဂေါဗာနာများကို အစားထိုးထုတ်လုပ်သော အရောင်းအဝယ်အတွက် အသုံးပြုနိုင်သော ပစ္စည်းများကို ထုတ်လုပ်သော ကုမ္ပဏီများ ပါဝင်ပါသည်။ ထိုကုမ္ပဏီများသည် အသုံးပြုနိုင်သော အက်တူအေတာ အင်တာဖေး (actuator interface) နှင့် ထိန်းချုပ်မှု စိုက်နယ် (control signal) အတိုင်းအတာများကို ကိုက်ညီစေရန် အသုံးပြုနိုင်သော အစားထိုး ယူနစ်များကို ထုတ်လုပ်ပါသည်။ အသုံးပြုနိုင်သော အီလက်ထရွန်နစ် ဂေါဗာနာများနှင့် အင်ဂျင်အမြန်နှုန်း ဂေါဗာနာ အစိတ်အပိုင်းများကို အမြောက်အမြား ရောင်းချရန်အတွက် KYGEN Power ဒီဇယ် ဂျင်နာရေးတာအသုံးပြုမှုများအတွက် အရင်းအမြစ်ရှာဖွေပေးမှု ဝန်ဆောင်မှုများကို ပေးဆောင်ပါသည်။
၃။ အီစူ (ECU) အခြေပြု အမြန်နှုန်း ဂေါဗာနာ (အင်ဂျင် ထိန်းချုပ်မှု ယူနစ်)
အင်ဂျင်စီးထရော့လ်ယူနစ် (ECU) အခြေပြု အမြန်နှုန်းထိန်းညှိရေးက အမြန်နှုန်းထိန်းညှိမှုကို အင်ဂျင်စီးထရော့လ်စနစ်၏ ပိုမိုကျယ်ပေါင်းသော စနစ်တွင် ပေါင်းစပ်ပေးပါသည်။ အမြန်နှုန်းထိန်းညှိမှုသည် အင်ဂျင်စီးထရော့လ်ယူနစ်အတွင်း လုပ်ဆောင်ချက်တစ်ခုသာဖြစ်ပြီး အလွန်မြန်သော အမြန်နှုန်း၊ အပူချိန်များပေါင်းများပေါင်းများ၊ သုံးစွဲမှုနည်းပါးသော အဆီဖိအား စသည့် ကာကွယ်ရေးအသိပေးချက်များ၊ အက်ရှင်အမှားများ မှတ်သားခြင်းနှင့် အချို့သော စနစ်များတွင် အဝ remote စောင်းကြည့်ခြင်းနှင့် ဘော်ဒီဖိအား စီမံခန့်ခွဲမှုတို့ကို တစ်ပါတည်း လုပ်ဆောင်ပါသည်။
ECU စနစ်များတွင် ဂျင်နေရေးတာအမြန်နှုန်းထိန်းညှိမှုကို ကုမ္ပဏီများအသုံးပြုသော ကုမ္ပဏီများအသုံးပြုသော အမြန်နှုန်းထိန်းညှိမှုနှင့် အီလက်ထရွန်နစ်အသုံးပြုသော အမြန်နှုန်းထိန်းညှိမှုများဖြင့် အတိအကျထိန်းညှိပေးပါသည်။ ထိုသို့သော အမြန်နှုန်းထိန်းညှိမှုများသည် မက်ကန်းနစ်နှင့် အီလက်ထရွန်နစ်အသုံးပြုသော အမြန်နှုန်းထိန်းညှိမှုများထက် ပိုမိုမြန်ဆန်သော အချိန်ကာလအတွင်း အမြန်နှုန်းပေါင်းစပ်မှုနှင့် ပိုမိုတင်သော အမြန်နှုန်းထိန်းညှိမှုကို ပေးစေပါသည်။ ထိုသို့သော အမြန်နှုန်းထိန်းညှိမှုများ၏ အားနည်းချက်များမှာ စနစ်၏ ရှုပ်ထွေးမှုနှင့် စုစုပေါင်းစရိတ်များ ပိုမိုမြင့်မားလာခြင်းနှင့် အင်ဂျင်ထုတ်လုပ်သူ၏ ကုမ္ပဏီအသုံးပြုသော ဆော့ဖ်ဝဲနှင့် ဝိုင်ယာအားက်ချက်များပေါ်တွင် ပိုမိုမှီခိုနေရခြင်းတို့ဖြစ်ပါသည်။
အသုံးပြုမှု: စက်မှုလုပ်ငန်းအတွက် ဒီဇယ်ဂျင်နေရာတွေ၊ အဆက်မပြတ် သို့မဟုတ် အဓိကပေးအပ်မှုအတွက် အသုံးပြုသည့် ဒီဇယ်ဂျင်နေရာတွေ၊ ကုန်ပစ္စည်းအရောင်းအဝယ်ကြီးများအတွက် အသုံးပြုသည့် အရွယ်အစားကြီးများ၊ ကမ်မင်းစ်၊ ပါကင်စ်နှင့် အမ်တူ စသည့် အဓိက OEM အများကြီးများမှ ထုတ်လုပ်သည့် ခေတ်မှီဂျင်နေရာတွေ။ ECU သည် အင်ဂျင်စီမံခန့်ခွဲမှုစနစ်အားလုံးကို ထိန်းချုပ်သည့် ဂျင်နေရာများဖြစ်သည်။ ECU အခြေပြုဂျင်နေရာအမြန်နှုန်းထိန်းချုပ်မှုစနစ်ကို ပုံမှန်ပြုပြင်ရှင်းလင်းခြင်းအတွက် ထုတ်လုပ်သူအလိုက် အထူးရှာဖွေရှင်းလင်းရေးကိရိယာများ လိုအပ်သည်။
အများကြီးနှိုင်းယှဉ်ခြင်း
| အင်္ဂါရပ် | မက်ကန်းနစ်ကယ် ဂေါဗာနာ | အီလက်ထရွန်နစ် ဂေါဗာနာ | ECU အခြေပြု |
|---|---|---|---|
| အမြန်ထိန်ချက်နည်းပညာ | အလေးချိန်ဖြင့် လှည့်ပေးသည့် စက်စနစ် | သံလိုက်ဖောက်ထွင်းမှုစက်စနစ် + အီလက်ထရွန်နစ် လှုပ်ရှားမှုစက်စနစ် | ပေါင်းစပ်ထားသည့် အင်ဂျင်စီမံခန့်ခွဲမှုစနစ် |
| ထိန်းညှိမှုတိကျမှု | နိမ့်သည် (±၃–၅%) | မြင့်သည် (±၀.၅–၁%) | အမြင့်ဆုံး (<၀.၅%) |
| ရလဒ်ပြန်မှုအမြင်းဆုံးအချိန် | နှေးကွေးသော | မြန်မြန် | မြန်မြန် |
| အတူတူလည်ပတ်ခြင်း | စွမ်းရည်ကို ကန့်သတ်ထားသည် | ကောင်းစွာ ထောက်ပံ့ပေးထားသည် (ဒရူပ် / အိုင်ဆိုခရိုနပ်စ်) | အိုင်အီးမ် အသုံးပြုမှုနှင့် ပေါင်းစပ်မှုဖြင့် ထောက်ပံ့ပေးထားသည် |
| ထိန်းသိမ်းမှု ရှုပ်ထွေးမှု | နိမ့်သည် — ယန္တရားမှုသာ | အလယ်အလတ် — စင်ဆာ + မော်ဂျူယ် + အက်က်တျူးအေတ် | မြင့်မားသည် — အိုင်အီးမ် ရှာဖွေရေးစနစ်များ လိုအပ်သည် |
| အစားထိုးမှု ကုန်ကျစရိတ် | အောက်ခြေ | အလယ်အလတ် | မြင့်မား |
| ရိုးရိုးအပလီကေးရှင်းများ | သေးငယ်သော စောင်းထားမှု၊ တည်ငြိမ်သော ဘော်ဒီများ | ကုန်ပစ္စည်း၊ အတူတက်သော စနစ်များ၊ အထိအတွေ့များသော ဘော်ဒီများ | စက်မှုလုပ်ငန်း၊ အဓိက စွမ်းအားထောက်ပံ့မှု၊ အိုင်အီးမ် ပလက်ဖောင်းများ |
အမြန်နှုန်း ထိန်းညှိရေး အမျိုးအစား ရွေးချယ်ရာတွင် အရေးကြီးသော အချက်များ
အများဆုံး အတွေ့အကြုံရှိသော ဝယ်သူများသည် အင်ဂျင် အမြန်နှုန်း ထိန်းညှိရေး ရွေးချယ်မှုသည် အမှတ်တံဆိပ် အကြိုက်ကို အခြေခံခြင်းမဟုတ်ဘဲ ဒရူပ် စီမံခန့်ခွဲမှု စွမ်းရည်နှင့် အက်က်တျူးအေတ် တုံ့ပြန်မှု အကွာအဝေးကို အင်ဂျင် အမျိုးအစားနှင့် ဘော်ဒီ ပုံစံနှင့် ကိုက်ညီအောင် ရွေးချယ်ရန် ဖြစ်ကြောင်း သိရှိလာကြသည်။ လက်တွေ့ကျသော အချက်အနက် အချို့များမှာ—
- လေးနက်မှု ပရိုဖိုင်လ် - စံချိန်သတ်မှတ်ထားသော လေးနက်မှုများနှင့် ကြိုတင်ခန့်မှန်းနိုင်သော လေးနက်မှုများကို ယန္တရားအမြန်နှုန်း ထိန်းညှိစနစ်ဖြင့် ထိရောက်စွာ လုပ်ဆောင်နိုင်ပါသည်။ လေးနက်မှုများ ပြောင်းလဲမှုရှိသော အခြေအနေများ - အထူးသဖြင့် မြင့်မားသော စတာတ်လေးနက်မှု (inrush current) ပါဝင်သော မော်တော်မှုန်းများကို လျင်မြန်စွာ တုံ့ပေးနိုင်သော လျှပ်စစ် သို့မဟုတ် ECU အခြေပြု အမြန်နှုန်း ထိန်းညှိစနစ်များဖြင့် ပိုမိုကောင်းမွန်စွာ လုပ်ဆောင်နိုင်ပါသည်။
- အတူတူ လည်ပတ်ခြင်း- ဂျင်နေရော်စက် နှစ်လုံး (သို့မဟုတ်) ထိုထက်ပိုမိုများပါက လေးနက်မှုများကို မှန်ကန်စွာ မျှဝေရန်အတွက် လျှပ်စစ် အမြန်နှုန်း ထိန်းညှိစနစ်များကို ညှိနှိုင်းထားသော droop သို့မဟုတ် isochronous အသ setting များဖြင့် အသုံးပြုရန် လိုအပ်ပါသည်။ ယန္တရားအမြန်နှုန်း ထိန်းညှိစနစ်များကို တစ်ပါတ်တည်း လုပ်ဆောင်ရန် အတွက် မသင့်တော်ပါသည်။
- ထိန်းသိမ်းမှု ပတ်ဝန်းကျင် - နည်းပညာအကူအညီ အနည်းငယ်သာ ရရှိနိုင်သော ဝေးလံသော နေရာများတွင် ယန္တရားအမြန်နှုန်း ထိန်းညှိစနစ်၏ ရှုပ်ထွေးမှုနည်းပါးမှုက လုပ်ဆောင်ရေး အက advantage ဖြစ်ပါသည်။ လျှပ်စစ် အမြန်နှုန်း ထိန်းညှိစနစ်များကို ခုန်ပေါက်မှု၊ စိုထေးမှု သို့မဟုတ် လျှပ်စစ်စီးကောင်းမှု ပေါက်ကွဲမှုတို့ကြောင့် ပျက်စေနိုင်ပါသည်။
- အင်ဂျင် ကိုက်ညီမှု — အမြန်နှုန်း ထိန်းညှိကိရိယာများကို အမှာစာပေးရာတွင် ဖြစ်လေ့ရှိသည့် အဖြစ်များဆုံး အမှားများထဲမှ တစ်ခုမှာ အင်ဂျင် အမျိုးအစားနှင့် အမှတ်တံဆိပ် အတိအကျကို မဖော်ပြဘဲ အင်ဂျင် အမျိုးအစားသာ ဖော်ပြခြင်းဖြစ်သည်။ ထိုသို့ပြုလုပ်ခြင်းက အသုံးပြုနိုင်မည့် အက်တူအေးတာ အင်တာဖေးစ် (actuator interface) သို့မဟုတ် ထိန်းညှိ စိုက်န်ယ် (control signal) အမျိုးအစားနှင့် မက်ခ်ခ်် မှီခိုမှု မရှိသည့် ယူနစ်ကို လက်ခံရရှိစေသည်။ အမှာစာပေးရီးမှီ အက်တူအေးတာ ရှာဖ်အရွယ်အစား၊ ထိန်းညှိ စိုက်န်ယ် ဗိုးအိုးလ်တေးဂ် အကွာအဝေးနှင့် တပ်ဆင်ရေး ဘရက်ကက် ဖွဲ့စည်းပုံကို အတည်ပြုပါ။
သင့်အသုံးပြုမှုသည် တည်ငြိမ်သည့် လော့ဒ် ပရိုဖိုင်လ်တွင် လည်ပတ်ပါက မက်ကေနိကယ် ဂေါဗာနာ (mechanical governor) ဖြင့် အများအားဖြင့် ထိန်းညှိနိုင်ပါသည်။ သို့သော် လော့ဒ်သည် မက်ခ်ခ် အကြိမ်ရှိရှိ ပြောင်းလဲနေပါက — အထူးသဖြင့် မော်တာ လော့ဒ်များ အပေါ်-အောက် ပြောင်းလဲနေပါက — အီလက်ထရွနစ် အမြန်နှုန်း ထိန်းညှိကိရိယာ၏ ဒြုပ် တုံ့ပြန်မှု (droop response) သည် ခဏတာ အချိန်ကာလအတွင်း ဖရီကွမ်စီ အလွန်အများကြီး မတက်မောင်းစေဘဲ ထိန်းညှိနိုင်ကြောင်း အတည်ပြုရန် လိုအပ်ပါသည်။
ဒီဇယ် ဂေါ်နေရေတာ စက်စုံများအတွက် အမြန်နှုန်း ထိန်းညှိကိရိယာများ ဝယ်ယူခြင်း
လက်ပါးစားဝယ်သူများနှင့် ဖြန့်ဖြူးရေးလုပ်ငန်းရှင်များ အစားထိုး အမြန်နှုန်းထိန်းကိရိယာများ ဝယ်ယူရာတွင် ဈေးနှုန်းကုန်ကျစရိတ်တောင်းခံခြင်းလုပ်ငန်းစဉ်တွင် နည်းပညာဆိုင်ရာ အသေးစိတ်ဖော်ပြချက် အတည်ပြုခြင်းကို စံသတ်မှတ်ချက်အဆင့်အဖြစ် ထည့်သွင်းသင့်ပါသည် — အင်ဂျင်မော်ဒယ်၊ အာက်တူးဧတားဖေ့စ် အမျိုးအစားနှင့် ထိန်းချုပ်မှု အချက်ပြအကွာအဝေးတို့ကို ဈေးနှုန်းသတ်မှတ်ခြင်းမပြုမီ အတည်ပြုရန် လိုအပ်ပါသည်။ ဤအချက်သည် အပြင်ပန်းတူညီသော်လည်း အတွင်းပိုင်း အသေးစိတ်ဖော်ပြချက်များ ကွဲပြားမှုရှိသည့် မော်ဒယ်အမျိုးအစားများ ရှိသော အီလက်ထရောနစ် အမြန်နှုန်းထိန်းကိရိယာများ ဝယ်ယူရာတွင် အထူးအရေးကြီးပါသည်။
KYGEN Power သည် လက်ပါးစားနှင့် အမှတ်တံဆိပ်ဝယ်သူ လမ်းကြောင်းများမှတစ်ဆင့် အာရှ၊ ဥရောပနှင့် မြောက်အမေရိက ဈေးကွက်များကို ဝန်ဆောင်မှုပေးရန် ဒီဇယ် ဂျင်နရေတာ စက်စုံများအတွက် အမြန်နှုန်းထိန်းကိရိယာများနှင့် အင်ဂျင်အမြန်နှုန်းထိန်း ပစ္စည်းများကို ပေးသွင်းပါသည်။ ထုတ်ကုန်ဆိုင်ရာ မေးမြန်းမှုများကို တင်သွင်းနိုင်ပါသည်။ kygenpower.com .
အဆုံးသတ်
ဒီဇယ်မော်တာများတွင် အသုံးပြုသည့် အမြန်နှုန်းထိန်းညှိရေးစနစ်များ၏ အဓိကအမျိုးအစား (၃) မျိုးဖြစ်သည့် မက်ကင်းနီကယ်၊ အီလက်ထရွန်နစ်နှင့် ECU-အခြေပြု စနစ်များသည် လုပ်ဆောင်မှုလိုအပ်ချက်များကို အသီးသီးဖြည့်ဆည်းပေးပါသည်။ မက်ကင်းနီကယ်ထိန်းညှိရေးစနစ်များသည် ရိုးရှင်းမှုနှင့် အနည်းငယ်သော ထိန်းသိမ်းရေးလုပ်ငန်းများကို ပေးစေပါသည်။ အီလက်ထရွန်နစ်အမြန်နှုန်းထိန်းညှိရေးစနစ်များသည် ပိုမိုမှန်ကန်သော အမြန်နှုန်းထိန်းညှိမှုနှင့် အချိန်တူညီစွာ လုပ်ဆောင်နိုင်မှုကို ပေးစေပါသည်။ ECU-အခြေပြုစနစ်များသည် စက်မှုလုပ်ငန်းများအတွက် အင်ဂျင်စီမံခန့်ခွဲမှုကို အပြည့်အဝ ပေါင်းစပ်ပေးပါသည်။ မော်တာ၊ ဘော်ဒီအားသုံးမှုနှင့် လုပ်ဆောင်မှုအခြေအနေတို့နှင့် ကိုက်ညီသည့် မော်တာအမြန်နှုန်းထိန်းညှိရေးစနစ်အမျိုးအစားကို ရွေးချယ်ခြင်းသည် အရေးကြီးဆုံးရွေးချယ်မှုဖြစ်ပါသည်။ ထိုသို့သော အသေးစိတ်အချက်အလက်များကို အော်ဒါမှာယူမှီ မှန်ကန်စွာသတ်မှတ်ပေးခြင်းဖြင့် ဝယ်ယူမှုလုပ်ငန်းစဉ်တွင် အခြားအဆင့်များထက် ပိုမိုများပြားသော ပြန်လည်ပြင်ဆင်မှုများကို ကာကွယ်ပေးနိုင်ပါသည်။






