
 EN
برد فرماندهندهٔ ژنراتور: مروری بر کنترل الکترونیکی
وقتی یک ژنراتور رزرو نمیتواند فرکانس خود را تحت بار حفظ کند، اولین قطعهای که ارزش بررسی دارد، برد کنترلکنندهٔ ژنراتور است. این برد مغز الکترونیکی است که سرعت موتور — و در نتیجه فرکانس خروجی — را در محدودههای مجاز نگه میدارد، هنگامی که شرایط بار تغییر میکند. درک اینکه این برد چگونه واقعاً کار میکند و چگونه با سیستمهای قدیمیتر کنترل مکانیکی سرعت تفاوت دارد، تفاوت میان یک تشخیص سیستماتیک و یک حدسزنی را مشخص میکند.
کارکرد یک برد کنترلکننده: حلقهٔ کنترل
برد کنترلکنندهٔ ژنراتور بر اساس اصل بازخورد حلقهٔ بسته عمل میکند. توالی کنترل به این صورت است: برد سرعت واقعی موتور را از سنسور جذب مغناطیسی یا سیگنال تاکومتر میخواند، آن را با مرجع سرعت برنامهریزیشده مقایسه میکند، خطای حاصل را محاسبه میکند و خروجی فعالساز سوخت را تنظیم میکند تا آن خطا را اصلاح کند. سپس برد نتیجه را اندازهگیری کرده و این چرخه را تکرار میکند — معمولاً چند صد بار در ثانیه در واحدهای الکترونیکی مدرن.
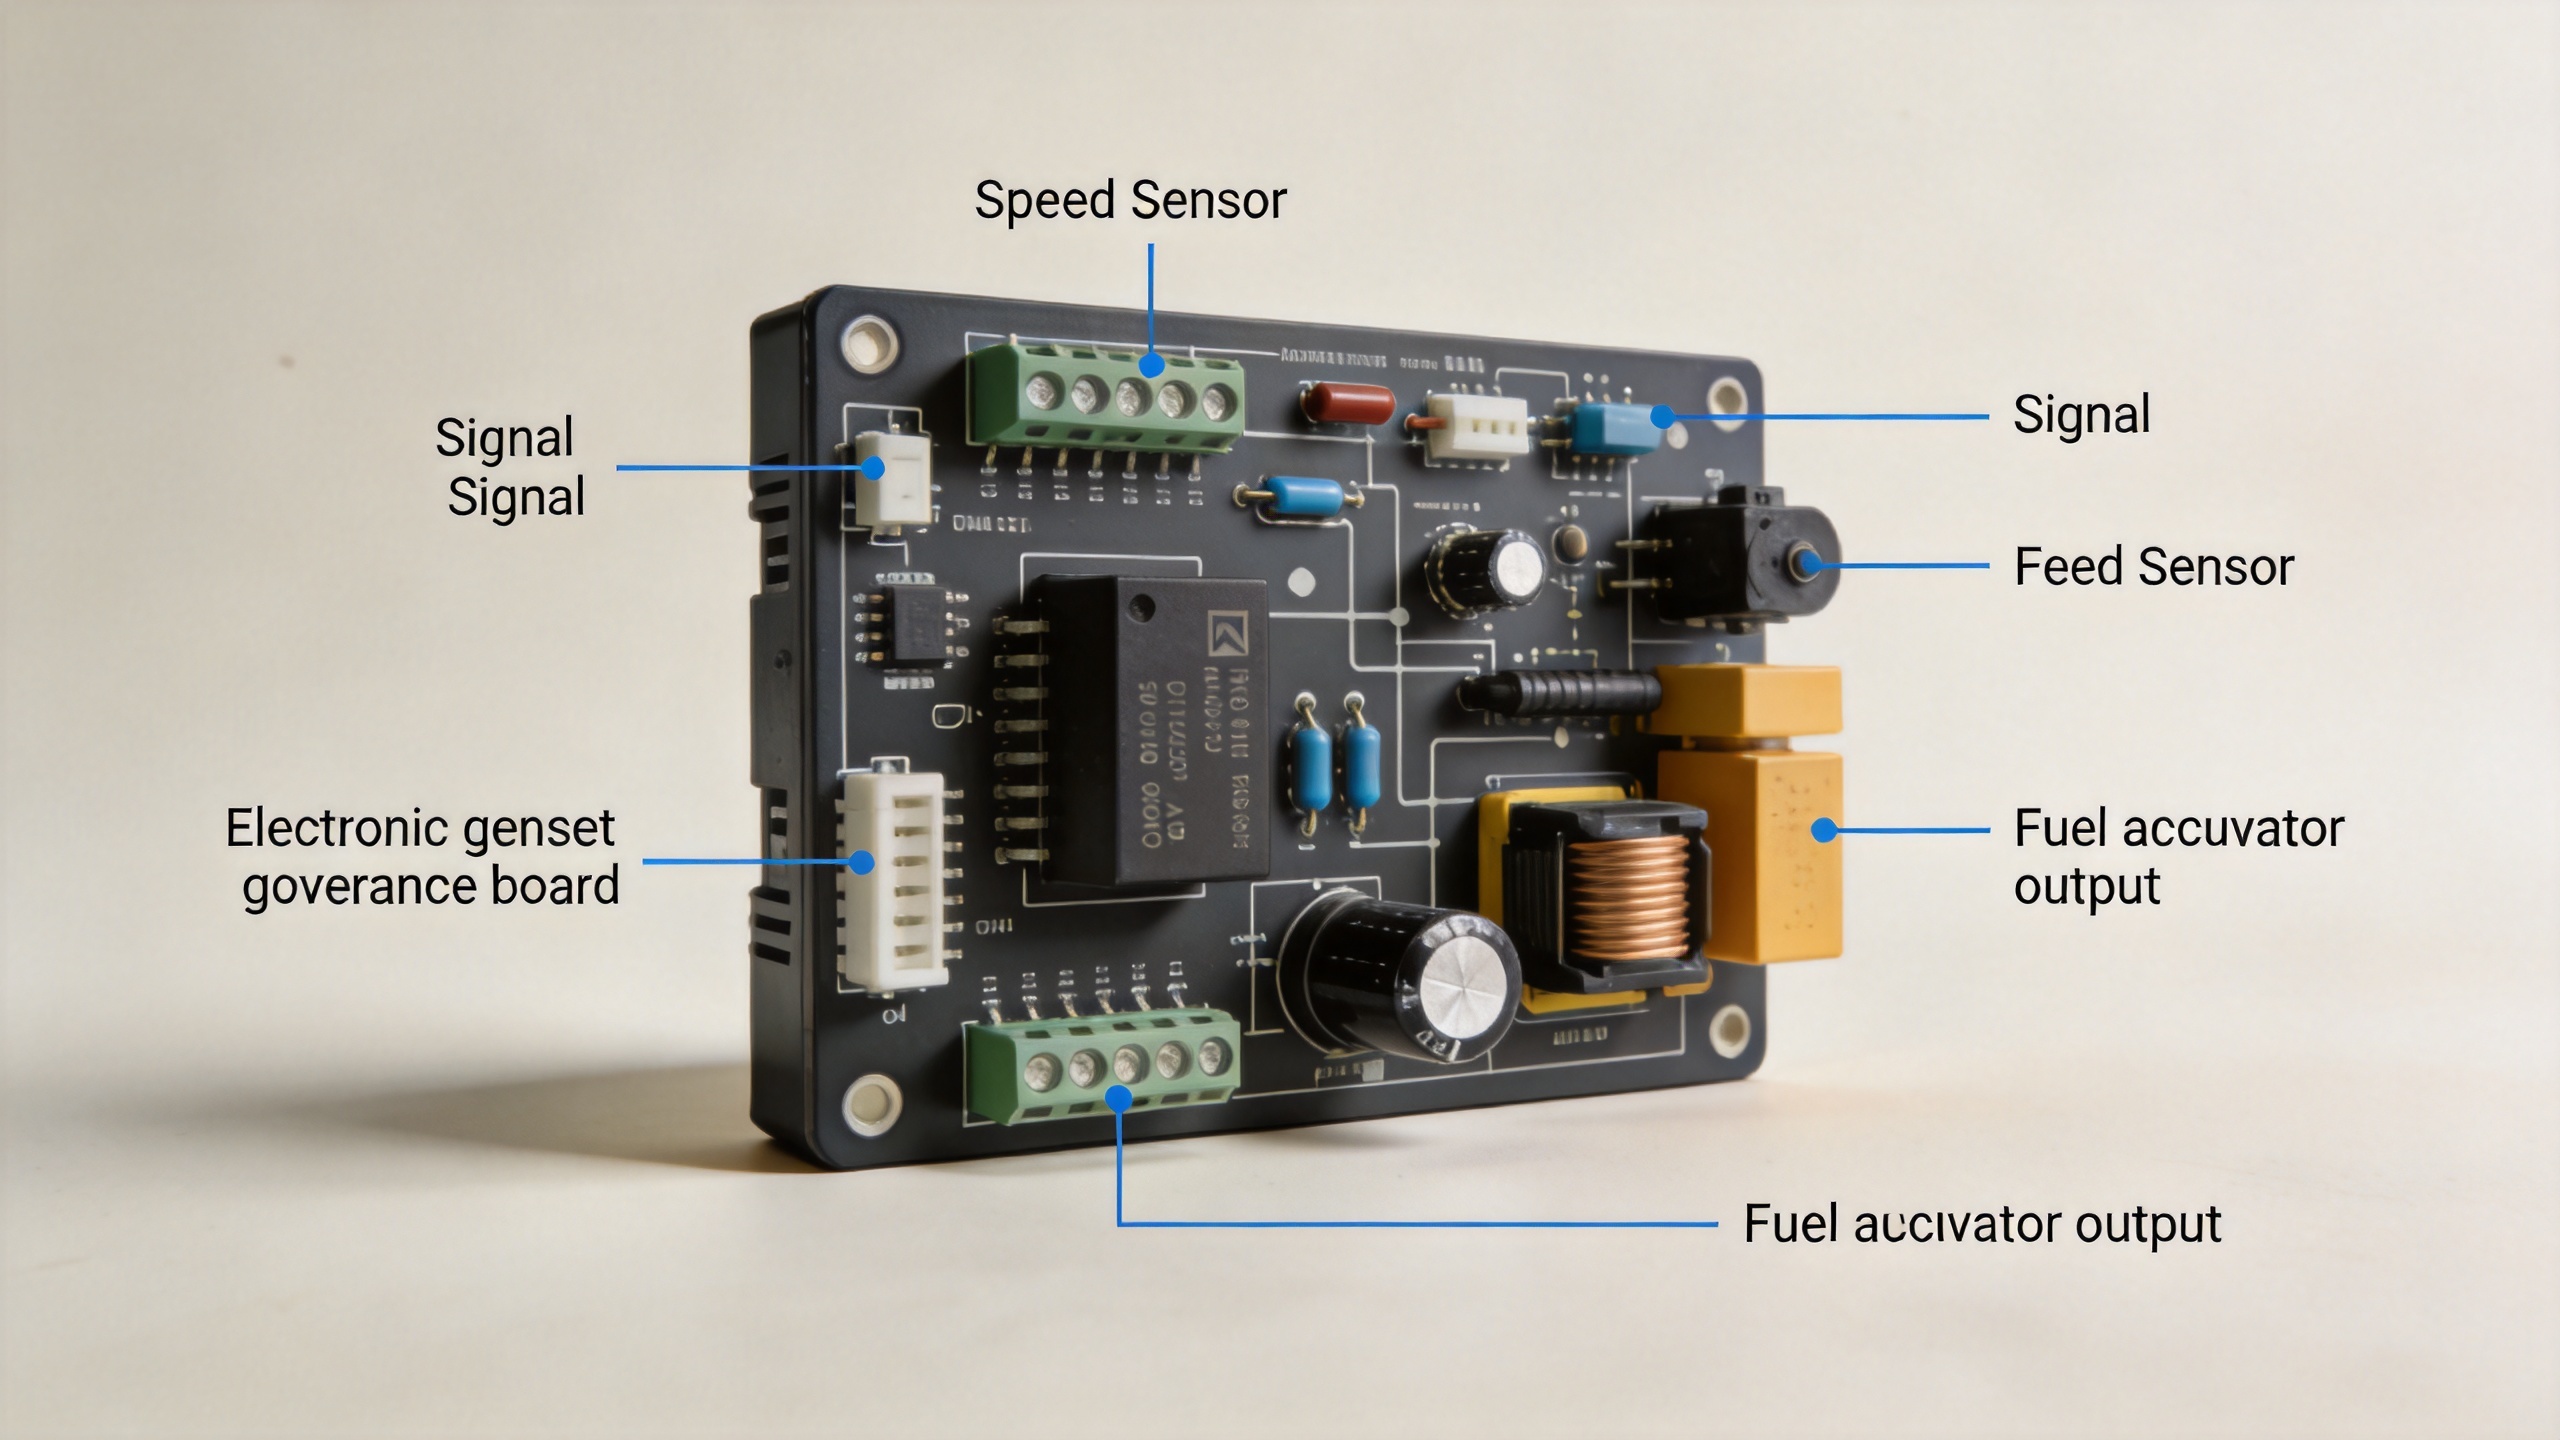
در عمل، برد کنترلکننده این چرخه را بهطور مداوم اجرا میکند — و تنظیمات کوچکی در میزان سوخت انجام میدهد تا نوسانات بار را جبران کند. اگر بار موتوری بزرگی اضافه شود، موتور بهطور لحظهای کند میشود. برد کنترلکننده افت سرعت را در عرض چند میلیثانیه تشخیص داده، سیگنال فعالساز را افزایش میدهد و قبل از اینکه انحراف فرکانس برای بارهای حساس قابل مشاهده شود، سرعت را به مقدار هدف (RPM) بازمیگرداند.
این مکانیزم اصلی را پوشش میدهد. اکنون، بخشی که برای هر کسی که در حال تأمین یا مشخصکردن یک برد جایگزین است اهمیت بیشتری دارد: حلقهٔ کنترلکننده دارای چندین پارامتر قابل تنظیم است — بهره، پاسخ مشتقی و نرخ بازنشانی — و بردی که برای ترکیب موتور و اکچوئیتوری که آن را به کار میاندازد بهدرستی پیکربندی نشده باشد، حتی اگر سختافزار آن از نظر فنی سالم باشد، ممکن است نوسان کند، از مقدار مطلوب فراتر رود یا بهآهستگی واکنش نشان دهد.
governors مکانیکی در مقابل boardهای governor الکترونیکی
نیروگاههای دیزلی قدیمی از سیستمهای کنترلکننده مکانیکی-هیدرولیکی استفاده میکردند — مجموعههای وزنهدار چرخان، فنرهای تنظیمکننده سرعت و پیستونهای سرووهیدرولیکی که تغییرات مکانیکی سرعت را به حرکت رَک سوخت تبدیل میکردند. جایگزینهای مدرن از یک برد الکترونیکی کنترلکننده نیروگاه استفاده میکنند که عملیات تشخیص، پردازش و اجرایی را در یک واحد تکبردی ادغام میکند. این سیستمها از نظر ساختاری مقاوم بودند، اما پاسخگویی گذرا محدودی داشتند و قابلیت برنامهریزی نداشتند. تغییر اصلی که مهندسان با تجربهتر انجام میدهند این است که متوجه میشوند نوع کنترلکننده مربوط به ترجیح دورهٔ زمانی نیست — بلکه مربوط به این است که دقت تنظیم سرعت و محدودهٔ پاسخگویی گذرا آن با الزامات تحمل فرکانسی کاربرد مورد نظر همخوانی داشته باشد.
یک برد کنترلکنندهٔ پویای سرعت، اجزای مکانیکی را با الکترونیک جایگزین یا تکمیل میکند: یک ریزکنترلکننده سنسور سرعت را میخواند، الگوریتم کنترل PID را اجرا میکند و یک عملگر الکترونیکی یا الکتروهیدرولیک را به حرکت درمیآورد. نتیجهٔ این کار، تنظیم دقیقتر فرکانس، کالیبراسیون آسانتر از طریق پتانسیومتر یا نرمافزار، و امکان افزودن قابلیتهایی مانند تنظیم از راهدور نقطهٔ تنظیم (setpoint)، کنترل شیب راهاندازی نرم (soft-start ramp) و تقسیم بار در حالت کار موازی است.
تعادلی که باید در نظر گرفت: پاسخ سریعتر کنترلکننده لزوماً منجر به نتایج بهتری نمیشود. در مجموعههای نیروگاهی با بار واکنشی قابلتوجه — مثلاً بارهای راهاندازی موتور — پاسخ بیشازحد سریع کنترلکننده میتواند باعث اوجگیری سرعت و نوسان (hunting) شود که تنظیم مشتقی محافظهکارانهتر از آن جلوگیری میکند. تنظیم بیشازحد بالای بهره (gain) ناپایداری ایجاد میکند، درحالیکه تنظیم بیشازحد پایین آن، بازیابی کندی را به همراه دارد. بههمین دلیل، مراحل کالیبراسیون همانقدر که انتخاب برد اهمیت دارد، حائز اهمیت است.
عملکرد کنترلکنندهٔ ایزوکرونوس در مقابل حالت درُپ (Droop)
یکی از انتخابهای مهمتر و کاربردیتری که یک برد کنترلکنندهٔ سرعت ارائه میدهد، حالت کاری است: ایزوکرونوس یا درُپ.
در حالت ایزوکرونوس، این برد سرعت موتور را بدون توجه به بار، ثابت نگه میدارد — یعنی افت سرعت در حالت پایدار صفر است. این حالت برای سیستمهای تکژنراتوری که نیاز به تنظیم دقیق فرکانس دارند، ترجیح داده میشود. این برد همواره هر انحرافی را اصلاح میکند؛ بنابراین فرکانس خروجی حتی زمانی که بار ژنراتور ۱۰٪ یا ۹۰٪ باشد، دقیقاً روی مقدار مورد نظر باقی میماند.
در حالت درُپ، با افزایش بار، بهصورت عمدی افت سرعتی اعمال میشود — معمولاً بهصورت درصدی از سرعت نامی در محدودهٔ کامل بار بیان میشود. مقدار درُپ استاندارد برای ژنراتورهای دیزلی بین ۲٪ تا ۵٪ است. نسخهٔ سادهتر: هرچه بار افزایش یابد، سرعت بهطور عمدی کمی کاهش مییابد و این رابطه، امکان تقسیم پایدار بار را هنگام کار موازی چند ژنراتور فراهم میکند.
برای کار موازی ژنراتورها، اتصال دو یا چند واحد کنترلشدهٔ ایزوکرون به یک اتوبوس مشترک بدون اتصال متقابل تقسیم بار، باعث تضاد میشود — زیرا هر برد سعی میکند بار را بهصورت مستقل و کامل جذب کند که منجر به ناپایداری میگردد. حالت درُپ (Droop) با تناسبدادن بار بین واحدها بر اساس ویژگیهای سرعت-درُپ آنها، تقسیم باری طبیعی فراهم میکند. جایگزین دیگر این است که برخی از بردهای الکترونیکی گاورنور از طریق یک پیوند ارتباطی اختصاصی، قابلیت تقسیم بار ایزوکرون را پشتیبانی میکنند که این امر نیازمند سازگاری بردها در تمام واحدهای موازی است.
کاربردهای ژنراتور صنعتی در مقابل ایستگاههای توان سیار
نیازمندیهای برد فرماندهنده برای یک نیروگاه صنعتی ثابت و یک واحد تولید انرژی سیار متفاوت است. کاربردهای صنعتی تأمین توان اصلی معمولاً در بار بالا و پیوسته کار میکنند؛ بنابراین برد فرماندهنده باید عملکرد پایداری را در طول ساعات کارکرد طولانی و در دمای محیطی بالاتر حفظ کند. حساسیت بار — چه کاملاً مقاومتی باشد، چه شامل بارهای موتوری باشد یا تجهیزات حساس فناوری اطلاعات را در برگیرد — تعیینکنندهٔ میزان سختگیری مورد نیاز برای تحمل فرکانس است.
در مقابل، نیروگاههای سیار با الگوهای بار متغیرتری روبهرو هستند و اغلب به پاسخگویی سریعتر در شرایط گذرا نیاز دارند، زیرا بارها بهصورت ناگهانی به شبکه متصل یا از آن جدا میشوند. همچنین احتمال کارکرد این نیروگاهها در محیطهای سختتر بیشتر است، جایی که ارتعاشات و تغییرات دمایی بر مؤلفههای الکترونیکی فشار وارد میکنند. برای این کاربردها، بررسی و تأیید وجود بردی با فیلتر ورودی قوی و دامنهٔ دمایی کاری گستردهتر، پیش از انتخاب، ارزشمند است.
تنظم و تنظیم برد فرماندهندهٔ نیروگاه
تنظیم دقیق برد فرماندهندهٔ ژنراتور جایگزین، فرآیندی است که باید با دقت و آرامش انجام شود نه اینکه عجله کرد. ترتیب تنظیم برای اکثر بُردهای الکترونیکی به این صورت است: ابتدا مرجع سرعت را طوری تنظیم کنید که با دور نامی در حالت بدون بار مطابقت داشته باشد؛ سپس سطح سیگنال سنسور مغناطیسی را بررسی کنید تا از انطباق آن با مشخصات اطمینان حاصل شود؛ و در نهایت، در حین اعمال افزایشهای گامبهگام بار، پیچهای تنظیم بهره و مشتق را تنظیم کنید. هدف این است که سریعترین بازگشت به دور نامی بدون نوسان قابلمشاهدهای روی تاکومتر یا فرکانسسنج حاصل شود.
جزئیات تنظیمی که اغلب نادیده گرفته میشود این است که تنظیم اتصال عملگر (اکچویتور)، محدودهٔ مؤثر فرماندهنده را به اندازهٔ تنظیمات برد نیز تحت تأثیر قرار میدهد. برد فرماندهندهای که ظاهراً کند عمل میکند، ممکن است تنها به دلیل دامنهٔ ناکافی حرکت مکانیکی اکچویتور باشد — بنابراین تأیید دامنهٔ کامل حرکت مکانیکی اکچویتور پیش از تنظیم پارامترهای الکترونیکی، تشخیص نادرست را جلوگیری میکند.
آیا شما یک برد را بهعنوان جایگزین مستقیم برای یک نصبشدهٔ موجود تهیه میکنید، یا آن را برای یک پیکربندی جدید انتخاب میکنید؟ این تمایز بر این میافزاید که کدام مشخصات بیشترین توجه را دریافت میکند. برای جایگزینی بدون نیاز به تغییر (drop-in)، سازگانی سنسور مغناطیسی، دامنهٔ ولتاژ و جریان خروجی عملگر، و نیازمندیهای منبع تغذیه باید با نسخهٔ اصلی همخوانی داشته باشند. برای نصب جدید، دامنهٔ الگوریتم کنترلی و قابلیت ارتباط اشتراکگذاری بار همزمان (isochronous load sharing) اهمیت بیشتری پیدا میکنند.

انتخاب برد حکمرانی: ملاحظات عملی
دامنهٔ برد حکمرانی سازگانپذیر برای ژنراتورهای صنعتی دیزلی شامل واحدهایی مانند کنترلکننده سرعت گاورنر S6700H، واحد کنترل سرعت مولد موتور دیزل است که برای کاربردهای ژنراتور دیزلی طراحی شده و دارای مرجع سرعت و تنظیمات droop قابل تنظیم است. برای کاربردهایی که نیازمند سازگانی گسترده با موتورهای دیزلی رایج هستند، واحد کنترل سرعت ژنراتور ESD5500E شامل طیفی از پیکربندیهای ژنراتور دیزلی با موتور دیزل است و دسترسی ساده به تنظیم دقیق را فراهم میکند.
برای نصبهایی که در آنها یک عملگر خارجی بخشی از سیستم کنترل سوخت است، سازگانی عملگر با سیگنال خروجی برد حاکم امری ضروری است. این عملگر خارجی POPULACE، ۱۲ ولت و ۲۴ ولت، ADC120، ADC175، ADC225 برای عملگر سرعت حاکم ژنراتور برای پیکربندیهای عملگر خارجی روی ژنراتورهای دیزلی طراحی شده است و تأیید سازگانی ولتاژ پیش از سفارش، رایجترین عدم تطابق در نصب را جلوگیری میکند.
اگر کاربرد شما تحت بار مقاومتی پایدار اجرا میشود، تنظیم استاندارد «دروپ» (Droop) روی برد حاکم معمولی معمولاً کافی است. اما اگر بار بهطور مکرر تغییر کند — بهویژه هنگامی که بارهای موتوری بهصورت چرخهای روشن و خاموش میشوند — بررسی پاسخ دروپ و زمان بازیابی گذرا در برابر محدوده تحمل فرکانسی کاربرد، گامی است که عملکرد قابل اعتماد نصب را تعیین میکند یا در غیر این صورت باعث تماسهای مکرر پساز نصب میشود.
ارزیابی نهایی
برد کنترلکنندهٔ ژنراتور قطعهای مصرفی نیست — بلکه دستگاهی دقیق برای کنترل است که عملکردش به انتخاب صحیح، رابط سازگون با اکچوئیتور و تنظیم دقیق برای موتور و بار خاصی که کنترل میکند، وابسته است. در نظر گرفتن برد کنترلکنندهٔ ژنراتور بهعنوان قطعهای عمومی و قابل جایگزینی مستقیم، شایعترین حالت خرابی را ایجاد میکند: بردی که از نظر فنی سالم است اما بهدلیل عدم تطابق پیکربندی با سیستمی که کنترل میکند، عملکرد ضعیفی دارد. در نظر گرفتن آن بهعنوان قطعهای عمومی، شایعترین حالت خرابی در جایگزینی برد کنترلکنندهها را بهوجود میآورد: بردی که از نظر فنی سالم است اما بهدلیل عدم تطابق پیکربندی با سیستمی که کنترل میکند، عملکرد ضعیفی دارد.
درک مکانیزم حلقهٔ کنترل، تفاوت بین عملکرد ایزوکرونوس و درُپ، و ترتیب تنظیم بردِ گاورنرِ ژنست، پایهای را برای مهندسان نگهداری و متخصصان تأمین فراهم میکند تا در مرحلهٔ مشخصاتدهی — پیش از اینکه بردی نامتناسب باعث تأخیر در راهاندازی شود — تصمیمات بهتری بگیرند.






