
 EN
ဂျင်ဆက် ဂေါ်ဘာနာ ဘုတ် - အီလက်ထရွန်နစ် ထိန်းချုပ်မှု အကြ overview
စတေးဘိုင်း ဂျင်နရေတာတစ်ခုသည် ဘော်ဒီအော်ပ် အော်ပရေရှင်အောက်တွင် မှန်ကန်သော မှုန်းနှုန်းကို ထိန်းသိမ်းနိုင်ခြင်း မရှိပါက စစ်ဆေးရန် ပထမဆုံး အစိတ်အပိုင်းမှာ ဂျင်ဆက် ဂေါ်ဘာနာ ဘုတ်ဖြစ်သည်။ ဤဘုတ်သည် အင်ဂျင် အမြန်နှုန်းနှင့် ထို့အတူ ထုတ်လုပ်သော မှုန်းနှုန်းကို ဘော်ဒီအော်ပ် အခြေအနေများ ပြောင်းလဲသည့်အခါ လက်ခံနိုင်သော အကြမ်းဖျင်းအတွင်း ထိန်းသိမ်းပေးသော အီလက်ထရွန်နစ် ဦးနှောက်ဖြစ်သည်။ ဤဘုတ်သည် အမှန်တကယ် မည်သို့ အလုပ်လုပ်သည်ကို နားလည်ခြင်းနှင့် ယင်းဘုတ်သည် အဟောင်း မက်ကန်းနစ် အမြန်နှုန်း ထိန်းချုပ်မှုစနစ်များမှ မည်သို့ ကွဲပြားသည်ကို နားလည်ခြင်းသည် စနစ်တကျ ရှာဖွေရှာဖွေခြင်းနှင့် မှန်းဆမှု လုပ်ခြင်းကို ခွဲခြားပေးသည်။
ဂေါ်ဘာနာ ဘုတ်၏ လုပ်ဆောင်ချက် - ထိန်းချုပ်မှု လုပ်ဆောင်ချက်
ဂျင်ဆက် အုပ်ချုပ်ရေး ဘုတ်သည် ပိတ်လုပ်ဆောင်မှု ပြန်လည်အားဖော်ပေးခြင်း အခြေခံချက်ပေါ်တွင် အလုပ်လုပ်သည်။ ထိန်းချုပ်မှု စီးကွဲမှုသည် ဤသို့ဖြစ်သည်— ဘုတ်သည် သံလိုက် ပိုင်းခြားမှု စက်သို့မဟုတ် တက်ခိုမီတာ အချက်ပေးမှုမှ အင်ဂျင် အမြန်နှုန်း အမှန်တကယ်ကို ဖတ်ပါသည်၊ ထိုအမြန်နှုန်းကို အစီအစဥ်သွင်းထားသော အမြန်နှုန်း ကိုးကားချက်နှင့် နှိုင်းယှဉ်ပါသည်၊ အမှားကို တွက်ချက်ပါသည်၊ ထိုအမှားကို ပြင်ဆင်ရန် လောင်စာ လှုပ်ရှားမှု ထွက်ပေါ်မှုကို ညှိပါသည်။ ထို့နောက် ဘုတ်သည် ရလဒ်ကို တိုင်းတာပြီး စက်ဝိုင်းကို ထပ်ခါထပ်ခါ ပြုလုပ်ပါသည်— ခေတ်မှီ အီလက်ထရွန်နစ် ယူနစ်တွင် တစ်စက္ကန်းလျှင် ရှုပ်ထွေးမှု ရှိသည့် အကြိမ်ရှိသည်။
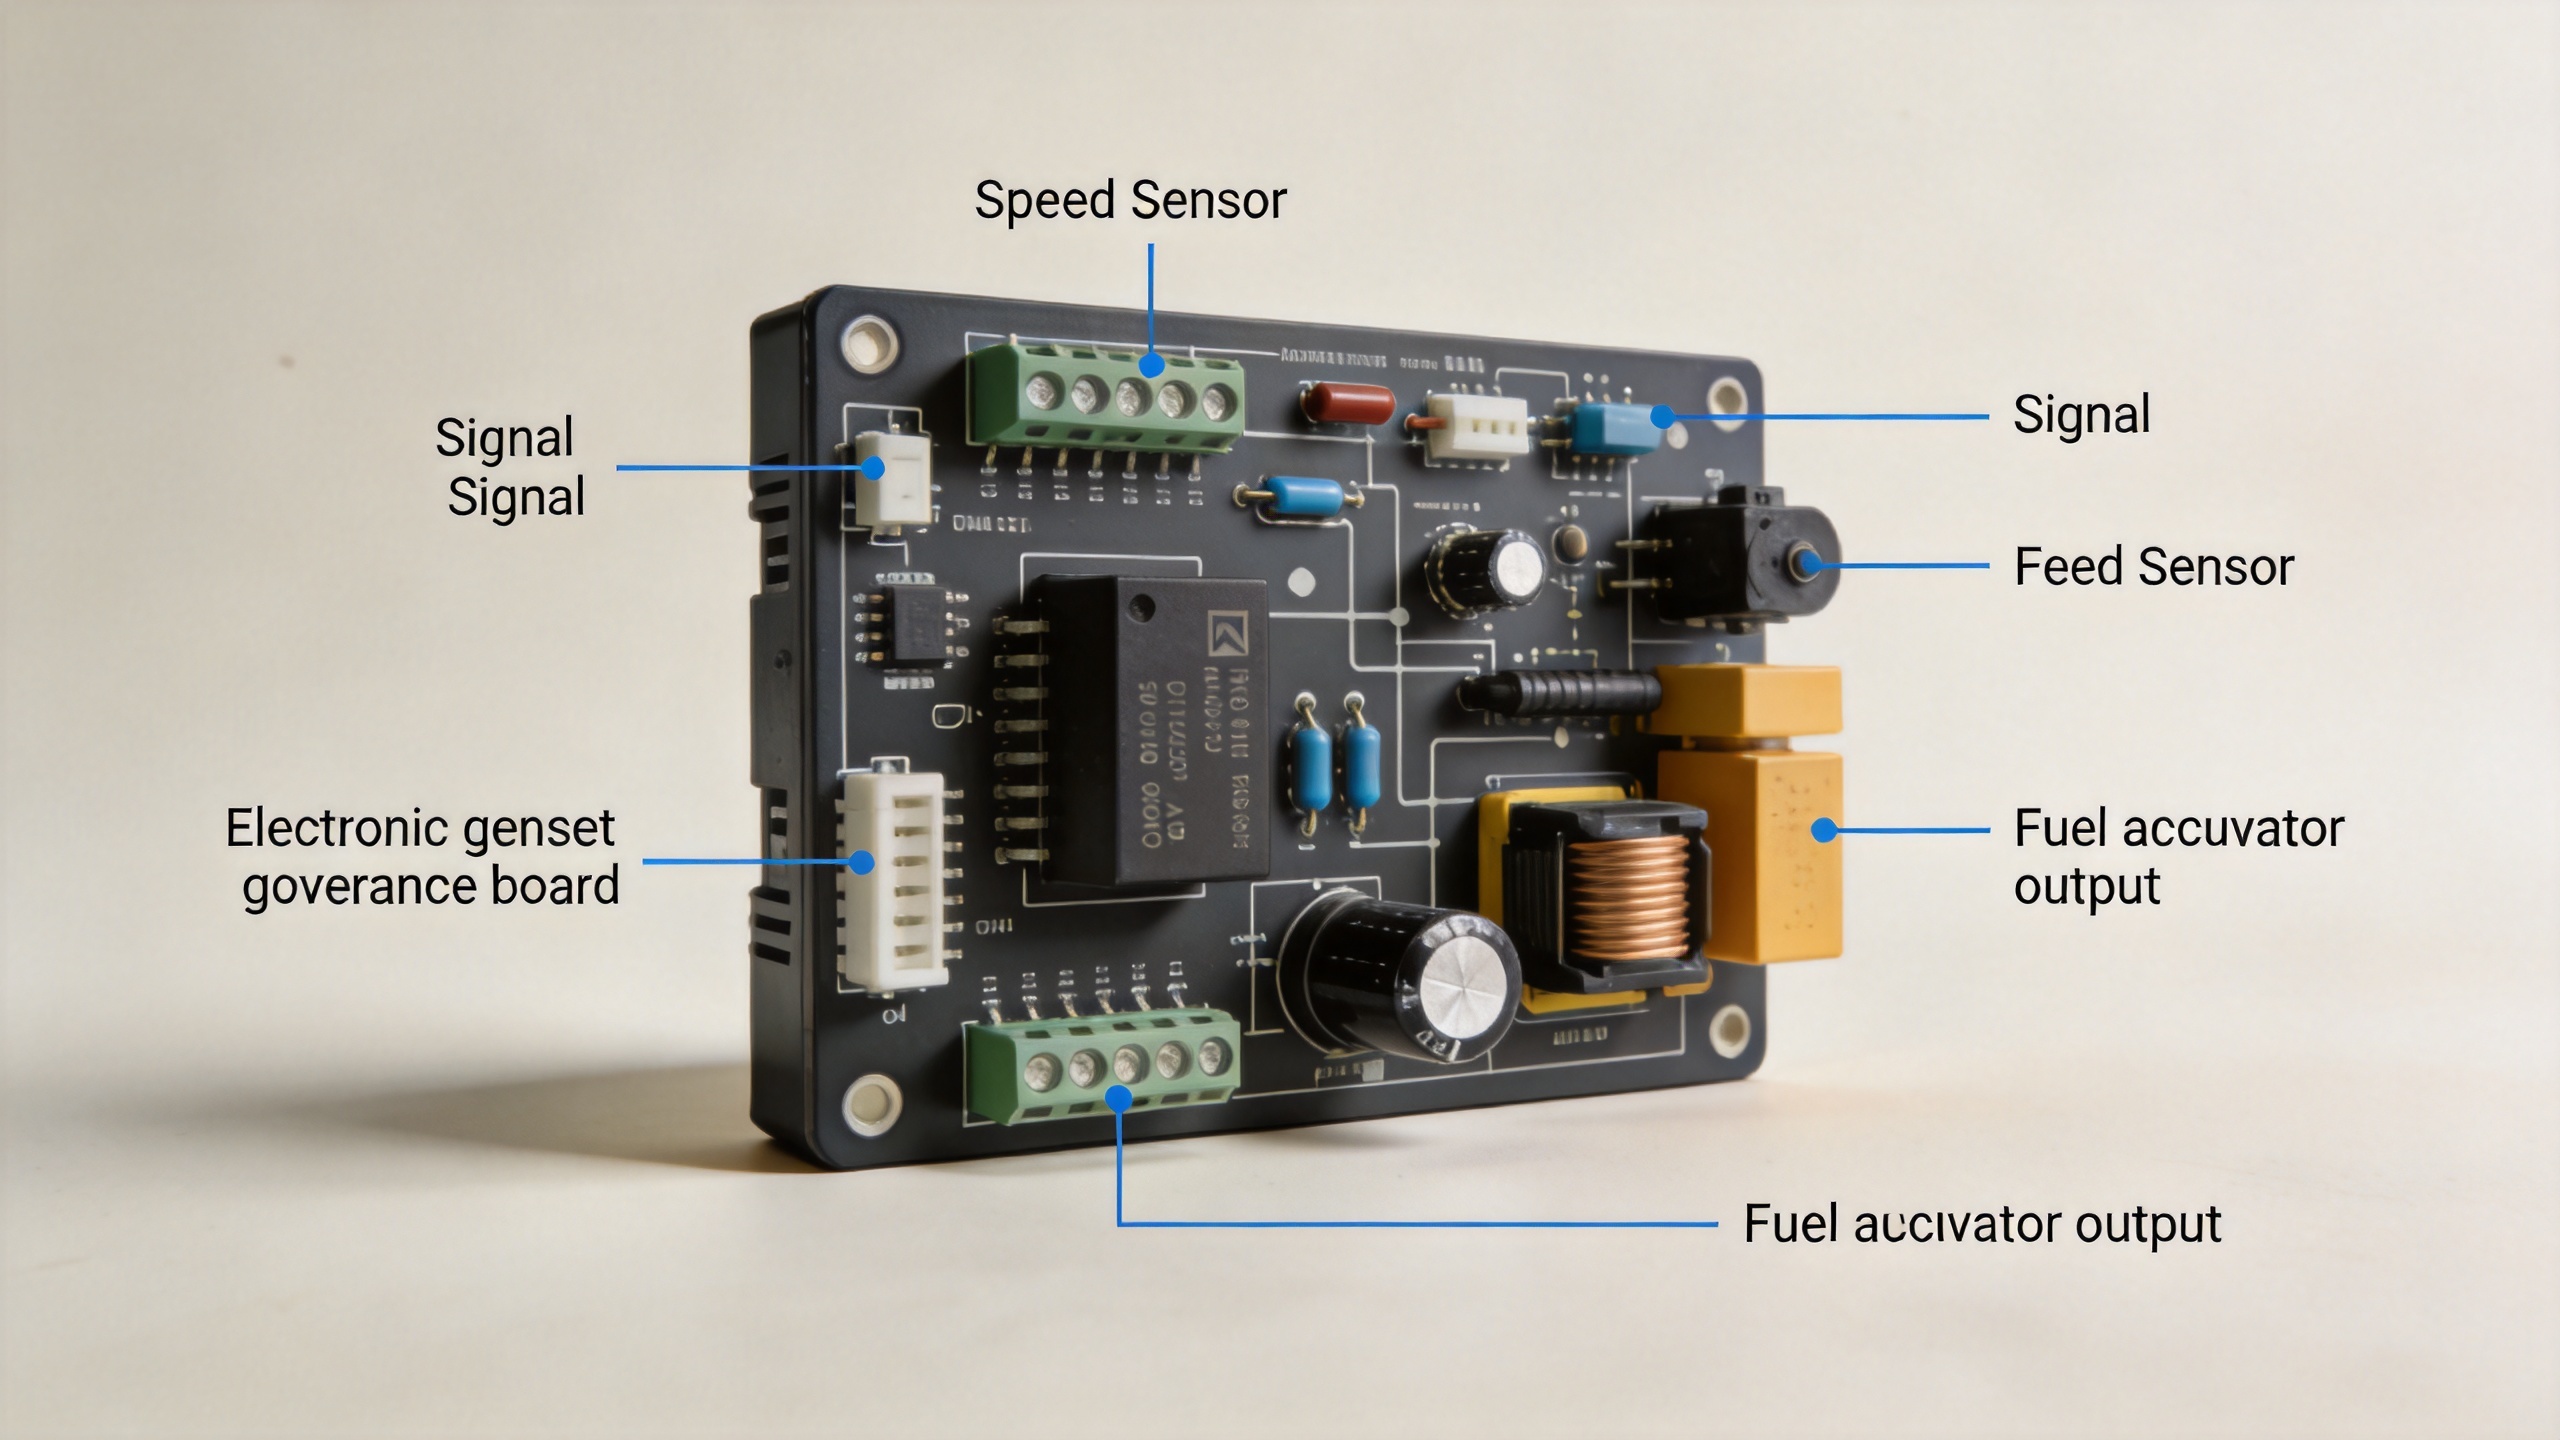
လက်တွေ့တွင် အုပ်ချုပ်ရေး ဘုတ်သည် ဤစက်ဝိုင်းကို အဆက်မပြတ် လုပ်ဆောင်ပါသည်— ဖော်ထုတ်မှု ပြောင်းလဲမှုများကို ဖြေရှင်းရန် လောင်စာ ညှိမှုများကို အနည်းငယ်သာ ပြုလုပ်ပါသည်။ မော်တော် မော်တော် ဖော်ထုတ်မှု အများကြီး ထည့်ပေးလိုက်ပါက အင်ဂျင်သည် ခဏ နှေးကွေးသွားမည်ဖြစ်သည်။ ဘုတ်သည် မှုန်းမှု ကျဆင်းမှုကို မီလီစက္ကန်း အနည်းငယ်အတွင်း သိရှိပြီး လှုပ်ရှားမှု အချက်ပေးမှုကို တိုးမှုန်းပါသည်၊ ထို့နောက် ဖော်ထုတ်မှု အမှုန်းမှု ပြောင်းလဲမှုကို အရှိန်မှုန်းမှု အထိ မြင်နိုင်သည့် အထိ ပစ်မှတ် RPM သို့ ပြန်လည်ရောက်ရှိပါသည်။
အခုထိ အခြေခံ လုပ်ဆောင်မှုစနစ်ကို ဖော်ပြပေးထားပါသည်။ အခုနောက်တွင် အစားထိုး ဘုတ်ကို ဝယ်ယူခြင်း သို့မဟုတ် သတ်မှတ်ခြင်း လုပ်ရှားမှုကို လုပ်ဆောင်သူများအတွက် ပိုမိုအရေးကြီးသော အချက်များကို ဖော်ပြပေးပါမည်။ ထိန်းချုပ်မှု ခွင်းကွင်း (governing loop) တွင် ချိန်ညှိနိုင်သော ပါရာမီတာများ အများအပြား ပါဝင်ပါသည်။ ဥပမါ — ဂိန် (gain)၊ ဒေရိုင်ဗေတစ် တုံ့ပြန်မှု (derivative response) နှင့် ရီဆက် နှုန်း (reset rate)။ အသုံးပြုသည့် အင်ဂျင်နှင့် အက်ကျူအေတာ တွဲဖက်မှုအတွက် မှားယွင်းစွာ ချိန်ညှိထားသော ဘုတ်သည် အော်ဝါရှုတ် (overshoot) ဖြစ်ခြင်း၊ ဟန့်တ် (hunt) ဖြစ်ခြင်း သို့မဟုတ် တုံ့ပြန်မှုနှေးကွေးခြင်းတို့ ဖော်ပေးနိုင်ပါသည်။ ထိုသို့သော အခြေအနေများတွင် ဟာဒ်ဝဲများသည် အခြားနေရာများတွင် ပုံမှန်အတိုင်း အလုပ်လုပ်နိုင်သော အခြေအနေတွင်ပါ ဖော်ပေးနိုင်ပါသည်။
မက်ကန်းနီကယ် ဂေါဗာနာများ နှင့် အီလက်ထရွနစ် ဂေါဗာနာ ဘုတ်များ
အရင်ခေတ် ဒီဇယ် ဂျင်နာစက်များတွင် မက်ကန်းနစ်-ဟိုက်ဒရောလစ် ဂျောဗာနာများကို အသုံးပြုခဲ့ပါသည်။ ထိုသို့သော ဂျောဗာနာများတွင် ဖလိုင့်ဝေးအ်စ် အစုအဖွဲ့များ၊ စီဒာ စပရင်များနှင့် ဟိုက်ဒရောလစ် ဆာဗို ပစ်စတန်များ ပါဝင်ပြီး မက်ကန်းနစ် အမြန်နှုန်း ပြောင်းလဲမှုများကို လေးစိတ်အားဖြင့် အရေးကြီးသော အရေးအသား အနေဖြင့် အသုံးပြုခဲ့ကြပါသည်။ ခေတ်မှီ အစားထိုးမှုများတွင် အီလက်ထရွနစ် ဂျင်နာစက် ဂျောဗာနာ ဘုတ်များကို အသုံးပြုကြပါသည်။ ထိုသို့သော ဘုတ်များသည် စောင်းခေါ်မှု၊ အသုံးပြုမှုနှင့် လှုပ်ရှားမှု စသည့် လုပ်ဆောင်ချက်များကို ပုံစံတစ်ခုတည်းဖြင့် ပေါင်းစပ်ထားသည့် ပီစီဘီ အခြေပြု ယူနစ်များ ဖြစ်ပါသည်။ ထိုသို့သော စနစ်များသည် ခိုင်မာမှုရှိသော်လည်း အချိန်ကြာမှု အတွင်း အမြန်နှုန်း ပြောင်းလဲမှုများကို အလွန်မြန်မြန် တုံ့ပြန်နိုင်ခြင်း မရှိသလောက် ဖြစ်ပြီး ပရိုဂရမ်မ် လုပ်နိုင်မှု လုံးဝမရှိပါ။ အတွေ့အကြုံများသော အင်ဂျင်နီယာများ အများစုသည် ဂျောဗာနာ အမျိုးအစားကို ခေတ်ကာလ အလိုက် ရွေးချယ်ခြင်း မဟုတ်ကြောင်း သိရှိလာကြပါသည်။ အမျိုးအစားရွေးချယ်မှုသည် အသုံးပြုမှု လိုအပ်ချက်များ အတွက် အမြန်နှုန်း ထိန်းညှိမှု တိကျမှုနှင့် အချိန်ကြာမှု အတွင်း အမြန်နှုန်း ပြောင်းလဲမှု အကွာအဝေး နှစ်ခုစလုံးသည် အသုံးပြုမှု လိုအပ်ချက်များ အတွက် အမြန်နှုန်း အတွင်း လိုအပ်သော အတိုင်းအတာ နှင့် ကိုက်ညီမှု ရှိမရှိ ဆိုသည့် အချက်ပေါ်တွင် မှီတည်ပါသည်။
အမြန်နှုန်း ထိန်းညှိရေး ဘုတ်တစ်ခုသည် ယန္တရားမှု အစိတ်အပိုင်းများကို လျှပ်စစ်ပိုင်းဖြင့် အစားထိုးခြင်း သို့မဟုတ် ဖြည့်စွက်ခြင်းဖြစ်သည်။ မိုက်ခရိုကন်ထရိုလာသည် အမြန်နှုန်း စီန်ဆာကို ဖတ်ပြီး PID ထိန်းညှိရေး အယူဝါဒကို အသုံးပြုကာ လျှပ်စစ် သို့မဟုတ် လျှပ်စစ်-ဟိုက်ဒရောလစ် အက်ကျူအေတာကို လှုပ်ရှားစေသည်။ ထို့ကြောင့် မှန်ကန်သော မှုန်းနှုန်း ထိန်းညှိရေး၊ ပေါ်တင်တီယိုမီတာ သို့မဟုတ် ဆော့ဖ်ဝဲဖြင့် ပိုမိုလွယ်ကူစွာ ချိန်ညှိနိုင်ခြင်းနှင့် အဝ remote setpoint adjustment, soft-start ramp control, နှင့် parallel operation load sharing ကဲ့သို့သော လုပ်ဆောင်ခွင့်များကို ထည့်သွင်းနိုင်ခြင်းတို့ ဖြစ်ပါသည်။
သတိပြုရန် အရေးကြီးသော အကောင်းမှုနှင့် အဆိုးမှုများမှာ - အမြန်နှုန်း ထိန်းညှိရေး၏ တုံ့ပြန်မှု မြန်ဆန်ခြင်းသည် အများအားဖြင့် ပိုမိုကောင်းမွန်သော ရလဒ်များကို မှန်ကန်စွာ ဖော်ပေးမည်မဟုတ်ပါ။ အထူးသဖြင့် အလွန်များပြားသော reactive load များ (ဥပမါ - မော်တော်မှုန်းများ စတင်လေးသော ဖိအားများ) ပါဝင်သော မော်တော်မှုန်းများတွင် အလွန်မြန်ဆန်သော ထိန်းညှိရေး တုံ့ပြန်မှုသည် အမြန်နှုန်း အလွန်အကျွေးများ (overshoot) နှင့် အမြန်နှုန်း တုန်ခါမှုများ (hunting) ကို ဖြစ်ပေါ်စေနိုင်ပါသည်။ ထိုသို့သော အမြန်နှုန်း တုန်ခါမှုများကို ပိုမိုသေးငယ်သော derivative setting ဖြင့် ရှောင်ရှားနိုင်ပါသည်။ အမြင်အားဖြင့် gain ကို အလွန်မြင့်မားစွာ ချိန်ညှိပါက မတည်ငြိမ်မှုများ ဖြစ်ပေါ်လာပါမည်။ ထို့အတူ gain ကို အလွန်နိမ့်ပေးပါက ပြန်လည်ပေါ်ပေါက်မှုများ ဖြစ်ပေါ်လာပါမည်။ ထို့ကြောင့် ဘုတ်ရွေးချယ်မှုအပ်လေးသော အချက်များသည် ချိန်ညှိမှု အဆင့်များနှင့် အတူ အရေးကြီးပါသည်။
Isochronous Governor Operation နှင့် Droop Mode
ဂေါ်ဘာနာဘုတ်တစ်ခုပေးသည့် လက်တွေ့အရေးပါသည့် ရွေးချယ်မှုများထဲမှ တစ်ခုမှာ လုပ်ဆောင်မှုမှုန်းဖြစ်သည်။ အိုင်ဆိုခရိုနပ်စ် (isochronous) သို့မဟုတ် ဒရူပ် (droop) ဖြစ်သည်။
အိုင်ဆိုခရိုနပ်စ် ဂေါ်ဘာနာလုပ်ဆောင်မှုတွင် ဘုတ်သည် ဘာသေးမျှမကြောင်း လေးချိန်ပေါ်မ depend မှုမရှိဘဲ အင်ဂျင်အမြန်နှုန်းကို အမြဲတမ်း တူညီစေသည်။ အမြဲတမ်း အမြန်နှုန်းကျဆင်းမှု သုညဖြစ်သည်။ ဤသည်မှာ တစ်ခုတည်းသော မော်တော်ဂေါ်နရေတာစနစ်အတွက် နှစ်သက်ရေးကောင်းသည့် မှုန်းဖြစ်ပြီး မှန်ကန်သည့် မှုန်းကို ထိန်းသိမ်းရန် လိုအပ်သည်။ ဘုတ်သည် အမြန်နှုန်းတွင် ဖြစ်ပေါ်လာသည့် အမျှမျှမှုများကို အမြဲတမ်း ပြင်ဆင်ပေးသည်။ ထို့ကြောင့် မော်တော်ဂေါ်နရေတာသည် ၁၀ ရှုံးသို့မဟုတ် ၉၀ ရှုံးတွင် ရှိသည်ဖြစ်စေ ထွက်ပေါ်လာသည့် မှုန်းသည် မှန်ကန်သည့် တန်ဖိုးတွင် အမြဲတမ်း ရှိနေမည်ဖြစ်သည်။
ဒရူပ်မှုန်းသည် လေးချိန်တိုးလာသည့်အတွက် အမြန်နှုန်းကို ရည်ရွယ်ချက်ရှိစွာ ပြောင်းလဲပေးသည်။ ယင်းကို အမြဲတမ်း အမြန်နှုန်း၏ ရှုံးပေါ်တွင် ရှုံးအဖြစ် ဖော်ပြသည်။ ဒီဇယ်ဂေါ်နရေတာများအတွက် စံသတ်မှတ်ချက်များသည် ၂ ရှုံးမှ ၅ ရှုံးအထိ ဖြစ်သည်။ ရှုပ်ထွေးမှုနည်းသည့် ရှင်းလင်းချက်မှာ လေးချိန်တိုးလာသည့်အတွက် အမြန်နှုန်းကို အနည်းငယ် ကျဆင်းစေရန် ရည်ရွယ်ချက်ရှိစွာ ခွင့်ပြုထားခြင်းဖြစ်ပြီး ဤသည်မှာ မော်တော်ဂေါ်နရေတာများကို တစ်ပါတည်း လုပ်ဆောင်စေရန် လေးချိန်များကို တည်ငြိမ်စေရန် အဓိကအကူအညီဖေးပေးသည်။
ပါရလောက်သော မီးဖွဲ့စက် အလုပ်လုပ်မှုအတွက် အလုပ်လုပ်ချိန်တူညီသော ထိန်းချုပ်မှုဖြင့် ယူနစ်နှစ်လျှင် နှစ်ခု (သို့) ထိုထက်ပိုများသော ယူနစ်များကို တူညီသော ဘုတ်ပေါ်တွင် တပ်ဆင်ခြင်းသည် အလုပ်လုပ်မှုမှုန်ဝါးမှုကို ဖြစ်ပေါ်စေပါသည်။ အကြောင်းမှာ ဘုတ်တိုင်းသည် ကိုယ်ပိုင်အားဖြင့် အကုန်လုံးကို စုပ်ယူရန် ကြိုးစားသောကြောင့် ဖြစ်ပါသည်။ ဒြုပ်မိုဒ်သည် အမြန်နှုန်း ကျဆင်းမှု ဂုဏ္ဍသတ္တ်များအရ ယူနစ်များကြားတွင် အလုပ်လုပ်မှုကို အမျှတေးစွာ မျှဝေပေးသည့် သဘောတူညီမှုကို ပေးစေပါသည်။ အခြားနည်းအားဖြင့် အချို့သော အီလက်ထရွန်နစ် အုပ်ချုပ်မှု ဘုတ်များသည် သီးသန့် ဆက်သွယ်ရေး ချိတ်ဆက်မှုများမှတဆင်း အလုပ်လုပ်ချိန်တူညီသော အလုပ်လုပ်မှုများကို ပံ့ပိုးပေးပါသည်။ ထိုသို့သော အလုပ်လုပ်မှုများအတွက် ပါရလောက်သော ယူနစ်အားလုံးတွင် ကိုက်ညီသော ဘုတ်များ လိုအပ်ပါသည်။
စက်မှုလုပ်ငန်း မီးဖွဲ့စက်များနှင့် လှုပ်ရှားနေသော မီးဖွဲ့စက်များ အသုံးပုံပုံ
အုပ်ချုပ်မှုပေါင်းတွဲ ဘုတ်၏ လိုအပ်ချက်များသည် စက်မှုလုပ်ငန်းအတွက် သတ်မှတ်ထားသော မော်တော်ဂျင်နာရှိ မော်တော်ဂျင်နာနှင့် လှုပ်ရှားနေသော ပါဝါယူနစ်တစ်ခုအကြား ကွဲပြားမှုရှိသည်။ စက်မှုလုပ်ငန်းအတွက် အဓိက ပါဝါအသုံးပြုမှုများသည် အဆက်မပါး မြင့်မားသော ဖော်တော်အားဖြင့် လည်ပတ်ပါသည်။ ထို့ကြောင့် အုပ်ချုပ်မှုပေါင်းတွဲ ဘုတ်သည် အချိန်ကြာမြင့်စွာ လည်ပတ်မှုအတွင်း နှင့် ပတ်ဝန်းကျင် အပူချိန်မြင့်မားမှုအတွင်း တည်ငြိမ်သော စွမ်းဆောင်ရည်ကို ပေးစေရန် လိုအပ်ပါသည်။ ဖော်တော်အား၏ အာရုံခံမှုသည် အားလုံးသည် ခုန်ပေါက်မှုသာ ဖြစ်သည်၊ မော်တော်များ ပါဝင်သည် သို့မဟုတ် အထူးသဖြင့် IT ပစ္စည်းများ ပါဝင်သည် စသည်တို့ပေါ်တွင် မှီခိုပါသည်။ ထို့ကြောင့် မှန်ကန်သော မှုန်းနှုန်း အကွာအဝေးကို သတ်မှတ်ရန် လိုအပ်ပါသည်။
အခြားတစ်ဖက်တွင် လှုပ်ရှားနေသော မော်တော်ဂျင်နာများသည် ပိုမိုပြောင်းလဲနေသော ဖော်တော်အား ပုံစံများကို ရင်ဆိုင်ရပါသည်။ ထို့အပြင် ဖော်တော်အားများသည် အရှိန်အဟောင်း ချိတ်ဆက်မှုများ သို့မဟုတ် ဖော်တော်အားများ အရှိန်အဟောင်း ဖြုတ်ချမှုများကြောင့် ပိုမိုမြန်ဆန်သော အချိန်ကြား တုံ့ပြန်မှုကို လိုအပ်ပါသည်။ ထို့အပြင် ထိုအသုံးပြုမှုများသည် ဗီဗရေးရှင်းများ နှင့် အပူချိန် ပြောင်းလဲမှုများကြောင့် အီလက်ထရွန်နစ် အစိတ်အပိုင်းများကို ဖိစီးမှုဖြစ်စေသည့် ပိုမိုဆိုးရွားသော ပတ်ဝန်းကျင်များတွင် လည်ပတ်ရန် ပိုမိုဖြစ်နိုင်ပါသည်။ ထိုအသုံးပြုမှုများအတွက် အားကောင်းသော အင်ပုတ် စီလ်တ်ရှန်များ နှင့် ပိုမိုကျယ်ပေါင်းသော အလုပ်လုပ်သည့် အပူချိန် အကွာအဝေးကို ပေးစေသည့် ဘုတ်ကို ရွေးချယ်မှုမှီ စမ်းသပ်စွဲစွဲ စစ်ဆေးရန် အရေးကြီးပါသည်။
မော်တော်ဂျင်နာ အုပ်ချုပ်မှုပေါင်းတွဲ ဘုတ် ကောလိုရေးရှင်းနှင့် ညှိယှဉ်မှု
အစားထိုး ဂျင်ဆက် အမြန်နှုန်းထိန်းဘုတ်ကို ချိန်ညှိခြင်းသည် အလျင်အမြန်လုပ်ရန်ထက် စနစ်တကျလုပ်ရန် တန်ဖိုးရှိသော လုပ်ငန်းစဉ်ဖြစ်သည်။ အီလက်ထရောနစ်ဘုတ်အများစုအတွက် အဆင့်လှမ်းများမှာ ဤအတိုင်းဖြစ်သည်- အလုပ်မလုပ်စဉ် အမြန်နှုန်းကို အဆင့်သတ်မှတ်ထားသော RPM နှင့်ကိုက်ညီစေရန် အမြန်နှုန်းကိုးကားချက်ကို သတ်မှတ်ပါ၊ မေဂျက်တစ်ခု၏ အချက်ပြအဆင့်အတန်း သတ်မှတ်ချက်အတွင်းရှိမရှိ စစ်ဆေးပါ၊ ထို့နောက် တဖြည်းဖြည်းတိုးလာသော ဝန်အားများကို အသုံးပြုရင်း ဂိန်းနှင့် ဒီရိုင်းဗ်တစ် ချိန်ညှိကိရိယာများကို ချိန်ညှိပါ။ ရည်မှန်းချက်မှာ တက္ကိုမီတာ (သို့) ဖရီးကွင်စီမီတာတွင် မြင်သာသော ကျော်လွန်မှု မရှိဘဲ အဆင့်သတ်မှတ်ထားသော အမြန်နှုန်းသို့ အမြန်ဆုံးပြန်လည်ရောက်ရှိရန်ဖြစ်သည်။
ချိန်ညှိခြင်းအသေးစိတ်တစ်ခုမှာ မကြာခဏ လွတ်သွားတတ်သည်- အက်ကျူးရေတာ ချိတ်ဆက်မှု ချိန်ညှိမှုသည် ဘုတ်ဆက်တင်များနည်းတူ အမြန်နှုန်းထိန်း၏ ထိရောက်သော ထိန်းချုပ်နိုင်စွမ်းအပိုင်းကို သက်ရောက်မှုရှိသည်။ နှေးကွေးနေသည်ဟု ထင်ရသော အမြန်နှုန်းထိန်းဘုတ်သည် အက်ကျူးရေတာ ခရီး မလုံလောက်ခြင်းကြောင့် ဖြစ်နိုင်သည် — လျှပ်စစ်ပါရာမီတာများကို ချိန်ညှိရန်မတိုင်မီ အက်ကျူးရေတာ၏ ယန္တရား လှုပ်ရှားမှုအပြည့် ပြည့်စုံမှုကို အတည်ပြုခြင်းဖြင့် မှားယွင်းသော အကြောင်းရင်းရှာဖွေမှုကို ကာကွယ်နိုင်သည်။
သင်သည် လက်ရှိတပ်ဆင်ထားသော စနစ်အတွက် တိုက်ရိုက်အစားထိုးမည့် ဘုတ်ကို ရှာဖွေနေခြင်း ဖြစ်ပါသလား၊ သို့မဟုတ် အသစ်တစ်ခုအတွက် ရွေးချယ်နေခြင်း ဖြစ်ပါသလား။ ဤကွဲပြားမှုသည် အရေးအပေါ် အများဆုံး အာရုံစိုက်ရမည့် အသေးစိတ်အချက်များကို ပြောင်းလဲပေးပါသည်။ တိုက်ရိုက်အစားထိုးမည့် အသုံးပြုမှုအတွက် သံလိုက်ဖမ်းယူမှု သ совместим်မှု၊ အေက်တျူးအော်တ်ပုတ် ဗို့အားနှင့် လျှပ်စီးကြောင်းအကွာအဝေး၊ အားဖောက်စီးမှု လိုအပ်ချက်များသည် မူရင်းနှင့် ကိုက်ညီရပါမည်။ အသစ်တစ်ခုအတွက် တပ်ဆင်မှုအတွက် ထိန်းချုပ်မှု အယူအဆအကွာအဝေးနှင့် အချိန်တူညီသော ဖော်တ်ပေးမှု မှီဝဲမှု ဆက်သွယ်ရေး ရှိမှုတို့သည် ပိုမိုအရေးကြီးပါသည်။

အမြန်နှုန်းထိန်းချုပ်မှုဘုတ် ရွေးချယ်ခြင်း — လက်တွေ့ကျသော အကြောင်းအရာများ
စက်မှုဒီဇယ် ဂျင်ဆက်များအတွက် သုံးနိုင်သော အမြန်နှုန်းထိန်းချုပ်မှုဘုတ်အများအပ်သော အကွာအဝေးတွင် အောက်ပါတို့ကဲ့သို့သော ယူနစ်များပါဝင်ပါသည်။ S6700H ဂေါ်ဘာနာ အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဒီဇယ်အင်ဂျင်မော်တော်ယာဉ် အမြန်နှုန်းထိန်းညှိရေးယူနစ် — ဤဘုတ်သည် အမြန်နှုန်း ရည်ညွှန်းချက်နှင့် ဒြုပ်စ် ဆုံးဖြတ်ချက်များကို ညှိနိုင်သော ဒီဇယ်အင်ဂျင် ဂျင်ဆက် အသုံးပြုမှုများအတွက် ဒီဇိုင်းထုတ်ထားပါသည်။ အသုံးများသော ဒီဇယ်အင်ဂျင်များနှင့် ကျယ်ပေါင်းစွာ သုံးနိုင်မှုလိုအပ်သော အသုံးပြုမှုများအတွက် ESD5500E အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဂျင်နရေတာအမြန်နှုန်းထိန်းညှိရေးယူနစ် ဒီဇယ် ဂင်နရေတာ စနစ်အမျိုးမျိုးကို ဖုံးလွှမ်းပြီး စံနစ်တက်သော ကေလိုင်ဘရေရှင်း ဝင်ရောက်မှုကို ပေးစေသည်။
အပြင်ပိုင်း အက်ကျူအေတာ သည် လောင်စာထိန်းချုပ်မှုစနစ်၏ အစိတ်အပိုင်းဖြစ်သည့် စက်တပ်ဆင်မှုများအတွက် အက်ကျူအေတာ သည် ဂေါဗာနာ ဘုတ်၏ အထွက် စိုက်ချက်နှင့် ကိုက်ညီမှုရှိရန် လိုအပ်သည်။ အောက်ပါ POPULACE External Actuator 12V 24V ADC120 ADC175 ADC225 for Generator Speed Governor Actuator သည် ဒီဇယ် ဂင်နရေတာများတွင် အပြင်ပိုင်း အက်ကျူအေတာ စနစ်များအတွက် ဒီဇိုင်းထုတ်ထားပြီး အော်ဒါပေးရှိခါနီး ဗို့အား ကိုက်ညီမှုကို အတည်ပြုခြင်းဖြင့် အဖြစ်များသော စက်တပ်ဆင်မှု မက်ခ်ပ်မှုကို ကာကွယ်နိုင်သည်။
သင့်အသုံးပျော်မှုသည် စံနစ်တက်သော ပုံသေ ပိုင်းခြားမှု လော့ဒ် ပရိုဖိုင်လ်တွင် လည်ပတ်ပါက သာမန် ဂေါဗာနာ ဘုတ်ပေါ်ရှိ စံနစ်တက်သော ဒရူပ် ဆက်စပ်မှုသည် ပုံမှန်အားဖြင့် ထိန်းသိမ်းနိုင်သည်။ လော့ဒ်သည် မက်ခ်မှုများစွာဖြင့် ပြောင်းလဲနေပါက — အထူးသဖြင့် မော်တာ လော့ဒ်များ ဖွင့်ပေးခြင်းဖြင့် ပြောင်းလဲနေပါက — ဒရူပ် တုံ့ပြန်မှုနှင့် ခဏတာ ပြန်လည်ပေါ်ပေါက်မှု အချိန်ကို အသုံးပျော်မှု၏ မှုန်းကြောင်း သည်းခံနိုင်မှုနှင့် နှိုင်းယှဉ်ခြင်းသည် စက်တပ်ဆင်မှုသည် ယုံကြည်စိတ်ချရစွာ လည်ပတ်မည် သို့မဟုတ် ထပ်ခါထပ်ခါ ပြဿနာများ ပေါ်ပေါက်မည်ကို ဆုံးဖြတ်ပေးသည့် အဆင့်ဖြစ်သည်။
နောက်ဆုံးအကဲဖြတ်ခြင်း
ဂျင်ဆက် ဂေါ်ဘာနာ ဘုတ်သည် အသုံးပြုပြီးသော အစိတ်အပိုင်းမဟုတ်ပါ။ ၎င်းသည် အတိကျသော ထိန်းချုပ်မှု ကိရိယာဖြစ်ပြီး ၎င်း၏ စွမ်းဆောင်ရည်သည် မှန်ကန်သော ရွေးချယ်မှု၊ လုပ်ဆောင်နိုင်သော အေက်တျူးအင်တာဖေ့စ်နှင့် အသုံးပြုမည့် အင်ဂျင်နှင့် လော့ဒ်အတွက် မှန်ကန်စွာ ကေလိုင်ဘြေးလုပ်မှုတွင် မှီတည်ပါသည်။ ဂျင်ဆက် ဂေါ်ဘာနာ ဘုတ်ကို ယေဘုယျ အစိတ်အပိုင်းအဖြစ် သုံးခြင်းသည် အဖြစ်များသော ပျက်စေမှု ပုံစံဖြစ်ပါသည်။ အောက်ပါအတိုင်း ဖြစ်ပါသည်။ နည်းပညာအရ အလုပ်လုပ်နိုင်သော ဘုတ်ဖြစ်သော်လည်း ထိန်းချုပ်မှုပေးရမည့် စနစ်နှင့် ကိုက်ညီမှုမရှိသော ကေလိုင်ဘြေးလုပ်မှုကြောင့် စွမ်းဆောင်ရည် နိမ့်ပါသည်။ ဂေါ်ဘာနာ အစိတ်အပိုင်းများကို ယေဘုယျအစိတ်အပိုင်းအဖြစ် သုံးခြင်းသည် ဂေါ်ဘာနာ အစိတ်အပိုင်းများ အစားထိုးခြင်းတွင် အဖြစ်များသော ပျက်စေမှု ပုံစံဖြစ်ပါသည်။ အောက်ပါအတိုင်း ဖြစ်ပါသည်။ နည်းပညာအရ အလုပ်လုပ်နိုင်သော ဘုတ်ဖြစ်သော်လည်း ထိန်းချုပ်မှုပေးရမည့် စနစ်နှင့် ကိုက်ညီမှုမရှိသော ကေလိုင်ဘြေးလုပ်မှုကြောင့် စွမ်းဆောင်ရည် နိမ့်ပါသည်။
ထိန်းချုပ်မှုလွှဲပေးခြင်းစနစ်၏ အလုပ်လုပ်ပုံကို နားလည်ခြင်း၊ အိုင်ဆိုခရိုနော့စ် လုပ်ဆောင်မှုနှင့် ဒရူပ် လုပ်ဆောင်မှုတို့အကြား ကွာခြားချက်များကို နားလည်ခြင်းနှင့် ဂင်စက် အုပ်စု၏ အုပ်ချုပ်မှုပေါ်လွှာ၏ ညှိယူမှုအစီအစဥ်ကို နားလည်ခြင်းသည် ထိန်းသိမ်းရေးအင်ဂျင်နီယာများနှင့် ဝယ်ယူရေးအထူးကျွမ်းကျင်သူများအား အဆိုပါအုပ်စုကို အသုံးပြုရေးအဆင့်သို့ ရောက်မီ အဆင်ပေးရေးအဆင်မပေးနိုင်မှုကို ဖြစ်ပေါ်စေနိုင်သည့် မက်ခ်ခ်င်းမှုများကို ရှောင်ရှားရန် အခြေခံအားဖြင့် ပိုမိုကောင်းမောင်းသော ဆုံးဖြတ်ချက်များကို ချမှတ်နိုင်ရန် အခြေခံအားဖြင့် အထောက်အကူပေးပါသည်။






