
 EN
چگونه کنترل سرعت را در یک ژنراتور مجهز به موتور کامینز تنظیم کنیم؟
اگر مدتی است که ژنراتورهای مجهز به موتور کامینز را بهصورت مداوم بهکار میبرید، لحظهای را که چیزی نامتعارف بهنظر میرسد، تشخیص خواهید داد: افزایش جزئی دور موتور، نوسان در فرکانس خروجی یا آن ریتم مشخص «شکار» که نشاندهندهٔ نیاز سیستم به تنظیم مجدد است. گنسِت کنترل سرعت کامینز سیستم نیازمند بازتنظیم است. من این فرآیند را روی تعداد زیادی از ژنراتورهای کامینز انجام دادهام و میتوانم بگویم که پس از درک عملکرد واقعی هر پتانسیومتر، این کار پیچیده نیست. اما آنچه این کار را میطلبد، صبر و رویکردی سیستماتیک است.
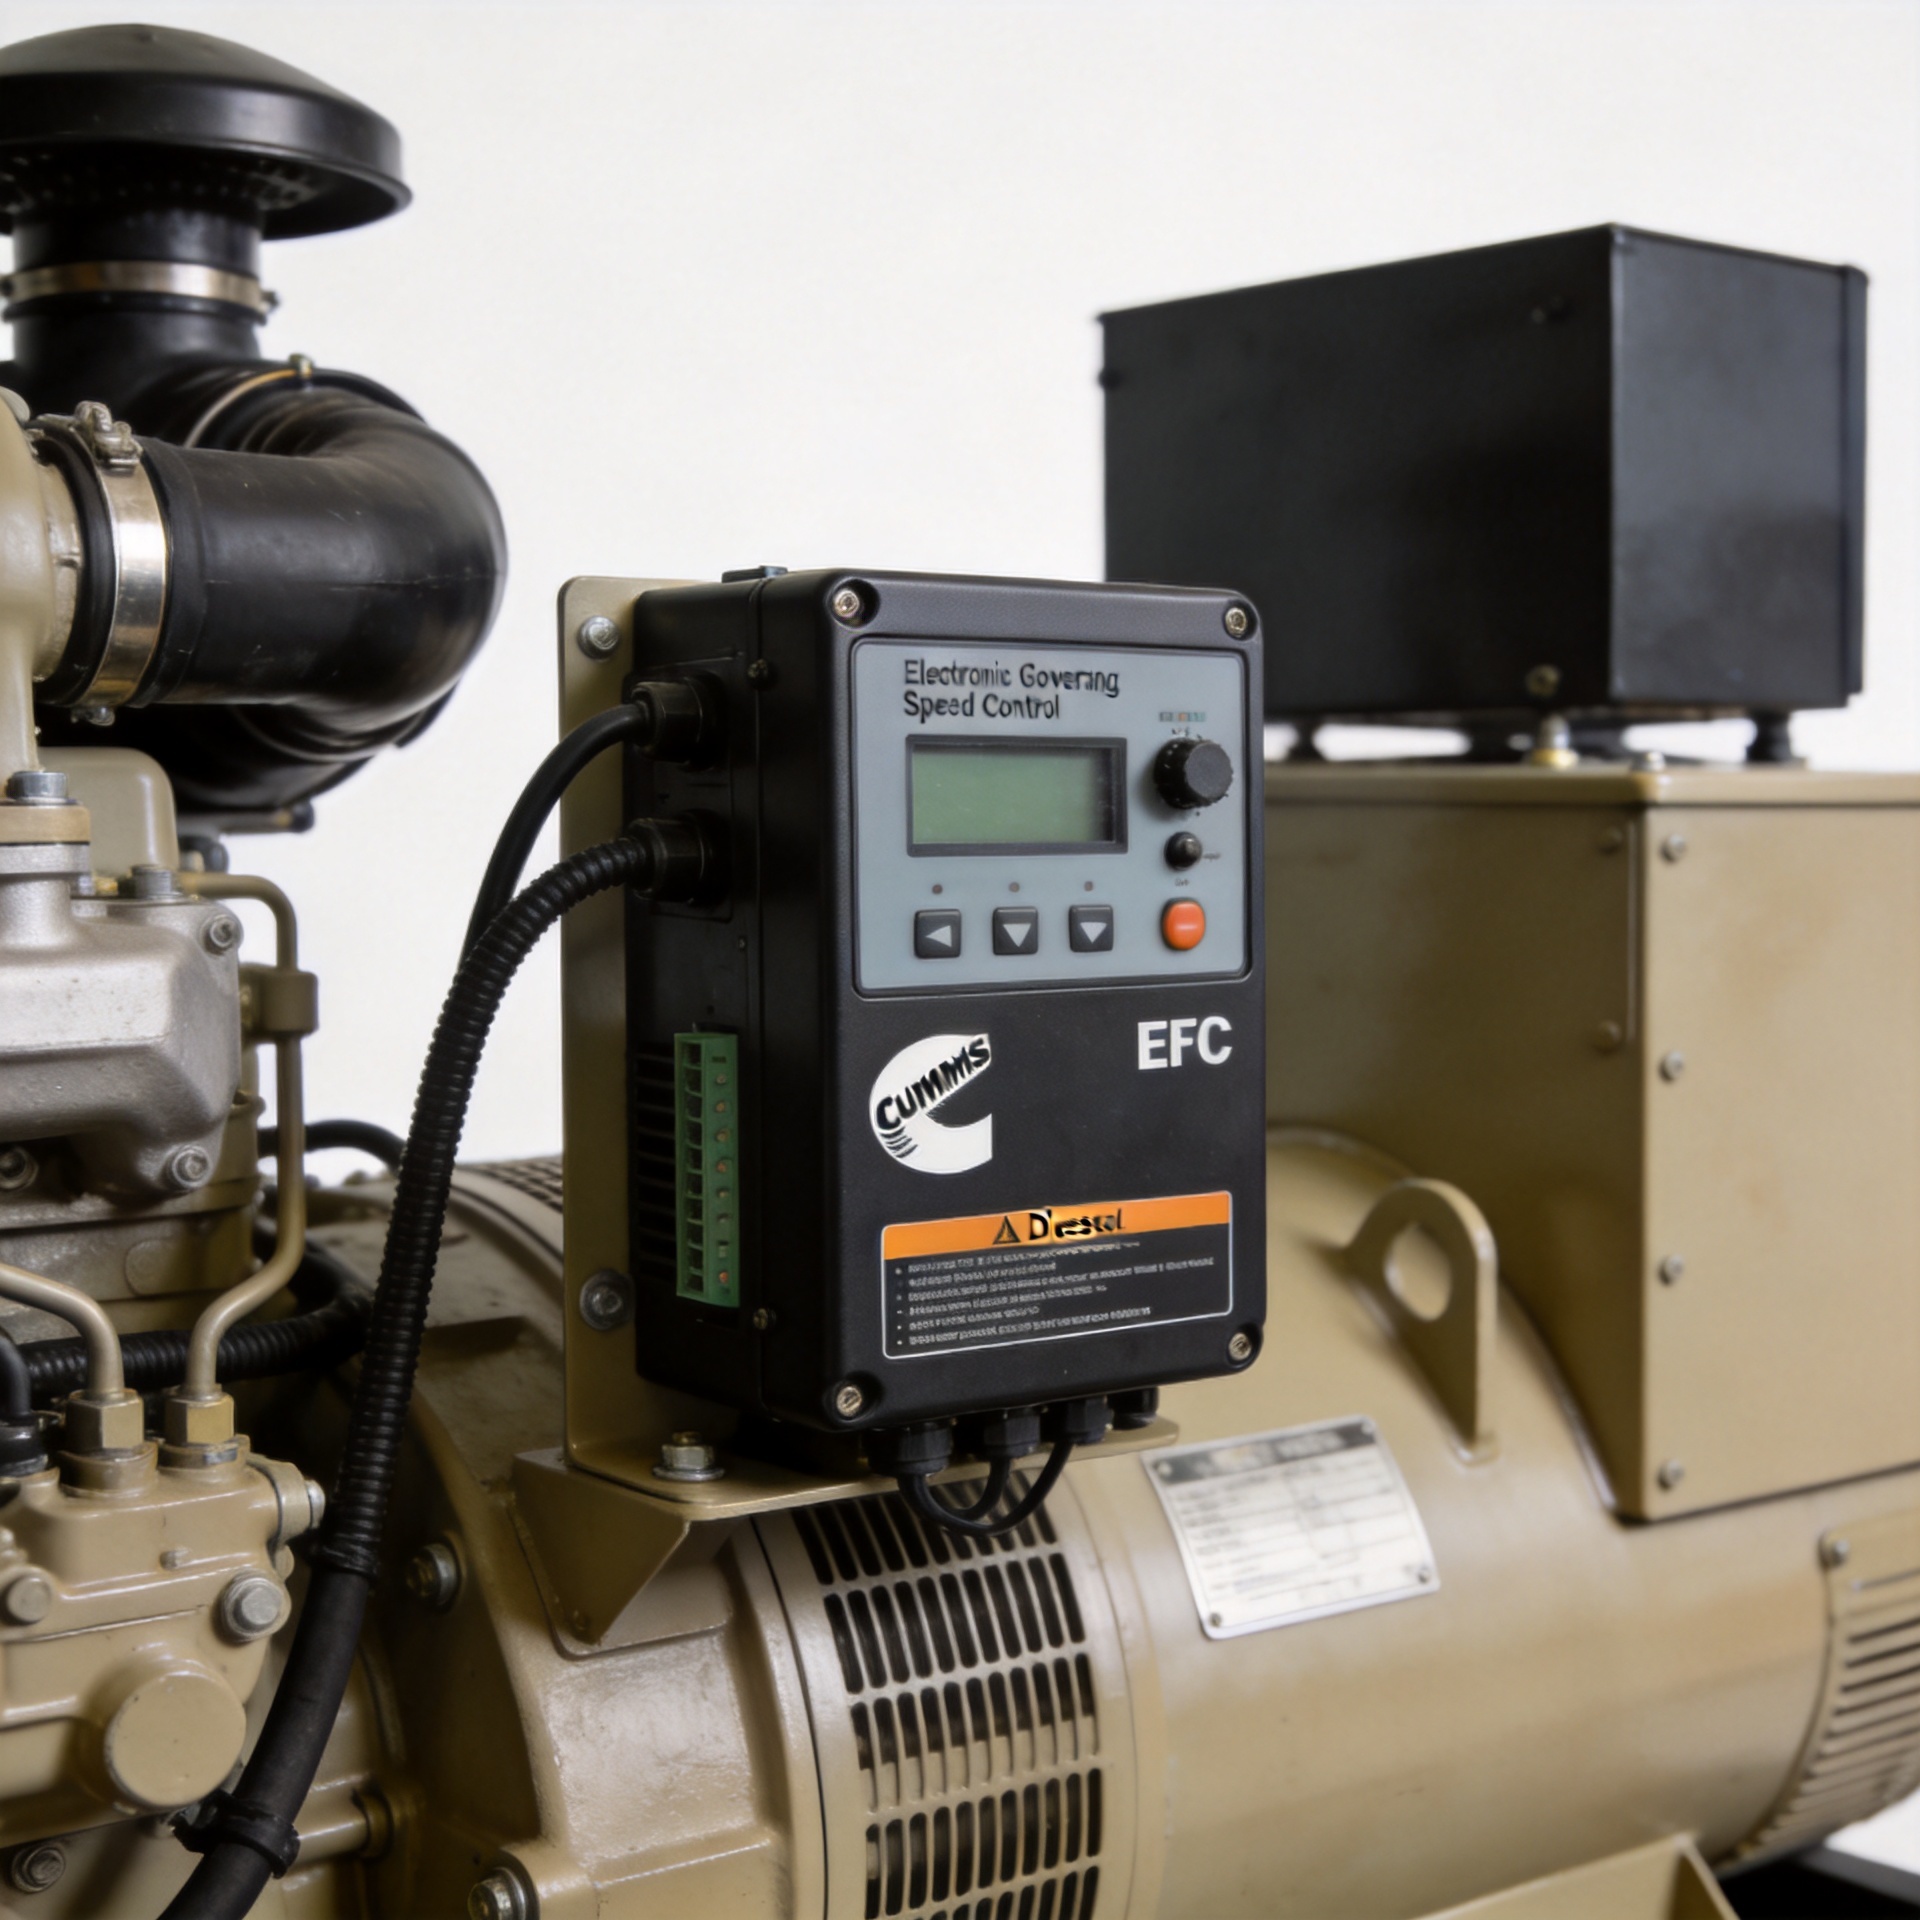
در ادامه، رویهٔ کامل تنظیم کنترلکنندهٔ الکترونیکی سرعت موتور کامینز آورده شده است که تمام مراحل از بررسی اولیه تا تأیید نهایی تحت بار را پوشش میدهد. آیا با سیستمی مبتنی بر GAC ESD5500E کار میکنید یا با کنترلکنندهٔ سرعت موتور کامینز کنترلکنندهٔ الکترونیکی سرعت، از بررسی اولیه تا تأیید نهایی تحت بار را پوشش میدهد. آیا با سیستمی مبتنی بر GAC ESD5500E کار میکنید یا با کنترلکنندهٔ سرعت ژنراتور کامینز مانند واحد EFC با شمارهٔ ۴۹۱۴۰۹۱ یا گاورنر با شمارهٔ ۳۰۹۸۶۹۳، منطق اصلی تنظیم در تمام پلتفرمها یکسان است.
واحد کنترل سرعت چیست و چرا نیاز به تنظیم دارد؟
واحد کنترل سرعت — که به آن گاورنر الکترونیکی کامینز یا EFC (کنترل الکترونیکی سوخت) نیز گفته میشود — عاملی است که میزان سوخت تزریقشده به موتور را برای حفظ دور موتور هدف تحت شرایط بار متغیر تعیین میکند. در یک نیروگاه ژنراتوری ۵۰ هرتزی، این دور هدف ۱۵۰۰ دور در دقیقه است؛ و در یک نیروگاه ۶۰ هرتزی، ۱۸۰۰ دور در دقیقه است. هنگامی که گنسِت کنترل سرعت کامینز تنظیم کالیبراسیون تغییر کند یا پس از جایگزینی نادرست انجام شود، موتور قادر به حفظ خروجی پایدار نخواهد بود.
تغییر کالیبراسیون به مرور زمان رخ میدهد و تقریباً همیشه پس از نصب گاورنر جدید نیازمند بررسی و تنظیم مجدد است. علائمی که نشاندهندهٔ نیاز به تنظیم کنترلکنندهٔ سرعت موتور کامینز است:
- نوسان یا پرش موتور در دور آرام یا تحت بار ثابت (تغییر دور بهصورت ریتمیک)
- کاهش فرکانس خروجی ژنراتور بیش از ۲ تا ۳ هرتز تحت بار
- ولتاژ ناپایدار مربوط به تغییرات دور در دقیقه
- عدم بازگشت به سرعت نامی پس از تغییر ناگهانی بار
نوسانهای ریتمیک کنترلکنندهٔ سرعت (گاورنور هانتینگ) معمولاً ناشی از مشکل در میزان «گین» (حساسیت) است. پیش از آنکه شروع به تعویض « اکچوئیتور کنترلکنندهٔ سرعت ژنراتور کامینز » یا سایر قطعات کنید، ابتدا ماژول کنترل سرعت را دوباره تنظیم کنید.
ابزارها و پیشنیازها
پیش از آنکه هر پیچ تنظیمی در « کنترلکنندهٔ سرعت ژنراتور کامینز » را تنظیم کنید، موارد زیر را آماده کنید:
- فرومنسمتر یا تاکومتر دیجیتال (برای اندازهگیری دقیق دور در دقیقه یا هرتز)
- مولتیمتر (برای تأیید ولتاژ خروجی سنسور مغناطیسی و پیوستگی سیمکشی)
- پیچگوشتی تخت کوچک (برای تنظیم پتانسیومتر)
- دفترچه راهنمای تعمیر و نگهداری موتور و گاورنر برای مدل کامینز خاص شما
- بار شبیهساز یا بار واقعی متصلشده برای تأیید نهایی گامهای بار
تأیید کنید که دارای مدل صحیح هستید گاورنر الکترونیکی کامینز قبل از شروع، مدل مناسب را برای سری موتور خود تأیید کنید. نصب واحد ۳۰۹۸۶۹۳ روی خانوادهٔ نادرست موتور ممکن است در بار سبک پایدار به نظر برسد، اما در شرایط توان اولیه شکست بخورد. این مدل برای محدودهٔ فرکانسی ورودی سنسور مغناطیسی ۲۵۰۰ تا ۵۰۰۰ هرتز طراحی شده است. پیش از ادامه، اطمینان حاصل کنید که سیگنال سنسور مغناطیسی شما در این محدوده قرار دارد.
اقدامات احتیاطی
گنسِت کنترل سرعت کامینز برای انجام تنظیمات، موتور باید روشن باشد؛ یعنی باید در مجاورت ترمینالهای برقدار و موتور دیزل در حال کار قرار گرفت. از قطعات در حال چرخش و سطوح داغ اگزوز دوری کنید. در محیطهای باز یا گردوجوش، هر زمان که تنظیمها را انجام نمیدهید، پنل دسترسی ماژول گاورنور را پوشش دهید — آلودگی ذراتی پتانسیومترهای تنظیمی در شرایط میدانی مشکلی واقعی است.
روش گامبهگام تنظیم کنترل سرعت
گام ۱: بررسی سیگنال پیکآپ مغناطیسی (MPU)
موتور را روشن کنید و پنج دقیقه به آن زمان دهید تا گرم شود. با استفاده از مولتیمتر در حالت ولتاژ AC، خروجی MPU را در ترمینالهای ماژول گاورنور اندازهگیری کنید. در بیشتر پیکربندیهای کامینز با سیستم اکچوئیتور کنترلکنندهٔ سرعت ژنراتور کامینز ، سیگنال باید تمیز و در محدوده فرکانسی مورد نیاز باشد. سیگنال ضعیف یا نویزی MPU باعث ناپایداری تمام تنظیمات بهره بعدی میشود. قبل از ادامه، مشکل MPU را تشخیص داده و رفع کنید.
گام ۲: تنظیم سرعت آرام (پتانسیومتر IDLE)
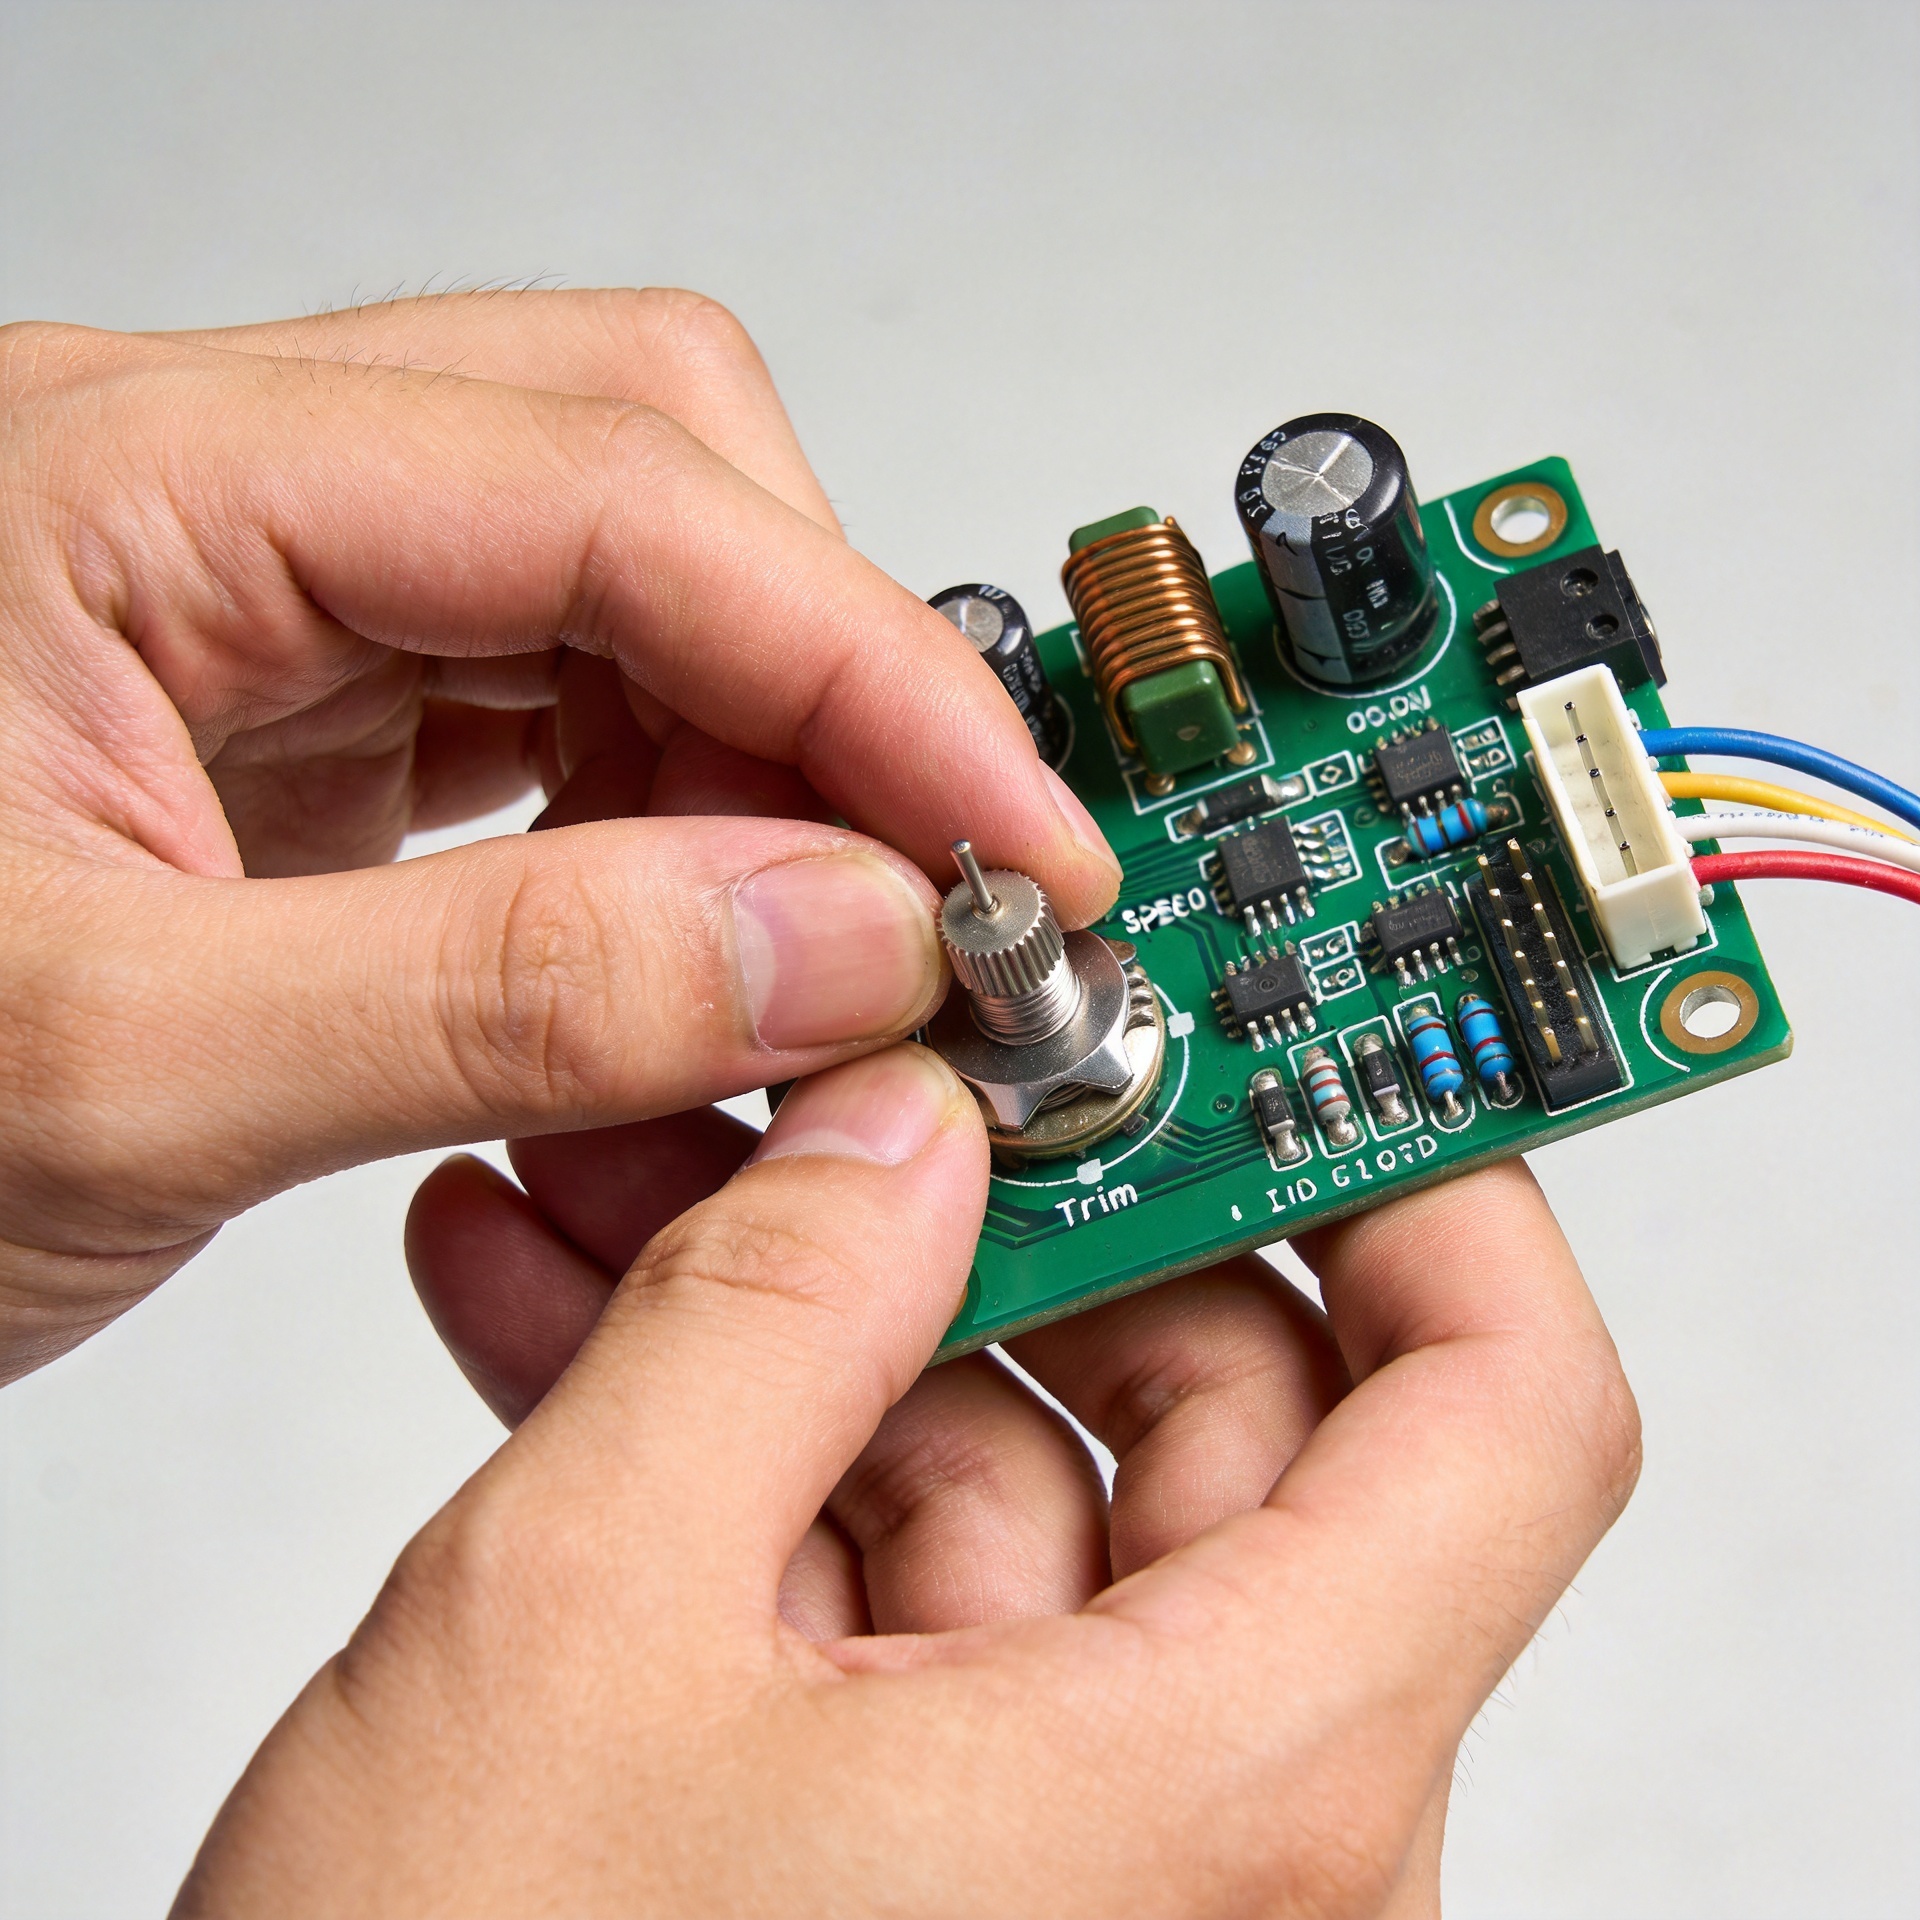
در نوع ESD کنترلکنندهٔ سرعت موتور کامینز کنترلکنندهها، ترمینالهای کوتاه M و G را برای فعالسازی مدار حالت بیکاری وصل کنید. پتانسیومتر تنظیم بیکاری (IDLE) را در جهت عقربههای ساعت بچرخانید تا سرعت بیکاری افزایش یابد و در خلاف جهت عقربههای ساعت بچرخانید تا سرعت بیکاری کاهش یابد. به سرعت بیکاری پایین مشخصشده توسط سازنده — معمولاً ۱۲۰۰ تا ۱۳۵۰ دور در دقیقه برای واحدهایی با سرعت نامی ۱۵۰۰ دور در دقیقه — دست یابید. پس از اتمام، جامپر M-G را بردارید.
مرحلهٔ ۳: تنظیم سرعت نامی (پتانسیومتر تنظیم سرعت در حالت RUN یا MAX)
با کنترلکنندهٔ سرعت ژنراتور کامینز در حالت اجرایی (RUN) و بدون بار روی موتور، به فرکانسسنج خود توجه کنید. پتانسیومتر تنظیم سرعت نامی را آنقدر تنظیم کنید تا ژنراتور دقیقاً ۵۰٫۰ هرتز (یا ۶۰٫۰ هرتز) نشان دهد. چرخشهای کوچک در جهت عقربههای ساعت معمولاً سرعت را افزایش میدهند؛ جهت دقیق را با راهنمای خدماتی خود تأیید کنید. هر بار یک کلیک انجام دهید و بین هر تنظیم ۵ تا ۱۰ ثانیه صبر کنید تا سیستم به تعادل برسد.
مرحلهٔ ۴: تنظیم GAIN (حساسیت)
این مهمترین مرحله برای رفع پدیدهٔ شکار (hunting) در هر گنسِت کنترل سرعت کامینز کاربردی است. کنترلکنندههای ESD5500E و مشابه آن از روش «در جهت عقربههای ساعت → ناپایداری» استفاده میکنند:
- پتانسیومتر GAIN را بهآرامی در جهت عقربههای ساعت بچرخانید تا زمانی که موتور شروع به شکار کردن کند.
- پس از آغاز ناپایداری، در جهت خلاف عقربههای ساعت بچرخید تا قطع شدن نوسانها و پایدار شدن سرعت انجام شود.
- برای ایجاد بافر پایداری، یک چهارم چرخش اضافی در جهت خلاف عقربههای ساعت انجام دهید.
اگر نوسانها تنها در سطوح بار خاصی ظاهر شوند، مقدار GAIN دقیقاً در آستانهٔ پایداری قرار دارد. آن را کمی بیشتر کاهش داده و دوباره در سراسر محدودهٔ بار آزمایش کنید.
مرحلهٔ ۵: تنظیم DROOP (پتانسیومتر تنظیم افت سرعت)
DROOP میزان افت دور بر دقیقهٔ موتور را هنگام افزایش بار کنترل میکند. در ۰٪، گاورنر الکترونیکی کامینز بهصورت ایزوکرون عمل میکند — یعنی تلاش میکند سرعت دقیقاً برابر سرعت نامی را بدون توجه به بار حفظ کند. در ۳ تا ۵٪، موتور تحت بار کامل کمی کندتر میچرخد. این کاهش سرعت در کار موازی مفید است، زیرا به چندین واحد کمک میکند تا بار را بهصورت متناسب تقسیم کنند.
برای یک ژنراتور مستقل، مقدار درُپ را برابر با صفر درصد قرار دهید تا تنظیم فرکانس دقیقترین باشد. برای کار موازی، مقادیر درُپ را در تمام واحدها هماهنگ کنید، معمولاً در محدودهٔ سه تا چهار درصد. این تنظیم بهطور مستقیم بر واکنش کنترلکنندهٔ سرعت موتور کامینز در شرایط تغییر بار در دنیای واقعی تأثیر میگذارد.
مرحلهٔ شش: تأیید نهایی بار
بارهایی معادل بیست و پنج، پنجاه، هفتاد و پنج و صد درصد ظرفیت نامی را بهصورت گامبهگام اعمال کنید و فرکانس خروجی را در هر نقطه ثبت نمایید. فرکانس باید ظرف سه تا پنج ثانیه پس از هر افزایش بار به محدودهٔ ±۰٫۵ هرتز از فرکانس نامی بازگردد. بازگشت کند فرکانس نشاندهندهٔ کمبودن مقدار گِین است. نوساندار شدن سیستم تحت بار نشاندهندهٔ زیاد بودن مقدار گِین است.
اشتباهات رایجی که باید از آنها اجتناب کنید
شایعترین اشتباه در تنظیم یک کنترلکنندهٔ سرعت ژنراتور کامینز این است که مقدار گِین را قبل از اطمینان از صحت سرعت نامی تنظیم کنید. اگر فرکانس بدون بار ۵۱٫۵ هرتز باشد در حالی که باید ۵۰ هرتز باشد، هیچ مقداری برای گِین نمیتواند عملکرد سیستم تحت بار را اصلاح کند. ابتدا تنظیم سرعت را انجام دهید.
دومین اشتباه رایج نصب گاورنور جایگزین نامناسب است. یک اکچوئیتور کنترلکنندهٔ سرعت ژنراتور کامینز یا کنترلکنندهٔ متعلق به خانوادهٔ موتوری دیگر کامینز ممکن است از همان اتصالدهنده استفاده کند، اما مقیاسبندی داخلی متفاوتی داشته باشد. پیش از نصب، سازگانی شمارهٔ قطعه را تأیید کنید، نه پس از صرف زمان در جستجوی تنظیمی که احتمال همگرایی آن بسیار کم است.
وقتی تنظیم کافی نیست
اگر تمام مراحل تنظیم را انجام دادهاید و ژنراتور همچنان نوسان دارد یا در بار مشخصشده سرعت اسمی را حفظ نمیکند، احتمالاً مشکل خارج از ماژول گاورنر قرار دارد. اتصالات عملگر را از نظر گیرکردن یا سایش بررسی کنید، فشار کافی پمپ سوخت را تأیید نمایید و فاصلهٔ نصب واحدهای حسگر سرعت (MPU) را بررسی کنید (معمولاً ۰٫۵ تا ۱٫۰ میلیمتر از دندهٔ حلقوی فلایوheel).
نوسانهای پایدار پس از انجام صحیح گنسِت کنترل سرعت کامینز تنظیم و بازرسی عملگر معمولاً نشاندهندهٔ فرسودگی اکچوئیتور کنترلکنندهٔ سرعت ژنراتور کامینز است بهگونهای که دیگر به سیگنال کنترلکننده واکنش خطی نشان نمیدهد. در این مرحله، تعویض قطعه راهحل مناسب است.
خلاصه
تنظیم کنترل سرعت در یک مجموعهٔ نیروگاهی مجهز به موتور کامینز، دنبالهای مشخص از مراحل را دارد: تأیید سیگنال MPU، تنظیم سرعت بیبار و سرعت اسمی، کالیبرهکردن پارامتر GAIN با روش «چرخش در جهت عقربههای ساعت تا رسیدن به ناپایداری»، پیکربندی پارامتر droop برای حالت کاری مورد نظر، و تأیید پایداری در تمام محدودهٔ بار. اگر این فرآیند بهدرستی انجام شود، اکثر مشکلات نوسان گاورنر (governor hunting) و ناپایداری فرکانس بدون نیاز به تعویض قطعات، برطرف میشوند.
برای تیمهای تأمینکننده که قصد خرید واحدهای جایگزین را دارند کنترلکنندهٔ سرعت ژنراتور کامینز یا گاورنر الکترونیکی کامینز ماژولها را دارند، همکاری با تأمینکنندهای که تخصص اصلیاش در قطعات کنترل نیروگاه است، خطر ناسازگاری را کاهش میدهد و تهیهٔ مستندات فنی دقیق برای فرآیند کالیبرهکردن فوق را آسانتر میکند.






