
 EN
ماژول کنترل ژنراتور چیست و چگونه دادههای سنسور را پردازش میکند؟
پس از مدتی که تکنسینها با مجموعههای ژنراتور دیزلی کار میکنند، بیشتر آنها الگویی مشابه را متوجه میشوند: خریداران معمولاً روی آلترناتور یا موتور تمرکز میکنند، در حالی که ماژول کنترل به عنوان یک عامل ثانویه در نظر گرفته میشود. این اشتباهی است. ماژول کنترل ژنراتور همان چیزی است که تصمیم میگیرد آیا دستگاه در پاسخ به دستور شروع به کار کند، در محدودههای ایمن کار کند یا در صورت بروز مشکل خاموش شود. درک اینکه این ماژول چه کاری انجام میدهد و چگونه از طریق دادههای سنسورهای موتور و سیستم الکتریکی کار میکند، برای هر کسی که قطعات جایگزین را تهیه میکند، مشخصات فنی مجموعه ژنراتور را تعیین میکند یا عیبیابی انجام میدهد، اهمیت دارد.
ماژول کنترل ژنراتور چیست؟
ماژول کنترل ژنراتور، کنترلکنندهٔ الکترونیکی تخصصی است که عملیات ژنراتور دیزلی یا گازی را در حین کار نظارت، مدیریت و محافظت میکند. از نظر عملکردی، این ماژول نوعی کنترلکنندهٔ منطقی برنامهپذیر (PLC) است که بهطور خاص برای کاربردهای ژنراتور طراحی شده است. برخلاف PLCهای عمومی، این ماژول از پیش با منطق مخصوص ژنراتور بارگذاری شده است: توالی روشن/خاموش شدن، مدیریت انتقال بار، آستانههای محافظتی و مدیریت هشدارها.
این اصطلاحات تابلوی کنترل ژنراتور ,ماژول کنترل ژنراتور و ماژول دیجیتالی کنترل ژنراتور همهٔ این عبارات به یک ردهٔ اجزای مشابه اشاره دارند، هرچند مجموعهٔ قابلیتها در سازندگان و مدلهای مختلف متفاوت است. ماژولهای سادهتر مبتنی بر رلهٔ آنالوگ، تنها عملیات پایهٔ روشن/خاموش شدن و قطع اضطراری در صورت افزایش ولتاژ را انجام میدهند. کنترلکنندههای کاملاً دیجیتالی علاوه بر این، امکان ارتباط از طریق اتوبوس CAN، نظارت از راه دور و منحنیهای محافظتی قابل پیکربندی را فراهم میکنند.
ا eCU ژنراتور مفهومی مرتبط اما متفاوت است: به واحدهای کنترل الکترونیکی موتور (ECU) اشاره دارد که زمانبندی تزریق سوخت و تحویل سوخت را در موتورهای کنترلشده الکترونیکی مدیریت میکنند. برخی از ماژولهای کنترل دیجیتال، ارتباط با ECU را از طریق اتوبوس CAN استاندارد J1939 ادغام میکنند و کنترلکننده ژنراتور و ECU موتور را در یک شبکه دادهای مشترک پیوند میدهند.
ورودیهای سنسور: آنچه ماژول میخواند
کار ماژول با دادههای سنسور آغاز میشود. در یک ژنراتور دیزلی معمولی، این ماژول به شش دسته سنسور متصل میشود:
- سنسورهای ولتاژ و جریان — ولتاژ خروجی را در تمام فازها و جریان ژنراتور را ردیابی میکنند و بهعنوان نشانگرهای اصلی سلامت الکتریکی عمل میکنند.
- سنسور فرکانس — سرعت موتور را بهصورت غیرمستقیم از طریق فرکانس خروجی آلترناتور اندازهگیری میکند. کاهش فرکانس نشاندهنده بار اضافی یا کاهش سرعت موتور است.
- سنسور فشار روغن — از مهمترین ورودیها هستند. کاهش فشار روغن تقریباً در تمام پیکربندیهای ماژول کنترل، باعث خاموشی فوری میشود.
- سنسور دمای مایع خنککننده — دمای موتور را نظارت میکند و در صورت تشخیص افزایش بیش از حد دما، فرمان خاموشی را صادر میکند.
- سنسور سطح سوخت — سطح سوخت در مخزن را ردیابی میکند و هشدارهای اولیهای را پیش از خاموششدن به دلیل تمامشدن سوخت صادر میکند.
- سنسور سرعت موتور (دور بر دقیقه) — در موتورهای کنترلشده الکترونیکی، ماژول کنترل دور را مستقیماً میخواند تا شرایط فراتر از سرعت مجاز را تشخیص دهد.
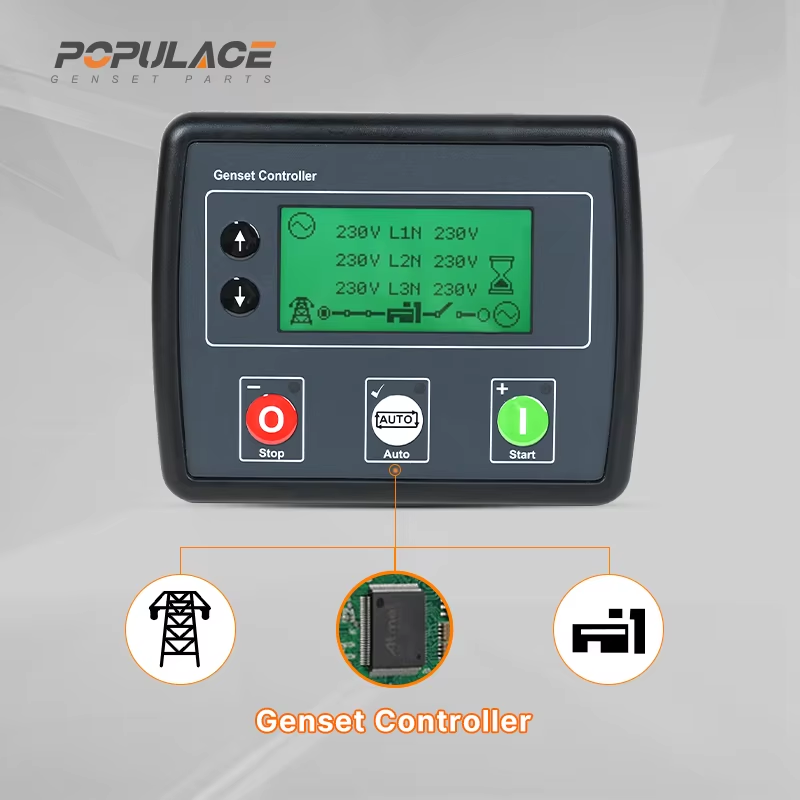
در ژنراتورهای قدیمی، سنسورها سیگنالهای ولتاژ آنالوگ را مستقیماً به ترمینالهای ورودی ماژول ارسال میکنند. در ژنراتورهای مدرن مجهز به ECU ژنراتور، دادههای سنسور از طریق شبکهی باس CAN منتقل میشوند و ماژول کنترل بستههای دادهی تفسیرشده را میخواند نه سیگنالهای آنالوگ خام.
روش پردازش دادههای سنسور توسط ماژول
زنجیرهی پردازش داخلی ماژول کنترل دیجیتال ژنراتور از چهار مرحله تشکیل شده است: جمعآوری، تبدیل، مقایسه و اقدام.
جمعآوری سیگنال و تبدیل آنالوگ به دیجیتال
سیگنالهای آنالوگ سنسور، معمولاً در محدودهٔ ۰ تا ۵ ولت یا ۴ تا ۲۰ میلیآمپر بسته به نوع سنسور، به کانالهای ورودی ماژول وارد میشوند. پردازندهٔ داخلی ماژول این سیگنالها را در فواصل زمانی منظم نمونهبرداری میکند — معمولاً هر ۱۰۰ میلیثانیه یا سریعتر برای ورودیهای حیاتی از نظر محافظت — و با استفاده از یک تبدیلکنندهٔ آنالوگ به دیجیتال (ADC) آنها را به مقادیر دیجیتال تبدیل میکند. ماژولهای دارای رابط اتوبوس CAN این مرحلهٔ ADC را برای سنسورهای شبکهای نادیده میگیرند و مقادیر دیجیتال از پیش تبدیلشده را مستقیماً دریافت میکنند.
مقایسهٔ آستانه
پس از تبدیل به شکل دیجیتال، هر خوانش سنسور با آستانههای پیشتنظیمشده مقایسه میشود. این آستانهها معمولاً توسط کارخانهها روی مقادیر پیشفرض استاندارد تنظیم میشوند؛ مثلاً قطع خودکار در فشار پایین روغن در حدود ۰٫۵ تا ۱٫۰ بار. تکنسینها میتوانند این مقادیر را از طریق رابط پارامتری ماژول تغییر دهند. اگر خوانشی از حد تعریفشده عبور کند، ماژول آن شرایط را علامتگذاری کرده و به مرحلهٔ تصمیمگیری ارسال میکند.
تصمیمگیری و دستور خروجی
منطق کنترلی ماژول هر شرایطی را که علامتگذاری شده است به یک پاسخ نگاشت میکند: هشدار صوتی، خاموششدن زماندار یا توقف اضطراری فوری. تفاوت بین هشدار و خاموششدن در عملیات روزانه اهمیت دارد. هشدار دمای بالا معمولاً خروجی هشدار و یک الئیدی روی برد کنترل ژنراتور را فعال میکند، اما اجازه میدهد ژنست به کار خود ادامه دهد. در مقابل، خواندن فشار روغن بسیار پایین بلافاصله سوئیچ سوخت و مدار استارت را قطع میکند و هیچ زمان انتظاری برای وضعیت بار در نظر گرفته نمیشود.
در ژنستهایی که قابلیت خودکار قطع برق شهر (AMF) را دارند، ماژول همچنین ولتاژ برق شهر را از یک ورودی خارجی میخواند. هنگامی که ولتاژ برق شهر از محدودهٔ مجاز خارج میشود، توالی AMF آغاز میشود: ماژول چرخهٔ راهاندازی ژنست را آغاز میکند، فرکانس و ولتاژ خروجی را تا رسیدن به سطوح پایدار نظارت میکند و سپس دستور انتقال خودکار بار را به سوئیچ انتقال صادر میکند. این توالی بسته به پیکربندی ماژول و زمان چرخش موتور معمولاً در بازهٔ ۱۰ تا ۳۰ ثانیه تکمیل میشود.
ماژولهای کنترل آنالوگ در مقابل دیجیتال: تفاوتی عملی
تفاوت بین ماژولهای کنترل ژنراتور آنالوگ و دیجیتال فراتر از فهرست ویژگیهاست. ماژولهای آنالوگ از منطق رلهای و مدارهای مقایسهکننده استفاده میکنند. آستانههای حفاظتی با پتانسیومترهای فیزیکی تنظیم میشوند؛ پردازش الکترونیکی است نه مبتنی بر نرمافزار. این ماژولها ساده و بادوام هستند، اما پس از راهاندازی هیچگونه انعطافپذیری ندارند و هیچ سوابق رویدادی ثبت نمیکنند.
ماژولهای کنترل دیجیتال که امروزه در نصبهای جاری ژنستها غالب هستند، از میکروپروسسورها و منطق تعریفشده توسط فرم웨ر استفاده میکنند. این ماژولها پارامترهای قابل پیکربندی، سوابق رویداد، ارتباطات سریال یا CAN و در مدلهای پیشرفتهتر، دسترسی از راه دور از طریق GPRS یا اترنت را پشتیبانی میکنند. جبران این قابلیتها پیچیدگی است: یک ماژول دیجیتال نیازمند پیکربندی صحیح فرم웨ر است و در برابر مسائل سازگاری با پلتفرمهای موتور خاص حساستر است.
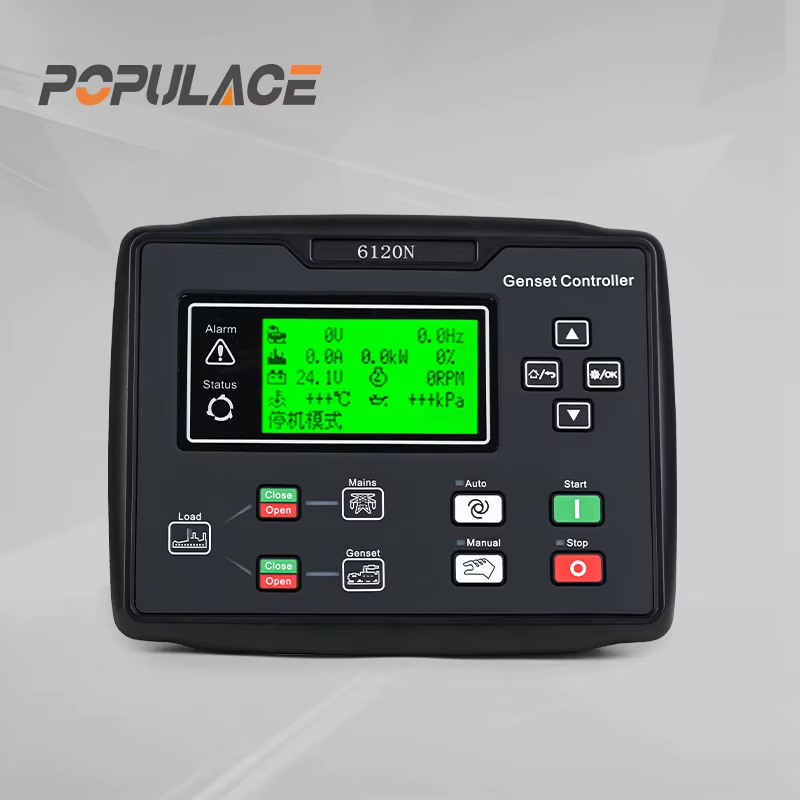
سازگاری جایی است که خریداران بیشترین مشکلات را تجربه میکنند. ماژول کنترلی برای تعویض ژنراتور تنها مسئلهای نیست که در آن تعداد پینهای اتصالدهنده باید با هم مطابقت داشته باشند. شما باید محدوده ورودی ولتاژ، انواع سیگنالهای سنسور، پشتیبانی از پروتکلهای ارتباطی (بهویژه در موتورهایی که دارای ECU هستند) و مقادیر پیشفرض منطق حفاظتی را تأیید کنید. فرض اینکه ماژولهای مختلف سازندگان مختلف — حتی درون یک خانواده محصولی واحد — قابلیت سازگاری متقابل دارند، یک اشتباه رایج و قابل پیشگیری در تأمین مواد است.
نکاتی که باید هنگام تأمین ماژول جایگزین بدانید
هنگام تعویض ماژول کنترل ژنراتور، مشخصات رابط سنسور به اندازه فهرست ویژگیهای ماژول اهمیت دارد. ماژولی که برای سنسورهای آنالوگ ۱۲ ولت رتبهبندی شده است، نمیتواند سیستم ۲۴ ولت را بهدرستی بخواند. ماژولی که از CAN J1939 پشتیبانی نمیکند، قادر به ارتباط با ECU موتور Cummins QSX نیست. تأیید این جزئیات پیش از ثبت سفارش — نه پس از دریافت کالا و کشف عدم تطابق — هم زمان و هم هزینه را صرفهجویی میکند.
تأمینکنندگانی که دادههای شفافی درباره سازگاری ارائه میدهند — از جمله محدوده ولتاژ ورودی، انواع سیگنالهای سنسور و پشتیبانی از پروتکل موتور — تصمیمگیری در زمینه تأمین را بهطور قابلتوجهی آسانتر میکنند. برای یک قطعه که در مرکز سیستم حفاظت ژنراتور قرار دارد، مستندات فنی روشنترین نشانه این است که آن قطعه واقعاً در کاربرد مورد نظر عمل خواهد کرد.
خلاصه
ماژول کنترل ژنراتور لایهٔ تصمیمگیری یک ژنراتور دیزلی یا گازی است. این ماژول بهطور مداوم دادههای حسگرها را از موتور و سیستم برقی میخواند، سیگنالهای آنالوگ را به مقادیر دیجیتال تبدیل میکند، مقادیر خواندهشده را با آستانههای تعیینشده مقایسه میکند و شرایط خرابی را به اقدامات حفاظتی تبدیل میکند: هشدارها، خاموشسازیهای کنترلشده یا توقفهای اضطراری. ماژولهای کنترل دیجیتال این قابلیتها را با منطق AMF/ATS، ارتباط از طریق باس CAN با ECU ژنراتور و پارامترهای قابل تنظیم در محل گسترش میدهند. آشنایی با نحوهٔ عملکرد این زنجیرهٔ پردازشی به خریداران کمک میکند تا ماژول جایگزین مناسب را انتخاب کنند و برای مهندسان نگهداری نقطهٔ شروع روشنتری در تشخیص خطاهای مربوط به کنترل فراهم میسازد.






