
 EN
မော်တာထိန်းချုပ်မှုမော်ဒျူးဆိုသည်မှာ အဘယ်နည်း။ ၎င်းသည် စိန်ဆာဒေတာများကို မည်သို့ဖတ်ရှုပါသနည်း။
ဒီဇယ် ဂျင်နရေတာဆက်များကို အချိန်ကြာမြင့်စွာ အလုပ်လုပ်ပြီးနောက် အများစုသော နည်းပညာပုဂ္ဂိုလ်များသည် အလားတူပုံစံကို သတိထားမိကြသည်။ ဝယ်သူများသည် အလျှပ်စစ်မော်တာ (alternator) သို့မဟုတ် အင်ဂျင်ကို အဓိကထားပြီး ထိန်းချုပ်မော်ဒျူလ်ကို နောက်ဆုံးတွင် စဉ်းစားလေ့ရှိသည်။ ထိုသို့သော အမှားမှာ အလွန်အရေးကြီးသည်။ ဂျင်နရေတာ ထိန်းချုပ်မော်ဒျူလ်သည် စက်သည် အမိန့်အတိုင်း စတင်လေ့ရှိသလား၊ လုံခြုံသည့် အကန့်အသတ်များအတွင်း လုပ်ဆောင်နေသလား၊ အခက်အခဲတစ်စုံတစ်ရာ ဖြစ်ပွားပါက အလိုအလျောက် ပိတ်သွားသလား စသည်တို့ကို ဆုံးဖြတ်ပေးသည်။ ထိုမော်ဒျူလ်၏ လုပ်ဆောင်ချက်များနှင့် အင်ဂျင်နှင့် လျှပ်စစ်စနစ်များမှ ရရှိသည့် စင်ဆာဒေတာများကို မည်သို့ အသုံးပြုသည်ကို နားလည်ခြင်းသည် အစားထိုးပေးသည့် အစိတ်အပိုင်းများကို ရှာဖွေသူများ၊ ဂျင်ဆက်ကို သတ်မှတ်သူများ သို့မဟုတ် အကွက်အမှားကို ရှာဖွေသူများအတွက် အလွန်အရေးကြီးပါသည်။
ဂျင်နရေတာ ထိန်းချုပ်မော်ဒျူလ်ဆိုသည်မှာ အဘယ်နည်း။
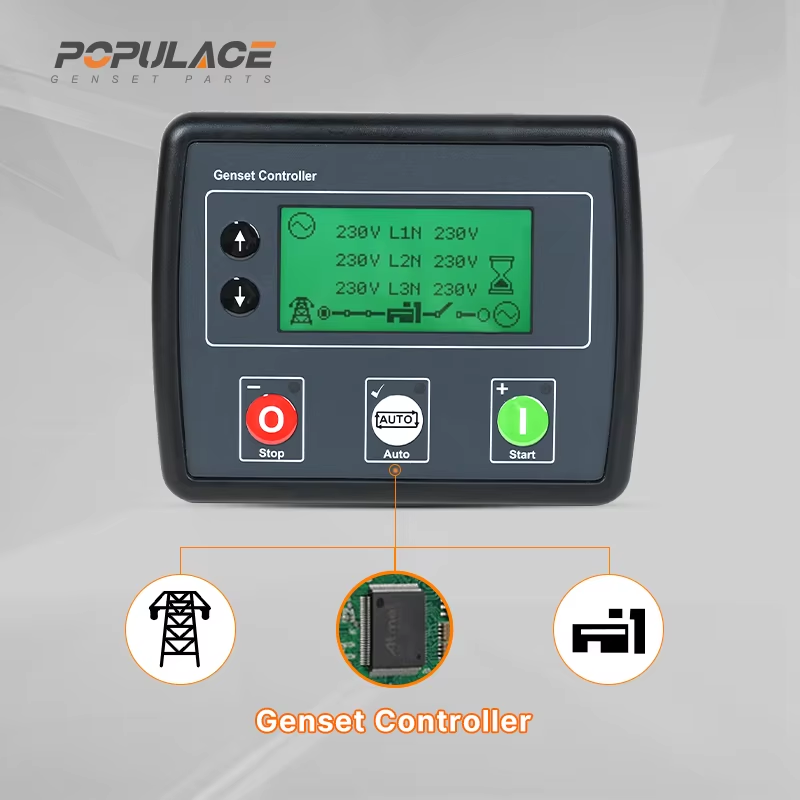
ဂျင်နရေတာ ထိန်းချုပ်မှု မော်ဒျူယ်သည် ဒီဇယ် သို့မဟုတ် ဂက်စ် ဂျင်နရေတာ စက်စုံကို လည်ပတ်နေစဉ် စောင်းကြည့်ခြင်း၊ စီမံခန့်ခွဲခြင်းနှင့် ကာကွယ်ခြင်းတို့အတွက် အထူးပြုထားသော အီလက်ထရောနစ် ထိန်းချုပ်မှုကိရိယာဖြစ်သည်။ လုပ်ဆောင်ချက်အရ ဤမော်ဒျူယ်သည် ဂျင်နရေတာ စက်စုံအသုံးပြုမှုအတွက် အထူးပြုထားသော ပရိုဂရမ်မ်လေးဘ်လော်ဂစ် ကန်ထ်ရိုလာ (PLC) အမျိုးအစားတစ်မျိုးဖြစ်သည်။ ယေဘုယျအသုံးပြုသော PLC များနှင့် ကွဲပါသည်များမှာ ဂျင်နရေတာ စက်စုံအတွက် အထူးပြုထားသော လော်ဂစ်များ (စတင်ခြင်းနှင့် ရပ်ခြင်း အစီအစဥ်များ၊ လော့ဒ် အပ်လော့ဒ် စီမံခန့်ခွဲမှု၊ ကာကွယ်ရေး နှုန်းထားများနှင့် အလှမ်းသတိပေးမှု စီမံခန့်ခွဲမှု) ဖြင့် ကြိုတင်တပ်ဆင်ပေးထားခြင်းဖြစ်သည်။
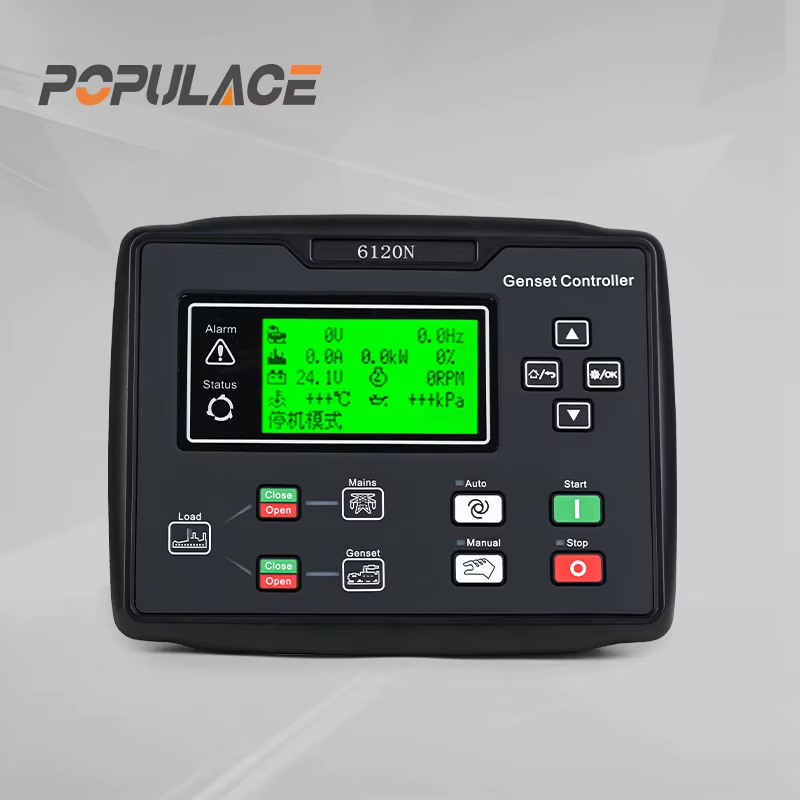
စကားလုံးများ မှုန်းစက်ထိန်းချုပ်ဘုတ် ,ဂျင်နရေတာ ထိန်းချုပ်မှု မော်ဒျူယ် , နှင့် ဒစ်ဂျစ်တယ် ထိန်းချုပ်မှု မော်ဒျူယ် ဂျင်နရေတာ စက်စုံ ဤအသုံးအနှုန်းများသည် အတူတူသော အစိတ်အပိုင်းအမျိုးအစားကို ရည်ညွှန်းသော်လည်း ထုတ်လုပ်သူများနှင့် မော်ဒယ်များအလိုက် လုပ်ဆောင်ချက်များသည် ကွဲပါသည်။ ရိုးရှင်းသော အနာလော့ဂ် ရিলေးအခြေပြု မော်ဒျူယ်များသည် အခြေခံသော စတင်ခြင်းနှင့် ရပ်ခြင်း လုပ်ဆောင်ချက်များနှင့် အလွန်များပြားသော ဗို့အားကို ဖျက်သိမ်းခြင်းတို့ကို လုပ်ဆောင်သည်။ အပြည့်အဝ ဒစ်ဂျစ်တယ် ထိန်းချုပ်မှုကိရိယာများသည် CAN ဘေးစ် ဆက်သွယ်ရေး၊ အဝ remote စောင်းကြည့်ခြင်းနှင့် ပြောင်းလဲနိုင်သော ကာကွယ်ရေး ကြောင်းကြောင်းများကို ထည့်သွင်းပေးထားသည်။
Aဂျင်နရေတာ ECU ဆက်စပ်နေသော်လည်း မတူညီသော အယူအဆတစ်ခုဖြစ်သည်- ၎င်းသည် လျှပ်စစ်နည်းဖြင့် ထိန်းချုပ်သော မော်တာများတွင် ထိုးသွင်းခြင်း အချိန်နှင့် လောင်စာပေးပို့မှုကို စီမံခန့်ခွဲသော မော်တာ၏ အီလက်ထရောနစ် ထိန်းချုပ်ရေး ယူနစ်ကို သီးသန့် ရည်ညွှန်းသည်။ တချို့ ဒစ်ဂျစ်တယ် ထိန်းချုပ်ရေး မော်ဂျူးများတွင် J1939 CAN bus မှတစ်ဆင့် ECU ဆက်သွယ်မှုကို ပေါင်းစပ်ထားပြီး ဂျင်နရေတာ ထိန်းချုပ်ရေးစနစ်နှင့် အင်ဂျင် ECU ကို မျှဝေသော ဒေတာကွန်ရက်တစ်ခုသို့ ချိတ်ဆက်ပေးသည်။
အာရုံခံကိရိယာဝင်ရောက်မှု: မော်ဂျူးက ဘာဖတ်သလဲ
မော်ဂျူးရဲ့ အလုပ်က အာရုံခံကိရိယာ ဒေတာနဲ့ စပါတယ်။ သာမန် ဒီဇယ် ဂျင်နီဆက်မှာ အာရုံခံကိရိယာ ခြောက်မျိုးနဲ့ ချိတ်ဆက်ထားတယ်။
- Voltage နှင့် current sensor များ လျှပ်စစ်ဓာတ်အား အခြေအနေကို အဓိက ပြသပေးရန်အတွက် အဆင့်အားလုံးမှ ထွက်ပြေးအားလျှပ်စစ်နှင့် ဂျင်နရေတာလျှပ်စစ်ကို သုံးရန် လိုအပ်ပါသည်။
- ကြိမ်နှုန်းစင်ဆာ — အလျာန်တာ ထွက်ရှိမှု ကြိမ်နှုန်းမှတစ်ဆင့် မတိုက်ရိုက် အင်ဂျင်အလျင်ကို တိုင်းတာသည်။ ကြိမ်နှုန်း ကျဆင်းခြင်းသည် ဝန်ပိသော (သို့) အလျင်နည်းသော အင်ဂျင်ကို ညွှန်ပြသည်။
- น้ำมันအားပိုင်းဆိုင်ရာ ဆိုင်ရာ — အရေးအကြီးဆုံး ထည့်သွင်းမှုများအနက် တစ်ခုဖြစ်သည်။ ဆီဖိအားနည်းခြင်းသည် ထိန်းချုပ်မော်ကွန်း ပုံစံ အားလုံးနီးပါးတွင် ချက်ချင်း ပိတ်သိမ်းမှုကို ဖြစ်ပေါ်စေသည်။
- ရေခဲအပူချိန်စက်မှတ်သားကိရိယာ — အင်ဂျင် အပူချိန်ကို စောင့်ကြည့်ပြီး အပူလွန်ကဲမှု ရှိကြောင်း တွေ့ရှိပါက ပိတ်သိမ်းမှုကို စတင်သည်။
- လောင်စာအဆင့်စက် — ပိုက်လောင်စာတန်ခေါင်းအဆင့်ကို ခြောက်သည့်အထိ စောင်းမှုဖြင့် စောစောသိရှိနိုင်ပါသည်။
- အင်ဂျင်အမြန်နှုန်းစက် (RPM) — အီလက်ထရွန်နစ်ဖြင့် ထိန်းချုပ်ထားသော အင်ဂျင်များတွင် ထိန်းခုပ်မော်ဒျူးသည် RPM ကို တိုက်ရိုက်ဖတ်ပြီး အမြန်လွန်ခြင်းအခြေအနေများကို သိရှိနိုင်ပါသည်။
အသက်အရွယ်များသော မိုင်ခရိုဖုန်းများတွင် စက်များသည် အနာလော့ဂ် ဗို့အားအချက်ပေးမှုများကို မော်ဒျူး၏ အထည်သို့ တိုက်ရိုက်ပေးပါသည်။ ခေတ်မှီ မိုင်ခရိုဖုန်းများတွင် မိုင်ခရိုဖုန်း ECU ရှိသည့်အတွက် စက်အချက်အလက်များသည် CAN ဘော့စ်ကွန်ရက်ပေါ်တွင် လှည့်ပါသည်။ ထိန်းခုပ်မော်ဒျူးသည် အနာလော့ဂ်အချက်အလက်များကို မဟုတ်ဘဲ အဓိပ္ပာယ်ဖွင့်ထားသော အချက်အလက်ပက်ကေ့များကို ဖတ်ပါသည်။
မော်ဒျူးသည် စက်အချက်အလက်များကို မည်သို့ ဖြစ်စေသနည်း
ဒစ်ဂျစ်တယ် ထိန်းခုပ်မော်ဒျူးမိုင်ခရိုဖုန်းအတွင်း ဖြစ်စေသည့် လုပ်ငန်းစဉ်သည် လေးမျောင်းဆင်းသည့် အဆင့်များဖြစ်သည်။ ရယူခြင်း၊ ပေါင်းစပ်ခြင်း၊ နှိုင်းယှဉ်ခြင်းနှင့် လုပ်ဆောင်ခြင်း။
အချက်ပေးမှု ရယူခြင်းနှင့် အနာလော့ဂ်မှ ဒစ်ဂျစ်တယ်သို့ ပေါင်းစပ်ခြင်း
အနော်လော်ဂ် စင်ဆာ စိုက်နယ်များသည် စင်ဆာအမျိုးအစားပေါ် မူတည်၍ အများအားဖြင့် ၀–၅ ဗော်လ် သို့မဟုတ် ၄–၂၀ မီလီအမ်ပီယာ ဖြစ်ပြီး မော်ဂျူယ်၏ အင်ပုတ်ခ် ချန်နယ်များသို့ ဝင်ရောက်လာသည်။ အတွင်းပါ မိုက်ခရိုပရိုဆက်ဆာသည် ဤစိုက်နယ်များကို ပုံမှန်အတိုင်း နမူနာယူပါသည်။ အထူးသဖြင့် ကာကွယ်ရေးအတွက် အရေးကြီးသော အင်ပုတ်ခ်များအတွက် ၁၀၀ မီလီစက္ကန့် တွင် တစ်ကြိမ် သို့မဟုတ် ထိုထက်မြန်သည့် အချိန်များတွင် နမူနာယူပါသည်။ ထို့နောက် အနော်လော်ဂ်မှ ဒစ်ဂျစ်တယ်သို့ ပြောင်းလဲပေးသည့် အနော်လော်ဂ်-မှ-ဒစ်ဂျစ်တယ် ကွန်ဗာတာ (ADC) ကို အသုံးပြု၍ ဒစ်ဂျစ်တယ်တန်ဖိုးများသို့ ပြောင်းလဲပါသည်။ CAN ဘော့စ် အင်တာဖေးများပါသော မော်ဂျူယ်များတွင် ကွန်ရက်ချိတ်ဆက်ထားသော စင်ဆာများအတွက် ADC အဆင့်ကို ကျော်လွန်ပြီး အသုံးပြုသည့် ဒစ်ဂျစ်တယ်တန်ဖိုးများကို တိုက်ရိုက် လက်ခံရယ်သည်။
နယ်နိမ့် နှိုင်းယှဉ်ခြင်း
ဒစ်ဂျစ်တယ်ဖြစ်ပြီးနောက် စင်ဆာဖတ်မှုတိုင်းသည် ကြိုတင်သတ်မှတ်ထားသော နယ်နိမ့်များနှင့် နှိုင်းယှဉ်ပါသည်။ စက်ရုံများတွင် ဤနယ်နိမ့်များကို အများအားဖြင့် စံသတ်မှတ်ချက်များအဖြစ် သတ်မှတ်ပါသည်။ ဥပမါ - အဆီဖိအားနိမ့်ခြင်းကြောင့် ပိတ်ပေးရန် ၀.၅–၁.၀ ဘာ အထိ သတ်မှတ်ခြင်းဖြစ်သည်။ နည်းပညာရှင်များသည် မော်ဂျူယ်၏ ပါရာမီတာ အင်တာဖေးမှတစ်ဆင့် ဤနယ်နိမ့်များကို ညှိနောက်ပြုလုပ်နိုင်သည်။ ဖတ်မှုတန်ဖိုးသည် သတ်မှတ်ထားသော ကန့်သတ်ချက်ကို ကျော်လွန်ပါက မော်ဂျူယ်သည် ဤအခြေအနေကို အမှတ်အသားပေးပြီး ဆုံးဖြတ်ချက်ချမှတ်ရန် အဆင့်သို့ ပို့ပေးပါသည်။
ဆုံးဖြတ်ချက်နှင့် အထွက် အမိန့်
မော်ဂျူယ်၏ ထိန်းချုပ်မှု ယေဘုယျသဘောတရားသည် အမှတ်အသားပေးထားသော အခြေအနေတိုင်းကို တုံ့ပြန်မှုတစ်ခုနှင့် ဆက်စပ်ပေးသည် - သတိပေးခေါ်သံ၊ အချိန်သတ်မှတ်ထားသော ပိတ်ခြင်း သို့မဟုတ် ချက်ချင်း အရေးပေါ် ရပ်နားခြင်း။ သတိပေးခေါ်သံနှင့် ပိတ်ခြင်းကြား ကွာခြားချက်သည် နေ့စဉ်လုပ်ဆောင်မှုတွင် အရေးကြီးသည်။ အပူချိန်မြင့်မားမှု သတိပေးခေါ်သံသည် ပုံမှန်အားဖြင့် သတိပေးခေါ်သံ ထွက်ပေါ်မှုနှင့် မော်တော်ဂျင်နေရာထိန်းချုပ်ဘုတ်ပေါ်ရှိ LED ကို ဖွင့်ပေးသော်လည်း မော်တော်ဂျင်နေရာကို လုပ်ဆောင်နေစေသည်။ အဆီဖိအား အလွန်နိမ့်ကုန်ခြင်းကို ဖော်ပြသည့် ဖတ်ရှုမှုသည် အတိအကျပဲ အပျက်အစီးဖြစ်သည် - မော်ဂျူယ်သည် အချိန်နှောင်းမှုမရှိဘဲ အဆီစိုက်ခေါ် ဆေးလုပ်ဆောင်မှုနှင့် စတာတာ ဆာကျူအီးတ်ကို ချက်ချင်း ဖျက်သော်လည်း လော့ဒ်အခြေအနေအတွက် အချိန်နှောင်းမှု မရှိပါ။
အလိုအလျောက် မိုင်းန်း ပျက်စီးမှု (AMF) လုပ်ဆောင်ခွင့်ရှိသည့် မော်တော်ဂျင်နေရာများတွင် မော်ဂျူယ်သည် အပြင်ပိုင်းမှ ဝိုင်ယာမှ မိုင်းန်း ဗို့အားကို ဖတ်ရှုသည်။ မိုင်းန်း ဗို့အားသည် လက်ခံနိုင်သည့် စံနှုန်းများအောက်သို့ ကျဆင်းသောအခါ AMF အစီအစဥ်သည် စတင်သည် - မော်ဂျူယ်သည် မော်တော်ဂျင်နေရာ စတင်ခြင်း စက်စွဲကို စတင်ပေးပြီး မော်တော်ဂျင်နေရာမှ ထွက်ပေါ်လာသည့် အသံအမြဲတမ်းနှုန်းနှင့် ဗို့အားကို တည်ငြိမ်သည့် အဆင့်သို့ ရောက်ရှိလာမှုကို စောင်းကြည့်ပြီး အလိုအလျောက် ပြောင်းလဲမှု စွဲကို လော့ဒ်ကို ပြောင်းလဲရန် အမိန့်ပေးသည်။ မော်ဂျူယ်၏ ပုံစံသတ်မှတ်မှုနှင့် အင်ဂျင် ကြိုးစားမှု အချိန်ပေါ် မူတည်၍ ဤအစီအစဥ်သည် ပုံမှန်အားဖြင့် စက္ကန်း ၁၀ မှ ၃၀ အထိ ပြီးမော်သည်။
အနာလော့ဂ်နှင့် ဒစ်ဂျစ်တယ် ထိန်းချုပ်မော်ဂျူးများ - လက်တွေ့ကွာခြားချက်
အနာလော့ဂ်နှင့် ဒစ်ဂျစ်တယ် မျှော်မှော်ထိန်းချုပ်ဘုတ်များကြား ကွာဟချက်သည် လုပ်ဆောင်ချက်စာရင်းထက် ပိုမိုနက်ရှိုင်းပါသည်။ အနာလော့ဂ် မော်ဂျူးများတွင် ရီလေးလော့ဂစ်နှင့် နှိုင်းယှဉ်စက်ဆားကစ်များ အသုံးပြုထားပြီး ကာကွယ်မှုနယ်နိမ့်များကို ရုပ်ပိုင်းဆိုင်ရာ ပေါ့တင်ရှီယိုမီတာများဖြင့် သတ်မှတ်ထားကာ လုပ်ဆောင်မှုများသည် ဆော့ဖ်ဝဲအခြေပြုမှုထက် လျှပ်စစ်နည်းလမ်းဖြင့် ဖြစ်ပါသည်။ ၎င်းတို့သည် ရိုးရှင်းပြီး ခိုင်မာသော်လည်း တပ်ဆင်ပြီးစီးချိန်အပြီးတွင် ပြောင်းလဲနိုင်စွမ်းမရှိသလို ဖြစ်ရပ်မှတ်တမ်းများလည်း မရှိပါ။
လက်ရှိ မျှော်မှော်စက်စု တပ်ဆင်မှုများတွင် အများဆုံးအသုံးပြုနေသော ဒစ်ဂျစ်တယ် ထိန်းချုပ်မော်ဂျူးများတွင် မိုက်ခရိုပရိုဆက်ဆာများနှင့် ဖိုင်းဝဲဖြင့်သတ်မှတ်ထားသော လော့ဂစ်များ အသုံးပြုထားပါသည်။ ၎င်းတို့တွင် ပြင်ဆင်နိုင်သော ပါရာမီတာများ၊ ဖြစ်ရပ်မှတ်တမ်းများ၊ ဆီးရီးယယ် (သို့) CAN ဆက်သွယ်မှုများ ပါဝင်ပြီး အဆင့်မြင့်မော်ဒယ်များတွင် GPRS (သို့) Ethernet မှတစ်ဆင့် ဝေးလံသောဝင်ရောက်မှုကို ပံ့ပိုးပေးပါသည်။ အလဲအလှယ်မှာ ရှုပ်ထွေးမှုဖြစ်ပြီး ဒစ်ဂျစ်တယ် မော်ဂျူးသည် မှန်ကန်သော ဖိုင်းဝဲပြင်ဆင်မှုလိုအပ်ပြီး အင်ဂျင်ပလက်ဖောင်းများနှင့် တူညီမှုပြဿနာများကို ပိုမိုခံစားရနိုင်ပါသည်။
အသုံးပြုနိုင်မှုသည် ဝယ်သူများ အများဆုံး ပြဿနာရှိလေ့ရှိသည့်နေရာဖြစ်သည်။ မော်တော်ယောင်အစားထိုးရန် ထိန်းချုပ်မော်ဂျူလ်ကို ရွေးချယ်ရာတွင် ကြိုးဆက်မှုအများအပြားကို ကူးစက်ခြင်းသည် အရေးကြီးသည့်အချက်မဟုတ်ပါ။ ဗို့အားထည့်သွင်းမှုအကွာအဝေး၊ စက်မှုအာရှားမှုများ၏ အများအပြားအများအပြား၊ ဆက်သွယ်ရေးပရိုတိုကော်လ်များကို အထောက်အပံ့ပေးမှု (အထူးသဖြင့် ECU ပါသည့် အင်ဂျင်များတွင်) နှင့် ကာကွယ်ရေးဆောင်းပါများ၏ အခြေခံအက်စ်ထ်များကို အတည်ပြုရန် လိုအပ်ပါသည်။ ထိန်းချုပ်မော်ဂျူလ်များကို မတူညီသည့် ထုတ်လုပ်သူများမှ ထုတ်လုပ်ထားသည့် မော်ဒယ်များအကြား အသုံးပြုနိုင်မှုကို ယုံကြည်ခြင်းသည် အဖြစ်များပြီး ရှောင်လွဲနိုင်သည့် ဝယ်ယူမှုအမှားဖြစ်သည်။
အစားထိုးမော်ဂျူလ်ကို ဝယ်ယူရာတွင် သိထားရမည့်အချက်များ
မော်တော်ယောင်ထိန်းချုပ်မော်ဂျူလ်ကို အစားထိုးရာတွင် စက်မှုအာရှားမှုများ၏ အင်တာဖေးအသေးစိတ်အချက်များသည် မော်ဂျူလ်၏ လုပ်ဆောင်ခွင့်များစာရင်းနှင့် အတူ အရေးကြီးသည်။ ၁၂ ဗို့အား အနာလော့ဂ်စက်မှုအာရှားများအတွက် အဆင့်သတ်မှတ်ထားသည့် မော်ဂျူလ်သည် ၂၄ ဗို့အားစနစ်ကို တိကျစွာဖတ်ရှုနိုင်မည်မဟုတ်ပါ။ J1939 CAN အထောက်အပံ့မပါသည့် မော်ဂျူလ်သည် Cummins QSX အင်ဂျင် ECU နှင့် ဆက်သွယ်နိုင်မည်မဟုတ်ပါ။ မှာယူမှုကို ပြုလုပ်မှုမှီ ဤအသေးစိတ်အချက်များကို အတည်ပြုခြင်းသည် မှာယူမှုကို လက်ခံရှိသည့်အခါတွင် မက်ခ်ပ်မှုကို တွေ့ရှိရခြင်းကို ရှောင်လွဲပေးပြီး အချိန်နှင့် စရိတ်နှစ်များကို ချွေတာပေးပါသည်။
အထည့်အသုံးပြုရန် ဗို့အားအကွာအဝေး၊ စင်ဆာအချက်အလက်အမျိုးအစားများနှင့် အင်ဂျင်ပရိုတိုကောလ်များကို ရှင်းလင်းစွာဖော်ပြထားသည့် ပေးသွင်းသူများသည် ဝယ်ယူရေးဆုံးဖြတ်မှုကို အတော်လေး လွယ်ကူစေပါသည်။ ဂျင်နေရေးတာ၏ ကာကွယ်ရေးစနစ်၏ ဗဟိုတွင် တပ်ဆင်ထားသည့် အစိတ်အပိုင်းအတွက် နည်းပညာဆိုင်ရာ စာရွက်စာတမ်းများသည် ထိုအစိတ်အပိုင်းသည် ရည်ရွယ်ထားသည့် အသုံးပြုမှုတွင် အမှန်တကယ် အလုပ်လုပ်နိုင်ကြောင်း အရှင်းလင်းဆုံး အချက်ပေးမှုဖြစ်ပါသည်။
အကျဉ်းချုပ်
ဂျင်နရေတာ ထိန်းချုပ်မှု မော်ဂျူယ်သည် ဒီဇယ် သို့မဟုတ် ဂက်စ် ဂျင်နရေတာစက်အတွက် ဆုံးဖြတ်ချက်ချမှတ်ရေး အလွှာဖြစ်သည်။ ယင်းမော်ဂျူယ်သည် အင်ဂျင်နှင့် လျှပ်စစ်စနစ်များမှ စီန်ဆာများ၏ အချက်အလက်များကို အဆက်မပါ ဖတ်ယူပြီး အနာလော့ဂ် စိုက်နိုင်မှုများကို ဒစ်ဂျစ်တယ်တန်ဖိုးများသို့ ပေါ်လောက်စေကာ တန်ဖိုးများကို စံချိန်များနှင့် နှိုင်းယှဉ်ပါသည်။ ထို့နောက် အက်ရှင်များကို အသိပေးခြင်း၊ ထိန်းချုပ်ထားသော ပိတ်ခြင်း သို့မဟုတ် အရေးပေါ် ရပ်ခြင်းတို့အဖြစ် ပြောင်းလဲပေးပါသည်။ ဒစ်ဂျစ်တယ် ထိန်းချုပ်မော်ဂျူယ်များသည် AMF/ATS ယေဘုယျ အခြေခံမှုများ၊ ဂျင်နရေတာ ECU နှင့် CAN ဘော့စ် ဆက်သွယ်မှုများနှင့် လုပ်ငန်းခွင်တွင် ညှိနှိုင်းနိုင်သော ပါရာမီတာများဖြင့် ထိုအခြေခံမှုများကို ထပ်မံတိုးချဲ့ပေးပါသည်။ ဤ အလုပ်လုပ်မှု အဆင့်ဆင့်ကို နားလည်ခြင်းဖြင့် ဝယ်သူများသည် သင့်တော်သော အစားထိုးမော်ဂျူယ်ကို ရွေးချယ်နိုင်ပြီး ထိန်းသိမ်းရေး အင်ဂျင်နီယာများသည် ထိန်းချုပ်မှုနှင့် သက်ဆိုင်သော အက်ရှင်များကို ရှာဖွေရာတွင် ပိုမိုရှင်းလင်းသော အစပိုင်းကို ရရှိနိုင်ပါသည်။






