
 EN

Pengendali Kecepatan Genset: Elektronik versus Mekanis
Pengatur kecepatan genset adalah bagian dari sistem pengaturan yang menjaga mesin diesel tetap berada di dekat kecepatan yang ditentukan saat beban berubah. Karena frekuensi alternator mengikuti kecepatan mesin, keputusan pengendalian kecepatan yang buruk dapat menyebabkan ketidakstabilan frekuensi, pemulihan lambat, hunting, atau pembagian beban yang tidak lancar. Bagi pembeli teknis, pertanyaan yang berguna bukan sekadar “elektronik atau mekanis?”, melainkan metode kendali mana yang paling sesuai dengan mesin, aktuator, siklus kerja, dan mode operasi.
Perbandingan ini disusun dari sudut pandang suku cadang pengganti dan proses commissioning. Mulailah dengan susunan governor mesin yang sudah ada, lalu konfirmasikan aktuator, sinyal pickup, kabel, serta persyaratan setpoint sebelum memilih pengendali kecepatan genset apa pun.
Fungsi pengendali kecepatan genset
Pengendali membandingkan kecepatan aktual mesin dengan kecepatan target, lalu mengubah pasokan bahan bakar melalui mekanisme governor atau aktuator listrik. Pada genset 50 Hz, kecepatan target umumnya berkaitan dengan 1.500 rpm untuk alternator empat kutub; pada genset 60 Hz, kecepatan target umumnya berkaitan dengan 1.800 rpm. Angka-angka tersebut menggambarkan hubungan antara kecepatan dan frekuensi, bukan instruksi commissioning universal. Kecepatan nominal yang benar harus diambil dari dokumentasi mesin dan alternator.
Sebuah governor mekanis melakukan umpan balik ini secara mekanis, biasanya melalui flyweight dan pegas. Pengatur kecepatan genset elektronik menggunakan sinyal kecepatan listrik, papan kontrol, dan aktuator. Keduanya mampu mengatur kecepatan; perbedaan keduanya menjadi lebih jelas ketika beban berubah dengan cepat atau ketika beberapa unit harus berbagi beban.
Governor mekanis: umpan balik sederhana pada mesin
Governor mekanis dihargai karena konstruksinya yang langsung serta kemandiriannya dari papan kontrol terpisah. Saat kecepatan mesin meningkat, gaya sentrifugal menggerakkan flyweight dan mengurangi bahan bakar; saat kecepatan menurun, gaya pegas meningkatkan pasokan bahan bakar. Susunan ini dapat praktis untuk mesin dengan beban tetap, unit siaga dasar, atau aplikasi di mana mesin asli dirancang khusus untuk menggunakan governor mekanis.
Komprominya adalah rentang penyesuaian dan fleksibilitas respons. Ketegangan pegas, gesekan penghubung, keausan, serta jarak tempuh aktuator semuanya memengaruhi perilaku sistem. Suatu sistem mekanis mungkin mampu mempertahankan kecepatan yang layak pakai di bawah beban stabil, namun menunjukkan gerak frekuensi yang lebih terlihat saat terjadi lonjakan beban dibandingkan sistem elektronik yang cocok secara optimal. Hal ini bukanlah cacat secara mutlak; melainkan soal regulasi yang diperlukan serta kondisi keseluruhan mekanisme pengendali bahan bakar.
Governor elektronik: pengendalian berbasis sinyal untuk beban yang berubah-ubah
Pengendali kecepatan genset elektronik membaca kecepatan mesin, membandingkannya dengan acuan yang dipilih, lalu memberi perintah kepada aktuator untuk menyesuaikan pasokan bahan bakar. Keunggulan utamanya adalah kemampuan penyetelan: teknisi dapat mengatur parameter terkait respons sesuai prosedur pabrikan, bukan hanya mengandalkan pegas dan penghubung mekanis. Hal ini menjadikan pengendalian elektronik sangat cocok untuk unit genset industri dengan lonjakan beban yang sering terjadi, unit tenaga bergerak dengan permintaan yang bervariasi, serta instalasi yang memerlukan pengendalian terkoordinasi.
Ini juga memperkenalkan ketergantungan. Sinyal sensor kecepatan, catu daya pengendali, pentanahan, kabel berpelindung, kompatibilitas aktuator, dan pengaturan parameter semuanya penting. Sebuah papan tidak dapat mengkompensasi rel bahan bakar yang macet, aktuator yang lemah, celah pickup yang tidak tepat, atau masalah udara/bahan bakar. Saat penggantian, bandingkan seluruh loop pengaturan kecepatan secara menyeluruh alih-alih memesan pengendali hanya karena konektornya atau nama produknya terlihat familiar.
Aplikasi industri dan aplikasi bergerak memerlukan prioritas yang berbeda
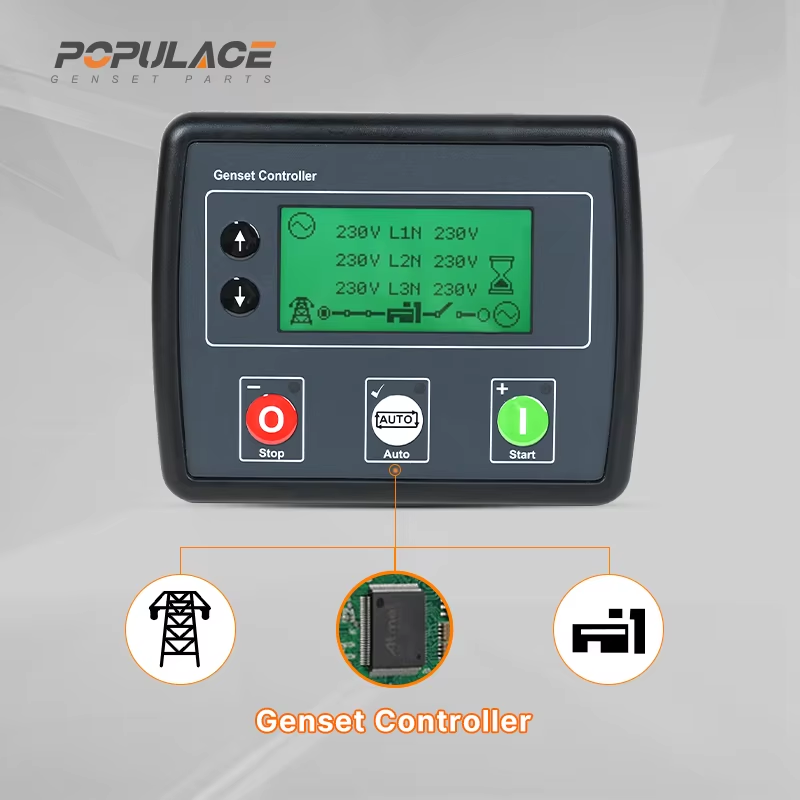
Instalasi generator industri sering kali mengutamakan pemulihan yang dapat diprediksi, penyetelan yang dapat diulang, serta integrasi dengan panel kendali set dg . Panel tersebut mungkin mengoordinasikan proses start, alarm, sinkronisasi, atau logika pembagian beban, sedangkan pengatur kecepatan menangani kecepatan mesin. Pertahankan pemisahan tanggung jawab tersebut saat melakukan perbaikan: alarm pada panel tidak otomatis berarti terjadi kesalahan pada pengatur kecepatan, dan pergantian pengatur kecepatan dapat memengaruhi perilaku yang diamati oleh panel.
Stasiun daya bergerak biasanya menghadapi getaran, kondisi lingkungan yang bervariasi, penanganan kabel, serta perubahan beban mendadak. Di sini, kualitas pemasangan bisa sama pentingnya dengan jenis pengendali. Lindungi konektor, verifikasi koneksi tanah, arahkan kabel pickup menjauh dari sumber gangguan noise sesuai kebutuhan pabrikan, dan dokumentasikan pengaturan akhir. Sebuah panel kendali Generac atau pengendali bermerek lain harus diidentifikasi berdasarkan kebutuhan antarmuka aktualnya; nama merek saja tidak menjamin kompatibilitas pengatur kecepatan.
Operasi isokronus versus operasi droop
Mode kendali memengaruhi pemilihan dan penyesuaian. Dalam mode isokronus, pengatur kecepatan berupaya mempertahankan kecepatan target konstan sehingga frekuensi tetap konstan ketika beban berubah. Mode ini sering berguna untuk satu unit genset yang memasok beban terisolasi. Dalam mode droop, referensi kecepatan diperbolehkan menurun seiring peningkatan beban. Kemiringan yang disengaja ini dapat membantu unit-unit paralel berbagi beban ketika keseluruhan sistem dikonfigurasi demikian.
Jangan menganggap droop sebagai pengganti universal untuk berbagi beban atau isochronous sebagai pengaturan paralel universal. Sistem paralel bergantung pada seluruh arsitektur kontrol, termasuk peralatan sinkronisasi dan berbagi beban. Ikuti dokumentasi mesin, governor, alternator, dan switchgear untuk mode dan urutan penyesuaian yang disetujui.
Cara membandingkan opsi pengendali tanpa mengejar label tertentu
- Sesuaikan masukan: konfirmasi pickup magnetik atau jenis sinyal kecepatan lainnya, kondisi sinyal yang diharapkan, serta susunan kabel.
- Sesuaikan keluaran: verifikasi bahwa pengendali dimaksudkan untuk aktuator yang terpasang beserta karakteristik listriknya.
- Sesuaikan aplikasi: bedakan antara operasi tetap dengan satu set nilai dari operasi beban variabel atau operasi paralel.
- Sesuaikan rencana layanan: pastikan teknisi dapat mengakses dokumentasi dan proses penyesuaian yang diperlukan.
- Bandingkan kesesuaian total, bukan hanya harga: papan dengan biaya terendah dapat menyebabkan waktu henti jika antarmukanya tidak sesuai dengan mesin.
Misalnya, katalog produk yang dikonfirmasi mencakup Kontroler Kecepatan Governor S6700H Unit Pengatur Kecepatan Generator Mesin Diesel dan Unit kontrol kecepatan pengatur kecepatan ESD5500E . Perlakukan ini sebagai pilihan produk yang harus dievaluasi berdasarkan kebutuhan loop pengaturan yang dikonfirmasi dari mesin, bukan sebagai pengganti yang dapat dipertukarkan. Jika lokasi juga memerlukan fungsi start/stop dan alarm, maka Modul Kontrol Mulai Otomatis Generator POPULACE DSE3110 termasuk dalam sisi panel kontrol sistem dan harus dinilai secara terpisah.
Alur kerja penyesuaian dan kalibrasi yang aman
- Baca dokumentasi mesin, governor, aktuator, dan pengendali yang berlaku sebelum mengubah pengaturan.
- Periksa hubungan mekanis, kondisi sistem bahan bakar, gerakan aktuator, konektor, grounding, dan jalur penginderaan kecepatan.
- Konfirmasi kecepatan nominal serta mode isokronus atau droop yang dimaksudkan untuk lokasi tersebut.
- Mulailah dengan pengaturan dasar dari pabrikan; lakukan satu perubahan kecil pada satu waktu dan catat perubahannya.
- Amati stabilitas tanpa beban, lalu terapkan perubahan beban terkendali hanya berdasarkan prosedur lokasi yang memenuhi syarat.
- Hentikan dan selidiki secara menyeluruh gejala hunting yang terus-menerus, alih-alih terus-menerus meningkatkan gain atau sensitivitas.
Apengatur kecepatan Cummins pencarian harus mengikuti disiplin yang sama: konfirmasi model mesin, aktuator dan susunan pickup yang ada, serta informasi pengganti yang disetujui. Kompatibilitas merupakan pertanyaan sistem yang terdokumentasi, bukan sekadar kecocokan kata kunci.
Lakukan pemilihan berdasarkan sistem operasi
Governor mekanis dapat tetap menjadi solusi yang masuk akal untuk mesin dengan tugas sederhana dan stabil. Pengatur kecepatan genset elektronik sering kali merupakan pilihan yang lebih adaptif bila respons transien, penyesuaian yang dapat diulang, atau operasi terkoordinasi menjadi faktor penting. Dalam kedua kasus tersebut, pemilihan dimulai dari verifikasi kompatibilitas dan diakhiri dengan commissioning terkendali. Pendekatan ini melindungi kualitas frekuensi, menghindari pergantian papan yang tidak perlu, serta memberikan tim pengadaan dasar yang lebih jelas dalam membandingkan opsi.





