
 EN

ဂျင်နရေတာ အမြန်နှုန်း ထိန်းချုပ်စက် - အီလက်ထရွန်နစ် နှင့် မက်ကန်းနစ်
ဂျင်ဆက် အမြန်နှုန်း ထိန်းချုပ်စနစ်သည် ဒီဇယ်အင်ဂျင်ကို ဖော်ပေးထားသော အမြန်နှုန်းနှင့် နီးစပ်စေရန် အုပ်ချုပ်မှုစနစ်၏ အစိတ်အပိုင်းဖြစ်သည်။ အလျှပ်စစ်မှုန်းနှုန်းသည် အင်ဂျင်၏ အမြန်နှုန်းကို လိုက်နာသည့်အတွက် အမြန်နှုန်းထိန်းချုပ်မှု ဆုံးဖြတ်ချက်မှားယွင်းပါက မတည်ငြိမ်သော မှုန်းနှုန်း၊ ပြန်လည်ပေါ်ပေါက်မှုနှေးကွေးခြင်း၊ အင်ဂျင် တုန်ခါမှု (hunting) သို့မဟုတ် မသေချာသော ဘော်ဒီဖြန့်ဝေမှုတို့အဖြစ် ပေါ်ပေါက်လေ့ရှိသည်။ နည်းပညာအရ ဝယ်သူအတွက် အသုံးဝင်သော မေးခွန်းမှာ ရိုးရိုးရှင်းရှ်င်း “အီလက်ထရွန်နစ် သို့မဟုတ် မက်ကန်းနစ်လား” ဟု မေးခြင်းသာမက အင်ဂျင်၊ အက်ကျူအေတာ၊ အသုံးပြုမှု အချိန်ကာလနှင့် လုပ်ဆောင်မှု ပုံစံတို့နှင့် ကိုက်ညီသော ထိန်းချုပ်မှုနည်းလမ်းကို ရှာဖွေရန်ဖြစ်သည်။
ဒီနှိုင်းယှဉ်မှုကို အစားထိုးပစ္စည်းများနှင့် စတင်ခွင့်ပေးခြင်းအများအားဖြင့် ရှုထောင်ပါသည်။ အင်ဂျင်၏ လက်ရှိ အမြန်နှုန်းထိန်းချုပ်မှုစနစ်ကို အစပုလုပ်ပါ၊ ထို့နောက် အမြန်နှုန်းထိန်းချုပ်ကိရိယာ၊ စီးပွားရေးဆိုင်ရာ အမြန်နှုန်းအချက်အလက်၊ ဝိုင်ယာကြိုးချိတ်ဆက်မှုနှင့် အမြန်နှုန်းသတ်မှတ်ချက်လိုအပ်ချက်များကို အတည်ပြုပါ။ ထို့နောက်မှ မည်သည့် မိုင်ခရိုဂျင်န်အမြန်နှုန်းထိန်းချုပ်ကိရိယာကိုမှီခို၍ ရွေးချယ်ပါ။
မိုင်ခရိုဂျင်န်အမြန်နှုန်းထိန်းချုပ်ကိရိယာသည် လုပ်ဆောင်သည့်အရာ
ထိန်းချုပ်ကိရိယာသည် အင်ဂျင်၏ အမြန်နှုန်းအမှန်တကယ်နှင့် ပန်းတော်အမြန်နှုန်းကို နှိုင်းယှဉ်ပြီး အမြန်နှုန်းထိန်းချုပ်မှုစနစ် (သို့) လျှပ်စစ်အမြန်နှုန်းထိန်းချုပ်ကိရိယာမှတစ်ဆင့် လောင်စာပေးပေးမှုကို ပြောင်းလဲပါသည်။ ၅၀ ဟာတ်ဇ် စနစ်တွင် လောင်စာပေးပေးမှုသည် အများအားဖြင့် လေးခုပါ အလျှပ်စစ်မှုန်းမှုကို အခြေခံ၍ ၁၅၀၀ အမြန်နှုန်း (rpm) ဖြင့် သတ်မှတ်ပါသည်။ ၆၀ ဟာတ်ဇ် စနစ်တွင် ၁၈၀၀ အမြန်နှုန်း (rpm) ဖြင့် သတ်မှတ်ပါသည်။ ဤဂဏန်းများသည် အမြန်နှုန်းနှင့် မှုန်းမှုအကြား ဆက်စပ်မှုကို ဖော်ပြပါသည်။ သို့သော် စတင်ခွင့်ပေးခြင်းအတွက် အထွေထွေသတ်မှတ်ချက်များ မဟုတ်ပါ။ မှန်ကန်သည့် အမြန်နှုန်းကို အင်ဂျင်နှင့် အလျှပ်စစ်မှုန်းမှု စာရွက်စာတမ်းများမှ ရယူရပါမည်။
မက်ကန်းနစ်ခေါ် ဂေါ်ဘာနာသည် ဤပြုပြင်မှုကို ဖလိုက်ဝေတ်များနှင့် စပရင်များဖြင့် မက်ကန်းနစ်အားဖြင့် ဆောင်ရွက်ပါသည်။ အီလက်ထရွနစ် ဂင်စက်အမြန်နှုန်းထိန်းချုပ်စနစ်သည် လျှပ်စစ်အမြန်နှုန်းအချက်ပေးချက်၊ ထိန်းချုပ်ပေါ်ဒ်နှင့် အက်က်တျူးအေတာကို အသုံးပြုပါသည်။ အမြန်နှုန်းကို ထိန်းချုပ်နိုင်သည့် နည်းလမ်းနှစ်များဖြစ်သော်လည်း ဘောင်ဖော်မှုများ အလွန်မြန်မြန်ပြောင်းလဲသည့်အခါ သို့မဟုတ် စက်များစွာကို ဘောင်ဖော်မှုကို မျှဝေရန် လိုအပ်သည့်အခါတွင် နည်းလမ်းနှစ်များ၏ ကွာခြားချက်များကို ပိုမိုရှင်းလင်းစေပါသည်။
မက်ကန်းနစ်ခေါ် ဂေါ်ဘာနာ - အင်ဂျင်တွင် ရိုးရှင်းသော ပြုပြင်မှု
မက်ကန်းနစ်ခေါ် ဂေါ်ဘာနာများကို တိုက်ရိုက်တည်ဆောက်မှုရှိခြင်းနှင့် သီးခြားထိန်းချုပ်ပေါ်ဒ်များမှ လွတ်မ်းနေခြင်းတို့ကြောင့် တန်ဖိုးထားကြပါသည်။ အင်ဂျင်အမြန်နှုန်း မြင့်တက်လာသည့်အခါ ကြိုးစို့အားဖော်မှုကြောင့် ဖလိုက်ဝေတ်များ ရွေ့လျားပြီး လောင်စာကို လျော့ချပါသည်။ အမြန်နှုန်း ကျဆင်းသည့်အခါ စပရင်အားဖော်မှုကြောင့် လောင်စာကို တိုးမွှေးပါသည်။ ဤစီစဉ်မှုကို အမြန်နှုန်းတည်ငြိမ်စွာ အသုံးပြုသည့် အင်ဂျင်များ၊ အခြေခံအားဖြင့် အသုံးပြုရန် သိုလှောင်ထားသည့် ယူနစ်များ သို့မဟုတ် မူလအင်ဂျင်ကို မက်ကန်းနစ်ခေါ် ဂေါ်ဘာနာအတွက် ဒီဇိုင်းထုတ်ထားသည့် အသုံးပြုမှုများတွင် လက်တွေ့ကျစွာ အသုံးပြုနိုင်ပါသည်။
လိုက်လျောညှိနှိုင်းမှုသည် ချိန်ညှိနိုင်သည့်အကွာအဝေးနှင့် တုံ့ပြန်မှုပြောင်းလဲနိုင်စွမ်းပေါ်တွင် မူတည်သည်။ နှိပ်တံဖိအား၊ ချိတ်ဆက်မှုပွတ်တိုက်မှု၊ ပွတ်ပျက်မှုနှင့် လုပ်ဆောင်သူခရီးတို့သည် အပြုအမူကို အားလုံးသက်ရောက်မှုရှိသည်။ ယန္တရားစနစ်တစ်ခုသည် တည်ငြိမ်သောဝန်အောက်တွင် အသုံးပြုနိုင်သောအမြန်နှုန်းကို ထိန်းသိမ်းထားနိုင်သော်လည်း ရုတ်တရက်ဝန်တိုးလာချိန်တွင် ကောင်းစွာကိုက်ညီသော အီလက်ထရောနစ်စနစ်ထက် ပိုမိုသိသာထင်ရှားသော ကြိမ်နှုန်းရွေ့လျားမှုကို ပြသနိုင်သည်။ ထိုအရာသည် ချို့ယွင်းချက်တစ်ခုအဖြစ် မဟုတ်ပါ။ ၎င်းသည် လိုအပ်သောထိန်းညှိမှုနှင့် ပြည့်စုံသော လောင်စာထိန်းချုပ်မှုစနစ်၏ အခြေအနေပေါ်တွင် မူတည်သည်။
အီလက်ထရောနစ် ဂျောဗာနာ - ပြောင်းလဲနေသောဝန်များအတွက် အချက်ပြအခြေပြုထိန်းချုပ်မှု
အီလက်ထရောနစ် ဓာတ်အားပေးစက် အမြန်နှုန်းထိန်းသည် အင်ဂျင်အမြန်နှုန်းကိုဖတ်၍ ရွေးချယ်ထားသောကိုးကားချက်နှင့်နှိုင်းယှဉ်ပြီး လောင်စာကိုချိန်ညှိရန် လုပ်ဆောင်သူကိုအမိန့်ပေးသည်။ ၎င်း၏အဓိကအားသာချက်မှာ ချိန်ညှိနိုင်မှုဖြစ်သည် - နည်းပညာရှင်သည် နှိပ်တံများနှင့် ချိတ်ဆက်မှုများကိုသာ မှီခိုခြင်းမဟုတ်ဘဲ ထုတ်လုပ်သူ၏လုပ်ထုံးလုပ်နည်းအတွင်း တုံ့ပြန်မှုနှင့်ဆက်စပ်သော ပါရာမီတာများကို သတ်မှတ်နိုင်သည်။ ထိုအရာသည် မကြာခဏဖြစ်ပွားသော ဝန်တိုးလာမှုများရှိသည့် စက်မှုလုပ်ငန်းဆိုင်ရာစက်များ၊ ပြောင်းလဲနေသောလိုအပ်ချက်ရှိသည့် သယ်ဆောင်နိုင်သောဓာတ်အားယူနစ်များနှင့် ညှိနှိုင်းထိန်းချုပ်မှုလိုအပ်သော တပ်ဆင်မှုများအတွက် အီလက်ထရောနစ်ထိန်းချုပ်မှုကို အားသန်စေနိုင်သည်။
ဒါဟာ မှီခိုမှုတွေကိုလည်း မိတ်ဆက်ပေးပါတယ်။ အမြန်နှုန်း စင်ဆာ အချက်ပြ၊ ထိန်းချုပ်ကိရိယာ ပါဝါပေးပို့မှု၊ မြေကြီးချိတ်မှု၊ ကာကွယ်ထားသော ဝိုင်ယာချိတ်ဆက်မှု၊ အက်ကွတ်တိုရ် ကိုက်ညီမှုနှင့် ပါရာမီတာ ဆက်တင်များ အားလုံး အရေးပါပါတယ်။ ဘုတ်တစ်ခုဟာ လောင်စာ ရက်စ် ကပ်နေခြင်း၊ အက်ကွတ်တိုရ် အားနည်းခြင်း၊ မှားယွင်းသော ပစ်ကပ် ဂက်ပ် သို့မဟုတ် လေ/လောင်စာ ပြဿနာကို အစားထိုး အလိုက်သင့် မလုပ်နိုင်ပါ။ အစားထိုးစဉ်အတွင်း၊ ကွန်နက်တာ သို့မဟုတ် ထုတ်ကုန်အမည် ရင်းနှီးသလို ထင်ရုံသက်သက်ကြောင့် ထိန်းချုပ်ကိရိယာကို မှာယူခြင်းအစား အားလုံး ထိန်းချုပ် လွှဲပတ်လမ်းကို နှိုင်းယှဉ်ပါ။
စက်မှုနှင့် သယ်ယူပို့ဆောင်ရေး အသုံးချမှုများသည် ကွဲပြားသော ဦးစားပေးမှုများ လိုအပ်ပါသည်။
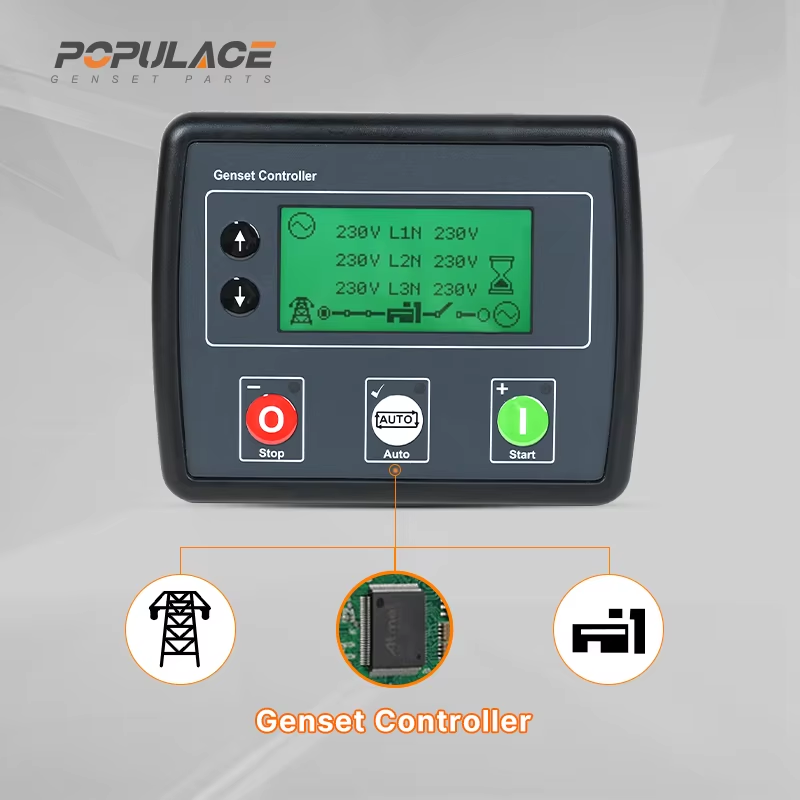
စက်မှု ဂျင်နရေတာ တပ်ဆင်မှုများသည် မကြာခဏ ခန့်မှန်းနိုင်သော ပြန်လည်ရယူမှု၊ ထပ်ခါတလဲလဲ ချိန်ညှိနိုင်မှုနှင့် ပေါင်းစပ်ခြင်းကို ဦးစားပေးလေ့ရှိပါသည်။ dg set ထိန်းချုပ်ပြား . ထိန်းချုပ်ပြားသည် စတင်မှုများ၊ အလောင်းများ၊ တစ်ပြိုင်တည်းဖြစ်စေခြင်း သို့မဟုတ် ဝန်ခွဲဝေမှု ယုတ္တိတို့ကို ညှိနှိုင်းပေးနိုင်ပြီး အမြန်နှုန်း ထိန်းချုပ်ကိရိယာသည် အင်ဂျင် အမြန်နှုန်းကို ကိုင်တွယ်ပါသည်။ ပြဿနာရှာဖွေစဉ်အတွင်း ထိုတာဝန်များကို သီးခြားထားပါ။ ထိန်းချုပ်ပြား အလောင်းသည် အလိုအလျောက် ထိန်းချုပ်ကိရိယာ ချို့ယွင်းချက် မဟုတ်ပါ။ ထိန်းချုပ်ကိရိယာ ပြောင်းလဲခြင်းသည် ထိန်းချုပ်ပြား မြင်တွေ့သော အပြုအမူကို သက်ရောက်မှု ရှိနိုင်ပါသည်။
မိုဘိုင်းလ်ပါဝါစတေရှင်များသည် အများအားဖြင့် ခုန်ပေါက်မှုများ၊ ပတ်ဝန်းကျင်အခြေအနေများ ပြောင်းလဲမှုများ၊ ကေဘယ်များကို ကိုင်တွယ်ခြင်းနှင့် အရှိန်မှုန်မှုန်ဖြင့် ဖော်တင်မှုပြောင်းလဲမှုများကို ရင်ဆိုင်ရပါသည်။ ဤနေရာတွင် ထားရှိမှုအရည်အသွေးသည် ထိန်းချုပ်မှုပိုင်းဆိုင်ရာ အမျိုးအစားနှင့် အရေးကြီးမှုအတူတူပဲ ဖြစ်ပါသည်။ ကေဘယ်ချိတ်ဆက်မှုများကို ကာကွယ်ပေးပါ၊ ဂရောင်ဒ်များကို စစ်ဆေးပါ၊ ထုတ်ယူမှုကေဘယ်များကို အသံမှုန်မှုအရင်းအမြစ်များမှ ဝေးရာသို့ လိုအပ်သည့်အတိုင်း လမ်းကြောင်းသတ်မှတ်ပါနှင့် နောက်ဆုံးသတ်မှတ်ချက်များကို မှတ်တမ်းတင်ပါ။ အ ဂျင်နာရက် ထိန်းချုပ်မှုပေါ်လ် သို့မဟုတ် အခြားအများအားဖြင့် အမည်တပ်ထားသည့် ထိန်းချုပ်မှုပိုင်းဆိုင်ရာများကို ၎င်းတို့၏ အမှန်တကယ်သော အင်တာဖေးလိုအပ်ချက်များဖြင့် သတ်မှတ်ရမည်။ အများအားဖြင့် အမည်သာ ဖော်ပြခြင်းဖြင့် အုပ်ချုပ်မှုအတွက် ကိုက်ညီမှုကို အတည်ပြုနိုင်ခြင်းမရှိပါ။
အမြန်နှုန်းတည်ငြိမ်မှုနှင့် အမြန်နှုန်းကျဆင်းမှု လုပ်ဆောင်မှု
ထိန်းချုပ်မှုပုံစံသည် ရွေးချယ်မှုနှင့် ညှိယှဉ်မှုကို အကျိုးသက်ရောက်စေပါသည်။ အစိုက်ရှောန်ပုံစံတွင် အုပ်ချုပ်မှုပိုင်းဆိုင်ရာသည် ဖော်တင်မှုပြောင်းလဲမှုများအတွင်း ပန်းတိုင်အမြန်နှုန်းနှင့် အမြဲတမ်းဖြစ်သည့် မှုန်းနှုန်းကို ထိန်းသိမ်းရန် ကြိုးပမ်းပါသည်။ ဤသည်သည် တစ်ခုတည်းသော ဂျင်ဆက်မှုသည် အထူးသဖြင့် သီးခြားဖော်တင်မှုကို ပေးစေရန်အတွက် အသုံးဝင်ပါသည်။ ဒြူပ်ပုံစံတွင် ဖော်တင်မှုများ တိုးမှုနှင့်အမျှ အမြန်နှုန်းအညွှန်းကို လျော့ချခွင့်ပေးပါသည်။ ထို ရည်ရွယ်ချက်ရှိသည့် စိုက်ထားမှုသည် စနစ်အားလုံးကို အသေးစိတ်သတ်မှတ်ထားသည့်အခါ ပါဝါအသုံးပြုမှုများကို မှန်ကန်စွာ မျှဝေပေးရန် အထောက်အကူပေးပါသည်။
ဒရူပ်ကို လေးနက်မှု မျှဝေခြင်းအတွက် ယေဘုယျအစားထိုးအဖြစ် သို့မဟုတ် အီဆိုခရောနော့စ်ကို ယေဘုယျအားဖြင့် အတူတက်အသုံးပြုခြင်းအဖြစ် မသုံးပါ။ အတူတက်စနစ်များသည် စနက်ချိန်ညှိခြင်းနှင့် လေးနက်မှု မျှဝေခြင်းပစ္စည်းများအပါအဝင် ထိန်းချုပ်မှု အဆောက်အအိမ်တစ်ခုလုံးပေါ်တွင် မှီခိုပါသည်။ လက်ခံထားသော အမျိုးအစားနှင့် ညှိနှိုင်းမှုအစီအစဥ်အတွက် အင်ဂျင်၊ ဂေါဗာနာ၊ အယ်လ်တာနေတာနှင့် စွဲချက်ပစ္စည်းများ၏ စာရွက်စာတမ်းများကို လိုက်နာပါ။
အမည်စွဲမှုကို လိုက်နေခြင်းမှ လွဲ၍ ထိန်းချုပ်မှုရွေးချယ်မှုများကို နှိုင်းယှဉ်ရန် နည်းလမ်း
- ထည့်သွင်းမှုကို ကိုက်ညီအောင်လုပ်ပါ။ သံလိုက် ပစ်ချိန်ခြင်း သို့မဟုတ် အခြားအမြန်နှုန်း အချက်ပေးမှုအမျိုးအစား၊ မျှော်လင့်ထားသော အချက်ပေးမှုအခြေအနေနှင့် ဝိုင်ယ်ရ်ချိုးစီမွမ်းမှုကို အတည်ပြုပါ။
- ထွက်ပေါ်မှုကို ကိုက်ညီအောင်လုပ်ပါ။ ထိန်းချုပ်မှုသည် တပ်ဆင်ထားသော အက်က်တျူးအတွက် ရည်ရွယ်ပြီး လျှပ်စစ် အရည်အသွေးများနှင့် ကိုက်ညီကြောင်း စစ်ဆေးပါ။
- အသုံးပြုမှုကို ကိုက်ညီအောင်လုပ်ပါ။ တည်ငြိမ်သော တစ်ခုတည်းသော အသုံးပြုမှုကို အပြောင်းအလဲရှိသော လေးနက်မှု သို့မဟုတ် အတူတက်အသုံးပြုမှုများမှ ခွဲခြားသိမ်းပါ။
- ဝန်ဆောင်မှုအစီအစဥ်ကို ကိုက်ညီအောင်လုပ်ပါ။ နည်းပညာရှင်တစ်ဦးသည် လိုအပ်သော စာရွက်စာတမ်းများနှင့် ညှိနှိုင်းမှုလုပ်ငန်းစဥ်ကို ရယှင်းနိုင်ကြောင်း သေချာစေပါ။
- စုစုပေါင်း ကိုက်ညီမှုကို နှိုင်းယှဉ်ပါ။ စျေးနှုန်းသာမက။ အနိမ့်ဆုံးစျေးနှုန်းရှိသော ဘုတ်သည် အင်ဂျင်နှင့် ကိုက်ညီမှုမရှိသော အင်တာဖေးများပါရှိပါက စက်ပိတ်မှုကို ဖော်ပေါ်စေနိုင်သည်။
ဥပမောပမာအားဖြင့် အတည်ပြုထားသော ထုတ်ကုန်စာရင်းတွင် S6700H ဂေါ်ဘာနာ အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဒီဇယ်အင်ဂျင်မော်တော်ယာဉ် အမြန်နှုန်းထိန်းညှိရေးယူနစ် နှင့် ESD5500E အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဂျင်နရေတာအမြန်နှုန်းထိန်းညှိရေးယူနစ် ပါဝင်သည်။ ဤထုတ်ကုန်များကို အင်ဂျင်၏ အတည်ပြုထားသော အုပ်ချုပ်မှုခွင်လုပ်ဆောင်မှု လိုအပ်ချက်များနှင့် နှိုင်းယှဉ်ကဲ့သို့ အကဲဖြတ်ရမည်ဖြစ်ပြီး အစားထိုးနိုင်သော ထုတ်ကုန်များအဖြစ် မကြိုးစားရပ်ပါ။ နေရာတွင် စတာတ်/စတော့နှင့် အလာမ် လုပ်ဆောင်မှုများလည်း လိုအပ်ပါက စာရင်းတွင် ဖော်ပြထားသော ပုပ်ပ်လေးစ် ဒီအက်စ်အီး၃၁၁၀ မိုဒ်ရှ်ယူလ် အလိုအလျောက် စတင်ခြင်း ထိန်းချုပ်မော်ဂျူယ် သည် ထိန်းချုပ်ပေါင်းစည်းမှု ပေါင်းစည်းမှုအစိတ်အပိုင်းဖြစ်ပြီး သီးခြားအကဲဖြတ်ရမည်ဖြစ်သည်။
လုံခြုံသော ညှိနှိုင်းမှုနှင့် ကောင်းမွန်သော ချိန်ညှိမှု လုပ်ဆောင်စဉ်
- ဆက်တင်များ ပြောင်းလဲမည်မတိုင်မီ သက်ဆိုင်ရာ အင်ဂျင်၊ ဂဗာနာ၊ အက်တူးဧတာ နှင့် ကွန်ထရိုလာ စာတမ်းများကို ဖတ်ရှုပါ။
- ယန္တရား ချိတ်ဆက်မှု၊ လောင်စာစနစ် အခြေအနေ၊ အက်တူးဧတာ လှုပ်ရှားမှု၊ ချိတ်ဆက်ကိရိယာများ၊ မြေကြီးချိတ်များ နှင့် အမြန်နှုန်း ခံစားမှု လမ်းကြောင်းတို့ကို စစ်ဆေးပါ။
- သတ်မှတ်အမြန်နှုန်းနှင့် တည်နေရာအတွက် ရည်ရွယ်ထားသော အိုင်းဆိုခရိုနပ် သို့မဟုတ် ဒရုပ် မိုဒ်ကို အတည်ပြုပါ။
- ထုတ်လုပ်သူ၏ မူရင်းဆက်တင်များဖြင့် စတင်ပါ၊ တစ်ကြိမ်တည်း အနည်းငယ် ပြောင်းလဲပြီး မှတ်တမ်းတင်ပါ။
- အလုပ်မလုပ်သောအခြေအနေတွင် စဥ်ဆက်မပါသော တည်ငြိမ်မှုကို စောင်းကြည့်ပါ။ ထိုအခြေအနေအတွင်း အရည်အသွေးပါဝင်သော နေရာတွင် လုပ်ဆောင်ခွင့်ပေးထားသော လုပ်ထုံးလုပ်နည်းများအတိုင်းသာ ထိန်းချုပ်ထားသော ဖိအားပေးမှုပြောင်းလဲမှုများကို အသုံးပြုပါ။
- အမြဲတမ်း လှုပ်ရှားမှုများကို ရပ်ပါနှင့် အကြောင်းရင်းကို စုံစမ်းပါ။ အမြဲတမ်း အမြင့်ဆုံးအထိ အားကောင်းမှု (gain) သို့မဟုတ် အာရှားမှု (sensitivity) ကို တိုးမှုများကို ထပ်ခါထပ်ခါ မလုပ်ပါနဲ့။
Aspeed controller cummins ရှာဖွေရေးလုပ်ငန်းစဥ်သည် အလားတူ စည်းမျဉ်းများကို လိုက်နာရမည်။ အင်ဂျင်မောဒယ်၊ လက်ရှိတွင် အသုံးပြုနေသော အက်ကျူအေတာ (actuator) နှင့် ပစ်ကပ်ခြင်း (pickup) စီစဉ်မှုများ၊ အတည်ပြုထားသော အစားထိုးအချက်အလက်များကို အတည်ပြုရမည်။ သ совместимость (compatibility) သည် စာရေးထားသော စနစ်ဆိုင်ရာ မေးခွန်းဖြစ်ပြီး စကားလုံးများကို ကူးယူရှာဖွေခြင်း (keyword match) မဟုတ်ပါ။
အလုပ်လုပ်သောစနစ် (operating system) ပေါ်တွင် ရွေးချယ်မှုကို အခြေခံပါ။
ရိုးရှင်းပြီး တည်ငြိမ်သော အလုပ်လုပ်မှုအတွက် မော်ရ်ရှင်နယ် ဂေါဗာနာ (mechanical governor) သည် အောင်မြင်သော ဖြေရှင်းနည်းဖြစ်နိုင်ပါသည်။ အချိန်ကာလတိုတွင် အဖြေရှာခြင်း (transient response)၊ ထပ်ခါထပ်ခါ ညှိနှိုင်းနိုင်ခြင်း (repeatable adjustment) သို့မဟုတ် ညှိနှိုင်းထားသော လုပ်ဆောင်မှု (coordinated operation) တွင် အရေးကြီးမှုရှိသည့်အခါတွင် အီလက်ထရွနစ် ဂျင်ဆက် အမြန်နှုန်းထိန်းချုပ်စနစ် (electronic genset speed controller) သည် ပိုမိုလေ့လာနိုင်သော ရွေးချယ်မှုဖြစ်ပါသည်။ အမျှသော အခြေအနေတွင် ရွေးချယ်မှုသည် အတည်ပြုထားသော သုံးစွဲနိုင်မှု (verified compatibility) ဖြင့် စတင်ပြီး ထိန်းချုပ်ထားသော စတင်မှု (controlled commissioning) ဖြင့် အဆုံးသတ်ပါသည်။ ထိုနည်းလုပ်ခြင်းဖြင့် မှုန်းနှုန်းအရည်အသွေး (frequency quality) ကို ကာကွယ်ပေးပါသည်။ မလိုအပ်သော ဘုတ်အဖွဲ့များကို အစားထိုးခြင်း (board swaps) ကို ရှောင်ရှားပါသည်။ ဝယ်ယူရေးအဖွဲ့များအတွက် ရွေးချယ်စရာများကို နှိုင်းယှဉ်ရှာဖွေရေးအတွက် ပိုမိုရှင်းလင်းသော အခြေခံအချက်များကို ပေးပါသည်။





