
 EN
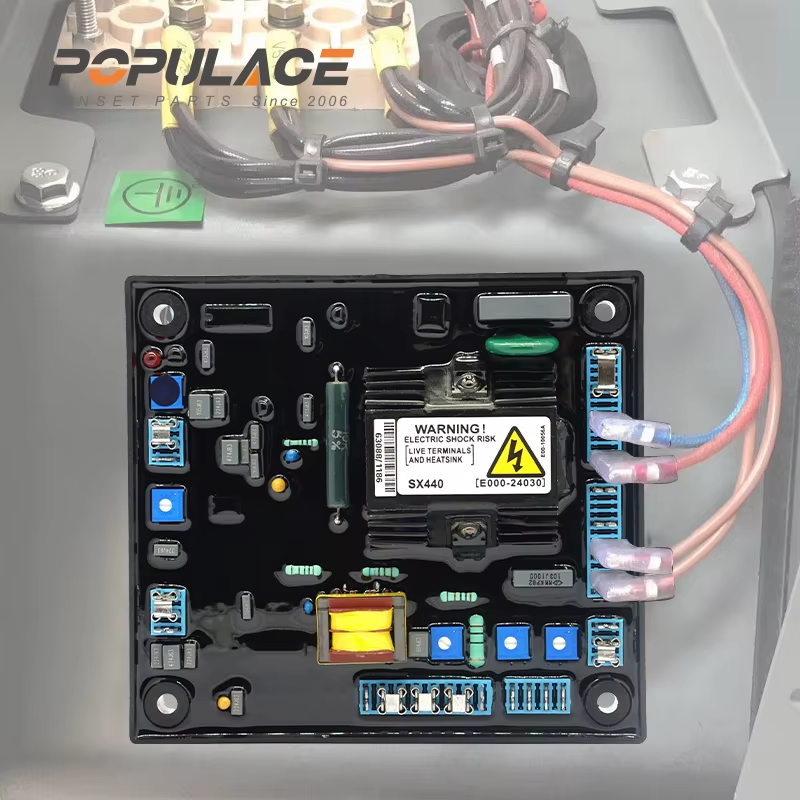
Regulador del motor del generador: tipos y aplicaciones
Al evaluar sistemas de generadores diésel para su implementación industrial o comercial, el regulador del motor del generador es uno de los componentes más trascendentales que se deben comprender — y uno de los que con mayor frecuencia se especifican incorrectamente. Un regulador del motor del generador es un dispositivo de control que regula la velocidad del motor ajustando la entrega de combustible en respuesta a cambios de carga. Su función mantiene estable la frecuencia de salida del generador: 1500 rpm para sistemas de 50 Hz o 1800 rpm para sistemas de 60 Hz. Sin un regulador adecuadamente acoplado, incluso un grupo electrógeno bien diseñado producirá tensión y frecuencia inconsistentes, lo que provocará fallos en equipos conectados o inestabilidad en los controles.
El cambio más significativo que experimentan los compradores más experimentados consiste en darse cuenta de que la selección de un regulador no se basa únicamente en la lealtad a una marca o en el costo, sino en adaptar las características de respuesta del control a la aplicación específica. Esa distinción es más importante de lo que la mayoría de las guías de adquisición reconocen.
Cómo funciona un regulador de motor de generador
La función fundamental de un regulador de motor de generador es detectar la velocidad del motor, compararla con un valor de consigna y ajustar la cremallera de combustible o la mariposa para corregir cualquier desviación. Cuando la carga aumenta, la velocidad del motor tiende a disminuir; el regulador detecta esa caída y aumenta el suministro de combustible. Cuando la carga disminuye, la velocidad aumenta y el regulador reduce el combustible. Esta respuesta en bucle cerrado mantiene la frecuencia dentro de un margen aceptable para los equipos conectados.
La detección de velocidad puede ser mecánica —mediante la fuerza rotacional sobre contrapesos— o electrónica, mediante un sensor de captación magnética (MPU) montado cerca del engranaje corona. El mecanismo de accionamiento también varía según el tipo de regulador: los reguladores mecánicos utilizan conexiones centrífugas conectadas directamente a la bomba de inyección de combustible, mientras que los reguladores electrónicos emplean un actuador electrohidráulico o eléctrico para reposicionar la cremallera de combustible.
Tipos de reguladores para motores generadores

Regulador mecánico
Los reguladores mecánicos son el tipo más simple y más resistente instalado en motores diésel para generadores. Funcionan mediante contrapesos centrífugos que se expanden hacia afuera al aumentar la velocidad del motor, desplazando un collar de control que ajusta el suministro de combustible mediante una conexión mecánica directa. No se requiere ninguna fuente de alimentación externa; el regulador obtiene toda su energía exclusivamente de la rotación del motor.
Para generadores independientes en aplicaciones de menor sensibilidad —suministro de energía en emplazamientos remotos, bombeo agrícola o cargas monofásicas en construcción—, un regulador mecánico puede ser suficiente. La precisión de la regulación de velocidad suele estar en el rango de ±2–5 % entre carga nula y carga total. La principal limitación es el tiempo de respuesta: los sistemas puramente mecánicos reaccionan más lentamente ante transitorios de carga repentinos que las alternativas electrónicas, lo que puede provocar breves caídas de frecuencia en cargas sensibles.
Gobernador Electrónico
Los reguladores electrónicos sustituyen el sistema mecánico de detección por pesos volantes con una detección electrónica de velocidad, normalmente mediante una sonda magnética (MPU) que lee el volante del motor. Un módulo de control —como el Controlador de velocidad S6700H para gobernador de generador diesel — procesa la señal de velocidad y emite una corriente de control proporcional a un actuador, que reposiciona la cremallera de combustible. Este enfoque permite una corrección de velocidad más rápida y precisa que los sistemas basados en pesos volantes.
El Unidad de control de velocidad ESD5500E para regulador de velocidad es otra solución ampliamente utilizada de gobernador electrónico para motores diésel, que ofrece ajuste de ganancia, estabilidad y configuraciones de velocidad adecuadas tanto para configuraciones de respaldo como de potencia principal. Los gobernadores electrónicos suelen alcanzar una precisión de regulación de velocidad de ±0,25–1 %, lo que los convierte en la opción preferida para centros de datos, instalaciones de telecomunicaciones, suministro eléctrico hospitalario y otras cargas sensibles a la frecuencia.
En arquitecturas de control que incluyen lógica automática de fallo de red (AMF), el controlador del gobernador opera junto con módulos como el Deep Sea Electronics 7310 MKII (DSE7310 MKII) o el Deep Sea Electronics 6020, que gestionan las secuencias de arranque AMF, las funciones de relé de protección y la lógica de relé de protección del generador. Estos sistemas se comunican con el gobernador mediante interfaces analógicas o CAN bus para coordinar la aceptación de carga y la variación gradual de la velocidad durante el arranque del generador y las secuencias de transferencia.
Modos de funcionamiento: isócrono frente a caída de velocidad
Además del tipo de regulador, la configuración del modo de funcionamiento determina cómo responde el regulador a la carga; esta distinción es fundamental para la operación en paralelo de generadores.
Modo isócrono (de velocidad constante)
En modo isócrono, el regulador del motor del generador corrige activamente la velocidad para mantener exactamente el valor nominal establecido, independientemente de los cambios de carga. La frecuencia de salida permanece constante, lo cual es lo deseado para un generador autónomo conectado a una carga sensible. Si su aplicación opera con un perfil de carga estable, el modo isócrono generalmente mantiene la frecuencia muy ajustada. Si la carga fluctúa bruscamente, la latencia de respuesta del regulador se convierte en el factor limitante, no el modo en sí.
Una trampa común: poner en marcha dos generadores ambos configurados en modo isócrono y luego operarlos en paralelo. El resultado es la caza de carga: ambos reguladores compiten por asumir o descargar carga, provocando oscilaciones en lugar de una repartición estable. Este es un problema real en campo, no meramente teórico.
Modo Droop (Droop de velocidad)
El modo de caída permite intencionalmente que la velocidad del motor —y, por tanto, la frecuencia— disminuya ligeramente a medida que aumenta la carga. Un ajuste típico de caída es del 4–5 % desde sin carga hasta carga total. Esta relación proporcional permite que varios generadores operando en paralelo compartan la carga de forma natural: cuando una unidad asume más carga, su frecuencia desciende ligeramente, lo que indica que está soportando una mayor parte de la carga.
La configuración estándar para la operación en paralelo es: un generador en modo isócrono para establecer y mantener la frecuencia del bus, mientras que los generadores adicionales se configuran en modo de caída para compartir la carga de forma proporcional. Cuando todos los generadores están en modo de caída en un bus aislado, se requiere un controlador independiente de reparto de carga para mantener la frecuencia. Se trata de un detalle de configuración que los equipos técnicos de adquisiciones deben confirmar con el proveedor del controlador del generador antes de especificar el equipo.
Diferencias entre aplicaciones industriales y móviles
Los generadores estacionarios industriales —para fábricas, centros de datos y respaldo eléctrico de servicios públicos— priorizan típicamente la estabilidad precisa de la frecuencia y la integración con los sistemas de gestión de edificios. Los reguladores electrónicos con características de respuesta isócrona ajustada y compatibilidad con los sistemas de relés de protección de generadores son estándar en estas instalaciones. La capacidad de interfaz con módulos AMF, como el Deep Sea Electronics 6020 o el DSE7310 MKII, añade funcionalidad de arranque automático, detección de carga y apagado por falla dentro de una única arquitectura de control coherente.
Los grupos electrógenos móviles para obras de construcción, operaciones militares en campo o telecomunicaciones remotas dependen en mayor medida de la robustez y de la facilidad de ajuste en campo. Tanto los reguladores mecánicos como las unidades de reguladores electrónicos más sencillas siguen utilizándose en estos entornos, donde el acceso a diagnósticos electrónicos es limitado y la disponibilidad de piezas de repuesto tiene tanta importancia como las especificaciones de rendimiento.
Calibración y ajuste del regulador de velocidad

Ya sea mecánico o electrónico, el regulador del motor del generador debe calibrarse específicamente para el motor y la aplicación correspondientes tras su instalación. Los parámetros fundamentales de ajuste son:
- Punto de ajuste de velocidad : Establece las revoluciones por minuto (RPM) objetivo (1500 o 1800 RPM para aplicaciones de 50/60 Hz).
- Ganancia (sensibilidad) : Controla con qué intensidad responde el regulador al error de velocidad. Un valor demasiado alto provoca oscilaciones y caza; uno demasiado bajo ocasiona una recuperación lenta ante cambios bruscos de carga.
- Estabilidad (amortiguamiento) : Limita la sobreoscilación tras una corrección, suavizando la curva de respuesta.
- Porcentaje de caída : En unidades en modo de caída, establece la pendiente velocidad-carga utilizada para la repartición de carga en paralelo.
En los reguladores electrónicos, estos parámetros se ajustan normalmente mediante potenciómetros en la placa de control o a través de una interfaz digital. Unidades como las Controlador de velocidad S6700H para regulador incluye potenciómetros de ajuste etiquetados para la velocidad, la ganancia y la estabilidad, lo que permite a los técnicos de campo sintonizar la respuesta sin necesidad de software especializado. La compatibilidad del actuador es un paso de verificación independiente: el tipo de actuador externo (ADC120, ADC175 o ADC225, clasificados para sistemas de 12 V o 24 V) debe coincidir con las especificaciones de salida del controlador del gobernador.
Para la selección del actuador, los Actuadores externos serie ADC de POPULACE (ADC120 / ADC175 / ADC225) cubren una gama de requisitos de par para distintos tamaños de motor y están clasificados tanto para sistemas de 12 V como de 24 V. Seleccionar según el requisito de par y la clasificación de voltaje, en lugar del nombre de la marca, reduce el riesgo de incompatibilidad en sustituciones y adaptaciones — un factor clave en la adquisición, ya que una selección incorrecta del actuador implica un segundo ciclo de abastecimiento.
Selección del gobernador adecuado para generadores
Para los compradores técnicos de adquisiciones, la decisión de selección se basa en cuatro criterios prácticos: compatibilidad de la interfaz del motor (enlace mecánico frente a sensor de velocidad MPU), perfil de carga de la aplicación (estable frente a variable), configuración operativa (autónoma frente a paralela) y requisitos de integración (regulador autónomo frente a integración con módulos de relés de protección de generador y controladores AMF).
Los reguladores electrónicos son la opción adecuada para la mayoría de las aplicaciones industriales y comerciales que requieren un control preciso de la frecuencia, compatibilidad con interruptores automáticos de transferencia o integración con sistemas modernos de relés de protección de generador y controladores AMF. Los reguladores mecánicos siguen siendo una opción viable y rentable para aplicaciones autónomas sencillas, donde los perfiles de carga son predecibles y la capacidad de mantenimiento en campo sin componentes electrónicos es la prioridad.
KYGEN Power (marca Populace) suministra tanto controladores electrónicos de regulador como conjuntos de actuadores, lo que permite a los compradores adquirir combinaciones coincidentes de regulador y actuador de un único proveedor, reduciendo así los pasos de verificación de compatibilidad en el proceso de adquisición.






