
 EN
Régulateur de moteur de groupe électrogène : types et applications
Lors de l’évaluation des systèmes de groupes électrogènes diesel destinés à un déploiement industriel ou commercial, le régulateur de moteur-générateur constitue l’un des composants les plus déterminants à comprendre — et l’un des plus fréquemment mal spécifiés. Un régulateur de moteur-générateur est un dispositif de commande qui régule la vitesse du moteur en ajustant l’alimentation en carburant en réponse aux variations de charge. Sa fonction permet de maintenir stable la fréquence de sortie du groupe électrogène : 1500 tr/min pour les systèmes 50 Hz ou 1800 tr/min pour les systèmes 60 Hz. En l’absence d’un régulateur correctement adapté, même un groupe électrogène soigneusement conçu produira une tension et une fréquence instables, entraînant des pannes d’équipements aval ou une instabilité de commande.
Le changement le plus notable chez les acheteurs expérimentés consiste à comprendre que le choix d’un régulateur ne repose pas uniquement sur la fidélité à une marque ou sur le coût — il s’agit plutôt d’adapter les caractéristiques de réponse du dispositif de commande à l’application spécifique. Cette distinction revêt une importance supérieure à celle que reconnaissent la plupart des guides d’achat.
Fonctionnement d’un régulateur de moteur-générateur
La fonction fondamentale d’un régulateur de moteur-générateur est de détecter la vitesse du moteur, de la comparer à une consigne et d’ajuster le levier de commande du carburant ou l’accélérateur afin de corriger toute déviation. Lorsque la charge augmente, la vitesse du moteur a tendance à diminuer ; le régulateur détecte cette baisse et augmente l’alimentation en carburant. Lorsque la charge diminue, la vitesse augmente et le régulateur réduit l’alimentation en carburant. Cette réponse en boucle fermée maintient la fréquence dans une plage acceptable pour les équipements raccordés.
La détection de la vitesse peut être mécanique — en utilisant la force rotative exercée sur des masselottes — ou électronique, à l’aide d’un capteur à prise magnétique (MPU) monté à proximité du pignon annulaire. Le mécanisme d’actionnement diffère également selon les types de régulateurs : les régulateurs mécaniques utilisent des liaisons centrifuges directement connectées à la pompe d’injection de carburant, tandis que les régulateurs électroniques emploient un actionneur électro-hydraulique ou électrique pour repositionner la crémaillère de carburant.
Types de régulateurs pour moteurs d’alternateur

Régulateur mécanique
Les régulateurs mécaniques constituent le type le plus simple et le plus robuste installé sur les moteurs diesel d’alternateur. Ils fonctionnent grâce à des masselottes centrifuges qui s’écartent vers l’extérieur lorsque la vitesse du moteur augmente, entraînant un collier de commande qui ajuste l’alimentation en carburant via une liaison mécanique directe. Aucune alimentation électrique externe n’est requise ; le régulateur puise toute son énergie dans la rotation du moteur.
Pour les générateurs autonomes destinés aux applications à faible sensibilité — alimentation de sites isolés, pompage agricole ou charges monophasées sur chantiers — un régulateur mécanique peut suffire. La précision de la régulation de vitesse se situe généralement entre ±2 % et ±5 %, du fonctionnement à vide à la charge nominale. La principale limitation réside dans le temps de réponse : les systèmes purement mécaniques réagissent plus lentement aux transitoires de charge soudains que leurs homologues électroniques, ce qui peut provoquer des baisses brèves de fréquence sur les charges sensibles.
Gouverneur électronique
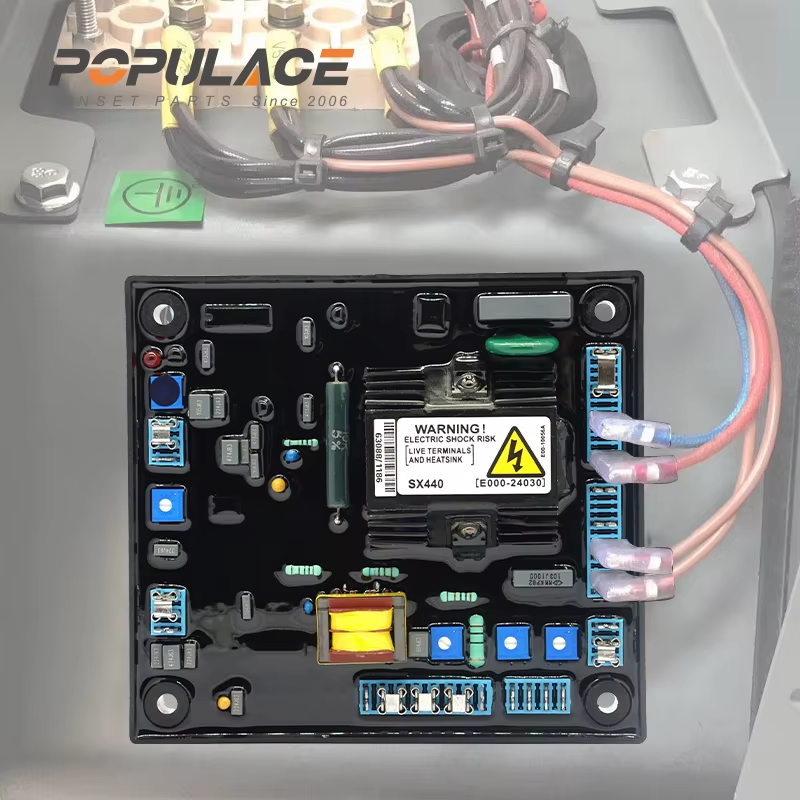
Les régulateurs électroniques remplacent le système mécanique de détection de vitesse par une détection électronique de vitesse, généralement au moyen d’une sonde magnétique (MPU) lisant le volant moteur. Un module de commande — tel que le Contrôleur de vitesse S6700H pour régulateur de vitesse de groupe électrogène diesel — traite le signal de vitesse et délivre un courant de commande proportionnel à un actionneur, lequel repositionne la crémaillère d’alimentation en carburant. Cette approche permet une correction de vitesse plus rapide et plus précise que les systèmes basés sur des masselottes centrifuges.
Le Unité de commande de vitesse ESD5500E pour régulateur de vitesse est une autre solution de régulateur électronique largement utilisée pour les moteurs diesel, offrant des réglages ajustables de gain, de stabilité et de vitesse, adaptés aussi bien aux configurations de secours qu’aux configurations de puissance principale. Les régulateurs électroniques atteignent généralement une précision de régulation de vitesse de ±0,25 à 1 %, ce qui en fait le choix privilégié pour les centres de données, les sites télécoms, l’alimentation des hôpitaux et d’autres charges sensibles à la fréquence.
Dans les architectures de commande intégrant une logique automatique de défaillance du réseau (AMF), le contrôleur de régulateur fonctionne en synergie avec des modules tels que le Deep Sea Electronics 7310 MKII (DSE7310 MKII) ou le Deep Sea Electronics 6020, qui gèrent les séquences de démarrage AMF, les fonctions de relais de protection et la logique de relais de protection du groupe électrogène. Ces systèmes communiquent avec le régulateur via des interfaces analogiques ou CAN bus afin de coordonner l’acceptation de charge et la rampe de vitesse lors du démarrage du groupe électrogène et des séquences de transfert.
Modes de fonctionnement : isochrone contre décharge
Outre le type de régulateur, le paramètre du mode de fonctionnement détermine la façon dont le régulateur réagit à la charge — et cette distinction est essentielle pour le fonctionnement en parallèle de groupes électrogènes.
Le mode isochrone (vitesse constante)
En mode isochrone, le régulateur du moteur du groupe électrogène corrige activement la vitesse afin de maintenir exactement la consigne nominale, quelles que soient les variations de charge. La fréquence de sortie reste constante — ce qui est souhaitable pour un groupe électrogène autonome connecté à une charge sensible. Si votre application fonctionne avec un profil de charge stable, le mode isochrone maintiendra généralement la fréquence très précisément. En revanche, si la charge varie fortement, la latence de réponse du régulateur devient le facteur limitant, et non le mode lui-même.
Un piège courant consiste à mettre en service deux groupes électrogènes tous deux configurés en mode isochrone, puis à les faire fonctionner en parallèle. Le résultat est une « chasse à la charge » : les deux régulateurs se font concurrence pour absorber ou rejeter la charge, provoquant des oscillations plutôt qu’un partage stable. Il s’agit d’un problème réel sur le terrain, et non d’une simple hypothèse théorique.
Mode dégressif (Speed-Droop)
Le mode « droop » autorise intentionnellement une légère diminution de la vitesse du moteur — et donc de la fréquence — à mesure que la charge augmente. Un réglage « droop » typique est de 4 à 5 % entre la charge nulle et la charge nominale. Cette relation proportionnelle permet à plusieurs groupes électrogènes fonctionnant en parallèle de répartir naturellement la charge : dès qu’un groupe prend une charge supplémentaire, sa fréquence diminue légèrement, indiquant ainsi qu’il supporte une part plus importante de la charge.
La configuration standard pour le fonctionnement en parallèle est la suivante : un groupe électrogène en mode isochrone établit et maintient la fréquence du réseau, tandis que les autres groupes sont réglés en mode « droop » pour assurer une répartition proportionnelle de la charge. Lorsque tous les groupes électrogènes fonctionnent en mode « droop » sur un réseau isolé (« islanded bus »), un contrôleur de répartition de charge distinct est nécessaire pour maintenir la fréquence. Il s’agit d’un détail de configuration que les équipes techniques chargées des achats doivent impérativement valider auprès du fournisseur du contrôleur de groupe électrogène avant de spécifier l’équipement.
Différences entre applications industrielles et mobiles
Les groupes électrogènes industriels fixes — destinés aux usines, aux centres de données et aux systèmes de secours des services publics — privilégient généralement une stabilité précise de la fréquence ainsi qu’une intégration aux systèmes de gestion technique du bâtiment. Des régulateurs électroniques dotés de caractéristiques de réponse isochrone très serrées et compatibles avec les systèmes de relais de protection des groupes électrogènes constituent la norme pour ces installations. La capacité d’interfaçage avec des modules AMF tels que le Deep Sea Electronics 6020 ou le DSE7310 MKII ajoute des fonctions de démarrage automatique, de détection de charge et d’arrêt en cas de défaut, le tout au sein d’une architecture de commande unique et cohérente.
Les groupes électrogènes mobiles destinés aux chantiers de construction, aux opérations militaires sur le terrain ou aux télécommunications en zones reculées reposent davantage sur la robustesse et la facilité de réglage sur site. Les régulateurs mécaniques ainsi que des unités de régulation électronique simplifiées restent couramment utilisés dans ces environnements, où l’accès aux diagnostics électroniques est limité et où la disponibilité des pièces de rechange compte autant que les caractéristiques techniques.
Étalonnage et réglage du régulateur de vitesse

Qu’il soit mécanique ou électronique, le régulateur de vitesse d’un moteur-générateur doit être étalonné spécifiquement pour le moteur et l’application concernés après installation. Les paramètres fondamentaux de réglage sont :
- Consigne de vitesse : Définit le régime cible (1500 ou 1800 tr/min pour les applications 50/60 Hz).
- Gain (sensibilité) : Régule la réactivité du régulateur face à une erreur de vitesse. Une valeur trop élevée provoque des oscillations et un phénomène de chasse ; une valeur trop faible entraîne une récupération lente suite à une variation de charge.
- Stabilité (amortissement) : Limite les dépassements après une correction, adoucissant ainsi la courbe de réponse.
- Pourcentage de chute de vitesse : Pour les unités en mode « droop », définit la pente vitesse-charge utilisée pour le partage de charge en parallèle.
Pour les régulateurs électroniques, ces paramètres sont généralement ajustés à l’aide de potentiomètres situés sur la carte de commande ou via une interface numérique. Des unités telles que les Régulateur de vitesse S6700H incluent des potentiomètres de réglage étiquetés pour la vitesse, le gain et la stabilité — permettant aux techniciens sur site d’ajuster la réponse sans logiciel spécialisé. La compatibilité avec l’actionneur est une étape de vérification distincte : le type d’actionneur externe (ADC120, ADC175 ou ADC225, homologué pour les systèmes 12 V ou 24 V) doit correspondre aux spécifications de sortie du régulateur.
Pour la sélection de l’actionneur, les Actionneurs externes de la série ADC POPULACE (ADC120 / ADC175 / ADC225) couvrent une gamme d’exigences de couple adaptée à différentes tailles de moteur, et sont homologués pour les systèmes 12 V et 24 V. Choisir en fonction de l’exigence de couple et de la tension nominale, plutôt que du nom de marque, réduit le risque de mauvaise correspondance lors de remplacement ou de modernisation — un critère essentiel dans les achats, car une sélection incorrecte d’actionneur implique un second cycle d’approvisionnement.
Choisir le régulateur de moteur-générateur adapté
Pour les acheteurs techniques en approvisionnement, la décision de sélection repose sur quatre critères pratiques : la compatibilité de l’interface moteur (liaison mécanique contre capteur de vitesse MPU), le profil de charge de l’application (stable contre variable), la configuration de fonctionnement (autonome contre parallèle) et les exigences d’intégration (régulateur autonome contre intégration aux modules de relais de protection du groupe électrogène et au système AMF).
Les régulateurs électroniques constituent le choix approprié pour la plupart des applications industrielles et commerciales nécessitant une régulation précise de la fréquence, une compatibilité avec les interrupteurs automatiques de transfert ou une intégration aux systèmes modernes de relais de protection du groupe électrogène et aux contrôleurs AMF. Les régulateurs mécaniques restent un choix viable et économique pour les applications autonomes simples, où les profils de charge sont prévisibles et où la réparabilité sur site sans composants électroniques constitue la priorité.
KYGEN Power (marque Populace) fournit à la fois des contrôleurs électroniques de régulateur et des ensembles d'actionneurs, permettant aux acheteurs de se procurer des combinaisons compatibles de régulateur et d'actionneur auprès d’un seul fournisseur — ce qui réduit les étapes de vérification de compatibilité dans le processus d’approvisionnement.






