
 EN
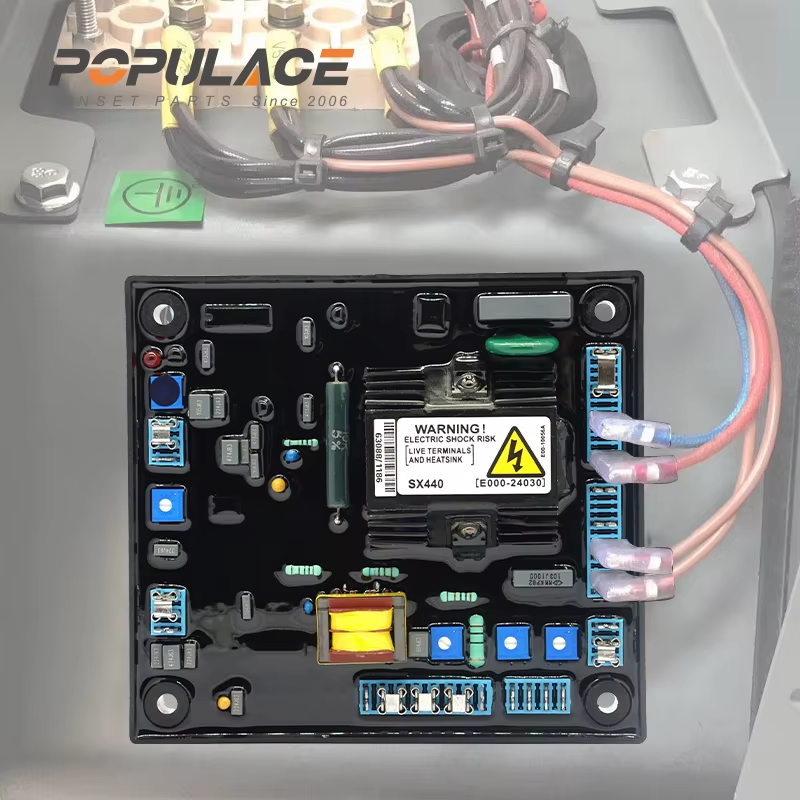
سرعتسنج موتور ژنراتور: انواع و کاربردها
هنگام ارزیابی سیستمهای ژنراتور دیزلی برای استفادهٔ صنعتی یا تجاری، کنترلکنندهٔ موتور ژنراتور یکی از مهمترین اجزایی است که باید بهخوبی درک شود — و همچنین یکی از اجزایی که اغلب نادرست مشخصشدهاند. کنترلکنندهٔ موتور ژنراتور دستگاهی کنترلی است که با تنظیم تأمین سوخت در پاسخ به تغییرات بار، سرعت موتور را تنظیم میکند. عملکرد آن ثبات فرکانس خروجی ژنراتور را تضمین میکند: ۱۵۰۰ دور در دقیقه برای سیستمهای ۵۰ هرتزی یا ۱۸۰۰ دور در دقیقه برای سیستمهای ۶۰ هرتزی. بدون کنترلکنندهای که بهدرستی با ژنراتور تطبیق داده شده باشد، حتی یک ژنراتورِ بهخوبی طراحیشده نیز ولتاژ و فرکانس نامنظمی تولید میکند که موجب خرابی تجهیزات متصل یا ناپایداری در سیستمهای کنترل میشود.
تغییر اصلی که خریداران باتجربهتر انجام میدهند، درک این نکته است که انتخاب سرعتسنج تنها مبتنی بر وفاداری به برند یا هزینه نیست — بلکه مبتنی بر تطبیق ویژگیهای پاسخ کنترلی با کاربرد خاصی است. این تمایز اهمیت بیشتری دارد تا آنچه بیشتر راهنمایهای تأمین اذعان دارند.
روش کار سرعتسنج موتور ژنراتور
وظیفهٔ اصلی سرعتسنج موتور ژنراتور این است که سرعت موتور را تشخیص دهد، آن را با مقدار تعیینشده مقایسه کند و در صورت انحراف، رک فیول یا دریچهٔ گاز را تنظیم کند. وقتی بار افزایش مییابد، سرعت موتور تمایل به کاهش دارد؛ سرعتسنج این کاهش را تشخیص داده و تأمین سوخت را افزایش میدهد. وقتی بار کاهش مییابد، سرعت افزایش یافته و سرعتسنج تأمین سوخت را کاهش میدهد. این پاسخ حلقهبسته، فرکانس را در محدودهٔ قابل قبولی برای تجهیزات متصل حفظ میکند.
احساس سرعت میتواند مکانیکی باشد — با استفاده از نیروی چرخشی روی وزنههای گریز از مرکز — یا الکترونیکی، با استفاده از سنسور برداشت مغناطیسی (MPU) که در نزدیکی چرخدنده حلقوی نصب شده است. مکانیزم فعالکننده نیز بسته به نوع گاورنور متفاوت است: گاورنورهای مکانیکی از اتصالات گریز از مرکزی استفاده میکنند که مستقیماً به پمپ تزریق سوخت متصل هستند، در حالی که گاورنورهای الکترونیکی از یک عملگر الکتروهیدرولیک یا الکتریکی برای تنظیم مجدد موقعیت رک سوخت بهره میبرند.
انواع گاورنورهای موتور ژنراتور

گاورنر مکانیکی
گاورنورهای مکانیکی سادهترین و بادوامترین نوع گاورنورهایی هستند که روی موتورهای دیزل ژنراتور نصب میشوند. این گاورنورها با استفاده از وزنههای گریز از مرکز کار میکنند که با افزایش سرعت موتور بهسمت بیرون گسترش مییابند و حلقه کنترلی را جابهجا میکنند تا عرضه سوخت را از طریق اتصال مکانیکی مستقیم تنظیم کنند. هیچ منبع تغذیه خارجی لازم نیست؛ گاورنور تمام انرژی خود را مستقیماً از چرخش موتور میگیرد.
برای مولدهای مستقل در کاربردهایی با حساسیت پایینتر — مانند تأمین برق در مکانهای دورافتاده، آبکشی کشاورزی یا بارهای ساختوساز تکفاز — یک تنظیمکننده مکانیکی میتواند کافی باشد. دقت تنظیم سرعت معمولاً در بازهٔ ±۲ تا ۵ درصد از بار صفر تا بار کامل است. محدودیت اصلی زمان پاسخ است: سیستمهای کاملاً مکانیکی نسبت به سیستمهای الکترونیکی، به تغییرات ناگهانی بار واکنش کندتری نشان میدهند که میتواند منجر به افت موقت فرکانس در بارهای حساس شود.
مدیریت الکترونیکی سرعت
تنظیمکنندههای الکترونیکی سیستم حسکنندهٔ مکانیکی چرخوزن را با حسکنندهٔ الکترونیکی سرعت جایگزین میکنند که معمولاً از طریق یک سنسور مغناطیسی (MPU) که از روی چرخانداز موتور خوانش میکند، انجام میشود. یک ماژول کنترل — مانند کنترلکننده سرعت گاورنر S6700H، واحد کنترل سرعت مولد موتور دیزل — سیگنال سرعت را پردازش کرده و جریان کنترلی متناسبی را به یک عملگر ارسال میکند که موقعیت ریل سوخت را تغییر میدهد. این روش امکان اصلاح سرعتی سریعتر و دقیقتر را نسبت به سیستمهای مبتنی بر چرخوزن فراهم میکند.
این واحد کنترل سرعت ژنراتور ESD5500E راهحل دیگری است که بهطور گستردهای برای موتورهای دیزل بهکار میرود و امکان تنظیم ضریب بهره، پایداری و سرعت را فراهم میکند و برای هر دو حالت تأمین برق اضطراری و تأمین برق اصلی مناسب است. سرعتسنجهای الکترونیکی معمولاً دقت تنظیم سرعتی در محدودهٔ ±۰٫۲۵ تا ۱ درصد دارند و بههمین دلیل گزینهٔ ترجیحی برای مراکز داده، مراکز مخابراتی، تأمین انرژی بیمارستانها و سایر بارهای حساس به فرکانس هستند.
در معماریهای کنترلی که منطق خودکار قطع برق شهری را شامل میشوند، کنترلکنندهٔ سرعتسنج در کنار ماژولهایی مانند دیپ سی الکترونیکس ۷۳۱۰ امکی۲ (DSE7310 MKII) یا دیپ سی الکترونیکس ۶۰۲۰ کار میکند که مسئولیت اجرای توالیهای راهاندازی AMF، عملکرد رلههای حفاظتی و منطق رلههای حفاظتی ژنراتور را بر عهده دارند. این سیستمها از طریق رابطهای آنالوگ یا باس CAN با سرعتسنج ارتباط برقرار میکنند تا پذیرش بار و افزایش تدریجی سرعت را در زمان راهاندازی ژنراتور و توالیهای انتقال هماهنگ سازند.
حالتهای کاری: ایزوکرونوس در مقابل درُپ
فراتر از نوع رگولاتور، تنظیم حالت کارکرد تعیین میکند که رگولاتور چگونه به بار واکنش نشان میدهد — و این تفاوت برای کارکرد همزمان ژنراتورها بسیار حیاتی است.
حالت ایزوکرونوس (سرعت ثابت)
در حالت ایزوکرونوس، رگولاتور موتور ژنراتور بهصورت فعال سرعت را اصلاح میکند تا بدون در نظر گرفتن تغییرات بار، دقیقاً روی نقطهٔ تنظیم اسمی باقی بماند. فرکانس خروجی ثابت میماند — که این دقیقاً آنچه برای یک ژنراتور مستقل متصل به بار حساس مورد نیاز است. اگر کاربرد شما دارای پروفایل بار پایداری باشد، حالت ایزوکرونوس معمولاً فرکانس را بهخوبی کنترل میکند. اگر بار بهطور ناگهانی نوسان کند، تأخیر در واکنش رگولاتور عامل محدودکننده میشود، نه خود حالت کارکرد.
یک اشتباه رایج: راهاندازی دو ژنراتور که هر دو در حالت ایزوکرونوس تنظیم شدهاند و سپس اجرای همزمان آنها. نتیجهٔ این کار «شکار بار» است — یعنی هر دو رگولاتور برای افزایش یا کاهش بار با یکدیگر رقابت میکنند و به جای تقسیم پایدار بار، نوسان ایجاد میشود. این مشکل واقعی در محل نصب رخ میدهد، نه صرفاً یک سناریوی نظری.
حالت درُپ (سرعت-درُپ)
حالت افتسرعت بهطور عمدی اجازه میدهد که سرعت موتور — و در نتیجه فرکانس — با افزایش بار کمی کاهش یابد. معمولاً تنظیم افتسرعت از حالت بدون بار تا حالت بار کامل، ۴ تا ۵ درصد است. این رابطهٔ نسبی امکان تقسیم خودکار بار بین چند ژنراتور که بهصورت موازی کار میکنند را فراهم میکند: هنگامی که یک دستگاه بار بیشتری را بر عهده میگیرد، فرکانس آن کمی کاهش مییابد و این نشاندهندهٔ این است که بار بیشتری را تحمل کرده است.
پیکربندی استاندارد برای کار موازی عبارت است از: قرار دادن یک ژنراتور در حالت ایزوکرون برای ایجاد و حفظ فرکانس شین، و تنظیم سایر ژنراتورها در حالت افتسرعت جهت تقسیم نسبی بار. هنگامی که تمام ژنراتورها در یک شین منفصل (آیلند) در حالت افتسرعت کار میکنند، برای حفظ فرکانس نیاز به یک کنترلکنندهٔ جداگانهٔ تقسیم بار است. این جزئیات پیکربندی است که تیمهای فنی تأمین باید پیش از مشخصکردن تجهیزات، آن را با تأمینکنندهٔ کنترلکنندهٔ ژنراتور تأیید کنند.
تفاوتهای کاربردهای صنعتی و موبایل
نیروگاههای صنعتی ثابت — برای کارخانهها، مراکز داده و پشتیبانی برق شبکه — معمولاً بر پایهٔ پایداری دقیق فرکانس و ادغام با سیستمهای مدیریت ساختمان تمرکز دارند. گاورنورهای الکترونیکی با ویژگیهای پاسخ ایزوکرونوس دقیق و سازگونی با سیستمهای رله حفاظتی ژنراتور، استاندارد این نصبها هستند. قابلیت اتصال به ماژولهای AMF مانند Deep Sea Electronics 6020 یا DSE7310 MKII، امکان راهاندازی خودکار، تشخیص بار و خاموششدن خودکار در صورت خطا را در یک معماری کنترلی یکپارچه فراهم میکند.
مجموعههای تولیدکنندهٔ موبایل برای اماکن ساختوساز، عملیات میدانی نظامی یا مخابرات دورافتاده، بیشتر به مقاومت و سهولت تنظیمات میدانی وابستهاند. گاورنورهای مکانیکی و واحدهای سادهتر گاورنور الکترونیکی همچنان در این محیطها استفاده میشوند، جایی که دسترسی به عیبیابی الکترونیکی محدود است و دسترسی به قطعات یدکی به اندازهٔ مشخصات عملکردی اهمیت دارد.
تنظم و تنظیب کنترلکننده سرعت

چه مکانیکی و چه الکترونیکی، گاورنور موتور ژنراتور باید پس از نصب، برای موتور و کاربرد خاصی که در آن استفاده میشود، کالیبره شود. پارامترهای اصلی تنظیم عبارتند از:
- نقطهٔ تعیینشدهٔ سرعت : سرعت هدف را (۱۵۰۰ یا ۱۸۰۰ دور بر دقیقه برای کاربردهای ۵۰/۶۰ هرتز) مشخص میکند.
- بهره (حساسیت) : میزان واکنش قوی گاورنور نسبت به خطای سرعت را کنترل میکند. اگر بیش از حد بالا باشد، باعث نوسان و شکار (hunting) میشود؛ اگر بیش از حد پایین باشد، بازیابی پس از تغییر بار کند میشود.
- پایداری (تضعیف) : از اضافهبرآمدگی (overshoot) پس از اصلاح جلوگیری کرده و منحنی پاسخ را صاف میکند.
- درصد دروپ : برای واحدهای کارکرد دارای دروپ، شیب سرعت-بار را که در اشتراکگذاری بار موازی استفاده میشود، تعیین میکند.
برای گاورنورهای الکترونیکی، این پارامترها معمولاً از طریق پتانسیومترها روی برد کنترل یا از طریق رابط دیجیتال تنظیم میشوند. واحدهایی مانند کنترلکننده سرعت گاورنور S6700H شامل پتانسیومترهای تنظیمشوندهٔ برچسبدار برای سرعت، بهره و پایداری است — که این امکان را به تکنسینهای میدانی میدهد تا بدون نیاز به نرمافزارهای تخصصی، پاسخ سیستم را تنظیم کنند. سازگانی با عملگر (اکچویتور) مرحلهای جداگانهٔ تأیید است: نوع عملگر خارجی (ADC120، ADC175 یا ADC225 که برای سیستمهای ۱۲ ولتی یا ۲۴ ولتی رتبهبندی شدهاند) باید با مشخصات خروجی کنترلر گاورنور تطبیق داده شود.
برای انتخاب عملگر، سری عملگرهای خارجی POPULACE ADC (ADC120 / ADC175 / ADC225) طیفی از نیازهای گشتاوری را برای اندازههای مختلف موتور پوشش میدهند و برای سیستمهای ۱۲ ولتی و ۲۴ ولتی رتبهبندی شدهاند. انتخاب بر اساس نیاز گشتاوری و رتبهبندی ولتاژ، نه نام برند، خطر عدم تطابق در موارد جایگزینی و نصب مجدد را کاهش میدهد — که در تأمین، اهمیت دارد؛ زیرا انتخاب نادرست عملگر منجر به چرخهٔ دوم تأمین میشود.
انتخاب گاورنور مناسب برای موتور ژنراتور
برای خریداران تدارکات فنی، تصمیمگیری انتخاب به چهار معیار عملی بستگی دارد: سازگانی رابط موتور (ارتباط مکانیکی در مقابل سنسور سرعت واحدهای پردازش میکرو)، نمودار بار کاربردی (پایدار در مقابل متغیر)، پیکربندی عملیاتی (مستقل در مقابل موازی)، و نیازهای ادغام (گاورنور مستقل در مقابل ادغام با ماژولهای کنترلکنندهٔ AMF و رلههای حفاظتی ژنراتور).
گاورنورهای الکترونیکی گزینهٔ مناسبی برای اکثر کاربردهای صنعتی و تجاری هستند که کنترل دقیق فرکانس، سازگانی با کلیدهای انتقال خودکار یا ادغام با سیستمهای مدرن رلههای حفاظتی ژنراتور و کنترلکنندههای AMF را میطلبد. گاورنورهای مکانیکی همچنان گزینهای قابلاجرا و مقرونبهصرفه برای کاربردهای سادهٔ مستقل باقی ماندهاند که در آنها نمودار بار قابلپیشبینی است و قابلیت تعمیر و نگهداری در محل بدون استفاده از اجزای الکترونیکی اولویت دارد.
کایجن پاور (برند پاپولیس) هم کنترلکنندههای الکترونیکی گاورنر و هم مجموعههای اکچوئیتور را عرضه میکند؛ بنابراین خریداران میتوانند ترکیبهای هماهنگشدهٔ گاورنر و اکچوئیتور را از یک تأمینکنندهٔ واحد تهیه کنند — که این امر گامهای بررسی سازگاری را در فرآیند تأمین کاهش میدهد.






