
 EN
Tipos de reguladores para grupos electrógenos: control con caída (droop) frente a control isócrono
Al evaluar los tipos de reguladores de grupos electrógenos para una instalación industrial o una central eléctrica móvil, rara vez la primera pregunta es «¿mecánico o electrónico?», sino más bien «¿funcionamiento en unidad única o en paralelo?». Porque esa decisión determina si la aplicación requiere control con caída de frecuencia (droop), control isócrono o una combinación de ambos. Como consultor técnico especializado en componentes de control de generadores, esta distinción explica la mayoría de los errores de compatibilidad de reguladores que encuentro en el campo.
Qué controla un regulador de grupo electrógeno
Un regulador controla la velocidad del motor diesel modulando la inyección de combustible en respuesta a cambios de carga. Cuando la carga aumenta, las revoluciones por minuto (RPM) del motor tienden a disminuir; el regulador detecta esta desviación y abre la cremallera de combustible para restablecer el valor establecido. La relación entre velocidad y frecuencia está fijada por el número de polos del alternador: en una máquina de 4 polos a 50 Hz, el motor gira a 1500 RPM; a 60 Hz, gira a 1800 RPM. La función del regulador es mantener dichas RPM —o permitir que varíen de forma controlada— conforme fluctúa la carga.
Esa función básica es común a todos los tipos de reguladores para grupos electrógenos. La verdadera diferencia radica en con qué precisión el regulador mantiene la velocidad bajo carga, y cómo se comporta cuando varios generadores comparten un mismo bus.
Mecanismos de regulador mecánico frente a electrónico
Los grupos electrógenos más antiguos y de menor tamaño usan reguladores mecánicos, en los que contrapesos centrífugos detectan los cambios de velocidad y un sistema de muelles y palancas ajusta la bomba de inyección de combustible. La respuesta es inherentemente analógica —proporcional a la desviación de velocidad— pero limitada en precisión y rango de ajuste.
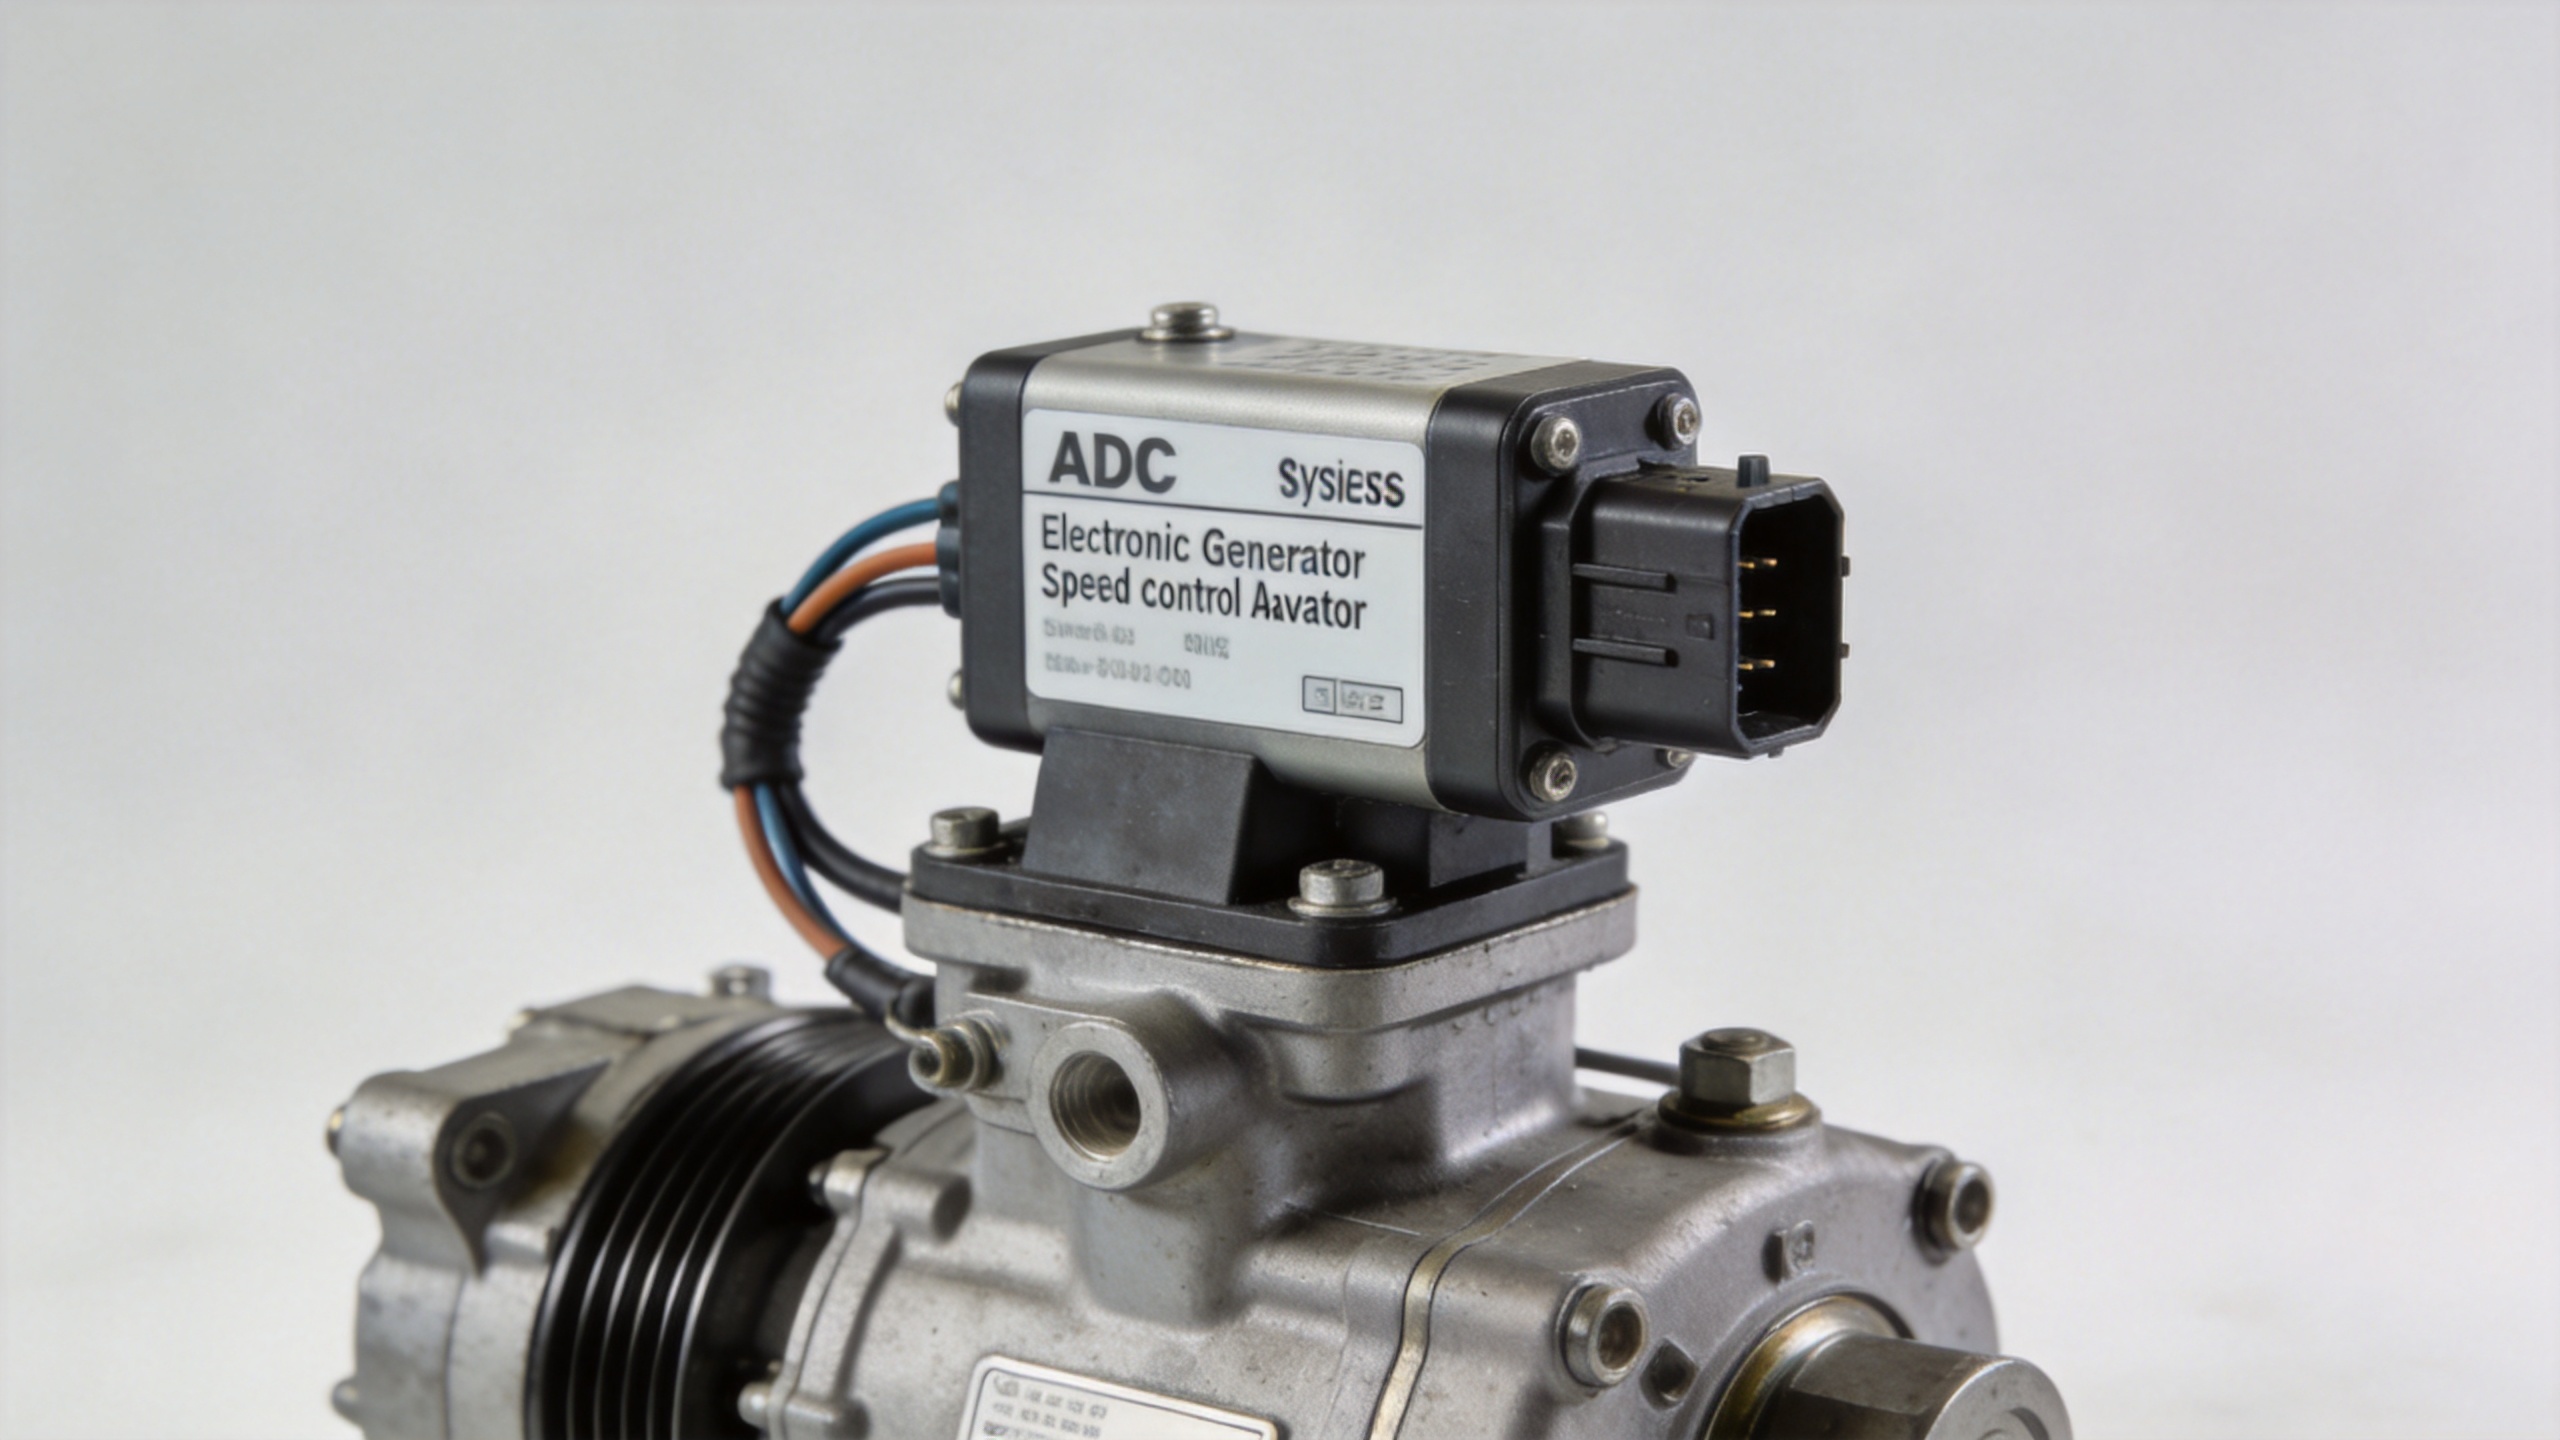
Los reguladores electrónicos sustituyen esta cadena de detección por una sonda magnética (MPU) que lee los impulsos de una rueda dentada, alimentando una placa de control que acciona un actuador de control de velocidad del generador para reposicionar la cremallera de combustible. Esta arquitectura ofrece una respuesta transitoria más rápida, una regulación de frecuencia más precisa y ajustes de ganancia remotamente configurables, características que ningún sistema puramente mecánico puede igualar.
Para motores diésel industriales, la gama de actuadores externos POPULACE —que incluye los modelos ADC120, ADC175 y ADC225 en 12 V y 24 V — abarca un amplio espectro de desplazamientos de motor y requisitos de fuerza sobre la cremallera de combustible. Estas unidades funcionan como actuadores de control de velocidad del generador de montaje directo, tanto para actualizaciones de retrofit como para nuevas instalaciones en las que la placa de control ya se encarga de la detección de velocidad y la generación de la señal de salida.
Control isócrono: funcionamiento a velocidad constante
El control isócrono mantiene la velocidad del motor exactamente en el punto de ajuste programado, independientemente de la magnitud de la carga. Si se carga un generador desde el 0 % hasta el 100 % de su capacidad nominal, la frecuencia de salida permanece constante en 50,0 Hz (o 60,0 Hz). Por ello, los reguladores de grupos electrógenos isócronos son la especificación adecuada para:
- Aplicaciones de respaldo o potencia principal con una sola unidad que alimentan cargas sensibles a la frecuencia, como variadores de frecuencia, equipos médicos o instrumentación de precisión
- Estaciones móviles de energía que operan aisladas de la red eléctrica
- Sistemas paralelos en modo isla, donde una máquina está designada como referencia maestra de frecuencia
La contrapartida es que un regulador puramente isócrono presenta una curva de regulación plana: no distribuye de forma natural la carga entre unidades en paralelo. Si se conectan dos generadores isócronos al mismo bus sin un controlador externo de reparto de carga, una máquina asumirá toda la carga mientras la otra experimentará oscilaciones (hunting). El control con caída (droop) resuelve este problema.
Control de caída: regulación de velocidad y distribución de carga
Un regulador de caída permite intencionalmente que la velocidad del motor disminuya a medida que aumenta la carga, siendo dicha reducción expresada como un porcentaje de la velocidad nominal. Un ajuste estándar de caída del 3–5 % significa que, a carga total, el motor gira un 3–5 % más lentamente que sin carga. Con una caída del 5 % en una máquina de 50 Hz, la velocidad sin carga corresponde aproximadamente a 52,5 Hz y la velocidad a carga total a 50,0 Hz.
La curva de regulación inclinada permite que el principio de reparto de carga entre generadores funcione automáticamente. Cuando dos generadores con ajustes idénticos de caída se conectan en paralelo, cualquier aumento de la carga en el bus provoca una desaceleración proporcional de ambos motores. Dado que sus curvas de velocidad frente a carga coinciden sobre el mismo eje de frecuencia, ambas unidades absorben automáticamente carga adicional en proporción a su capacidad nominal, sin necesidad de arbitraje externo.
Configuraciones comunes en paralelo y su comportamiento:
- Ambas unidades con caída igualada (por ejemplo, 5 %): El reparto de carga es estable y automático; no se requiere ningún controlador externo de reparto de carga.
- Una unidad isócrona, una en caída: La máquina isócrona actúa como maestra de frecuencia; la unidad en caída ajusta su salida para coincidir con la referencia de frecuencia. La carga reactiva debe seguir gestionándose de forma independiente mediante la caída del AVR.
- Ambas unidades en modo isócrono sin control externo: Se produce inestabilidad en paralelo; esta configuración no es adecuada para uso en producción.
El cambio más significativo que experimentan los operadores más experimentados consiste en reconocer que los tipos de regulador de grupos electrógenos no son intercambiables: la elección entre caída e isócrono depende de si la aplicación corresponde a una instalación aislada con una sola unidad, una instalación aislada con múltiples unidades o una conexión en paralelo con la red, y no de preferencias de marca.
Control de potencia reactiva del generador en sistemas en paralelo
La caída de velocidad regula la distribución de potencia activa (kW) entre generadores en paralelo. El control de la potencia reactiva del generador —es decir, la regulación de la salida reactiva (kVAR)— es una función independiente gestionada por el regulador automático de tensión (AVR) mediante caída reactiva o compensación de corriente cruzada.
Sin caída reactiva, los generadores conectados en paralelo con carga activa equilibrada aún pueden circular corriente reactiva entre sí, lo que provoca que una unidad se sobreexcite mientras la otra se subexcite. Un control correcto de la potencia reactiva del generador refleja el principio de reparto de carga activa: la tensión de salida de cada AVR disminuye ligeramente a medida que aumenta la carga reactiva, creando una característica estable de reparto de kVAR análoga a la caída de velocidad.
Al especificar unidades de regulador para operación en paralelo, confirme que el sistema de control admita tanto el reparto de carga activa mediante caída del regulador como el reparto de potencia reactiva mediante caída reactiva del AVR. Abordar únicamente uno de estos aspectos deja al sistema en paralelo parcialmente sin control.
Comparación de opciones de regulador electrónico: S6700H frente a ESD5500E
Entre los tipos de reguladores electrónicos para grupos electrógenos comúnmente utilizados en el segmento industrial de gama media, los controladores S6700H y ESD5500E representan dos plataformas ampliamente consolidadas:

| Especificación | S6700H | ESD5500E |
|---|---|---|
| Enfoque de control | Controlador electrónico de velocidad | Regulador electrónico de velocidad |
| Caída / isócrono | Ajustable mediante potenciómetro de caída | Ajuste regulable de caída |
| Aplicación principal | Grupos electrógenos diésel industriales, potencia primaria | Grupos electrógenos diésel, amplia compatibilidad |
| Detección de velocidad | Sensor magnético (MPU) | Sensor magnético (MPU) |
| Voltagem de alimentación | 12v / 24v de corriente continua | 12v / 24v de corriente continua |
El Controlador de velocidad S6700H para regulador es especialmente adecuado para grupos electrógenos industriales de potencia primaria donde resultan críticos unos ajustes estables de caída y correcciones calibradas de ganancia, especialmente en aplicaciones que requieren funcionamiento en paralelo con comportamiento regulable de reparto de carga. Regulador de Velocidad ESD5500E es una unidad ampliamente desplegada con amplia compatibilidad de motores, lo que la convierte en una opción práctica para la adquisición de repuestos cuando el cableado del panel y la interfaz del actuador ya están fijos.
Si su prioridad es la estabilidad en paralelo y la flexibilidad de calibración, los ajustes de ganancia y estabilidad ajustables del S6700H son el factor más relevante a evaluar. Si el caso de uso es una reserva de una sola unidad con un arnés de actuador existente y un panel con espacio limitado, la huella física y la compatibilidad de pines del ESD5500E probablemente sean los factores decisivos.
Procedimiento de calibración y ajuste del regulador
Independientemente del tipo de regulador para grupo electrógeno seleccionado, la calibración sigue una secuencia consistente:
- Ajuste de velocidad en vacío: Con el generador sin carga, ajuste el potenciómetro de ajuste de velocidad hasta que el frecuencímetro indique el valor objetivo (exactamente 50,0 Hz o 60,0 Hz). Registre la posición del ajuste.
- Verificación de estabilidad: Hacer funcionar sin carga durante 5 minutos. Si la frecuencia oscila, reducir ligeramente la ganancia del regulador y volver a comprobar. No aumentar la ganancia más allá del punto en que comience la oscilación.
- Aplicación escalonada de la carga: Aplicar progresivamente el 25 %, el 50 % y el 100 % de la carga nominal. Anotar la frecuencia en cada paso para establecer la curva real de caída de frecuencia.
- Calibración de la caída de frecuencia: Para operación en paralelo, ajustar el potenciómetro de caída de frecuencia hasta que la disminución medida de frecuencia, desde sin carga hasta carga total, sea igual al porcentaje objetivo (típicamente del 3 al 5 %). Para operación isócrona con una sola unidad, reducir la caída de frecuencia al mínimo.
- Cierre en paralelo y verificación de reparto de carga: Verificar que ambas unidades tengan frecuencias casi idénticas antes de cerrar el interruptor de paralelismo. Tras el cierre, comprobar el reparto de carga en los medidores de kW; ajustar el trimado de caída de frecuencia en la unidad que soporte mayor carga si el reparto es desigual.
- Documentación de los ajustes: Registrar todas las posiciones de los potenciómetros. Los ajustes del regulador no son visibles externamente y se pierden fácilmente tras vibraciones o mantenimientos.
El error de calibración más común consiste en ajustar la característica de caída (droop) en una unidad en paralelo sin verificar que el segundo equipo tenga el mismo ajuste. Ambas máquinas deben compartir la misma característica de caída (droop) para que el principio de reparto de carga entre generadores se mantenga en todo el rango de carga.
Resumen: Asignación del tipo de regulador a la aplicación
La selección entre los tipos de reguladores para grupos electrógenos se reduce a tres preguntas operativas:
- ¿Unidad individual o en paralelo? Isochronous para aplicaciones aisladas con una sola unidad; droop (o isochronous con un controlador de reparto de carga) para sistemas en paralelo con múltiples unidades.
- ¿Conectado a la red o aislado? Se requiere droop para la operación en paralelo con la red; un regulador isochronous sin controles de sincronización entrará en conflicto con la referencia de frecuencia de la red.
- ¿Características de la carga? Las cargas sensibles a la frecuencia favorecen una regulación isochronous precisa; las cargas dominadas por motores o variables se benefician del efecto amortiguador de un droop ajustable.
Elegir correctamente los tipos de regulador del grupo electrógeno no garantiza una falla visible inmediata durante la puesta en servicio; los síntomas pueden aparecer más tarde como un desequilibrio gradual de carga, inestabilidad de frecuencia o circulación de corriente reactiva entre unidades en paralelo. Ajustar el modo de control del regulador al escenario operativo es el paso fundamental para lograr un sistema generador estable.






