
 EN
انواع گاورنور ژنست: کنترل با افت فرکانس در برابر کنترل ایزوکرونوس
هنگام ارزیابی انواع سیستمهای کنترلکننده ژنراتور برای نصبهای صنعتی یا ایستگاههای تولید قدرت سیار، اولین سؤال معمولاً «مکانیکی یا الکترونیکی؟» نیست؛ بلکه «کارکرد تکواحدی یا موازی؟» است. زیرا این تصمیم تعیینکنندهٔ این است که آیا کاربرد نیازمند کنترلِ دُروپ، کنترل ایزوکرونوس یا ترکیبی از هر دو است. بهعنوان مشاور فنی متخصص در قطعات کنترل ژنراتور، این تمایز عامل اصلی اکثر ناسازگیهای مشاهدهشدهٔ سیستمهای کنترلکننده در محل نصب است.
چه چیزی را سیستم کنترلکنندهٔ ژنراتور کنترل میکند
یک تنظیمکنندهٔ سرعت، سرعت موتور دیزلی را با تنظیم تحویل سوخت در پاسخ به تغییرات بار کنترل میکند. هنگامی که بار افزایش مییابد، دور موتور تمایل به کاهش دارد؛ تنظیمکنندهٔ سرعت این انحراف را تشخیص داده و رَکِ سوخت را باز میکند تا سرعت مطلوب بازگردانده شود. رابطهٔ بین سرعت و فرکانس توسط تعداد قطبهای آلتِرناتور تعیین میشود: برای یک ماشین ۴ قطبی در فرکانس ۵۰ هرتز، موتور با سرعت ۱۵۰۰ دور در دقیقه میچرخد؛ و در فرکانس ۶۰ هرتز، با سرعت ۱۸۰۰ دور در دقیقه. وظیفهٔ تنظیمکنندهٔ سرعت حفظ این دور — یا اجازهٔ تغییر کنترلشدهٔ آن در شرایط نوسان بار — است.
آن عملکرد اصلی در تمام انواع تنظیمکنندههای ژنراتور مشترک است. تفاوت واقعی در میزان سفتی نگهداشتن سرعت توسط تنظیمکننده تحت بار است و رفتار آن هنگامی که چند ژنراتور بهصورت مشترک به یک اتوبوس (بُس) متصل هستند.
مکانیزمهای تنظیمکنندهٔ مکانیکی در مقابل الکترونیکی
نسلهای قدیمیتر و کوچکتر ژنراتورها از گاورنورهای مکانیکی استفاده میکنند که در آن وزنههای گریز از مرکز سرعت را تشخیص داده و یک اتصال فنری و اهرمی پمپ تزریق سوخت را تنظیم میکند. پاسخ این سیستم ذاتاً آنالوگ است — یعنی متناسب با انحراف سرعت — اما از نظر دقت و محدودهٔ تنظیم محدودیت دارد.
گاورنورهای الکترونیکی این زنجیرهٔ تشخیصی را با یک سنسور مغناطیسی (MPU) جایگزین میکنند که پالسهای چرخ دندانهدار را میخواند و به یک برد کنترلی ارسال میکند؛ این برد سپس عملگر کنترل سرعت ژنراتور را فعال کرده و میلهٔ سوخت را دوباره موقعیتیابی میکند. این معماری پاسخ سریعتری در شرایط گذرا، تنظیم دقیقتر فرکانس و تنظیمات بهرهٔ قابل تنظیم از راه دور را فراهم میکند که سیستمی صرفاً مکانیکی نمیتواند به آن دست یابد.
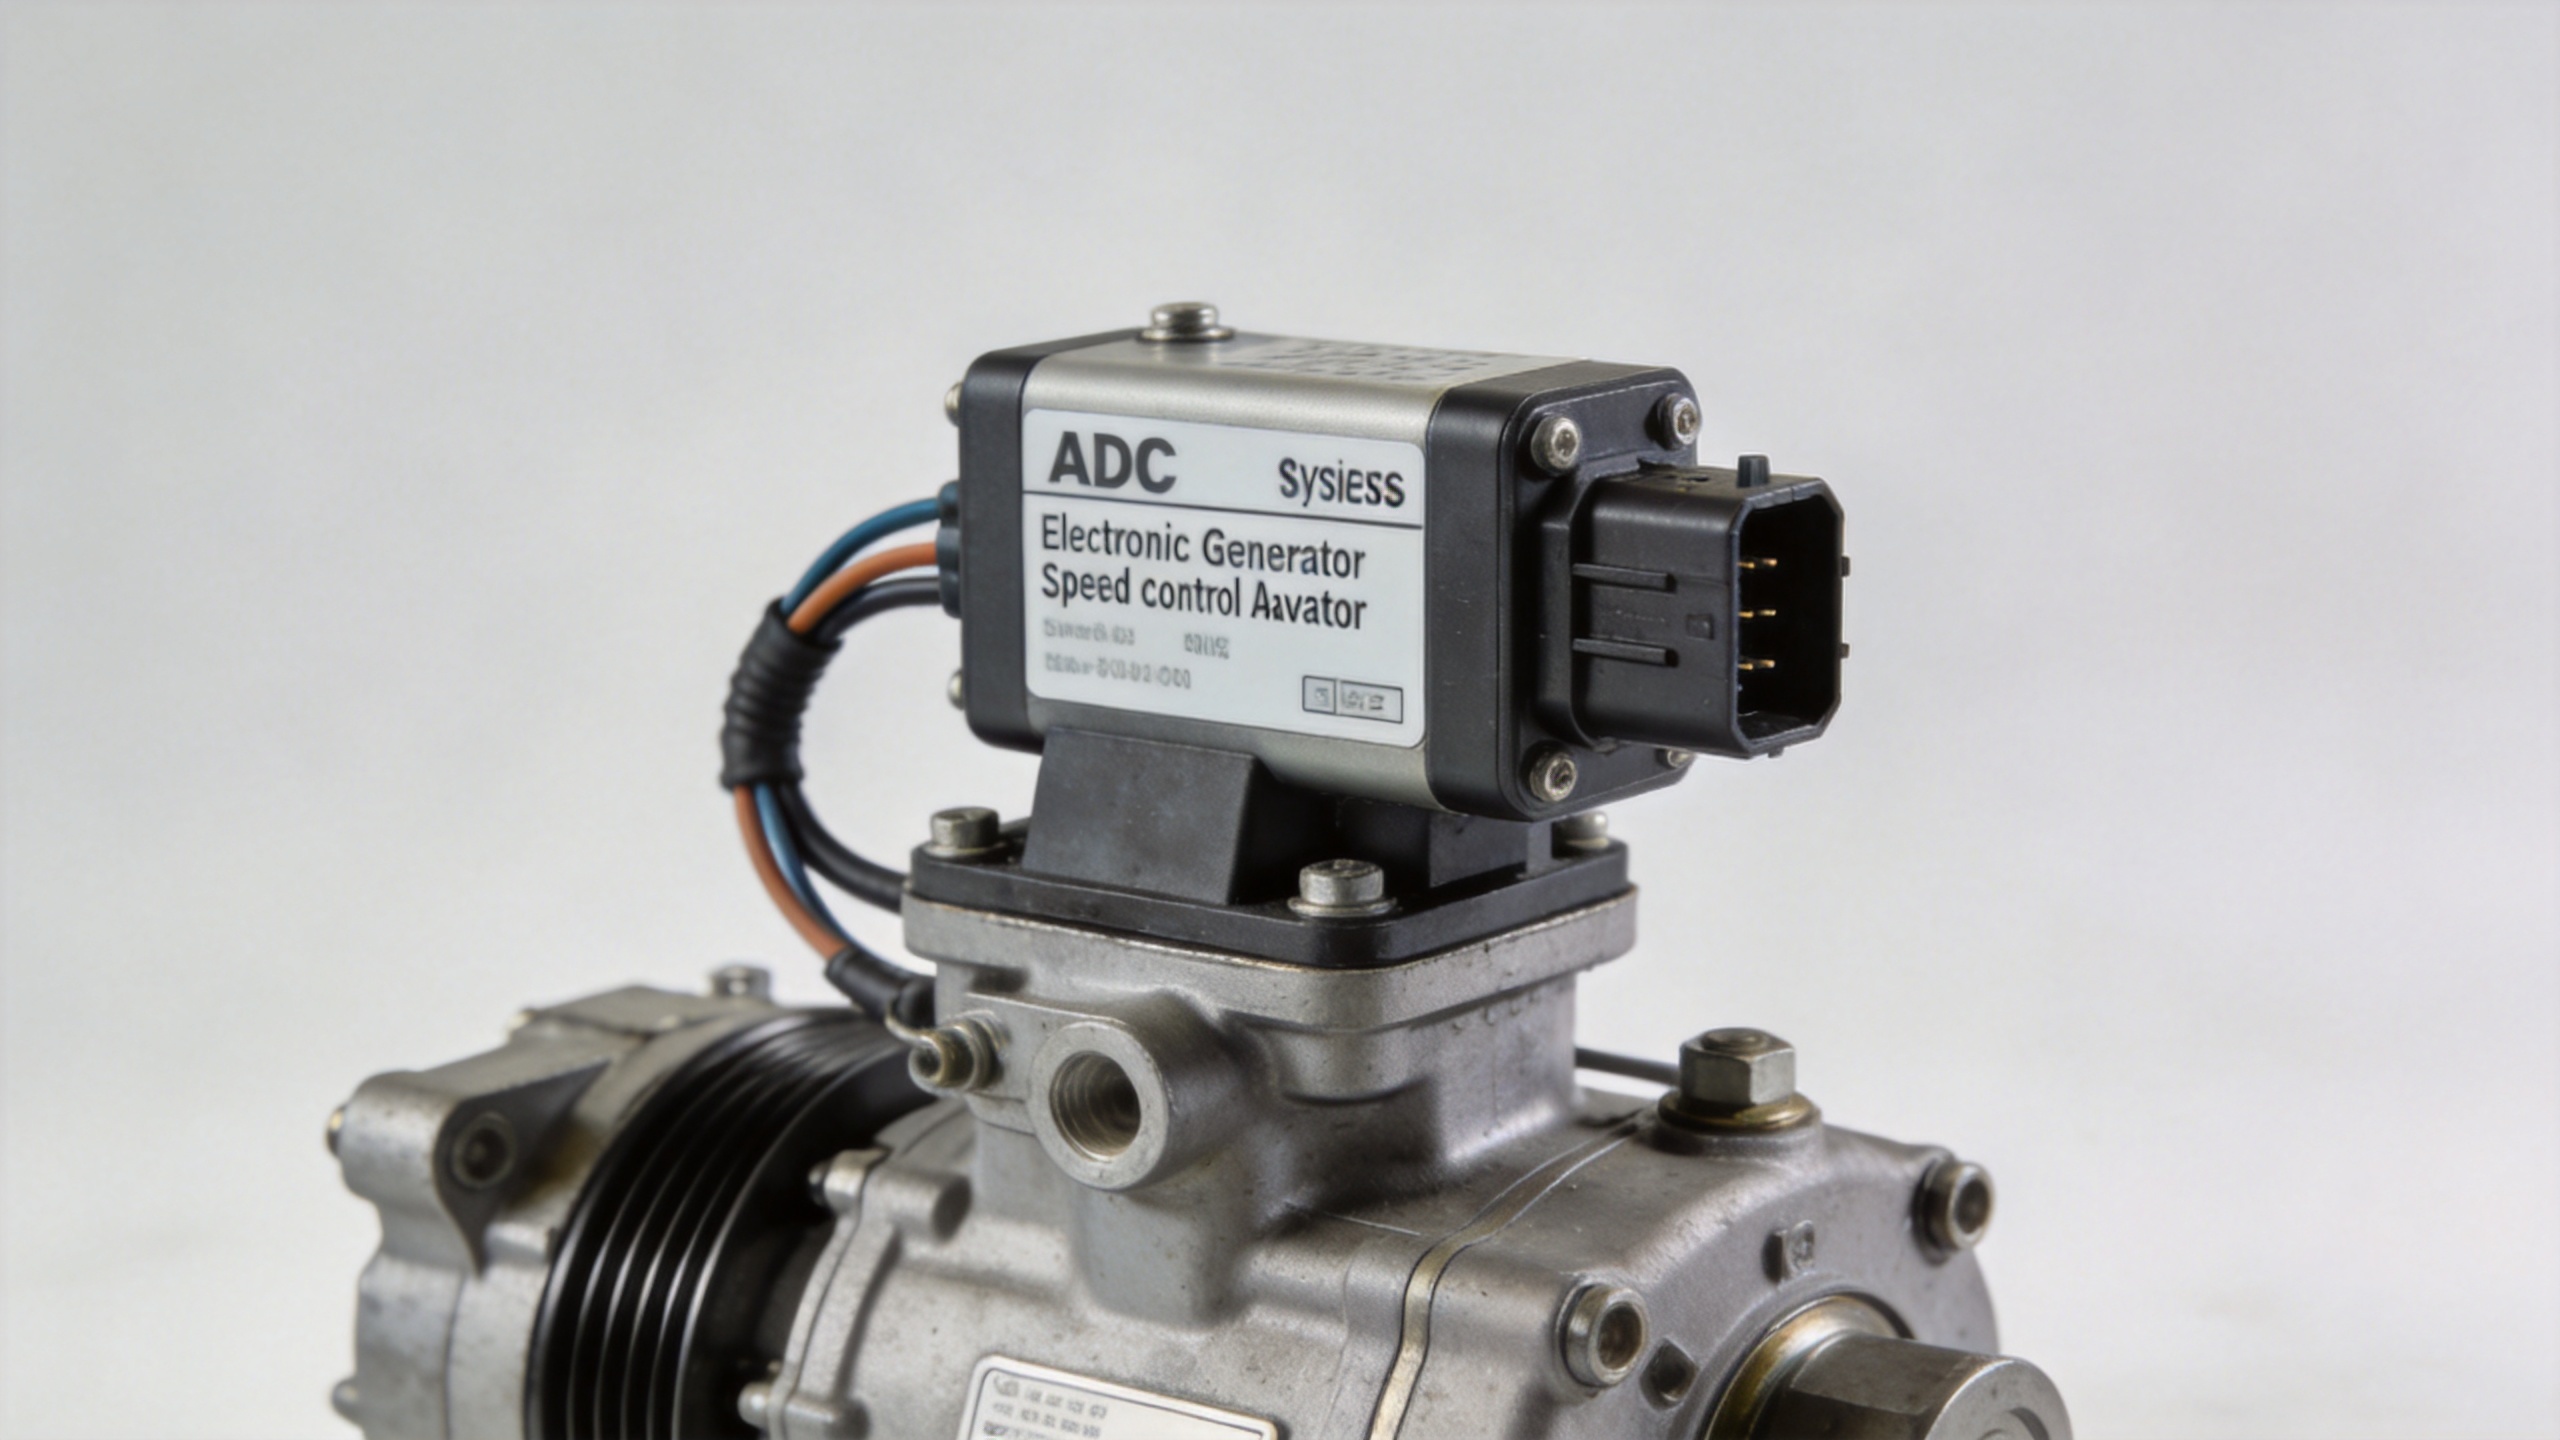
برای موتورهای دیزلی صنعتی، مجموعهٔ عملگرهای خارجی POPULACE — از جمله مدلهای ADC120، ADC175 و ADC225 در ولتاژهای ۱۲ ولت و ۲۴ ولت — طیف گستردهای از حجم موتور و نیروی مورد نیاز برای ریل سوخت را پوشش میدهد. این واحدها بهعنوان عملگرهای کنترل سرعت ژنراتور با نصب مستقیم، هم برای ارتقاءهای بعدی و هم برای نصبهای جدید استفاده میشوند که در آنها برد کنترلی قبلاً تشخیص سرعت و تولید سیگنال خروجی را بر عهده دارد.
کنترل ایزوکرونوس: کارکرد با سرعت ثابت
کنترل ایزوکرونوس سرعت موتور را دقیقاً در نقطه تنظیمشده برنامهریزیشده نگه میدارد، صرفنظر از میزان بار. اگر ژنراتور را از ۰٪ تا ۱۰۰٪ ظرفیت اسمی تحت بار قرار دهید، فرکانس خروجی همچنان ۵۰٫۰ هرتز (یا ۶۰٫۰ هرتز) باقی میماند. این ویژگی، انواع گاورنور ژنراتورهای ایزوکرونوس را برای موارد زیر مناسب میسازد:
- کاربردهای تکواحدی پشتیبان یا تأمین توان اصلی که بارهای حساس به فرکانس مانند درایوهای تنظیمکننده فرکانس، تجهیزات پزشکی یا ابزارهای دقیق را تغذیه میکنند
- ایستگاههای تأمین انرژی سیار که بهصورت جدا از شبکه برق شهری کار میکنند
- سیستمهای موازی حالت جزیرهای که در آن یک دستگاه بهعنوان منبع مرجع فرکانس انتخاب میشود
نکته قابل توجه این است که یک سیستم تنظیمکننده سرعتِ کاملاً ایزوکرون منحنی تنظیمی تختی دارد و بهطور طبیعی بار را بین واحدهای موازی تقسیم نمیکند. اگر دو ژنراتور ایزوکرون را بدون کنترلکننده خارجی تقسیم بار به هم متصل کنید، یکی از دستگاهها تمام بار را به عهده میگیرد و دیگری در حالت نوسان (هانتینگ) قرار میگیرد. کنترل درُپ این مشکل را برطرف میکند.
کنترل درُپ: تنظیم سرعت و تقسیم بار
یک سیستم تنظیمکننده درُپ بهطور عمدی اجازه میدهد سرعت موتور با افزایش بار کاهش یابد؛ این کاهش به صورت درصدی از سرعت نامی بیان میشود. در یک تنظیم استاندارد درُپ بین ۳ تا ۵ درصد، سرعت موتور در بار کامل ۳ تا ۵ درصد کمتر از سرعت آن در حالت بدون بار است. در یک ماشین ۵۰ هرتزی با درُپ ۵ درصد، سرعت بدون بار تقریباً معادل ۵۲٫۵ هرتز و سرعت در بار کامل معادل ۵۰٫۰ هرتز است.
منحنی تنظیم شیبدار امکان عملکرد خودکار اصل اشتراک بار در ژنراتورها را فراهم میکند. هنگامی که دو ژنراتور با تنظیمات شیب یکسان بهصورت موازی قرار میگیرند، هر افزایشی در بار اتصالی، باعث کاهش سرعت هر دو موتور بهصورت متناسب میشود. ازآنجاکه منحنیهای سرعت در برابر بار آنها روی همان محور فرکانس همپوشانی دارند، هر دو واحد بهصورت خودکار بار اضافی را متناسب با ظرفیت نامیشان جذب میکنند — بدون نیاز به داوری خارجی.
پیکربندیهای رایج موازی و رفتار آنها:
- هر دو واحد با شیب تطبیقیافته (مثلاً ۵٪): اشتراک بار پایدار و خودکار است؛ نیازی به کنترلکنندهٔ خارجی اشتراک بار نیست.
- یک واحد ایزوکرونوس و یک واحد با شیب: دستگاه ایزوکرونوس بهعنوان استاد فرکانس عمل میکند؛ واحد با شیب خروجی خود را برای تطبیق با مرجع فرکانس تنظیم میکند. بار راکتیو نیز باید بهصورت جداگانه توسط شیب AVR مدیریت شود.
- هر دو واحد ایزوکرونوس بدون کنترل خارجی: ناپایداری موازی رخ میدهد؛ این پیکربندی برای استفادهٔ تولیدی مناسب نیست.
تغییر اصلی که عملیاتگران باتجربهتر انجام میدهند، شناخت این نکته است که انواع کنترلکنندههای ژنراتور قابل تعویض نیستند — انتخاب بین سیستمهای «دروپ» و «ایزوکرونوس» به این بستگی دارد که کاربرد ژنراتور در حالت تکواحدی جزیرهای، چند واحدی جزیرهای یا موازی با شبکه باشد، نه اینکه بر اساس ترجیح برند انجام شود.
کنترل توان راکتیو ژنراتور در سیستمهای موازی
دروپ سرعت، اشتراک توان فعال (کیلووات) بین ژنراتورهای موازی را تنظیم میکند. کنترل توان راکتیو ژنراتور — یعنی تنظیم خروجی راکتیو (کیلووار) — عملکردی جداگانه است که توسط AVR از طریق «دروپ راکتیو» یا «جبران جریان متقاطع» انجام میشود.
در صورت عدم وجود دروپ راکتیو، ژنراتورهای موازی با بار کیلوواتی متعادل ممکن است همچنان جریان راکتیو را بین خود تبادل کنند — که منجر به افزایش بیش از حد تحریک در یک واحد و کاهش تحریک در واحد دیگر میشود. کنترل صحیح توان راکتیو ژنراتور اصل اشتراک بار فعال را تقلید میکند: ولتاژ خروجی هر AVR بهصورت جزئی با افزایش بار راکتیو کاهش مییابد و این امر ویژگی پایدار اشتراک کیلووار را ایجاد میکند که مشابه دروپ سرعت است.
هنگام مشخصکردن واحدهای کنترلکننده برای کار موازی، اطمینان حاصل کنید که سیستم کنترل از همزمان تقسیم بار فعال از طریق افت ولتاژ کنترلکننده و تقسیم توان راکتیو از طریق افت راکتیو AVR پشتیبانی میکند. رفع تنها یکی از این دو جنبه، سیستم موازی را بهصورت ناقص کنترلشده باقی میگذارد.
مقایسهی گزینههای کنترلکنندهی الکترونیکی: S6700H در مقابل ESD5500E
در میان انواع کنترلکنندههای الکترونیکی ژنراتورهای دیزلی که معمولاً در بازهی صنعتی میانی استفاده میشوند، کنترلکنندههای S6700H و ESD5500E دو پلتفرم شناختهشده هستند:

| مشخصات فنی | S6700H | ESD5500E |
|---|---|---|
| روش کنترل | کنترلکنندهی الکترونیکی سرعت | گاورنور الکترونیکی سرعت |
| افت ولتاژ / ایزوکرونوس | قابل تنظیم از طریق پتانسیومتر افت ولتاژ | تنظیمپذیری افت ولتاژ |
| کاربرد اصلی | ژنراتورهای دیزلی صنعتی، تأمین توان اصلی | ژنراتورهای دیزلی، سازگاری گسترده |
| سنجش سرعت | پیکآپ مغناطیسی (MPU) | پیکآپ مغناطیسی (MPU) |
| ولتاژ تغذیه | ۱۲ ولت / ۲۴ ولت مستقیم | ۱۲ ولت / ۲۴ ولت مستقیم |
این کنترلکننده سرعت گاورنور S6700H برای ژنراتورهای صنعتی با قدرت اولیه مناسب است که در آنها تنظیمات پایدار «دروپ» و تنظیمات کالیبرهشده بهره حیاتی هستند — بهویژه در کاربردهایی که نیازمند کار موازی با رفتار توزیع بار قابل تنظیم هستند. این دستگاه رگولاتور سرعت ESD5500E واحدی است که بهطور گستردهای استفاده میشود و سازگان خوبی با انواع موتورها دارد؛ بنابراین انتخابی عملی برای خرید جایگزین است، زمانی که سیمکشی تابلو و رابط عملگر از پیش تعیینشده باشند.
اگر اولویت شما پایداری در کار موازی و انعطافپذیری در کالیبراسیون باشد، تنظیمات قابل تنظیم بهره و پایداری S6700H مهمترین عاملی است که باید ارزیابی شود. اگر کاربرد، استفاده تکواحدی در حالت آمادهبهکار با هارنس عملگر موجود و تابلویی با فضای محدود باشد، اندازه فیزیکی و سازگان پینهای ESD5500E احتمالاً عوامل تعیینکننده خواهند بود.
روش کالیبراسیون و تنظیم گاورنور
صرفنظر از نوع گاورنور انتخابشده برای ژنراتور، کالیبراسیون همیشه به ترتیبی ثابت انجام میشود:
- تنظیم سرعت در حالت بدون بار: با خالی بودن ژنراتور، پتانسیومتر تنظیم سرعت را آنقدر تنظیم کنید تا فرکانسسنج مقدار هدف (دقیقاً ۵۰٫۰ هرتز یا ۶۰٫۰ هرتز) را نشان دهد. موقعیت تنظیم را ثبت کنید.
- تأیید پایداری: برای ۵ دقیقه در حالت بدون بار کار کنید. اگر فرکانس نوسان داشت، بهآرامی بهره گاورنر را کاهش دهید و دوباره بررسی کنید. بهره را فراتر از نقطهای که نوسان آغاز میشود افزایش ندهید.
- اعمال بار گامبهگام: بارهای ۲۵٪، ۵۰٪ و ۱۰۰٪ بار نامی را بهصورت تدریجی اعمال کنید. فرکانس را در هر گام یادداشت کنید تا منحنی واقعی درُپ تعیین شود.
- کالیبراسیون درُپ: برای کار موازی، پتانسیومتر درُپ را آنقدر تنظیم کنید تا افت فرکانس اندازهگیریشده از حالت بدون بار تا بار کامل برابر با درصد هدف باشد (معمولاً ۳ تا ۵ درصد). برای کار ایزوکرونوس تکواحدی، درُپ را تا حداقل مقدار ممکن کاهش دهید.
- بستن موازی و بررسی تقسیم بار: پیش از بستن قطعکننده موازی، اطمینان حاصل کنید که فرکانس هر دو واحد تقریباً یکسان است. پس از بستن، تقسیم بار را روی مترهای کیلووات بررسی کنید؛ اگر تقسیم بار نامتعادل بود، پتانسیومتر درُپ واحدی که بار بیشتری تحمل میکند را تنظیم کنید.
- مستندسازی تنظیمات: تمام موقعیتهای پتانسیومتر را ثبت کنید. تنظیمات پتانسیومتر گاورنور از بیرون قابل مشاهده نیستند و پس از لرزش یا تعمیر و نگهداری بهراحتی از دست میروند.
شایعترین خطای کالیبراسیون، تنظیم درُپ روی یک واحد موازی بدون تأیید تنظیم همسو روی واحد دوم است. برای اینکه اصل تقسیم بار ژنراتور در سرتاسر محدودهٔ بار کامل معتبر باشد، هر دو دستگاه باید دارای مشخصهٔ درُپ یکسان باشند.
خلاصه: تطبیق نوع گاورنور با کاربرد
انتخاب بین انواع گاورنور ژنسِت به سه پرسش عملیاتی کاهش مییابد:
- تکواحدی یا موازی؟ برای کاربردهای جزیرهای تکواحدی، ایزوکرونوس؛ برای سیستمهای موازی چندواحدی، درُپ (یا ایزوکرونوس همراه با کنترلر تقسیم بار).
- متصل به شبکه یا منزوی؟ برای عملیات موازی با شبکه، درُپ الزامی است؛ استفاده از ایزوکرونوس بدون کنترلهای همزمانسازی با مرجع فرکانس شبکه تضاد ایجاد میکند.
- ویژگیهای بار؟ بارهای وابسته به فرکانس، تنظیم ایزوکرونوس سفت را ترجیح میدهند؛ درحالیکه بارهای مبتنی بر موتور یا بارهای متغیر از اثر میراییِ دروپ قابلتنظیم بهره میبرند.
انتخاب صحیح نوع گاورنر برای ژنراتورها لزوماً منجر به عیبی قابلمشاهده در زمان راهاندازی نمیشود — بلکه علائم آن ممکن است بعداً بهصورت تدریجی ظاهر شوند، مانند عدم تعادل بار، ناپایداری فرکانس یا گردش جریان راکتیو بین واحدهای موازی. تطبیق حالت کنترل گاورنر با سناریوی عملیاتی، اولین گام اساسی در ایجاد یک سیستم تولیدکننده پایدار است.






