
 EN
Types de régulateurs pour groupes électrogènes : Régulation à dérive (droop) contre régulation isochrone
Lors de l’évaluation des types de régulateurs de groupe électrogène pour une installation industrielle ou une centrale mobile, la première question posée n’est que rarement « mécanique ou électronique ? » — elle est plutôt « fonctionnement isolé ou en parallèle ? ». En effet, cette décision détermine si l’application exige un réglage à pente (droop), un réglage isochrone ou une combinaison des deux. En tant que consultant technique spécialisé dans les composants de commande des groupes électrogènes, je constate que cette distinction explique la majorité des incompatibilités de régulateurs rencontrées sur le terrain.
Ce que contrôle un régulateur de groupe électrogène
Un régulateur contrôle la vitesse d’un moteur diesel en modulant l’alimentation en carburant en réponse aux variations de charge. Lorsque la charge augmente, le régime moteur a tendance à diminuer ; le régulateur détecte cet écart et ouvre la crémaillère de carburant pour rétablir la consigne. La relation entre vitesse et fréquence est fixée par le nombre de pôles de l’alternateur : pour une machine à 4 pôles fonctionnant à 50 Hz, le moteur tourne à 1500 tr/min ; à 60 Hz, il tourne à 1800 tr/min. La tâche du régulateur consiste à maintenir ce régime — ou à autoriser sa variation de façon contrôlée — lorsque la charge fluctue.
Cette fonction de base est commune à tous les types de régulateurs de groupes électrogènes. La véritable distinction réside dans la précision avec laquelle le régulateur maintient la vitesse sous charge, et son comportement lorsque plusieurs générateurs partagent un même réseau.
Mécanisme régulateur mécanique contre électronique
Les groupes électrogènes plus anciens ou de petite puissance utilisent des régulateurs mécaniques, où des masselottes centrifuges détectent les variations de vitesse et un système de ressorts et de leviers règle la pompe d’injection de carburant. La réponse est intrinsèquement analogique — proportionnelle à l’écart de vitesse — mais limitée en précision et en plage de réglage.
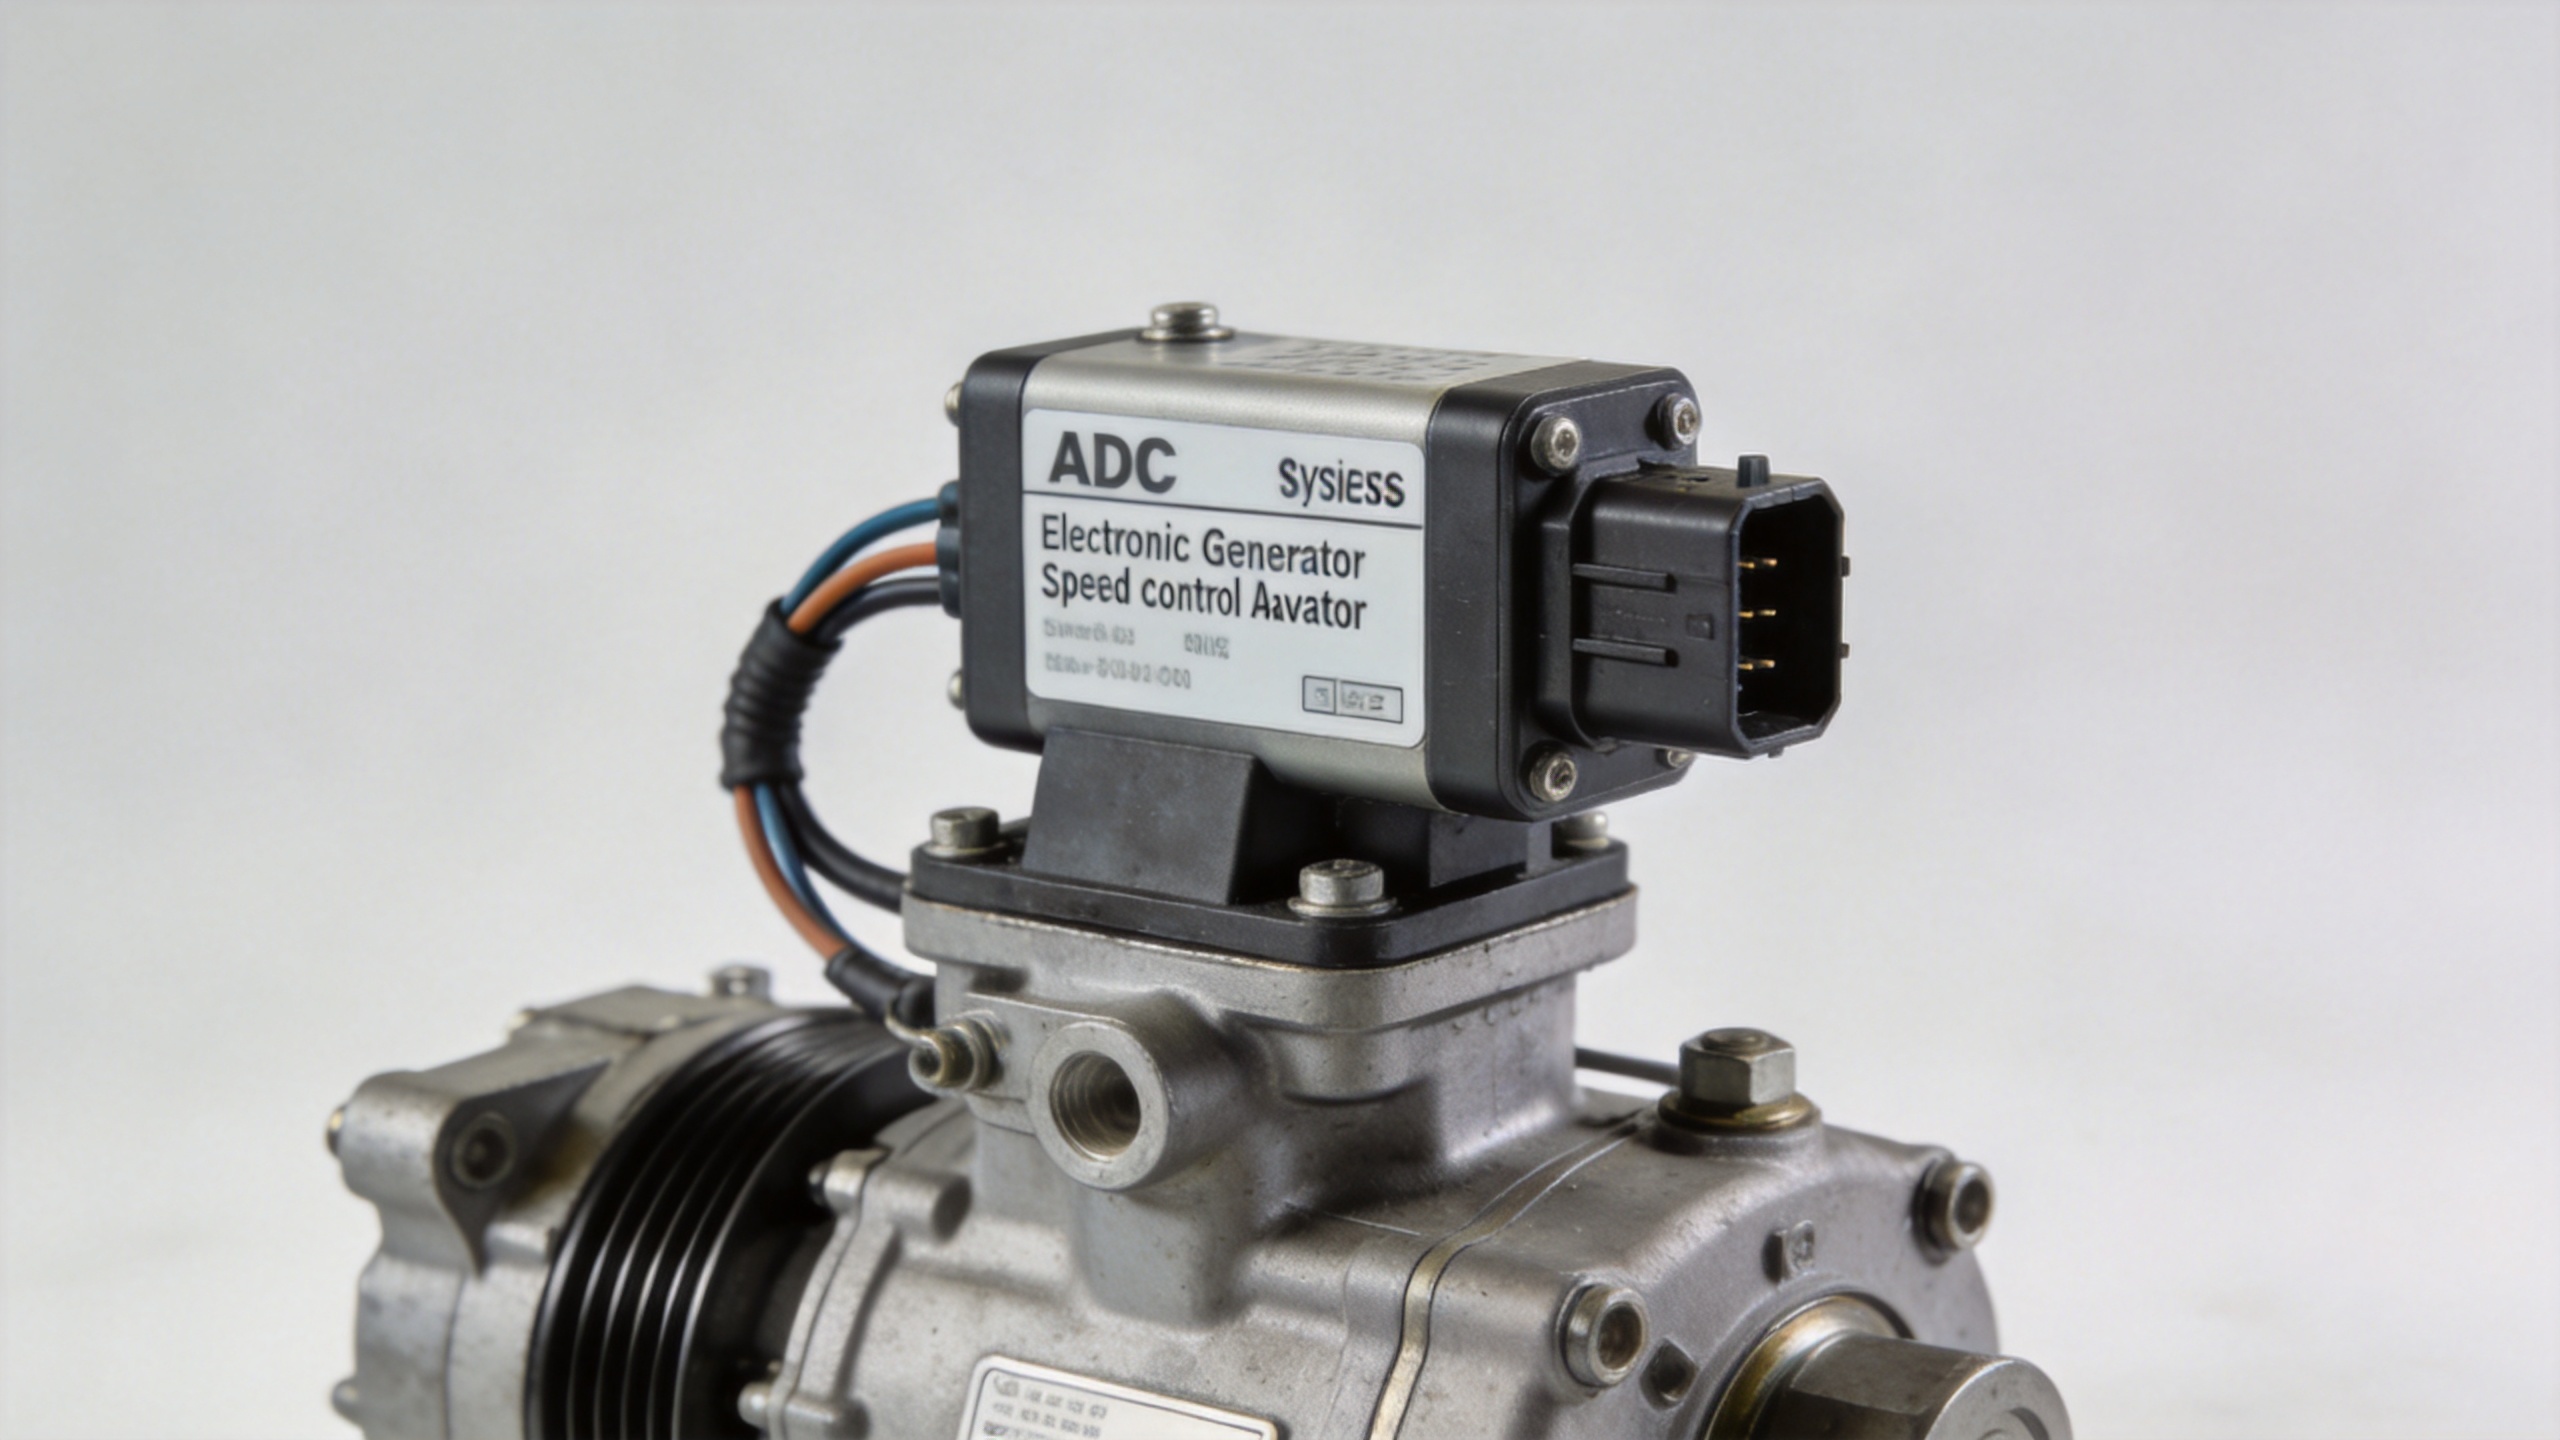
Les régulateurs électroniques remplacent cette chaîne de détection par une sonde magnétique (MPU) qui lit les impulsions d’une roue dentée, alimentant une carte de commande qui actionne un vérin de régulation de vitesse du générateur afin de repositionner la crémaillère à carburant. Cette architecture assure une réponse transitoire plus rapide, une régulation de fréquence plus précise et des réglages de gain ajustables à distance, ce que ne peut pas offrir un système purement mécanique.
Pour les moteurs diesel industriels, la gamme d’actionneurs externes POPULACE — y compris les Modèles ADC120, ADC175 et ADC225, en 12 V et 24 V — couvre un large éventail de cylindrées moteur et d’exigences en matière de force exercée sur la crémaillère à carburant. Ces unités servent d’actionneurs de régulation de vitesse du générateur prêts à monter directement, tant pour des mises à niveau sur installations existantes que pour des installations neuves où la carte de commande gère déjà la détection de vitesse et la génération du signal de sortie.
Commande isochrone : fonctionnement à vitesse constante
La régulation isochrone maintient la vitesse du moteur exactement au point de consigne programmé, quelle que soit l’intensité de la charge. Si l’on charge un groupe électrogène de 0 % à 100 % de sa puissance nominale, la fréquence de sortie reste constante à 50,0 Hz (ou 60,0 Hz). Cela rend les régulateurs de groupes électrogènes de type isochrone la solution appropriée pour :
- Les applications de secours ou de production d’énergie principale avec un seul groupe, destinées à alimenter des charges sensibles à la fréquence, telles que les variateurs de fréquence, les équipements médicaux ou les instruments de précision
- Les centrales mobiles fonctionnant en autonomie, déconnectées du réseau électrique public
- Les systèmes parallèles en mode îlot, où une machine est désignée comme référence maîtresse de fréquence
Le compromis réside dans le fait qu’un régulateur purement isochrone présente une courbe de réglage plate — il ne répartit pas naturellement la charge entre des unités fonctionnant en parallèle. Si l’on connecte deux groupes électrogènes isochrones au même jeu de barres sans dispositif externe de partage de charge, l’une des machines absorbera toute la charge tandis que l’autre subira des oscillations. La régulation à droop résout ce problème.
Régulation par affaissement : régulation de la vitesse et répartition de la charge
Un régulateur par affaissement autorise intentionnellement une diminution de la vitesse du moteur à mesure que la charge augmente, cette réduction étant exprimée en pourcentage de la vitesse nominale. Un réglage standard d’affaissement de 3 à 5 % signifie qu’à pleine charge le moteur tourne 3 à 5 % plus lentement qu’à vide. Pour un affaissement de 5 % sur une machine de 50 Hz, la vitesse à vide correspond approximativement à 52,5 Hz et la vitesse à pleine charge à 50,0 Hz.
La courbe de régulation inclinée permet au principe de partage de charge entre alternateurs de fonctionner automatiquement. Lorsque deux alternateurs dotés de réglages d’affaissement identiques sont couplés en parallèle, toute augmentation de la charge du réseau provoque une décélération proportionnelle des deux moteurs. Comme leurs courbes vitesse-charge se superposent sur le même axe des fréquences, les deux unités absorbent automatiquement la charge supplémentaire proportionnellement à leur puissance nominale — sans arbitrage externe.
Configurations parallèles courantes et leur comportement :
- Les deux unités avec un affaissement identique (p. ex. 5 %) : Le partage de charge est stable et automatique ; aucun contrôleur externe de partage de charge n’est requis.
- Une unité isochrone, une unité à réglage par chute : L’unité isochrone agit comme maître de fréquence ; l’unité à réglage par chute ajuste sa puissance de sortie pour suivre la consigne de fréquence. La charge réactive doit toutefois encore être gérée indépendamment par la chute de l’AVR.
- Les deux unités en mode isochrone sans commande externe : Cela entraîne une instabilité en parallèle ; cette configuration n’est pas adaptée à un usage industriel.
Le changement le plus significatif auquel les opérateurs les plus expérimentés doivent s’adapter consiste à reconnaître que les types de régulateurs de groupe électrogène ne sont pas interchangeables — le choix entre réglage par chute et mode isochrone dépend de la nature de l’application (fonctionnement isolé monoposte, fonctionnement isolé multiposte ou fonctionnement en parallèle avec le réseau), et non d’une préférence de marque.
Commande de la puissance réactive du générateur dans les systèmes parallèles
La chute de vitesse régule le partage de la puissance active (kW) entre les générateurs en parallèle. La commande de la puissance réactive du générateur — c’est-à-dire la régulation de la sortie réactive (kVAR) — est une fonction distincte gérée par le régulateur automatique de tension (AVR) via la chute réactive ou la compensation de courant croisé.
En l’absence de chute réactive, des générateurs connectés en parallèle et chargés de façon équilibrée en kW peuvent tout de même faire circuler un courant réactif entre eux — ce qui entraîne une sur-excitation d’un groupe et une sous-excitation de l’autre. Une commande correcte de la puissance réactive suit le même principe que le partage de charge active : la tension de sortie de chaque AVR diminue légèrement à mesure que la charge réactive augmente, créant ainsi une caractéristique stable de partage de kVAR, analogue à la chute de vitesse.
Lors de la spécification d’unités de régulation pour fonctionnement en parallèle, vérifiez que le système de commande prend en charge à la fois le partage de charge active via la chute de régulation et le partage de puissance réactive via la chute réactive de l’AVR. Ne traiter qu’un seul de ces deux aspects laisse le système parallèle partiellement non régulé.
Comparaison des options de régulateur électronique : S6700H contre ESD5500E
Parmi les types de régulateurs électroniques pour groupes électrogènes couramment utilisés dans le segment industriel milieu de gamme, les contrôleurs S6700H et ESD5500E représentent deux plates-formes bien établies :

| Spécification | S6700H | ESD5500E |
|---|---|---|
| Approche de commande | Contrôleur électronique de vitesse | Régulateur électronique de vitesse |
| Chute / isochrone | Réglable à l’aide d’un potentiomètre de chute | Réglage de la chute ajustable |
| Application principale | Groupes électrogènes diesel industriels, puissance de base | Groupes électrogènes diesel, compatibilité étendue |
| Mesure de vitesse | Capteur magnétique (MPU) | Capteur magnétique (MPU) |
| Voltage d'alimentation | 12 V / 24 V CC | 12 V / 24 V CC |
Le Régulateur de vitesse S6700H convient particulièrement aux groupes électrogènes industriels de puissance de base où des réglages stables de la chute et des ajustements calibrés du gain sont essentiels — notamment dans les applications nécessitant un fonctionnement en parallèle avec un comportement de répartition de charge ajustable. Régulateur de vitesse ESD5500E est une unité largement déployée, compatible avec un large éventail de moteurs, ce qui en fait un choix pratique pour les achats de remplacement lorsque le câblage du panneau et l’interface de l'actionneur sont déjà fixés.
Si votre priorité est la stabilité en parallèle et la souplesse de l’étalonnage, les réglages ajustables de gain et de stabilité du S6700H constituent le facteur le plus pertinent à évaluer. Si l’application prévoit une réserve monobloc avec un harnais d’actionneur existant et un espace limité sur le panneau, l’encombrement physique et la compatibilité des broches de l’ESD5500E sont probablement les critères décisifs.
Procédure d’étalonnage et de réglage du régulateur
Quel que soit le type de régulateur choisi pour le groupe électrogène, l’étalonnage suit une séquence constante :
- Réglage de la vitesse à vide : À vide, ajustez le potentiomètre de réglage de vitesse jusqu’à ce que le fréquencemètre affiche la valeur cible (exactement 50,0 Hz ou 60,0 Hz). Notez la position du réglage.
- Vérification de la stabilité : Faire fonctionner à vide pendant 5 minutes. Si la fréquence oscille, réduire légèrement le gain du régulateur et vérifier à nouveau. Ne pas augmenter le gain au-delà du point où les oscillations commencent.
- Application progressive de la charge : Appliquer successivement 25 %, 50 % et 100 % de la charge nominale. Noter la fréquence à chaque palier afin d’établir la courbe réelle de chute de fréquence (droop).
- Étalonnage de la chute de fréquence (droop) : Pour le fonctionnement en parallèle, régler le potentiomètre de droop jusqu’à ce que la chute de fréquence mesurée entre à vide et en pleine charge corresponde au pourcentage cible (généralement 3–5 %). Pour un fonctionnement isochrone sur une seule unité, réduire le droop au minimum.
- Fermeture en parallèle et vérification du partage de charge : Vérifier que les deux unités présentent une fréquence quasi identique avant de fermer le disjoncteur parallèle. Une fois fermé, contrôler le partage de charge sur les compteurs de kW ; ajuster le trim de droop sur l’unité supportant la charge la plus élevée si le partage est inégal.
- Documentation des réglages : Enregistrer toutes les positions des potentiomètres. Les réglages du régulateur ne sont pas visibles de l’extérieur et peuvent facilement être perdus suite aux vibrations ou à une maintenance.
L’erreur d’étalonnage la plus courante consiste à régler le coefficient de chute (droop) sur un groupe parallèle sans vérifier que le deuxième groupe est réglé de façon identique. Les deux groupes doivent présenter le même coefficient de chute pour que le principe de répartition de charge entre alternateurs reste valable sur toute la plage de charge.
Résumé : Adapter le type de régulateur à l’application
Le choix du type de régulateur pour groupe électrogène se résume à trois questions opérationnelles :
- Unité unique ou fonctionnement en parallèle ? Régulation isochrone pour les applications autonomes (îlot) avec une seule unité ; coefficient de chute (droop) (ou régulation isochrone avec un contrôleur de répartition de charge) pour les systèmes multi-unités en parallèle.
- Raccordé au réseau ou isolé ? Le coefficient de chute (droop) est requis pour le fonctionnement en parallèle avec le réseau ; une régulation isochrone sans dispositifs de synchronisation entre en conflit avec la référence de fréquence du réseau.
- Caractéristiques de la charge ? Les charges sensibles à la fréquence privilégient une régulation isochrone très précise ; les charges dominées par des moteurs ou variables profitent de l’effet d’amortissement apporté par un coefficient de chute (droop) réglable.
Choisir correctement le type de régulateur pour le groupe électrogène ne garantit pas l’apparition immédiate d’un défaut visible lors de la mise en service — les symptômes peuvent apparaître ultérieurement sous forme de déséquilibre progressif de la charge, d’instabilité de la fréquence ou de circulation de courant réactif entre des unités fonctionnant en parallèle. Adapter le mode de commande du régulateur au scénario opérationnel constitue la première étape fondamentale pour assurer la stabilité d’un système de production d’électricité.






