
 EN
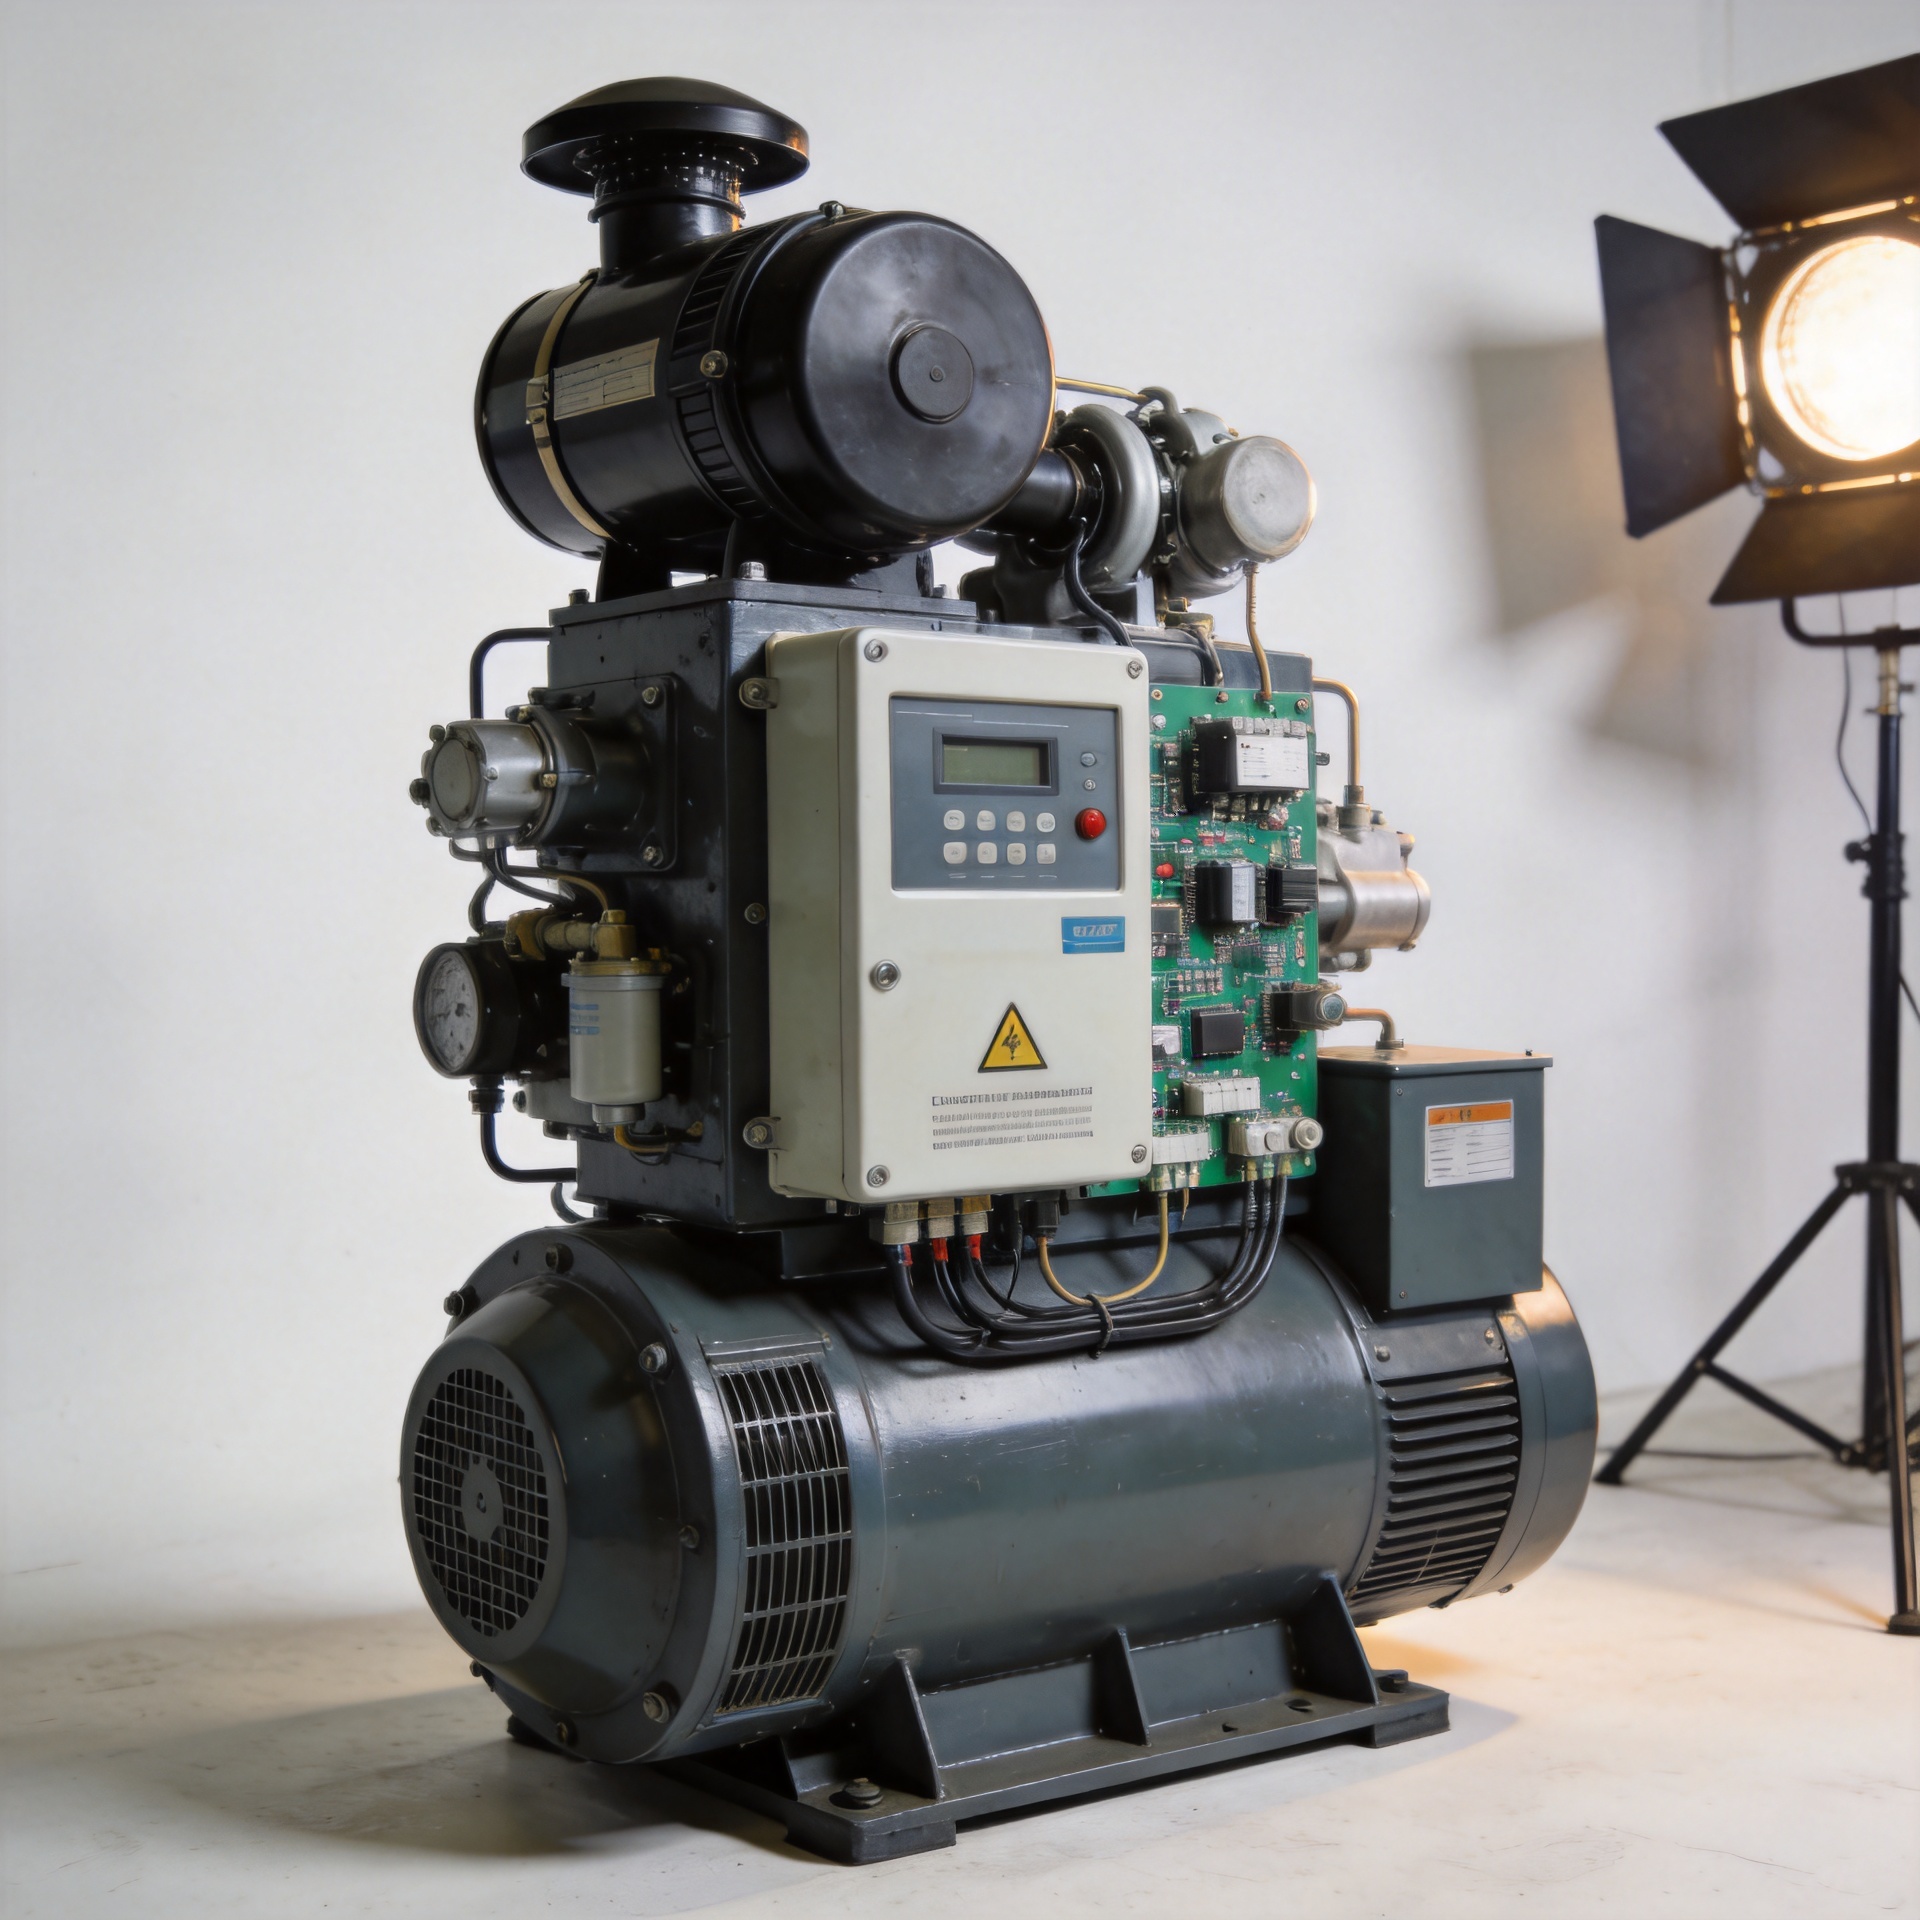
کنترلکنندهٔ سرعت موتور ژنراتور: مرور الکترونیکی
هنگام ارزیابی اجزای ژنراتور برای یک پروژهٔ تأمین صنعتی، کنترلکنندهٔ سرعت موتور ژنراتور یکی از مشخصاتی است که راهحل تأمین توان پایدار و بلندمدت را از دستگاهی که تحت بار متغیر باعث ایجاد مشکلات عملیاتی میشود، جدا میسازد. بهعنوان یک تکنسین سطح اجزا با تجربهٔ کار در پیکربندیهای مختلف ژنراتورهای دیزلی، نوع تنظیمکننده و حالت کارکرد آن در مجموع بیش از آنچه خریداران در ابتدا انتظار دارند، بر عملکرد واقعی ژنراتور تأثیر میگذارد. این مرور کلی به توضیح نحوهٔ عملکرد تنظیمکنندههای الکترونیکی، تفاوت بین انواع مکانیکی و الکترونیکی و نکاتی که باید پیش از خرید جایگزین یا ارتقاء بررسی شوند، میپردازد.
وظیفهٔ کنترلکنندهٔ سرعت موتور ژنراتور چیست
ا کنترلکنندهٔ سرعت موتور ژنراتور — که همچنین سیستم کنترل سرعت موتور یا گاورنر نامیده میشود — سرعت چرخشی موتور را در محدودهٔ هدف تعیینشدهای حفظ میکند، صرفنظر از تغییرات بار الکتریکی. در یک نیروگاه دیزلی، هنگامی که بار متصل افزایش مییابد، موتور بهصورت طبیعی کند میشود. گاورنر این انحراف را تشخیص داده و به عملگر تزریق سوخت دستور افزایش تحویل سوخت میدهد تا سرعت موتور دوباره به مقدار تنظیمشدهٔ هدف بازگردد. هنگامی که بار کاهش مییابد، اصلاح معکوس اعمال میشود.
دقت این پاسخ، پایداری فرکانس خروجی را تعیین میکند. برای یک نیروگاه ۵۰ هرتزی، سرعت هدف موتور معمولاً ۱۵۰۰ دور در دقیقه است؛ و برای کاربردهای ۶۰ هرتزی، سرعت هدف ۱۸۰۰ دور در دقیقه است. کنترلکنندهٔ سرعت موتور نیروگاهی که اجازهٔ انحراف بیش از حد سرعت را بدهد، نوسانات فرکانسی ایجاد میکند که ممکن است تجهیزات پاییندست را آسیب دهد. بههمین دلیل، دقت تنظیم و سرعت پاسخ واحد کنترل، دو مشخصهٔ مهمترین در ارزیابی گزینهها هستند.
گاورنر الکترونیکی در مقابل گاورنر مکانیکی: تغییرات در سطح قطعات چیست؟
تفاوت میان گاورنور مکانیکی و گاورنور الکترونیکی در موتورهای دیزل برای خریدارانی که دقت و سرعت پاسخدهی را اولویت قرار میدهند، اهمیت زیادی دارد. گاورنورهای مکانیکی از وزنههای گریز از مرکز برای واکنش به تغییرات سرعت استفاده میکنند. این نوع گاورنورها در محیطهایی با بار ثابت قابل اعتماد هستند و نیازی به زیرساخت الکترونیکی ندارند، اما دقت تنظیمشان محدود است و زمان بازیابی پاسخ به تغییرات بار نسبتاً طولانیتر است.
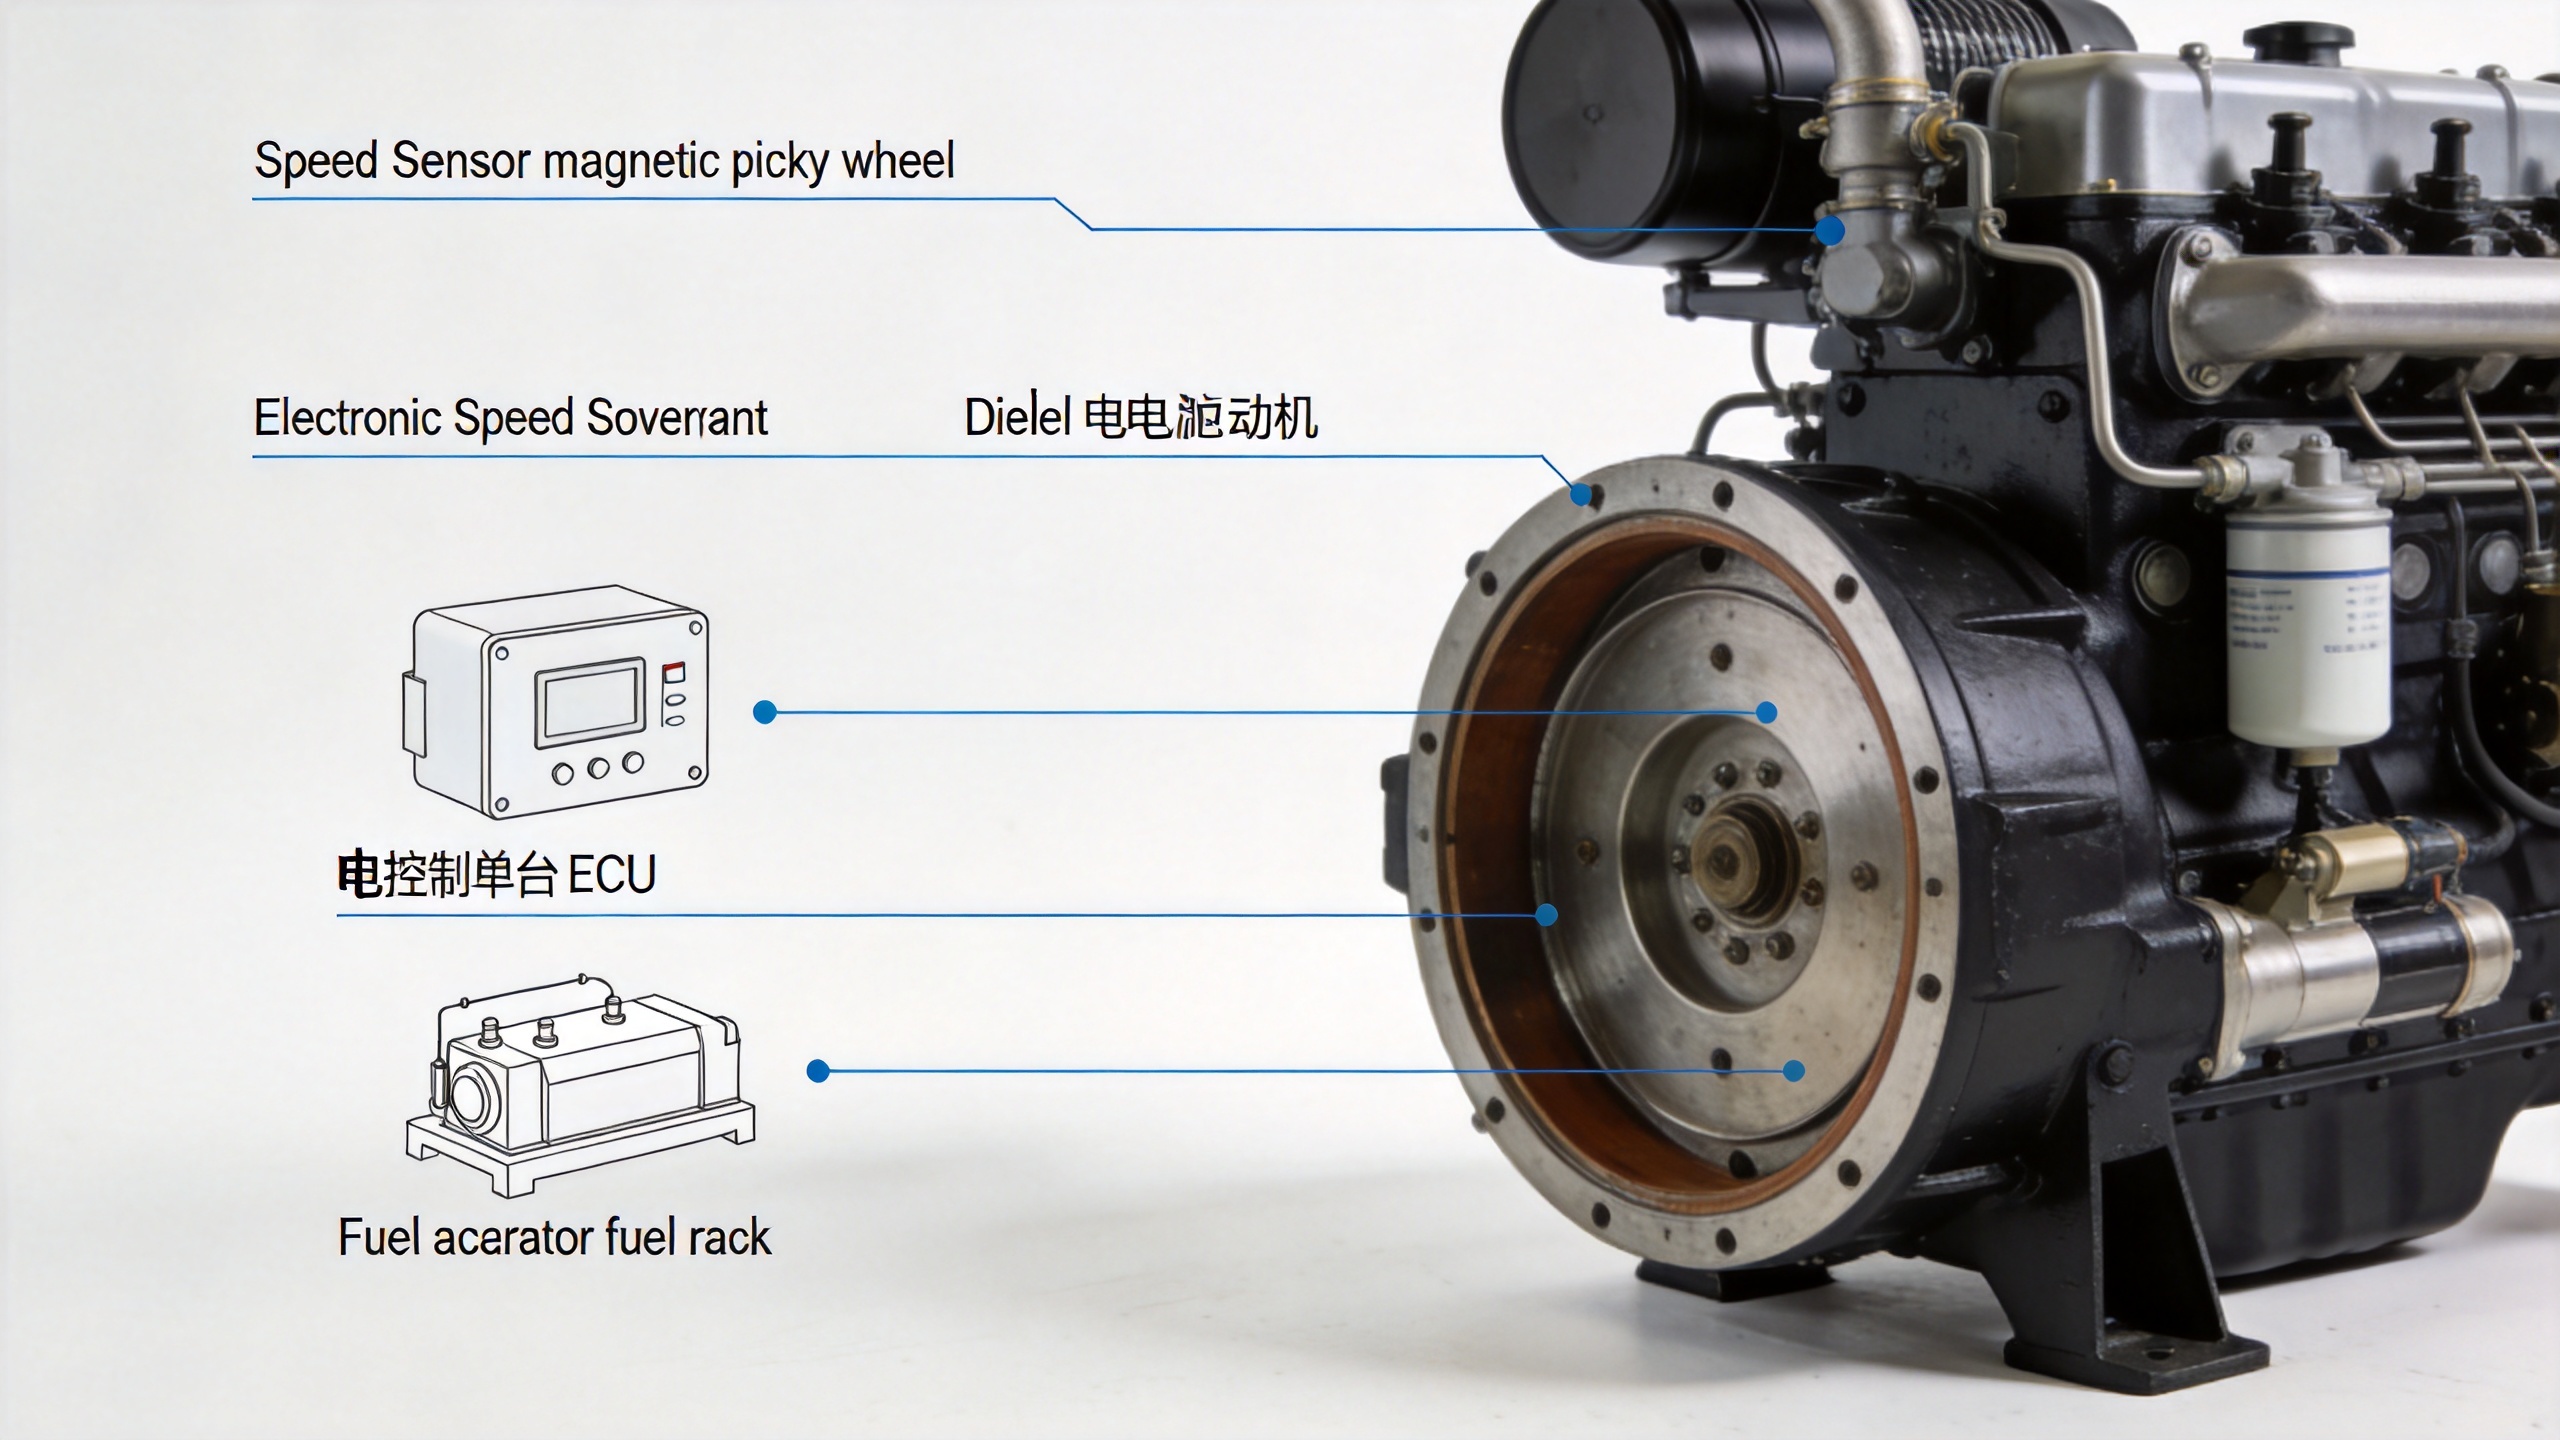
گاورنور الکترونیکی از سنسورهای سرعت — معمولاً سنسورهای مغناطیسی که فرکانس دندانههای چرخ لنگ را اندازهگیری میکنند — و یک واحد کنترل اختصاصی برای نظارت و تنظیم سرعت موتور بهره میبرد. پاسخدهی آن سریعتر است و دقت تنظیم بهطور قابل توجهی بالاتر میباشد. برای خریدارانی که قصد تعویض گاورنور ژنراتور بنزینی یا ارتقای الکترونیکی گاورنور دیزلی را دارند، بهبود عملکرد در شرایط بار متغیر قابل اندازهگیری است: گاورنورهای الکترونیکی در برابر اعمال ناگهانی بار، بهمراتب سریعتر از معادلهای مکانیکی خود بازیابی میشوند. گاورنور ژنراتور بنزینی و یا ارتقای الکترونیکی برای واحد دیزلی، بهبود عملکرد در شرایط بار متغیر قابل اندازهگیری است: گاورنورهای الکترونیکی در برابر اعمال ناگهانی بار، بهمراتب سریعتر از معادلهای مکانیکی خود بازیابی میشوند.
| پارامتر | گاورنر مکانیکی | مدیریت الکترونیکی سرعت |
|---|---|---|
| دقت تنظیم | پایین | بالا |
| سرعت پاسخ به بار | آهسته | سریع |
| پیچیدگی نصب | پایین | متوسط |
| مناسب برای کار موازی | محدود | بله |
| قابل تنظیم با پتانسیومتر | No | بله |
نحوهٔ عملکرد گاورنور الکترونیکی در موتور دیزل
دنبالکنندهها گاورنور الکترونیکی در موتورهای دیزل کاربردها فرآیند بازخورد حلقهٔ بسته را دنبال میکنند. سنسور سرعت دور موتور را نظارت کرده و سیگنالی فرکانسی به واحد کنترل الکترونیکی ارسال میکند. واحد کنترل، سرعت اندازهگیریشده را با مقدار تعیینشدهٔ داخلی مقایسه میکند. در صورت تشخیص هرگونه انحراف، واحد سیگنالی اصلاحی به آکچوئیتور ارسال میکند که موقعیت رک فیول را روی پمپ تزریق تنظیم میکند. این چرخه بهطور مداوم تکرار میشود و سرعت موتور را در محدودهٔ عملیاتی تعریفشده نگه میدارد.
آکچوئیتور یک قطعهٔ سختافزاری جداگانه است — معمولاً یک دستگاه الکترومکانیکی — که بهصورت فیزیکی اتصال کنترل سوخت را جابهجا میکند. هنگام خرید یک مجموعهٔ کامل سیستم کنترل سرعت موتور تأیید سازگاری بین واحد کنترل الکترونیکی و نوع عملگر گامی ضروری است. عدم تطابق بین محدوده جریان خروجی واحد کنترل و مشخصات ورودی عملگر، خطای رایجی در خرید است که منجر به شکستهای نصب در محل میشود. همچنین، رتبه گشتاور عملگر باید با مقاومت مکانیکی رک فیلتر پمپ تزریق سوخت مربوطه مطابقت داشته باشد.
حالتهای کنترل ایزوکرونوس و درُپ
اگر کاربرد شما با پروفایل بار پایدار اجرا میشود، تنظیم ایزوکرونوس برای یک کنترلکنندهٔ سرعت موتور ژنراتور بهخوبی حفظ میشود. اگر بار بهطور مکرر تغییر کند (بهویژه هنگام روشن و خاموش شدن بارهای موتوری)، پیش از انتخاب پیکربندی، درک تأثیر حالت درُپ بر رفتار کنترل اهمیت زیادی دارد.
در حالت همزمان ، کنترل کننده سرعت موتور ژنراتور تلاش می کند سرعت موتور را در مقدار دقیق اسمی (1500 RPM برای 50Hz یا 1800 RPM برای 60Hz) در تمام سطوح بار حفظ کند. این پیکربندی استاندارد برای یک فرماندار ژنراتور بنزین مستقل یا ژنراتور دیزل است که به طور مستقل کار می کند. فرکانس خروجی بدون توجه به تغییرات بار ثابت باقی می ماند.
در حالت افت ، فرمانده اجازه می دهد سرعت کنترل شده کاهش به عنوان افزایش بار. در حالت بدون بار، سرعت موتور معمولاً 35% بالاتر از حد نامی است (تقریباً 15451575 RPM برای یک واحد 50Hz). در حالت بارگذاری کامل سرعت به هدف 1500 دور در دقیقه باز می گردد. این تفاوت سرعت عمدی، به اشتراک گذاری بار را در صورت اجرای جنراتورها به صورت موازی امکان پذیر می کند: سهم هر واحد به طور متناسب با انحراف سرعت، مقیاس می شود و مانع از جذب یک واحد از تمام بار اضافه می شود.
قاعدهٔ عملی این است: مولدهای مستقل از حالت ایزوکرونوس استفاده میکنند؛ درحالیکه مجموعههای مولد موازی از حالت درُپ بهره میبرند. اجرای یک مولد مستقل در حالت درُپ منجر به انحراف فرکانس تحت بارهای متغیر میشود — که برای کاربردهای نیازمند دقت بالا یا بارهای حساس توصیه نمیشود.
مقایسهٔ نیازمندیهای کنترل سرعت مولد صنعتی و ایستگاه برق سیار
نیازمندیهای کنترل سرعت در مولدهای صنعتی ثابت و ایستگاههای برق سیار تفاوتهای معناداری دارند. کاربردهای تأمین توان اصلی صنعتی معمولاً تحت پروفایلهای بار قابل پیشبینی کار میکنند که در آنها پایداری بلندمدت فرکانس و حداقل نیاز به نگهداری اولویتهای اصلی هستند. اما در ایستگاههای برق سیار یا موقت، تغییرات بار بزرگتر و پرتکرارتری رخ میدهد و اغلب نیازمند یک کنترلکنندهٔ سرعت موتور ژنراتور سیستم کنترل سرعت با قابلیت پاسخدهی سریعتر و سازگانی گستردهتر با اجزای اجرایی مختلف در موتورهای سازندگان و مدلهای متنوع است.
برای کاربردهای سیار و سرعتسنج الکترونیکی برای موتورهای کوچک در مجموعههای نیروگاهی، محدوده ولتاژ کاری (معمولاً ۱۰ تا ۳۲ ولت جریان مستقیم) و محدوده فرکانس ورودی (معمولاً ۱ تا ۷٫۵ کیلوهرتز برای سنسورهای جذب مغناطیسی) دو مشخصهای هستند که باید در برابر خروجی سنسور موتور خاص تأیید شوند. تهیه کنترلری بدون بررسی این پارامترها در برابر خروجی سنسور موتور، یکی از شایعترین مشکلات سازگاری گزارششده در این دسته از محصولات است.
مراحل تنظیم و کالیبراسیون
این موارد پیکربندی اولیه کنترلر سرعت موتور نیروگاهی را پوشش میدهند. اینجا جایی است که کار بهصورت عملیتر میشود: تنظیم مقادیر بهره، پایداری و افت سرعت در یک واحد الکترونیکی نیازمند این است که نیروگاه تحت بار کنترلشده قرار گیرد در زمان کالیبراسیون.
- تنظیم اولیه بهره روی حداقل مقدار: با قرار دادن پتانسیومتر بهره در پایینترین مقدار آن شروع کنید تا از واکنش بیش از حد در زمان راهاندازی اولیه جلوگیری شود.
- راهاندازی موتور بدون بار: قبل از انجام تنظیمات سرعت، موتور را به دمای کاری برسانید.
- تنظیم نقطه تنظیم سرعت: از پتانسیومتر مرجع سرعت برای تنظیم دور موتور به مقدار هدف (۱۵۰۰ یا ۱۸۰۰ دور در دقیقه، بسته به مورد) استفاده کنید.
- بهتدریج بهره را افزایش دهید: مقدار بهره را تا جایی افزایش دهید که سرعت موتور بدون نوسان یا نوسانگیری (هانتینگ) پایدار بماند.
- بار را بهصورت گامبهگام اعمال کنید: بارها را بهصورت تدریجی وصل کنید و زمان بازیابی سرعت را مشاهده کنید. اگر نوسانگیری (هانتینگ) در گاورنر رخ داد، بهره را کمی کاهش داده و پایداری را مجدداً بررسی کنید.
- در صورت نیاز درصد درُپ را تنظیم کنید: برای پیکربندیهای موازی، درُپ را در تمام واحدها یکسان تنظیم کنید — معمولاً ۳ تا ۵ درصد برای توزیع یکنواخت بار.
- تنظیمات نهایی را ثبت کنید: تمام موقعیتهای پتانسیومتر را برای مراجعه در تعمیرات یا تعویضهای آینده مستندسازی کنید.
نکتهای ضد شهودی که ارزش توجه دارد: پاسخ سریعتر گاورنر لزوماً بهتر نیست. برای ژنراتورهایی با بارهای مقاومتی پایدار، تنظیم بهره بیش از حد منجر به ناپایداری، نه کنترل بهتر، میشود. گاورنر را تنظیم کنید. سیستم کنترل سرعت موتور برای تطبیق با محیط بار واقعی — نه با حداکثر حساسیت.
کنترلکنندههای الکترونیکی سرعت: گزینههای تأمین

واحدهای کنترلکننده سرعت موتور ژنراتور KYGEN با طیفی از پیکربندیهای موتور دیزلی و گازی سازگانپذیر هستند. برای کاربردهای ژنراتور دیزلی، معمولاً دو واحد تأمین میشوند:
- این کنترلکننده سرعت گاورنر S6700H، واحد کنترل سرعت مولد موتور دیزل هم عملکرد ایزوکرونوس و هم عملکرد درُپ را پشتیبانی میکند و بنابراین برای هر دو پیکربندی ژنراتور مستقل و موازی مناسب است. این واحد گزینهای درجه صنعتی برای کاربردهای تأمین توان اصلی با خروجی فرکانس پایدار است.
- این واحد کنترل سرعت گاورنر ESD5500E، کنترلکننده سرعت مولد موتور دیزل ESD5500E کنترلکننده جایگزینی است که بهطور گسترده تأمین میشود و دارای محدوده کاری ۱۰ تا ۳۲ ولت جریان مستقیم و ورودی استاندارد پیکآپ مغناطیسی است و برای کاربردهای ژنراتور ثابت و سیار در طیف وسیعی از انواع موتورهای دیزلی مناسب است.
برای نصبهایی که نیازمند پیشرانه الکترومکانیکی جداگانه هستند، پیشرانه خارجی POPULACE ADC120/ADC175/ADC225 (۱۲ ولت/۲۴ ولت) در سه ردهٔ گشتاور مختلف موجود است تا با نیازهای مقاومت مکانیکی متفاوت پمپ سوخت تطبیق یابد. تأیید اینکه کدام مدل اکچوئیتور با اتصال کنترل سوخت موتور سازگان دارد، بخشی از بررسی پیشسفارش استاندارد سازگانی برای یک سیستم کنترل سرعت موتور .
فهرست بازرسی پیشاز تأمین
قبل از ثبت سفارش خرید برای یک کنترلکنندهٔ سرعت موتور ژنراتور ، این فهرست خطر سازگانی را کاهش میدهد:
- مدل موتور و نوع پمپ تزریق (تزریق مکانیکی در مقابل ریل مشترک، بر نیازهای رابط گاورنور تأثیر میگذارد)
- محدودهٔ فرکانس خروجی سنسور جمعآوری مغناطیسی
- ولتاژ کاری: ۱۲ ولت یا ۲۴ ولت
- حالت کنترل مورد نظر: ایزوکرونوس (مستقل) یا درُپ (موازی)
- نیاز به گشتاور اکچوئیتور در صورتی که واحد کنترل اکچوئیتور داخلی نداشته باشد
- در دسترس بودن مستندات نصب و نمودارهای سیمکشی از تأمینکننده
برای خریدارانی که در حال ارزیابی یک سرعتسنج الکترونیکی برای موتورهای کوچک تا واحدهای دیزلی با مقیاس صنعتی هستند، منطق تأیید سازگانی یکسانی اعمال میشود — مقیاس و نوع موتور پارامترهای خاص را تغییر میدهند، اما ساختار چکلیست ثابت باقی میماند. تأمینکنندهای که از تطبیق مشخصات در سطح مدل پشتیبانی میکند، خطر دریافت واحدی را که از نظر فنی معتبر است اما با سیستم سازگان ندارد، کاهش میدهد.






