
 EN
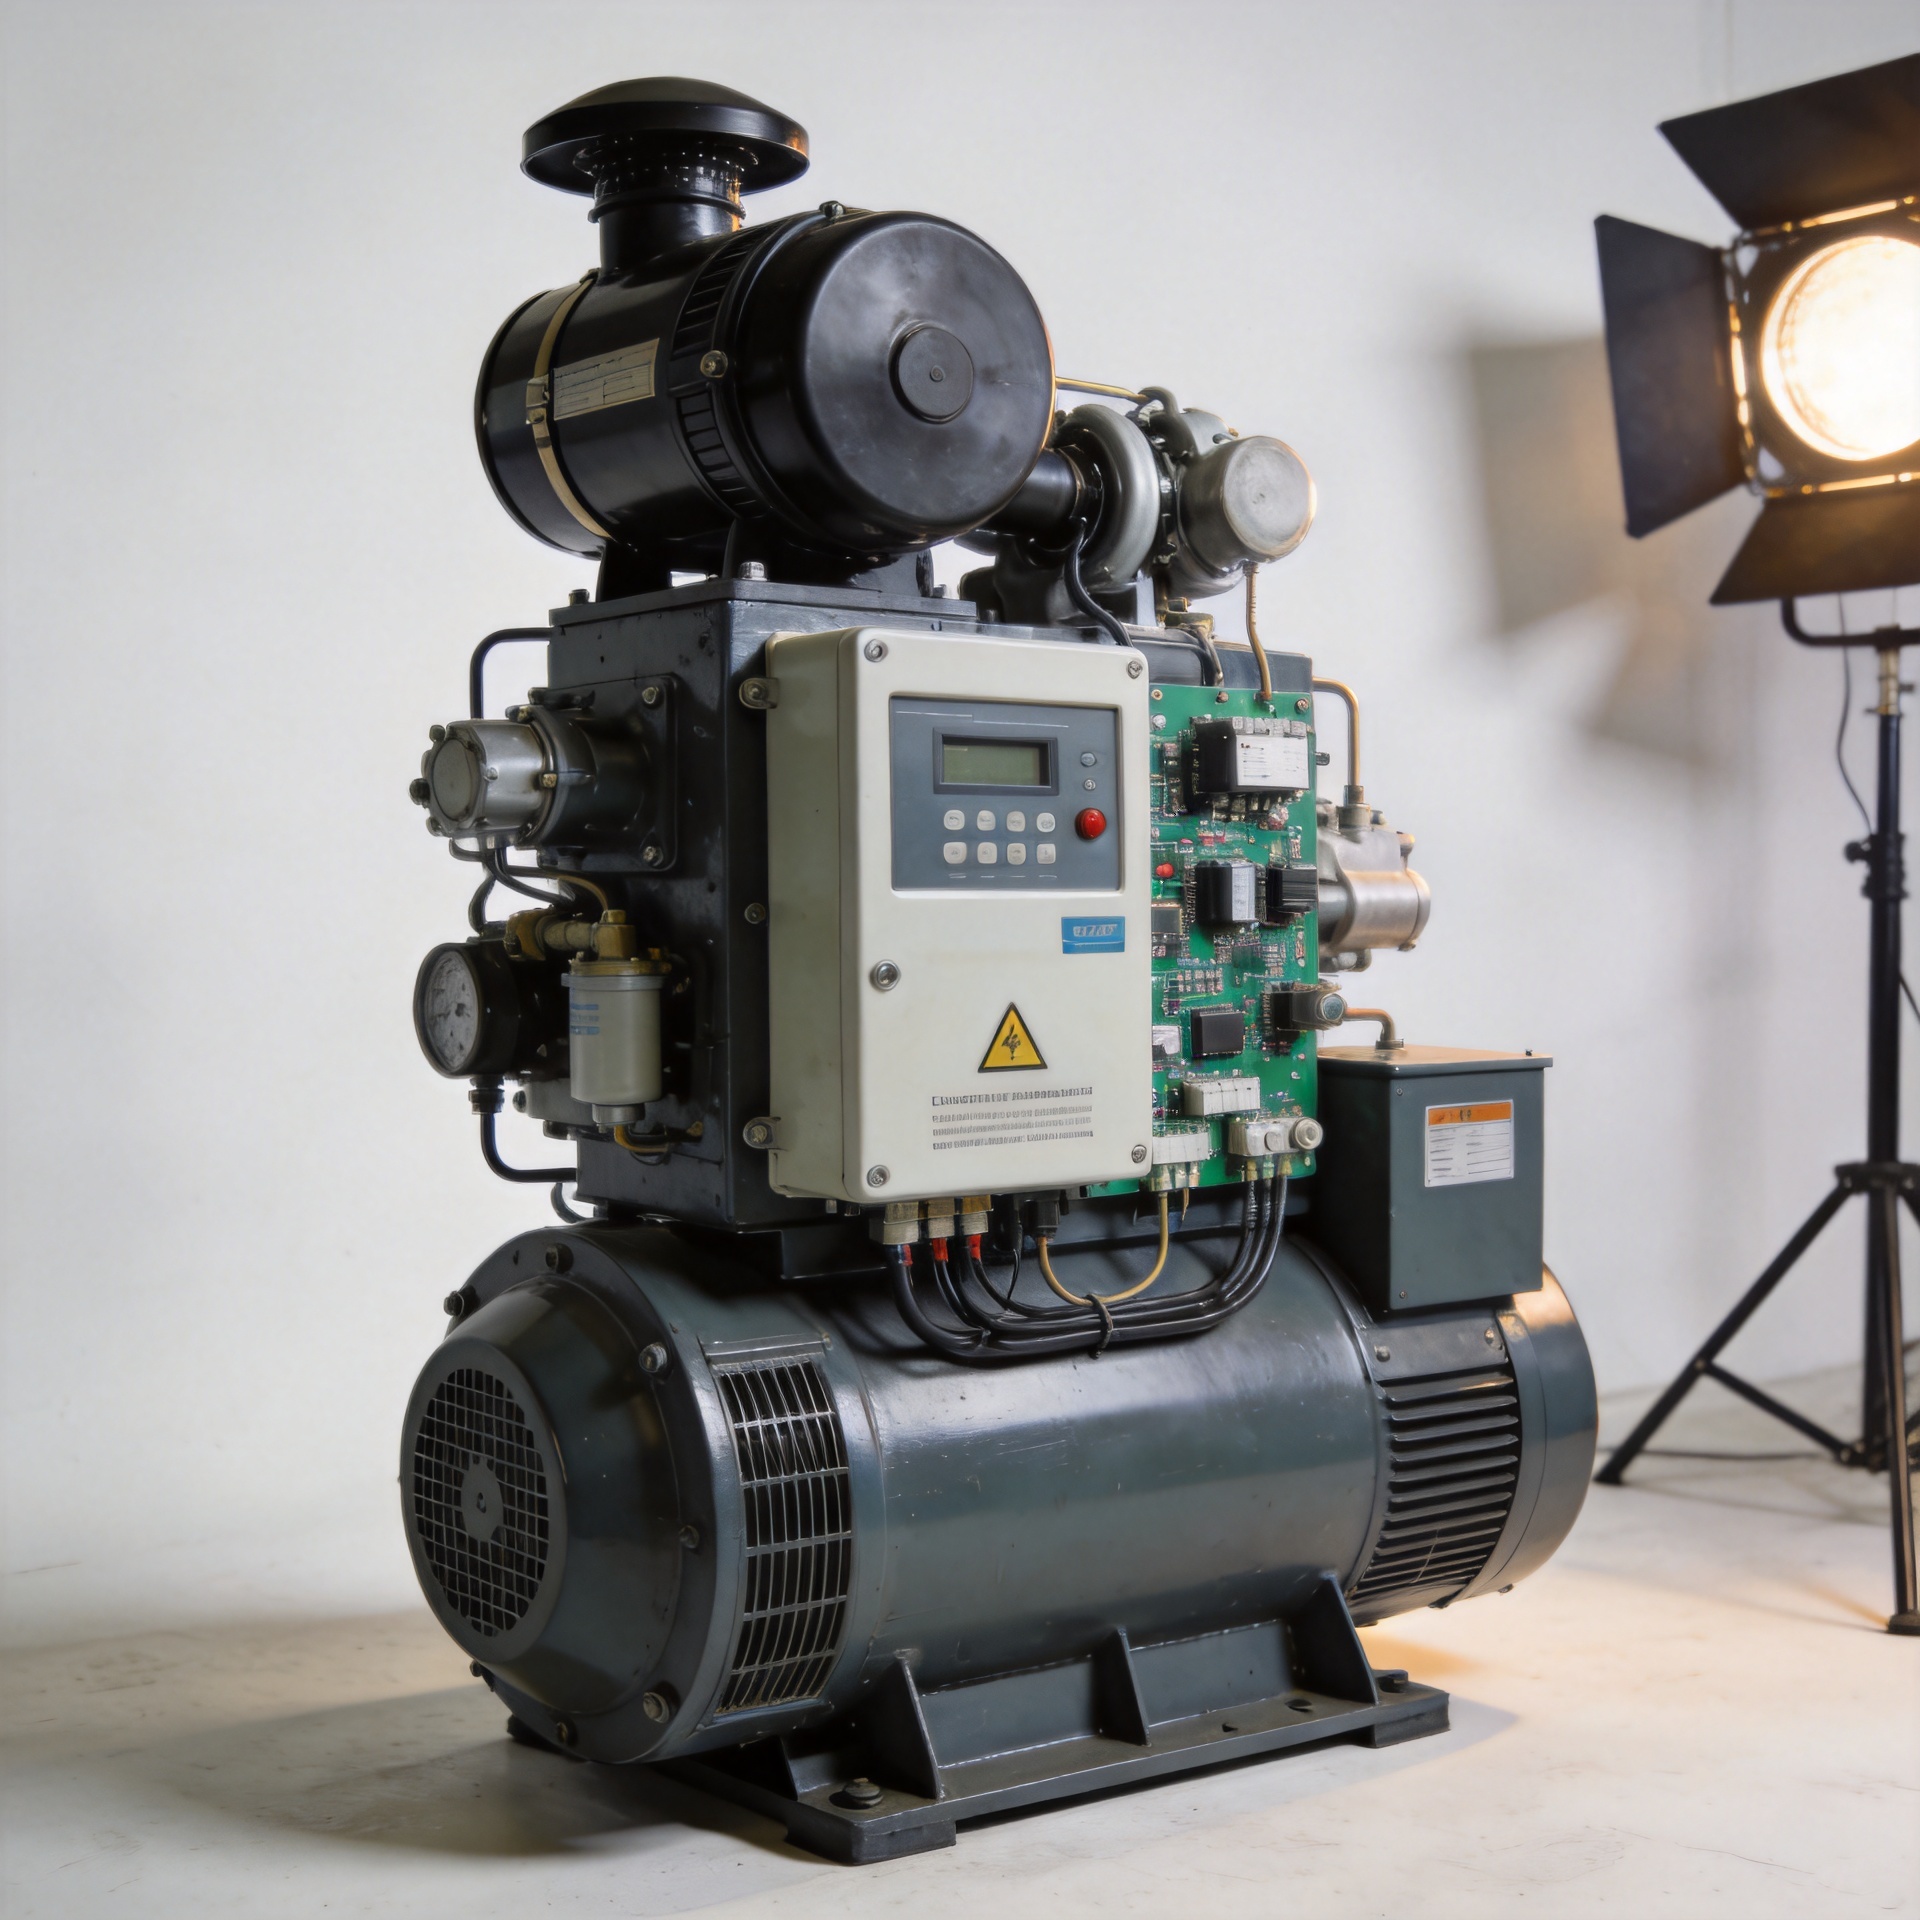
မိုင်းဖော်မော်တာ အင်ဂျင် အမြန်နှုန်း ထိန်းချုပ်မှုကို အီလက်ထရွန်နစ် အမြင်ဖြင့် နှိုင်းယှဉ်ခြင်း
စက်မှုလုပ်ငန်းဆောင်ရွက်မှုအတွက် ဂျင်နရေတာအစိတ်အပိုင်းများကို အကဲဖြတ်ရာတွင် ဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းချုပ်စနစ် သည် စဥ်ဆက်မပြတ်စွမ်းအားပေးနိုင်သော စုံလင်သောစွမ်းအားဖော်ပေးမှုနှင့် ဘေးထွက်အကျိုးသက်ရောက်မှုများဖော်ပေးသော ယူနစ်ကို ခွဲခြားသည့် အရေးကြီးသော အသေးစိတ်အချက်ဖြစ်သည်။ ဒီဇယ်ဂျင်စက်အဖွဲ့စည်းမှုများတွင် အတွေ့အကြုံရှိသော အစိတ်အပိုင်းအဆင့်နှင့် နည်းပညာပိုင်းဆိုင်ရာ အဖွဲ့အစည်းများအရ ဂေါဗာနာအမျိုးအစားနှင့် အလုပ်လုပ်ပုံသည် ဝယ်သူအများစု၏ အစေးနှုန်းအမြင်ထက် ပိုမိုအရေးကြီးသည့် အချက်ဖြစ်သည်။ ဤအကြ overview တွင် အီလက်ထရွန်နစ်ဂေါဗာနာများ အလုပ်လုပ်ပုံ၊ မက်ကန်းနစ်နှင့် အီလက်ထရွန်နစ်ဂေါဗာနာများကြား ကွာခြားချက်များနှင့် အစားထိုးခြင်း သို့မဟုတ် အဆင့်မြှင့်ခြင်းကို စုံစမ်းရှာဖွေရာတွင် အတည်ပြုရမည့် အချက်များကို ဖော်ပြထားသည်။
ဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းချုပ်စနစ်၏ လုပ်ဆောင်ချက်
Aဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းချုပ်စနစ် — အီန်ဂျင် အမြန်နှုန်း ထိန်းညှိစနစ် (သို့) အီန်ဂျင် အမြန်နှုန်း ထိန်းချုပ်စနစ် ဟုလည်း ခေါ်သည် — လျှပ်စစ်ဖိတ်အား ပြောင်းလဲမှုများကြောင့် အီန်ဂျင်၏ လှည့်နှုန်းကို သတ်မှတ်ထားသော ပန်းတိုင်အတိုင်း တည်ငြိမ်စွာ ထိန်းသိမ်းပေးသည်။ ဒီဇယ် မိုင်းကြောင်းမှ လျှပ်စစ်ဖိတ်အား တိုးလာပါက အီန်ဂျင်သည် သဘောတော်သဘောလျောက် နှေးကွေးလာမည်ဖြစ်သည်။ ထိုအခါ အီန်ဂျင် အမြန်နှုန်း ထိန်းချုပ်စနစ်သည် ထိုအပြောင်းအလဲကို သတ်မ်းမှုဖော်ပြပြီး ဆီထိုးသွင်းမှု အော်ပရေတာသို့ ဆီပေးပို့မှုကို တိုးမှုအား အက်က်တ်လုပ်ပေးသည်။ ထိုသို့ဖြင့် အီန်ဂျင်၏ လှည့်နှုန်းသည် ပန်းတိုင်အတိုင်း ပြန်လည်ရရှိမည်ဖြစ်သည်။ ဖိတ်အား လျော့နည်းလာပါက အဆိုပါ ပြောင်းလဲမှုကို ပြန်လည်ပြုပြင်ပေးမည်ဖြစ်သည်။
ဤတုံ့ပြန်မှု၏ တိကျမှုသည် ထုတ်လုပ်မှု မှုန်းနှုန်း၏ တည်ငြိမ်မှုကို ဆုံးဖြတ်ပေးသည်။ ၅၀ ဟာတ်ဇ် မိုင်းကြောင်းအတွက် အီန်ဂျင်၏ ပန်းတိုင်လှည့်နှုန်းသည် များသောအားဖြင့် ၁၅၀၀ အီပီအမ် (RPM) ဖြစ်ပြီး ၆၀ ဟာတ်ဇ် အသုံးပြုမှုများအတွက် ပန်းတိုင်သည် ၁၈၀၀ အီပီအမ် (RPM) ဖြစ်သည်။ အီန်ဂျင်၏ လှည့်နှုန်းကို အလွန်အမင်း ပြောင်းလဲစေသည့် မိုင်းကြောင်းအီန်ဂျင် အမြန်နှုန်း ထိန်းချုပ်စနစ်သည် မှုန်းနှုန်း ပြောင်းလဲမှုများကို ဖြစ်ပေါ်စေပြီး အောက်ခြေရှိ စက်ကိရိယာများကို ပျက်စီးစေနိုင်သည်။ ထို့ကြောင့် ထိန်းချုပ်မှုယူနစ်၏ ညှိနှိုင်းမှု တိကျမှုနှင့် တုံ့ပြန်မှု အမြန်နှုန်းသည် ရွေးချယ်ရာတွင် အရေးအကြီးဆုံး နှစ်ခုသော အထူးသတ်မှတ်ချက်များ ဖြစ်သည်။
အီလက်ထရွနစ် နှင့် မက်ကန်းနစ် အီန်ဂျင် အမြန်နှုန်း ထိန်းချုပ်စနစ်များ — အစိတ်အပိုင်းအဆင်တွင် ပြောင်းလဲမှုများ
စက်ပစ္စည်းနဲ့ စက်ပစ္စည်းအကြားက ခြားနားချက် ဒိုင်ဇယ်အင်ဂျင်တွင် အီလက်ထရောနစ် အုပ်ချုပ်ရေးစနစ် တိကျမှုနဲ့ တုံ့ပြန်မှု အမြန်နှုန်းကို ဦးစားပေးကြတဲ့ ဝယ်ယူသူတွေအတွက် အရေးကြီးပါတယ်။ စက်ပိုင်းဆိုင်ရာ အုပ်ချုပ်ရေးစနစ်များတွင် အလျင် ပြောင်းလဲမှုများကို တုံ့ပြန်ရန် ဗဟိုကွေ့ပျံပျံအလေးချိန်များကို အသုံးပြုသည်။ ၎င်းတို့ဟာ တည်ငြိမ်တဲ့ ဝန်ထုပ်ဝန်ပိုး ပတ်ဝန်းကျင်မှာ ယုံကြည်မှုရှိပြီး အီလက်ထရောနစ် အခြေခံအဆောက်အအုံကို မလိုပေမဲ့ ၎င်းတို့ရဲ့ ထိန်းချုပ်မှု တိကျမှုက ကန့်သတ်ပြီး ၎င်းတို့ရဲ့ ဝန်ထုပ်-တုံ့ပြန်မှု ပြန်လည်ထူထောင်မှုဟာ နှေးကွေးပါတယ်။
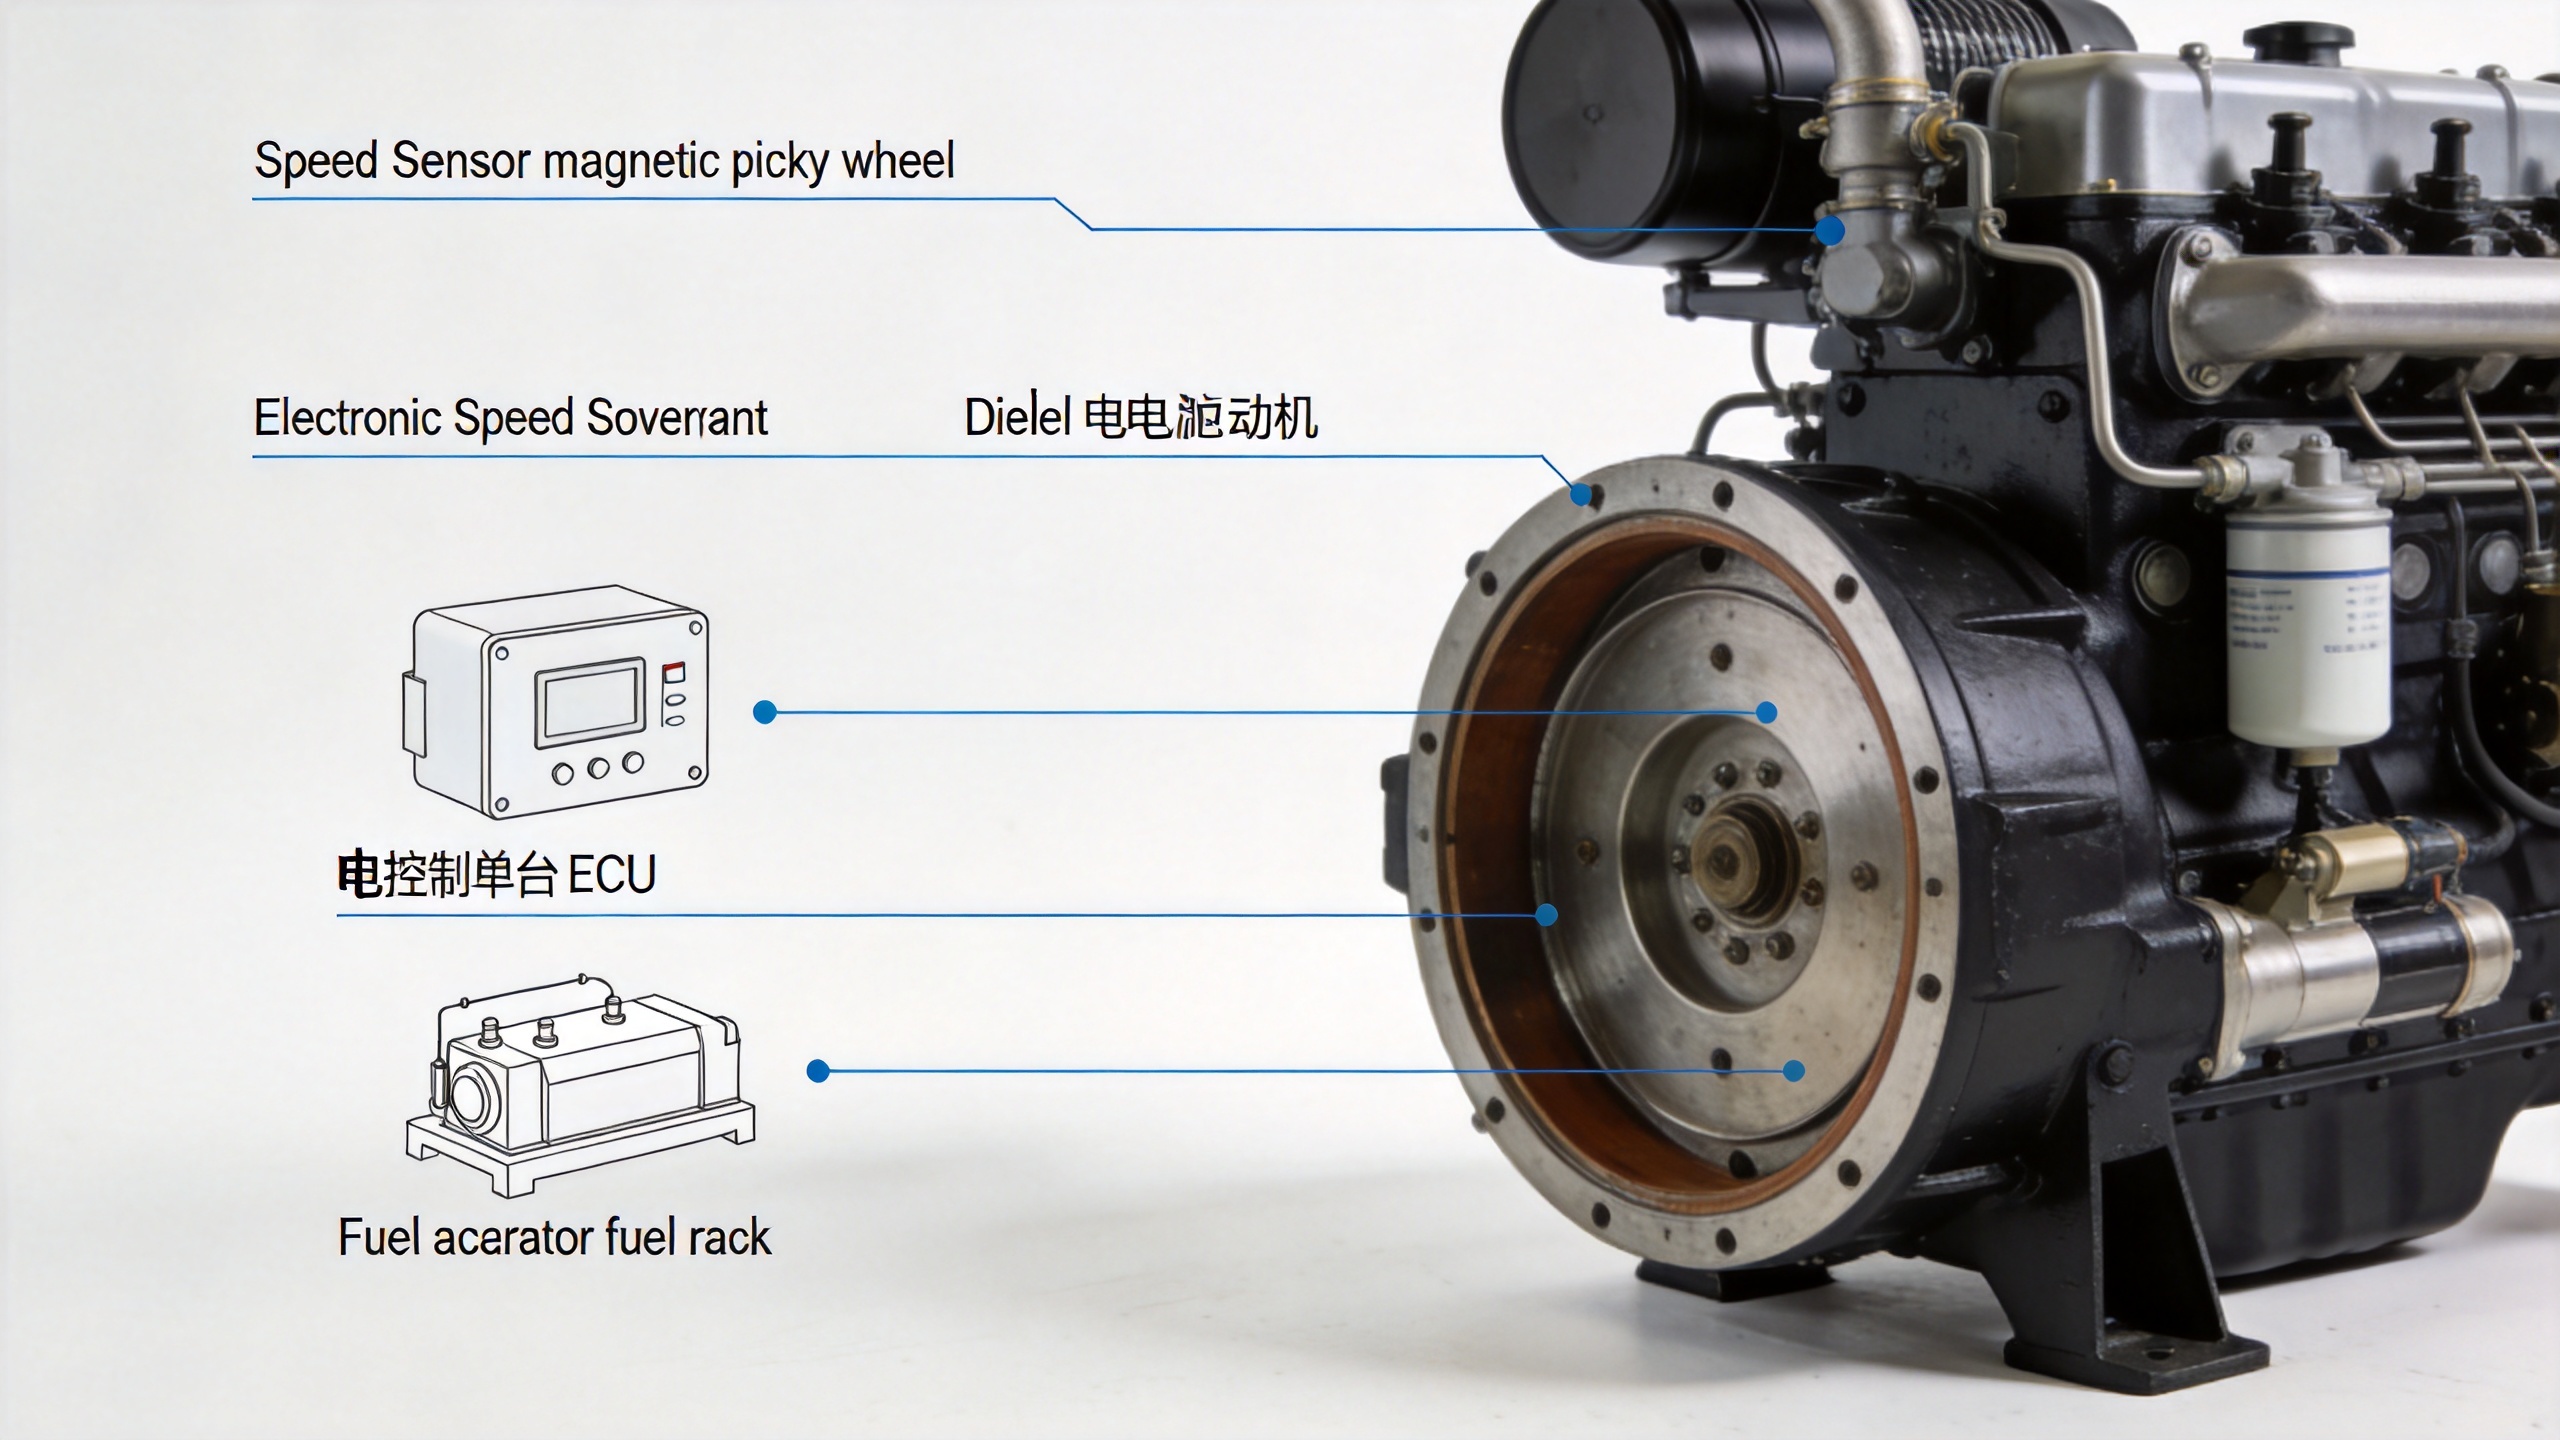
အီလက်ထရောနစ် ထိန်းချုပ်စက်သည် အလျင်အာရုံခံကိရိယာများ ပုံမှန်အားဖြင့် မော်နီတာအလျင်ကို တိုင်းတာသော သံလိုက်အမှတ်တံအာရုံခံကိရိယာများ နှင့် အင်ဂျင်အလျင်ကို စောင့်ကြည့်ထိန်းချုပ်ရန် အထူးထိန်းချုပ်ရေးယူနစ်ကို အသုံးပြုသည်။ တုံ့ပြန်မှုက ပိုမြန်ပြီး ထိန်းချုပ်မှု တိကျမှုက သိသိသာသာ ပိုမြင့်တယ်။ ဝယ်ယူသူအတွက် ဘက်ထရီထုတ်စက် ဒိုင်ဇယ်ယူနစ်အတွက် အစားထိုးခြင်း သို့မဟုတ် အီလက်ထရောနစ် အဆင့်မြှင့်တင်ခြင်းဖြင့် စွမ်းဆောင်ရည် တိုးတက်မှုသည် ဒိုင်နမ်မစ် ဝန်ထုပ်များအတွက် ဖြစ်စဉ်များတွင် တိုင်းတာနိုင်သည်- အီလက်ထရောနစ် အမျိုးအစားများသည် မတော်တဆ ဝန်ထုပ်များမှ သက်သာမှုများကို စက်ပစ္စည်းဆိုင်ရာ တူညီသော
| ပါရာမီတာ | မက်ကန်းနစ်ကယ် ဂေါဗာနာ | အီလက်ထရွန်နစ် ဂေါဗာနာ |
|---|---|---|
| ထိန်းညှိမှုတိကျမှု | နိမ့် | မြင့်မားသော |
| ဝန်ထုပ်ပြန်ကြားမှုနှုန်း | နှေးကွေးပါ။ | မြန်မြန် |
| တပ်ဆင်မှုရှုပ်ထွေးမှု | နိမ့် | အလယ်အလတ် |
| အတူတက်လုပ်ဆောင်ရန် သင့်လျော်သည် | LIMITED | ဟုတ်ကဲ့ |
| ပေါ်တင်းစီယိုမီတာဖြင့် ညှိနိုင်သည် | No | ဟုတ်ကဲ့ |
ဒီဇယ်အင်ဂျင်တွင် အီလက်ထရွန်နစ် ဂေါဗာနာ အလုပ်လုပ်ပုံ
အလုပ်လုပ်ပုံအစီအစဥ်သည် ဒိုင်ဇယ်အင်ဂျင်တွင် အီလက်ထရောနစ် အုပ်ချုပ်ရေးစနစ် အသုံးချမှုများသည် ပိတ်ထားသော ဆိုင်က្ឲုပ် ပြောင်းလဲမှုဖြစ်စဉ်ကို လိုက်နာသည်။ အမြန်နှုန်း စင်ဆာသည် အင်ဂျင် RPM ကို စောင်းကြည့်ပြီး အီလက်ထရွန်နစ် ထိန်းချုပ်မှုယူနစ်သို့ ကြိမ်နှုန်း အချက်ပေးမှုကို ပေးပို့သည်။ ထိန်းချုပ်မှုယူနစ်သည် တိုင်းတာထားသော အမြန်နှုန်းကို အတွင်းပိုင်း သတ်မှတ်ထားသော တန်ဖိုးနှင့် နှိုင်းယှဉ်သည်။ ကွဲလွဲမှုတစ်ခု တွေ့ရှိပါက ယူနစ်သည် အက်က်တျူးအေတ်အား ပြောင်းလဲရန် အချက်ပေးမှုကို ပေးပို့ပြီး အားက်တျူးသည် အင်ဂျက်ရှင် ပန်းပွဲတွင် လောင်စာ ရက်ခ် နေရာကို ညှိပေးသည်။ ဤစက်ဝန်းသည် အဆက်မပါး ထပ်ခါထပ်ခါ ပြောင်းလဲနေပြီး အင်ဂျင်အမြန်နှုန်းကို သတ်မှတ်ထားသော အလုပ်လုပ်သည့် အကွင်းအတွင်းတွင် ထိန်းသိမ်းပေးသည်။
အက်က်တျူးအား အပိုင်းအစ တစ်ခုအဖြစ် သီးခြား ပုံစံဖော်ထားသည်— ပုံမှန်အားဖြင့် လျှပ်စစ်-မေက်က်က်နီကယ် ကိရိယာတစ်မျှင်ဖြစ်ပြီး လောင်စာ ထိန်းချုပ်မှု လင့်ခ်ခ်ကို ရုပ်ပိုင်းအားဖြင့် ရွှေ့ပေးသည်။ အပြည့်အစုံသော အင်ဂျင် အမြန်နှုန်း ထိန်းချုပ်မှု စနစ် ၊ အီလက်ထရွန်နစ် ထိန်းချုပ်မှုယူနစ်နှင့် အက်က်တျူးအေတာအမျိုးအစားကြား ကိုက်ညီမှုရှိမရှိ စစ်ဆေးရန် လိုအပ်ပါသည်။ ထိန်းချုပ်မှုယူနစ်၏ ထွက်ပေးသည့် လျှပ်စီးကြောင်းအကွာအဝေးနှင့် အက်က်တျူးအေတာ၏ ဝင်ရောက်မှုအသေးစိတ်အချက်အလက်များ မကိုက်ညီမှုသည် ဝယ်ယူမှုအမှားအမှင်ဖြစ်ပြီး လုပ်ကွက်တွင် တပ်ဆင်မှုမှားယွင်းမှုများကို ဖော်ပေးပါသည်။ အက်က်တျူးအေတာ၏ တော်က်က် (torque) အမှတ်အသားသည်လည်း အထူးသဖြင့် အင်ဂျင်နှင့် ဆက်သွယ်ထားသည့် ဖြုတ်စ်ပန်းပုပ် (fuel rack) ၏ ယန္တရားဆိုင်ရာ ခုခံမှုနှင့် ကိုက်ညီရပါမည်။
အီဆိုခရောန်နစ်နှင့် ဒရူပ် ထိန်းချုပ်မှုမှုန်းများ
သင့်အသုံးပြုမှုသည် တည်ငြိမ်သည့် ဘောင်ဖြစ်မှုပုံစံဖြင့် လည်ပတ်ပါက အီဆိုခရောန်နစ် စီမံချက်သည် ကောင်းစွာ ထိန်းသိမ်းပေးပါမည်။ ဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းချုပ်စနစ် ဘောင်ဖြစ်မှုသည် မကြာခဏ ပြောင်းလဲပါက (အထူးသဖြင့် မော်တော်မှုန်းများ ဖွင့်ချိန်နှင့် ပိတ်ချိန်များတွင်) ကွန်ဖီဂျူရေးရှင်းကို ရွေးချယ်ရန်မှီ ဒရူပ်မှုန်းသည် ထိန်းချုပ်မှုအပြုအမှုကို မည်သို့ပြောင်းလဲစေသည်ကို နားလည်ရပါမည်။
အတွင်းမှာ အချိန်ညှိမှု မော်ဒ် ၊ ဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းညှိစက်သည် ဘယ်လောက်ပဲဖြစ်ဖြစ် အလုပ်ဖောင်းအားအဆင်းအတန်းတွင် အင်ဂျင်အမြန်နှုန်းကို အတိအကျ စံသတ်မှတ်ထားသော တန်ဖိုး (၅၀ ဟာတ့ဇ်အတွက် ၁၅၀၀ အလုပ်လုပ်ချက်/မိနစ် သို့မဟုတ် ၆၀ ဟာတ့ဇ်အတွက် ၁၈၀၀ အလုပ်လုပ်ချက်/မိနစ်) တွင် ထိန်းသိမ်းရန် ကြိုးပမ်းပါသည်။ ဤသည်မှာ သီးခြားသုံးသော ပေါ်တော်လေးစက် ဂျင်နရေတာ သို့မဟုတ် သီးခြားသုံးသော ဒီဇယ်ဂျင်နရေတာအတွက် စံသတ်မှတ်ထားသော ပုံစံဖြစ်သည်။ အလုပ်ဖောင်းအားပြောင်းလဲမှုကြောင့် ထွက်ပေါ်လာသော ဖရီကွမ်းစီ မှာ တည်ငြိမ်စေရန် ထိန်းသိမ်းထားသည်။
အတွင်းမှာ ဒရူပ် စနစ် ၊ ဂျင်နရေတာထိန်းညှိစက်သည် အလုပ်ဖောင်းအား တိုးလာသည့်အတွက် အင်ဂျင်အမြန်နှုန်းကို ထိန်းညှိထားသော အမြန်နှုန်း လျော့ချခွင့်ပေးပါသည်။ အလုပ်ဖောင်းအားမရှိသည့်အခါ အင်ဂျင်အမြန်နှုန်းသည် အများအားဖြင့် စံသတ်မှတ်ထားသော အမြန်နှုန်းထက် ၃–၅% ပိုများပါသည် (၅၀ ဟာတ့ဇ် ယူနစ်အတွက် ၁၅၄၅–၁၅၇၅ အလုပ်လုပ်ချက်/မိနစ် အထိ)။ အလုပ်ဖောင်းအား အပြည့်အဝရှိသည့်အခါ အင်ဂျင်အမြန်နှုန်းသည် ၁၅၀၀ အလုပ်လုပ်ချက်/မိနစ် သို့ ပြန်လည်ရောက်ရှိပါသည်။ ဤသို့သော အမြန်နှုန်းကွာဟမှုကို ရည်ရွယ်ချက်ရှိစွာဖြင့် ထားရှိခြင်းဖြစ်ပြီး ဂျင်နရေတာများကို တစ်ပါတ်တည်း အလုပ်လုပ်စေရန် အလုပ်ဖောင်းအားကို မျှဝေပေးရန် ဖြစ်သည်။ ဂျင်နရေတာတစ်ခုချင်းစီ၏ ထွက်ပေါ်လာသော အလုပ်ဖောင်းအားသည် အမြန်နှုန်းကွာဟမှုအတိုင်း အချိုးကျစွာ တိုးလာပါသည်။ ထို့ကြောင့် အလုပ်ဖောင်းအား တစ်ခုတည်းကို ဂျင်နရေတာတစ်လုံးတည်းက အကုန်လုံး လက်ခံရယူမှုကို ကာကွယ်ပေးပါသည်။
လက်တွေ့ကျသော စည်းမျဉ်း - အလုပ်လုပ်သည့် မှီငြမ်းမှုမရှိသော မော်တော်မှုန်းများတွင် အိုဆိုခရိုနပ်စ် မုဒ်ကို အသုံးပြုပြီး၊ တစ်ပါတည်း အလုပ်လုပ်သည့် မော်တော်မှုန်းများတွင် ဒရူပ် မုဒ်ကို အသုံးပြုသည်။ အလုပ်လုပ်သည့် မှီငြမ်းမှုမရှိသော မော်တော်မှုန်းကို ဒရူပ် မုဒ်ဖြင့် အလုပ်လုပ်ပါက ဘောင်ထောင်မှုများ ပြောင်းလဲလာသည့်အခါ မှုန်းနှုန်း အကွဲအကဲ ဖြစ်ပေါ်လာမည်ဖြစ်ပြီး တိကျမှု မြင့်မားသည့် အသုံးပြုမှုများ သို့မဟုတ် အထိအလောက်များသည့် ပစ္စည်းများအတွက် အကြံပေးခြင်း မရှိပါ။
စက်မှုလုပ်ငန်း မော်တော်မှုန်းများနှင့် မော်ဘိုင်း ပါဝါ စတေးရှင်းများ၏ မှုန်းနှုန်း ထိန်းညှိမှု လိုအပ်ချက်များ
စက်မှုလုပ်ငန်း အသုံးပြုမှုများအတွက် မှီငြမ်းမှုမရှိသော မော်တော်မှုန်းများနှင့် မော်ဘိုင်း သို့မဟုတ် ယာယီ ပါဝါ အသုံးပြုမှုများအကြား မှုန်းနှုန်း ထိန်းညှိမှု လိုအပ်ချက်များသည် အဓိကအားဖြင့် ကွဲပါသည်။ စက်မှုလုပ်ငန်း အသုံးပြုမှုများတွင် ရှေးနှက်စွဲသည့် ဘောင်ထောင်မှု ပုံစံများအတွက် အလုပ်လုပ်ပါသည်။ ထို့ကြောင့် ရှည်လျားသည့် ကာလအတွင်း မှုန်းနှုန်း တည်ငြိမ်မှုနှင့် အနည်းငယ်သော ထိန်းသိမ်းမှု လိုအပ်ချက်များကို အဓိကထားသည်။ မော်ဘိုင်း သို့မဟုတ် ယာယီ ပါဝါ အသုံးပြုမှုများတွင် ဘောင်ထောင်မှုများ ပိုမိုကြီးမားပြီး ပိုမိုမက်မှုန်းများဖြစ်ပါသည်။ ထို့ကြောင့် အများအားဖြင့် ဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းချုပ်စနစ် ပိုမိုမြန်ဆန်သည့် တုံ့ပြန်မှု စွမ်းရည်ရှိသည့် စနစ်တစ်ခုနှင့် မတူညီသည့် အင်ဂျင် အများအပါတ်များနှင့် မော်ဒယ်များအတွက် ပိုမိုကျယ်ပေါင်းသည့် အက်ကျူးအေးတာ သုံးစွဲနိုင်မှုကို လိုအပ်ပါသည်။
မော်ဘိုင်း အသုံးပြုမှုများအတွက် နှင့် သေးငယ်သည့် အင်ဂျင်များအတွက် အီလက်ထရွနစ် ဂေါဗာနာ ဂျင်နရေတာစက်များတွင် လုပ်ဆောင်ရှိသည့် ဗို့အားအကွာအဝေး (အများအားဖြင့် ၁၀–၃၂ ဗို့ဒီစီ) နှင့် ထည့်သွင်းသည့် ကြိမ်နှုန်းအကွာအဝေး (မာဂ္ဂနက်တစ်ပစ္စည်းစက်များအတွက် အများအားဖြင့် ၁–၇.၅ ကီလိုဟာတ်ဇ်) သည် အင်ဂျင်၏ စက်မှုထွက်ပေါက်နှင့် ကိုက်ညီမှုရှိမရှိ အတည်ပြုရန် လိုအပ်သည့် အချက်နှစ်ချက်ဖြစ်သည်။ အင်ဂျင်၏ စက်မှုထွက်ပေါက်နှင့် ကိုက်ညီမှုရှိမရှိ စမ်းသပ်မှုမပြုဘဲ ထိန်းချုပ်မှုစက်ကို ဝယ်ယူခြင်းသည် ဤထုတ်ကုန်အမျိုးအစားတွင် အမျေားဆုံးဖော်ပြခံရသည့် ကိုက်ညီမှုပြဿနာဖြစ်သည်။
ညှိခြင်းနှင့် တိက်မှုစမ်းသပ်ခြင်းအဆင့်များ
ဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းချုပ်မှုစက်၏ အခြေခံကောင်ဖigureရှင်ဖြစ်ပုံကို အထက်တွင် ဖော်ပြပါသည်။ အောက်တွင် ပိုမိုလက်တွေ့ကျသည့်အပိုင်းဖြစ်ပါသည်။ အီလက်ထရွန်နစ်ထိန်းချုပ်မှုစက်တွင် ဂိန်း၊ တည်ငြိမ်မှုနှင့် ဒရူပ် စီမ်းသပ်ခြင်းများကို ညှိရန်အတွက် ဂျင်နရေတာကို ထိန်းချုပ်ထားသည့် ဖော်ပ်အော်ပ်ရှင်အောက်တွင် စမ်းသပ်ရမည်။
- အစပိုင်းဂိန်းကို အနိမ့်ဆုံးသို့ သတ်မှတ်ပါ။ အစပိုင်းအသေးစိတ်စတာတ်အချိန်တွင် အလွန်အများကြီးတုံ့ပြန်မှုမဖြစ်စေရန် ဂိန်းပေါ့တင်းမီတာကို အနိမ့်ဆုံးအဖွဲ့အစည်းတွင် စတင်ပါ။
- အလေးချိန်မပါသည့်အင်ဂျင်ကို စတင်ပါ။ အမြန်နှုန်းညှိမှုမပြုမီ အင်ဂျင်ကို လုပ်ဆောင်ရှိသည့် အပူခံအထိ ရောက်အောင် လုပ်ပါ။
- အမြန်နှုန်းသတ်မှတ်ချက်ကို ညှိပါ။ အင်ဂျင် RPM ကို ပန်းတိုင်သို့ ယူလာရန် အမြန်နှုန်းကို ရည်ညွန်းသည့် ပေါ်တင်းမီတာကို အသုံးပြုပါ (၁၅၀၀ သို့မဟုတ် ၁၈၀၀ RPM တွင် သက်ဆိုင်ရာအတိုင်း)။
- အမြင့်တက်မှုကို တဖြည်းဖြည်းချင်း တိုးမှုပါ။ အင်ဂျင်အမြန်နှုန်း တည်ငြိမ်စွာ ထိန်းသိမ်းနိုင်ပါက အမြင့်တက်မှုကို တဖြည်းဖြည်းချင်း မြင့်တက်လာအောင် လုပ်ပါ။ အမြန်နှုန်း တွင် လှုပ်ရှားမှု သို့မဟုတ် လှုပ်ခါမှုများ မဖြစ်စေရန် လုပ်ပါ။
- ဘောင်ချာကို အဆင့်ဆင့် အသုံးပြုပါ။ ဘောင်ချာများကို အဆင့်ဆင့် ချိတ်ဆက်ပြီး အမြန်နှုန်း ပြန်လည်ရရှိမှုအချိန်ကို စောင်းကြည့်ပါ။ အကယ်၍ ဂေါ်ဘာနာ လှုပ်ခါမှု ဖြစ်ပါက အမြင့်တက်မှုကို အနည်းငယ် လျော့ချပြီး တည်ငြိမ်မှုကို ပြန်လည်စမ်းသပ်ပါ။
- လိုအပ်ပါက ဒရူးပ်ရှိ ရှေးနှုန်းကို သတ်မှတ်ပါ။ အတူတက်သုံးခြင်း ပုံစံတွင် အလုံးစုံတွင် ဒရူးပ်ရှိ ရှေးနှုန်းကို တူညီစေရန် သတ်မှတ်ပါ — အများအားဖြင့် ဘောင်ချာများ ညီညီဖြန့်ဝေရန် ၃–၅% ဖြစ်ပါသည်။
- နောက်ဆုံး သတ်မှတ်ချက်များကို မှတ်သားပါ။ အနောက်နောက်တွင် ပြုပြင်ထိန်းသိမ်းမှု သို့မဟုတ် အစားထိုးမှုများအတွက် ကိုးကားရန် ပေါ်တင်းမီတာ နေရာများအားလုံးကို မှတ်တမ်းတင်ပါ။
သတိပြုရန် အရေးကြီးသည့် အချက်တစ်ခုမှာ — ဂေါ်ဘာနာ၏ တုံ့ပြန်မှုမှုန်မှု မြန်ဆန်ခြင်းသည် အများအားဖြင့် ကောင်းမှုမဟုတ်ပါ။ စံချိန်စံညွှန်း ပုံမှန် ပုံစံဖြင့် အသုံးပြုသည့် ဘောင်ချာများတွင် အမြင့်တက်မှုကို အလွန်မြင့်မှု သတ်မှတ်ပါက ထိန်းချုပ်မှု ပိုမိုကောင်းမှုမဟုတ်ဘဲ မတည်ငြိမ်မှုကို ဖြစ်စေပါသည်။ အသုံးပြုမှုအတွက် သင့်လျော်စွာ ချိန်ညှိပါ။ အင်ဂျင် အမြန်နှုန်း ထိန်းချုပ်မှု စနစ် အမှန်တကယ် ဝန်အခြေအနေနှင့် ကိုက်ညီရန်၊ အများဆုံး အာရုံခံနိုင်မှုအထိ မဟုတ်ပါ
အီလက်ထရောနစ် အလျင် ကွန်ထရိုလာများ - ဝယ်ယူရန် ရွေးချယ်စရာများ

KYGEN Power သည် ဒီဇယ်နှင့် ဓာတ်ငွေ့ အင်ဂျင် ပုံစံအမျိုးမျိုးနှင့် ကိုက်ညီသော ဂျင်နရေတာ အင်ဂျင် အလျင် ကွန်ထရိုလာ ယူနစ်များကို ပေးသွင်းပါသည်။ ဒီဇယ် ဂျင်နရေတာ အသုံးချမှုများအတွက် ယူနစ် နှစ်ခုကို အများအားဖြင့် ဝယ်ယူလေ့ရှိပါသည်
- အ S6700H ဂေါ်ဘာနာ အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဒီဇယ်အင်ဂျင်မော်တော်ယာဉ် အမြန်နှုန်းထိန်းညှိရေးယူနစ် အလျင်တည်ငြိမ် နှင့် အလျင်ကျ လုပ်ဆောင်မှု နှစ်မျိုးလုံးကို ပံ့ပိုးပေးပြီး တစ်ကိုယ်တော်နှင့် အတူတူ ချိတ်ဆက်မှု ဂျင်နရေတာ ပုံစံများအတွက် သင့်တော်စေပါသည်။ ဤယူနစ်သည် မြဲမြံသော ကြိမ်နှုန်း ထုတ်လုပ်မှု လိုအပ်သည့် အဓိက ဓာတ်အား အသုံးချမှုများအတွက် စက်မှုတန်း ရွေးချယ်စရာ ဖြစ်ပါသည်
- အ ESD5500E အမြန်နှုန်းထိန်းညှိရေးကိရိယာ မော်တော်ယာဉ်အမြန်နှုန်းထိန်းညှိရေးယူနစ် ဒီဇယ်အင်ဂျင် ESD5500E 10–32VDC လုပ်ဆောင်နှုန်း အပါအဝင် စံ မက်ဂနက်တစ် ပစ္စည်းဝင်ခြင်းရှိပြီး ဒီဇယ်အင်ဂျင် အမျိုးအစား အများအပြားအတွက် တည်ငြိမ်သော နှင့် သယ်ဆောင်နိုင်သော ဂျင်နရေတာ အသုံးချမှုများအတွက် သင့်တော်သော အစားထိုး ကွန်ထရိုလာ တစ်ခု ဖြစ်ပါသည်
သီးခြား အီလက်ထရို-မက္ကမ်းနီကယ် အက်ကျူးဧတာ လိုအပ်သော တပ်ဆင်မှုများအတွက် POPULACE ပြင်ပ အက်ကျူးဧတာ ADC120/ADC175/ADC225 (12V/24V) အင်ဂျင်၏ လောင်စာ ပန်းပါးမှုအားကို ကိုက်ညီစေရန် တော့က် အဆင့်သုံးမျိုးဖြင့် ရရှိနိုင်ပါသည်။ အင်ဂျင်၏ လောင်စာ ထိန်းချုပ်မှု လင့်ခ်မှုနှင့် ကိုက်ညီသော အက်ကျူအေတာ မော်ဒယ်ကို အတည်ပြုခြင်းသည် ပြည့်စုံသော အင်ဂျင် အမြန်နှုန်း ထိန်းချုပ်မှု စနစ် .
အရင်ဆိုက်ခ် အတည်ပြုခြင်း စစ်ဆေးမှုစာရင်း
ဝယ်ယူမှုအော်ဒါတစ်ခုကို ထုတ်လုပ်ရန်မှီအတွက် ဂျင်နရေတာအင်ဂျင်အမြန်နှုန်းထိန်းချုပ်စနစ် အောက်ပါစစ်ဆေးမှုစာရင်းကို အသုံးပြုခြင်းဖြင့် ကိုက်ညီမှုအန္တရာယ်ကို လျှော့ချနိုင်ပါသည်။
- အင်ဂျင်မော်ဒယ်နှင့် ထိုးသွင်းပေးသော ပန်းပါးအမျိုးအစား (မော်ကွန်းနီကယ် ထိုးသွင်းခြင်း သို့မဟုတ် ကုမ်မွန်းရေးလ် ထိုးသွင်းခြင်းသည် ဂေါဗာနာ အင်တာဖေး လိုအပ်ချက်များကို သက်ရောက်မှုရှိပါသည်)
- သံလိုက် ပစ်ခေါက်မှု စင်ဆာ၏ အထွက် ကြိမ်နှုန်း အကွာအဝေး
- အလုပ်လုပ်သည့် ဗို့အား - ၁၂ ဗို့ သို့မဟုတ် ၂၄ ဗို့
- ရည်ရွယ်သည့် ထိန်းချုပ်မှု မော်ဒယ် - အိုင်ဆိုခရောနပ်စ် (တစ်ခုတည်းသော) သို့မဟုတ် ဒရူပ် (တစ်ပါတ်တွင် တစ်ခုထက်ပိုမှု)
- ထိန်းချုပ်မှုယူနစ်တွင် အတွင်းပါ အက်ကျူအေတာ မပါရှိပါက အက်ကျူအေတာ တော့က် လိုအပ်ချက်
- ပေးသောသူထံမှ တပ်ဆင်မှု စာရွက်စာတမ်းများနှင့် ဝိုင်ယ်ရင်း အမျှတ်များ ရရှိနိုင်မှု
ဝယ်သူများအတွက် အကဲဖြတ်နေသည့် သေးငယ်သည့် အင်ဂျင်များအတွက် အီလက်ထရွနစ် ဂေါဗာနာ စက်မှုလုပ်ငန်းအဆင့် ဒီဇယ်စက်များအထိ အလားတူ သဟဇာတဖြစ်မှု စစ်ဆေးရေး ယေဘုယျမှုန်းကို အသုံးပြုနိုင်ပါသည်။ အရွယ်အစားနှင့် အင်ဂျင်အမျိုးအစားသည် သီးခြားစံချိန်များကို ပြောင်းလဲစေသော်လည်း စစ်ဆေးရေးစာရင်း၏ ဖွဲ့စည်းပုံသည် တူညီစေသည်။ မော်ဒယ်အဆင့် သတ်မှတ်ချက်များနှင့် ကိုက်ညီမှုကို ပံ့ပိုးပေးသည့် ပေးသွင်းသူသည် နည်းပညာအရ မှန်ကန်သော်လည်း သဟဇာတမှုမရှိသည့် ယူနစ်ကို လက်ခံရရှိမှုအန္တရာယ်ကို လျော့နည်းစေပါသည်။






