
 EN

کنترلکننده موتور اعماق دریا چیست و چگونه موتور را محافظت میکند؟
ا کنترلکنندهٔ موتور اعماق دریا واحد تصمیمگیرنده در یک سیستم مولد یا موتورمحرک است. این واحد سیگنالهای وضعیت را دریافت میکند، منطق پیکربندیشدهٔ راهاندازی، کارکرد، هشدار و خاموشسازی را اعمال مینماید و دستوراتی را به خروجیها مانند سیستم راهانداز، سولنوئید سوخت، آلارم و مدار کنترل بار ارسال میکند. از نظر عملی، این دستگاه صرفاً یک نمایشگر نیست؛ بلکه لایهای است که تعیین میکند موتور در چه زمانی میتواند راهاندازی شود، شرایط قابل قبول برای کارکرد آن چه هستند و در چه مواردی خطایی نیازمند ارسال هشدار یا توقف فوری است.
این نام اغلب بهصورت غیررسمی بهکار میرود. یک ماژول کنترل موتور اعماق دریا ممکن است به کنترلکنندهای برای مجموعهٔ مولد، پمپ، کمپرسور یا سایر کاربردهای موتوری اشاره داشته باشد. عملکردهای دقیق بستگی به مدل، پیکربندی، سنسورهای متصلشده و اینکه آیا موتور از طریق ECU ارتباط برقرار میکند یا خیر، دارد. بههمین دلیل، ارزیابی یک کنترلکننده باید در قالب یک سیستم کنترل کامل انجام شود، نه بهعنوان یک قطعهٔ تبادلپذیر روی پنل.
کارکرد کنترلکننده در چرخهٔ عادی عملیات
دنبالهای معمولی با سیگنال راهاندازی از راه دور یا دستوری دستی آغاز میشود. کنترلکننده شرایط مجاز را بررسی میکند، خروجیهای پیشگرمکننده یا سوخت را در صورت پیکربندی، فعال میسازد، موتور را استارت میزند و به دنبال نشانهای معتبر از کارکرد موتور میگردد. پس از اینکه موتور به حالت پایدار میرسد، میتواند ورودیهای موتور را رصد کند و در کاربردهای ژنراتوری، مقادیر الکتریکی مانند ولتاژ و فرکانس را نیز مشاهده کند. هنگامی که دستور توقف دریافت میشود، دستور کارکرد را لغو یا تغییر میدهد، وضعیت توقف موتور را رصد میکند و ممکن است زمانسنج خنکسازی را فعال سازد.
این ترتیب اهمیت دارد، زیرا محافظت نهتنها بر اساس مقدار بلکه بر اساس زمان نیز تنظیم میشود. فشار روغن پیش از راهاندازی موتور باید کم باشد. بنابراین، یک کنترلرِ بهدرستی پیکربندیشده از یک بازهٔ ایمنی راهاندازی یا بازهٔ غیرفعالسازی هشدار استفاده میکند تا در حین چرخاندن اولیهٔ موتور (کرانکینگ) بلافاصله قطع نشود. پس از اینکه موتور شروع به کار کرد، همان ورودی میتواند به یک سیگنال محافظتی معتبر تبدیل شود. تأخیرها و آستانههای صحیح باید از مستندات موتور و نیازمندیهای کاربردی—نه از تنظیمات یک نصبکاری دیگر—استخراج شوند.
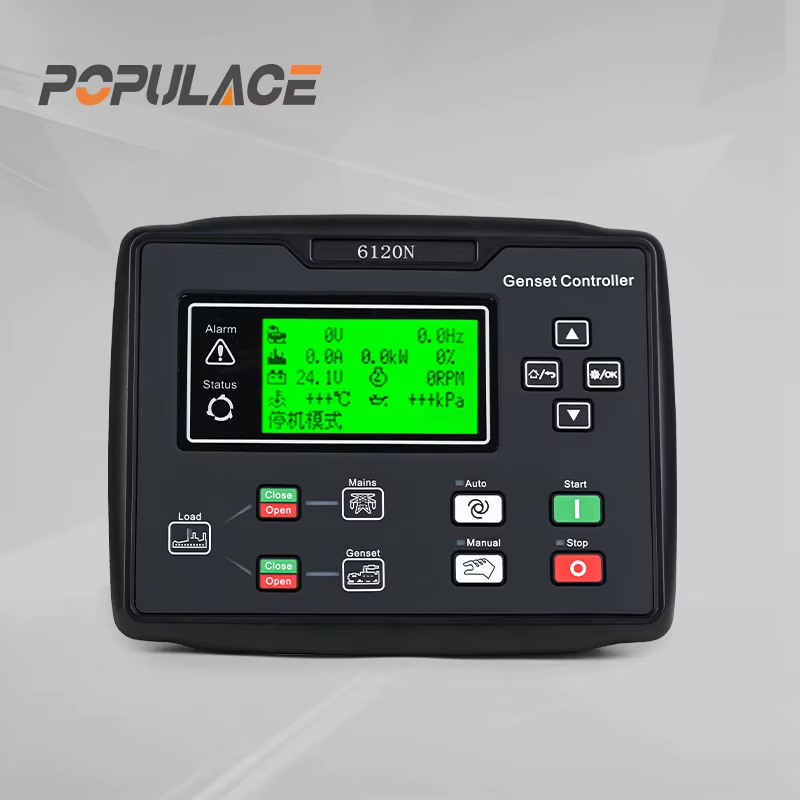
روش محافظت موتور توسط کنترلر موتور اقیانوسی عمیق
منطق محافظت معمولاً از هم جدا میشود هشدارها از خاموش شدن . یک هشدار به اپراتور اطلاع میدهد که شرایطی نیاز به توجه دارد، اما اجازهٔ ادامهٔ کار موتور را میدهد، مشروط بر اینکه این امر مناسب باشد. یک قطعکنندهٔ اضطراری (شاتداون) دستور متوقفکردن یا قفلکردن سیستم را صادر میکند، زیرا ادامهٔ کار ممکن است باعث آسیب یا ایجاد شرایط ناامن شود. بسیاری از کنترلرها نشانهٔ قطعکنندهٔ اضطراری را تا زمان رفع عیب و بازنشانی عمدی دستگاه حفظ میکنند.
- فشار پایین روغن: پس از تأخیر در راهاندازی، کلید یا فرستندهٔ فشار پایین میتواند هشدار یا خاموشکردن را آغاز کند.
- دمای بالای مایع خنککننده: ورودیهای دما میتوانند هشدار اولیهای را فعال کنند و در سطح تنظیمشدهٔ بالاتر، خاموشکردن را انجام دهند.
- سرعت بیش از حد یا از دست دادن سیگنال سرعت: بسته به روش تشخیص سرعت، ماژول میتواند زمانی واکنش نشان دهد که سرعت موتور خارج از محدودهٔ مجاز باشد.
- توقف اضطراری: این مدار معمولاً بهصورت مدار ایمنی شکستپذیر (fail-safe) سیمکشی میشود؛ بنابراین قطع اتصال بهعنوان شرایط توقف تلقی میشود.
- عدم راهاندازی یا عدم توقف: منطق سیستم میتواند تعداد تلاشهای استارت را محدود کند و گزارش دهد که موتور پس از دستور توقف همچنان در حال کار کردن به نظر میرسد.
- خطاهای سمت ژنراتور: یک کنترلکنندهٔ موتور-ژنراتور Deep Sea پیکربندی ممکن است همچنین ولتاژ، فرکانس، شرایط فاز یا قفلهای انتقال بار را نظارت کند.
این حفاظتها مواجهه با شرایط غیرعادی شناختهشده را کاهش میدهند؛ اما جایگزین نگهداری دورهای یا بازرسی مکانیکی مناسب نمیشوند. یک کنترلکننده تنها میتواند بر اساس سیگنالی که دریافت میکند و منطقی که برای آن پیکربندی شده است، اقدام کند.
سنسورها و سیمکشی: جایی که بسیاری از خطاهاي کاذب آغاز میشوند
وقتی یک کنترلکننده خطا گزارش میدهد، موتور لزوماً قطعه معیوب نیست. یک مدار باز، یک ترمینال شل، نوع نادرست سنسور، بازگشت مشترک ضعیف یا قطبیت نادرست ورودی میتوانند خوانشی تولید کنند که شبیه یک خطای واقعی به نظر برسد. این موضوع بهویژه برای مدارهای فشار روغن و دمای مایع خنککننده اهمیت دارد، جایی که کنترلکننده ممکن است برای یک فرستنده مقاومتی، یک کلید باز-معمول، یک کلید بسته-معمول یا یک ورودی آنالوگ تعریفشده توسط کاربر پیکربندی شده باشد.
در حین نصب، از نمودار سیمکشی ماژول و مشخصات سنسور موتور پیروی کنید. تأمین جریان مستقیم (DC)، محافظت با فیوز، گشتاور بستن ترمینالها، مسیر بازگشت سنسور، روش زرهبندی سیمکشی دریافت سرعت و جداسازی سیمکشی سنسورهای سطح پایین از کابلهای عبور جریان بالا را تأیید کنید. از آببندی ر thread سنسور بهگونهای استفاده نکنید که سنسور بازگشت زمین را بهطور غیرعمدی از بلوک موتور جدا کند. برای موتورهای متصل به شبکه CAN، پیش از تشخیص تنظیمات کنترلر، اتصالات لازم شبکه، مقاومت پایانی (termination) و پیکربندی ECU را بررسی کنید.
برای کنترلر موتور dse یا هر ماژول قابل مقایسهای، ایمنترین ترتیب عیبیابی ساده است: ابتدا هشدار فعال را بخوانید، سپس وضعیت فیزیکی ذکرشده در آن را تأیید کنید، سنسور و هارنس را بازرسی کنید، نوع و قطبیت ورودی را با پیکربندی مقایسه کنید و در نهایت سیگنال را طبق دستورالعمل تأییدشده تست کنید. بازنشانی مکرر هشدار بدون شناسایی علت آن میتواند مشکل رو به رشد در سیمکشی یا موتور را پنهان کند.
مفاهیم ضروری پیکربندی و راهاندازی
پیکربندی سختافزار عمومی را به کنترلکنندهای برای یک موتور و کاربرد خاص تبدیل میکند. حداقل، تکنسین باید محدوده ولتاژ باتری، منبع سرعت موتور، رفتار خروجیهای راهاندازی و توقف، تأخیرهای هشدار، منحنیهای سنسور یا قطبیت کلیدها، منطق راهاندازی از راه دور و هر آرایش تشخیص جریان متناوب ژنراتور را تأیید کند. اگر تنظیمی نامفهوم باشد، باید در مقابل دستورالعمل مدلخصوصی و اسناد موتور یا آلترناتور بررسی شود، نه اینکه از یک پنل مشابه کپی گردد.
- قبل از بارگذاری یا ویرایش تنظیمات، مدل موتور، ولتاژ سیستم، انواع سنسورها و حالت عملیاتی مورد نظر را ثبت کنید.
- با غیرفعالسازی امن راهاندازی موتور به روشی تأییدشده، توالی راهاندازی و منطق خروجیها را — در صورت امکان و ایمنی — آزمایش کنید.
- پیش از اجازه دادن به انتقال بار یا کارکرد بدون نظارت، اطمینان حاصل کنید که مقادیر نمایشدادهشده معقول هستند.
- مسیرهای هشدار و ایستاورژانسی را فقط از طریق رویه راهاندازی تأییدشده آزمایش کنید و اطمینان حاصل کنید که ترتیبات ایمنی افراد، جداکردن مدار و بازنشانی فراهم است.
- پروندهسازی پایانی فایل پیکربندی، تغییرات سیمکشی، آستانههای هشدار و نتایج آزمون برای کارهای خدماتی بعدی.
برخی خریداران بهطور خاص به دنبال یک کنترلکننده دریای عمیق ۵۵۰۰ هستند. این عبارت باید منجر به بررسی مدلبهمدل شود، نه فرضیهگیری درباره ویژگیها. تعداد ورودیهای مورد نیاز، نوع خروجی، رابط موتور، نیازهای اندازهگیری جریان متناوب، تناسب پوشش محافظ، ارتباطات و موجود بودن مستندات دقیق برای واحد خاصی که در نظر گرفته شده است را مقایسه کنید.
تشخیص خطای خدماتی و ارزیابی خریدار
یک تمایز مفید اولیه این است که مشخص شود آیا مشکل یک خطا در فرآیند واقعی، سیگنال معیوب، مشکل در خروجی یا عدم تطابق در پیکربندی است. برای مثال، فشار پایین روغن پس از راهاندازی ممکن است نیازمند بررسی موتور باشد، اما میتواند نشاندهنده مشکل در سنسور، هارنس یا تنظیم قطبیت نیز باشد. شرایط عدم چرخش موتور (no-crank) ممکن است شامل باتری، مدار ایمنی، خروجی استارتِر، دستور راهاندازی یا یک مجوز غیرفعالشده باشد. ابتدا با رویداد نمایشدادهشده و نمودار سیمکشی شروع کنید، سپس یکی از اجزای زنجیره را در هر مرحله آزمون کنید.
برای خریداران، اسناد سازگاری اغلب ارزشمندتر از فهرست گستردهای از ویژگیها است. از تامینکننده بخواهید مرجع دقیق مدل، ولتاژ تغذیهی پشتیبانیشده، زمانبندی ورودی و خروجی، نمودار اتصال، نرمافزار پیکربندی یا روش دسترسی، و شمارهی ویرایش دفترچهی راهنمای مربوطه را ارائه دهد. همچنین تأیید کنید که آیا این کنترلر برای موتور الکترونیکی ECU، موتور معمولی، مجموعهی ژنراتوری یا کاربردی صرفاً موتوری طراحی شده است. مناسبترین گزینه، واحدی است که عملکردها، رابطها و اطلاعات خدماتی آن با نصب مورد نظر تطبیق داشته باشد—نه صرفاً واحدی که بیشترین گزینهها را در کاغذ دارد.
نتیجهگیری
کنترلکنندهٔ موتور اعماق دریا، موتور را با تبدیل دادههای سنسور و دستورات عملیاتی به تصمیمات منضبط هشدار و خاموشسازی محافظت میکند. دستیابی به نتایج قابلاطمینان، وابسته به انتخاب دقیق سنسورها، سیمکشی سالم، تأخیرها و آستانههای معقول، و فرآیند راهاندازی مستند است. کنترلکننده را بخشی از سیستم کنترل موتور در نظر بگیرید، هر رابط حیاتی را تأیید کنید و پیش از تغییر تنظیمات محافظتی، دقیقاً از مستندات مدل مربوطه استفاده نمایید.





