
 EN

Qu’est-ce qu’un contrôleur de moteur pour usage maritime profond et comment protège-t-il le moteur ?
Acontrôleur de moteur pour eaux profondes est l’unité de prise de décision dans un système entraîné par générateur ou par moteur. Il reçoit des signaux d’état, applique la logique configurée de démarrage, de fonctionnement, d’avertissement et d’arrêt, et commande des sorties telles que le démarreur, l’électrovanne de carburant, l’alarme et le circuit de commande de charge. En pratique, il ne s’agit pas uniquement d’un afficheur : c’est la couche qui détermine quand un moteur peut démarrer, quelles conditions sont acceptables pendant son fonctionnement, et à quel moment un défaut exige une alerte ou un arrêt.
Le terme est souvent utilisé de façon imprécise. Un module de contrôle de moteur pour eaux profondes peut désigner un contrôleur destiné à un groupe électrogène, une pompe, un compresseur ou toute autre application motorisée. Les fonctions exactes dépendent du modèle, de la configuration, des capteurs connectés et de la possibilité pour le moteur de communiquer via une UCE. Pour cette raison, un contrôleur doit être évalué dans le cadre d’un système de commande complet, et non comme un composant de tableau interchangeable.
Ce que le contrôleur fait durant un cycle de fonctionnement normal
Une séquence typique commence par un signal de démarrage à distance ou une commande manuelle. Le contrôleur vérifie les conditions autorisantes, active les sorties de préchauffage ou de carburant là où elles sont configurées, démarre le moteur et recherche une indication fiable de fonctionnement. Une fois que le moteur atteint un état stable, il peut surveiller les entrées du moteur et, dans les applications de groupe électrogène, des valeurs électriques telles que la tension et la fréquence. Lorsqu’une commande d’arrêt est reçue, il supprime ou modifie la commande de marche, vérifie si le moteur s’arrête effectivement et peut appliquer une temporisation de refroidissement.
Cet ordre est important, car la protection est à la fois chronométrée et mesurée. On s’attend à ce que la pression d’huile soit faible avant le démarrage du moteur. Un contrôleur correctement configuré utilise donc un intervalle de sécurité au démarrage ou d’inhibition d’alarme afin de ne pas déclencher immédiatement pendant la phase de démarrage. Une fois le moteur en marche, la même entrée peut devenir un signal de protection valide. Les délais et les seuils appropriés doivent être tirés de la documentation du moteur et des exigences de l’application, et non des paramètres d’une autre installation.
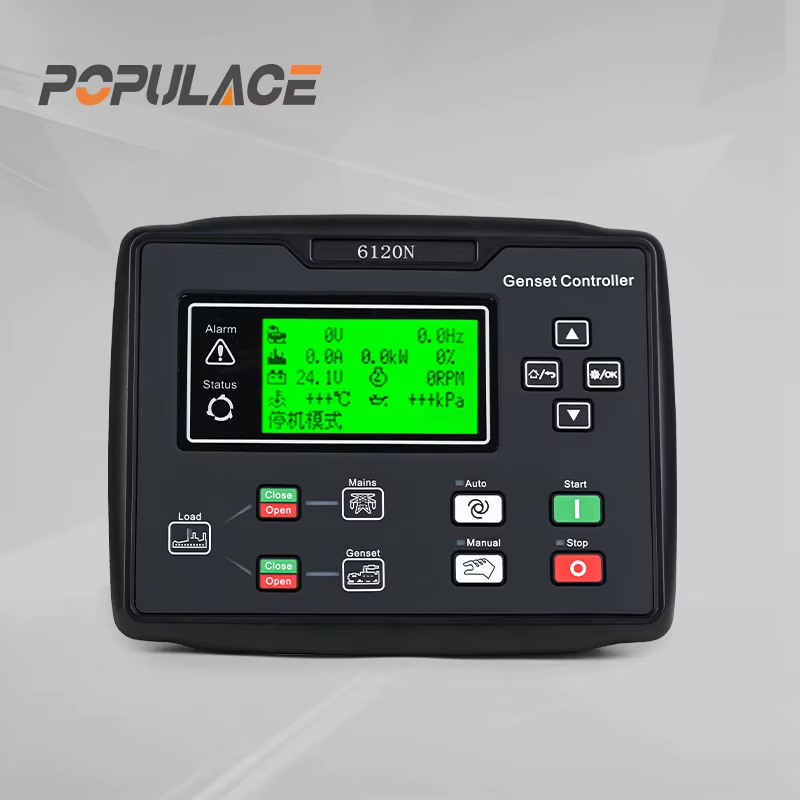
Comment un contrôleur de moteur maritime profond protège le moteur
La logique de protection sépare généralement avertissements à partir de arrêt de production . Un avertissement informe l’opérateur qu’une condition nécessite une attention, tout en autorisant la poursuite du fonctionnement du moteur si cela est approprié. Un arrêt d’urgence commande l’arrêt ou verrouille le système, car la poursuite du fonctionnement pourrait causer des dommages ou créer une situation dangereuse. De nombreux contrôleurs conservent l’indication d’arrêt jusqu’à ce que la défaillance soit corrigée et que l’appareil soit réinitialisé délibérément.
- Pression d’huile basse : après le délai de démarrage, un interrupteur ou un capteur de basse pression peut déclencher un avertissement ou un arrêt.
- Température élevée du liquide de refroidissement : les entrées de température peuvent déclencher un avertissement précoce et, à un niveau configuré plus élevé, un arrêt.
- Vitesse excessive ou perte du signal de vitesse : selon la méthode de détection de vitesse, le module peut réagir lorsque la vitesse du moteur se situe en dehors de la plage autorisée.
- Arrêt d'urgence : ce circuit est couramment câblé en mode « sécurisé en cas de défaillance », de sorte qu’une connexion rompue soit interprétée comme une condition d’arrêt.
- Échec au démarrage ou à l’arrêt : la logique peut limiter le nombre de tentatives de démarrage et signaler un moteur qui semble continuer à tourner après une commande d’arrêt.
- Défauts côté générateur : un engine generator controller deep sea la configuration peut également superviser la tension, la fréquence, les conditions de phase ou les verrous de transfert de charge.
Ces protections réduisent l’exposition à des conditions anormales connues ; elles ne remplacent pas la maintenance régulière ni une inspection mécanique adéquate. Un contrôleur ne peut agir que sur le signal qu’il reçoit et la logique avec laquelle il a été configuré.
Capteurs et câblage : là où commencent souvent les fausses défaillances
Lorsqu’un contrôleur signale une défaillance, le moteur n’est pas automatiquement le composant défectueux. Un circuit ouvert, une borne desserrée, un type de capteur incorrect, un retour commun défectueux ou une polarité d’entrée erronée peuvent produire une mesure qui ressemble à une véritable défaillance. Cela est particulièrement important pour les circuits de pression d’huile et de température du liquide de refroidissement, où le contrôleur peut être configuré pour un émetteur résistif, un interrupteur normalement ouvert, un interrupteur normalement fermé ou une entrée analogique définie par l’utilisateur.
Pendant l’installation, suivez le schéma de câblage du module et les spécifications des capteurs du moteur. Vérifiez l’alimentation en courant continu, la protection par fusible, le couple de serrage des bornes, le chemin de retour du capteur, la méthode de blindage pour le câblage de prélèvement de vitesse, ainsi que la séparation des câbles de capteurs à faible niveau des câbles à forte intensité. N’utilisez pas de produit d’étanchéité sur le filetage d’un capteur de façon à isoler involontairement un capteur à retour de masse du bloc moteur. Pour les moteurs connectés au réseau CAN, vérifiez les connexions réseau requises, la terminaison et la configuration de l’UC avant de diagnostiquer un paramètre du contrôleur.
Pour un contrôleur moteur dse ou tout module équivalent, l’ordre de diagnostic le plus sûr est simple : lire l’alarme active, vérifier l’état physique qu’elle désigne, inspecter le capteur et son faisceau, comparer le type et la polarité de l’entrée avec la configuration, puis tester le signal conformément au manuel approuvé. Réinitialiser une alarme de façon répétée sans identifier sa cause peut masquer un problème naissant au niveau du câblage ou du moteur.
Éléments essentiels de configuration et de mise en service
La configuration transforme un matériel générique en un contrôleur dédié à un moteur et à une application spécifiques. Au minimum, le technicien doit vérifier la plage de tension de la batterie, la source de mesure de la vitesse du moteur, le comportement des sorties de démarrage et d’arrêt, les délais d’alarme, les courbes des capteurs ou la polarité des interrupteurs, la logique de démarrage à distance, ainsi que toute disposition de détection du courant alternatif du groupe électrogène. Si un paramètre n’est pas compris, il convient de le vérifier dans le manuel spécifique au modèle, ainsi que dans la documentation relative au moteur ou à l’alternateur, plutôt que de le copier depuis un tableau de commande similaire.
- Enregistrer le modèle du moteur, la tension du système, les types de capteurs et le mode de fonctionnement prévu avant de charger ou de modifier les paramètres.
- Avec le moteur empêché de démarrer par une méthode approuvée, valider la séquence de démarrage et la logique des sorties là où cela est sécurisé.
- Confirmer que les valeurs affichées sont plausibles avant d’autoriser le transfert de charge ou un fonctionnement non surveillé.
- Tester les voies d’avertissement et d’arrêt uniquement selon une procédure de mise en service approuvée, avec le personnel concerné, les dispositions d’isolement et de réinitialisation mises en place.
- Documenter le fichier de configuration final, les modifications du câblage, les seuils d’alarme et les résultats des essais pour les interventions de service ultérieures.
Certains acheteurs recherchent spécifiquement un contrôleur deep sea 5500 . Cette expression doit déclencher une vérification modèle par modèle, et non une hypothèse concernant les fonctionnalités. Comparer le nombre requis d’entrées, le type de sorties, l’interface moteur, les besoins en mesure CA, l’ajustement de l’enceinte, les communications ainsi que la disponibilité de la documentation exacte correspondant précisément à l’unité considérée.
Diagnostic de service et évaluation par l’acheteur
Une première distinction utile consiste à déterminer si le problème provient d’une défaillance réelle du processus, d’un signal défectueux, d’un problème de sortie ou d’un désaccord de configuration. Par exemple, une pression d’huile faible après le démarrage peut nécessiter un contrôle du moteur, mais peut aussi indiquer un défaut de capteur, de faisceau ou une mauvaise configuration de polarité. Une absence de rotation au démarrage peut impliquer la batterie, le circuit de sécurité, la sortie démarreur, la commande de démarrage ou une condition de permissivité inhibée. Commencer par l’événement affiché et le schéma de câblage, puis tester un élément de la chaîne à la fois.
Pour les acheteurs, la documentation relative à la compatibilité est souvent plus précieuse qu’une simple liste exhaustive de fonctionnalités. Demandez la référence exacte du modèle, la tension d’alimentation prise en charge, le calendrier des entrées et sorties, le schéma de raccordement, le logiciel de configuration ou la méthode d’accès, ainsi que la version du manuel applicable. Vérifiez également si le contrôleur est conçu pour un moteur électronique ECU, un moteur conventionnel, un groupe électrogène ou une application moteur uniquement. Une adaptation adéquate correspond à l’unité dont les fonctions, les interfaces et les informations de service correspondent à l’installation — et non simplement à l’unité offrant le plus d’options sur le papier.
Conclusion
Un contrôleur de moteur pour usage en haute mer protège un moteur en transformant les données des capteurs et les commandes de fonctionnement en décisions rigoureuses d’alarme et d’arrêt d’urgence. Des résultats fiables dépendent d’une sélection précise des capteurs, d’un câblage correct, de délais et de seuils raisonnables, ainsi que d’un processus de mise en service documenté. Considérez le contrôleur comme faisant partie intégrante du système de commande du moteur, vérifiez chaque interface critique et consultez impérativement la documentation technique du modèle exact avant de modifier les paramètres de protection.





