
 EN
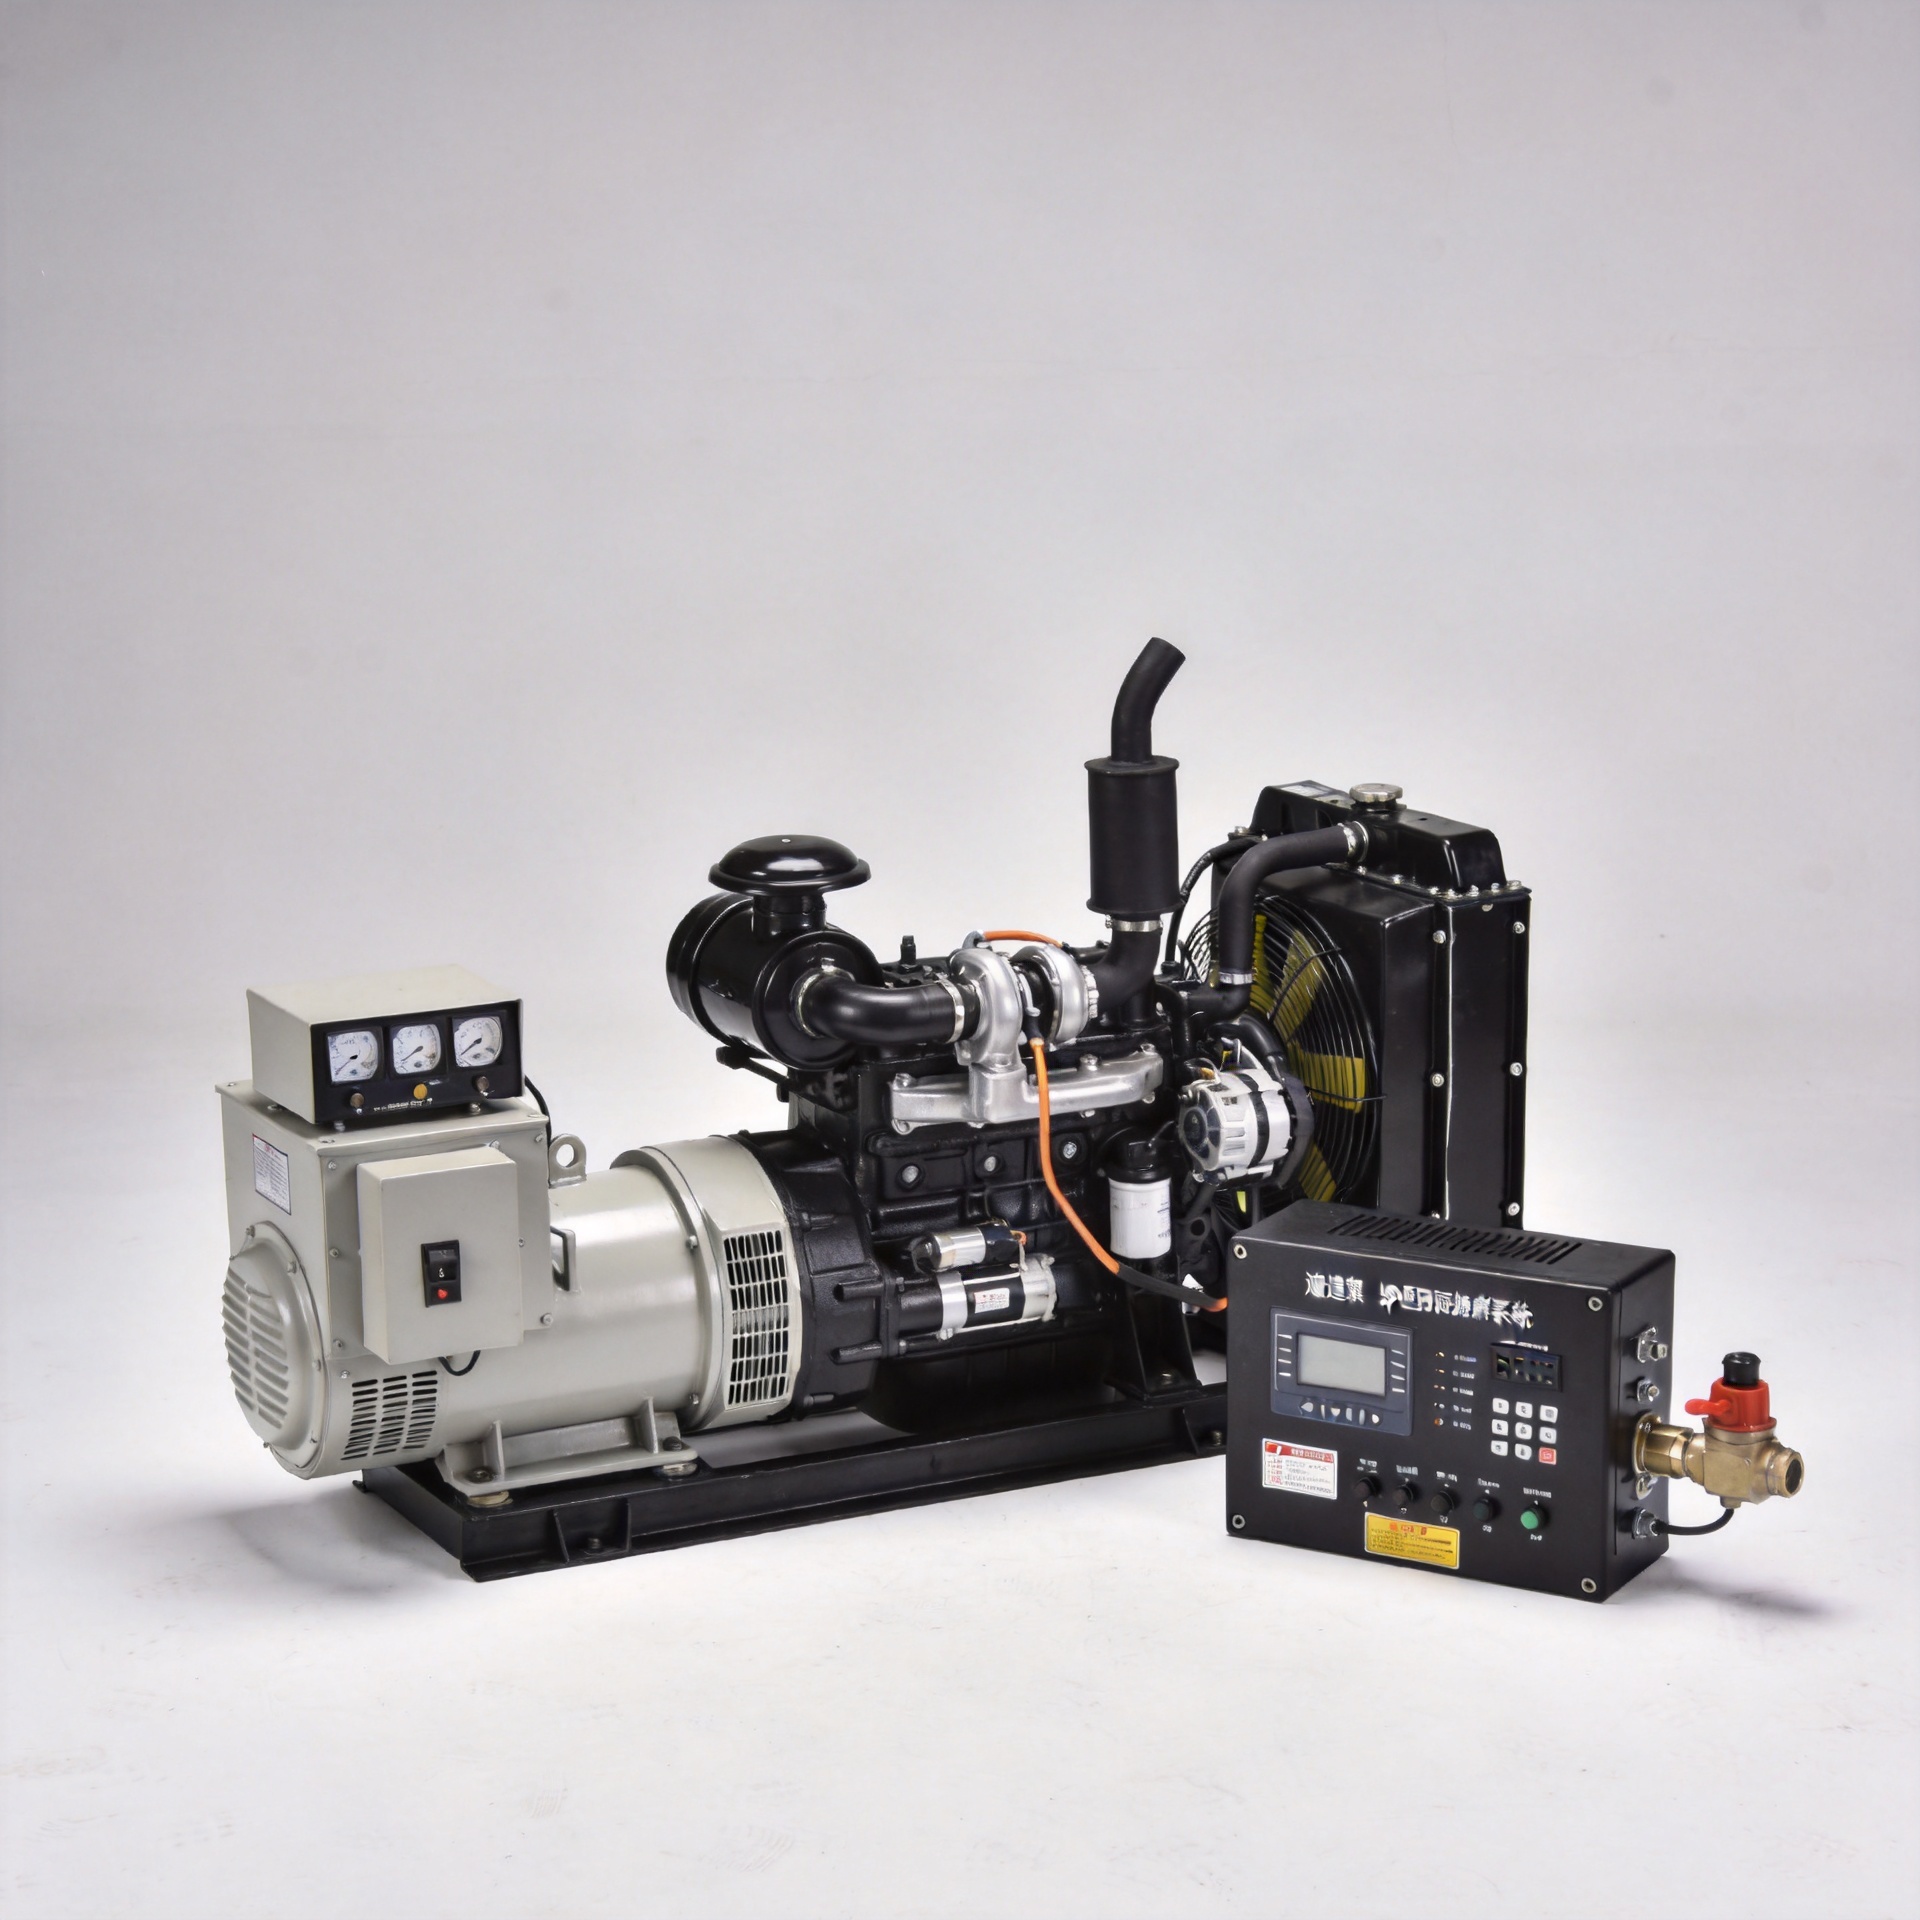
ဂျင်ဆက်များအတွက် အမြန်နှုန်းထိန်းညှိရေးစနစ် - အကြောင်းအရာအကျဉ်း
ဒီဇယ် မိုင်းဖြစ်သော မိုင်းခေါ်စက်ကို အကဲဖြတ်ရာတွင် ဝယ်သူအများစုသည် ထုတ်လုပ်မှု အဆင့်နှင့် လောင်စာသု consumption ကိုသာ အလေးပေးကြသည်။ အမြန်နှုန်း ထိန်းညှိရေးစနစ်ကိုမူ အလေးပေးမှု အနည်းငယ်သာ ပေးကြသည်— မိုင်းခေါ်စက်သည် အမြန်နှုန်း တုန်ခါမှု (hunting) ဖြစ်လာခြင်း၊ မှုန်းကြားနှုန်း အတွင်းမှ ထွက်သွားခြင်း သို့မဟုတ် တောင်းဆောင်မှု တိုးလာခြင်းကြောင့် အင်ဂျင် ရပ်သွားခြင်း စသည့် အခြေအနေများ မဖြစ်မှုအထိ။ မိုင်းခေါ်စက် ထိန်းချုပ်မှု အစိတ်အပိုင်းများနှင့် ပတ်သက်၍ အသုံးပုံအမျိုးမျိုးတွင် အတွေ့အကြုံရှိသည့် အတွေ့အကြုံများအရ မိုင်းခေါ်စက်သည် စွမ်းဆောင်ရည် နိမ့်ကျနေသည့်အခါ ပထမဆုံး စစ်ဆေးသင့်သည့် အရာများထဲမှ တစ်ခုဖြစ်သည်။ အဆိုပါစနစ် အလုပ်လုပ်ပုံကို ရှင်းလင်းစွာ နားလည်ထားခြင်းနှင့် ဝယ်ယူရာတွင် သို့မဟုတ် အစားထိုးရာတွင် ဘာကို စစ်ဆေးသင့်ကြောင်းကို သိရှိထားခြင်းသည် နောက်ပိုင်းတွင် အချိန်ကုန်သက်သက်ကို ချွေတာပေးနိုင်သည်။
အမြန်နှုန်း ထိန်းညှိရေးစနစ်၏ လုပ်ဆောင်ချက်
အမြန်နှုန်း ထိန်းညှိရေးစနစ်သည် ဂျင်နာရေးတာအတွင်းရှိ ဒီဇယ်အင်ဂျင်၏ လှည့်နှုန်းကို ထိန်းညှိပေးပါသည်။ ၎င်း၏ တာဝန်မှာ ဖော်ပြပေးထားသော ဘာရှင် (RPM) ကို တောင်းဆိုချက်အလိုက် မတူညီသော ဘာရှင်အခြေအနေများတွင် ထိန်းသိမ်းပေးရန်ဖြစ်သည်။ ၅၀ ဟာတ်ဇ် အထွက်အတွက် စံနှုန်းအတိုင်း လေးခုပါ အလျှောက်မှုန်းစက်တွင် ၁၅၀၀ RPM ကို ထိန်းသိမ်းရမည်ဖြစ်ပြီး ၆၀ ဟာတ်ဇ် စနစ်များအတွက်မှာ ၁၈၀၀ RPM ဖြစ်သည်။ ဘာရှင် တိုးလာပြီး အင်ဂျင်၏ အမြန်နှုန်း ကျဆင်းလာသည့်အခါ ထိန်းညှိရေးစနစ်သည် အမြန်နှုန်းကို ပြန်လည်မြှင့်တင်ရန် လေးစွမ်းအင် ပေးပေးမှုကို တိုးမှုန်းပေးပါသည်။ ဘာရှင် လျော့နည်းလာပြီး အမြန်နှုန်းသည် ဖော်ပြပေးထားသော ဘာရှင်ထက် မြင့်လာသည့်အခါ လေးစွမ်းအင် ပေးပေးမှုကို သင့်လျော်စွာ လျော့ချပေးပါသည်။
ဤစနစ်တွင် လုပ်ဆောင်မှုအစိတ်အပိုင်း သုံးမျှော်သော အစိတ်အပိုင်းများ ရှိပါသည်။ အမြန်နှုန်းကို စောင်းမှုန်းသော အစိတ်အပိုင်း၊ မှန်ကန်သော ပြင်ဆင်မှုကို တွက်ချက်ပေးသော ထိန်းချုပ်မှုအစိတ်အပိုင်းနှင့် လေးစွမ်းအင် ရက်ခ် (fuel rack) သို့မဟုတ် သရော်သော အစိတ်အပိုင်းကို ရုပ်ပိုင်းဆိုင်ရာအားဖြင့် ညှိပေးသော အသုံးပြုမှုအစိတ်အပိုင်း ဖြစ်သည်။ အမြန်နှုန်း ထိန်းညှိရေးအတွက် အသုံးပြုသော ဂျော်ဗာနာသည် အထက်ပါ အစိတ်အပိုင်းသုံးမျှော်ကို ချိတ်ဆက်ပေးပါသည်။ ၎င်းသည် အမြန်နှုန်း အချက်ပေးမှုကို ဖတ်ပေးပြီး အမှားအမှန်ကို စွမ်းဆောင်ပေးကာ အသုံးပြုမှုအစိတ်အပိုင်းကို ပြင်ဆင်ရန် အမိန့်ပေးပါသည်။
ယန္တရားမှုန်း နှင့် လျှပ်စစ် အမြန်နှုန်း ထိန်းညှိရေးစနစ်များ
နည်းပညာ အမျိုးအစား နှစ်မျိုးက ဂျင်နီဆက်နှုန်း ထိန်းချုပ်ရေး စနစ်အများစုကို ဖုံးအုပ်ပါတယ်။ စက်ပိုင်း အလျင်ထိန်းချုပ်ရေးစနစ်နဲ့ အီလက်ထရောနစ် အလျင်ထိန်းချုပ်ရေးစနစ်ပါ။ ၎င်းတို့ဟာ မတူညီတဲ့ အခြေခံမူတွေနဲ့ လုပ်ဆောင်ပြီး မတူညီတဲ့ အသုံးအနှုန်းတွေကို လိုက်ဖက်စေပါတယ်။
စက်ပိုင်း အုပ်ချုပ်ရေးစနစ်မှာ စက်က မောင်းနှင်တဲ့ အလှိုင်းတစ်ခုပေါ်မှာ ဗဟိုကွေ့ပျံပျံအလေးချိန်တွေ သုံးပါတယ်။ အမြန်နှုန်းတိုးလာတာနဲ့အမျှ ယင်တွေ အပြင်ကို ရွေ့လျားသွားပြီး လောင်စာ ပို့လွှတ်မှုကို စက်ယန္တရားအရ လျော့ကျစေပါတယ်။ အရှိန်ကျလာတာနဲ့အမျှ အထဲပြန်ဝင်လာပြီး လောင်စာတိုးလာပါတယ်။ ဒီဂိုဗင်နာတွေဟာ ကိုယ်ပိုင်စွမ်းအင်နဲ့ ပြည့်စုံပြီး ပြင်ပစွမ်းအင် မလိုဘဲ ပိုဟောင်းတဲ့ ဂျင်နရေတာ ပုံစံတွေမှာ ဆယ်စုနှစ်ချီတဲ့ မှတ်တမ်းရှိတာပါ။ ကန့်သတ်ချက်က တုံ့ပြန်မှု အချိန် ပုံမှန်အားဖြင့် 200500 မီလီစက္ကန့်ပါ။ မကြာခဏဆိုသလို မြန်လွန်းပေမဲ့၊ သိမ်မွေ့တဲ့ ဝန်ထုပ်တွေ၊ ဒါမှမဟုတ် ရုတ်တရက် ဝန်ထုပ်တွေ ရှိတဲ့ လုပ်ဆောင်ချက်တွေမှာကျတော့၊ အချိန်ဆွဲမှုဟာ တဒင်္ဂကြာကြာ ကြိမ်နှုန်း ပြောင်းလဲမှုအဖြစ် သိသာလာပါတယ်။
အီလက်ထရွန်နစ် အမြန်နှုန်း ထိန်းညှိစနစ်များသည် သံလိုက် ပေးပို့မှု (magnetic pickup) သို့မဟုတ် ကြိမ်နှုန်း စိတ်ခေါ်မှု (frequency signal) ကို အသုံးပြု၍ ထိန်းညှိ မော်ဂျူယ်အား အချိန်နှင့်တစ်ပါတ် အမြန်နှုန်းဖတ်ရှုမှုကို ပေးပါသည်။ ထိုမော်ဂျူယ်သည် ပြင်ဆင်မှုကို တွက်ချက်ပြီး အမြိုင်းကွဲ လှုပ်စွာ လုပ်ဆောင်သည့် အီလက်ထရွန်နစ် ဆောလီနွိုက်ကဲ့သို့သော ပုံမှန်အားဖြင့် အီလက်ထရွန်နစ် ဆောလီနွိုက်ကို မောင်းနှင်၍ လောင်စာကို ညှိပါသည်။ တုံ့ပြန်မှု အချိန်သည် ၂၀–၁၀၀ မီလီစက္ကန့် အတွင်းတွင် ရှိပါသည်။ ထိုသည်မှာ အသိအမှတ်ပြုနိုင်သည့် တိုးတက်မှုဖြစ်ပါသည်။ ESD5500E သည် အသုံးများသည့် ဥပမါတစ်ခုဖြစ်ပါသည်။ ထိုသည်မှာ ဒီဇယ် မိုင်ကရိုဂျင်နာရေးတာများအတွက် အီလက်ထရွန်နစ် အမြန်နှုန်း ထိန်းညှိမော်ဂျူယ်ဖြစ်ပြီး အင်ဂျင်၏ တုံ့ပြန်မှု အရည်အသွေးများကို ကိုက်ညီစေရန် ပြောင်းလဲနိုင်သည့် အမြန်နှုန်း အားကောင်းမှု (gain) ဆိုသည့် အဖြစ်များသည့် အသိအမှတ်ပြုမှုဖြစ်ပါသည်။ S6700H အမြန်နှုန်း ထိန်းညှိမော်ဂျူယ်သည် အလားတူ ချဉ်းကပ်မှုကို အသုံးပြုပါသည်။ ထိုမော်ဂျူယ်တွင် အမြန်နှုန်း အားကောင်းမှု (gain)၊ အန်တီဂရယ် (integral) နှင့် ဒီရီဗေတစ် (derivative) ပါရာမီတာများကို တစ်ခုချင်းစီ ပြောင်းလဲနိုင်ပါသည်။ ထိုသည်မှာ အင်ဂျင်နှင့် ဘော်ဒီ အသုံးပြုမှု အခြေအနေများအတွက် ပိုမိုတိက်က်သည့် ညှိမှုကို ပေးပါသည်။
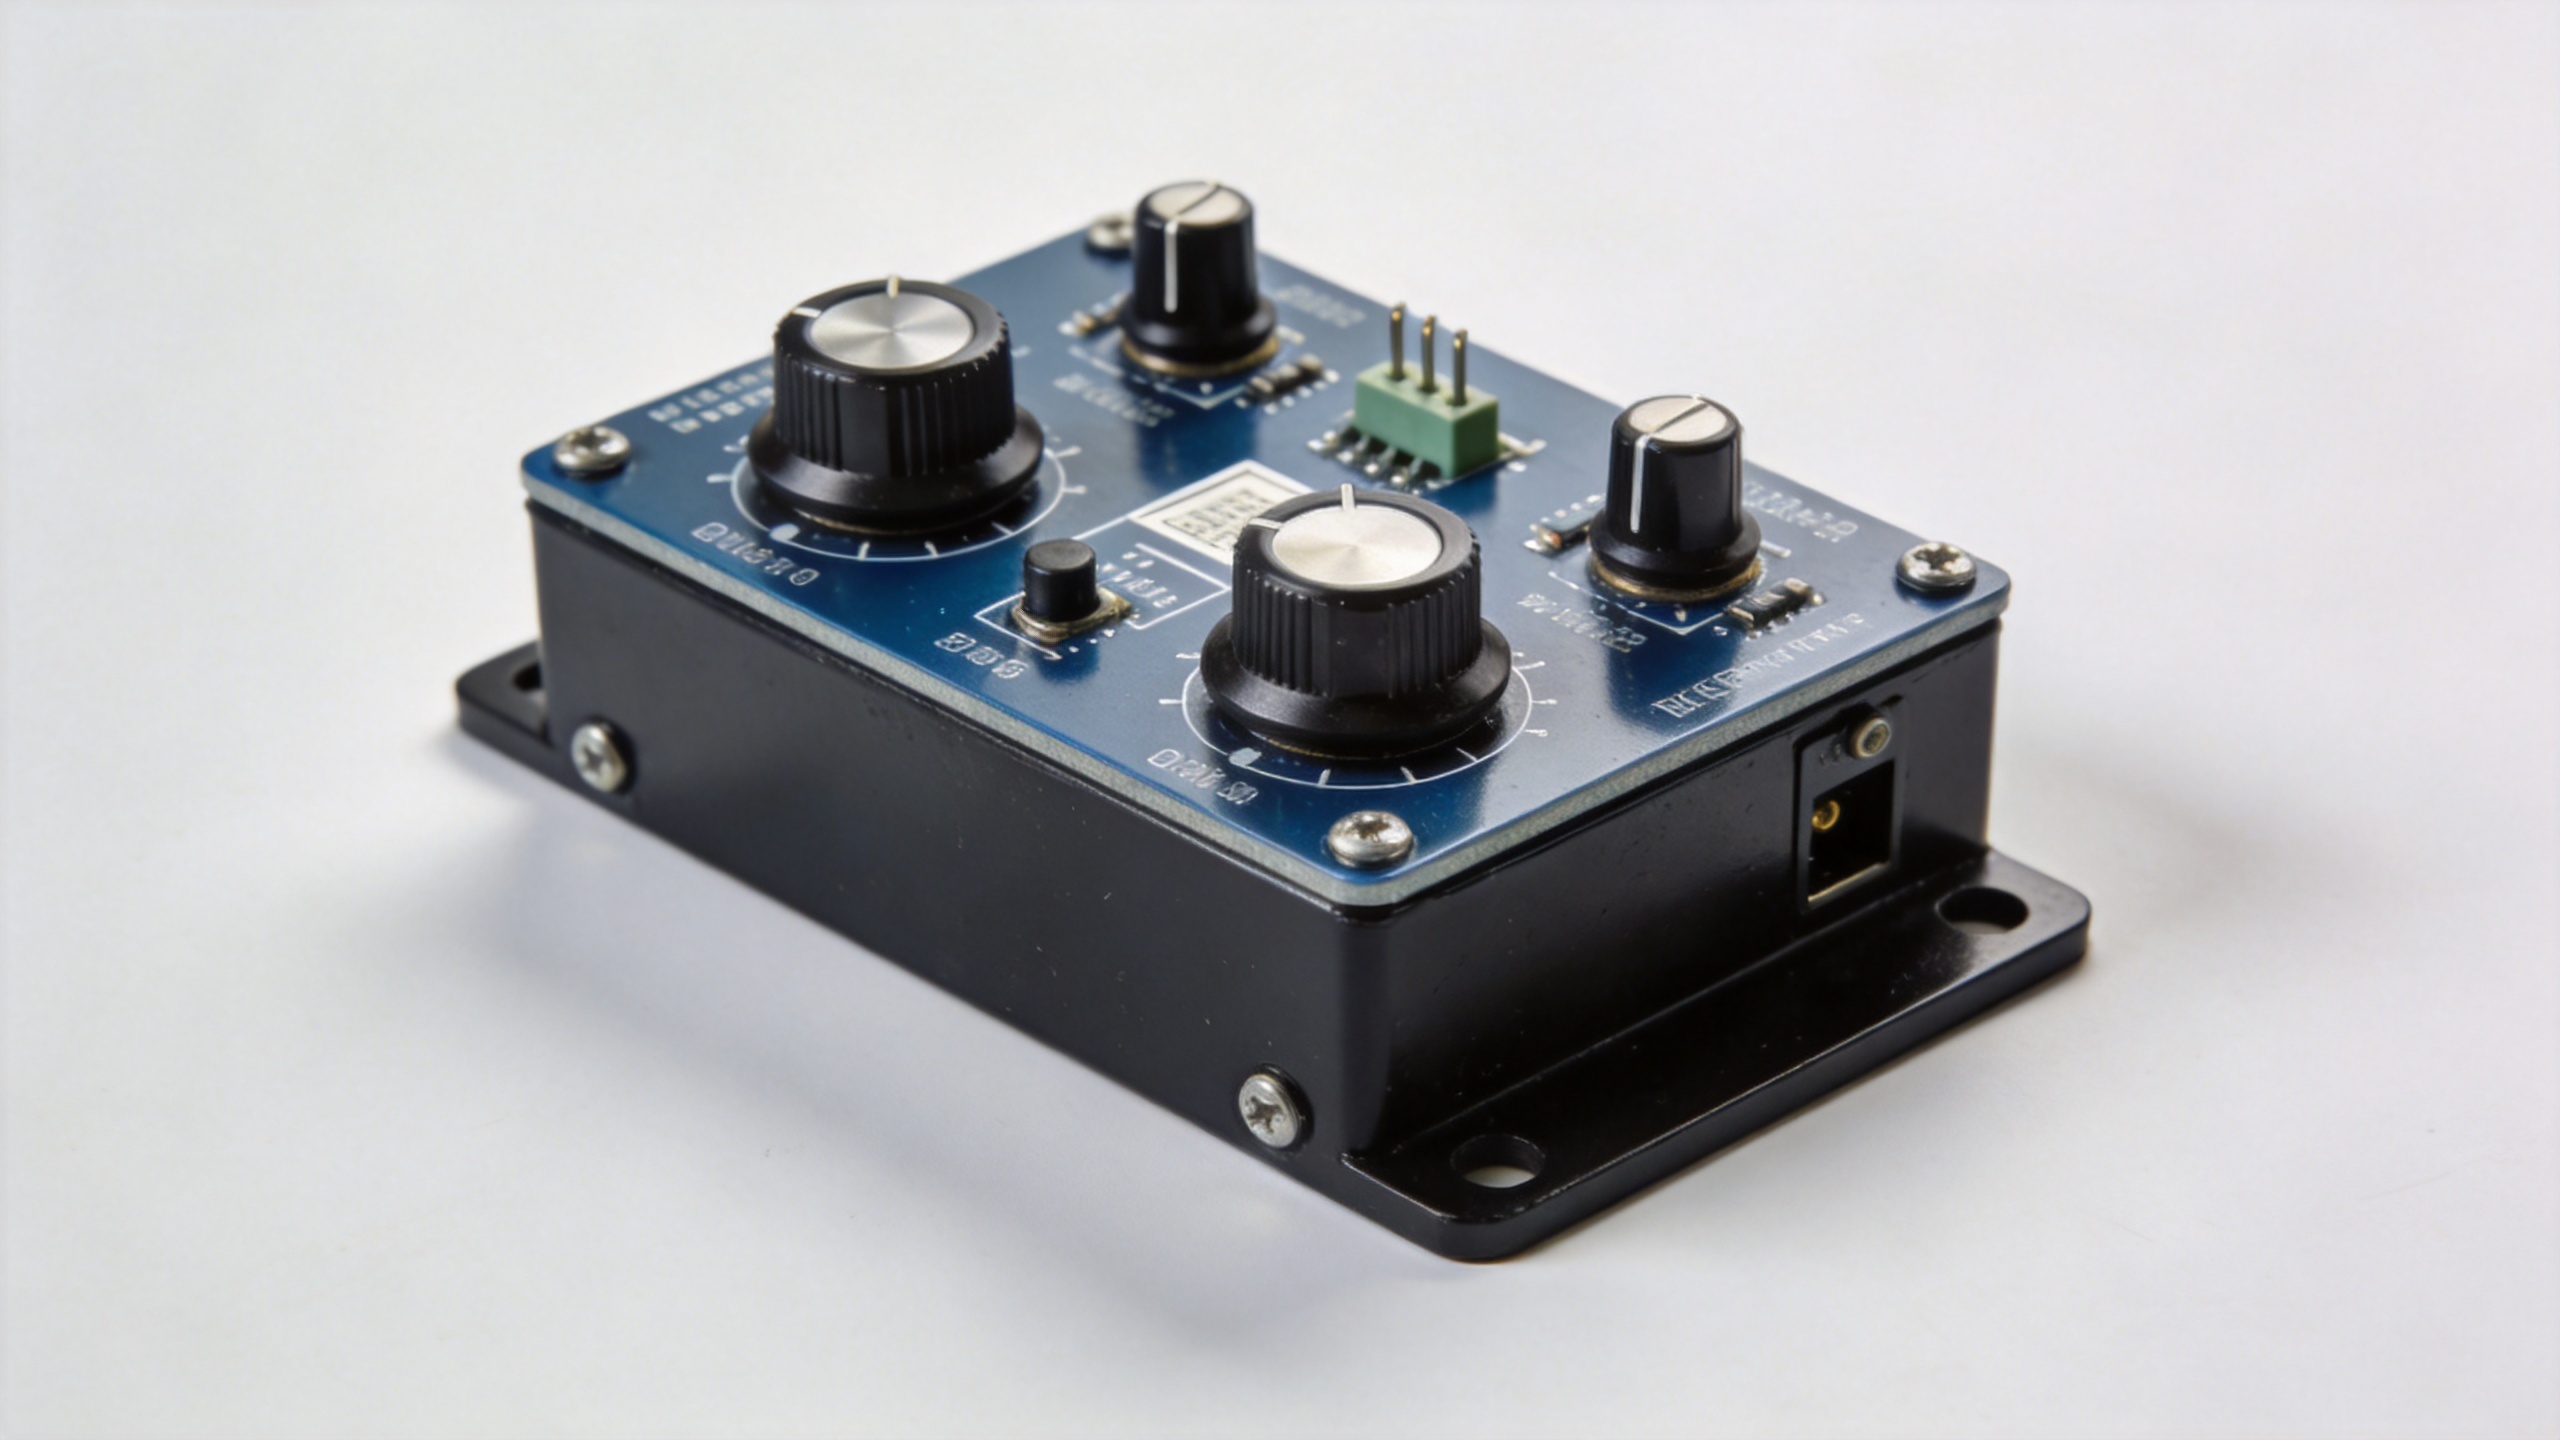
အမျိုးအစား နှစ်မျိုးလုံးကို အသုံးပြုနေဆဲဖြစ်သည်။ ယန္တရား အမြန်နှုန်း ထိန်းချုပ်ကိရိယာများ အသုံးပြုနေသော အဟောင်း ဂျင်ဆက်များကို သင့်တော်သော မော်ဂျူး နှင့် အက်ကျူးတာ ထည့်သွင်းခြင်းဖြင့် အီလက်ထရောနစ် အမြန်နှုန်း ထိန်းချုပ်မှုသို့ မွမ်းမံနိုင်သည် — အသက်ကြီးနေသော ဂျင်ဆက် အုပ်စုအတွက် ပစ္စည်းများ ရှာဖွေစဉ် ထည့်သွင်းစဉ်းစားသင့်သည်။
တစ်ပြိုင်နက် အမြန်နှုန်း ထိန်းချုပ်မှု နည်း နှင့် အမြန်နှုန်း ကျဆင်းမှု ထိန်းချုပ်မှု နည်း
ထိန်းချုပ်စနစ် လည်ပတ်ပုံသည် ဂျင်ဆက်သည် တစ်ခုတည်း လည်ပတ်နေခြင်း ဖြစ်စေ အခြား ယူနစ်များနှင့် တစ်ပြိုင်နက် လည်ပတ်နေခြင်း ဖြစ်စေ အပေါ် မူတည်သည်။ နည်း နှစ်မျိုးမှာ တစ်ပြိုင်နက် (အမြန်နှုန်း တည်ငြိမ်ခြင်း) နှင့် ကျဆင်းမှု တို့ ဖြစ်သည်။
တစ်ပြိုင်နက် နည်းတွင်၊ စနစ်သည် ဝန်အပေါ် မူတည်မစေဘဲ RPM တစ်ခုကို တည်ငြိမ်စွာ ထိန်းထားသည်။ ဝန် ပိုများလာလျှင် အမြန်နှုန်း တည်ငြိမ်စေရန် လောင်စာ ပိုသုံးရပြီး၊ ဝန် နည်းလာလျှင် လောင်စာ နည်းသုံးရသည်။ ဒါဟာ သီးခြား ဂျင်ဆက် လည်ပတ်မှုအတွက် မှန်ကန်သော ရွေးချယ်မှုဖြစ်သည် — ဝေးလံသော စက်မှုဇုန်၊ သယ်ဆောင်နိုင်သော ဓာတ်အားပေးစက် သို့မဟုတ် ဂျင်ဆက်သည် တစ်ခုတည်းသော အရင်းအမြစ်ဖြစ်ပြီး ချိတ်ဆက်ထားသော ဝန်အတွက် တည်ငြိမ်သော ကြိမ်နှုန်း ထွက်ပေါ်မှု အရေးပါသော မည်သည့်နေရာမဆို။
အမြန်နှုန်း ကျဆင်းမှု အခြေအနေတွင် ဝန်အား တိုးလာသည်နှင့်အမျှ အင်ဂျင် အမြန်နှုန်းကို ရည်ရွယ်ချက်ရှိစွာ အနည်းငယ် ကျဆင်းခွင့်ပြုထားပါသည်၊ ဝန်အား မရှိခြင်းမှ ပြည့်ဝန်အားသို့ ပုံမှန်အားဖြင့် ၂ မှ ၅% အထိ ဖြစ်ပါသည်။ ဤသည်မှာ ချို့ယွင်းချက် မဟုတ်ပါ။ ဂျင်နရေတာ များစွာ တစ်ပြိုင်နက် လည်ပတ်သည့်အခါ အချိုးကျ ဝန်အား မျှဝေမှု ဖြစ်နိုင်စေရန် လိုအပ်သော အရာ ဖြစ်ပါသည်။ ကျဆင်းမှု မရှိပါက တူညီသော ဘတ်ပေါ်ရှိ ဂျင်နရေတာ နှစ်လုံးသည် ဝန်အားကို မျှဝေရန် မဟုတ်ဘဲ ယှဉ်ပြိုင်ကြမည်ဖြစ်ပြီး မတည်ငြိမ်မှုကို ဖြစ်ပေါ်စေမည် ဖြစ်သည်။ သင့် အသုံးပြုမှုသည် တစ်ပြိုင်နက် လည်ပတ်မှုကို ပါဝင်ပါက သင် ရယူနေသော အမြန်နှုန်း ထိန်းချုပ်မှု စနစ်သည် ချိန်ညှိနိုင်သော ကျဆင်းမှုကို ပံ့ပိုးပေးကြောင်း အတည်ပြုပါ။ S6700H အခြေပြု ယူနစ်များတွင် ဤရည်ရွယ်ချက်အတွက် ချိန်ညှိနိုင်သော ကျဆင်းမှု ချိန်ညှိမှု ပါဝင်ပါသည်။
အမြန်နှုန်း ထိန်းချုပ်မှု လိုအပ်ချက်များ: စက်မှု ဂျင်နရေတာများ နှင့် သယ်ဆောင်နိုင်သော ဓာတ်အား စက်ရုံများ နှိုင်းယှဉ်ချက်
ထိန်းချုပ်မှု လိုအပ်ချက်များသည် အသုံးပြုမှုအပေါ် မူတည်၍ ကွဲပြားပါသည်။ ဒေတာစင်တာများ၊ ဆေးရုံများ၊ စက်မှု စက်ရုံများ အပါအဝင် သတ်မှတ် အသင့်တော် တပ်ဆင်မှုများသည် တည်ငြိမ်အခြေအနေ ကြိမ်နှုန်း တည်ငြိမ်မှုကို ဦးစားပေးလေ့ရှိပါသည်။ ဝန်အား ဖြစ်ရပ်များသည် ကြိုတင် ခန့်မှန်းနိုင်ပြီး မကြာခဏ မဖြစ်တတ်သောကြောင့် သင့်တင့်သော ခဏတာ တုံ့ပြန်မှု အချိန်ကို လက်ခံနိုင်ပါသည်။
မော်ဘိုင်း ပါဝါ စက်ရုံများနှင့် အဓိက ပါဝါ ယူနစ်များသည် ကွဲပြားသော အခြေအနေတွင် ရှိပါသည်။ လော့ဒ် ပြောင်းလဲမှုများသည် မကြာခဏ ဖြစ်ပေါ်ပြီး တစ်ခါတစ်ရံ အရှိန်များသော ပြောင်းလဲမှုများ ဖြစ်ပေါ်နိုင်ပါသည်။ ထို့အပြင် အချိန်ကာလအတွင်း ပြောင်းလဲမှုများကို စုပ်ယူရန် ဂရစ် ဘက်အပ် မရှိပါ။ အများအားဖြင့် အီလက်ထရွနစ် အမြန်နှုန်း ထိန်းညှိရှိန်သည် ပိုမိုမြန်ဆန်သော တုံ့ပြန်မှုကြောင့် ဤနေရာတွင် ပိုမိုနှစ်သက်ကြိုက်နှံ့သည်။ အခုလေး အသုံးပြုနေသော DeepSea 4620 (DSE4620) ထိန်းချုပ်မှု စနစ်ကို ကာကွယ်ရေး၊ စောင်းကြည့်ရေးနှင့် စတာတ်/စတော့ ယောဂများအတွက် အသုံးပြုနေသည့် မော်ဘိုင်း အသုံးချမှုများအတွက် အီလက်ထရွနစ် အမြန်နှုန်း ထိန်းညှိရှိန်သည် ထို DSE4620 နှင့် တစ်ပါတည်း အလုပ်လုပ်ပါသည်။ DSE4620 သည် ထိန်းချုပ်မှုနှင့် ကာကွယ်ရေး အပိုင်းကို ကိုင်တွယ်ပြီး အထူးပုံစံထုတ်ထားသော ထိန်းညှိရှိန် မော်ဂျူးသည် အင်ဂျင် RPM ထိန်းညှိမှု လုပ်ဆောင်ချက်ကို ကိုင်တွယ်ပါသည်။
အက်ကျူးအေးတာများနှင့် အမြန်နှုန်း ထိန်းညှိမှု လုပ်ဆောင်ချက်
အက်ချူအေတာသည် လျှပ်စစ်ဆိုင်န်နိုင်မှုကို ယန္တရားဆိုင်ရာ လုပ်ဆောင်မှုသို့ ပြောင်းလဲပေးသည့် အစိတ်အပိုင်းဖြစ်သည်။ ထိုအစိတ်အပိုင်းသည် အင်ဂျင်၏ ဖြန့်ဖြူးမှု ပန်းကန်းတွင် ရှိသော လောင်စာ ရက်ခ် သို့မဟုတ် သရော်လ် လီဗာကို ရုပ်ပိုင်းအားဖြင့် ရွှေ့ပေးသည်။ လျှပ်စစ် အမိန့်ပေးသည့် စနစ်များတွင် အသုံးများသော အက်ချူအေတာအများအားဖြင့် ADC120၊ ADC175 နှင့် ADC225 အမျိုးအစားများဖြစ်ပြီး အပြင်ပိုင်းမှ အချိုးကျသော အက်ချူအေတာများဖြစ်ကာ ၁၂ โวล့ သို့မဟုတ် ၂၄ โวล့ ဒီစီ အတွက် အဆင့်သတ်မှတ်ထားပြီး လျှပ်စစ် အမိန့်ပေးသည့် မော်ဂျူလ်များနှင့် ချိတ်ဆက်ရန် ဒီဇိုင်းထုတ်ထားပြီး လောင်စာ ထိန်းညှိမှုအတွက် လိုအပ်သော ရွှေ့လျားမှုကို ပေးစေသည်။
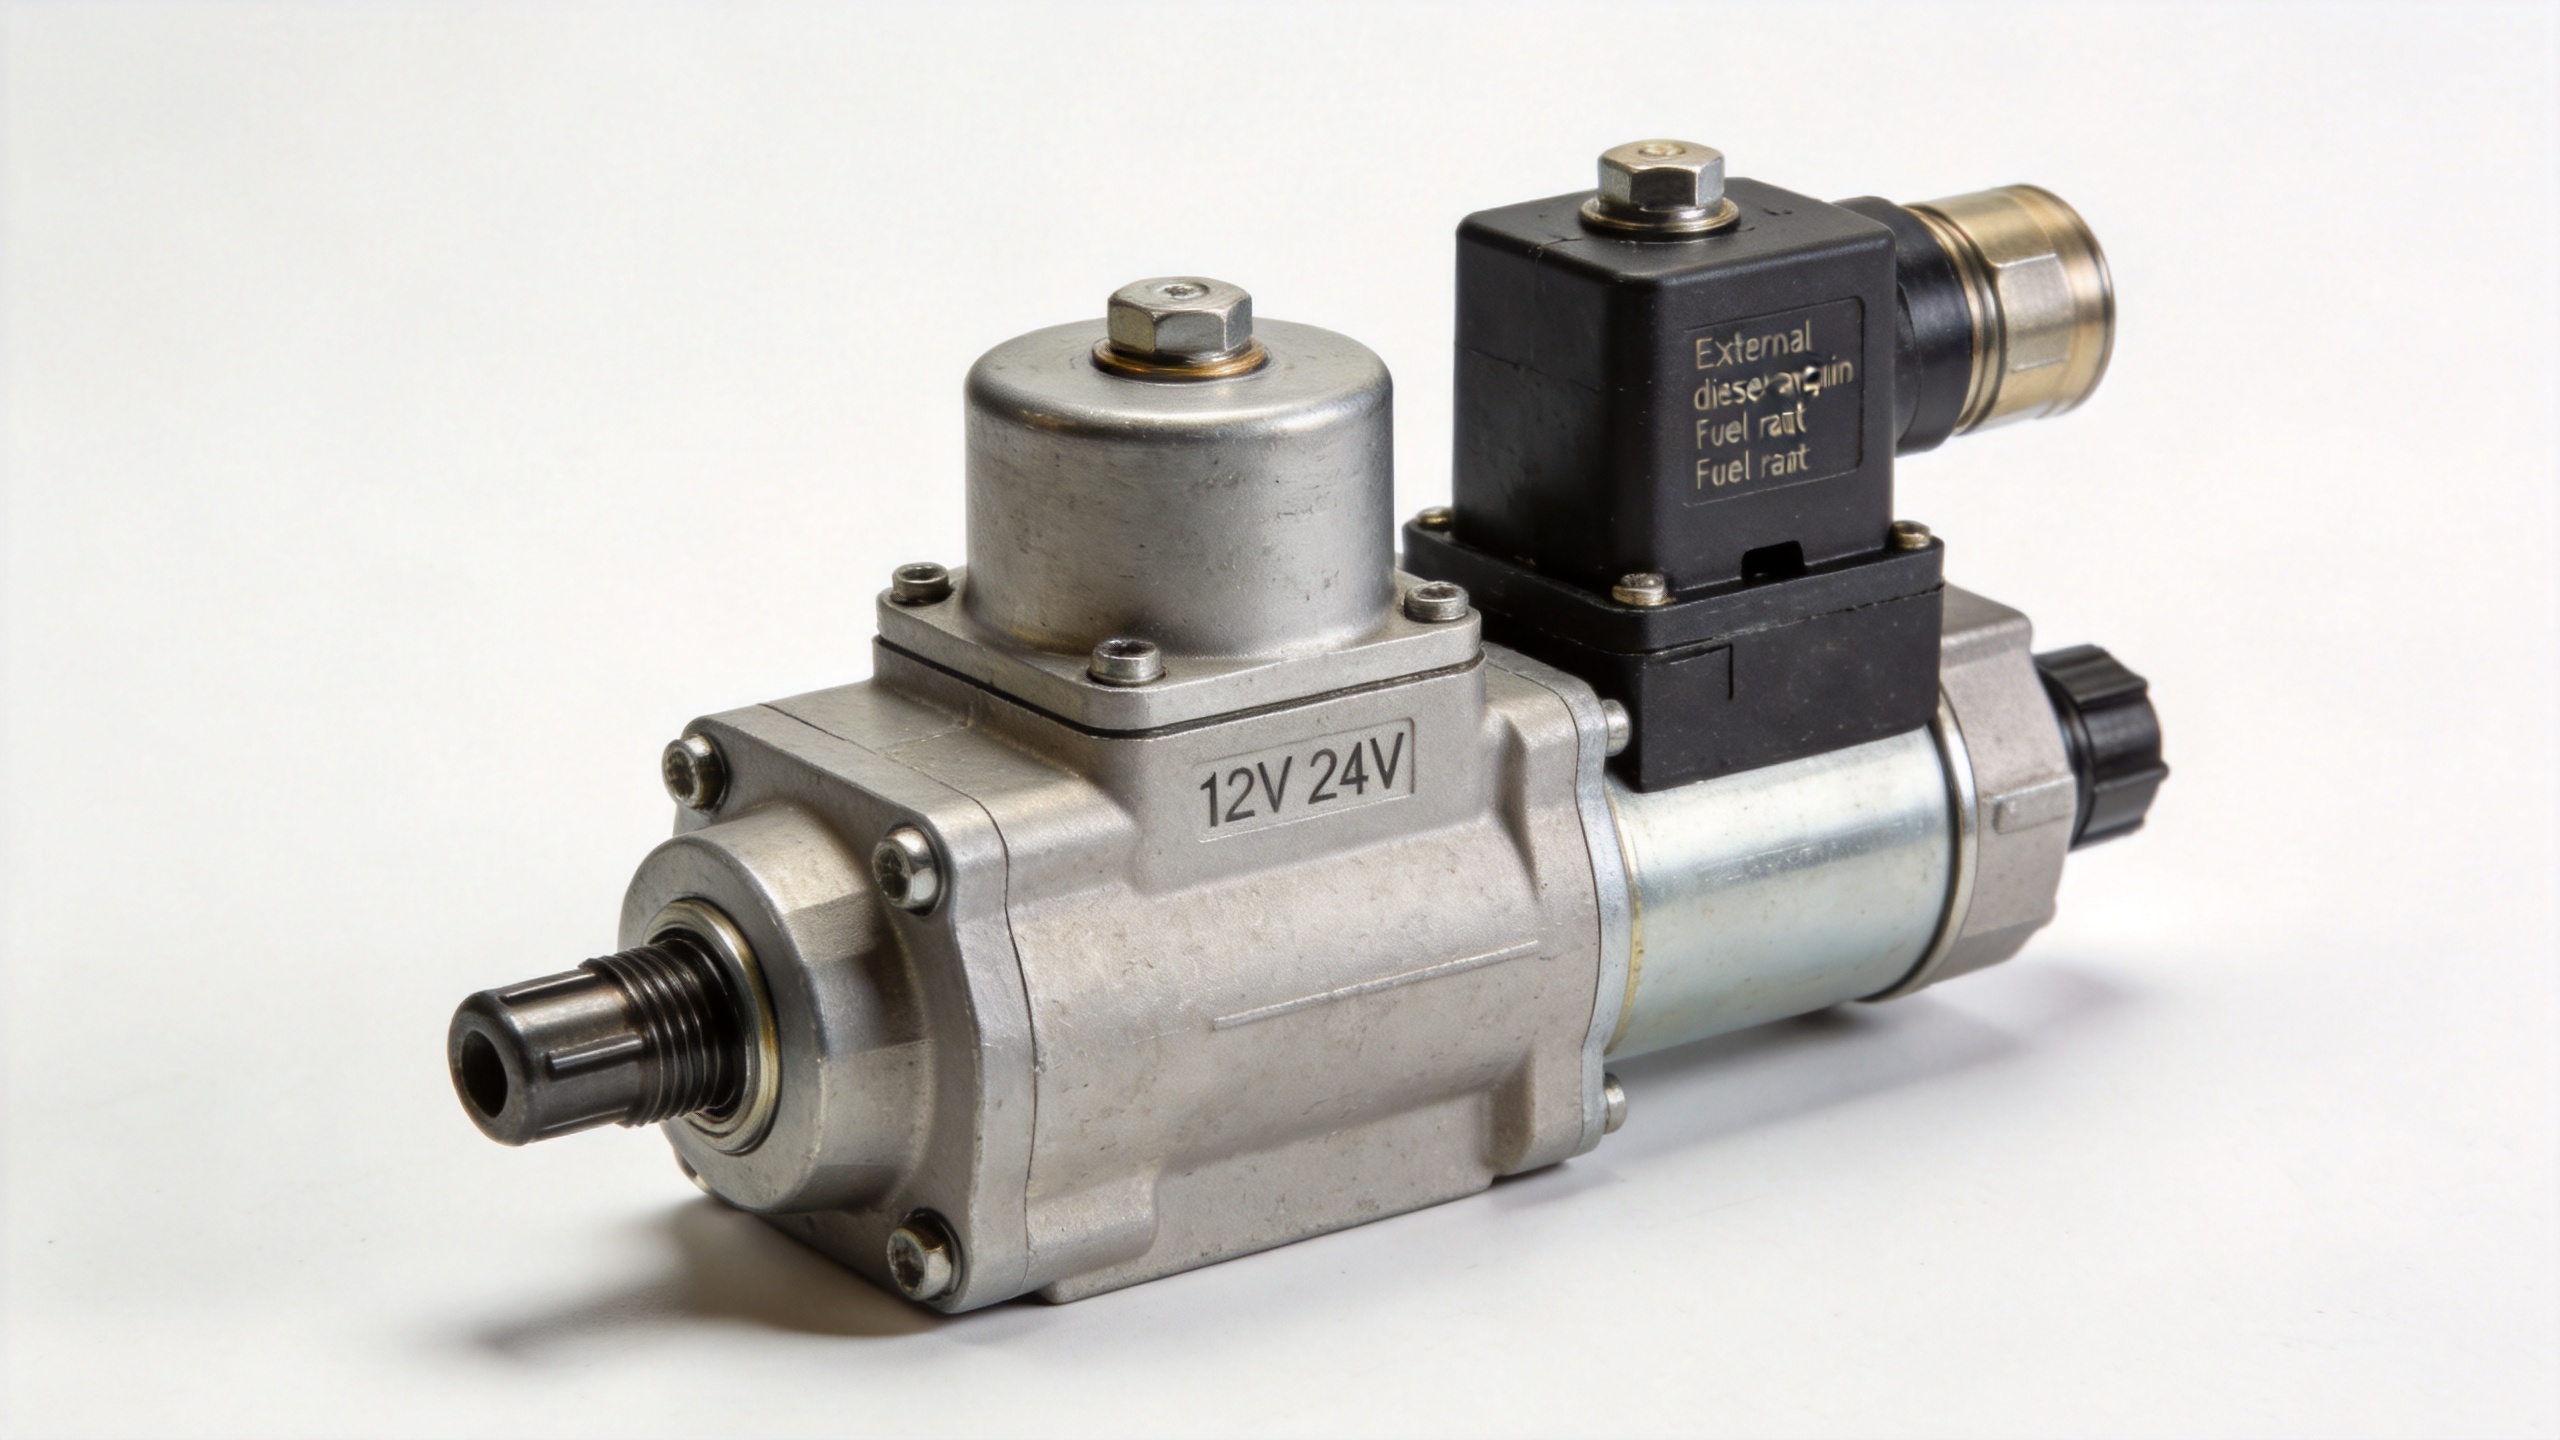
အက်ချူအေတာနှင့် အမိန့်ပေးသည့် စနစ်တွင် ကိုက်ညီမှုမရှိခြင်းသည် ကျွန်ုပ် တွေ့ကြုံဖူးသည့် စတင်အသုံးပြုမှု ပြဿနာများအနက် တစ်များများဖြစ်သည်။ အက်ချူအေတာ၏ ပါဝါ အဆင့်သတ်မှတ်ချက်၊ ပြန်လာသည့် အကွာအဝေးနှင့် ယန္တရားဆိုင်ရာ ရွှေ့လျားမှုသည် အမိန့်ပေးသည့် မော်ဂျူလ်က မျှော်လင့်ထားသည့် အတိုင်း ကိုက်ညီရန် လိုအပ်သည်။ မှားယွင်းသည့် အမျိုးအစားကို တပ်ဆင်မိပါက — အထူးသဖြင့် ပုံမှန်မဟုတ်သည့် ပေးသောသူမှ ဝယ်ယူသည့်အခါ — အမိန့်ပေးသည့် စနစ်သည် တုန်ခါမှုများ ဖြစ်ပေါ်စေနိုင်ပါသည်၊ အနေအထားမှု မတည်မြဲမှုများ ဖြစ်ပေါ်စေနိုင်ပါသည် သို့မဟုတ် ဖော်ထုတ်မှုအောက်တွင် အမြန်နှုန်းကို ထိန်းသိမ်းနိုင်ခြင်း မရှိနိုင်ပါသည်။ ဝယ်ယူမှုမှီအထိ အက်ချူအေတာ၏ ချိတ်ဆက်မှုကို အတည်ပြုခြင်းသည် လုပ်သင့်သည့် အဆင့်တစ်ခုဖြစ်သည်။
ဂျီဝေးယား ကို ချိန်ညှိခြင်းနှင့် ညှိခြင်း
လျှပ်စစ်အမြန်နှုန်း ဂျီဝေးယားများကို အထူးသဖြင့် အင်ဂျင်နှင့် ဘော်ဒီအား ပရိုဖိုင်လ်နှင့် ကိုက်ညီအောင် ချိန်ညှိရန် လိုအပ်ပါသည်။ အဓိက ညှိမှုများမှာ ဂိန် (အချိုးကွဲ တုံ့ပြန်မှု)၊ အင်တီဂရယ် (အခြေအနေမှန် ပြင်ဆင်မှုနှုန်း) နှင့် ဒေရီဗေတစ် (ပြောင်းလဲမှုနှုန်းသို့ တုံ့ပြန်မှု) တို့ဖြစ်ပါသည်။ အစပိုင်းတွင် အသုံးပြုရန် အကောင်းဆုံးနည်းလမ်းမှာ ဂိန်ကို အလယ်အလတ်တွင် ထားပြီး အင်ဂျင်ကို ဘော်ဒီအားမရှိသည့် အခြေအနေတွင် လေးနက်စွာ လည်ပတ်ကာ အနေအထားမှန်ကန်မှုကို စစ်ဆေးပါ။ ထို့နောက် ဘော်ဒီအား တစ်ခုခုကို တုတ်တုတ် ထည့်ပေးပြီး အချိန်ကာလအတိုအကျ တုံ့ပြန်မှုကို စစ်ဆေးပါ။ အင်ဂျင်သည် အလွန်အမင်း တုံ့ပြန်ပါက ဂိန်ကို လျော့ချပါ။ ဘော်ဒီအား တုတ်တုတ် ထည့်ပေးပြီးနောက် အမြန်နှုန်း ပြန်လည်ရရှိမှုသည် နှေးကွေးပါက အင်တီဂရယ်ကို အနည်းငယ် မြင့်တင်ပါ။ ဒေရီဗေတစ်ကို နောက်ဆုံးတွင် ညှိရန် လိုအပ်ပါသည်။ အလွန်အမင်း မြင့်တင်ပါက အမြင်အာရုံကို ထိခိုက်စေသည့် အမြင့်မှန်းနှုန်း တုန်ခါမှုများ ဖြစ်ပေါ်စေပါသည်။
လျှပ်စစ်အမြန်နှုန်း ဂျီဝေးယားကို ဝယ်ယူမှုမှီ ဂျီဝေးယားမော်ဒျူလ်သည် သင့်အင်ဂျင်အမျိုးအစားအတွက် ပါရာမီတာအကွာအဝေးများနှင့် အစပိုင်းတွင် အကောင်းဆုံး ညှိမှုအမျိုးအစားကို ဖော်ပြထားသည့် ညှိမှုဆိုင်ရာ စာရွက်စာတမ်းများ ပါဝင်ကြောင်း အတည်ပြုပါ။ ညှိမှုဆိုင်ရာ အကူအညီများ မရှိခြင်းသည် မသိရှိသည့် ပေးသွင်းသူများထံမှ ပစ္စည်းများ ဝယ်ယူရာတွင် မျှော်လင့်ထားသည်ထက် ပိုမိုမှုန်းမှုရှိသည့် လက်တွေ့ကျသည့် ပြဿနာဖြစ်ပါသည်။
အမြန်နှုန်းထိန်းညှိရေးစနစ်အတွက် ပစ္စည်းများ
ဒီဇယ်အင်ဂျင်မှတဆင့်လျှပ်စစ်စွမ်းအားထုတ်လုပ်သည့်စက်များအတွက် အမြန်နှုန်းထိန်းညှိရေးစနစ်များကို စုံစမ်းစစ်ဆေးနေသည့် စက်မှုလုပ်သမ်းများနှင့် ဝယ်ယူရေးအဖွဲ့များအတွက် Populace Electronic Co., Ltd. မှ ဒီဇယ်အင်ဂျင်မှတဆင့်လျှပ်စစ်စွမ်းအားထုတ်လုပ်သည့်စက်များအတွက် ထိန်းညှိရေးမော်ဂျူယ်များနှင့် အက်ကျူအေတာများကို ပေးအပ်ပါသည်။
- အ S6700H ဂေါ်ဘာနာ အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဒီဇယ်အင်ဂျင်မော်တော်ယာဉ် အမြန်နှုန်းထိန်းညှိရေးယူနစ် ဒီဇယ်မှတဆင့်လျှပ်စစ်စွမ်းအားထုတ်လုပ်သည့်စက်များအတွက် ချိန်ညှိနိုင်သည့် အမြန်နှုန်းထိန်းညှိရေးစနစ်ကို အမြန်နှုန်း၊ ပေါင်းစပ်မှုနှင့် အချိန်ကာလအလိုက် ချိန်ညှိနိုင်သည့် စွမ်းရည်များဖြင့် ပေးအပ်ပါသည်။
- အ ESD5500E အမြန်နှုန်းထိန်းညှိရေးကိရိယာ မော်တော်ယာဉ်အမြန်နှုန်းထိန်းညှိရေးယူနစ် ဒီဇယ်အင်ဂျင် ESD5500E ဒီဇယ်မှတဆင့်လျှပ်စစ်စွမ်းအားထုတ်လုပ်သည့်စက်များအတွက် အသုံးပြုနိုင်သည့် အမြန်နှုန်းထိန်းညှိရေးမော်ဂျူယ်ဖြစ်ပါသည်။
- အ POPULACE အပြင်ဘက်အက်ကျူအေတာ ADC120 / ADC175 / ADC225 (မှုန်းနှုန်းထိန်းညှိရေးအတွက်) ထိန်းညှိရေးစနစ်အတွက် ယန္တရားဆိုင်ရာ အထွက်အများအားဖြင့် ၁၂ โวล့ နှင့် ၂၄ โวล့ အတွက် ပေးအပ်ပါသည်။
ထိန်းညှိရေးမော်ဂျူယ်များနှင့် အက်ကျူအေတာများနှင့် ပတ်သက်သည့် နည်းပညာဆိုင်ရာ သ совместимостьများကို [email protected] သို့ စာပို့၍ မေးမေးနိုင်ပါသည်။ သို့မဟုတ် populaces.en.alibaba.com တွင် ရှိသည့် Alibaba စတိုးရိုးမှ ဆက်သွယ်နိုင်ပါသည်။
အဓိက အချက်များ
အမြန်နှုန်းထိန်းညှိရေးစနစ်သည် ဖောက်စ်ဆီလေးစက်မှ ပေးသောလျှပ်စစ်စွမ်းအား၏ အမြန်နှုန်းကို တန်ဖိုးပြောင်းလဲနေသော ဘောင်ခံမှုအောက်တွင် မည်မျှကောင်းစွာထိန်းသိမ်းနိုင်ကုန်သည်ကို ဆုံးဖြတ်ပေးပါသည်။ ယနောက်ခေတ်မှ စက်မှုထောက်ပံ့မှုများတွင် မက်ကင်းနီကယ် ဂေါဗာနာများကို အသုံးပြုကြပြီး ခေတ်မှီသော အသုံးချမှုများဖြစ်သည့် လှုပ်ရှားနေသော စွမ်းအားထောက်ပံ့မှုနှင့် စွမ်းအားထောက်ပံ့မှုစက်များကို တစ်ပါတည်း ချိတ်ဆက်အသုံးပြုခြင်းတို့အတွက် အီလက်ထရွနစ် အမြန်နှုန်းထိန်းညှိရေးစနစ်များကို အသုံးပြုကြပါသည်။ သင်လိုအပ်သည့် အမြန်နှုန်းထိန်းညှိရေးစနစ်သည် အစိတ်အပိုင်းအား တစ်ခုတည်းသုံးခြင်း (standalone) ဖြစ်စေ သို့မဟုတ် အခြားစက်များနှင့် တစ်ပါတည်း ချိတ်ဆက်အသုံးပြုခြင်း (parallel) ဖြစ်စေ အမြန်နှုန်းကို တန်ဖိုးတူအောက်တွင် ထိန်းသိမ်းပေးသည့် အမြန်နှုန်းထိန်းညှိရေးစနစ် (isochronous mode) ဖြစ်စေ သို့မဟုတ် အမြန်နှုန်းကို တန်ဖိုးတူမှုမှ အနည်းငယ်ကွဲလွဲအောက်တွင် ထိန်းသိမ်းပေးသည့် ဒူပ်မိုဒ် (droop mode) ဖြစ်စေ အသုံးပြုမှုပေါ်တွင် မူတည်ပါသည်။ အက်ကျူအေတာ ကိုက်ညီမှုသည် ဝယ်ယူရေးဆိုင်ရာ အသေးစိတ်အချက်ဖြစ်ပြီး အသုံးပြုမှုမှီအထိ အတည်ပြုရန် အရေးကြီးပါသည်။ သင့်အင်ဂျင်နှင့် အသုံးပြုမှုလိုအပ်ချက်များနှင့် ကိုက်ညီသော အမြန်နှုန်းထိန်းညှိရေးစနစ်ကို အသုံးပြုခြင်းဖြင့် အသုံးပြုမှုအောက်တွင် အမြန်နှုန်းကို တည်ငြိမ်စွာထိန်းသိမ်းနိုင်ပါသည်။ ထို့အပြင် စက်ထောက်ပံ့မှုအပြီးတွင် အသုံးပြုမှုအတွက် အသုံးများသော ပြင်ဆင်မှုများကို လုပ်ဆောင်ရန် မလိုအပ်ပါသည်။






