
 EN
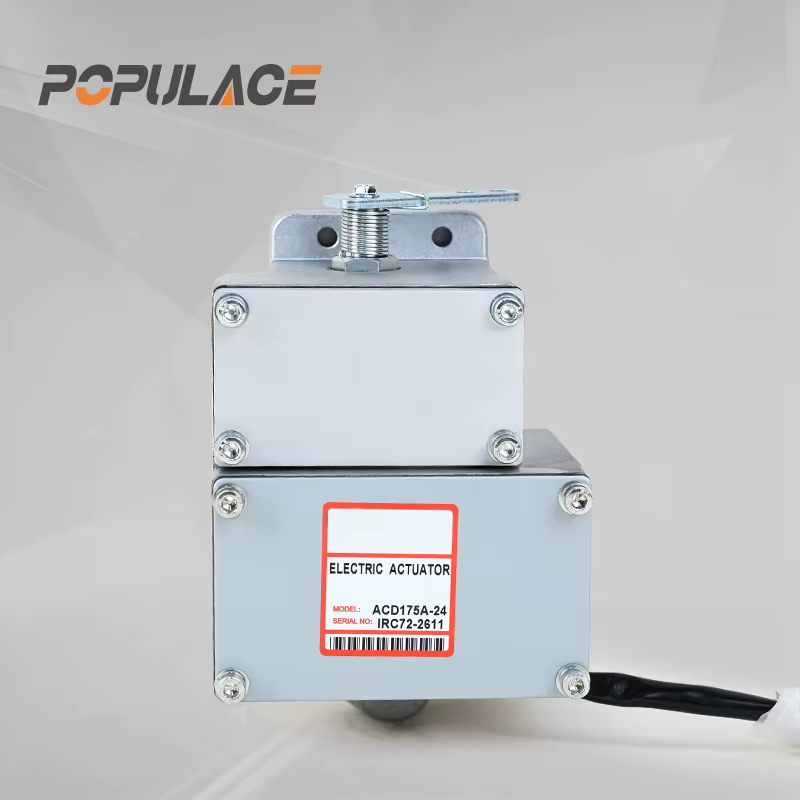
မီကင်းနီကယ်နှင့် ဒီဇယ်မော်တာ ဂေါ်ဘာနာအမျိုးအစားများကြား ကွဲပြားမှုများမှာ အဘယ်နည်း။
ဒီဇယ်မော်တာတိုင်းတွင် ဂျော်ဝဲန်နာ လိုအပ်ပါသည်။ ဂျော်ဝဲန်နာမရှိပါက လျှပ်စစ်ဖိုးအပ်လုဒ်ပြောင်းလဲသည့်အခါ အင်ဂျင်အမြန်နှုန်း ပုံမှန်မဟုတ်ဘဲ ပြောင်းလဲသွားပြီး မတည်ငြိမ်သော ဖရီကွမ်စီထွက်ပေါ်မှုကို ဖြစ်စေပါသည်။ အများစုသော ဝယ်သူများသည် အစားထိုးပေးရန် ရှာဖွေနေစဉ်အထိ မသိရှိကြသော အချက်များမှာ ထိန်းချုပ်မှုနည်းလမ်းနှစ်မျိုး ရှိကြောင်းဖြစ်ပါသည်။ မက်ကင်းနီကယ် ဂျော်ဝဲန်နာနှင့် အီလက်ထရွနစ် ဂျော်ဝဲန်နာ ဟု အခြေခံအားဖြင့် ကွဲပြားသော နည်းလမ်းနှစ်မျိုးဖြစ်ပါသည်။ သင့်မော်တာတွင် မည်သည့်အမျိုးအစား ဂျော်ဝဲန်နာ တပ်ဆင်ထားသည်ကို နားလည်ရန်နှင့် ထိုအမျိုးအစားသည် စွမ်းဆောင်ရည်၊ ပုံမှန်ပြုပြင်ထိန်းသိမ်းမှုနှင့် ဝယ်ယူရေးဆိုင်ရာ အချက်များတွင် မည်သည့်အကျိုးသက်ရောက်မှုများ ရှိသည်ကို နားလည်ရန်မှာ ဒီဇယ်မော်တာ ဂျော်ဝဲန်နာအတွက် အမှာစာပေးရန်မှီ အရေးကြီးပါသည်။
ဒီဇယ်မော်တာ ဂျော်ဝဲန်နာသည် အဘယ်ကြောင့် လုပ်ဆောင်ပါသနည်း။
ဒီဇယ်အင်ဂျင် ဂေါ်ဘာနာသည် အင်ဂျင်၏ လှည့်နေသည့်အမြန်နှုန်းနှင့် ထို့ကြောင့် ဂျင်နေရော်စား၏ ထွက်ပေးသည့် ဖရီကွမ်စီကို ထိန်းညှိပေးသည့် အစိတ်အပိုင်းဖြစ်သည်။ လျှပ်စစ်ဘောင်းခေါင်း တိုးလာသည့်အခါ အင်ဂျင်သည် နှေးကွေးလာလေ့ရှိပြီး ဘောင်းခေါင်း ကျဆင်းသည့်အခါ မြန်ဆန်လာလေ့ရှိသည်။ ဂေါ်ဘာနာသည် ဤအပြောင်းအလဲများကို သတ်မှတ်ပြီး အမြန်နှုန်းကို ပန်းတိုးမှု RPM သို့ ပြန်လည်ရောက်ရှိစေရန် လောင်စာပေးပို့မှုကို ညှိပေးသည်။ ယင်း RPM သည် ၅၀ ဟာတ်ဇ်စနစ်အတွက် ၁၅၀၀ rpm နှင့် ၆၀ ဟာတ်ဇ်စနစ်အတွက် ၁၈၀၀ rpm ဖြစ်သည်။
ဒီဇယ်ဂျင်နေရော်စားအတွက် ဂေါ်ဘာနာသည် စနစ်၏ အမြန်နှုန်းစီမံခန့်ခွဲမှုအလွှာအဖြစ် အဓိကအားဖြင့် အလုပ်လုပ်သည်။ ၎င်း၏ တိကျမှုနှင့် တုံ့ပြန်မှုအချိန်သည် ဘောင်းခေါင်းပေါ်တွင် ပြောင်းလဲမှုများအတွက် ဖရီကွမ်စီကို မည်မျှကောင်းစွာထိန်းသိမ်းနိုင်ကြောင်းကို ဆုံးဖြတ်ပေးသည်။ ထို့ကြောင့် ဂေါ်ဘာနာအမျိုးအစားသည် တပ်ဆင်ရေးအင်ဂျင်နီယာများအတွက်သာမက အစိတ်အပိုင်းအသစ်များကို ဝယ်ယူရှာဖွေသည့်သူများနှင့် စီမံကုန်းအသစ်အတွက် ဂျင်နေရော်စားများကို သတ်မှတ်ရှာဖွေသည့်သူများအတွက်ပါ အရေးကြီးသည်။
မက်ကန်းနီကယ် ဂေါ်ဘာနာ အလုပ်လုပ်ပုံ
မီကင်းနီကယ် ဂေါ့ဖ်နာ ဒီဇယ်လ် စနစ်သည် လှည့်ပတ်နေသော ရှဲ့ဖ်တွင် တပ်ဆင်ထားသော စင်ထရိုဖျူဂယ် ဖလိုင်ဝေအ့ခ်များပေါ်တွင် အခြေခံသည်။ အင်ဂျင် အမြန်နှုန်း တိုးလာသည့်အခါ စင်ထရိုဖျူဂယ် အားကြောင့် ဖလိုင်ဝေအ့ခ်များသည် အပြင်ဘက်သို့ ရွေ့လာပြီး စပရင်ကို ဖိချကာ အင်ဂျင်သို့ ရောက်ရှိမည့် အင်ဓန ပမာဏကို လျော့ချရန် အင်ဓန ထိန်းချုပ်ခလုတ်ကို ရုပ်ပိုင်းဆိုင်ရာ လှုပ်ရှားစေသည်။ အမြန်နှုန်းသည် ပန်းတိုင်အမြန်နှုန်းထက် နိမ့်ကျသည့်အခါ စပရင်သည် အင်ဓန ထိန်းချုပ်ခလုတ်ကို အင်ဓန ပမာဏကို တိုးမောင်းရန် ပြန်လည် ရွေ့လောက်စေသည်။ ဤစနစ်တစ်ခုလုံးသည် ချိတ်ဆက်မှုများ၊ လီဗာများနှင့် စပရင် ဖိအားများဖြင့် လုပ်ဆောင်သည်။ လျှပ်စစ် အစိတ်အပိုင်းများ မပါဝင်ပါ။
ဤဒီဇိုင်းသည် ရှည်လျားသော ဝန်ဆောင်မှု သမိုင်းကို ပိုငိမ့်သည်။ မီကင်းနီကယ် ဂေါ့ဖ်နာများသည် နားလည်ရန် ရှုပ်ထွေးမှုနည်းပြီး ကိုယ်ပိုင် လျှပ်စစ် ပေးစွမ်းမှု မလိုအပ်သည့်အပြင် အခြေခံကိရိယာများဖြင့် ပြုပြင်နိုင်သည်။ ညှိမှုသည် ပန်းတိုင်အမြန်နှုန်းနှင့် ဒြောပ်ကို သတ်မှတ်ရန် စပရင် အရှိန်ကို ပြောင်းလဲခြင်းဖြင့် ပြုလုပ်ပြီး တက်ခိုမီတာ သို့မဟုတ် ဖရီကွမ်းစီ မီတာဖြင့် ချိတ်ဆက်မှု လှုပ်ရှားမှုကို ရုပ်ပိုင်းဆိုင်ရာ စစ်ဆေးခြင်းဖြင့် ပြုလုပ်သည်။ အထူးသဖြင့် အဝေးရှိ အဟောင်း ဂျင်ဆက်များတွင် ဤလက်နှင့် ပြုပြင်နိုင်မှုသည် လုပ်ဆောင်မှု အက advantage အဖြစ် အရေးပါသည်။
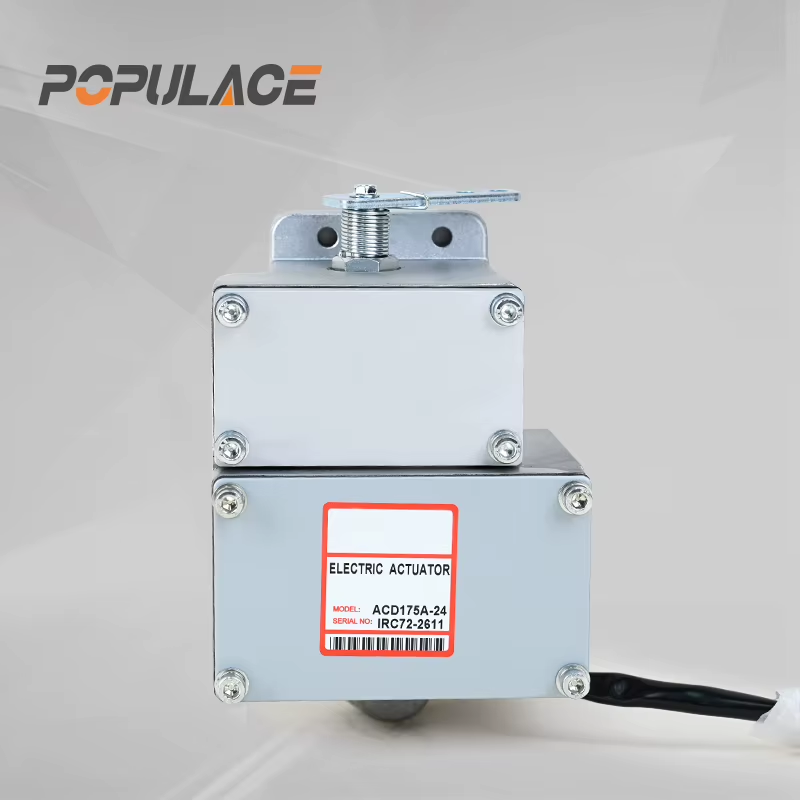
အားနည်းချက်မှာ တုံ့ပြန်မှုအမြန်နှုန်းဖြစ်သည်။ ဘောင်ဖောက်မှုပြောင်းလဲမှုသည် အရှိန်မြင်းစွာဖြစ်ပါက မက်ကင်းနီကယ် ဂေါဗာနာသည် လောင်စာပေးပို့မှုပြောင်းလဲမှုအတွက် ရုပ်ပိုင်းဆိုင်ရာအားဖြင့် အမေးစိုက်မှုကို ရှေးဦးစွာရှောင်ရှားရန် လိုအပ်ပါသည်။ ထို့ကြောင့် အဆင့်တွင် ဘောင်ဖောက်မှုပြောင်းလဲမှုများတွင် များပေါင်းသော ကြိမ်နှန်းအပေါ် အကျိုးသက်ရောက်မှုများဖြစ်ပါသည်။ ထို့အပေါ် လျော့နည်းသော ပြန်လည်ပေါ်လွင်မှုများသည် အီလက်ထရောနစ်အစားထိုးနည်းများနှင့် နှိုင်းယှဉ်ပါက ဖြစ်ပါသည်။ ဘောင်ဖောက်မှုပုံစံများသည် သိပ်မျှော်လင့်ချက်များနှင့် တူညီသည့် အခြေအနေများတွင် ထိုအားနည်းချက်များကို လက်ခံနိုင်ပါသည်။ သို့သော် ဘောင်ဖောက်မှုပြောင်းလဲမှုများသည် မျှော်လင့်ချက်များနှင့် မတူညီသည့် အခြေအနေများတွင် ဥပမါ- စက်မှုပစ္စည်းများသည် အမျှော်လင့်ချက်များနှင့် မတူညီသည့် အခြေအနေများတွင် ဖြစ်ပါသည်။ သို့သော် အီလက်ထရောနစ်ပစ္စည်းများသည် အထူးသဖြင့် အသုံးပြုမှုများတွင် အရှိန်မြင်းစွာဖြစ်ပါက မျှော်လင့်ချက်များနှင့် မတူညီသည့် အခြေအနေများတွင် ဖြစ်ပါသည်။ ထိုအခြေအနေများတွင် မျှော်လင့်ချက်များနှင့် မတူညီသည့် အခြေအနေများတွင် ဖြစ်ပါသည်။
အီလက်ထရောနစ်ဂေါဗာနာသည် မည်သို့အလုပ်လုပ်ပါသနည်း။
အီလက်ထရွန်နစ် ဂေါ်ဘာနာ ဒီဇယ် မော်တာစနစ်သည် ဖလိုင့်ဝေးတ် စက်မှုကိရိယာကို မှောင်ခြင်းစက်ပုံစံ (MPU) ဖြင့် အစားထိုးပေးသည်။ MPU ကို ရင်းဂီး သို့မဟုတ် ဖလိုင့်ဝေးတ်အနီးတွင် တပ်ဆင်ထားပြီး အင်ဂျင်အမြန်နှုန်းကို ဂီးယာသွေးများ၏ ပုလ်စ်များကို ရေတွက်ခြင်းဖြင့် အီလက်ထရွန်နစ်အားဖြင့် စောင်းမှုန်းသည်။ ထို အချက်အလက်ကို အီလက်ထရွန်နစ် ထိန်းချုပ်မှုမော်ဂျူယ် (ECM) သို့ ပို့ဆောင်ပေးပြီး ECM သည် ပန်းတော်အမြန်နှုန်းမှ ကွဲလွဲမှုကို တွက်ခြင်းဖြင့် အဆိုပါ ကွဲလွဲမှုကို ဖြေရှင်းရန် အီန်ဂျင် လောင်စာစနစ်ပေါ်ရှိ အချိုးကွေး လှုပ်ကွေးကို ထုတ်လုပ်ပေးသည်။
အီလက်ထရွန်နစ် ချဉ်းကပ်မှုသည် အချိန်ကြန့်သည့် အများအားဖြင့် လျှပ်စစ် အချက်ပေးမှု လမ်းကြောင်းကြောင့် ပိုမြန်ဆန်သည်။ ဘောင်တင်မှု ပြောင်းလဲမှုများကို အရှိန်အဟောင်း အတိုင်း အလွန်မြန်မြန် သိရှိနိုင်ပြီး ဖလိုင်ဝေအ်ထ် စနစ် လှုပ်ရှားမှု အချိန်မှီ မှုန်းမှု ပေးနိုင်သည်။ ထို့ကြောင့် ဖရီကွမ်းစီ ထိန်းညှိမှု ပိုမိုတင်းကျပ်ပြီး ဘောင်တင် ပြောင်းလဲမှုများ အတွင်း အချိန်ကြန့်သည့် အချိန်တွင် ပိုမိုသေးငယ်သည်။
အီလက်ထရွန်နစ် ဂေါ်ဘာနာများသည် ဆော့ဖ်ဝဲဖြင့် ညှိနိုင်သည့် ပါရာမီတာများ (ဂိန်း၊ တည်ငြိမ်မှုနှင့် ဒရူပ်) ကို လက်တော့ပ် အင်တာဖေးမှ သို့မဟုတ် အီလက်ထရွန်နစ် အက်ချူအေတာ ဒရိုင်ဘာ ဘုတ်ပေါ်ရှိ ပေါ့တင်သီယိုမီတာများမှ ညှိနိုင်သည်။ ထို ညှိနိုင်မှုသည် အီလက်ထရွန်နစ် ဂေါ်ဘာနာများကို မှုန်းမှု ရှုပ်ထွေးသည့် ဂေါ်နာရေးတာ အသုံးပုံများအတွက် အထူးသင့်တော်စေသည်။ ဥပမါ- တစ်ပါတ်တွင် တူညီသည့် ဘောင်တင် မှုန်းမှု ပေးရန် လိုအပ်သည့် အတူတက် အလုပ်လုပ်မှု စနစ်များ၊ ဒစ်ဂျစ်တယ် AVR စနစ်များနှင့် တွဲဖက် အသုံးပြုပြီး ဗို့အားနှင့် ဖရီကွမ်းစီ ထိန်းညှိမှုကို ညှိနိုင်သည့် စနစ်များနှင့် ပိုမိုတင်းကျသည့် ပါဝါ အရည်အသွေး စံနှုန်းများကို လိုက်နာရန် လိုအပ်သည့် အသုံးပုံများ။
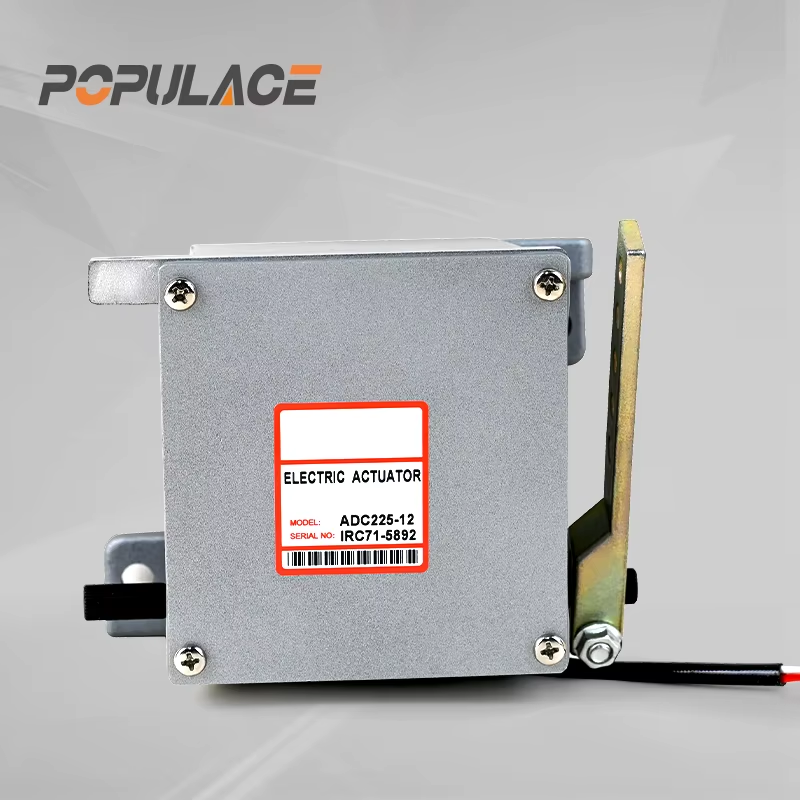
အရှုပ်ထွေးမှုအနည်းငယ်ဖြစ်ပါသည်။ လျှပ်စစ်အမိန့်ပေးစနစ်များသည် စနစ်၏ ရှုပ်ထွေးမှုကို တိုးမောင်းပေးပါသည်။ သံလိုက်ခါးသော စက်ကိရိယာ၊ ECM နှင့် အက်တျူးအေတာ တို့သည် မော်ကွန်းနီကယ် အမိန့်ပေးစနစ်များတွင် မရှိသော ပျက်စီးနိုင်ခဲ့သည့် အချက်များဖြစ်ပါသည်။ အက်ရှင်အမှုမှုများကို စစ်ဆေးရာတွင် မော်ကွန်းနီကယ် အမိန့်ပေးစနစ်များနှင့် နှိုင်းယှဉ်ပါက ဝရှ်ခ်တစ်ခုသာ လိုအပ်သည့်အစား မူလဗီမီတာ၊ ၎သီလိုစကော့ပ် သို့မဟုတ် လက်တော့ပ်ကို အသုံးပြုရန် လိုအပ်ပါသည်။ နည်းပညာအထောက်အပံ့ အနည်းငယ်သာရှိသည့် နေရာများတွင် ဂျင်နေရေတာများကို စီမံခန့်ခွဲနေသည့် ဝယ်သူများအတွက် စီးပွားရေးအရ ရှည်လျားသည့် လုပ်ဆောင်မှုအန္တရာယ်ကို အကဲဖြတ်ရာတွင် ဤအချက်သည် အရေးကြီးပါသည်။
တစ်ခုနှင့်တစ်ခု နှိုင်းယှဉ်ကြည့်ရန်
| အင်္ဂါရပ် | မက်ကန်းနစ်ကယ် ဂေါဗာနာ | အီလက်ထရွန်နစ် ဂေါဗာနာ |
|---|---|---|
| လုပ်ဆောင်ချက် | စင်ထရိဖျူဂယ် ဖလိုင်ဝေအ့စ် + စပရင် လင်ကေး | သံလိုက်ခါးသော စက်ကိရိယာ + ECM + အက်တျူးအေတာ |
| ရလဒ်ပြန်မှုအမြင်းဆုံးအချိန် | နှေးကွေးသည် — မော်ကွန်းနီကယ် အမေးအမေးများကို ရှေးနောက်ပြောင်းရန် လိုအပ်သည် | မြန်ဆန်သည် — လျှပ်စစ် အချက်ပေးမှုလမ်းကြောင်း |
| အကြိမ်နှုန်း တည်ငြိမ်မှု | စဥ်ဆက်မပြတ်ဖြစ်သည့် ဘော်ဒီများအတွက် လက်ခံနိုင်သည် | ပိုမိုတင်းကျပ်သည့် ထိန်းညှိမှု၊ ပြောင်းလဲနေသည့် ဘော်ဒီများအတွက် ပိုမိုကောင်းမွန်သည် |
| ပြင်ဆင်ရေးနည်း | စပရင် အရှေ့နောက်ပြောင်းမှု၊ လက်ဖှဲ့ လင်ကေး | ထရင် ပေါ့တင်းမီတာများ သို့မဟုတ် လက်တော့ပ် အင်တာဖေး |
| ထိန်းသိမ်းမှု ရှုပ်ထွေးမှု | နိမ့်သည် — အခြေခံကိရိယာများသာ လိုအပ်ပြီး လျှပ်စစ်ပစ္စည်းများ မလိုအပ်ပါ | မြင့်မားသည် — လျှပ်စစ်စမ်းသပ်ရေးကိရိယာများ လိုအပ်သည် |
| အတူတူလုပ်ဆောင်မှုကို ထောက်ပံ့ပေးခြင်း | LIMITED | ဖော်စပ်နိုင်သော လော့ဒ်-ရှဲယ်ရှင်း မော်ဂျူးများဖြင့် အထောက်အပံ့ပေးထားသည် |
| ပုံစံအသုံးပြုမှု | ဟောင်းနေသော ဂျင်ဆက်များ၊ အဝ remote/အခြေခံ ပတ်ဝန်းကျင်များ | ခေတ်မီသော ဂျင်ဆက်များ၊ အရေးကြီးသော စက်ရုံများ၊ အတူတက် လုပ်ဆောင်သော ဂျင်ဆက်များ |
| ကုန်စု | အစိတ်အပိုင်းများ၏ စုစုပေါင်းစျေးနှုန်း နိမ့်သည် | အစိတ်အပိုင်းများ၏ စုစုပေါင်းစျေးနှုန်း မြင့်သော်လည်း ပိုမိုကျယ်ပေါင်းသော ချိန်ညှိမှု စွမ်းရည်ရှိသည် |
သင့်ဂျင်နရေတာတွင် ဘယ်လောက် အမျိုးအစား ဂေါ်ဘာနာ ပါရှိပါသလဲ။
သင်သည် ဒီဇယ် ဂျင်နရေတာ ဂေါ်ဘာနာအသစ်ကို ဝယ်ယူနေပါက လက်ရှိတွင် တပ်ဆင်ထားသော အမျိုးအစားကို သိရှိရန်မှာ ပထမဆုံး အဆင်ဖြစ်သည်။ အောက်ပါအတိုင်း ရှာဖွေပါ။
- မက်ကန်းနီကယ် ဂေါ်ဘာနာ – အင်ဂျင်နှင့် တွဲဖက်တပ်ဆင်ထားသော အိမ်အုပ် (ဟောင်းစ်) တစ်ခုဖြစ်ပြီး မက်ခ်ရှင် ချိန်ညှိရှိသော ပိုမ်းများကို မြင်တွေ့နိုင်ပါသည်။ အင်ဂျက်ရှင် ပန်ပ်မှုသို့ သွားသော ရော့ဒ် လင်က်ခ်များ ပါရှိပါသည်။ ဂေါ်ဘာနာတွင် ဝိုင်ယာရှ် ဟာနေစ် မရှိပါ။
- အီလက်ထရွန်နစ် အမိန့်ပေးသူ - ဝိုင်ယာချိတ်ဆက်မှု ခြောက်မှုန်း (ECM သို့မဟုတ် အက်ကျူအေတာ ဒရိုင်ဘာ) ပါဝင်သည့် သေးငယ်သော ထိန်းချုပ်မှု မော်ဂျူယ် တစ်ခုဖြင့် ဖလိုင်ဝီလ် (flywheel) သို့မဟုတ် ရင်းဂီယာ (ring gear) အနီးတွင် သံလိုက် ပစ်ခတ်မှု စက်မှုပါဝင်သည်။ အက်ကျူအေတာကို အများအားဖြင့် အင်ဂျင်၏ ဖြူယောင်း ရက် (fuel rack) သို့မဟုတ် အင်ဂျက်ရှင် ပန်းပွဲ (injection pump) နှင့် လျှပ်စစ်အားဖြင့် ချိတ်ဆက်ထားပြီး တိုက်ရိုက် ယန္တရားဆက်သွယ်မှုဖြင့် မဟုတ်ပါ။
သံသရှိပါက မူရင်း စက်ပစ္စည်း စာရွက်စာတမ်းများနှင့် အင်ဂျင် မော်ဒယ်နှင့် အမှတ်စဥ်နံပါတ်ကို နှိုင်းယှဉ်စစ်ဆေးပါ။ သို့မဟုတ် အော်ဒါမှာမည့်မီ အတည်ပြုချက် ပေးနိုင်သည့် ပေးသွင်းသူနှင့် ဆက်သွယ်ပါ။ ဒီဇယ် မော်တော်ကား အမိန့်ပေးသူများတွင် မှားယွင်းသည့် အမိန့်ပေးသူ အမျိုးအစားကို မှားယွင်းစွာ မှာယူခြင်း သို့မဟုတ် မှန်ကန်သည့် အမိန့်ပေးသူ အမျိုးအစားကို မက်ခ်နီကယ် အင်တာဖေး (actuator interface) နှင့် ကိုက်ညီမှုမရှိသည့် အတွက် မှာယူခြင်းသည် အဖြစ်များသည့် မှာယူမှု အမှားများထဲမှ တစ်ခုဖြစ်ပြီး မော်တော်ကား အလုပ်မလုပ်တော့သည့်အခါ အများဆုံး နောက်ကောက်မှုများကို ဖြစ်ပေါ်စေသည်။
အမြဲတမ်း ရောင်းဝယ်ရေးနှင့် B2B ဝယ်သူများအတွက် ပေးသွင်းရေး စဉ်းစားမှုများ
ဒီဇယ်မော်တာအတွက် ဂျီနရေတာအသုံးပြုမှုအတွက် အရေအတွက်များစွာဖြင့် ဂျီနရေတာကို ဝယ်ယူသည့် ဖြန့်ဖြူးရေးကုမ္ပဏီများနှင့် အမှတ်တံဆိပ်ပိုင် ကုန်သည်များအတွက် ဂျီနရေတာအမျိုးအစားခွဲခြားမှုသည် နည်းပညာအရ ကိုက်ညီမှုထက် ပိုမိုကြီးမားသည့် ဝယ်ယူရေးဆိုင်ရာ အကျိုးသက်ရောက်မှုများရှိပါသည်။ အီလက်ထရွန်နစ်ဂျီနရေတာများတွင် အစိတ်အပိုင်းများ ပိုမိုများပါသည်။ ECM၊ အက်က်တျူးအေတာနှင့် MPU တို့ကို ပုံမှန်အားဖြင့် အစုအဖွဲ့အဖြစ် ဝယ်ယူသည် (သို့) အစုအဖွဲ့အဖြစ် အစားထိုးသည်။ အနေဖဲ့မှုအခြေပေါ်သည့် ဂျီနရေတာများအတွက် ဒီဇယ်အစိတ်အပိုင်းများကို ပုံမှန်အားဖြင့် အစိတ်အပိုင်းတစ်ခုတည်းကို ဝယ်ယူသည်။
အီလက်ထရွန်နစ်ဂျီနရေတာများအတွက် ကိုက်ညီမှုစမ်းသပ်ခြင်းသည် ပိုမိုအရေးကြီးပါသည်။ အက်က်စီအမ်နှင့် အက်က်တျူးအေတာကြား အင်တာဖေ့စ်သည် မော်တာ၏ လောင်စာစနစ်၏ အင်္ဂါရပ်များနှင့် ကိုက်ညီရန် လိုအပ်ပါသည်။ ရောင်းချမှုမှီတွင် နည်းပညာအရ အတည်ပြုခြင်း (မော်တာမော်ဒယ်၊ လောင်စာစနစ်အမျိုးအစားနှင့် လိုအပ်သည့် အက်က်တျူးအေတာအင်တာဖေ့စ်) ကို ပေးသည့် ပေးသွင်းသူသည် အရေးကြီးသည့် ကိုက်ညီမှုပြဿနာများကို အဝေးမှ ဖြေရှင်းရန် ခက်ခဲသည့် အခြေအနေများကို လျှော့ချပေးပါသည်။
KYGEN Power (global.kygenpower.com) သည် မီတာနှင့် အီလက်ထရွန်နစ် အမြန်နှုန်း ထိန်းညှိရေးပစ္စည်းများကို မီတာဖြင့် ထုတ်လုပ်သည့် ကုမ္ပဏီ Populace နှင့် Doopser တို့မှတဆင့် တိုက်ရိုက် ဝယ်ယူနိုင်ပါသည်။ ဒီဇယ်မီတာများ ပြုပြင်ထိန်းသိမ်းရေး သို့မဟုတ် မီတာအုပ်စုများ ထိန်းသိမ်းရေးအတွက် အစိတ်အပိုင်းများ ဝယ်ယူရန် အမြဲတမ်း ဝယ်ယူသူများနှင့် အမည်အများအပြားရှိသော ကုန်ပစ္စည်းများ ရောင်းချသူများအတွက် မီတာမော်ဒယ်နှင့် လက်ရှိ ထိန်းညှိရေးပစ္စည်းအမျိုးအစားကို ဖော်ပြပေးပါက အတည်ပြုထားသော အကောက်ခေါ်ခြင်းများကို ပေးအပ်နိုင်ပါသည်။
အကျဉ်းချုပ်
မက်ကန်းနစ်ဒီဇယ်ဂျင်နာရေတာအုပ်ချုပ်မှုစနစ်နှင့် အီလက်ထရွနစ်ဒီဇယ်ဂျင်နာရေတာအုပ်ချုပ်မှုစနစ်ကြားရှိ အခြေခံကွဲပြားမှုမှာ ထိန်းချုပ်မှုနည်းလမ်းဖြစ်သည်။ အီလက်ထရွနစ်စနစ်များတွင် သံလိုက်ဖမ်းယူမှုစနစ်များနှင့် အီလက်ထရွနစ်ထိန်းချုပ်မှုမော်ဂျူလ်များကို အသုံးပြုပြီး မက်ကန်းနစ်စနစ်များတွင် ဘောင်ကြိုးများနှင့် ရုပ်ပိုင်းဆိုင်ရာချိတ်ဆက်မှုများကို အသုံးပြုသည်။ မက်ကန်းနစ်အုပ်ချုပ်မှုစနစ်များသည် ပိုမိုရှုပ်ထွေးမှုနည်းပါးပြီး လုပ်ကွက်တွင် ပုံမှန်ပြုပြင်နိုင်ပါသည်။ အီလက်ထရွနစ်အုပ်ချုပ်မှုစနစ်များသည် ပိုမိုမြန်ဆန်သော တုံ့ပြန်မှု၊ ပိုမိုတင်ကြူးသော မှုန်းနှုန်းထိန်းချုပ်မှုနှင့် ပိုမိုကျယ်ပေါင်းသော ချိန်ညှိမှုအခွင့်အရေးများကို ပေးစေသည်။ မည်သည့်အုပ်ချုပ်မှုစနစ်ကို ရွေးချယ်ရမည်ကို ဂျင်နာအသုံးပြုမှု၊ လော့ဒ်ပုံစံ၊ ပုံမှန်ပြုပြင်ထိန်းသိမ်းမှုပတ်ဝန်းကျင်နှင့် အသုံးပြုမှုတွင် ပါရေးလယ်လ်လုပ်ဆောင်မှု သို့မဟုတ် ဒစ်ဂျစ်တယ် AVR စနစ်များနှင့် ချိတ်ဆက်မှုလိုအပ်မှုရှိမရှိ စသည်တို့ပေါ်တွင် မှီခိုပါသည်။
ဒီဇယ်အင်ဂျင်အုပ်ချုပ်မှုစနစ်အသစ်ကို ဝယ်ယူရာတွင် အသုံးပြုနေသည့် အင်ဂျင်တွင် တပ်ဆင်ထားသည့် အမျိုးအစားကို အရင်ဆုံး အတည်ပြုပြီးမှ အစိတ်အပိုင်းကို ရွေးချယ်ပါ။ ထို့အပြင် အမျိုးအစားအလိုက် ကုန်ပစ္စည်းကို အတည်ပြုပေးနိုင်သည့် ပေးသွင်းသူနှင့် ပူးပေါင်းဆောင်ရွက်ပါ။ အမျိုးအစားအလိုက် အတည်ပြုခြင်းသည် အမှတ်တံဆိပ်အလိုက် အတည်ပြုခြင်းထက် ပိုမိုတိက်မိုက်ပါသည်။






