
 EN
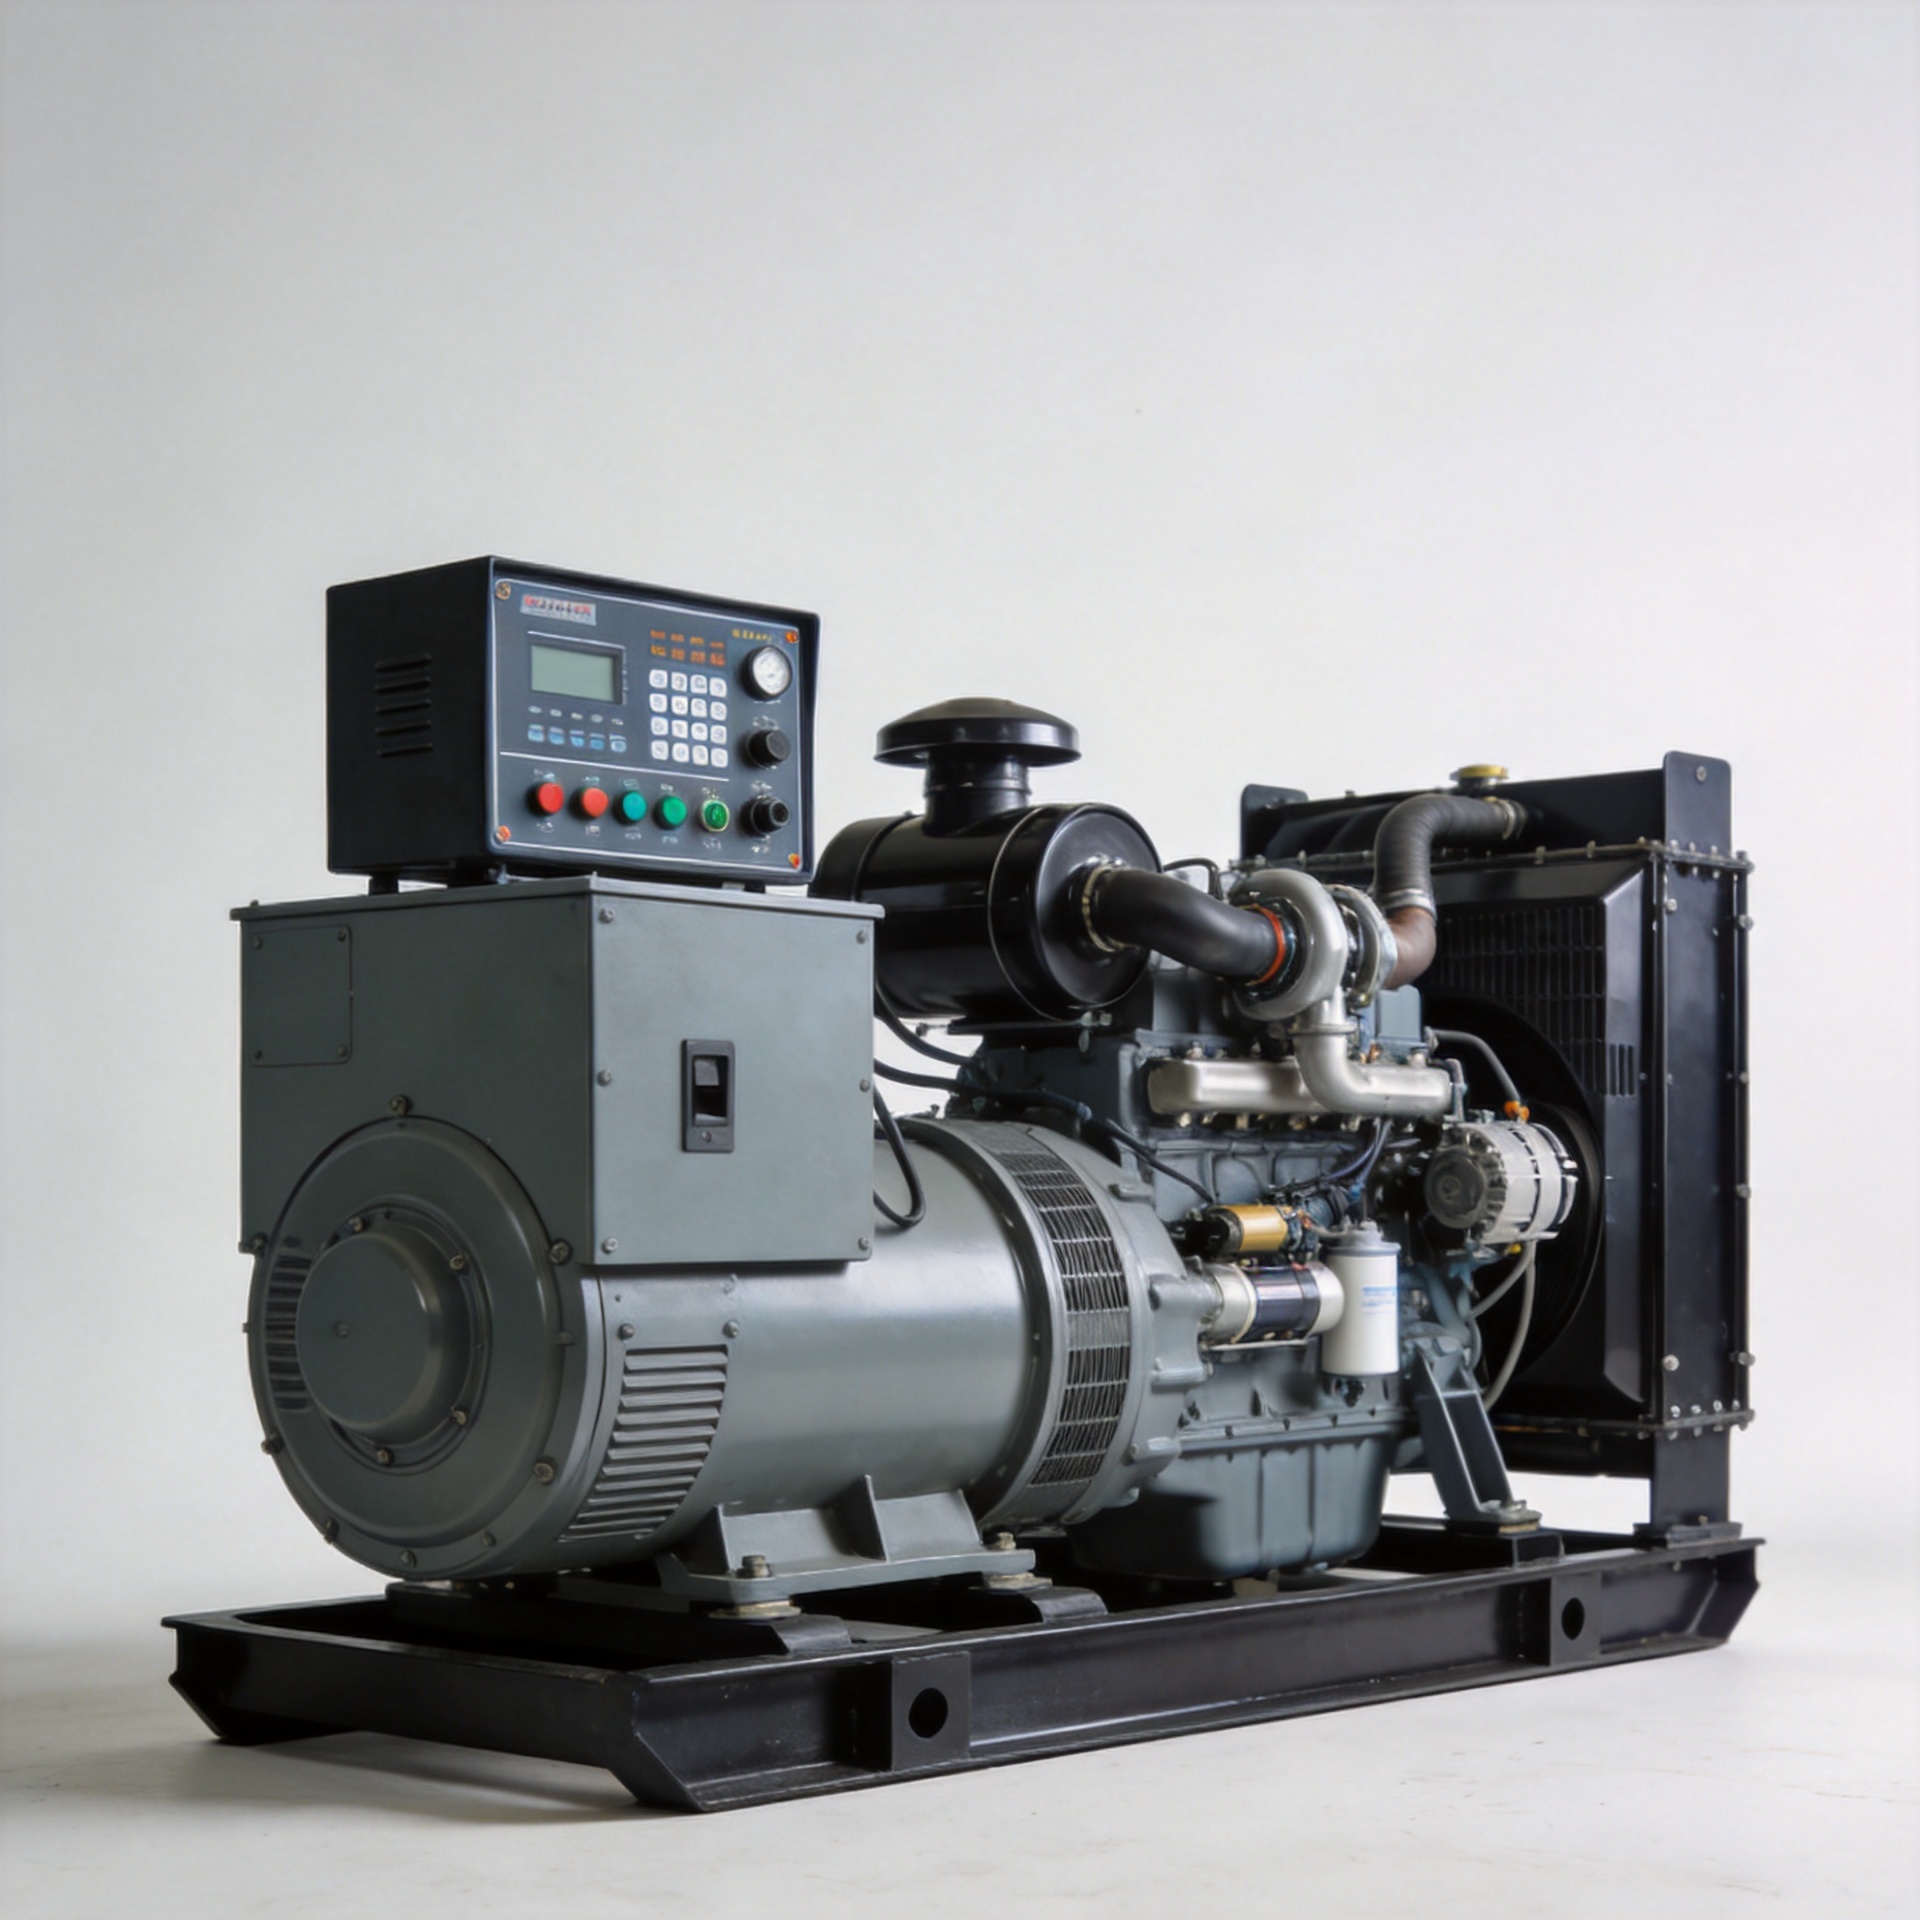
Sistema de gobernador electrónico: ventajas para grupos electrógenos diésel
Al evaluar opciones de reguladores para una aplicación de grupo electrógeno diésel, la elección tecnológica entre diseños mecánicos y electrónicos conlleva consecuencias operativas reales. Un sistema electrónico de regulación no es simplemente un reemplazo digital del mecanismo de contrapesos centrífugos; modifica la forma en que un motor diésel responde a los cambios de carga, con qué precisión mantiene la velocidad y si puede funcionar de manera fiable en configuración paralela con otros grupos electrógenos. Comprender estas diferencias es fundamental antes de especificar o adquirir un controlador de regulador.
Este artículo aborda los principios operativos fundamentales, las diferencias prácticas entre los tipos mecánicos y electrónicos, la selección entre modo isócrono y modo con caída de velocidad (droop), y qué implica la calibración para ingenieros de compras y equipos de mantenimiento que adquieren componentes de regulación.
Cómo un regulador controla la velocidad del motor diésel
Aregulador en generador los reguladores tienen una función principal: ajustar la posición de la cremallera de combustible para mantener el motor funcionando a las revoluciones por minuto (RPM) objetivo cuando varía la carga eléctrica. Al añadirse una carga, el motor reduce ligeramente su velocidad. El regulador detecta esa caída de velocidad y abre la cremallera de combustible para restablecer las RPM. Al retirarse la carga, actúa a la inversa: reduce el suministro de combustible para evitar sobrerrégimen.
En una regulador hidráulico en motor diésel en estas configuraciones, dicha detección y actuación se llevan a cabo mediante contrapesos centrífugos conectados a mecanismos servo hidráulicos. Los contrapesos giran junto con el motor; su fuerza centrífuga varía según la velocidad y acciona un pistón hidráulico que desplaza la cremallera de combustible. El sistema es autónomo, mecánicamente robusto y no requiere energía externa. Asimismo, presenta limitaciones bien conocidas: la velocidad de respuesta está condicionada por la inercia de los contrapesos y la viscosidad del aceite, y el rango de ajuste para los parámetros de caída (droop) y estabilidad exige acceso físico a los potenciómetros ubicados en la carcasa del regulador.
Un sistema electrónico de regulación sustituye el mecanismo centrífugo-hidráulico por un sensor electrónico de velocidad (normalmente un captador magnético), una placa electrónica de control dedicada y un actuador eléctrico. El sensor genera una señal de frecuencia proporcional a las revoluciones por minuto (RPM) del motor. La placa de control compara la velocidad real con el valor de consigna y acciona el actuador para corregir la posición de la cremallera de combustible. Todo el bucle de control se realiza electrónicamente, y los parámetros de la placa de control —ganancia, acción integral y caída de velocidad (droop)— son ajustables mediante potenciómetros integrados o, en unidades más avanzadas, mediante una interfaz de programación.
Por qué los sistemas electrónicos de regulación superan a los diseños mecánicos en grupos electrógenos diésel
Para grupos electrógenos diésel estacionarios que operan bajo cargas comerciales o industriales variables, el sistema electrónico de regulación ofrece varias ventajas específicas:
- Respuesta más rápida a las variaciones de carga. Las placas de control electrónicas responden a las desviaciones de velocidad en milisegundos. Los reguladores hidráulicos, que dependen de la dinámica de fluidos y de la inercia de los contrapesos volantes, tienen ciclos de respuesta más largos por naturaleza. En un centro de datos, un hospital o un sitio industrial donde los cambios repentinos de carga son habituales, esa diferencia en el tiempo de respuesta se mide mediante el comportamiento transitorio de tensión y frecuencia.
- Regulación de velocidad más precisa. Los sistemas electrónicos de regulación, correctamente ajustados, mantienen la desviación de velocidad muy por debajo de ±1 % en condiciones estacionarias. Por ejemplo, la serie ESD5500E especifica una deriva máxima de velocidad inducida por temperatura de ±1 %, lo cual es un objetivo de diseño —no un margen de tolerancia ante fallos. Los reguladores mecánicos están más sujetos, con el paso del tiempo, a derivas relacionadas con el desgaste.
- Parámetros de control ajustables sin necesidad de desmontaje. El porcentaje de caída, el ajuste de estabilidad, la ganancia y la configuración de la velocidad de ralentí son accesibles a través de potenciales externos en la mayoría de las placas de control electrónicas del gobernador. Para los equipos de mantenimiento que atienden varios grupos electrógenos, la flexibilidad es importante: los ajustes para un perfil de aplicación no requieren piezas de repuesto ni tiempo de taller.
- Compatibilidad con control remoto y digital. Los sistemas de gobernadores electrónicos aceptan señales de referencia de velocidad externas, lo que permite la integración con interruptores de transferencia automáticos, paneles de sincronización y sistemas de gestión de carga. Los gobernadores hidráulicos no tienen una interfaz de entrada equivalente.
Modo isócrono vs. modo caído: elegir el ajuste correcto
Es aquí donde se toman las decisiones más prácticas de selección de gobernadores, y vale la pena ser preciso. Ambos modos están disponibles en los controladores electrónicos del gobernador como el ESD5111 (esd 5111 ) y de la serie ESD5500E.
Modo isócrono apunta a una caída de velocidad nula: el regulador corrige activamente cualquier desviación de velocidad de vuelta al valor exacto de consigna, independientemente del nivel de carga. Un grupo electrógeno diésel que funcione en modo isócrono mantendrá 1500 rpm (o 1800 rpm para sistemas de 60 Hz) desde vacío hasta plena carga. Por ello, el modo isócrono es la opción adecuada cuando un único grupo electrógeno opera en modo isla, sin otros generadores conectados al mismo bus. El regulador asume por sí mismo toda la variación de carga y mantiene estable la frecuencia.
Modo de caída introduce intencionalmente una relación entre velocidad y carga: a medida que la carga aumenta, la velocidad disminuye en un porcentaje calibrado. La configuración estándar para la mayoría de los grupos electrógenos diésel de menos de 10 MW es un régimen de caída (droop) del 3 %, lo que equivale a una variación aproximada de 1,8 Hz en un sistema de 60 Hz. Con una velocidad base de 1500 rpm, un régimen de caída del 3 % significa que el motor gira a aproximadamente 1545 rpm en vacío y a 1500 rpm en carga nominal. Esto parece una desventaja, pero para la operación en paralelo de grupos electrógenos es esencial. Si dos generadores comparten un mismo bus y ambos funcionan en modo isócrono, competirán por la carga en un bucle de retroalimentación inestable. El modo droop permite distribuir la carga de forma proporcional entre las unidades según sus respectivos reguladores de combustible, lo que resulta estable y controlable.
Regla práctica: una sola unidad en operación aislada → modo isócrono. Operación en paralelo → modo droop en todas las unidades, normalmente del 3 al 5 %, ajustado de forma coincidente en todas las máquinas.
Grupos electrógenos industriales frente a estaciones móviles de energía: demandas distintas del regulador
El entorno de aplicación determina qué características del regulador son más importantes. En instalaciones industriales fijas —grupos electrógenos de respaldo o de potencia principal en centros de datos, instalaciones manufactureras o sitios de telecomunicaciones— la prioridad radica en la estabilidad de la velocidad, la precisión en el reparto de carga durante la operación en paralelo y la estabilidad a largo plazo de la calibración con mantenimiento mínimo. Los sistemas reguladores electrónicos satisfacen los tres requisitos.
Las estaciones móviles de energía introducen consideraciones adicionales. Las vibraciones generadas durante el transporte y en terrenos irregulares ejercen tensión mecánica sobre las conexiones de los sensores y los mecanismos de accionamiento. Los sistemas reguladores electrónicos con tarjetas de control de estado sólido suelen ser menos sensibles a las vibraciones que los reguladores hidráulicos con cuerpos servomecánicos llenos de aceite. Asimismo, la variación de la calidad del combustible en condiciones de campo afecta la consistencia de la combustión, lo que hace aún más valioso un control cerrado preciso para mantener una frecuencia de salida estable y una regulación constante del voltaje.
Productos reguladores de Populace Electronic
Para los equipos de compras que adquieren controladores electrónicos de regulador, Populace Electronic (KYGEN Power) ofrece varias opciones adecuadas para aplicaciones con grupos electrógenos diésel:

- El Controlador de velocidad S6700H para gobernador de generador diesel proporciona regulación electrónica de velocidad para grupos electrógenos de motor diésel, con parámetros ajustables de ganancia, estabilidad y caída, tanto para configuraciones independientes como en paralelo.
- El Unidad de control de velocidad ESD5500E para regulador de velocidad es una unidad de control electrónica de regulador ampliamente desplegada, que admite modos isócronos y de caída, con un rango de velocidad de 1 kHz a 7,5 kHz y una deriva máxima de temperatura de ±1 %. La variante ESD5111 ofrece funcionalidad compatible para aplicaciones que requieren un diseño compacto.
- Para aplicaciones en las que el actuador es el componente limitante, el Actuador externo POPULACE (ADC120/ADC175/ADC225) ofrece versiones de 12 V y 24 V compatibles con los principales controladores electrónicos de regulador.
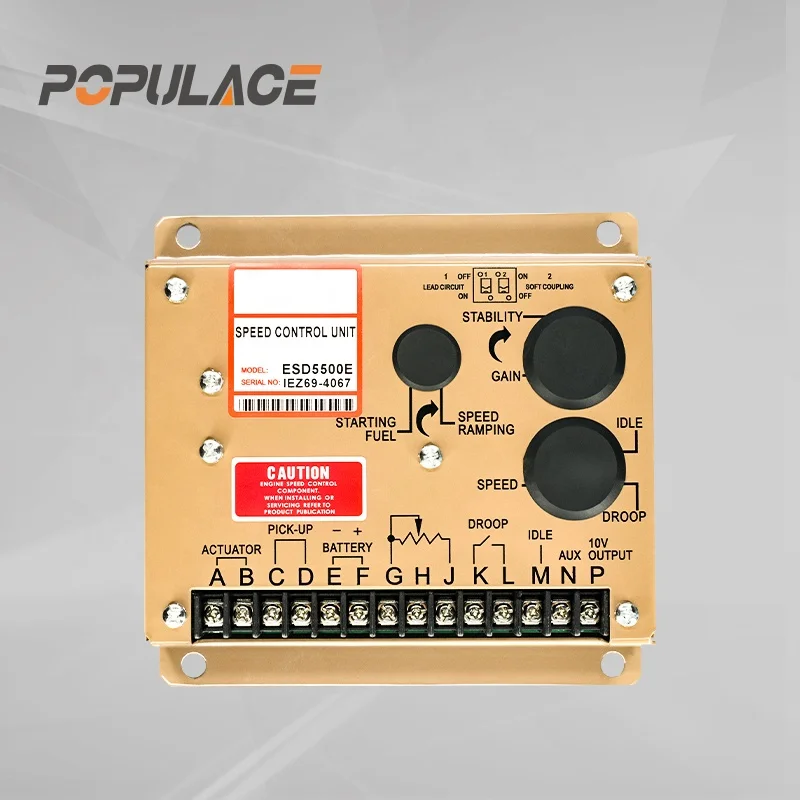
Los productos están disponibles para compra al por mayor y para distribuidores mediante Alibaba en populaces.en.alibaba.com , con soporte técnico de compatibilidad disponible antes de la confirmación del pedido.
Calibración del regulador: lo que deben saber los compradores técnicos
Los sistemas electrónicos de regulación requieren calibración tras su instalación y cada vez que cambien significativamente las condiciones del motor o de la carga. La secuencia típica de ajuste incluye:
- Punto de consigna de velocidad (potenciómetro de ganancia): Ajuste la velocidad de ralentí sin carga al régimen objetivo (RPM) sin carga conectada. Para aplicaciones a 50 Hz, 1500 RPM; para aplicaciones a 60 Hz, 1800 RPM.
- Ajuste de estabilidad: Aplique pasos incrementales de carga y observe la recuperación de la velocidad. Si el motor oscila (hunt) alrededor del punto de consigna, reduzca la ganancia o aumente el ajuste de estabilidad. Si la recuperación es lenta, incremente la ganancia — dentro del rango que evite la oscilación.
- Ajuste de caída de velocidad (droop): Para la operación en paralelo, ajuste el porcentaje de caída para que coincida con las demás unidades conectadas al bus. La mayoría de los controladores electrónicos de regulador cuentan con un potenciómetro dedicado para la caída. Confirme que la distribución de carga entre las unidades en paralelo sea proporcional tras el ajuste.
- Velocidad de ralentí (si corresponde): Algunos controladores electrónicos de regulador incluyen un ajuste independiente de velocidad de ralentí para el calentamiento del motor. Verifique que este valor se encuentre dentro del rango especificado por el fabricante antes de activar las secuencias automáticas de arranque.
Si el motor sigue siendo inestable tras varias iteraciones de ajuste de estabilidad, el problema suele residir en la conexión del actuador: compruebe que haya movimiento libre, que el recorrido sea el correcto y que no exista agarrotamiento antes de volver a ajustar los parámetros de la tarjeta de control. El agarrotamiento mecánico del actuador es una causa raíz más frecuente de oscilación (hunting) que una configuración incorrecta de la ganancia del regulador.
Resumen
Un sistema electrónico de regulación ofrece ventajas medibles para aplicaciones con grupos electrógenos diésel: respuesta más rápida a la carga, regulación de velocidad en estado estacionario más precisa, ajustabilidad de parámetros sin necesidad de desmontaje mecánico y compatibilidad total con operación en paralelo mediante configuración en modo droop. Para los ingenieros de compras que evalúan componentes de reguladores, comprender la selección entre isócrono y droop, así como el papel del actuador como componente independiente del sistema, ayuda a evitar errores de aplicación incorrecta, cuyo diagnóstico resulta lento tras la instalación.
Para adquisición al por mayor o distribución de controladores electrónicos de reguladores y actuadores compatibles, póngase en contacto con el equipo de Populace Electronic en kygenpower.com o a través de Alibaba para confirmar la compatibilidad con su modelo de motor y los requisitos de su aplicación.






