
 EN
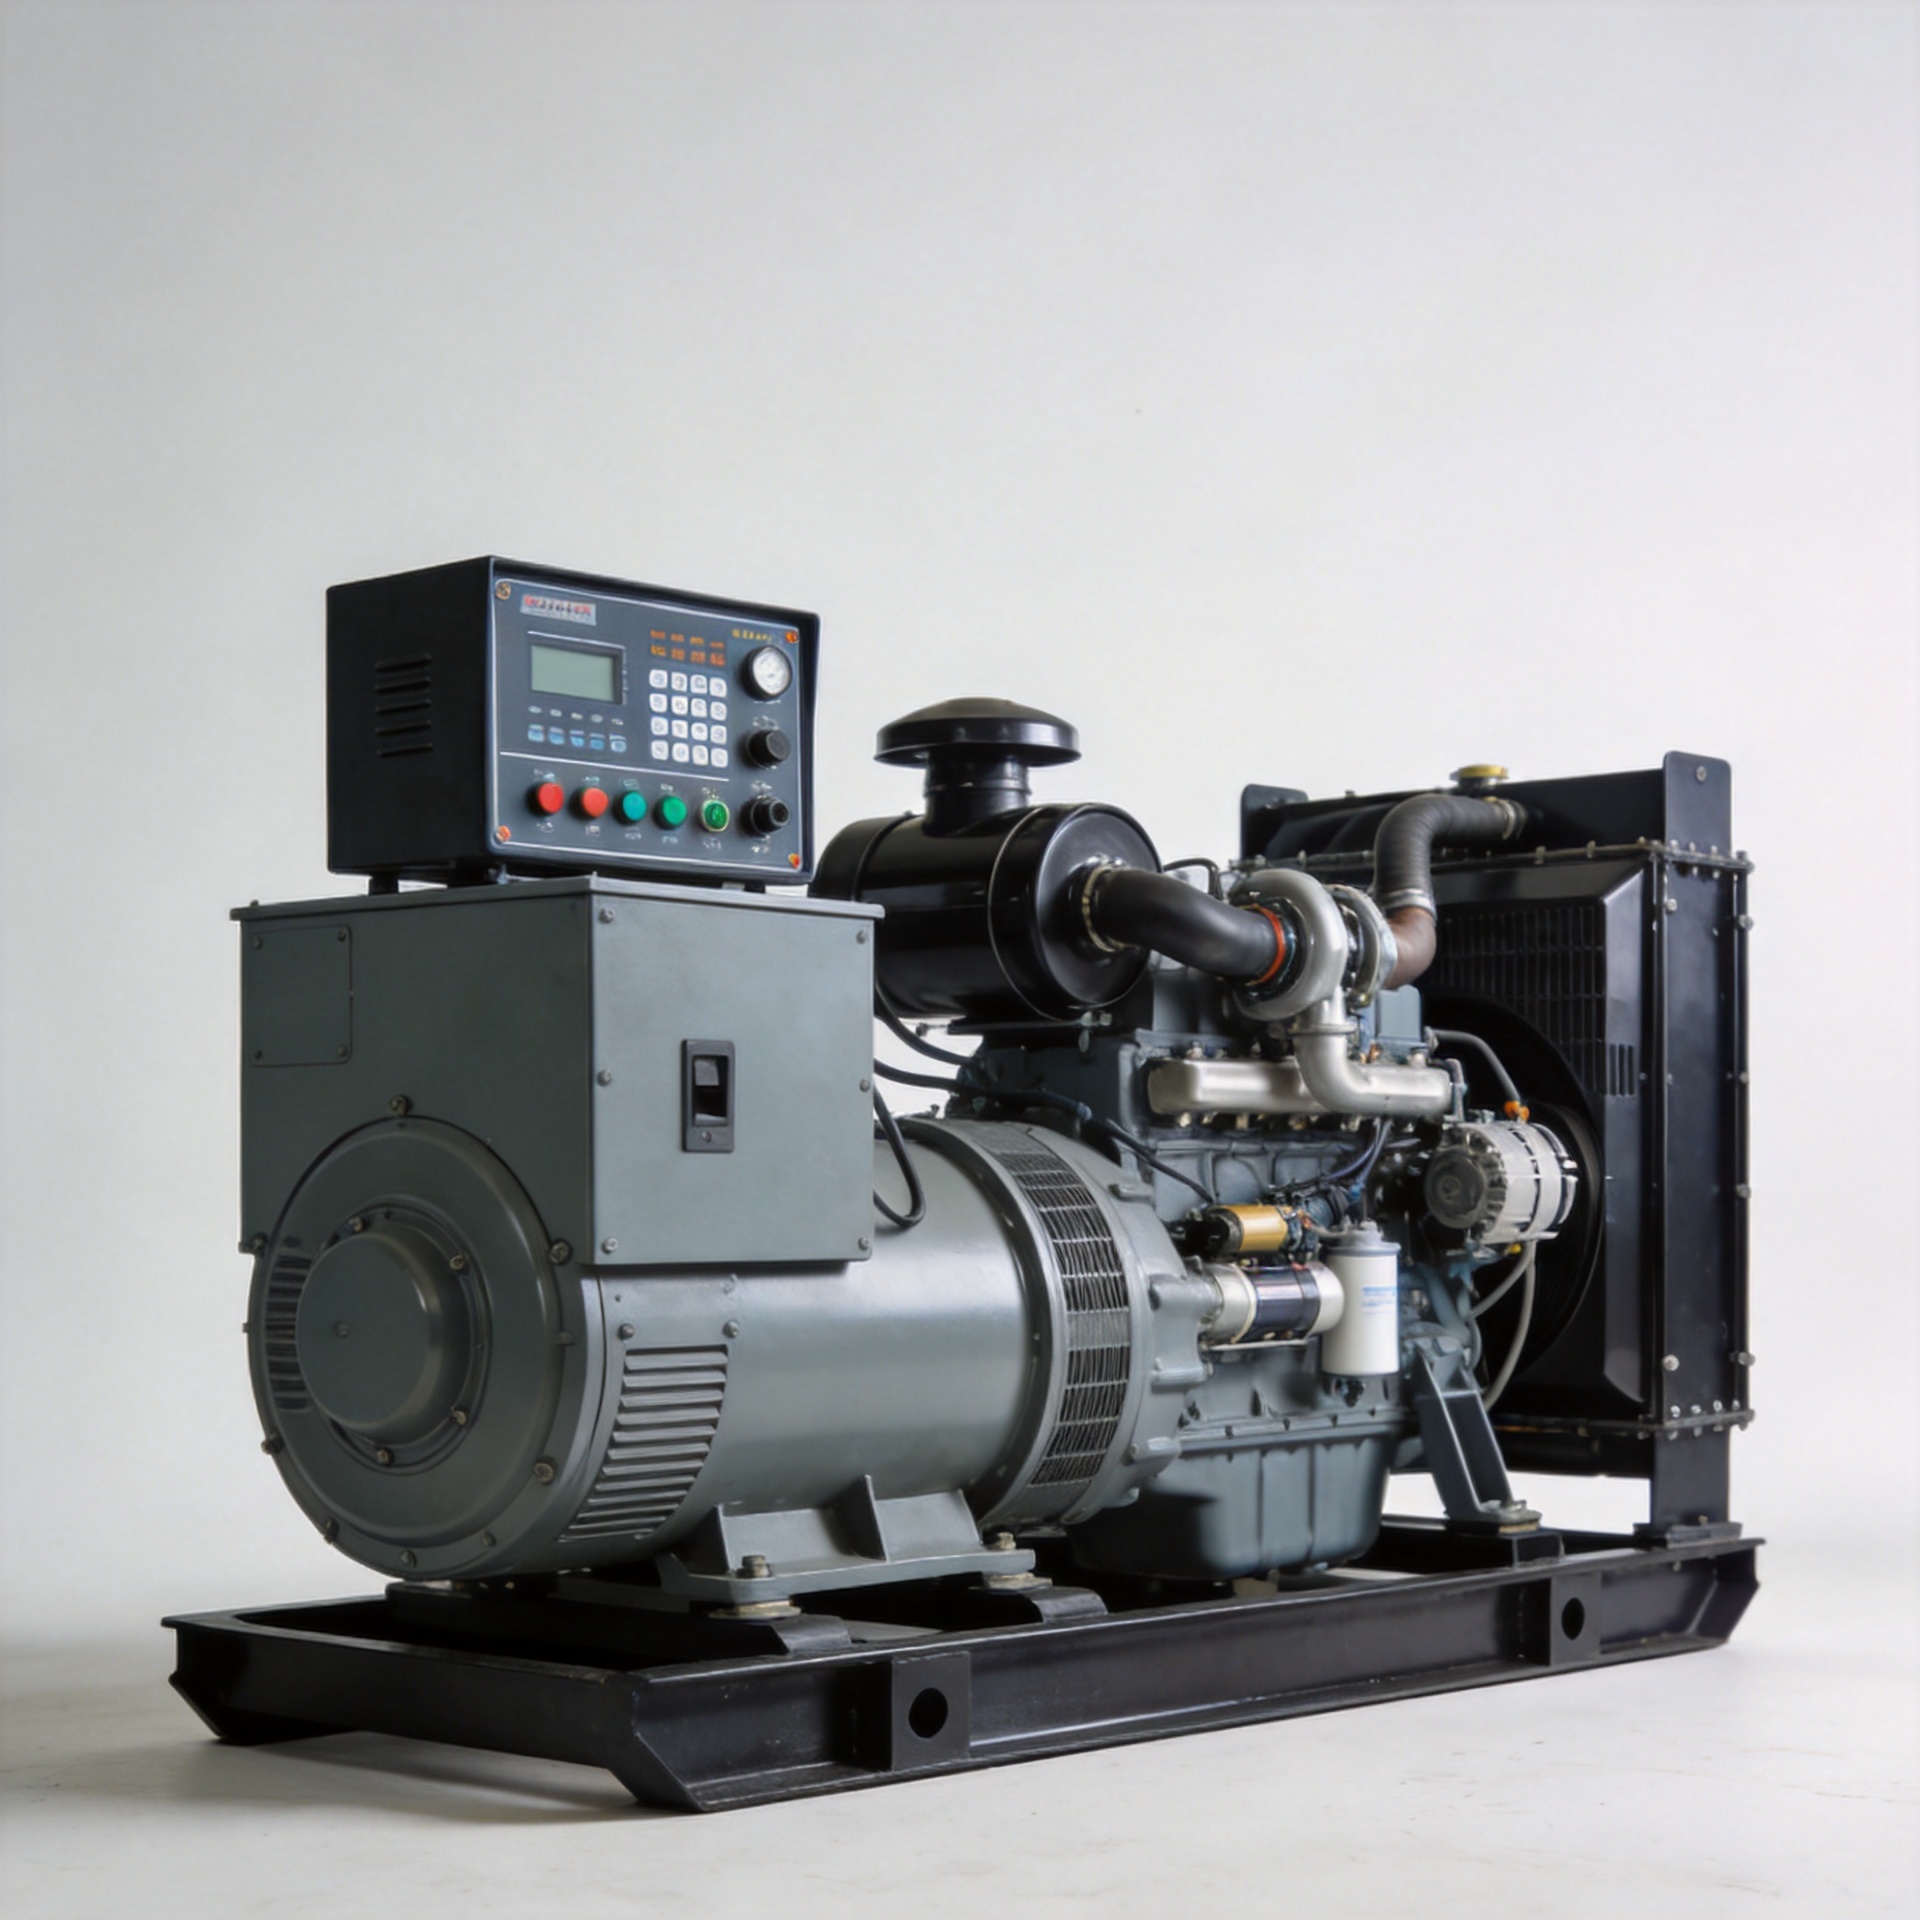
سیستم حکمران الکترونیکی: مزایا برای ژنراتورهای دیزلی
هنگام ارزیابی گزینههای حکمران برای کاربرد ژنراتور دیزلی، انتخاب فناوری بین طرحهای مکانیکی و الکترونیکی پیامدهای عملیاتی واقعی دارد. یک سیستم حکمران الکترونیکی فقط جایگزین دیجیتالی مکانیزم سبکوزن نیست؛ بلکه نحوهٔ پاسخدهی موتور دیزل به تغییرات بار، میزان دقیقبودن حفظ سرعت و امکان کارکرد قابلاطمینان آن در پیکربندی موازی با سایر مجموعههای نیروگاهی را تغییر میدهد. درک این تفاوتها پیش از مشخصکردن یا تأمین کنترلکنندهٔ گاورنر اهمیت دارد.
این مقاله اصول اصلی عملکرد، تفاوتهای عملی بین انواع مکانیکی و الکترونیکی، انتخاب حالت ایزوکرونوس در مقابل حالت درُپ و ماهیت کالیبراسیون را برای مهندسان تأمین و تیمهای نگهداری که مؤلفههای گاورنر را تهیه میکنند، پوشش میدهد.
چگونگی کنترل سرعت موتور دیزل توسط گاورنر
ا گاورنر روی نیروگاه مجموعهها یک کارکرد اصلی دارند: تنظیم موقعیت رک فرمان سوخت برای حفظ دور موتور در مقدار هدف در شرایط تغییر بار الکتریکی. هنگامی که باری اضافه میشود، موتور کمی کند میشود. گاورنر این کاهش سرعت را تشخیص داده و رک فرمان سوخت را باز میکند تا دور موتور به مقدار اولیه بازگردد. هنگامی که بار حذف میشود، عمل عکس انجام میشود — یعنی میزان سوخت کاهش مییابد تا از افزایش بیش از حد دور جلوگیری شود.
در یک گاورنر هیدرولیک در موتور دیزل در این پیکربندیها، تشخیص و اجرای عملیات از طریق وزنههای گریز از مرکز متصل به مکانیزمهای سروهیدرولیک انجام میشود. این وزنهها با موتور میچرخند؛ نیروی خارجشوندهشان با تغییر سرعت تغییر کرده و یک پیستون هیدرولیک را به حرکت درمیآورد تا رک فرمان سوخت را جابهجا کند. این سیستم مستقل است، از نظر مکانیکی مقاوم و نیازی به منبع توان خارجی ندارد. همچنین محدودیتهای شناختهشدهای دارد: سرعت پاسخدهی توسط اینرسی وزنههای گریز از مرکز و ویسکوزیته روغن محدود میشود و دامنهٔ تنظیم پارامترهای «دروپ» (Droop) و پایداری نیازمند دسترسی فیزیکی به پتانسیومترهای قرارگرفته روی بدنهٔ گاورنر است.
سیستم الکترونیکی کنترل سرعت، مکانیزم وزنهچرخان-هیدرولیکی را با یک سنسور الکترونیکی سرعت (معمولاً نوع مغناطیسی)، یک برد کنترل الکترونیکی اختصاصی و یک اکچوئیتور الکتریکی جایگزین میکند. این سنسور سیگنالی فرکانسی تولید میکند که به دور موتور (RPM) متناسب است. برد کنترل، سرعت واقعی را با مقدار تنظیمشده مقایسه کرده و اکچوئیتور را برای اصلاح موقعیت رک فیول به حرکت درمیآورد. کل حلقه کنترل بهصورت الکترونیکی انجام میشود و پارامترهای برد کنترل — از جمله بهره (gain)، انتگرال (integral) و افت سرعت (droop) — از طریق پتانسیومترهای داخلی قابل تنظیم هستند یا در واحدهای پیشرفتهتر، از طریق رابط برنامهنویسی.
دلایل برتری سیستمهای الکترونیکی کنترل سرعت نسبت به طراحیهای مکانیکی در ژنراتورهای دیزلی
برای ژنراتورهای دیزلی ثابت که تحت بارهای متغیر تجاری یا صنعتی کار میکنند، سیستم الکترونیکی کنترل سرعت مزایای خاص چندگانهای ارائه میدهد:
- پاسخ سریعتر به تغییر بار. بردهای کنترل الکترونیکی در عرض چند میلیثانیه به انحرافات سرعت واکنش نشان میدهند. ولی سرعتسنجهای هیدرولیکی که وابسته به دینامیک سیال و اینرسی وزنههای چرخان هستند، به طور ذاتی دورههای واکنش طولانیتری دارند. در مراکز داده، بیمارستانها یا سایتهای صنعتی که تغییرات ناگهانی بار امری روتین است، این تفاوت در زمان واکنش در رفتار گذرا ولتاژ و فرکانس قابل اندازهگیری است.
- تنظیم دقیقتر سرعت. سیستمهای سرعتسنج الکترونیکی که به درستی تنظیم شدهاند، انحراف سرعت را در شرایط پایدار به خوبی کمتر از ±۱٪ نگه میدارند. برای مثال، سری ESD5500E حداکثر انحراف سرعت ناشی از تغییرات دما را ±۱٪ مشخص کرده است که این مقدار یک هدف طراحی — نه تحمل خطاست. سرعتسنجهای مکانیکی بیشتر مستعد انحراف ناشی از سایش در طول زمان هستند.
- قابلیت تنظیم پارامترهای کنترل بدون نیاز به بازکردن دستگاه. درصد افت سرعت، تنظیمات ترازپایداری، بهره و سرعت بیبار، همگی از طریق پتانسیومترهای خارجی در بیشتر تابلوهای کنترل الکترونیکی گاورنور قابل دسترسیاند. برای تیمهای نگهداری که چندین مجموعهٔ نیروگاهی را سرویسدهی میکنند، این انعطافپذیری اهمیت دارد: تنظیمات مربوط به یک پروفایل کاربردی نیازی به تعویض قطعات یا صرف زمان در کارگاه ندارد.
- سازگاری با کنترل از راه دور و دیجیتال. سیستمهای گاورنور الکترونیکی سیگنالهای مرجع سرعت خارجی را میپذیرند و امکان ادغام با کلیدهای انتقال خودکار، تابلوهای همزمانسازی و سیستمهای مدیریت بار را فراهم میکنند. گاورنورهای هیدرولیکی هیچ رابط ورودی معادلی ندارند.
حالت ایزوکرونوس در مقابل حالت افت سرعت: انتخاب تنظیم مناسب.
اینجا جایی است که بیشتر تصمیمات عملی در انتخاب گاورنور اتخاذ میشود و دقت در این زمینه ارزشمند است. هر دو حالت در کنترلکنندههای گاورنور الکترونیکی مانند ESD5111 (esd 5111 و سری ESD5500E موجود است.
حالت همزمان هدف، صفر بودن افت سرعت است — یعنی رگولاتور بهصورت فعال هرگونه انحرافی در سرعت را به مقدار دقیق تنظیمشده باز میگرداند، بدون توجه به سطح بار. یک نیروگاه دیزلی که در حالت ایزوکرونوس کار میکند، سرعتی ثابتِ ۱۵۰۰ دور بر دقیقه (یا ۱۸۰۰ دور بر دقیقه در سیستمهای ۶۰ هرتزی) را از حالت بدون بار تا حداکثر بار حفظ میکند. این ویژگی باعث میشود که حالت ایزوکرونوس گزینهٔ مناسبی باشد زمانی که تنها یک نیروگاه دیزلی در حالت جزیرهای و بدون وجود سایر نیروگاهها روی همان اتوبوس کار میکند. رگولاتور تمام تغییرات بار را خودش جذب میکند و فرکانس را پایدار نگه میدارد.
حالت افت رابطهای بین سرعت و بار بهصورت عمدی ایجاد میکند: با افزایش بار، سرعت به میزان درصدی کالیبرهشده کاهش مییابد. تنظیم استاندارد برای اکثر ژنراتورهای دیزلی با توان زیر ۱۰ مگاوات، «درُپ» ۳ درصد است که در سیستمهای ۶۰ هرتزی معادل تغییری حدود ۱٫۸ هرتز است. در پایهٔ ۱۵۰۰ دور در دقیقه، درُپ ۳ درصد یعنی موتور در حالت بدون بار تقریباً با سرعت ۱۵۴۵ دور در دقیقه و در حالت بار کامل با سرعت ۱۵۰۰ دور در دقیقه کار میکند. این موضوع ظاهراً یک نقطهٔ ضعف به نظر میرسد — اما برای کار موازی ژنراتورها ضروری است. اگر دو ژنراتور به یک اتوبوس مشترک متصل باشند و هر دو در حالت ایزوکرون کار کنند، در یک حلقهٔ بازخورد ناپایدار برای تقسیم بار با یکدیگر رقابت خواهند کرد. حالت درُپ اجازه میدهد بار بهصورت متناسب بین واحدها توزیع شود، بر اساس موقعیت سوختدهی (فیول رک) هر واحد؛ این روشی پایدار و قابل کنترل است.
قاعدهٔ عملی: برای کار تکواحدی و مستقل (جزیرهای) → حالت ایزوکرون. برای کار موازی → حالت درُپ در تمام واحدها، معمولاً در محدودهٔ ۳ تا ۵ درصد و یکسان برای تمام ماشینها.
ژنراتورهای صنعتی در مقابل ایستگاههای تأمین توان سیار: نیازهای متفاوت به سیستم کنترل سرعت
محیط کاربردی، ویژگیهای قابل توجه گاورنور را تعیین میکند. برای نصبهای صنعتی دائمی — مانند مجموعههای برق اضطراری یا اصلی در مراکز داده، واحدهای تولیدی یا سایتهای مخابراتی — اولویتها عبارتند از پایداری سرعت، دقت تقسیم بار در کار موازی و پایداری طولانیمدت تنظیمات بدون نیاز به تعمیر و نگهداری مکرر. سیستمهای گاورنور الکترونیکی هر سه مورد را پوشش میدهند.
ایستگاههای تولید برق سیار، ملاحظات اضافی را به همراه دارند. لرزش ناشی از حملونقل و زمینهای ناهموار، فشار مکانیکی بر اتصالات سنسورها و اتصالات عملگرها ایجاد میکند. سیستمهای گاورنور الکترونیکی با برد کنترل حالت جامد معمولاً در برابر لرزش کمتر حساساند تا گاورنورهای هیدرولیکی با بدنههای سرووموتوری پر از روغن. همچنین تغییرات کیفیت سوخت در شرایط میدانی، ثبات احتراق را تحت تأثیر قرار میدهد؛ بنابراین کنترل بستهشده دقیقتر، برای حفظ پایداری فرکانس خروجی و تنظیم ولتاژ ارزشمندتر است.
محصولات گاورنور از شرکت Populace Electronic
برای تیمهای تأمینکننده که کنترلکنندههای الکترونیکی گاورنر را خریداری میکنند، شرکت پوپولیس الکترونیک (قدرت کایجن) چندین گزینه مناسب برای کاربردهای نیروگاههای دیزلی ارائه میدهد:

- این کنترلکننده سرعت گاورنر S6700H، واحد کنترل سرعت مولد موتور دیزل تنظیم الکترونیکی سرعت را برای نیروگاههای دیزلی فراهم میکند و پارامترهای قابل تنظیم بهره، پایداری و افت فرکانس را برای پیکربندیهای مستقل و موازی ارائه میدهد.
- این واحد کنترل سرعت ژنراتور ESD5500E یک واحد کنترل گاورنر الکترونیکی با پراکنش گسترده است که از حالتهای ایزوکرونوس و افت فرکانس پشتیبانی میکند، محدوده سرعت آن ۱ تا ۷/۵ کیلوهرتز است و بیشترین انحراف دمایی آن ±۱٪ است. نسخه ESD5111 امکانپذیری عملکردی سازگانپذیر را برای کاربردهایی که نیازمند ابعاد جمعوجور هستند، فراهم میکند.
- برای کاربردهایی که اکچوئیتور عنصر محدودکننده است، اکچوئیتور خارجی پوپولیس (ADC120/ADC175/ADC225) نسخههای ۱۲ ولتی و ۲۴ ولتی را ارائه میدهد که با اکثر کنترلکنندههای الکترونیکی گاورنر سازگانپذیر هستند.
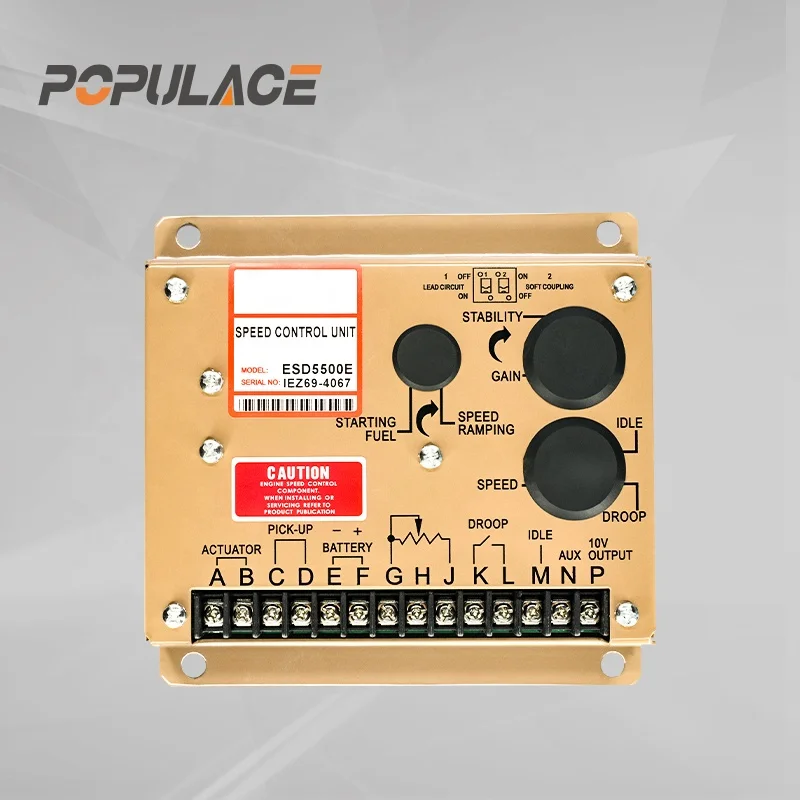
محصولات از طریق آلیبابا برای خرید عمده و تأمین توسط توزیعکنندگان موجود هستند: populaces.en.alibaba.com ، و پشتیبانی فنی از نظر سازگاری قبل از تأیید سفارش ارائه میشود.
تنظیم سرعتسنج: آنچه خریداران فنی باید بدانند
سیستمهای سرعتسنج الکترونیکی پس از نصب و هر زمان که شرایط موتور یا بار بهطور قابلتوجهی تغییر کند، نیازمند تنظیم مجدد هستند. ترتیب معمول تنظیمات شامل موارد زیر است:
- نقطه تنظیم سرعت (پتانسیومتر بهره): سرعت دور بدون بار را در حالتی که هیچ باری متصل نیست، روی دور دقیق مورد نظر تنظیم کنید. برای کاربردهای ۵۰ هرتز، ۱۵۰۰ دور در دقیقه؛ و برای کاربردهای ۶۰ هرتز، ۱۸۰۰ دور در دقیقه.
- تنظیم پایداری: گامهای افزایشی بار را اعمال کنید و بازیابی سرعت را مشاهده نمایید. اگر موتور دچار نوسان (حرکت دورهای حول نقطه تنظیم) شود، بهره را کاهش داده یا مقدار پایداری را افزایش دهید. اگر بازیابی کند باشد، بهره را افزایش دهید — اما در محدودهای که از وقوع نوسان جلوگیری کند.
- تنظیم درُپ: برای کار موازی، درصد افت را بهگونهای تنظیم کنید که با سایر واحدها روی اتوبوس هماهنگ باشد. اکثر کنترلکنندههای الکترونیکی گاورنور دارای پتانسیومتر اختصاصی برای افت هستند. پس از تنظیم، توزیع بار بین واحدهای موازی را از نظر تناسب تأیید کنید.
- سرعت بیبار (در صورت وجود): برخی از کنترلکنندههای الکترونیکی گاورنور دارای تنظیم جداگانهای برای سرعت بیبار جهت گرمشدن موتور هستند. پیش از فعالسازی دنبالههای راهاندازی خودکار، اطمینان حاصل کنید که این تنظیم در محدودهای است که سازنده مشخص کرده است.
اگر پس از چندین بار انجام تنظیمات پایداری، موتور همچنان ناپایدار باقی بماند، معمولاً علت آن در اتصالات عملگر است — قبل از بازگشت به پارامترهای برد کنترل، حرکت آزاد، محدودهٔ صحیح حرکت و عدم قفلشدگی را بررسی کنید. قفلشدگی مکانیکی در عملگر، شایعترین علت اصلی نوسان (هانتینگ) نسبت به تنظیمات نادرست بهرهٔ گاورنور است.
خلاصه
یک سیستم حکمران الکترونیکی مزایای قابل اندازهگیریای را برای کاربردهای ژنراتورهای دیزلی فراهم میکند: پاسخ سریعتر به بار، تنظیم دقیقتر سرعت در حالت پایدار، قابلیت تنظیم پارامترها بدون نیاز به بازکردن مکانیکی، و سازگانی کامل با کار در حالت موازی از طریق پیکربندی حالت درُپ. برای مهندسان تأمینکننده که مؤلفههای گاورنور را ارزیابی میکنند، درک تفاوت انتخاب بین حالت ایزوکرونوس و درُپ و نقش اکچوئیتور بهعنوان یک مؤلفهٔ جداگانهٔ سیستم، به جلوگیری از خطاهای نادرستکاربرد کمک میکند که پس از نصب، تشخیص آنها زمانبر است.
برای خرید عمده یا تأمین توزیعکنندگان کنترلکنندههای الکترونیکی گاورنور و اکچوئیتورهای سازگانپذیر، با تیم الکترونیک پاپولیس تماس بگیرید در kygenpower.com یا از طریق آلیبابا تا سازگانی با مدل موتور و نیازهای کاربردی شما تأیید شود.






