
 EN
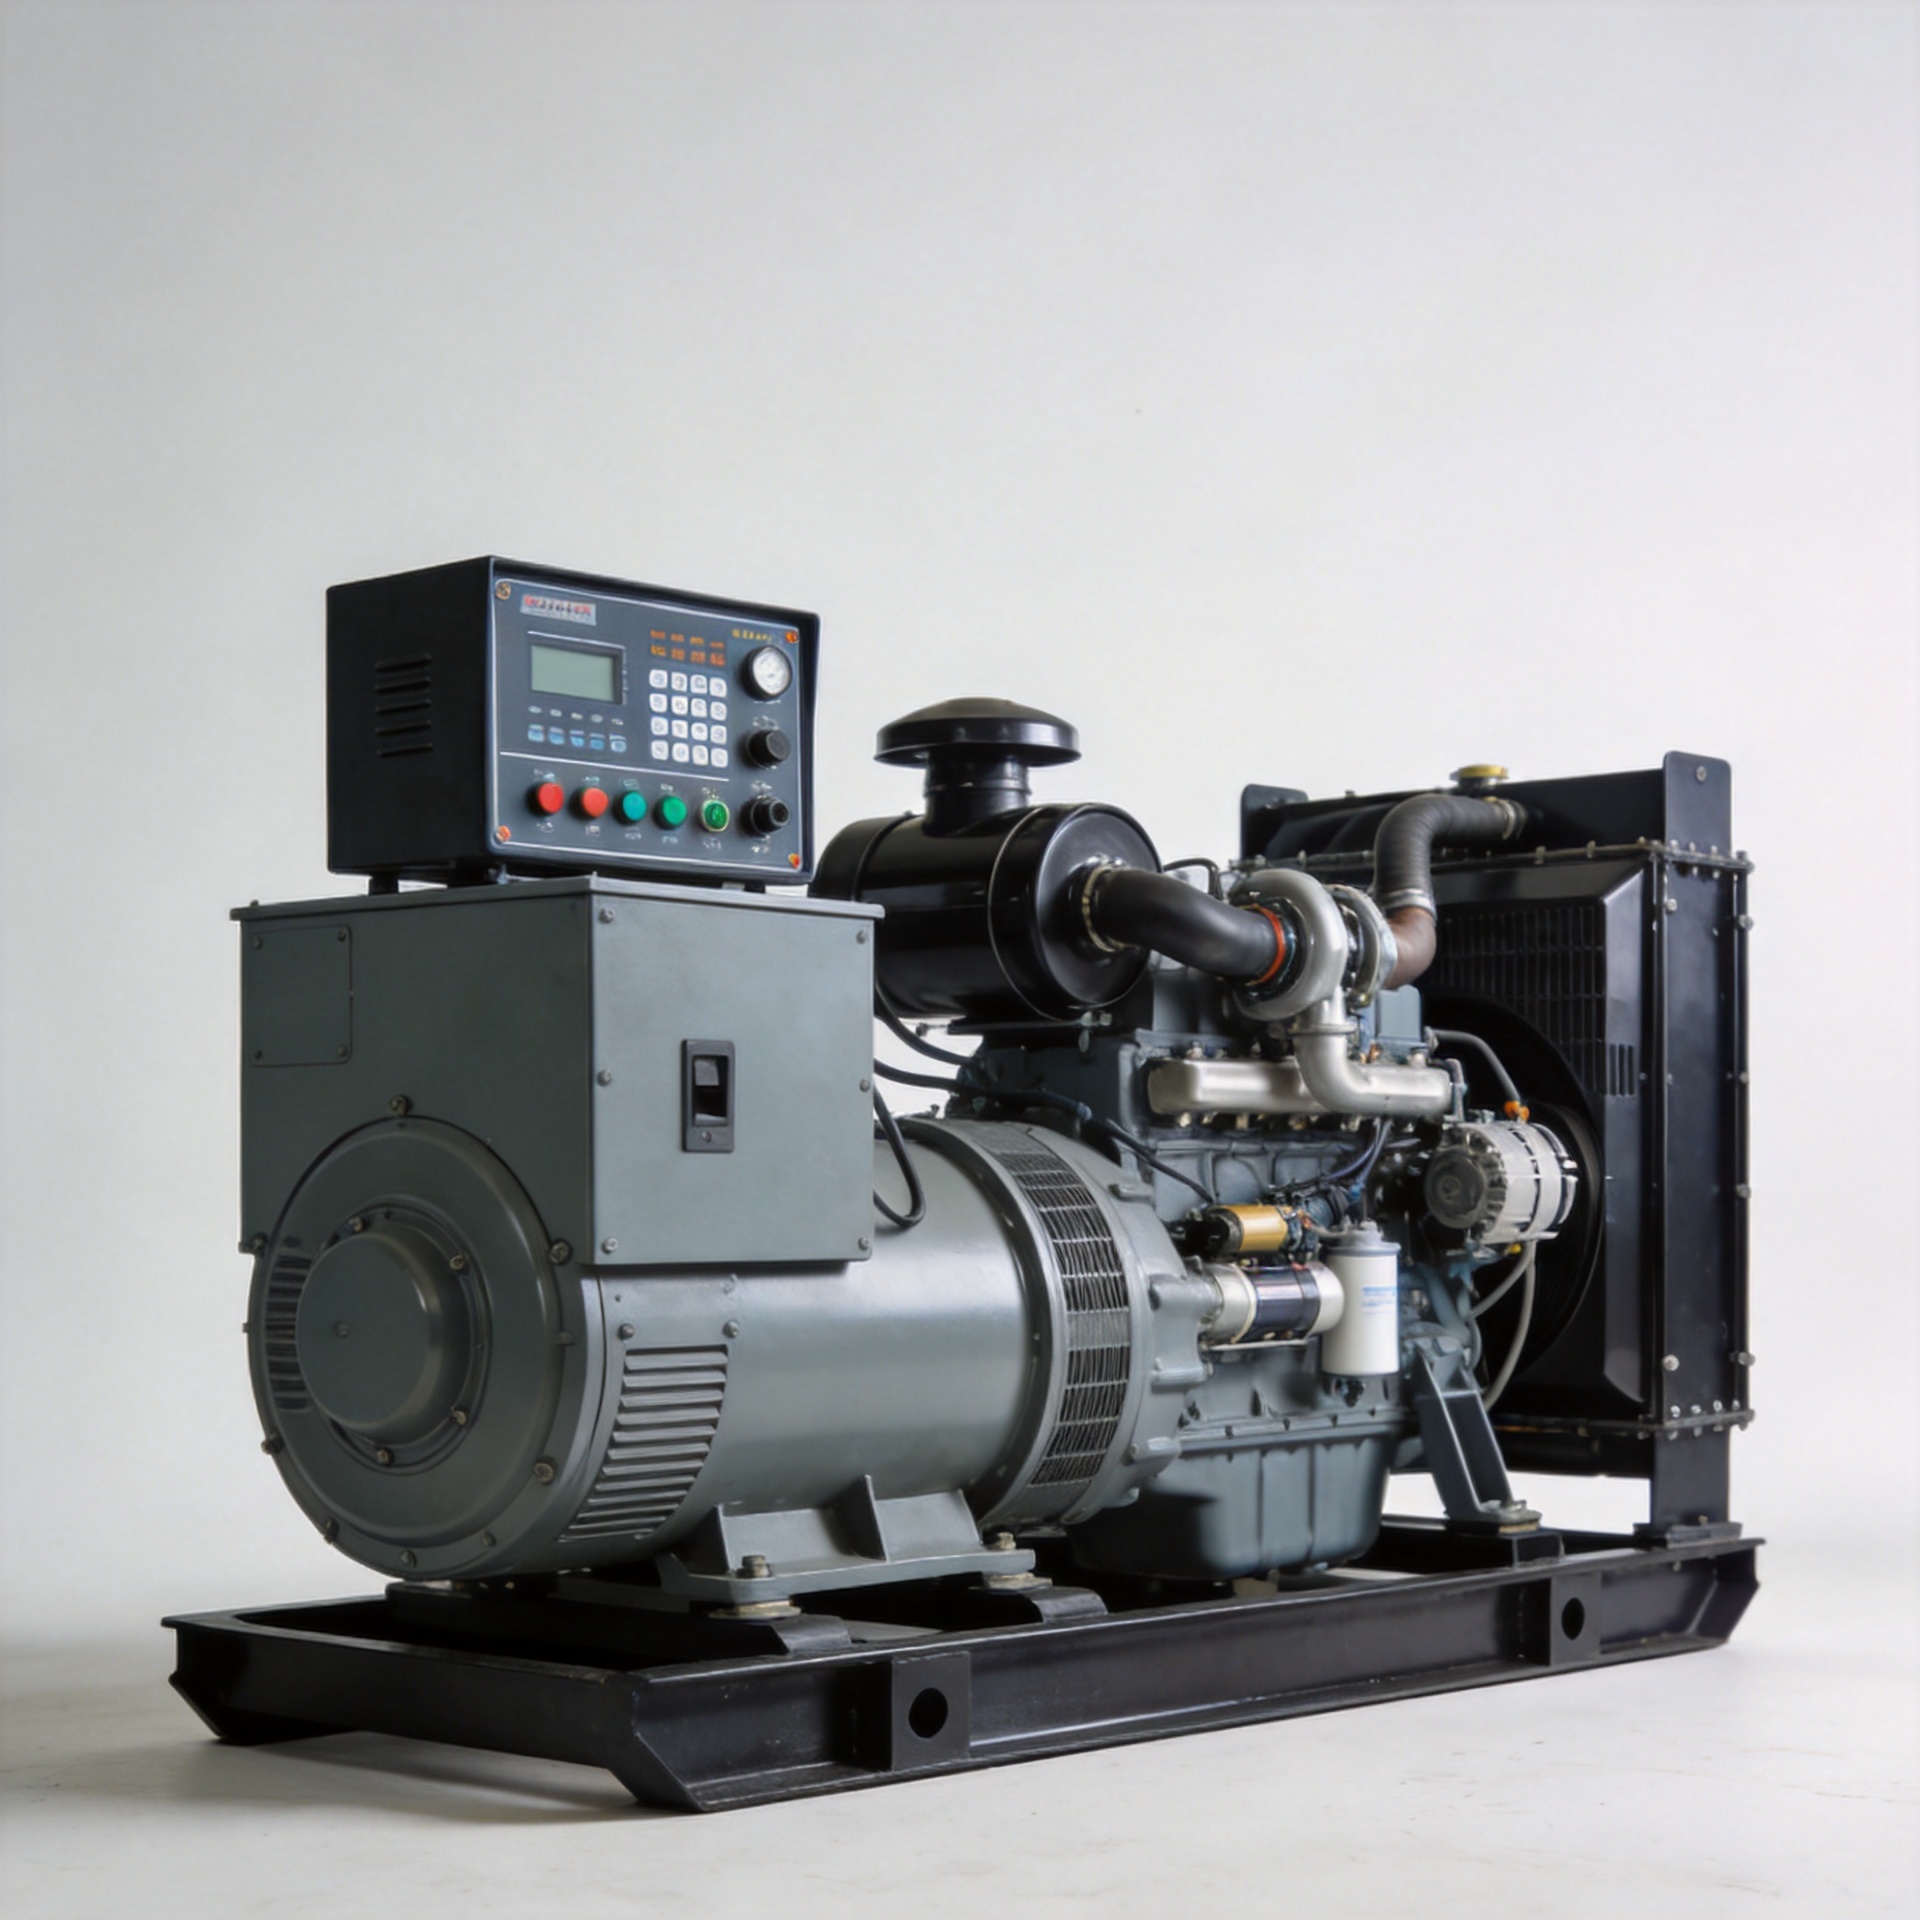
အီလက်ထရွန်နစ် ဂေါဗာနာ စနစ် - ဒီဇယ် ဂျင်ဆက်များအတွက် အကျိုးကျေးဇူးများ
ဒီဇယ် ဂင်နာစက်အတွက် ဂျော်ဝန်နာရွေးချယ်မှုကို အကဲဖြတ်ရာတွင် မက်ကင်းနီကယ်နှင့် အီလက်ထရွန်နစ် ဒီဇိုင်းများအကြား နည်းပညာရွေးချယ်မှုသည် လက်တွေ့လုပ်ဆောင်မှုဆိုင်ရာ အကျိုးသက်ရောက်မှုများကို ဖော်ပြပေးပါသည်။ အ အီလက်ထရွန်နစ် ဂျော်ဝန်နာစနစ် သည် ဖလိုင့်ဝေးအိုင်ট် မက်ကင်းနီကယ်စနစ်ကို ဒစ်ဂျစ်တယ်ဖြင့် အစားထိုးသည့် အရိုးရှင်းဆုံးသော အရာများသာမဟုတ်ပါ။ ၎င်းသည် ဒီဇယ်အင်ဂျင်သည် ဘာသာရပ်ပြောင်းလဲမှုများကို မည်သို့တုံ့ပြန်သည်၊ အမြန်နှုန်းကို မည်သို့တင်မောက်ထားသည်နှင့် အခြားဂျော်နာစက်များနှင့် အတူ ပါရေလယ် ပုံစံဖြင့် ယုံကြည်စိတ်ချရစွာ လုပ်ဆောင်နိုင်မည် သို့မဟုတ် မည်သို့ဖြစ်မည်ကို ပြောင်းလဲပေးပါသည်။ ဂျော်ဝန်နာ ထိန်းချုပ်မှုကို သတ်မှတ်ခြင်း သို့မဟုတ် ဝယ်ယူခြင်းမှမှီအောင် ဤကွဲပြားမှုများကို နားလည်ထားရန် အရေးကြီးပါသည်။
ဤဆောင်းပါးတွင် အဓိကလည်ပတ်မှုစည်းမျဉ်းများ၊ ယန္တရားနှင့် လျှပ်စစ်အမျိုးအစားများ၏ လက်တွေ့ကွဲပြားမှုများ၊ အချိန်တူညီသော (isochronous) နှင့် အမြန်နှုန်းကျဆင်းမှု (droop) မှုန်းသော ရွေးချယ်မှုများနှင့် စီမံကုန်ပစ္စည်းဝယ်ယူရေးအင်ဂျင်နီယာများနှင့် ထိန်းသိမ်းရေးအဖွဲ့များအတွက် ဂေါဗာနာအစိတ်အပိုင်းများကို ရှာဖွေရာတွင် ကော်လိုင်ဘရေးရှင်းလုပ်ရန် လုပ်ဆောင်ချက်များကို ဖော်ပြထားသည်။
ဒီဇယ်အင်ဂျင်၏ အမြန်နှုန်းကို ဂေါဗာနာက မည်သို့ထိန်းချုပ်သနည်း
Aဂေါဗာနာ (generator တွင်) ဂေါဗာနာများသည် လျှပ်စစ်ဖိအားပေးမှုပြောင်းလဲမှုအလျောက် အင်ဂျင်သည် ပန်းတိုက်မှု RPM တွင် လည်ပတ်နေစေရန် အရေးကြီးဆုံးတာဝန်တစ်ခုရှိသည် - အင်ဂျင်၏ အရေးကြီးသော အင်ဂျင်အမြန်နှုန်းကို ထိန်းသိမ်းရန် အင်ဂျင်၏ အင်ဟ်ဖ်ယ်ရက် (fuel rack) ၏ နေရာကို ညှိပေးခြင်းဖြစ်သည်။ ဖိအားပေးမှုကို တိုးမှုဖြင့် အင်ဂျင်သည် အနည်းငယ် နှေးကွေးသွားပါသည်။ ဂေါဗာနာသည် အမြန်နှုန်းကျဆင်းမှုကို သိရှိပြီး အင်ဟ်ဖ်ယ်ရက်ကို ဖွင့်ကာ RPM ကို ပြန်လည်ရယ်ရှိစေသည်။ ဖိအားပေးမှုကို ဖျက်သိမ်းလိုက်သည့်အခါတွင် အင်ဟ်ဖ်ယ်ကို လျှော့ချကာ အင်ဂျင်အမြန်နှုန်း အလွန်မြန်လာခြင်းကို ကာကွယ်ပေးသည်။
အထက်ပါအတိုင်း ဒီဇယ်အင်ဂျင်တွင် ဟိုက်ဒရောလစ် ဂေါဗာနာ ကွန်ဖစ်ဂျာရှင်များ၊ ဤခွဲခြမ်းစိတ်ဖြာမှုနှင့် လှုပ်ရှားမှုများကို အလေးချိန်များပါသော စက်မှုအစိတ်အပိုင်းများနှင့် ဟိုက်ဒရောလစ် ဆာဗို စနစ်များကို ဆက်သွယ်ခြင်းဖြင့် ဆောင်ရွက်ပါသည်။ အလေးချိန်များသည် အင်ဂျင်နှင့်အတူ လှည့်ပါသည်။ ၎င်းတို့၏ အပြင်ဘက်သို့ ဖိအားသည် အမြန်နှုန်းပေါ်တွင် မှီခိုပါသည်။ ထိုဖိအားသည် ဟိုက်ဒရောလစ် ပစ်စတန်ကို လှုပ်ရှားစေပြီး လေးထုတ်မှု ရက်ခ်ကို ရွှေ့ပေးပါသည်။ ဤစနစ်သည် ကိုယ်ပိုင်အားဖြင့် အပြည့်အဝ ပါဝင်ပါသည်။ စက်မှုအရ ခိုင်မာပါသည်။ အပြင်ပိုင်းမှ စွမ်းအား မှီခိုမှု မလိုအပ်ပါ။ ထို့အပြင် ဤစနစ်တွင် အသိအမှတ်ပြုထားသော အားနည်းချက်များလည်း ရှိပါသည်။ တုံ့ပြန်မှု အမြန်နှုန်းသည် အလေးချိန်များ၏ အချိန်ကြာမှုနှင့် ဆီ၏ သိပ်သည်းဆပေါ်တွင် မှီခိုပါသည်။ ဒရူပ်နှင့် တည်ငြိမ်မှု ဆုံးဖြတ်ချက်များအတွက် ညှိမှု အကျယ်အဝန်းသည် ဂေါဗာနာ ကိုယ်ထည်ပေါ်ရှိ ပေါ့တင်သို့မဟုတ် မီတာများကို လက်ဖှဲ့ဖြင့် ညှိရန် လိုအပ်ပါသည်။
လျှပ်စစ်အမြန်နှုန်းထိန်းချုပ်စနစ်သည် ဖလိုင့်ဝေတ်-ဟိုက်ဒရောလစ် စနစ်ကို လျှပ်စစ်အမြန်နှုန်းစီးနှုန်းခွဲခြမ်းစိတ်ဖြာသူ (ပုံမှန်အားဖြင့် သံလေးခွဲခြမ်းစိတ်ဖြာသူ)၊ အထူးပြုလုပ်ထားသော လျှပ်စစ်ထိန်းချုပ်ဘုတ်နှင့် လျှပ်စစ်အော်ပရေတာတို့ဖြင့် အစားထိုးပေးပါသည်။ စီးနှုန်းခွဲခြမ်းစိတ်ဖြာသူသည် အင်ဂျင် RPM နှင့် အချိုးကျသော ကြိမ်နှုန်းအချက်ပေးမှုကို ထုတ်လုပ်ပေးပါသည်။ ထိန်းချုပ်ဘုတ်သည် လက်တွေ့အမြန်နှုန်းကို သတ်မှတ်ထားသော အမြန်နှုန်းနှင့် နှိုင်းယှဉ်ပြီး အော်ပရေတာကို လေးချက်အော်ပရေတာ အနေအထားကို ပြင်ဆင်ရန် မောင်းနေပါသည်။ ထိန်းချုပ်ခြင်း လုပ်ငန်းစဉ်တစ်ခုလုံးသည် လျှပ်စစ်ဖြင့် အကောင်အထောက်ဖြစ်ပြီး ထိန်းချုပ်ဘုတ်၏ ပါရာမီတာများဖြစ်သော အားကောင်းမှု၊ အန်တီဂရယ်နှင့် ဒရူပ်တို့ကို ဘုတ်ပေါ်ရှိ ပေါ်တင်တိုင်းမော်တာများမှ ညှိနေပါသည် သို့မဟုတ် ပိုမိုတိုးတက်သော ယူနစ်များတွင် ပရိုဂရမ်ရေးသားခြင်းအင်တာဖေးမှ ညှိနေပါသည်။
ဒီဇယ် ဂျင်ဆက်များအတွက် လျှပ်စစ်အမြန်နှုန်းထိန်းချုပ်စနစ်များသည် မက်ကန်းနစ်ဒီဇိုင်းများထက် ပိုမောင်းနေသည့် အကြောင်းရင်းများ
စီးပွားရေးနှင့် စက်မှုလုပ်ငန်းများတွင် ပြောင်းလဲနေသော ဖောက်သည်များအတွက် အသုံးပြုသည့် နေရာတွင် တည်ငြိမ်စွာ အလုပ်လုပ်သည့် ဒီဇယ် ဂျင်ဆက်များအတွက် လျှပ်စစ်အမြန်နှုန်းထိန်းချုပ်စနစ်သည် အောက်ပါအကျေးဇူးများကို ပေးစေပါသည်။
- ဖောက်သည်တောင်းဆိုမှုကို ပိုမောင်းနေသော တုံ့ပြန်မှု အီလက်ထရွန်နစ် ထိန်းချုပ်ရေးဘုတ်များသည် အမြန်နှုန်း ကွဲလွဲမှုများကို မိလီစက္ကန်ဒ်အတွင်း တုံ့ပြန်ကြသည်။ ဟိုက်ဒရောလစ် ဂေါ်ဘာနာများသည် အရည်စီးဆင်းမှုနှင့် ဖလိုက်ဝေတ်၏ အချိန်ကြာမှုအပေါ် မှီခိုပါသည်။ ထို့ကြောင့် ၎င်းတို့၏ တုံ့ပြန်မှု အချိန်များသည် သဘောတရားအရ ပိုမိုကြာမောင်းပါသည်။ ဒေတာစင်တာ၊ ဆေးရုံ သို့မဟုတ် စက်မှုနေရာများတွင် မျှော်လင့်မထားသော ဘောင်ဒ်လေးများ မကြာခဏ ဖြစ်ပေါ်လေ့ရှိပါသည်။ ထိုအချိန်ကွာခြားမှုသည် ဗို့အားနှင့် မှုန်းနှုန်း အပြောင်းအလဲများတွင် တိကျစွာ တိုင်းတာနိုင်ပါသည်။
- ပိုမိုတင်းကျပ်သော အမြန်နှုန်း ထိန်းညှိမှု။ သင့်လျော်စွာ ချိန်ညှိထားသော အီလက်ထရွန်နစ် ဂေါ်ဘာနာစနစ်များသည် အမြန်နှုန်း ကွဲလွဲမှုကို အခြေအနေမှန်အတွင်း ±၁% ထက် သ significantly နည်းနည်းသာ ထိန်းသိမ်းနိုင်ပါသည်။ ဥပမါ ESD5500E အမျိုးအစားတွင် အပူချိန်အလိုက် အမြန်နှုန်း ရှေးရှေးမှုအများဆုံး ±၁% ဟု သတ်မှတ်ထားပါသည်။ ထိုသတ်မှတ်ချက်သည် အမှားအမှင် သည်းခံနိုင်မှုမဟုတ်ဘဲ ဒီဇိုင်း ပန်းတိုင်ဖြစ်ပါသည်။ မက်ကင်းနီကယ် ဂေါ်ဘာနာများသည် အချိန်ကြာလာသည်နှင့်အမျှ ပုံပေါ်လာသော ပုံပျက်မှုများကြောင့် အမြန်နှုန်း ရှေးရှေးမှုများ ပိုမိုဖြစ်ပေါ်လေ့ရှိပါသည်။
- အစိတ်အပိုင်းများကို မဖွင့်ဘဲ ထိန်းညှိနိုင်သော ထိန်းချုပ်မှု ပါရာမီတာများ။ အများအားဖြင့် အီလက်ထရွန်နစ် ဂေါဗာနာ ထိန်းချုပ်ဘုတ်များပေါ်ရှိ အပြင်ပိုင်း ပေါ့တင်သီယိုမီတာများမှ ဒရူပ် ရှိနှုန်း၊ တည်ငြိမ်မှု ထိန်းညှိမှု၊ ဂိန်းနှင့် အိုင်ဒယ် အမြန်နှုန်း ဆုံးဖြတ်ချက်များကို လွယ်ကူစွာ ခွင့်ပြုပေးပါသည်။ ဂေါ်နာရေးတာ အစုအဖွဲ့များစွာကို ပြုပြင်ထိန်းသိမ်းရာတွင် အသုံးပြုသည့် အဖွဲ့များအတွက် ဤလွတ်လပ်မှုသည် အရေးကြီးပါသည်။ တစ်မျှသော အသုံးပြုမှု ပုံစံအတွက် ချိန်ညှိမှုများကို ပြုလုပ်ရာတွင် အစိတ်အပိုင်းများ အသစ်ပေါ်လာခြင်း သို့မဟုတ် အလုပ်ရုံတွင် အချိန်ကုန်သက်သော လုပ်ဆောင်မှုများ မလိုအပ်ပါ။
- အဝေးမှ ထိန်းချုပ်မှုနှင့် ဒစ်ဂျစ်တယ် ထိန်းချုပ်မှုနှင့် ကိုက်ညီမှုရှိခြင်း။ အီလက်ထရွန်နစ် ဂေါဗာနာ စနစ်များသည် အပြင်ပိုင်းမှ အမြန်နှုန်း ကိုယ်စားပြောသည့် စိတ်ခေါ်မှုများကို လက်ခံနိုင်ပါသည်။ ထို့ကြောင့် အလိုအလျောက် ပြောင်းလဲမှု စက်များ၊ တစ်ပါတည်း လုပ်ဆောင်မှု ပေါ်လ်များနှင့် ဘောင်ဖောင်း စီမံခန့်ခွဲမှု စနစ်များနှင့် ပေါင်းစပ်အသုံးပြုနိုင်ပါသည်။ ဟိုက်ဒရောလစ် ဂေါဗာနာများတွင် ဤကဲ့သို့သော အထွက် အင်တာဖေးများ မရှိပါ။
အီဆိုခရိုနော့စ် နှင့် ဒရူပ် မုဒ် – မှန်ကန်သော ဆုံးဖြတ်ချက်ကို ရွေးချယ်ခြင်း။
ဤနေရာတွင် အများအားဖြင့် လက်တွေ့ကျသော ဂေါဗာနာ ရွေးချယ်မှုများကို ဆုံးဖြတ်ကြပါသည်။ ထို့ကြောင့် တိကျမှုရှိရှိ ဆုံးဖြတ်ရန် အရေးကြီးပါသည်။ ဒီမုဒ်နှစ်များလုံးကို အီလက်ထရွန်နစ် ဂေါဗာနာ ထိန်းချုပ်သည့် ကိရိယာများတွင် တွေ့ရှိနိုင်ပါသည်။ ဥပမါ- ESD5111 (esd 5111 နှင့် ESD5500E အမျိုးအစားများ။
အချိန်ညှိမှု မော်ဒ် သုည ဒရူပ်ကို အမျှတည်ထောင်ရန် ပန်းကန်ချက်သည် ဘယ်လောက်ပဲဖြစ်စေ လော့ဒ်အဆင့်ပေါ် မ depend ဘဲ အမြန်နှုန်း အကွဲအစေ့ကို အတိအကျ ပြန်လည်ညှိပေးပါသည်။ အီဆိုခရိုနပ်စ် မုဒ်တွင် အလုပ်လုပ်နေသော ဒီဇယ် ဂျင်နရေတာစက်သည် လော့ဒ်မရှိချိန်မှ အပြည့်အဝ လော့ဒ်အထိ ၁၅၀၀ အီပီအမ် (သို့) ၆၀ ဟာတ်ဇ် စနစ်များအတွက် ၁၈၀၀ အီပီအမ် ကို ထိန်းသိမ်းပါသည်။ ထိုကြောင့် အီဆိုခရိုနပ်စ် မုဒ်သည် ဘပ်စ်တစ်ခုတွင် အခြားဂျင်နရေတာများ မရှိဘဲ တစ်ခုတည်းသော ဂျင်နရေတာစက် အီလန်းမုဒ်ဖြင့် အလုပ်လုပ်နေသည့်အခါ အကောင်းဆုံးရွေးချယ်မှုဖြစ်ပါသည်။ ပန်းကန်ချက်သည် လော့ဒ်အပြောင်းအလဲအားလုံးကို ကိုယ်တိုင်စုပ်ယူပြီး ဖရီကွမ်စီကို တည်ငြိမ်စေပါသည်။
ဒရူပ် စနစ် အလုပ်ဖော်ပေးမှုနှုန်းနှင့် အမြန်နှုန်းကြား ဆက်စပ်မှုကို ရည်ရွယ်ချက်ရှိစွာ မိတ်ဆက်ပေးထားပါသည်။ အလုပ်ဖော်ပေးမှုနှုန်း တိုးလာလျှင် အမြန်နှုန်းသည် သတ်မှတ်ထားသော ရှုခ်မှုရှိသည့် ရှုခ်မှုနှုန်းဖြင့် လျော့ကျပါသည်။ ၁၀ မီဂါဝပ်အောက်ရှိ ဒီဇယ် မော်တော်ယာဉ်များအတွက် စံသတ်မှတ်ချက်မှာ ၃% ရှုခ်မှုဖြစ်ပြီး ၎င်းသည် ၆၀ ဟာတ်ဇ် စနစ်တွင် ၁.၈ ဟာတ်ဇ်ခန့် ပြောင်းလဲမှုကို ဖော်ပြပါသည်။ ၁၅၀၀ အလုပ်ဖော်ပေးမှုနှုန်း အခြေခံချက်တွင် ၃% ရှုခ်မှုသည် အလုပ်ဖော်ပေးမှုမရှိသည့်အခါ အင်ဂျင်သည် မိနစ်လျှင် ၁၅၄၅ အလုပ်ဖော်ပေးမှုနှုန်းဖြင့် လည်ပါသည်။ အလုပ်ဖော်ပေးမှုနှုန်း အပြည့်အဝရှိသည့်အခါတွင် မိနစ်လျှင် ၁၅၀၀ အလုပ်ဖော်ပေးမှုနှုန်းဖြင့် လည်ပါသည်။ ထိုသို့သော အခြေအနေကို အားနည်းချက်အဖြစ် ထင်မြင်မိနိုင်သော်လည်း ပေါင်းစပ်ထားသည့် မော်တော်ယာဉ်များကို အသုံးပြုသည့်အခါတွင် အရေးကြီးပါသည်။ မော်တော်ယာဉ်နှစ်လုံးသည် အဖော်ပေးမှုဘုတ်တွင် တူညီသည့် အဖော်ပေးမှုကို မှီခိုပြီး အသုံးပြုနေပါက အသုံးပြုမှုနှုန်း တူညီသည့် အခြေအနေတွင် အလုပ်ဖော်ပေးမှုကို အပိုင်စုံအဖြစ် အားကောင်းစွာ မှီခိုနေပါသည်။ ရှုခ်မှု အခြေအနေသည် အလုပ်ဖော်ပေးမှုကို အသုံးပြုသည့် အင်ဂျင်များ၏ အလုပ်ဖော်ပေးမှု အပိုင်စုံအတွင် အချိုးကျစွာ ဖြန့်ဖြူးပေးနိုင်ပါသည်။ ထိုသို့သော အခြေအနေသည် တည်ငြိမ်ပြီး ထိန်းချုပ်နိုင်ပါသည်။
လက်တွေ့အသုံးပြုမှု စည်းမျဉ်းမှာ တစ်လုံးတည်းသော အသုံးပြုမှုနှင့် ကွာရှင်းနေသည့် အသုံးပြုမှုအတွက် အသုံးပြုသည့် အခြေအနေတွင် အသုံးပြုမှုနှုန်း တူညီသည့် အခြေအနေဖြစ်ပါသည်။ ပေါင်းစပ်အသုံးပြုမှုအတွက် အသုံးပြုသည့် အခြေအနေတွင် အသုံးပြုသည့် အင်ဂျင်များအားလုံးတွင် ရှုခ်မှု အခြေအနေကို အသုံးပြုရပါမည်။ အသုံးမြင့် အခြေအနေများတွင် ၃% မှ ၅% အထိ ရှုခ်မှုကို အသုံးပြုပါသည်။
စက်မှုလုပ်ငန်းများအတွက် မော်တော်ယာဉ်များနှင့် လှုပ်ရှားနေသည့် စွမ်းအင်ထောက်ပံ့မှု စခန်းများ — အသုံးပြုမှုအတွက် အသုံးပြုသည့် အသုံးပြုမှု အခြေအနေများ ကွဲပါသည်။
အသုံးပြုမည့်ပတ်ဝန်းကျင်သည် ဘယ်လောက်ထိ ဂေါ်စ်နာ၏ အရည်အသွေးများကို အရေးကြီးသည်ဟု သတ်မှတ်ပေးပါသည်။ အမြဲတမ်းသုံး စက်မှုလုပ်ငန်းများတွင် အသုံးပြုသည့် စက်မှုတည်နေရာများ (ဒေတာစင်တာများ၊ ထုတ်လုပ်ရေးစက်ရုံများ သို့မဟုတ် တယ်လီကွမ်းဆက်သွယ်ရေးနေရာများ) တွင် အဓိကအာရုံစိုက်ရမည့်အချက်များမှာ အမြန်နှုန်းတည်ငြိမ်မှု၊ တစ်ပါတ်တွင် အလုပ်လုပ်သည့်အခါ တူညီစွာ ဖိအားခွဲဝေမှုနှင့် အချိန်ကြာမှုအတွင်း ပုံမှန်အတိုင်း အတိအကျဖော်ပေးနိုင်မှုဖြစ်သည်။ အီလက်ထရွနစ် ဂေါ်စ်နာစနစ်များသည် အဆိုပါအချက်သုံးခုလုံးကို ဖြေရှင်းပေးနိုင်ပါသည်။
လှုပ်ရှားနေသည့် ပါဝါစတေရှင်များသည် အပိုများသော အကြောင်းရင်းများကို ထည့်သွင်းစဉ်းစားရပါသည်။ သယ်ယူပို့ဆောင်ရေးနှင့် မျော့နေသည့် မြေများမှ လှုပ်ရှားမှုများသည် စက်မှုအစိတ်အပိုင်းများနှင့် အီလက်ထရွနစ်အစိတ်အပိုင်းများကို ဖိအားပေးပါသည်။ အီလက်ထရွနစ် ဂေါ်စ်နာစနစ်များသည် အီလက်ထရွနစ် ထိန်းချုပ်ပဌာန်များဖြင့် ပုံစံထုတ်ထားသည့်အတွက် ရှုပ်ထွေးသည့် ဟိုက်ဒရောလစ် ဂေါ်စ်နာများထက် လှုပ်ရှားမှုများကို ပိုမိုလျော့နည်းစွာ ခံနိုင်ရည်ရှိပါသည်။ လှုပ်ရှားနေသည့် နေရာများတွင် အသုံးပြုသည့် အင်ဓနအရည်အသွေးများသည် လည်ပတ်မှုကို ထိရွေးစေပါသည်။ ထို့ကြောင့် အသုံးပြုသည့် အချိန်တွင် အမြန်နှုန်းနှင့် ဗို့အားကို တည်ငြိမ်စေရန် အတိအကျဖော်ပေးသည့် ထိန်းချုပ်မှုစနစ်များကို အသုံးပြုရန် အရေးကြီးပါသည်။
ပေါ်ပူလေ့စ် အီလက်ထရွနစ်မှ ဂေါ်စ်နာထုတ်ကုန်များ
ဒီဇယ် ဂင်နာရေတ်စက်များအတွက် လျှပ်စစ် အုပ်ချုပ်မှု ထိန်းချုပ်စက်များ ဝယ်ယူရန် လုပ်ဖော်ကိုင်ဖက်များအတွက် Populace Electronic (KYGEN Power) သည် အသုံးဝင်သော ရွေးချယ်စရာများကို ပေးဆောင်ပါသည်။

- အ S6700H ဂေါ်ဘာနာ အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဒီဇယ်အင်ဂျင်မော်တော်ယာဉ် အမြန်နှုန်းထိန်းညှိရေးယူနစ် ဒီဇယ် အင်ဂျင် ဂင်နာရေတ်စက်များအတွက် လျှပ်စစ် အမြန်နှုန်း ထိန်းချုပ်မှုကို ပေးဆောင်ပါသည်။ တစ်ခုတည်းသုံးခြင်းနှင့် တွဲဖက်သုံးခြင်း အခြေအနေများအတွက် အမြန်နှုန်း အုပ်ချုပ်မှု အားကောင်းမှု၊ တည်ငြိမ်မှုနှင့် အမြန်နှုန်း ကျဆင်းမှု ပါရာမီတာများကို ညှိနိုင်ပါသည်။
- အ ESD5500E အမြန်နှုန်းထိန်းညှိရေးကိရိယာ ဂျင်နရေတာအမြန်နှုန်းထိန်းညှိရေးယူနစ် အသုံးများသော လျှပ်စစ် အုပ်ချုပ်မှု ထိန်းချုပ်စက် ယူနစ်ဖြစ်ပြီး အမြန်နှုန်း တူညီမှု အများအပြားနှင့် အမြန်နှုန်း ကျဆင်းမှု အများအပြား စနစ်များကို ပံ့ပိုးပေးပါသည်။ အမြန်နှုန်း အကွာအဝေးသည် ၁K–၇.၅K Hz ဖြစ်ပြီး အပူခါးမှု အများဆုံး ပြောင်းလဲမှုသည် ±၁% ဖြစ်ပါသည်။ ESD5111 အမျိုးအစားသည် အရွယ်အစား သေးငယ်သော အသုံးပုံအတွက် လုပ်ဆောင်နိုင်သော လုပ်ဆောင်ချက်များကို ပေးဆောင်ပါသည်။
- အက်ကျူးအေးတာသည် အားနည်းသော အစိတ်အပိုင်းဖြစ်သည့် အသုံးပုံများအတွက် POPULACE အပြင်ဘက် အက်ကျူးအေးတာ (ADC120/ADC175/ADC225) အဓိက လျှပ်စစ် အုပ်ချုပ်မှု ထိန်းချုပ်စက်များနှင့် သ совместимဖြစ်သော ၁၂V နှင့် ၂၄V အမျိုးအစားများကို ပေးဆောင်ပါသည်။
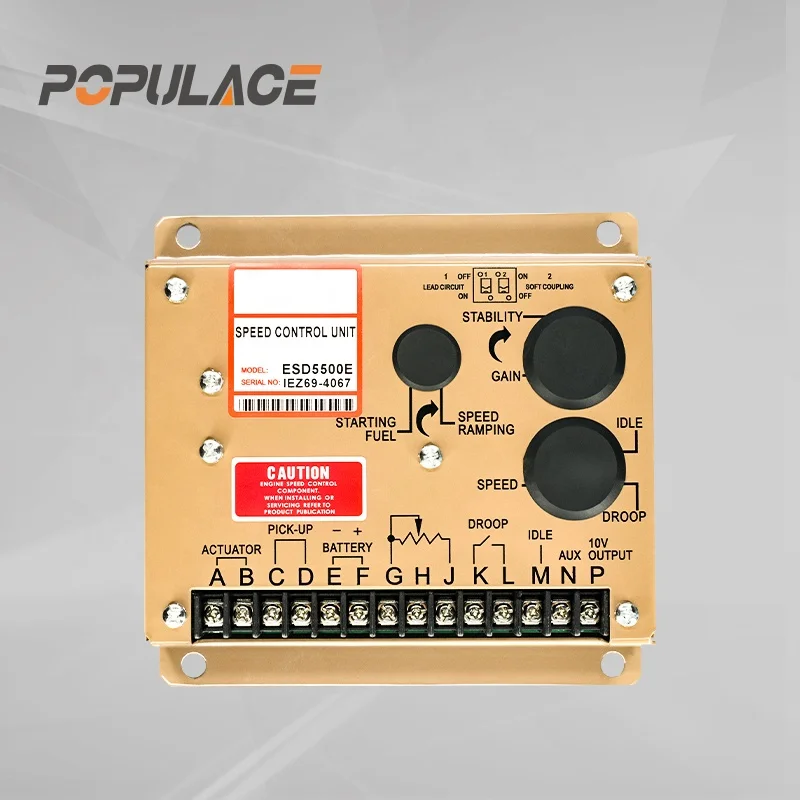
ထုတ်ကုန်များကို Alibaba တွင် အမြဲတမ်းဝယ်ယူမှုနှင့် ဖ distribution လုပ်ဖော်ကိုင်ဖက်များအတွက် ဝယ်ယူမှုအတွက် ရရှိနိုင်ပါသည်။ populaces.en.alibaba.com ၊ အမှာယူမှုအတိအကျပြုလုပ်မှုမှီအောက်တွင် နည်းပညာအရ ကိုက်ညီမှုဆိုင်ရာ အကူအညီများကို ပေးဆောင်ပါသည်။
အမြန်နှုန်းထိန်းညှိရေးစနစ် ညှိနှိုင်းခြင်း — နည်းပညာအရ ဝယ်ယူသူများ သိထားရန် အရေးကြီးသောအချက်များ
အီလက်ထရွန်နစ် အမြန်နှုန်းထိန်းညှိရေးစနစ်များကို တပ်ဆင်ပြီးနောက် သို့မဟုတ် အင်ဂျင် သို့မဟုတ် ဘောင်ဖောင်းအခြေအနေများ အလွန်အများကြီး ပြောင်းလဲသည့်အခါတိုင်း ညှိနှိုင်းရန် လိုအပ်ပါသည်။ ပုံမှန်ညှိနှိုင်းမှုအစဥ်များတွင် အောက်ပါတို့ ပါဝင်ပါသည်။
- အမြန်နှုန်းသတ်မှတ်ချက် (အမြန်နှုန်းမြင့်မှု ပေါ်တင်တီယိုမီတာ) — ဘောင်ဖောင်းမရှိသည့်အခါ အမြန်နှုန်းသတ်မှတ်ချက်ကို ပန်းတိုင် RPM သို့ ညှိပေးပါ။ ၅၀ Hz အသုံးပြုမှုများအတွက် ၁၅၀၀ RPM၊ ၆၀ Hz အသုံးပြုမှုများအတွက် ၁၈၀၀ RPM ဖြစ်ပါသည်။
- အမြန်နှုန်းတည်ငြိမ်မှု ညှိနှိုင်းခြင်း — ဘောင်ဖောင်းအဆင့်များကို တဖြည်းဖြည်းချင်း တိုးမှုပေးပြီး အမြန်နှုန်းပြန်လည်ရရှိမှုကို စောင်းကြည့်ပါ။ အကယ်၍ အင်ဂျင်သည် အမြန်နှုန်းသတ်မှတ်ချက်အနီးတွင် အချိန်ပိုင်းအလွန်အများကြီး တုန်ခါနေပါက (အမြန်နှုန်းသတ်မှတ်ချက်အနီးတွင် အမြန်နှုန်းပြောင်းလဲနေခြင်း) အမြန်နှုန်းမြင့်မှုကို လျှော့ချခြင်း သို့မဟုတ် အမြန်နှုန်းတည်ငြိမ်မှုကို တိုးမှုပေးခြင်းဖြင့် ညှိပေးပါ။ အကယ်၍ အမြန်နှုန်းပြန်လည်ရရှိမှုသည် နှေးကွေးပါက အမြန်နှုန်းမြင့်မှုကို တိုးမှုပေးပါ။ သို့သော် အမြန်နှုန်းတုန်ခါမှုများ မဖြစ်စေရန် အမြန်နှုန်းမြင့်မှုကို သတ်မှတ်ထားသော အတိုင်းအတာအတွင်း ထိန်းသိမ်းပါ။
- အမြန်နှုန်းကျဆင်းမှု ညှိနှိုင်းခြင်း — အတူတက်လုပ်ဆောင်ရန်အတွက် ဘတ်စ်ပေါ်ရှိ အခြားယူနစ်များနှင့် ကိုက်ညီစေရန် ဒရူပ်ရှိသည့် ရှိနှုန်းကို သတ်မှတ်ပါ။ အများစုသော အီလက်ထရွန်နစ် ဂေါဗာနာ ထိန်းချုပ်မှုပိုင်းဆော့ဖ်ဝဲများတွင် ဒရူပ်အတွက် သီးသန့် ပေါ့တင်သီယိုမီတာ ပါဝင်ပါသည်။ ညှိပေးပြီးနောက် အတူတက်လုပ်ဆောင်သည့် ယူနစ်များပေါ်တွင် ဘာရ်ဖ်လော့ဒ် ဖြန့်ဖြူးမှုသည် အချိုးကျစေကြောင်း အတည်ပြုပါ။
- အနေအထား အမြန်နှုန်း (အကောင်အထည်ဖော်နိုင်ပါက)။ အများစုသော အီလက်ထရွန်နစ် ဂေါဗာနာ ထိန်းချုပ်မှုပိုင်းဆော့ဖ်ဝဲများတွင် အင်ဂျင် ပူအောင်လုပ်ရန်အတွက် သီးသန့် အနေအထား အမြန်နှုန်း ဆုံးဖြတ်ချက် ပါဝင်ပါသည်။ အလိုအလျောက် စတာတ် အစီအစဉ်များကို ဖွင့်မည့်အခါ ထိုဆုံးဖြတ်ချက်သည် ထုတ်လုပ်သူမှ သတ်မှတ်ထားသည့် အတွင်းပိုင်းတွင် ရှိကြောင်း အတည်ပြုပါ။
အမြဲတမ်း တည်ငြိမ်မှု ညှိမှုများကို အကြိမ်ပေါင်းများစွာ လုပ်ဆောင်ပြီးနောက် အင်ဂျင်သည် တည်ငြိမ်မှုမရှိသည့်အခါ ပုံမှန်အားဖြင့် အက်တ်ကျူးယောင် လင်က်ခ်မှုတွင် ပြဿနာရှိခြင်းဖြစ်ပါသည်။ ထိန်းချုပ်ပေါ်ဒ် ပါရာမီတာများသို့ ပြန်သွားမည့်အခါ လွတ်လပ်စွာ ရှုပ်ထွေးမှုမရှိခြင်း၊ မှန်ကန်သည့် ခရီးလာခြင်းအကွာအဝေး ရှိခြင်းနှင့် မည်သည့် အတားအဆီးများ မရှိခြင်းတို့ကို စစ်ဆေးပါ။ အက်တ်ကျူးယောင်တွင် မက်ကာနိုကယ် အတားအဆီးဖြစ်ခြင်းသည် ဂေါဗာနာ ဂိန်း ဆုံးဖြတ်ချက်များ မှန်ကန်မှုမရှိခြင်းထက် ဟန်တ်တင်ခြင်း၏ အဖြစ်များသည့် အဓိက အကြောင်းရင်းဖြစ်ပါသည်။
အကျဉ်းချုပ်
တစ်ခု အီလက်ထရွန်နစ် ဂျော်ဝန်နာစနစ် ဒီဇယ် ဂင်စက်အသုံးပြုမှုများအတွက် တိကျစွာတိုင်းတာနိုင်သော အကျိုးကျေးဇူးများကို ပေးစေသည်။ ဥပမါ- လေးခုဖြစ်သော ဘော်ဒီဖြင့် အလေးချိန်တွင် မြန်ဆန်သော တုံ့ပြန်မှု၊ အမြဲတမ်းအလေးချိန်အတွင်း ပိုမိုတင်းကျပ်သော အမြန်နှုန်းထိန်းညှိမှု၊ ယန္တရားများကို မှုန်းမှုန်းမှုမရှိဘဲ ပြောင်းလဲနိုင်ခြင်းနှင့် ဒူပ်မိုးဒ် ပုံစံဖွဲ့စည်းမှုများဖြင့် တစ်ပါတည်း လုပ်ဆောင်နိုင်ခြင်း။ အင်ဂျင်နီယာများအနက် အဝယ်အရေးအတွက် စီမံကိန်းရေးဆွဲသူများသည် အိုင်ဆိုခ်ရွန်နော့စ်နှင့် ဒူပ်မိုးဒ် ရွေးချယ်မှုများကို နားလည်ပြီး အက်ကျူးအေးတာကို သီးခြားစီမံခန့်ခွဲမှုအဖွဲ့အစည်းအဖြစ် မှုန်းမှုန်းမှုမရှိဘဲ အသုံးပြုနိုင်ခြင်းကို နားလည်ခြင်းဖြင့် တပ်ဆင်ပြီးနောက် ရှာဖွေရန် ခက်ခဲသော အသုံးမျှော်မှုအမှားများကို ရှောင်ရှားနိုင်သည်။
အီလက်ထရွန်နစ် ဂေါဗာနာ ထိန်းချုပ်မှုကိရိယာများနှင့် ကိုက်ညီသော အက်ကျူးအေးတာများကို အမြဲတမ်း ဝယ်ယူရေး သို့မဟုတ် ဖြန့်ဖြူးရေးအတွက် ပေါ်ပူလေး အီလက်ထရွန်နစ်အဖွဲ့နှင့် ဆက်သွယ်ပါ။ kygenpower.com သို့မဟုတ် Alibaba မှတဆင့် သင့်အင်ဂျင်မော်ဒယ်နှင့် အသုံးပြုမှုလိုအပ်ချက်များနှင့် ကိုက်ညီမှုရှိမရှိ အတည်ပြုရန်။






