
 EN
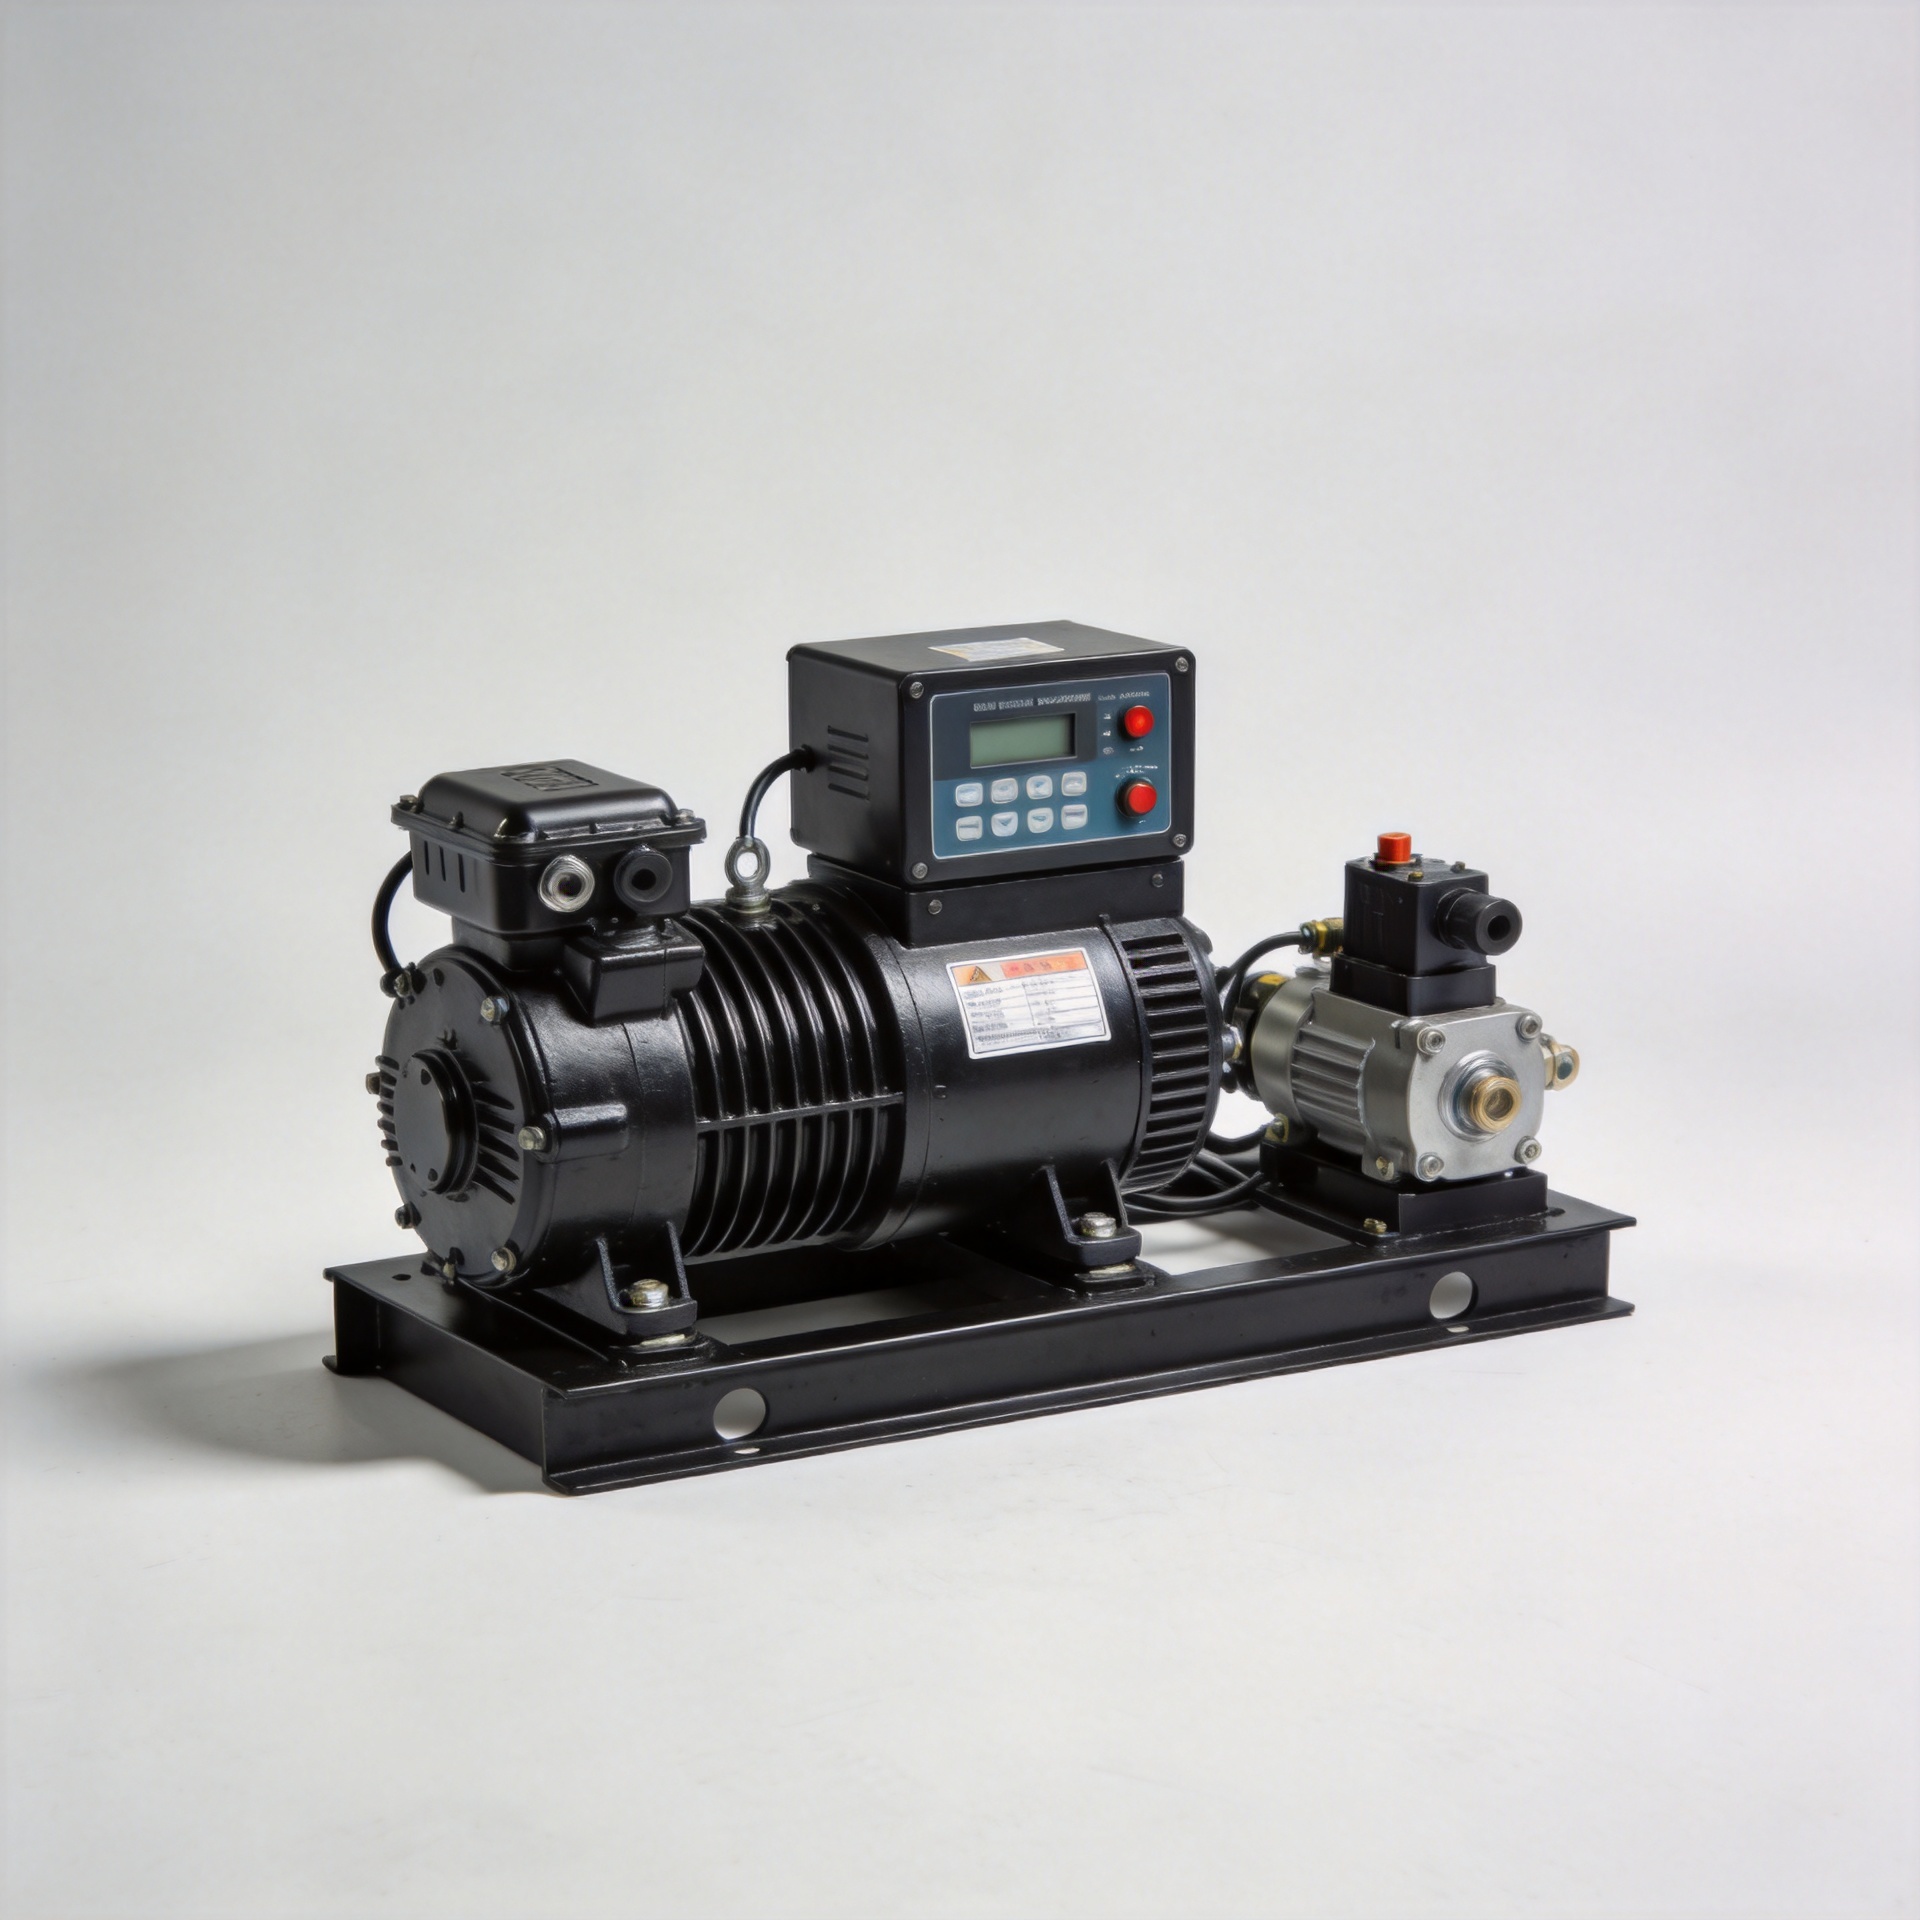
Sistema de Control del Regulador de Velocidad: Visión General de Componentes
Trabajar con generadores diésel durante el tiempo suficiente revela un patrón claro: la selección del regulador no se trata de elegir la marca más reconocida, sino de adaptar la lógica de control, el rango de detección y la respuesta del actuador a la variante específica del motor y al entorno operativo. Comprender esa distinción es donde comienza una comprensión técnica del sistema de control de regulador de velocidad comienza.
Esta descripción general abarca los componentes de hardware que constituyen un sistema de control de regulador de velocidad para generadores diésel, los modos de funcionamiento que rigen las configuraciones de unidad única y en paralelo, y los pasos de calibración que los equipos técnicos de adquisición deben verificar antes de la puesta en servicio.
¿Qué es un sistema de control de regulador de velocidad?
Un sistema de control de regulador de velocidad regula las revoluciones por minuto (RPM) del motor diesel midiendo continuamente la velocidad de rotación y ajustando la inyección de combustible para mantener un valor objetivo. En aplicaciones de generación eléctrica, mantener una velocidad estable se traduce directamente en una frecuencia estable de salida de corriente alterna (CA), normalmente 50 Hz o 60 Hz según el mercado. Incluso una desviación de tan solo unas pocas RPM bajo condiciones variables de carga puede provocar una deriva de frecuencia que desconecte equipos sensibles.
El sistema funciona como un controlador de retroalimentación en bucle cerrado. La velocidad se mide, se compara con un valor de referencia y la diferencia —la señal de error— impulsa una salida correctiva hacia el actuador de control de combustible. Los controladores electrónicos de regulador ejecutan este bucle de forma digital; los reguladores mecánicos emplean contrapesos centrífugos y conexiones con muelles para lograr el mismo resultado mediante un mecanismo puramente físico.
Componentes fundamentales de un sistema de control de regulador de velocidad
Elemento sensor de velocidad
El sensor de velocidad convierte la velocidad de rotación del motor en una señal eléctrica que la unidad de control puede procesar. Los sensores de captación magnética son el tipo más común para generadores diésel: a medida que los dientes del engranaje del volante pasan por la punta del sensor, este genera un voltaje de corriente alterna pulsado. La unidad de control cuenta la frecuencia de los pulsos para calcular las RPM en tiempo real.
La ubicación del sensor es importante en la práctica. En la mayoría de las instalaciones, el sensor de captación magnética se coloca en el extremo libre del motor, apuntando al engranaje anular o a un engranaje de velocidad dedicado. Si su aplicación opera a temperaturas ambientales variables o bajo alta vibración, verifique la temperatura de funcionamiento nominal del sensor y la especificación de la distancia de montaje — la calificación del catálogo no indicará automáticamente esas variables.
Unidad de control electrónico
La unidad de control electrónico es el centro de procesamiento del sistema de control de regulador de velocidad recibe la señal de velocidad, ejecuta el algoritmo de control PID (proporcional-integral-derivativo) y genera una señal de salida para accionar el actuador. Los parámetros de ganancia —ganancia proporcional, tiempo integral y tiempo derivativo— se ajustan durante la puesta en servicio para adaptarse a la inercia del motor y a las características de la carga.
Controladores electrónicos como el Controlador de velocidad S6700H para gobernador de generador diesel y la Unidad de control de velocidad ESD5500E para regulador de velocidad ofrecen ajustes de caída variables y selección de modo isócrono, lo que los hace adecuados tanto para grupos electrógenos independientes como para configuraciones en paralelo. Marcas como Woodward y Barber Colman establecieron muchas de las convenciones de interfaz que aún siguen los controladores electrónicos modernos: la barber colman electronic governor línea en particular definió diseños de conectores y estándares de señales de control que siguen siendo ampliamente utilizados. Las unidades compatibles con el mercado secundario y los aftermarket speed governor reemplazos ahora cubren la mayoría de estos tipos de interfaz, otorgando a los equipos de adquisición mayor flexibilidad en la obtención de componentes sin comprometer el rendimiento del bucle de control.

Actuación
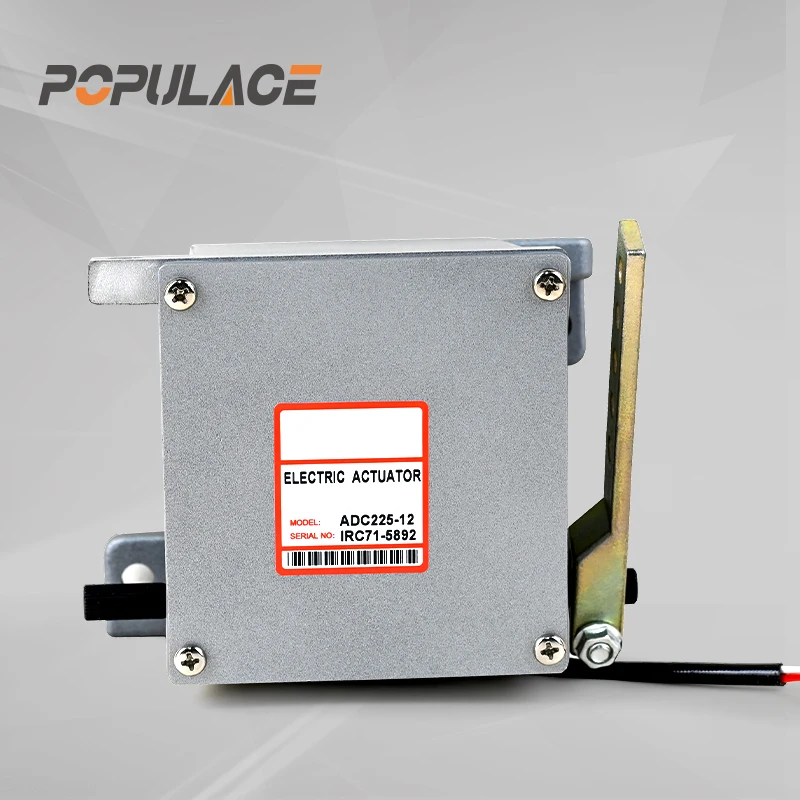
El accionador convierte la señal eléctrica de salida del controlador en un desplazamiento físico del cremallera de combustible en la bomba de inyección. En las aplicaciones con generadores diésel se utilizan dos tipos principales: accionadores proporcionales y accionadores de encendido-apagado. Los accionadores proporcionales ofrecen una salida continua y de posición variable, proporcional a la señal de control; este es el tipo preferido para un control isócrono preciso. Los de encendido-apagado son mecánicamente más sencillos y se emplean en aplicaciones menos exigentes.
La compatibilidad del accionador suele subestimarse durante el proceso de adquisición. Al principio del ciclo de selección, los compradores suelen centrarse en la tensión de alimentación y la resistencia de la bobina. Tras una instalación fallida, la atención se desplaza a las dimensiones de la interfaz del eje, la disposición de los pines del conector y la coincidencia de la curva de respuesta: factores de compatibilidad que la hoja de especificaciones no revela de forma independiente. El Actuador Externo POPULACE ADC120/ADC175/ADC225 el rango abarca opciones de alimentación de 12 V y 24 V con múltiples calificaciones de par, lo que resuelve la variabilidad de instalación común en flotas de generadores diésel.
Reguladores mecánicos frente a electrónicos
Los reguladores mecánicos emplean contrapesos centrífugos que giran junto con el eje del motor. Al aumentar la velocidad, los contrapesos se desplazan hacia afuera contra un resorte, reubicando físicamente una conexión de control de combustible. No requieren energía eléctrica y son inherentemente autónomos, una ventaja real en entornos donde la fiabilidad del sistema eléctrico es una preocupación. La contrapartida es un rango de ajuste limitado, la ausencia de capacidad para establecer la velocidad de forma remota y una respuesta transitoria más lenta comparada con las alternativas electrónicas.
Los reguladores electrónicos ejecutan la misma función de control en firmware, sustituyendo la conexión mecánica por etapas de sensor, controlador y actuador. El resultado es una regulación más precisa de la velocidad, una recuperación transitoria más rápida y parámetros ajustables que pueden calibrarse in situ. Los controladores digitales diseñados para la misma interfaz que los sistemas antiguos de Woodward o str governor generator permiten su sustitución directa sin necesidad de modificar los componentes mecánicos del motor.
Para generadores industriales superiores a 100 kW, los reguladores electrónicos constituyen actualmente la configuración estándar. Los reguladores mecánicos siguen en servicio en unidades antiguas y en algunos motores primarios más pequeños, donde la simplicidad operativa prevalece sobre las ventajas de precisión del control electrónico.
Modo isócrono frente a modo con caída: funcionamiento individual y en paralelo
El modo de funcionamiento del regulador es uno de los parámetros más decisivos en un sistema con múltiples generadores. Un error en su configuración provoca inestabilidad, que con frecuencia se diagnostica erróneamente como una falla de hardware.
Modo isócrono mantiene una velocidad constante del motor independientemente de la carga. El regulador corrige continuamente para mantener exactamente el punto de consigna de velocidad, sin error de velocidad en estado estacionario. Este es el modo adecuado para un único generador que alimenta una carga aislada o para una máquina de referencia designada en un sistema insular con generadores en paralelo.
Modo de caída (también denominado control de velocidad proporcional) permite que la velocidad del motor disminuya ligeramente al aumentar la carga. La relación es lineal: un ajuste de caída del 5 % significa que la velocidad desciende un 5 % desde la velocidad en vacío hasta la velocidad nominal a plena carga. Cuando dos o más generadores operan en paralelo, el modo de caída permite que cada máquina comparta la carga en proporción a su curva de caída, sin oscilaciones ni corrientes circulantes entre las unidades. Hacer funcionar dos generadores en paralelo en modo isócrono hace que compitan por el control de la velocidad, provocando inestabilidad del sistema.
La regla práctica de funcionamiento: isócrona para operación individual en modo isla; con caída (droop) para operación en paralelo o conexión a la red. La mayoría de las unidades electrónicas de control, incluidas las S6700H y ESD5500E, ofrecen ambos modos con conmutación seleccionable en campo.
Requisitos de generadores industriales frente a estaciones móviles de energía
Los generadores industriales en instalaciones fijas —centros de datos, hospitales, instalaciones manufactureras— operan bajo perfiles de carga relativamente predecibles y condiciones ambientales estables. El ajuste de los parámetros del regulador para estas aplicaciones suele priorizar la estabilidad de frecuencia por encima de la velocidad de respuesta transitoria.
Las estaciones móviles de energía presentan un conjunto distinto de restricciones. Los cambios de carga son bruscos y menos predecibles. Los rangos de temperatura ambiente son más amplios. Los niveles de vibración son mayores. Los sistemas de regulación en los grupos electrógenos móviles generalmente requieren una respuesta más rápida del actuador, ajustes de ganancia proporcional más altos y soportes de sensores más robustos. La tolerancia de tensión de alimentación también es mayor en las configuraciones móviles, donde la tensión del sistema de baterías fluctúa bajo cargas de arranque.
Calibración y ajuste: una visión práctica
La calibración del regulador comienza con la verificación de la referencia de velocidad: la frecuencia objetivo en vacío y el porcentaje de caída, si procede. Para un sistema de 50 Hz que funciona a 1500 rpm en un alternador de 4 polos, el punto de consigna de velocidad en vacío se establece ligeramente por encima de 1500 rpm para compensar la caída a carga nominal.
Los pasos clave para el ajuste incluyen: configurar el potenciómetro de regulación de velocidad para establecer las RPM base, ajustar la ganancia para eliminar las oscilaciones sin sobreamortiguar la recuperación transitoria y verificar la estabilidad en vacío, al 50 % de carga y a carga completa. Si el motor oscila —es decir, su velocidad varía periódicamente sin estabilizarse—, la ganancia proporcional es demasiado alta; debe reducirse en incrementos medidos y volverse a probar. Si los cambios de carga provocan caídas importantes de frecuencia con una recuperación lenta, generalmente ayuda aumentar la ganancia integral.
Los registros de calibración deben documentar los valores finales de los potenciómetros y los resultados de las pruebas bajo carga. Para los equipos técnicos de adquisiciones que evalúan un sistema de control de regulador de velocidad reemplazo, confirmar que el rango de ajuste de la unidad de reemplazo abarca los valores originales de calibración evita una fase de puesta en servicio que podría haberse resuelto ya en la etapa de especificación.
Para consultas mayoristas y de aprovisionamiento sobre unidades de control de reguladores de velocidad y componentes de actuador, contacte a Populace Electronic Co., Ltd. en kygenpower.com o comuníquese con el equipo técnico en [email protected].






