
 EN
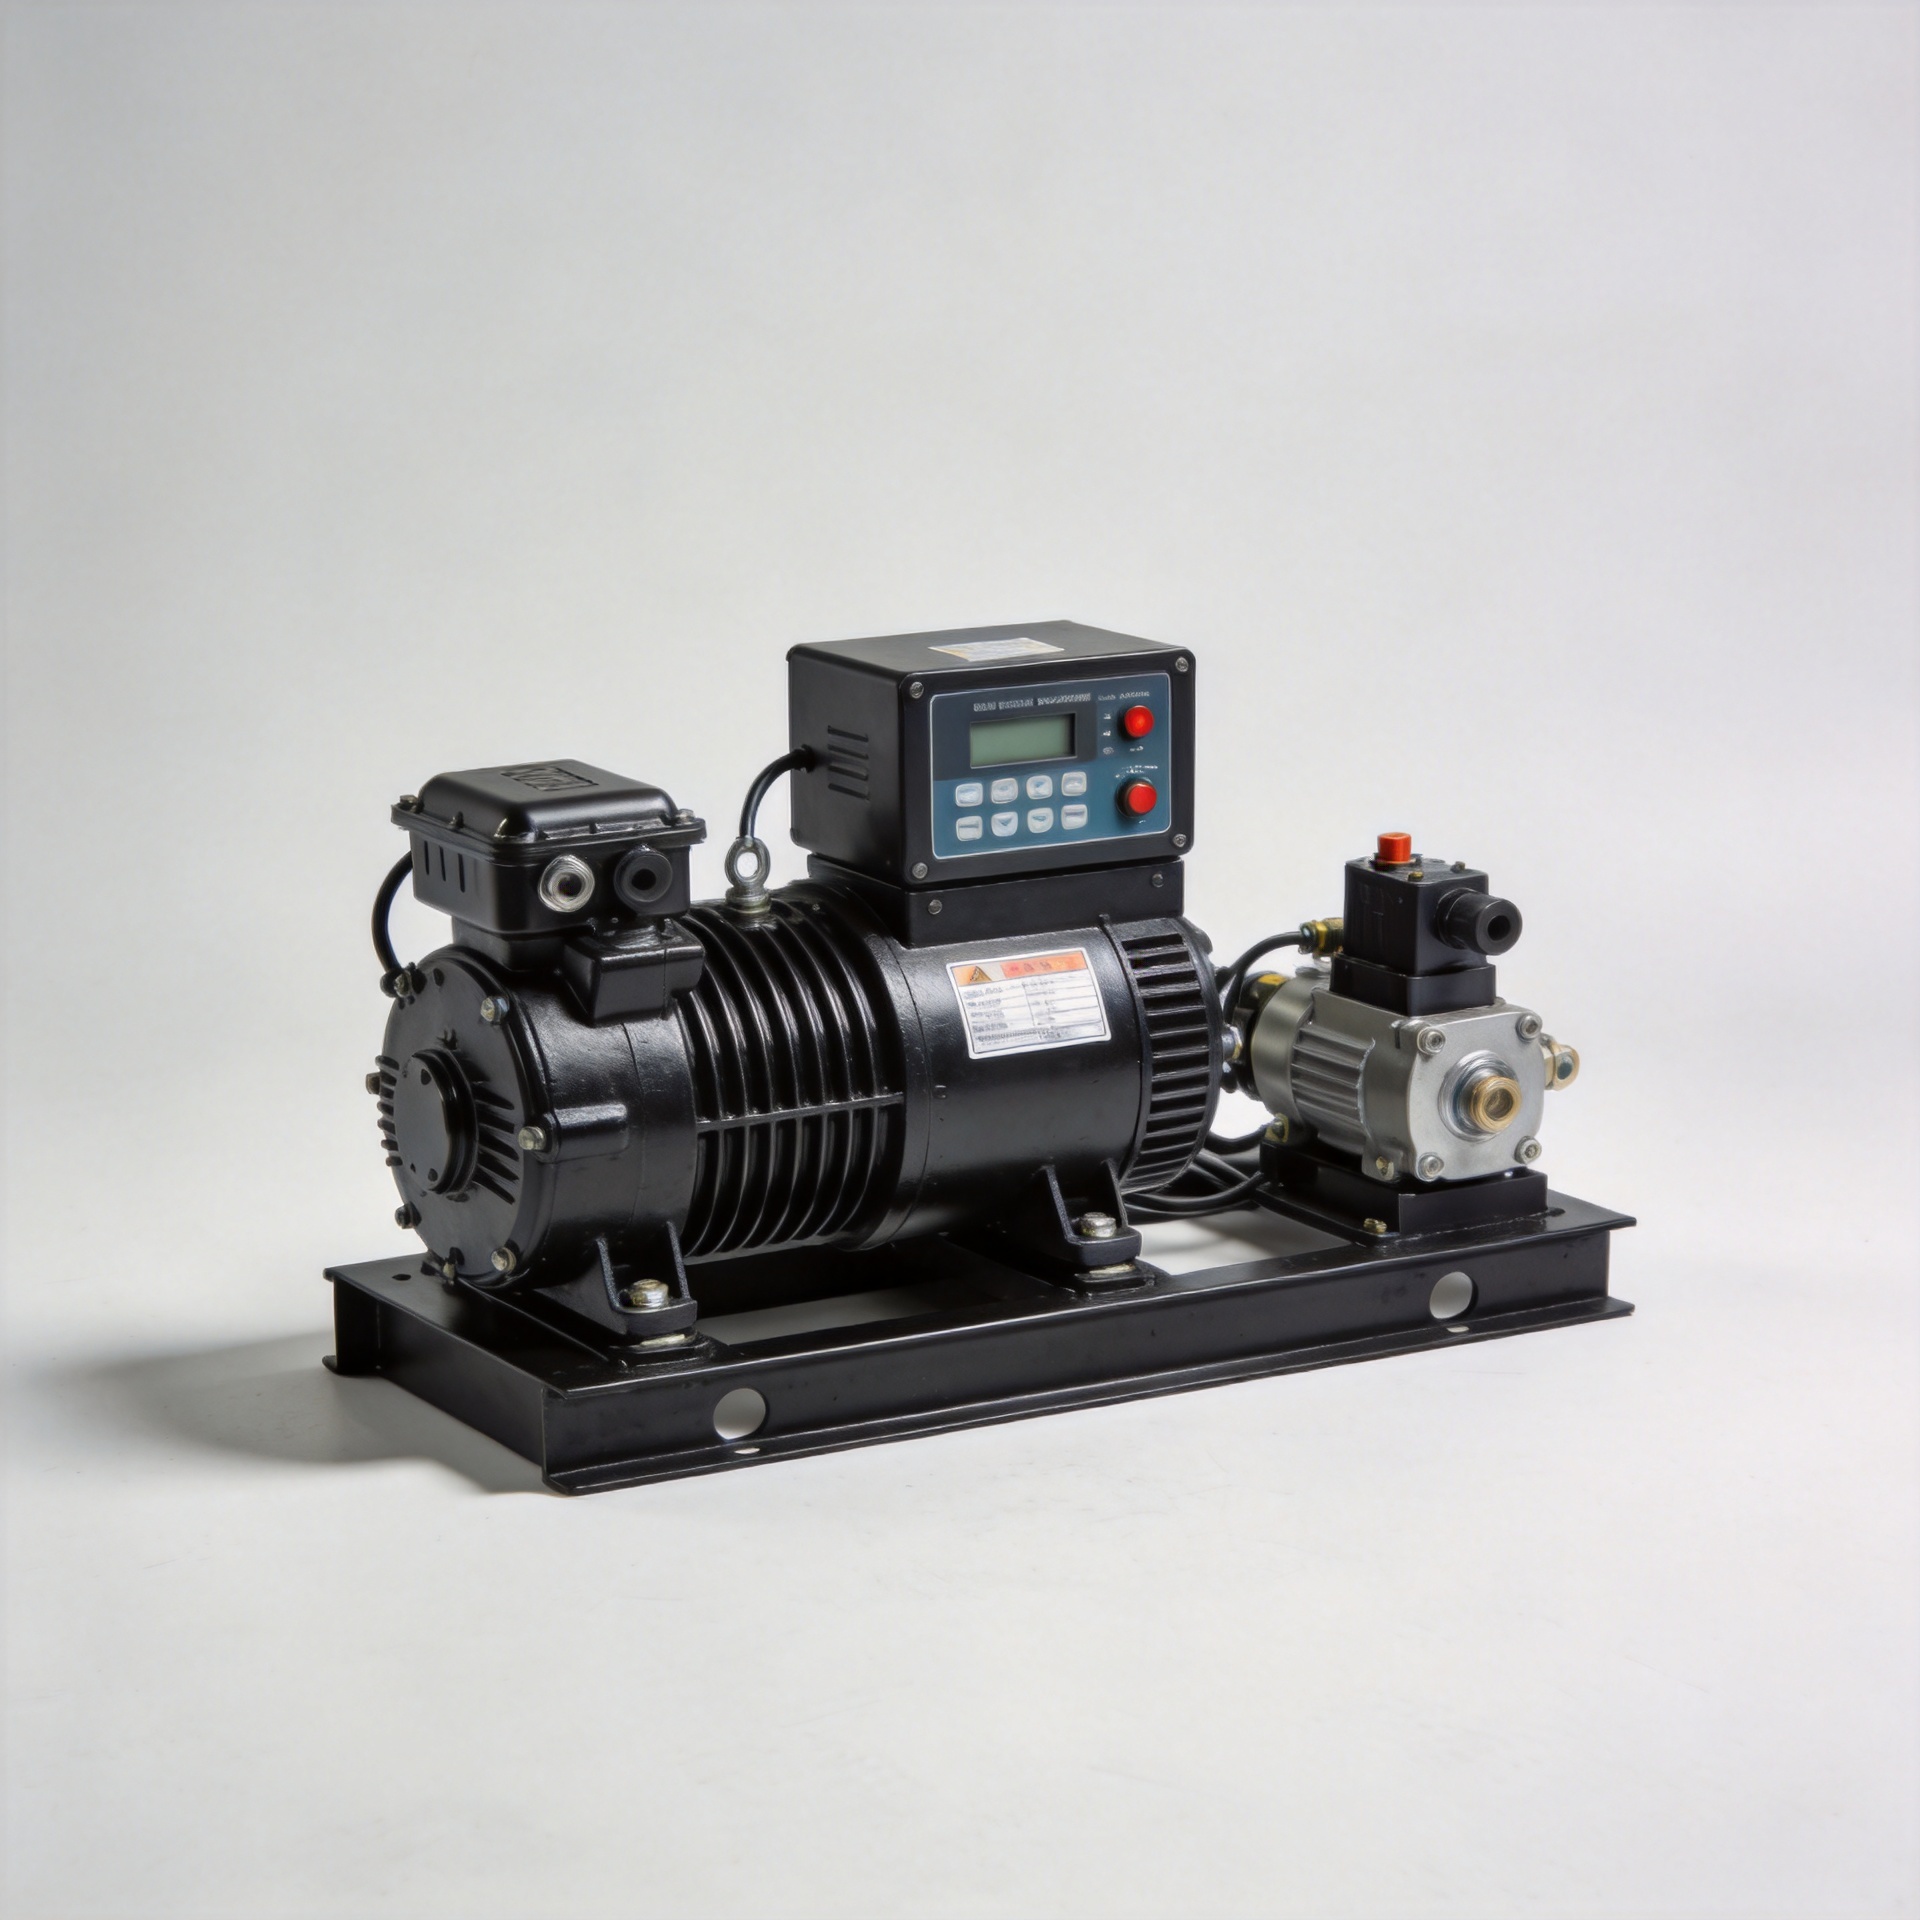
سیستم کنترل فرماندهندهٔ سرعت ژنراتور: مروری بر اجزا
اگر مدتی با ژنراتورهای دیزل کار کردهباشید، الگویی آشکار میشود: انتخاب گاورنور تنها به معنای انتخاب شناختهشدهترین برند نیست. بلکه این امر دربارۀ تطبیق منطق کنترلی، محدودۀ حسکردن و پاسخ عملگر با نوع خاص موتور و محیط کارکرد آن است. درک این تفاوت، نقطهای است که درک فنی از سیستم کنترل گاورنور سرعت آغاز میشود.
این مرور، اجزای سختافزاری تشکیلدهندۀ سیستم کنترل گاورنور سرعت ژنراتورهای دیزل، حالتهای کارکردی که بر پیکربندیهای تکواحدی و موازی حاکماند، و مراحل کالیبراسیونی را پوشش میدهد که تیمهای تأمین فنی باید پیش از راهاندازی تأیید کنند.
سیستم کنترل گاورنور سرعت چیست؟
سیستم کنترلکنندهٔ محدودکنندهٔ سرعت، دور موتور دیزل را با اندازهگیری مداوم سرعت چرخش و تنظیم تحویل سوخت برای حفظ یک مقدار هدف تعیینشده تنظیم میکند. در کاربردهای نیروگاهی، حفظ سرعت پایدار بهطور مستقیم منجر به فرکانس خروجی پایدار جریان متناوب میشود — معمولاً ۵۰ هرتز یا ۶۰ هرتز بسته به بازار مورد نظر. حتی انحراف چند دور در دقیقه تحت شرایط تغییر بار میتواند باعث افت فرکانس شده و تجهیزات حساس را قطع کند.
این سیستم بهعنوان یک کنترلکنندهٔ حلقهبسته با بازخورد عمل میکند. سرعت اندازهگیری شده، با یک مقدار مرجع مقایسه میشود و تفاوت آنها — سیگنال خطای حاصل — خروجی اصلاحی را به عملگر کنترل سوخت اعمال میکند. کنترلکنندههای الکترونیکی محدودکنندهٔ سرعت این حلقه را بهصورت دیجیتال اجرا میکنند؛ در حالی که محدودکنندههای مکانیکی از وزنههای گریز از مرکز و اتصالات فنری برای دستیابی به همان نتیجه از طریق یک مکانیزم کاملاً فیزیکی استفاده میکنند.
اجزای اصلی سیستم کنترلکنندهٔ محدودکنندهٔ سرعت
عنصر حسکنندهٔ سرعت
سنسور سرعت، سرعت چرخش موتور را به سیگنال الکتریکی تبدیل میکند که واحد کنترلکننده میتواند آن را پردازش کند. سنسورهای جمعآوری مغناطیسی رایجترین نوع سنسور برای ژنراتورهای دیزل هستند: هنگامی که دندانههای چرخ دنده روی فلایویل از نوک سنسور عبور میکنند، سنسور ولتاژ متناوب پالسی تولید میکند. واحد کنترلکننده فرکانس پالسها را شمارش میکند تا دور در دقیقه (RPM) را بهصورت بلادرنگ محاسبه کند.
محل نصب سنسور در عمل اهمیت دارد. در بیشتر نصبها، سنسور جمعآوری مغناطیسی در انتهای آزاد موتور قرار میگیرد و هدف آن چرخ دنده حلقهای یا چرخ دنده سرعت اختصاصی است. اگر کاربرد شما در دمای محیط متغیر یا تحت ارتعاشات شدید انجام میشود، دمای کاری مشخصشده سنسور و مشخصات فاصله نصب آن را تأیید کنید — رتبهبندی ارائهشده در کاتالوگ بهطور خودکار این متغیرها را نشان نمیدهد.
واحد کنترل الکترونیکی
واحد کنترل الکترونیکی مرکز پردازش سیستم است. سیستم کنترل گاورنور سرعت این دستگاه سیگنال سرعت را دریافت میکند، الگوریتم کنترل PID (تناسبی-انتگرالی-مشتقی) را اجرا مینماید و سیگنال خروجیای تولید میکند تا عملگر را به حرکت درآورد. پارامترهای بهره — بهره تناسبی، زمان انتگرالی و زمان مشتقی — در طول راهاندازی تنظیم میشوند تا با اینرسی موتور و ویژگیهای بار هماهنگ شوند.
کنترلکنندههای الکترونیکی مانند کنترلکننده سرعت گاورنر S6700H، واحد کنترل سرعت مولد موتور دیزل و واحد کنترل سرعت ژنراتور ESD5500E قابلیت تنظیم افت فرکانس (Droop) و انتخاب حالت ایزوکرونوس را ارائه میدهند و بنابراین برای هر دو کاربرد مجموعههای تولید نیروی مستقل و پیکربندیهای موازی مناسب هستند. برندهایی مانند وودوارد و باربر کولمن بسیاری از قراردادهای رابط را که کنترلکنندههای الکترونیکی امروزی همچنان از آنها پیروی میکنند، تأسیس نمودند — بهویژه نسل باربر کولمن در طراحی چیدمان اتصالدهندهها و استانداردهای سیگنال کنترل تأثیرگذار بوده و این استانداردها همچنان بهطور گسترده مورد استفاده قرار میگیرند. واحدهای سازگانپذیر بازار جانبی و جایگزینهای باربر کولمن الکترونیک گاورنر اکنون اکثر این انواع رابط را پوشش میدهند و این امر انعطافپذیری بیشتری در تأمین برای تیمهای خرید فراهم میکند، بدون اینکه عملکرد حلقه کنترل تحت تأثیر قرار گیرد. گاورنر سرعت بازار جانبی جایگزینها اکنون اکثر این انواع رابط را پوشش میدهند و این امر انعطافپذیری بیشتری در تأمین برای تیمهای خرید فراهم میکند، بدون اینکه عملکرد حلقه کنترل تحت تأثیر قرار گیرد.

ماژول عملکرد
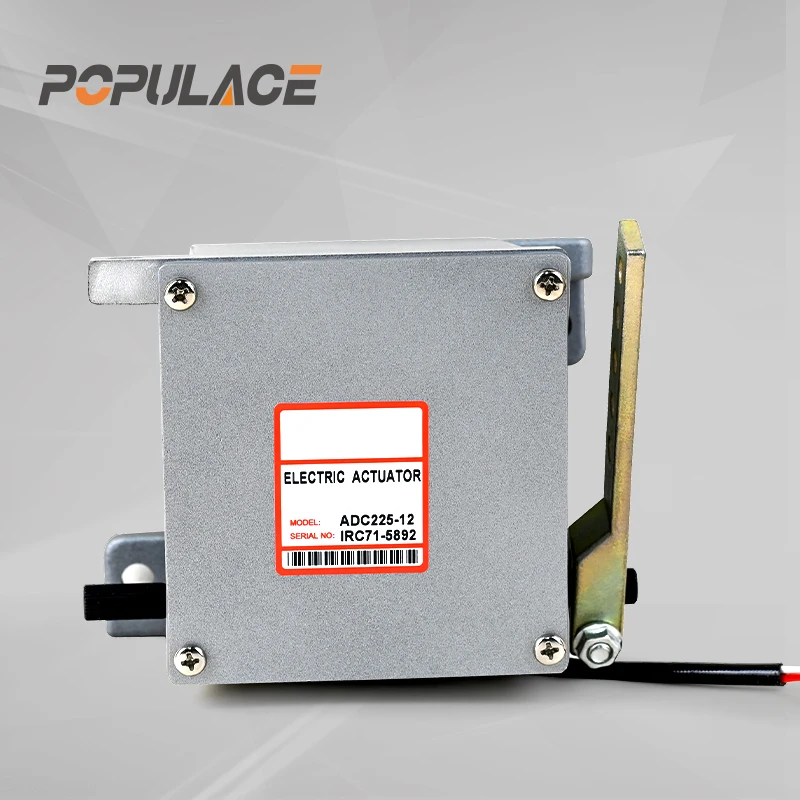
اجاقگیر (اکچوئیتور) سیگنال الکتریکی خروجی کنترلر را به حرکت فیزیکی میلهٔ سوخت در پمپ تزریق تبدیل میکند. دو نوع اصلی در کاربردهای ژنراتور دیزلی استفاده میشوند: اکچوئیتورهای نسبی و اکچوئیتورهای روشن-خاموش. اکچوئیتورهای نسبی خروجی پیوسته و متغیر را بر اساس سیگنال کنترل ارائه میدهند — نوع ترجیحدادهشده برای کنترل دقیق ایزوکرون. اکچوئیتورهای روشن-خاموش از نظر مکانیکی سادهتر هستند و در کاربردهای کمنیازتر به کار میروند.
سازگانپذیری اکچوئیتور اغلب در فرآیند تأمین کماهمیتتر از آنچه که باید باشد در نظر گرفته میشود. در ابتدای چرخهٔ انتخاب، خریداران معمولاً بر ولتاژ تغذیه و مقاومت سیمپیچ تمرکز میکنند. پس از ناموفقبودن نصب، تمرکز به ابعاد رابط شافت، ترتیب پینهای اتصالدهنده و تطبیق منحنی پاسخ منتقل میشود — عوامل سازگانپذیری که در صفحهٔ مشخصات بهطور مستقل برجسته نمیشوند. اکچوئیتور خارجی پاپولیس آدیسی۱۲۰/آدیسی۱۷۵/آدیسی۲۲۵ محدودهٔ ولتاژ شامل گزینههای ۱۲ ولت و ۲۴ ولت است و دارای ردهبندیهای مختلف گشتاور میباشد تا تنوع نصبهای رایج در ناوگان ژنراتورهای دیزلی را پوشش دهد.
سرعتسنجهای مکانیکی در مقابل الکترونیکی
سرعتسنجهای مکانیکی از وزنههای گریز از مرکز استفاده میکنند که با شفت موتور میچرخند. هنگام افزایش سرعت، این وزنها در برابر فنر به سمت بیرون حرکت کرده و بهصورت فیزیکی مکان اتصال کنترل سوخت را تغییر میدهند. این سیستمها نیازی به تأمین انرژی الکتریکی ندارند و بهطور ذاتی مستقل هستند — که واقعاً مزیتی در محیطهایی است که قابلیت اطمینان سیستم الکتریکی مورد نگرانی قرار دارد. جبران این مزیت، محدودیت در دامنهٔ تنظیم، عدم امکان تنظیم سرعت از راه دور و پاسخدهی کندتر در برابر تغییرات ناگهانی نسبت به گزینههای الکترونیکی است.
کنترلکنندههای الکترونیکی همان عملکرد کنترلی را در نرمافزار اجرا میکنند و پیوند مکانیکی را با مراحل حسگر، کنترلکننده و اجرایی جایگزین میسازند. نتیجه این امر تنظیم سرعت دقیقتر، بازیابی سریعتر در شرایط گذرا و پارامترهای قابل تنظیمی است که میتوان آنها را در محل کالیبره کرد. کنترلکنندههای دیجیتالی که برای همان رابط با سیستمهای قدیمی وودوارد یا استر ژنراتور طراحی شدهاند، امکان جایگزینی مستقیم را بدون تغییرات مکانیکی در سمت موتور فراهم میکنند.
برای ژنراتورهای صنعتی بالای ۱۰۰ کیلووات، کنترلکنندههای الکترونیکی اکنون پیکربندی استاندارد هستند. کنترلکنندههای مکانیکی همچنان در واحدهای قدیمیتر و برخی از محرکهای اولیه کوچکتر که سادگی عملیاتی از مزایای دقت کنترل الکترونیکی مهمتر است، در حال بهرهبرداری هستند.
حالت ایزوکرونوس در مقابل حالت درُپ: کارکرد تکواحدی و موازی
حالت کاری کنترلکننده یکی از مهمترین پارامترها در سیستمهای چند ژنراتوری است. انتخاب نادرست این حالت منجر به ناپایداری میشود که اغلب بهاشتباه بهعنوان عیب سختافزاری تشخیص داده میشود.
حالت همزمان سرعت موتور را بدون توجه به بار ثابت نگه میدارد. گاورنر بهطور مداوم اصلاحات لازم را انجام میدهد تا سرعت تنظیمشده را دقیقاً حفظ کند و خطای سرعت در حالت پایدار صفر باشد. این حالت مناسبترین گزینه برای یک مولدهی تکی است که بار جداشدهای را تأمین میکند یا برای یک مولد تعیینشده بهعنوان ماشین سوئینگ در یک سیستم جزیرهای موازی.
حالت افت (که همچنین کنترل سرعت تناسبی نامیده میشود) اجازه میدهد سرعت موتور با افزایش بار کمی کاهش یابد. این رابطه خطی است: تنظیم ۵٪ درُپ به این معناست که سرعت از سرعت اسمی در حالت بدون بار تا سرعت اسمی در حالت بار کامل، ۵٪ کاهش مییابد. هنگامی که دو یا چند مولد بهصورت موازی کار میکنند، حالت درُپ این امکان را فراهم میکند که هر ماشین بار را متناسب با منحنی درُپ خود تقسیم کند — بدون ایجاد نوسان یا جریانهای گردشی بین واحدها. اجرای دو مولد موازی در حالت ایزوکرونوس باعث رقابت آنها برای کنترل سرعت و ایجاد ناپایداری در سیستم میشود.
قانون عملی کاربردی: برای کارکرد تکواحدی در حالت جزیرهای، ایزوکرونوس است؛ و برای کارکرد موازی یا اتصال به شبکه، روش دروپ بهکار میرود. بیشتر واحدهای کنترلکننده الکترونیکی، از جمله S6700H و ESD5500E، هر دو حالت را با قابلیت انتخابِ قابل تنظیم در محل فراهم میکنند.
نیازمندیهای ژنراتور صنعتی در مقابل ایستگاههای توان سیار
ژنراتورهای صنعتی در نصبهای ثابت — مانند مراکز داده، بیمارستانها و واحدهای تولیدی — تحت پروفایلهای بار نسبتاً پیشبینیشدنی و در شرایط محیطی پایدار کار میکنند. تنظیم پارامترهای گاورنر برای این کاربردها معمولاً پایداری فرکانس را بر سرعت پاسخ گذرا اولویت میدهد.
ایستگاههای توان سیار مجموعهای متفاوت از محدودیتها را ارائه میدهند. گامهای بار ناگهانی و کمتر قابل پیشبینی هستند. دامنه دمای محیط گستردهتر است. سطح ارتعاش بالاتر است. سیستمهای گاورنور در ژنراتورهای سیار عموماً نیازمند پاسخ سریعتر عملگرها، تنظیمات بهره تناسبی بالاتر و نصب حسگرها با مقاومت بیشتر هستند. تحمل ولتاژ تأمین نیز در پیکربندیهای سیار گستردهتر است، جایی که ولتاژ سیستم باتری تحت بارهای راهاندازی نوسان میکند.
کالیبراسیون و تنظیم: بررسی عملی
کالیبراسیون گاورنور با تأیید مرجع سرعت آغاز میشود: فرکانس هدف در حالت بدون بار و درصد درُپ (در صورت وجود). برای یک سیستم ۵۰ هرتز که روی یک آلترناتور ۴ قطبی با سرعت ۱۵۰۰ دور در دقیقه کار میکند، نقطه تنظیم سرعت در حالت بدون بار کمی بالاتر از ۱۵۰۰ دور در دقیقه تنظیم میشود تا افت سرعت ناشی از بار اسمی جبران شود.
مراحل تنظیم کلیدی عبارتند از: تنظیم پتانسیومتر تریم سرعت برای تعیین دور موتور پایه، تنظیم بهرهٔ کنترلی جهت حذف نوسانهای سرعت بدون افت بیشازحد در پاسخگویی به تغییرات بار، و بررسی پایداری در حالت بدون بار، بار ۵۰٪ و بار کامل. اگر موتور دچار نوسان شود — یعنی سرعت آن بدون رسیدن به حالت پایدار، بهصورت متناوب افزایش و کاهش یابد — بهرهٔ تناسبی بیشازحد بالا است؛ بنابراین آن را در افزایشهای اندازهگیریشده کاهش داده و دوباره آزمایش کنید. اگر تغییرات ناگهانی بار منجر به افت زیاد فرکانس و بازیابی کند شوند، افزایش بهرهٔ انتگرالی معمولاً مؤثر است.
ثبتهای کالیبراسیون باید تنظیمات نهایی پتانسیومترها و نتایج آزمونهای بار را مستند کنند. برای تیمهای خرید فنی که در حال ارزیابی یک سیستم کنترل گاورنور سرعت جایگزین هستند، تأیید اینکه محدودهٔ تنظیم واحد جایگزین، مقادیر کالیبراسیون اصلی را پوشش میدهد، از انجام دورهٔ راهاندازی جلوگیری میکند که میتوانست در مرحلهٔ مشخصات فنی حل شود.
برای پرسشهای عمدهفروشی و تأمین قطعات کنترلکنندهٔ گاورنر سرعت و اجزای اکچوئیتور، با شرکت پاپولیس الکترونیک لیمیتد تماس بگیرید در kygenpower.com یا با تیم فنی از طریق [email protected] ارتباط برقرار کنید.






