
 EN
کنترل فرمانده در ژنراتورها: مکانیکی در مقابل دیجیتال
وقتی یک ژنراتور دیزلی بار سنگینی را بهعهده میگیرد (برای مثال، راهاندازی یک موتور با جریان نامی کامل)، سرعت موتور کاهش مییابد. آنچه پس از این اتفاق رخ میدهد، کاملاً وابسته به نحوهٔ تنظیم سیستم کنترل گاورنر در ژنراتور است. گاورنری که بهدرستی تنظیم شده باشد، این کاهش سرعت را در کسری از ثانیه تشخیص داده، موقعیت رگلاتور سوخت را اصلاح کرده و دور موتور را پیش از اینکه انحراف فرکانس به بار برسد، بهصورت پایدار بازیابی میکند. اما گاورنری که بهدرستی با سیستم تطبیق داده نشده یا فرسوده شده باشد، باعث نوسان سرعت موتور میشود و ناپایداری فرکانس و ولتاژ حاصل از آن میتواند تجهیزات حساس متصل به خروجی را آسیبزا باشد.
تغییر اصلی که خریداران باتجربهتر انجام میدهند، درک این نکته است که انتخاب گاورنور مربوط به وفاداری به برند نیست — بلکه مربوط به تطبیق تنظیم دروپ (Droop) و محدوده پاسخ عملگر با نوع خاص موتور و نمودار بار است. این مقاله به بررسی تفاوتهای بین کنترل گاورنور مکانیکی و دیجیتال در سیستمهای ژنراتور، نقاط قوت هر نوع و آنچه که متخصصان تأمین و مهندسان نگهداری باید هنگام مشخصکردن یا جایگزینی یک واحد کنترل گاورنور بدانند، میپردازد.
کارکرد کنترل گاورنور در یک ژنراتور
گاورنور یک دستگاه کنترل با بازخورد است. وظیفه آن این است که سرعت واقعی موتور را تشخیص داده، آن را با یک مقدار مرجع تعیینشده مقایسه کند و سپس عرضه سوخت را تنظیم کند تا اختلاف بین این دو مقدار حذف شود. در یک مجموعه ژنراتور دیزلی، این امر یعنی حفظ دور مورد نظر شافت موتور — و در نتیجه آلترناتور — صرفنظر از میزان بار الکتریکی متصل به اتصالدهنده (Bus).
نسخهٔ سادهتر: اگر بار افزایش یابد، موتور تمایل به کند شدن دارد. گاورنور کاهش سرعت را تشخیص میدهد و رک فیول را باز میکند تا انرژی بیشتری اضافه شود. اگر بار کاهش یابد، گاورنور رک را میبندد تا از افزایش بیش از حد سرعت جلوگیری شود. این حلقهٔ کنترلی بهطور مداوم در زمانی که ژنراتور در حال کار است، فعال است. تفاوت اصلی بین کنترل گاورنور مکانیکی و دیجیتالی در کاربردهای ژنراتور، نحوهٔ پیادهسازی همین حلقهٔ تشخیص و عملگری است.
کنترل گاورنور مکانیکی در سیستمهای ژنراتور
گاورنورهای مکانیکی از وزنههای گریز از مرکز استفاده میکنند که روی یک شفت در حال چرخش نصب شدهاند. هنگامی که سرعت موتور تغییر میکند، این وزنهها تحت نیروی گریز از مرکز به داخل یا خارج حرکت میکنند و این جابهجایی مکانیکی از طریق اتصالات بهطور مستقیم به رک تزریق سوخت منتقل میشود. هیچ قطعهٔ الکترونیکی و هیچ منبع تغذیهٔ خارجی وجود ندارد — گاورنور کاملاً خودکفا و درون سیستم مکانیکی موتور قرار دارد.
این سادگی هم نقطه قوت و هم محدودیت کنترل مکانیکی گاورنر در کاربردهای ژنراتور است. با بارهای پایدار و قابل پیشبینی، گاورنرهای مکانیکی بهمدت سالها با حداقل نیاز به نگهداری بهطور قابل اعتمادی عمل میکنند. آنها در محیطهای سخت مقاومت خوبی دارند، در برابر تداخلات الکتریکی واکنشی نشان نمیدهند و با ابزارهای ساده قابل تنظیم هستند. برای ناوگانهای قدیمی ژنراتور، ژنراتورهای دیزلی قابل حمل در کاربردهای میدانی، یا نصبهایی که زیرساخت الکترونیکی در دسترس نیست، گاورنرهای مکانیکی همچنان انتخابی عملی باقی میمانند.
محدودیتها در شرایط بارهای متغیر سریع آشکار میشوند. مکانیزمهای سانتریفیوژال دارای تأخیر ذاتی در پاسخ هستند — وزنههای چرخان نیاز به زمان دارند تا بهصورت فیزیکی جایگاه خود را تغییر دهند و اتصالات اصطکاکی ایجاد میکنند که سرعت انجام تنظیم سوخت را محدود میسازند. دقت تنظیم سرعت معمولاً ±۲ تا ۵ درصد سرعت اسمی است که برای بسیاری از کاربردهای عمومی کافی است اما برای تجهیزات حساس به بار ناکافی میباشد.
کنترل دیجیتالی گاورنر در سیستمهای ژنراتور
کنترلکنندهٔ دیجیتال (الکترونیکی) سرعت در سیستمهای ژنراتور، مکانیزم سانتریفیوژ را با یک سنسور الکترونیکی سرعت — معمولاً یک سنسور مغناطیسی روی دندهٔ حلقهای فلایویل — و یک ماژول کنترل اختصاصی جایگزین میکند که سیگنال سرعت را پردازش کرده و به یک اکچوئیتور الکتریکی دستور میدهد. این اکچوئیتور از طریق خروجی مکانیکی خطی یا چرخشی، رک دیزل را تنظیم میکند؛ اما تصمیمگیری کنترلی بهصورت الکترونیکی و نه مکانیکی انجام میشود.
این معماری پاسخدهی بسیار سریعتری ارائه میدهد. در حالی که یک گاورنر مکانیکی ممکن است برای شروع اصلاح انحراف سرعت ۱۰۰ تا ۳۰۰ میلیثانیه زمان ببرد، یک کنترلر الکترونیکی میتواند حرکت اکچوئیتور را در عرض ۲۰ تا ۵۰ میلیثانیه آغاز کند. ماژول کنترل همچنین امکان کالیبراسیون دقیق ضریب تقویت (گین)، پایداری، درصد دروپ و نرخ شیبدهی را فراهم میکند — بدون آنکه دچار انحراف مکانیکی شود که در گاورنرهای نوع فلایویت با گذشت زمان رخ میدهد.
واکنش سریعتر نظارتکننده لزوماً به معنای نتایج بهتر نیست. در مجموعههای تولیدکننده برق با بار راکتیو قابل توجه یا راهاندازی موتورها، واکنش بیش از حد سریع نظارتکننده ممکن است منجر به افزایش سرعت فراتر از حد مطلوب و ناپایداری شود که تنظیم پایدارتر ضریب کنترل این مشکل را جلوگیری میکند. تنظیم مناسب به ویژگیهای خاص موتور و بانک بار بستگی دارد، نه به حداکثر کردن سرعت واکنش.
حالت ایزوکرونوس در مقابل حالت درُپ: انتخاب برای کاربرد شما
استفاده از حالت ایزوکرونوس یا درُپ در کنترل نظارتکننده در عملیات مولد برق، تأثیر مستقیمی بر رفتار مجموعه تولیدکننده برق دارد — و انتخاب مناسب به این بستگی دارد که آیا شما یک واحد تکی را به کار میبرید یا چندین مولد را بهصورت موازی بهکار میگیرید.
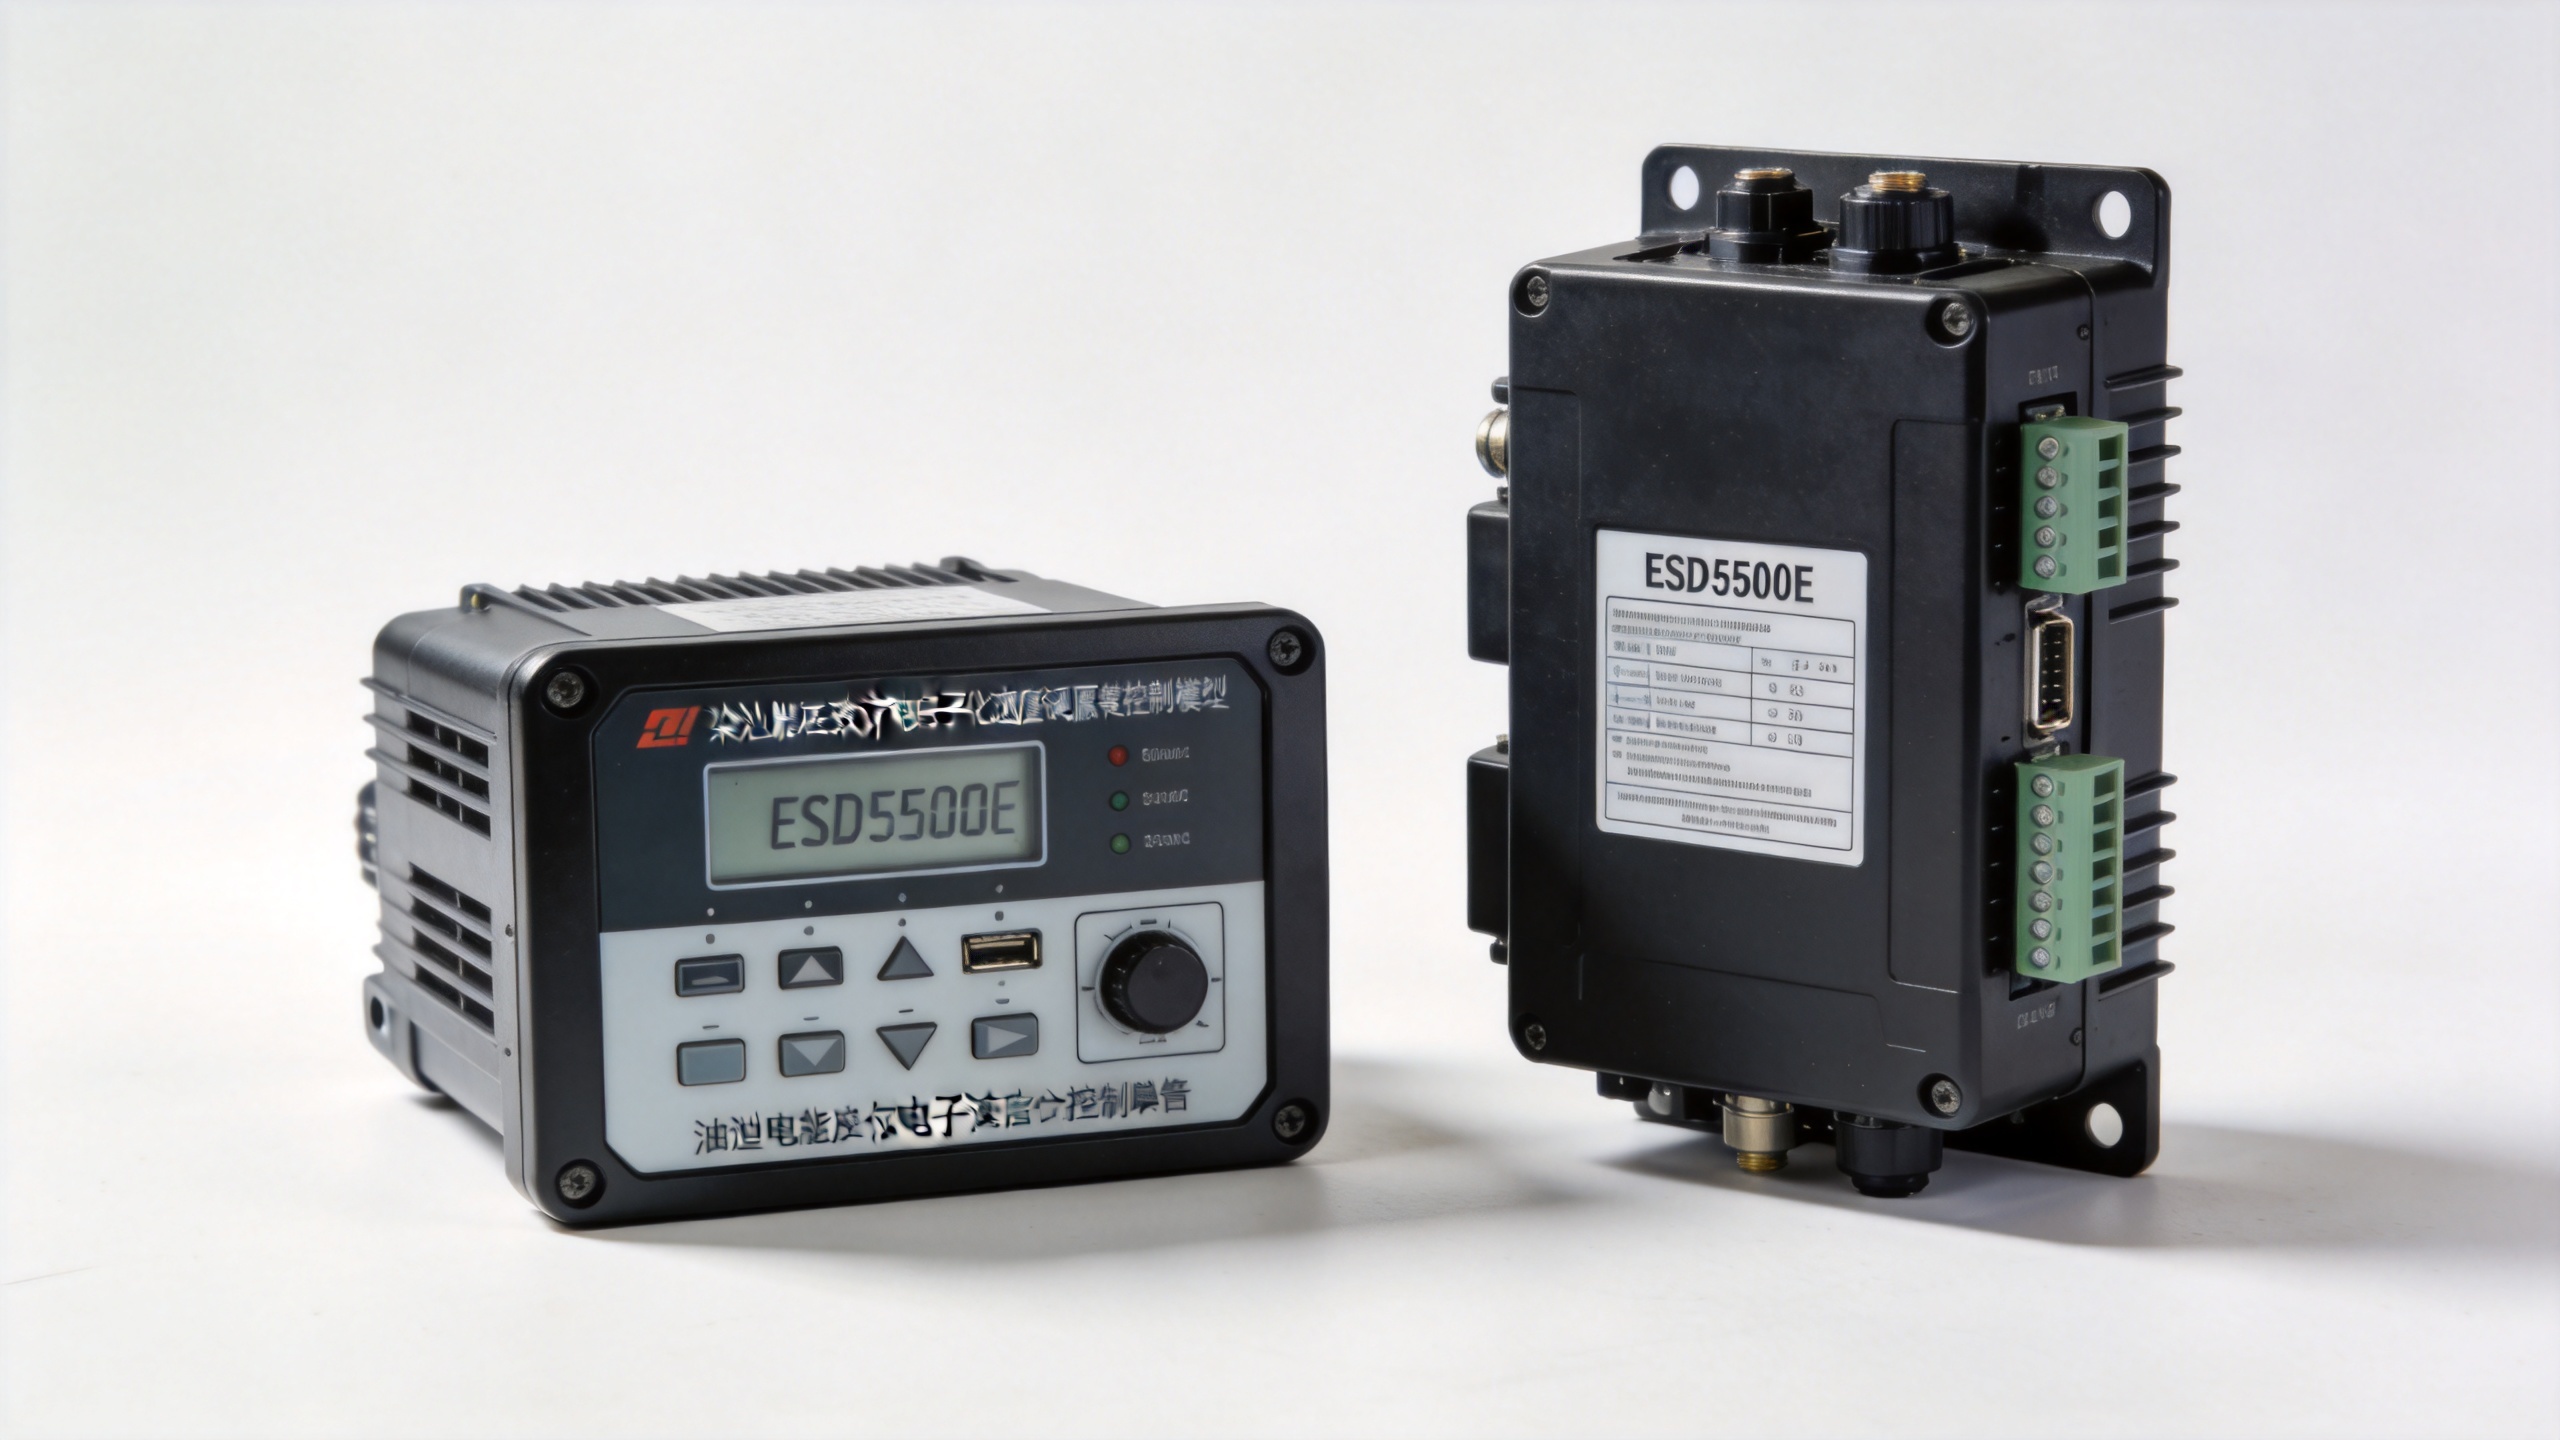
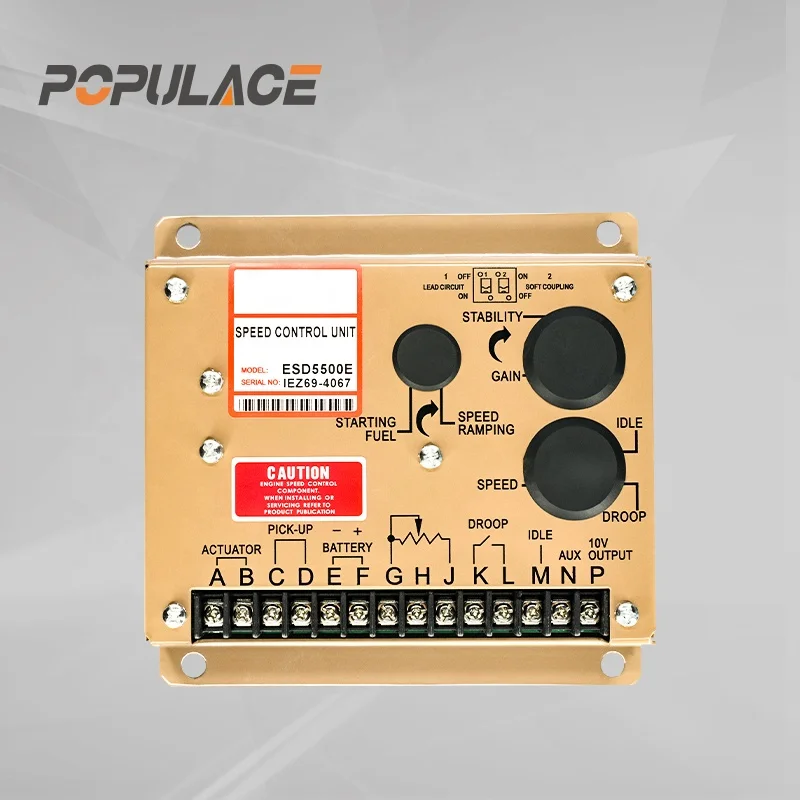
در حالت همزمان، گاورنور سرعت موتور را دقیقاً در مقدار تنظیمشده نگه میدارد، صرفنظر از بار. فرکانس تا زمانی که موتور حاشیهٔ توان کافی داشته باشد، ثابت باقی میماند. این حالت برای ژنراتور مستقلی که شبکهٔ جداشده یا بار تکتسهیلاتی را تأمین میکند، مناسب است. واحد کنترل سرعت ژنراتور ESD5500E با قابلیت گاورنور سرعت همزمان طراحی شده و برای کاربردهای پایدار تکژنراتوری در طیف گستردهای از پیکربندیهای موتور دیزل مناسب است. واحد کنترل سرعت ژنراتور ESD5500E
در حالت سقوط، فرمانده عمداً به کاهش سرعت کمی اجازه می دهد زیرا بار افزایش می یابد به طور معمول 25% از بدون بار به بار کامل. این امر دو یا چند ژنراتور را قادر می سازد تا بار را متناسب با امتیازات خود در صورت کار همزمان به اشتراک بگذارند. بدون سقوط، دو ژنراتور در حالت ایزوکران در یک اتوبوس برای تسلط بار با یکدیگر مبارزه خواهند کرد. حالت Drop نیز هنگام همگام سازی با شبکه خدمات ضروری است. کنترل کننده سرعت فرماندار S6700H تنظیمات سقوط قابل تنظیم را برای هر دو پیکربندی مستقل و موازی ارائه می دهد. کنترلکننده سرعت گاورنر S6700H، واحد کنترل سرعت مولد موتور دیزل
کاربرد های صنعتی در مقابل ژنراتور های موبایل
الزامات کنترل فرمانده در برنامه های ژنراتور بین تاسیسات صنعتی ثابت و مجموعه ژنراتور های متحرک یا قابل حمل متفاوت است.
ژنست های صنعتی (مرکز های داده، بیمارستان ها، کارخانه های فرآوری) نیاز به تنظیم فرکانس دقیق برای بار های الکترونیکی حساس دارند و به طور معمول نیاز به قابلیت عملکرد موازی دارند. فرماندهان دیجیتال با شیب قابل تنظیم و پشتیبانی از کنترل کننده های تقسیم بار مشخصات استاندارد هستند. هنگامی که با سیستم های تنظیم ولتاژ AVR Stamford MX321، AVR MX321 Stamford در قاب های کوچکتر و AVR MX341 Stamford برای آلترناتورهای با خروجی بالاتر و همچنین ABB Unitrol 1020 برای ماشین های بزرگ هم زمان ترکیب می شود، کنترل فرمانده دیجیتال در
مجموعههای نیروگاهی سیار اغلب سادگی مکانیکی را بر دقت الکترونیکی ترجیح میدهند. گاورنورهای مکانیکی نیازی به منبع تغذیه خارجی ندارند، با ابزارهای ساده در محل قابل تعمیر هستند و ارتعاش و آلودگی را تحمل میکنند که ممکن است بر سنسورهای الکترونیکی تأثیر بگذارند. زمانی که کنترل گاورنور مکانیکی ناکافی میشود — مثلاً در یک نیروگاه سیار اجارهای که بار ابزارهای متغیر را تأمین میکند — نصب یک عملگر خارجی مانند سریهای ADC120 یا ADC175 میتواند پاسخدهی سطح دیجیتالی را بدون جایگزینی اجزای داخلی گاورنور موتور فراهم کند. عملگر خارجی POPULACE ADC120، ADC175 و ADC225 برای تنظیم سرعت گاورنور نیروگاه
تنطیم کنترل گاورنور در کاربردهای نیروگاهی
در مورد گاورنورهای مکانیکی، تنظیم صحیح فنر و اتصالات معمولاً سرعت تنظیمشده را در بارهای پایدار بدون نیاز به اقدام بیشتر حفظ میکند. اگر بار بهطور مکرر تغییر کند — بهویژه هنگام روشن و خاموش شدن بارهای موتوری — پاسخ دراپ (Droop) را بررسی کنید تا اطمینان حاصل شود که این تغییرات را پوشش میدهد، و در نظر بگیرید که آیا ارتقاء به سیستم الکترونیکی توجیهپذیر است یا خیر.
برای سرعتسنجهای دیجیتال، پارامترهای کلیدی تنظیم عبارتند از: بهره (میزان واکنش سرعتسنج به خطای سرعت)، پایداری (تضعیف برای جلوگیری از فراتر رفتن از مقدار هدف)، درصد افت سرعت (کاهش عمدی سرعت با افزایش بار) و مرجع سرعت (دور بر دقیقهٔ هدف). این پارامترها از طریق پتانسیومترهای تنظیمکننده روی ماژول کنترل، در حین کارکرد زیر باری نماینده تنظیم میشوند. قبل از تأیید نهایی مقدار بهره، محدودهٔ حرکت کامل اجرایی را تأیید کنید — اگر اجرایی در خروجی جزئی سرعتسنج به محدودهٔ مکانیکی برسد، رفتاری شبیه کلید روشن/خاموش دارد نه کنترل نسبی.
خریدارانی که با شکستهای نصب روبهرو شدهاند، کنترل سرعتسنج را در سازگانی با ژنراتور — یعنی بین ماژول کنترل، رابط اجرایی و سیستم سوخت موتور — بهجای یک ملاحظهٔ ثانویه، بهعنوان معیار ارزیابی اصلی بازبینی میکنند. ذکر مدل موتور، نوع اجرایی و ولتاژ تغذیه در مرحلهٔ استعلام، اکثر مشکلات سازگانی را جلوگیری میکند.
انتخاب بین مکانیکی و دیجیتال: راهنمای عملی
انتخاب بین کنترلگر مکانیکی و دیجیتال در کاربردهای ژنراتور، مسئلهای است که به نیازهای کاربرد، محیط عملیاتی و تحمل پذیرفتنی عملکرد بستگی دارد — نه خودِ آن یک پرسش از نظر کیفیت.
- مکانیکی را انتخاب کنید اگر: الگوی بار پایدار باشد، نیازی به کارکرد موازی نباشد، محیط نصب سختگیرانه یا دورافتاده باشد و سادگی تعمیر و نگهداری اولویت داشته باشد.
- دیجیتال را انتخاب کنید اگر: بار بهسرعت تغییر کند، کارکرد موازی یا همگامسازی با شبکه مورد نیاز باشد، تحمل فرکانس بسیار دقیق لازم باشد یا کنترلگر مکانیکی موجود از لحاظ قابلیت تنظیم قابل اعتماد نباشد.
- مسیر ارتقای اکچویتور را در نظر بگیرید اگر: معماری کنترلگر مکانیکی شما سالم و کارکردی باشد اما پاسخدهی بهتری نیاز داشته باشد — نصب یک اکچویتور الکتریکی خارجی روی اتصال سوخت موجود، میتواند عملکردی در سطح دیجیتال فراهم کند بدون اینکه اجزای داخلی کنترلگر موتور جایگزین شوند.
برای تیمهای تأمینکننده که قطعات رگولاتور را خریداری میکنند، تأیید سازگانی بر اساس مشخصات فنی پیش از صدور سفارش، بیشتر مشکلات بعدی را جلوگیری میکند. تأمینکنندهای که بتواند نوع رابط عملگر، نیازهای ولتاژ و محدودهٔ تنظیم افت فشار را در مقابل شمارهٔ سریال موتور شما تأیید کند، ارزش این را دارد که پیش از آغاز مقایسهٔ قیمتها با او تماس گرفته شود.






