
 EN
التحكم في المُنظِّم في المولِّدات: ميكانيكي مقابل رقمي
عندما يحمل مولّد ديزل حملاً كتلِيًّا فجائيًّا (مثل تشغيل محرك عند أقصى تيار له)، تنخفض سرعة المحرك. وما يحدث بعد ذلك يتوقَّف تمامًا على كيفية ضبط نظام التحكم في الجهة المنظمة للمولدات. فجهاز تنظيم سليمٌ ومُعايَر بدقةٍ يكتشف هذا الانخفاض في السرعة خلال أجزاء من الثانية، ثم يُعدِّل وضعية رفّ الوقود ويُعيد استقرار الدوران بالدقيقة (RPM) قبل أن تصل انحرافات التردد إلى الحمل. أما جهاز التنظيم غير المتناسق أو البالي فيسمح بتذبذب السرعة، ما يؤدي إلى عدم استقرار الجهد والتردد، وقد يتسبّب ذلك في إتلاف المعدات الحسّاسة المتصلة لاحقًا.
التغيير الذي يلاحظه المشترون ذوو الخبرة أكثر من غيرهم هو إدراكهم أن اختيار جهاز التحكم في السرعة ليس مسألة ولاء للعلامة التجارية، بل هو مسألة مطابقة إعداد الانخفاض ومدى استجابة المحرك للنوع المحدد من المحرك وملف الحمل. وتتناول هذه المقالة الفروق بين التحكم الميكانيكي والرقمي في أجهزة التحكم في السرعة ضمن أنظمة المولدات، والمجالات التي يتفوق فيها كل نوع، وكذلك ما ينبغي أن يعرفه مسؤولو المشتريات ومهندسو الصيانة عند تحديد مواصفات وحدة التحكم في السرعة أو استبدالها.
كيف يعمل التحكم في السرعة داخل المولد
جهاز التحكم في السرعة هو جهاز تحكم تغذية راجعة. ووظيفته هي استشعار السرعة الفعلية للمحرك، ومقارنتها مع قيمة مرجعية مُحددة، ثم تعديل كمية الوقود المُورَّدة لإزالة أي فرق بينهما. وفي مجموعة المولدات الديزلية، يعني ذلك الحفاظ على دوران عمود المرفق — وبالتالي المولد الكهربائي — بالسرعة الدورانية المستهدفة (RPM)، بغض النظر عن مقدار الحمل الكهربائي المتصل بالشبكة.
النسخة الأبسط: إذا زاد التحميل، يميل المحرك إلى التباطؤ. ويكتشف الجهة المنظِّمة هذا الانخفاض في السرعة، فتفتح رف الوقود لإضافة طاقة إضافية. أما إذا انخفض التحميل، فإن الجهة المنظِّمة تُغلق الرف لمنع الزيادة المفرطة في السرعة. وتستمر هذه الدورة بالعمل باستمرار ما دام المولِّد متصلًا بالشبكة. والفرق بين التحكم الميكانيكي والتحكم الرقمي في الجهات المنظِّمة الخاصة بالمولِّدات يكمن في الطريقة التي تُنفَّذ بها حلقة الاستشعار والتشغيل.
التحكم الميكانيكي بواسطة الجهة المنظِّمة في أنظمة المولِّدات
تستخدم الجهات المنظِّمة الميكانيكية أوزانًا طاردةً مركزيةً مثبتةً على عمودٍ دوار. وعند تغيُّر سرعة المحرك، تتحرَّك هذه الأوزان للداخل أو للخارج بفعل القوة الطاردة المركزية، ويُنقل هذا التحريك الميكانيكي مباشرةً عبر الروابط الميكانيكية إلى رف حقن الوقود. ولا توجد أي مكوِّنات إلكترونية، ولا حاجة لأي مصدر طاقة خارجي — إذ تتكوَّن الجهة المنظِّمة تمامًا من عناصر ميكانيكية داخل نظام المحرك نفسه.
هذه البساطة تُعَدُّ في الوقت نفسه نقطة قوةٍ وقيودًا على التحكم الميكانيكي بالمنظم في تطبيقات المولِّدات. فمع الأحمال المستقرة والقابلة للتنبؤ، تعمل المنظمات الميكانيكية بموثوقيةٍ عاليةٍ لسنواتٍ عديدةٍ مع أقل قدرٍ ممكنٍ من الصيانة. وهي تتحمّل الظروف القاسية جيدًا، ولا تتأثر بأي تشويش كهربائي، ويمكن ضبطها باستخدام أدوات أساسية. ولذلك تظل المنظمات الميكانيكية خيارًا عمليًّا لأسطول المولِّدات القديمة، أو للمولِّدات الديزل المحمولة في التطبيقات الميدانية، أو في المنشآت التي لا تتوفر فيها البنية التحتية الإلكترونية.
وتظهر هذه القيود عند تغيُّر الأحمال بتواترٍ سريعٍ. فلآلية الطرد المركزي تأخيرٌ استجابيٌّ ذاتيٌّ: إذ تحتاج أوزان الدوران إلى وقتٍ لإعادة التموضع فعليًّا، كما أن الروابط الميكانيكية تُحدث احتكاكًا يحدُّ من سرعة إجراء تعديل كمية الوقود. أما دقة تنظيم السرعة فهي عادةً ±٢–٥٪ من السرعة المُصنَّفة، وهي دقةٌ كافيةٌ للعديد من التطبيقات العامة، لكنها غير كافيةٍ لمعدات الحساسة للأحمال.
التحكم الرقمي بالمنظم في أنظمة المولِّدات
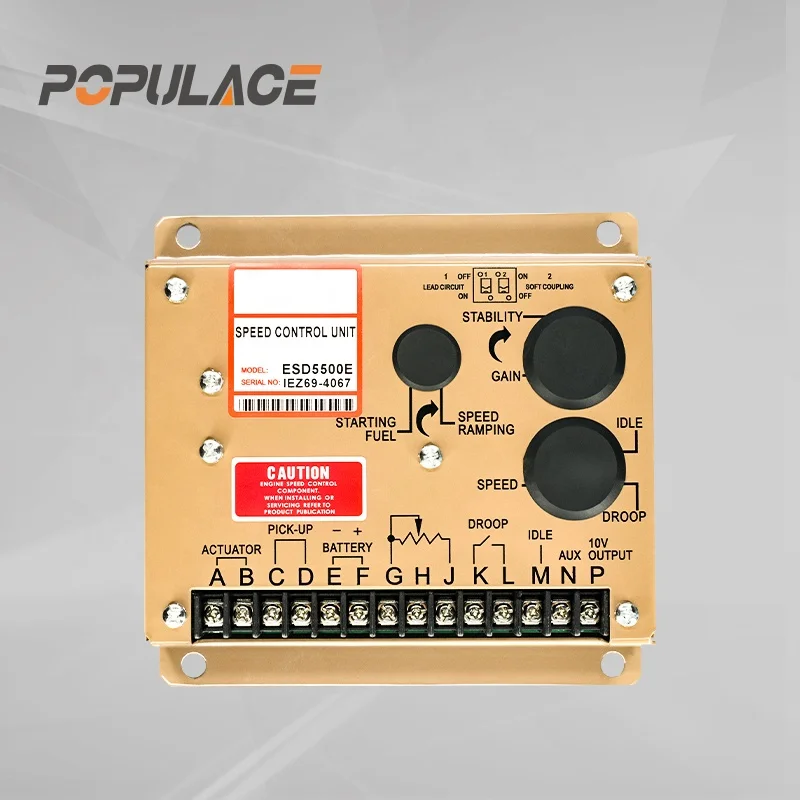
يُستَبدَل المُنظِّم الميكانيكي القائم على القوة الطاردة المركزية في أنظمة المولِّدات بمُنظِّم رقمي (إلكتروني) يعتمد على مستشعر إلكتروني للسرعة، وغالبًا ما يكون هذا المستشعر عبارةً عن جهاز استشعار مغناطيسي مركَّب على ترس الحلق الدوار، ووحدة تحكُّم مخصصة تعالج إشارة السرعة وتُحرِّك مشغِّلًا كهربائيًّا. ويقوم هذا المشغِّل بتعديل رف الوقود عبر مخرج ميكانيكي خطي أو دوراني، لكن قرار التحكُّم يُتَّخَذ إلكترونيًّا بدلًا من اتخاذه ميكانيكيًّا.
توفر هذه البنية استجابةً أسرع بكثير. فبينما قد يستغرق المُنظِّم الميكانيكي من ١٠٠ إلى ٣٠٠ ملي ثانية لبدء تصحيح انحراف السرعة، يستطيع المُتحكِّم الإلكتروني بدء حركة المشغِّل خلال ٢٠–٥٠ ملي ثانية. كما تسمح وحدة التحكُّم أيضًا بالمعايرة الدقيقة لمُعامل التكبير (Gain)، والاستقرار، ونسبة الانخفاض (Droop)، ومعدَّلات الارتفاع التدريجي (Ramp Rates)، دون التأثُّر بالانجراف الميكانيكي الذي يصيب المُنظِّمات القائمة على الأوزان الدوَّارة مع مرور الزمن.
مع ذلك، لا يعني استجابة الجهة التنظيمية الأسرع بالضرورة تحقيق نتائج أفضل. ففي مجموعات المولدات التي تحمل حملاً تفاعلياً كبيراً أو عند تشغيل المحركات، قد تتسبب الاستجابة السريعة جداً للجهة التنظيمية في تجاوز سرعة التشغيل والاضطرابات، وهي مشكلات يمكن تفاديها باستخدام إعدادات معامل تَحْكُمٍ أكثر حِذْراً. أما المعايرة المناسبة فتعتمد على خصائص المحرك وبنك الأحمال المحددة، وليس على تعظيم سرعة الاستجابة.
الوضع الثابت مقابل الوضع المائل: الاختيار المناسب لتطبيقك
يؤثر نوع التحكم بالجهة التنظيمية في تشغيل المولد — سواء أكان وضعًا ثابتَ السرعة (أيزوكرونيوس) أم وضعًا مائلاً (دروب) — تأثيراً مباشراً في سلوك مجموعة المولدات؛ ويتحدد الاختيار الأمثل بحسب ما إذا كنت تشغّل وحدة واحدة فقط أم تُشغّل عدة مولدات متوازية.
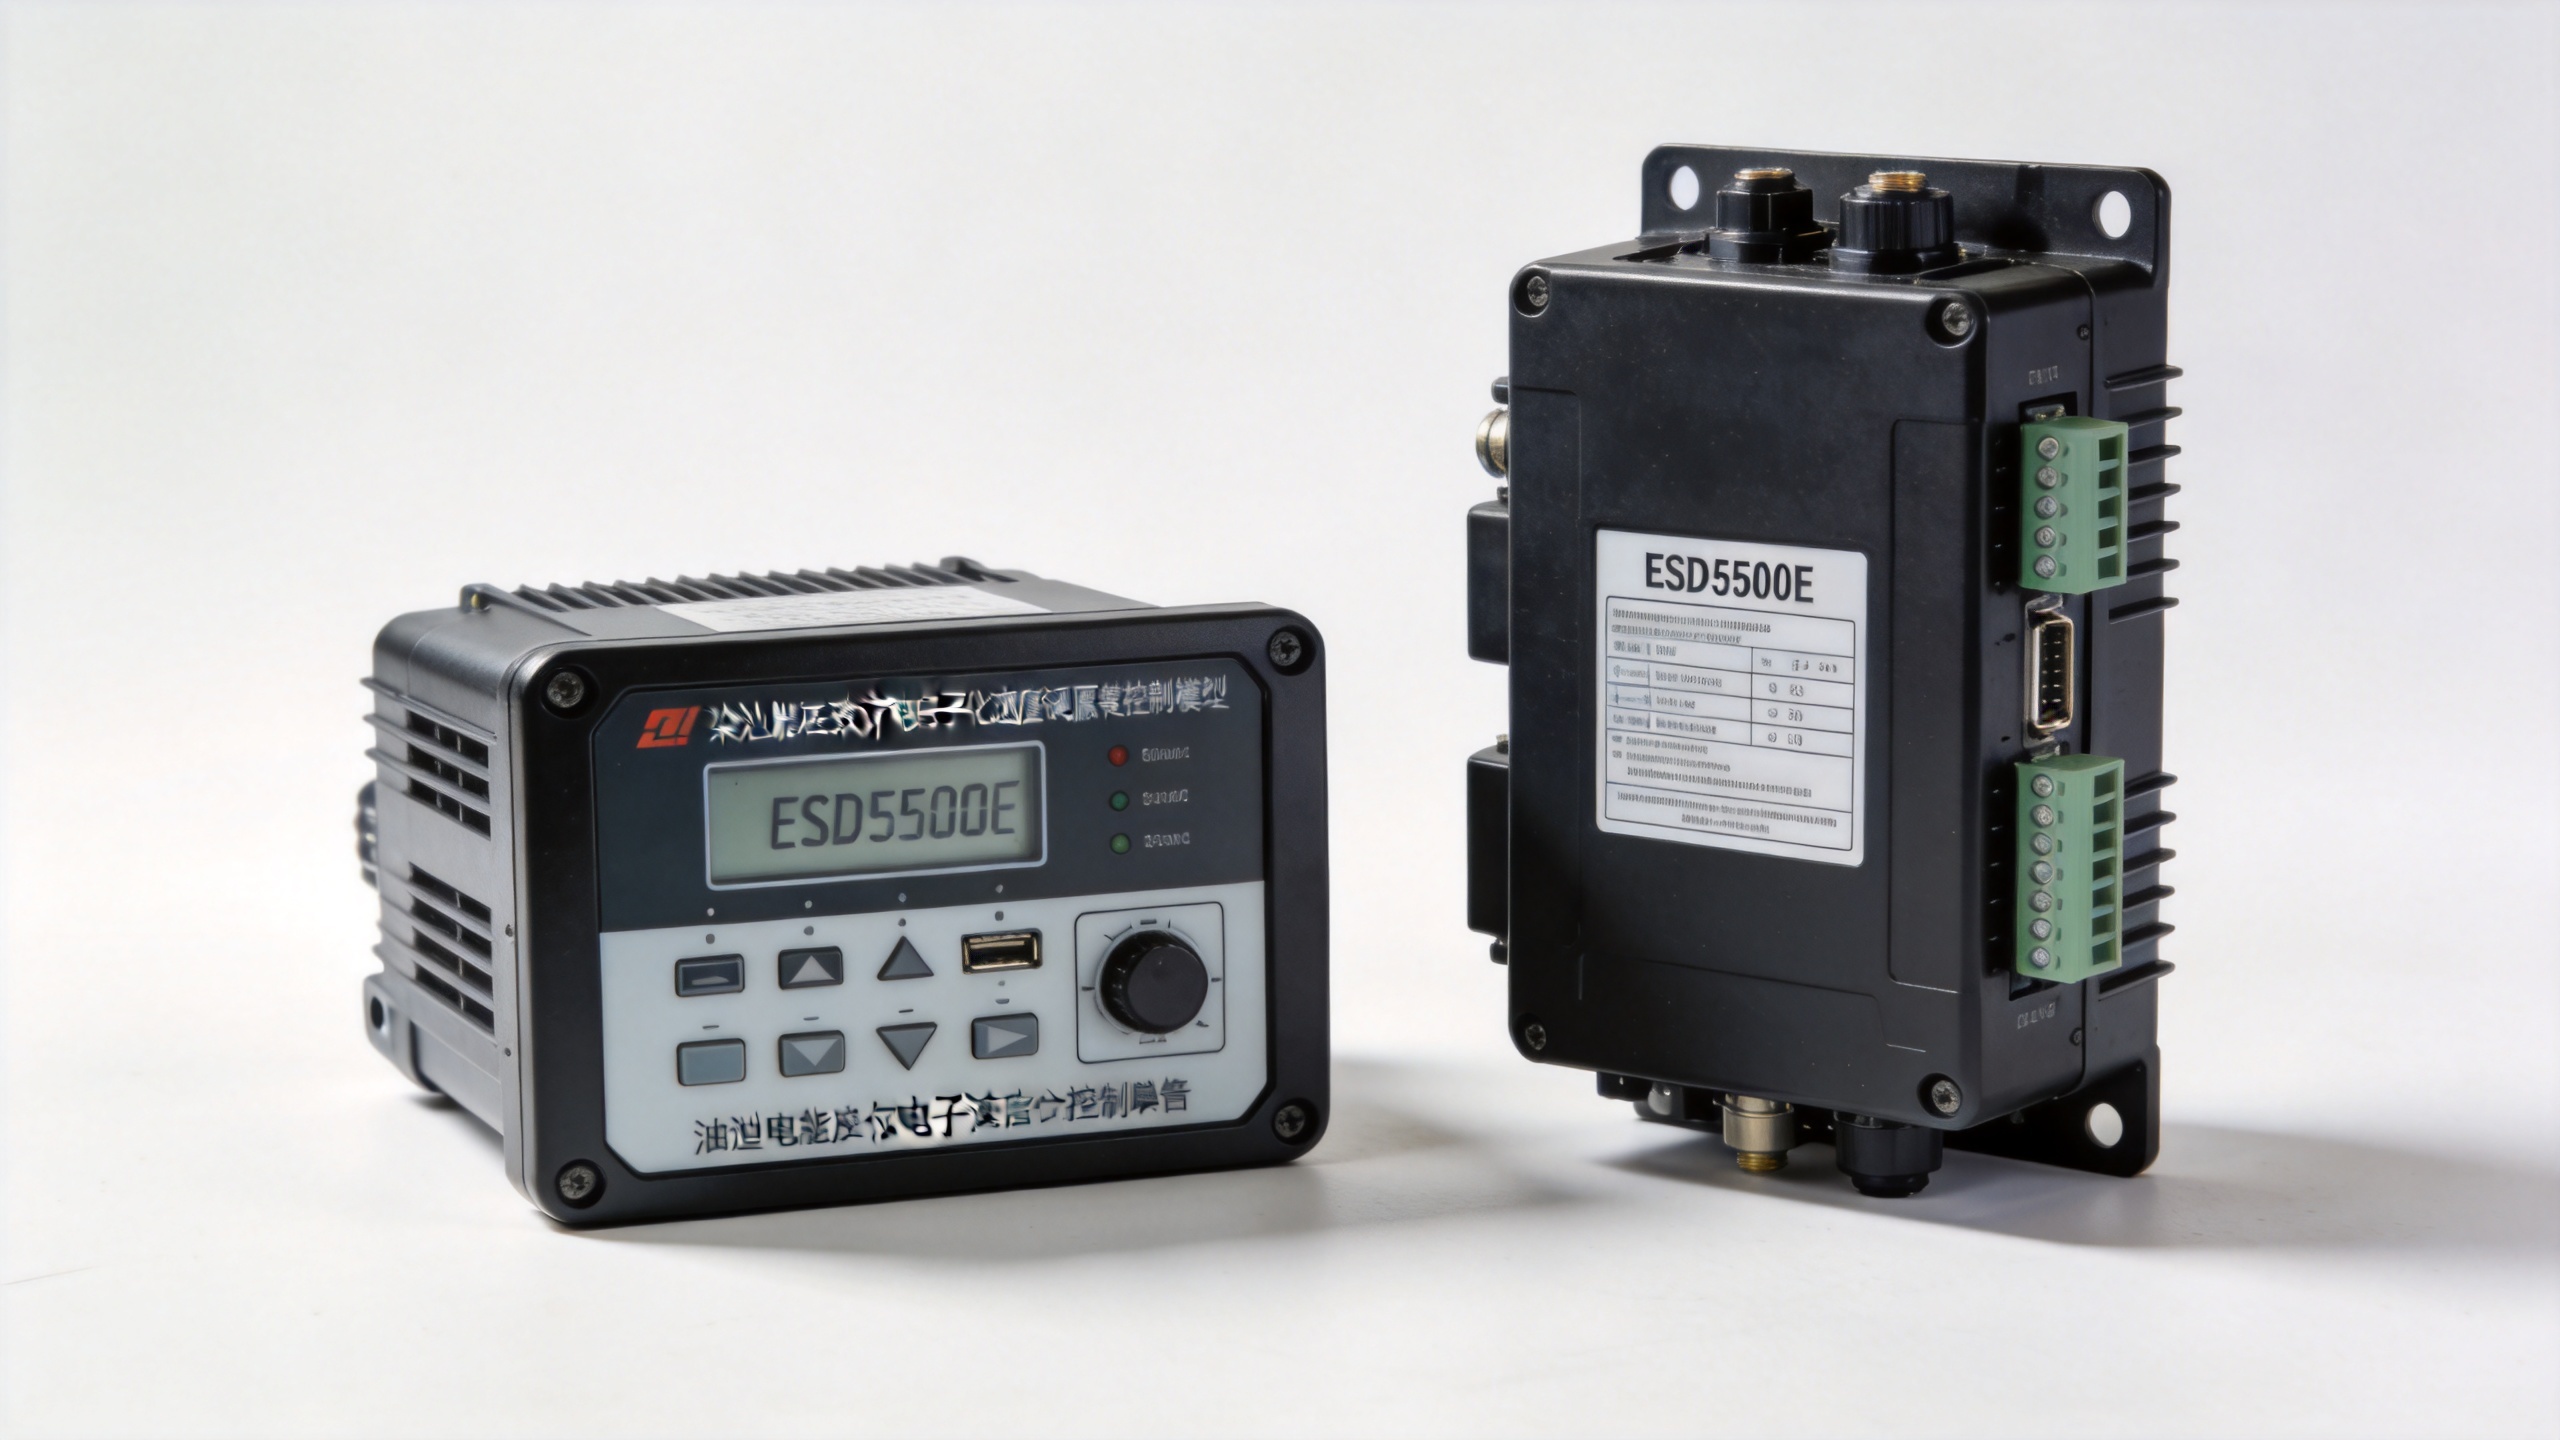
في الوضع المتزامن، يحافظ جهاز التحكم في سرعة المحرك على سرعة المحرك بدقة عند القيمة المُحددة بغض النظر عن الحمل. ويظل التردد ثابتًا ما دامت المحرك تمتلك هامش طاقة متاحًا. وهذا هو الوضع الصحيح لمولد مستقل يُغذّي شبكة كهربائية معزولة أو حملاً خاصًّا بموقع واحد. ويدعم وحدة التحكم في سرعة المولد ESD5500E تشغيلًا متزامنًا، وهي مصمَّمة لتطبيقات المولد الوحيد المستقرة عبر مجموعة واسعة من تكوينات محركات الديزل. وحدة تحكم سرعة المولد إس دي ٥٥٠٠ إي
في وضع الانخفاض، يسمح جهاز التحكم في السرعة عمدًا بانخفاض طفيف في السرعة مع زيادة الحمل — وعادةً ما يكون هذا الانخفاض بين ٢٪ و٥٪ من حالة عدم التحميل إلى حالة التحميل الكامل. ويُمكّن هذا الوضع مولِّدين أو أكثر من تقاسم الحمل بنسبة تتناسب مع قدراتهما عند التشغيل بالتوازي. وفي غياب وضع الانخفاض، سيتصارع مولّدان يعملان في وضع التردد الثابت على نفس الحافلة للسيطرة على الحمل. كما يشترط استخدام وضع الانخفاض عند مزامنة المولد مع شبكة المرافق العامة. ويوفّر جهاز التحكم في سرعة المولد S6700H إعدادات قابلة للضبط لوضع الانخفاض لكلٍّ من التكوينات المستقلة والتوازية. وحدة تحكُّم سرعة الجهة المُنظِّمة S6700H لمحركات الديزل المُولِّدة
التطبيقات الصناعية مقابل تطبيقات المولدات المتنقّلة
تختلف متطلبات التحكم في جهاز التحكم في السرعة للمولدات اختلافًا واضحًا بين التركيبات الصناعية الثابتة ومجموعات المولدات المتنقّلة أو المحمولة.
تتطلب مجموعات التوليد الصناعية (مراكز البيانات، والمستشفيات، ومحطات المعالجة) تنظيمًا دقيقًا للتردد لضمان تشغيل الأحمال الإلكترونية الحساسة، وغالبًا ما تتطلب إمكانية التشغيل المتوازي. وتُعدّ وحدات التحكم الرقمية في السرعة ذات الانخفاض القابل للضبط، والداعمة لمتحكمات توزيع الأحمال، المواصفة القياسية المطلوبة. وعند دمجها مع أنظمة تنظيم الجهد — مثل وحدة التحكم في الجهد الآلي «ستامفورد إم إكس٣٢١»، ووحدة التحكم في الجهد الآلي «إم إكس٣٢١ ستامفورد» في الإطارات الأصغر، ووحدة التحكم في الجهد الآلي «ستامفورد إم إكس٣٤١» للمولدات ذات الإنتاج الأعلى، فضلاً عن وحدة التحكم في الجهد الآلي «أَبْب يونيترول ١٠٢٠» للمحركات المتزامنة الكبيرة — فإن التحكم الرقمي في سرعة المولدات ضمن أنظمة التشغيل المتوازي يسمح بإدارة منسقة للسرعة والجهد عبر الأنظمة متعددة الوحدات.
تفضّل مجموعات المولدات المتنقّلة غالبًا البساطة الميكانيكية على الدقة الإلكترونية. ولا تحتاج أجهزة التحكم الميكانيكية في السرعة إلى مصدر طاقة خارجي، ويمكن صيانتها في الموقع باستخدام أدوات أساسية، كما تتحمّل الاهتزاز والملوّثات التي قد تؤثّر في أجهزة الاستشعار الإلكترونية. وعندما يصبح التحكم الميكانيكي في جهاز التحكم غير كافٍ — مثلًا في مولّد تأجيري متنقّل يعمل تحت أحمال أدوات متغيّرة — فإن الترقية باستخدام مشغّل خارجي مثل سلسلة ADC120 أو ADC175 تحقّق استجابةً على المستوى الرقمي دون الحاجة إلى استبدال مكوّنات جهاز التحكم الداخلي في المحرك. مشغّل خارجي من شركة POPULACE: ADC120، ADC175، ADC225 لجهاز التحكم في سرعة المولّد
معايرة تحكّم جهاز التحكم في سرعة المولّد في تطبيقات المولّدات
في حالة أجهزة التحكم الميكانيكية، فإن ضبط النابض والروابط بشكلٍ صحيح يكفي عادةً للحفاظ على السرعة المُحدَّدة دون تدخلٍ إضافي عند الأحمال المستقرّة. وإذا تقلّبت الأحمال بشكلٍ متكرّر — لا سيّما عند تشغيل وإيقاف محركات كهربائية — فتحقّق من أن استجابة الانخفاض (Droop) تتعامل مع هذه التقلّبات، وفكّر في ما إذا كانت الترقية الإلكترونية مبرّرة.
بالنسبة لمُنظِّمات السرعة الرقمية، تشمل معايير المعايرة الأساسية: معامل التكبير (مدى استجابة المنظِّم بحدةٍ لخطأ السرعة)، والاستقرار (التخميد لمنع تجاوز القيمة المستهدفة)، ونسبة الانخفاض (الانخفاض المقصود في السرعة مع تغير الحمل)، ومراجع السرعة (عدد الدورات في الدقيقة المستهدف). وتتم ضبط هذه المعايير عبر مقاومات ضبط قابلة للتعديل موجودة على وحدة التحكم أثناء التشغيل تحت حملٍ يمثل ظروف الاستخدام الفعلية. ويجب التأكد من حدود الحركة الكاملة للمحرِّك قبل تثبيت إعداد معامل التكبير النهائي — إذ إن محرِّكًا يصل إلى حدوده الميكانيكية عند جزءٍ فقط من إشارات المنظِّم سيتصرف كمفتاح تشغيل/إيقاف بدلًا من التحكم التناسبي.
يُعيد المشترون الذين واجهوا فشلًا في التركيب تقييم تحكم المنظِّم من حيث توافقه مع المولِّد — أي التوافق بين وحدة التحكم، وواجهة المحرِّك، ونظام وقود المحرك — باعتباره معيار تقييم رئيسي بدلًا من أمرٍ ثانوي. وبتحديد طراز المحرك ونوع المحرِّك وجهد التغذية الكهربائية في مرحلة الاستفسار، يمكن تجنُّب معظم مشكلات التوافق.
الاختيار بين التحكم الميكانيكي والرقمي: دليل عملي
الاختيار بين التحكم بالمُنظِّم الميكانيكي والرقمي في تطبيقات المولدات يتعلَّق باحتياجات التطبيق، وبيئة التشغيل، والتسامح المقبول في الأداء — وليس سؤالاً عن الجودة بحد ذاته.
- اختر التحكم الميكانيكي إذا كان ملف الحمل مستقرًا، ولا يُطلب التشغيل المتوازي، وبيئة التركيب قاسية أو نائية، وكانت بساطة الصيانة أولوية.
- اختر التحكم الرقمي إذا تغيَّر الحمل بسرعة، أو احتاج التشغيل المتوازي أو مزامنة الشبكة، أو تطلَّب تسامحًا ضيقًا في التردد، أو تدهور أداء المنظِّم الميكانيكي الحالي إلى درجة تفوق إمكانية ضبطه الموثوقة.
- فكِّر في مسار ترقية المحرك التنفيذي إذا كان لديك نظام تحكم منظِّم ميكانيكي عامل بالفعل، لكنك تحتاج استجابةً أفضل — فتركيب محرك كهربائي خارجي على رابط الوقود الموجود يمكن أن يوفِّر أداءً على مستوى رقمي دون الحاجة إلى استبدال مكونات المنظِّم الداخلية في المحرك.
لِفِرَقِ التَّشْرِيَاتِ الَّتِي تَشْتَرِي مُكَوِّنَاتِ وَحْدَةِ التَّحَكُّمِ، يَمْنَعُ التَّأَكُّدُ مِنْ تَطَابُقِ المُتَطلَّبَاتِ الفِنِّيَّةِ قَبْلَ إِصْدَارِ أَمْرِ الشِّرَاءِ أَكْثَرَ المُشْكِلَاتِ لاحِقًا. وَيَسْتَحِقُّ المُورِّدُ الَّذِي يُمْكِنُهُ التَّأَكُّدُ مِنْ نَوْعِ وَاجِهَةِ المُحَرِّكِ، وَمُتَطلَّبَاتِ الجَهْدِ، وَمَدَى تَعْدِيلِ الانْخِفَاضِ وَفْقًا لِرَقْمِ تَسْجِيلِ المُحَرِّكِ خَاصَّتَكَ أَنْ يُتَّصَلَ بِهِ قَبْلَ بَدْءِ مُقَارَنَةِ الأَسْعَارِ.






