
 EN
Kontrol Governor pada Generator: Mekanis vs Digital
Ketika sebuah generator diesel menerima beban mendadak (misalnya, motor yang menyala pada arus penuh), kecepatan mesin akan turun sementara. Apa yang terjadi selanjutnya sepenuhnya bergantung pada cara pengendali governor pada sistem generator dikonfigurasi. Pengendali governor yang telah disetel dengan baik mampu menangkap penurunan kecepatan tersebut dalam pecahan detik, menyesuaikan posisi tuas bahan bakar, dan memulihkan putaran per menit (RPM) secara stabil sebelum penyimpangan frekuensi mencapai beban. Sebaliknya, pengendali governor yang tidak sesuai atau sudah aus akan menyebabkan fluktuasi kecepatan (hunting), serta ketidakstabilan tegangan dan frekuensi yang berikutnya dapat merusak peralatan sensitif di sisi hilir.
Perubahan yang paling sering dialami pembeli berpengalaman adalah menyadari bahwa pemilihan governor bukan soal loyalitas merek — melainkan soal menyesuaikan pengaturan droop dan rentang respons aktuator dengan varian mesin serta profil beban tertentu. Artikel ini membahas perbedaan antara pengendalian governor mekanis dan digital dalam sistem generator, di mana masing-masing jenis unggul, serta hal-hal yang perlu diketahui oleh profesional pengadaan dan insinyur pemeliharaan saat menentukan spesifikasi atau mengganti unit pengendali governor.
Cara Kerja Pengendali Governor dalam Generator
Governor adalah perangkat pengendali umpan balik. Tugasnya adalah mendeteksi kecepatan aktual mesin, membandingkannya dengan acuan yang telah ditetapkan, lalu menyesuaikan pasokan bahan bakar guna menghilangkan selisih tersebut. Dalam satu set generator diesel, hal ini berarti menjaga poros engkol — dan karenanya alternator — berputar pada RPM target, terlepas dari seberapa besar beban listrik yang terhubung ke jaringan.
Versi sederhana: jika beban meningkat, mesin cenderung melambat. Pengatur kecepatan (governor) mendeteksi penurunan putaran dan membuka rel bahan bakar untuk menambah energi. Jika beban turun, pengatur kecepatan menutup rel tersebut guna mencegah kelebihan putaran. Siklus ini berjalan terus-menerus selama generator beroperasi. Perbedaan utama antara pengatur kecepatan mekanis dan digital dalam aplikasi generator terletak pada cara loop deteksi dan pengendalian tersebut diwujudkan.
Pengatur Kecepatan Mekanis dalam Sistem Generator
Pengatur kecepatan mekanis menggunakan pemberat sentrifugal (flyweights) yang dipasang pada poros berputar. Saat putaran mesin berubah, pemberat tersebut bergerak maju atau mundur akibat gaya sentrifugal, dan perpindahan mekanis ini diteruskan langsung melalui rangkaian penghubung (linkages) ke rel injeksi bahan bakar. Tidak ada komponen elektronik, tidak memerlukan sumber daya eksternal — pengatur kecepatan sepenuhnya mandiri dan terintegrasi dalam sistem mekanis mesin.
Kesederhanaan ini merupakan kekuatan sekaligus keterbatasan pengendali governor mekanis dalam aplikasi generator. Dengan beban yang stabil dan dapat diprediksi, governor mekanis beroperasi andal selama bertahun-tahun dengan perawatan minimal. Governor ini tahan terhadap lingkungan keras, kebal terhadap gangguan listrik, serta dapat disetel menggunakan perkakas dasar. Bagi armada generator lawas, generator diesel portabel dalam aplikasi lapangan, atau instalasi di mana infrastruktur elektronik tidak tersedia, governor mekanis tetap menjadi pilihan yang praktis.
Keterbatasan ini tampak jelas saat beban berubah secara cepat. Mekanisme sentrifugal memiliki keterlambatan respons bawaan—bobot sentrifugal memerlukan waktu untuk berpindah posisi secara fisik, sementara sambungan mekanis menimbulkan gesekan yang membatasi kecepatan penyesuaian bahan bakar. Akurasi pengaturan kecepatan umumnya ±2–5% dari kecepatan nominal, yang memadai untuk banyak aplikasi serba guna namun tidak cukup untuk peralatan yang sensitif terhadap beban.
Pengendali Governor Digital dalam Sistem Generator
Kontrol governor digital (elektronik) pada sistem generator menggantikan mekanisme sentrifugal dengan sensor kecepatan elektronik, biasanya berupa pickup magnetik pada roda gigi cincin flywheel, serta modul kontrol khusus yang memproses sinyal kecepatan dan menggerakkan aktuator listrik. Aktuator menyesuaikan rak bahan bakar melalui output mekanis linear atau putar, tetapi keputusan kontrol diambil secara elektronik, bukan mekanis.
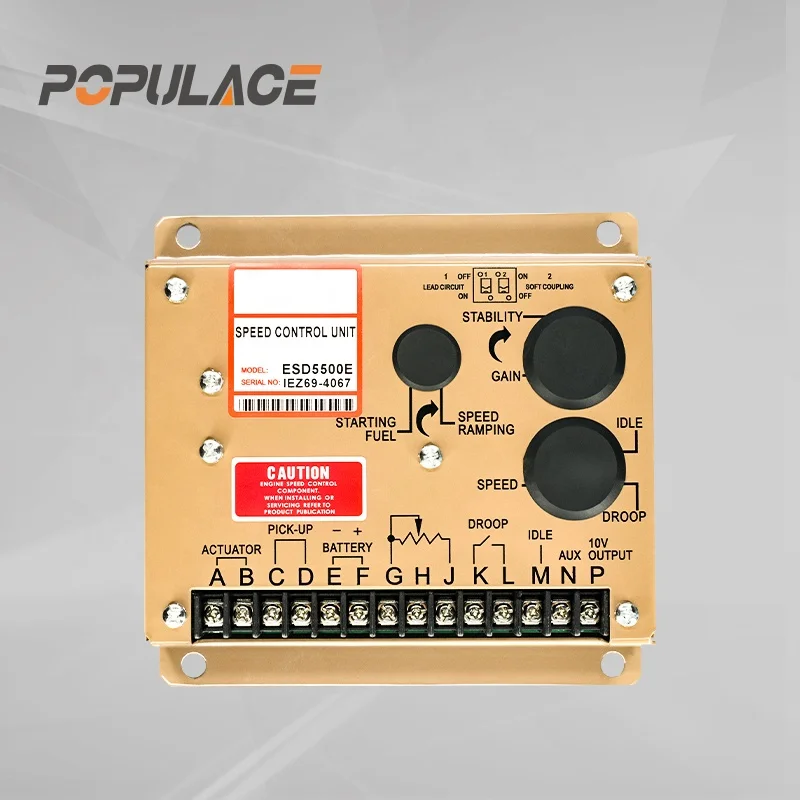
Arsitektur ini memberikan respons yang jauh lebih cepat. Jika governor mekanis memerlukan waktu 100–300 milidetik untuk mulai memperbaiki penyimpangan kecepatan, pengendali elektronik dapat memulai pergerakan aktuator dalam waktu 20–50 milidetik. Modul kontrol juga memungkinkan kalibrasi presisi terhadap gain, stabilitas, persentase droop, dan laju peningkatan — tanpa drift mekanis yang memengaruhi governor tipe flyweight seiring berjalannya waktu.
Namun, respon yang lebih cepat dari gubernur tidak selalu berarti hasil yang lebih baik. Pada set generator dengan beban reaktif atau motor yang signifikan, respon regulator yang terlalu cepat dapat menyebabkan overshoot kecepatan dan ketidakstabilan yang akan dihindari dengan pengaturan gain yang lebih konservatif. Kalibrasi yang tepat tergantung pada karakteristik mesin dan beban bank tertentu, bukan pada kecepatan respons maksimal.
Isochronous vs Droop Mode: Memilih untuk Aplikasi Anda
Apakah kontrol pengatur dalam operasi generator menggunakan modus isokron atau droop memiliki dampak langsung pada bagaimana genset berperilaku dan pilihan yang tepat tergantung pada apakah Anda menjalankan satu unit atau paralel beberapa generator.
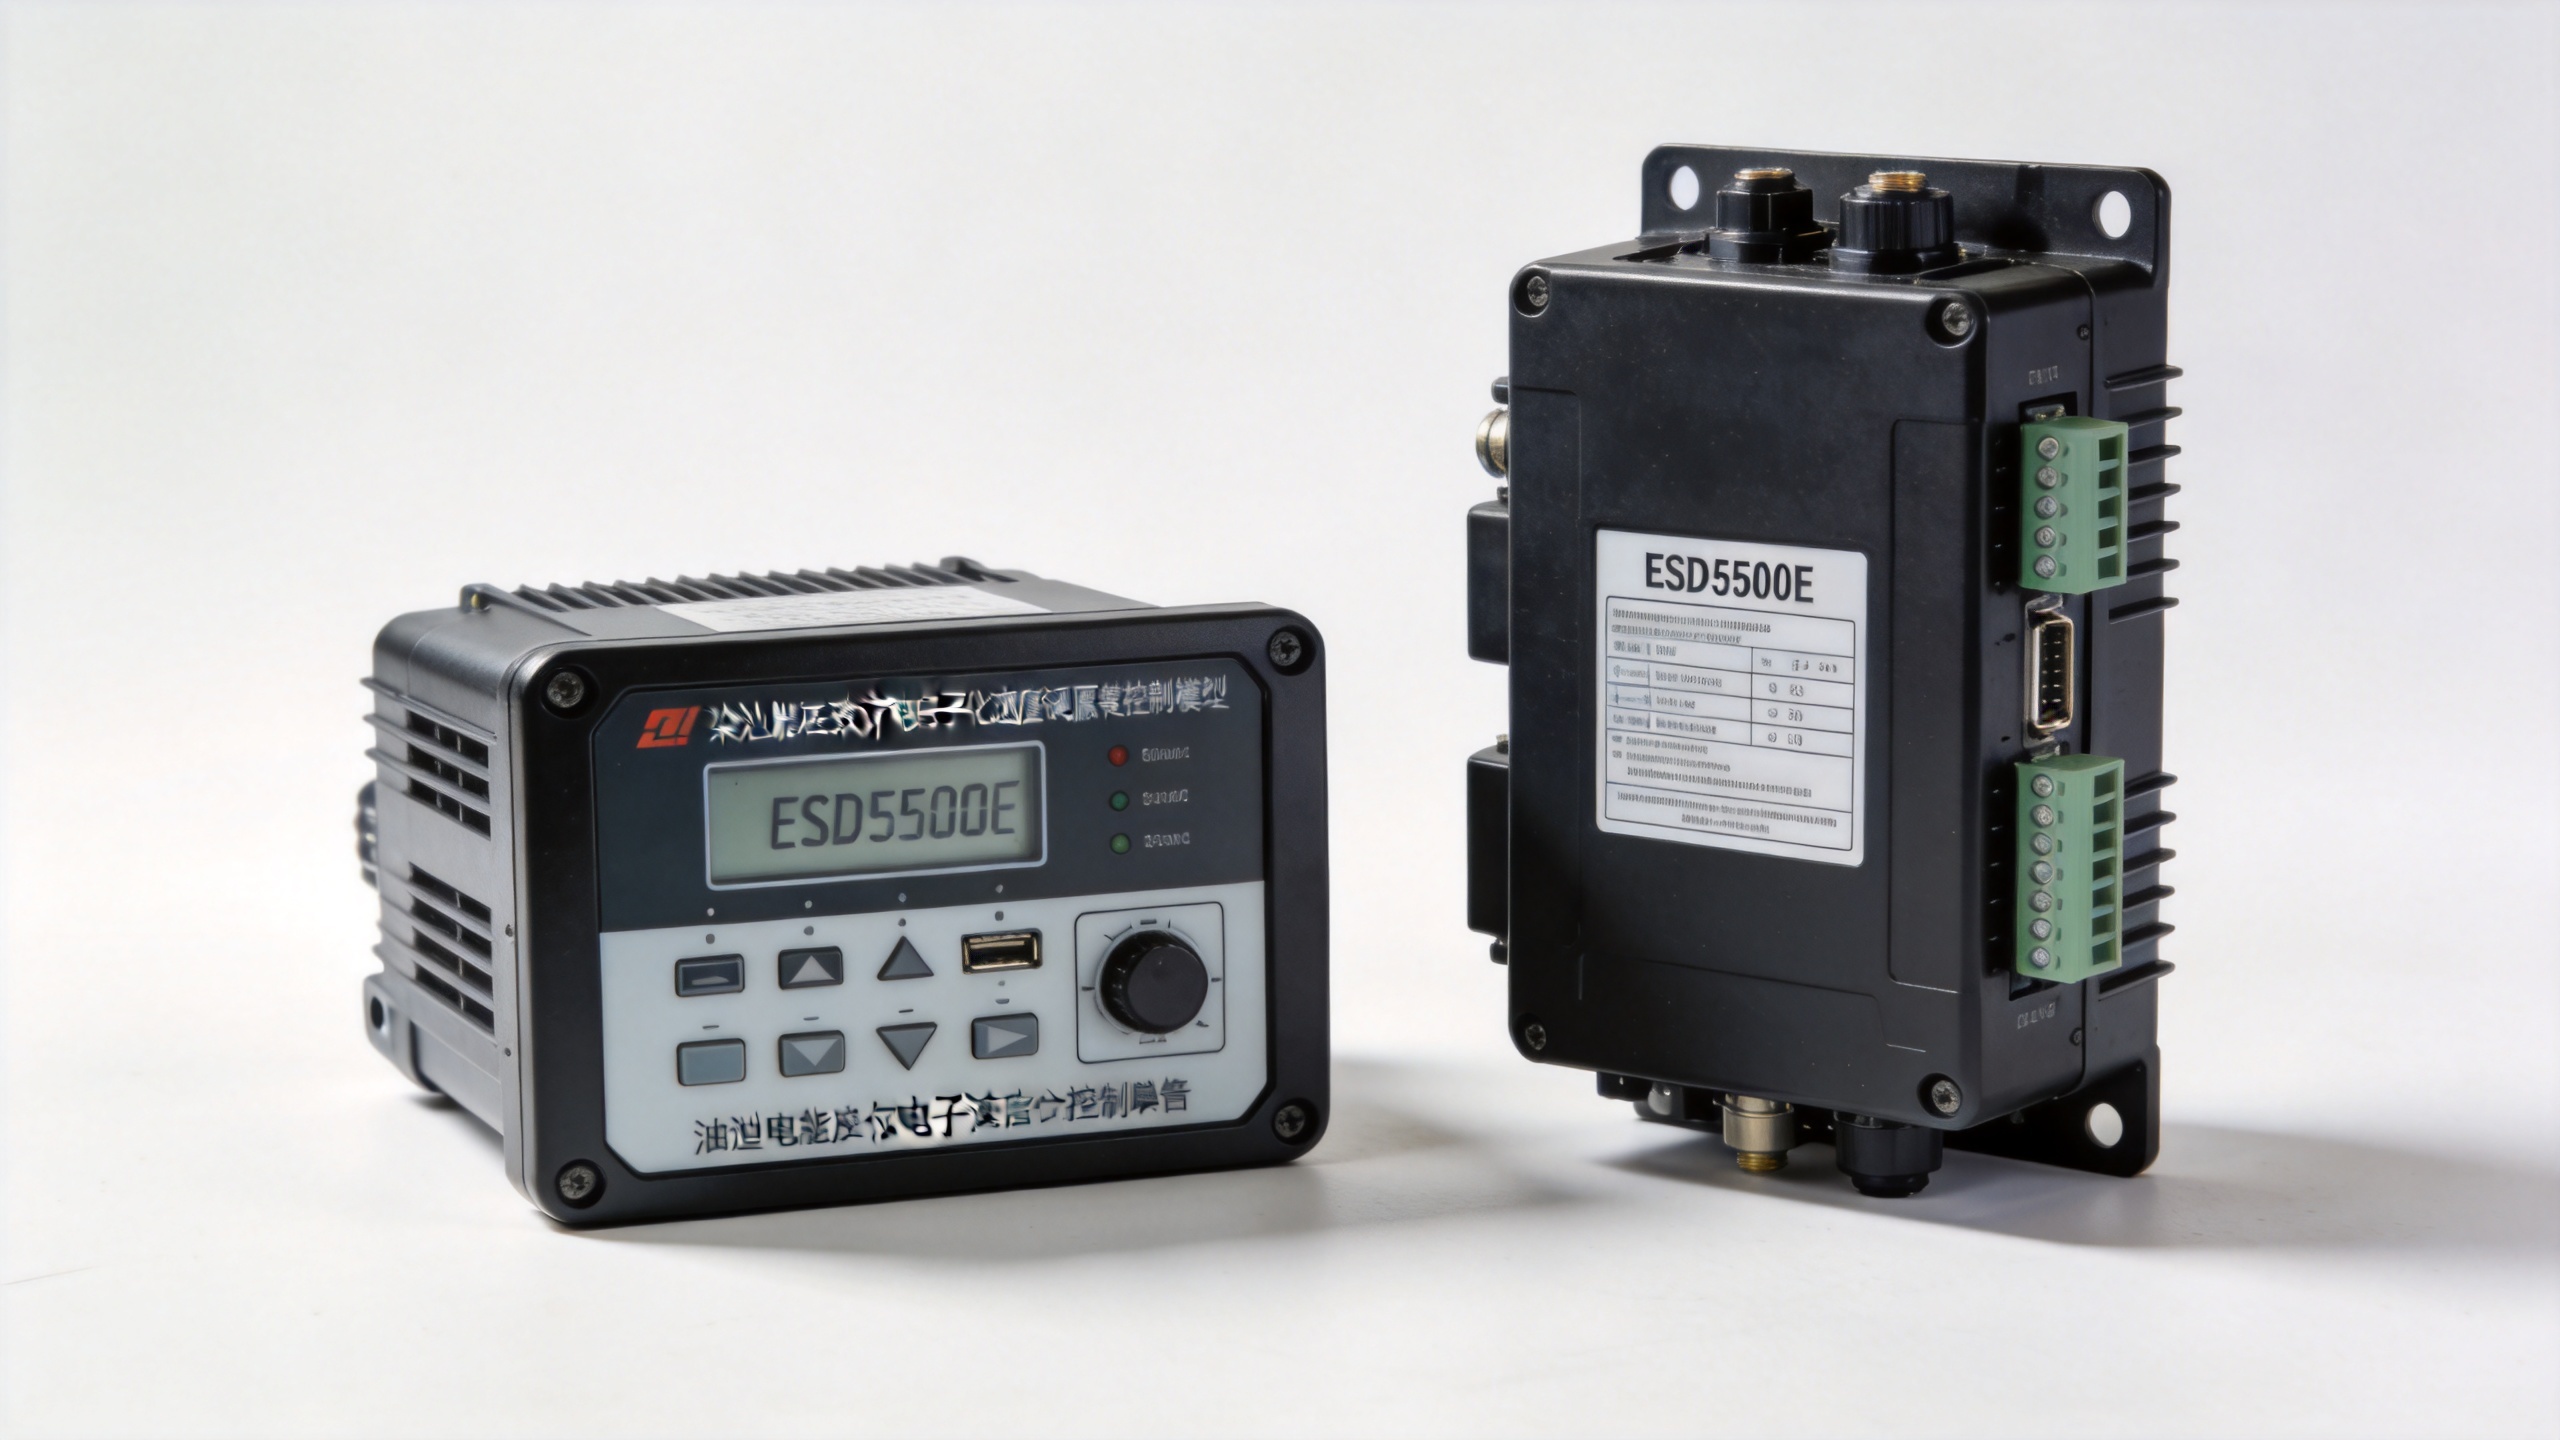
Dalam mode isokronus, pengatur kecepatan menjaga kecepatan mesin secara tepat pada nilai yang telah ditetapkan, tanpa memedulikan beban. Frekuensi tetap konstan selama mesin memiliki margin daya yang tersedia. Mode ini merupakan pilihan yang tepat untuk generator mandiri yang menyuplai jaringan terisolasi atau beban fasilitas tunggal. Unit Pengendali Kecepatan Generator ESD5500E Speed Governor mendukung operasi isokronus dan dirancang untuk aplikasi generator tunggal yang stabil di berbagai konfigurasi mesin diesel. Unit kontrol kecepatan pengatur kecepatan ESD5500E
Dalam mode droop, governor sengaja memperbolehkan penurunan kecepatan kecil seiring peningkatan beban—biasanya 2–5% dari kondisi tanpa beban hingga beban penuh. Hal ini memungkinkan dua atau lebih generator berbagi beban secara proporsional terhadap kapasitas penilaiannya saat dioperasikan secara paralel. Tanpa droop, dua generator dalam mode isochronous pada bus yang sama akan saling bersaing untuk menguasai beban. Mode droop juga wajib digunakan saat menyinkronkan ke jaringan listrik utilitas. Pengatur Kecepatan Governor S6700H menawarkan pengaturan droop yang dapat disesuaikan baik untuk konfigurasi mandiri maupun paralel. Kontroler Kecepatan Governor S6700H Unit Pengatur Kecepatan Generator Mesin Diesel
Aplikasi Generator Industri versus Aplikasi Generator Bergerak
Persyaratan kontrol governor dalam aplikasi generator berbeda secara signifikan antara instalasi industri stasioner dan genset bergerak atau portabel.
Genset industri (pusat data, rumah sakit, pabrik proses) memerlukan pengaturan frekuensi yang ketat untuk beban elektronik sensitif dan umumnya membutuhkan kemampuan operasi paralel. Pengatur digital dengan droop yang dapat disesuaikan serta dukungan untuk pengendali pembagian beban merupakan spesifikasi standar. Ketika dikombinasikan dengan sistem pengatur tegangan—AVR Stamford MX321, AVR MX321 Stamford untuk rangka berukuran lebih kecil, dan AVR MX341 Stamford untuk alternator berdaya keluaran lebih tinggi, serta ABB Unitrol 1020 untuk mesin sinkron berukuran besar—pengendalian pengatur digital dalam pengoperasian paralel generator memungkinkan manajemen kecepatan dan tegangan yang terkoordinasi di seluruh sistem multi-unit.
Set generator bergerak sering mengutamakan kesederhanaan mekanis dibanding presisi elektronik. Pengatur kecepatan mekanis tidak memerlukan sumber daya listrik eksternal, dapat diperbaiki di lapangan menggunakan peralatan dasar, serta tahan terhadap getaran dan kontaminasi yang dapat memengaruhi sensor elektronik. Ketika pengendalian pengatur kecepatan mekanis menjadi tidak memadai—misalnya pada generator sewa bergerak yang menjalankan beban alat bervariasi—pemutakhiran dengan aktuator eksternal seperti seri ADC120 atau ADC175 dapat mencapai respons setara digital tanpa mengganti komponen pengatur kecepatan internal mesin. POPULACE Aktuator Eksternal ADC120 ADC175 ADC225 untuk Pengatur Kecepatan Generator
Kalibrasi Pengendalian Pengatur Kecepatan dalam Aplikasi Generator
Untuk pengatur kecepatan mekanis, penyetelan pegas dan rangkaian penghubung yang tepat umumnya mampu mempertahankan kecepatan yang ditetapkan tanpa intervensi lebih lanjut pada beban stabil. Jika beban berfluktuasi secara sering—terutama ketika beban motor menyala-mati secara siklik—verifikasi apakah respons droop mampu menanganinya, dan pertimbangkan apakah pemutakhiran elektronik layak dilakukan.
Untuk governor digital, parameter kalibrasi utama adalah: gain (seberapa agresif governor merespons kesalahan kecepatan), stabilitas (peredaman untuk mencegah overshoot), persentase droop (penurunan kecepatan yang disengaja seiring peningkatan beban), dan referensi kecepatan (RPM target). Parameter-parameter ini disesuaikan melalui potensiometer penyetel pada modul kontrol saat sistem beroperasi di bawah beban representatif. Konfirmasikan batas stroke penuh aktuator sebelum menetapkan nilai gain akhir — aktuator yang mencapai batas mekanis pada output governor parsial akan berperilaku seperti saklar on/off, bukan kontrol proporsional.
Pembeli yang pernah mengalami kegagalan pemasangan cenderung mengevaluasi ulang kompatibilitas governor dengan generator — khususnya antara modul kontrol, antarmuka aktuator, dan sistem bahan bakar mesin — sebagai kriteria penilaian utama, bukan sekadar pertimbangan tambahan. Menyebutkan tipe mesin, tipe aktuator, dan tegangan suplai pada tahap permintaan dapat mencegah sebagian besar masalah kompatibilitas.
Memilih antara Mekanis dan Digital: Panduan Praktis
Pilihan antara pengendali governor mekanis dan digital dalam aplikasi generator merupakan pertanyaan mengenai kebutuhan aplikasi, lingkungan operasional, dan toleransi kinerja yang dapat diterima — bukan pertanyaan mengenai kualitas itu sendiri.
- Pilih mekanis jika: profil beban stabil, tidak diperlukan operasi paralel, lingkungan pemasangan keras atau terpencil, serta kesederhanaan perawatan menjadi prioritas.
- Pilih digital jika: beban berubah dengan cepat, diperlukan operasi paralel atau sinkronisasi jaringan, toleransi frekuensi yang ketat dibutuhkan, atau governor mekanis yang ada telah menurun kinerjanya hingga tidak lagi dapat disetel secara andal.
- Pertimbangkan jalur peningkatan aktuator jika: Anda memiliki arsitektur pengendali governor mekanis yang masih berfungsi tetapi memerlukan respons yang lebih baik — aktuator listrik eksternal yang dipasang kembali pada linkage bahan bakar yang ada dapat memberikan kinerja setara digital tanpa mengganti komponen governor internal mesin.
Bagi tim pengadaan yang mencari komponen governor, kompatibilitas yang telah dikonfirmasi berdasarkan spesifikasi sebelum pemesanan akan mencegah sebagian besar masalah di tahap selanjutnya. Pemasok yang mampu mengonfirmasi jenis antarmuka aktuator, kebutuhan tegangan, dan rentang penyesuaian droop berdasarkan nomor seri mesin Anda layak diajak berdiskusi sebelum proses perbandingan harga dimulai.






