
 EN
Commande du régulateur dans les groupes électrogènes : mécanique contre numérique
Lorsqu’un groupe électrogène diesel prend une charge brutale (par exemple, le démarrage d’un moteur à son intensité nominale), la vitesse du moteur diminue. Ce qui se produit ensuite dépend entièrement de la configuration de la régulation de vitesse dans les systèmes de groupes électrogènes. Un régulateur bien réglé détecte cette chute de vitesse en quelques fractions de seconde, ajuste la commande de carburant et rétablit un régime stable avant que l’écart de fréquence n’atteigne la charge. Un régulateur mal adapté ou usé laisse la vitesse osciller, et l’instabilité de tension et de fréquence qui s’ensuit peut endommager les équipements sensibles situés en aval.
Le changement le plus fréquent chez les acheteurs expérimentés consiste à comprendre que le choix du régulateur ne repose pas sur la fidélité à une marque, mais sur l’adéquation entre le réglage de la chute (droop) et la plage de réponse de l'actionneur, d’une part, et la variante spécifique du moteur et son profil de charge, d’autre part. Cet article analyse les différences entre la commande mécanique et la commande numérique des régulateurs dans les systèmes de groupes électrogènes, précise les domaines où chaque type excelle, et indique ce que les responsables des achats et les ingénieurs en maintenance doivent savoir lors de la spécification ou du remplacement d’un dispositif de commande de régulateur.
Fonctionnement de la commande de régulateur dans un groupe électrogène
Un régulateur est un dispositif de commande par rétroaction. Il détecte la vitesse réelle du moteur, la compare à une consigne prédéfinie, puis ajuste l’alimentation en carburant afin d’éliminer toute différence. Dans un groupe électrogène diesel, cela signifie maintenir le vilebrequin — et donc l’alternateur — à la vitesse de rotation cible (RPM), quel que soit le niveau de charge électrique connecté au réseau.
Version simplifiée : si la charge augmente, le moteur tend à ralentir. Le régulateur détecte cette baisse de vitesse et ouvre la crémaillère à carburant pour fournir davantage d’énergie. Si la charge diminue, le régulateur ferme la crémaillère afin d’éviter une sur-régulation. Cette boucle fonctionne en continu tant que le groupe électrogène est en service. Ce qui distingue la commande mécanique de la commande numérique dans les applications de groupes électrogènes, c’est la manière dont cette boucle de détection et d’action est mise en œuvre.
Commande mécanique du régulateur dans les systèmes de groupes électrogènes
Les régulateurs mécaniques utilisent des masselottes centrifuges montées sur un arbre rotatif. Lorsque la vitesse du moteur varie, les masselottes se déplacent radialement sous l’effet de la force centrifuge, et ce déplacement mécanique est transmis directement, par l’intermédiaire de bielles, à la crémaillère d’injection de carburant. Aucun composant électronique, aucune alimentation électrique externe — le régulateur est entièrement autonome et intégré au système mécanique du moteur.
Cette simplicité constitue à la fois la force et la limite du régulateur mécanique dans les applications de groupes électrogènes. Avec des charges stables et prévisibles, les régulateurs mécaniques fonctionnent de façon fiable pendant des années avec un entretien minimal. Ils résistent bien aux environnements rudes, sont insensibles aux interférences électriques et peuvent être réglés à l’aide d’outils basiques. Pour les parcs de groupes électrogènes anciens, les groupes électrogènes diesel portatifs utilisés sur le terrain ou les installations où les infrastructures électroniques font défaut, les régulateurs mécaniques restent un choix pratique.
La limite apparaît sous des charges variant rapidement. Les mécanismes centrifuges présentent des retards de réponse inhérents : les masselottes doivent disposer d’un certain temps pour se repositionner physiquement, et les articulations introduisent des frottements qui limitent la rapidité de l’ajustement du débit de carburant. La précision de la régulation de vitesse est généralement de ±2 à 5 % de la vitesse nominale, ce qui convient à de nombreuses applications générales, mais s’avère insuffisant pour les équipements sensibles aux variations de charge.
Régulation numérique du régime dans les systèmes de groupes électrogènes
La commande numérique (électronique) du régulateur dans les systèmes de génération remplace le mécanisme centrifuge par un capteur électronique de vitesse, généralement une sonde magnétique montée sur la couronne dentée du volant moteur, et un module de commande dédié qui traite le signal de vitesse et pilote un actionneur électrique. Cet actionneur ajuste la crémaillère de carburant via une sortie mécanique linéaire ou rotative, mais la décision de commande est prise électroniquement plutôt que mécaniquement.
Cette architecture assure une réponse nettement plus rapide. Là où un régulateur mécanique peut nécessiter 100 à 300 millisecondes pour commencer à corriger un écart de vitesse, un contrôleur électronique peut initier le déplacement de l’actionneur en 20 à 50 millisecondes. Le module de commande permet également un étalonnage précis du gain, de la stabilité, du pourcentage de chute (droop) et des taux de rampe — sans la dérive mécanique qui affecte progressivement les régulateurs à masselottes au fil du temps.
Une réponse plus rapide du régulateur ne se traduit pas nécessairement par de meilleurs résultats. Dans les groupes électrogènes soumis à une charge réactive importante ou lors de démarrages de moteurs, une réponse du régulateur excessivement rapide peut provoquer un dépassement de vitesse et une instabilité que des réglages de gain plus conservateurs permettraient d’éviter. Le calibrage approprié dépend des caractéristiques spécifiques du moteur et de la charge, et non de la maximisation de la rapidité de réponse.
Régulation isochrone contre régulation à chute : choisir selon votre application
Le choix entre régulation isochrone et régulation à chute pour le contrôle du régulateur dans le fonctionnement d’un groupe électrogène a un impact direct sur le comportement du groupe — et le bon choix dépend du fait que vous exploitez un seul groupe ou que vous coupliez plusieurs groupes en parallèle.
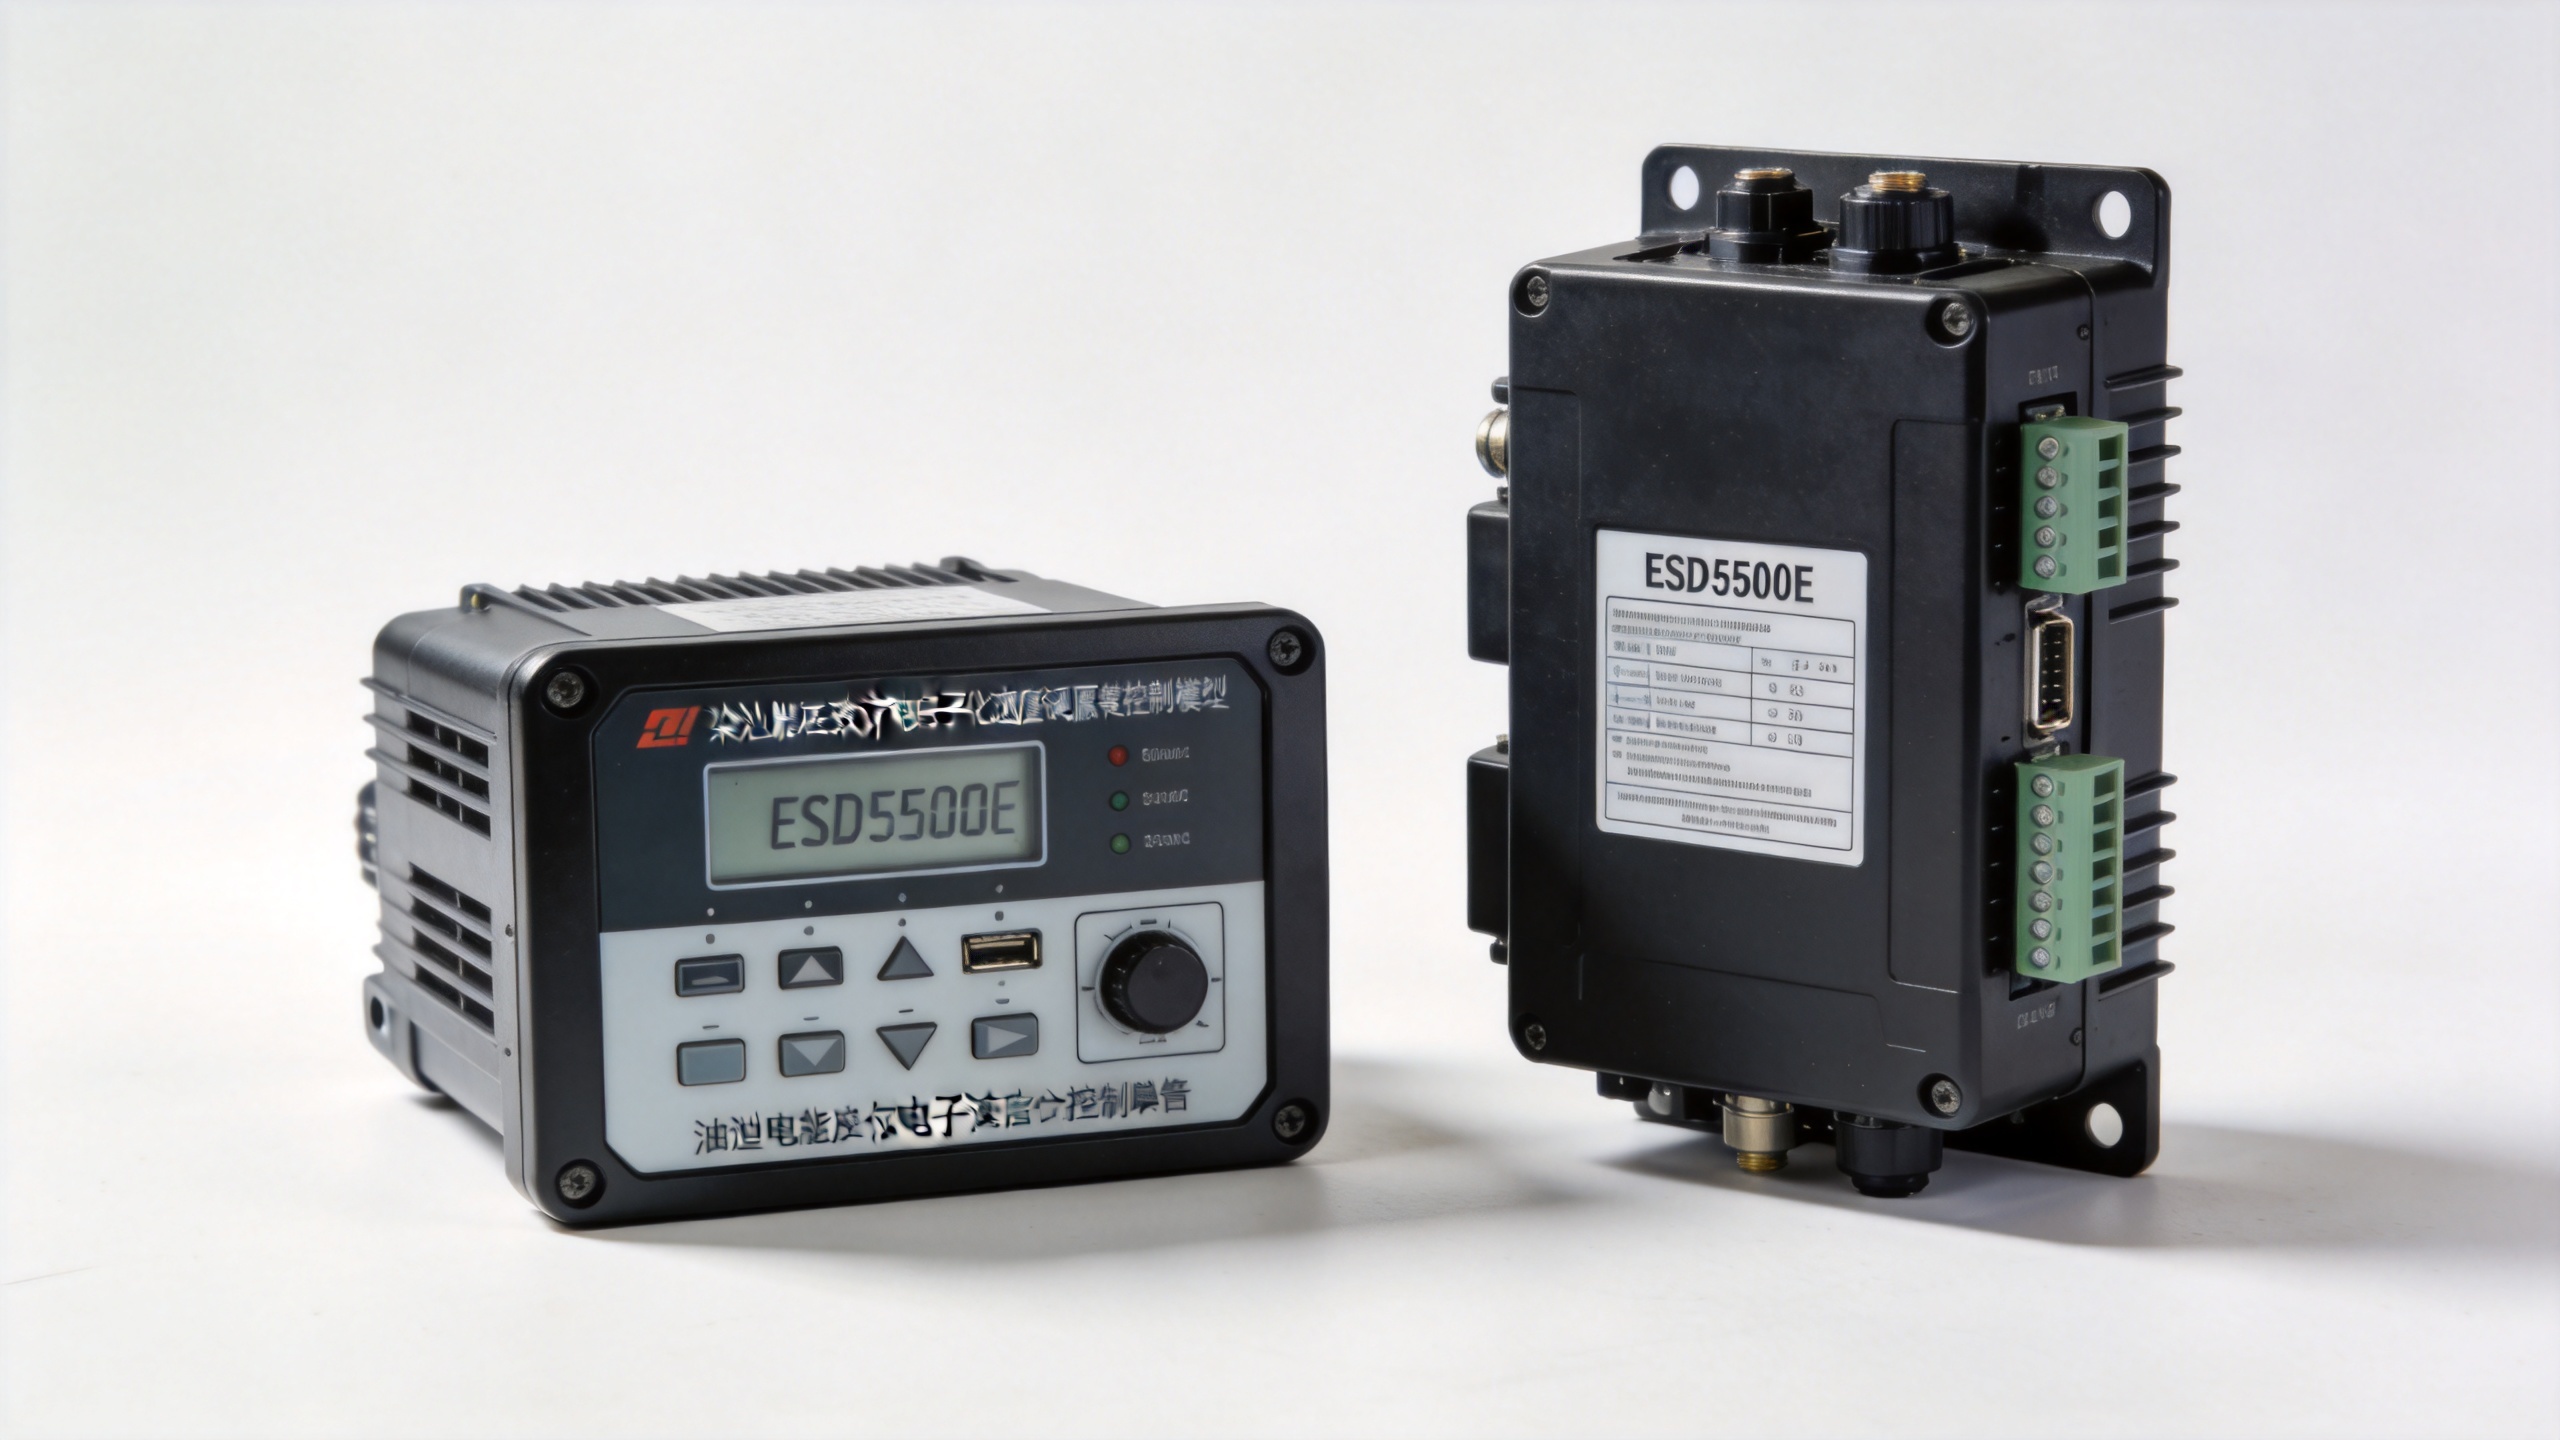
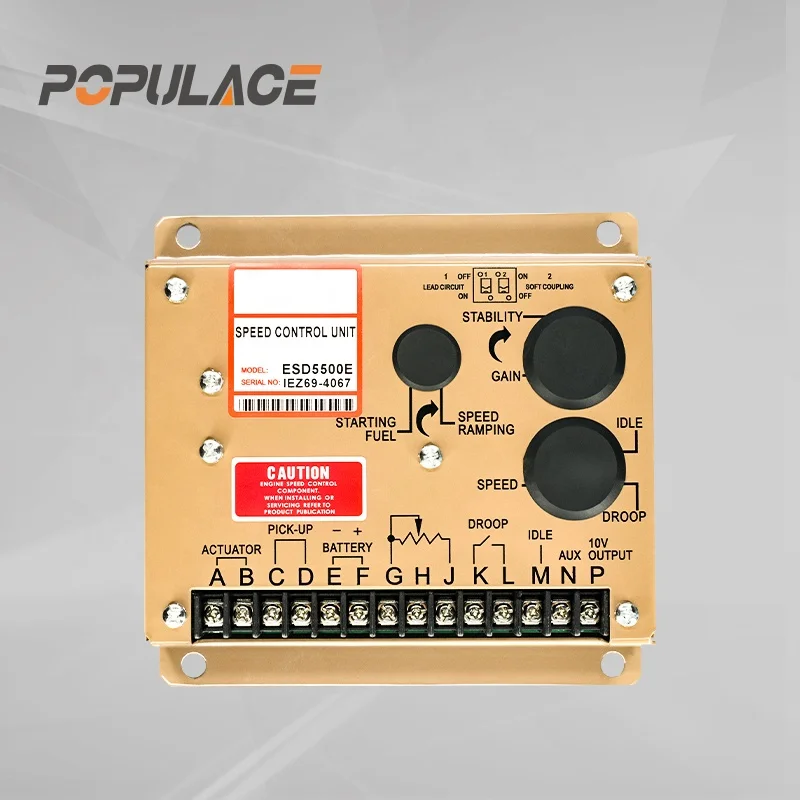
En mode isochrone, le régulateur maintient précisément la vitesse du moteur à la consigne, quelle que soit la charge. La fréquence reste constante tant que le moteur dispose d’une marge de puissance disponible. Ce mode est adapté aux groupes électrogènes autonomes alimentant un réseau isolé ou une charge unique (par exemple, une installation unique). L’unité de commande de vitesse ESD5500E pour régulateur de vitesse prend en charge le fonctionnement isochrone et est conçue pour des applications stables avec un seul groupe électrogène, sur une large gamme de configurations de moteurs diesel. Unité de commande de vitesse ESD5500E pour régulateur de vitesse
En mode dégressif, le régulateur autorise intentionnellement une légère diminution de vitesse à mesure que la charge augmente — typiquement de 2 à 5 % entre le fonctionnement à vide et le fonctionnement en charge nominale. Cela permet à deux générateurs ou plus de répartir la charge proportionnellement à leurs puissances nominales lorsqu’ils fonctionnent en parallèle. En l’absence de dégressivité, deux générateurs en mode isochrone sur le même réseau se « combattent » pour assurer la prédominance de la charge. Le mode dégressif est également requis lors de la synchronisation au réseau électrique public. Le régulateur de vitesse S6700H offre des réglages de dégressivité ajustables, tant pour les configurations autonomes que pour les configurations en parallèle. Contrôleur de vitesse S6700H pour régulateur de vitesse de groupe électrogène diesel
Applications industrielles versus applications mobiles pour groupes électrogènes
Les exigences en matière de régulation pour les groupes électrogènes diffèrent sensiblement selon qu’il s’agisse d’installations industrielles fixes ou de groupes électrogènes mobiles ou portatifs.
Les groupes électrogènes industriels (centres de données, hôpitaux, usines de procédés) exigent une régulation stricte de la fréquence pour alimenter des charges électroniques sensibles et nécessitent généralement la capacité de fonctionnement en parallèle. Les régulateurs numériques dotés de réglage de la chute (droop) et compatibles avec les contrôleurs de répartition de charge constituent la spécification standard. Lorsqu’ils sont associés à des systèmes de régulation de tension — l’AVR Stamford MX321, l’AVR MX321 Stamford pour les alternateurs de plus petites dimensions, et l’AVR MX341 Stamford pour les alternateurs à puissance plus élevée, ainsi que l’ABB Unitrol 1020 pour les machines synchrones de grande puissance — le contrôle numérique du régulateur permet une gestion coordonnée de la vitesse et de la tension dans les systèmes multi-unités.
Les groupes électrogènes mobiles privilégient souvent la simplicité mécanique plutôt que la précision électronique. Les régulateurs mécaniques ne nécessitent aucune alimentation électrique externe, sont réparables sur site à l’aide d’outils basiques et tolèrent les vibrations et la contamination, qui peuvent affecter les capteurs électroniques. Lorsque la commande par régulateur mécanique devient insuffisante — par exemple sur un groupe électrogène mobile en location soumis à des charges d’outils variables — une mise à niveau à l’aide d’un actionneur externe tel que les séries ADC120 ou ADC175 permet d’obtenir une réactivité de niveau numérique sans remplacer les composants internes du régulateur moteur. Actionneur externe POPULACE ADC120, ADC175, ADC225 pour régulateur de vitesse de groupe électrogène
Étalonnage de la commande du régulateur dans les applications de groupe électrogène
Pour les régulateurs mécaniques, un réglage correct du ressort et des biellettes maintient généralement la vitesse consigne sans intervention ultérieure, sous charges stables. Si la charge varie fréquemment, notamment avec des moteurs dont le fonctionnement est cyclique, vérifiez que la réponse en dérive (droop) y fait face convenablement et évaluez si une mise à niveau électronique s’impose.
Pour les régulateurs numériques, les paramètres clés de calibrage sont : le gain (la réactivité du régulateur face à l’erreur de vitesse), la stabilité (l’amortissement destiné à éviter les dépassements), le pourcentage de droop (la baisse intentionnelle de vitesse en fonction de la charge) et la consigne de vitesse (le régime cible en tr/min). Ces paramètres sont ajustés à l’aide de potentiomètres réglables situés sur le module de commande, pendant le fonctionnement sous une charge représentative. Vérifiez les limites de course complète de l’actionneur avant de valider le réglage final du gain : si l’actionneur atteint sa butée mécanique pour une sortie partielle du régulateur, son comportement sera celui d’un interrupteur marche/arrêt plutôt que d’une commande proportionnelle.
Les acheteurs ayant connu des échecs d’installation ont tendance à réévaluer le contrôle du régulateur en termes de compatibilité avec le groupe électrogène — notamment entre le module de commande, l’interface de l’actionneur et le système d’alimentation en carburant du moteur — comme critère d’évaluation prioritaire, et non comme simple détail secondaire. Préciser dès la phase de demande le modèle de moteur, le type d’actionneur et la tension d’alimentation permet d’éviter la grande majorité des problèmes de compatibilité.
Choisir entre le mécanique et le numérique: un guide pratique
Le choix entre le contrôle mécanique et le contrôle numérique du régulateur dans les applications de générateur est une question de exigences d'application, d'environnement de fonctionnement et de tolérance acceptable de performance pas une question de qualité en soi.
- Choisissez le mécanique si: le profil de charge est stable, aucune opération parallèle n'est requise, l'environnement d'installation est difficile ou éloigné et la simplicité de l'entretien est une priorité.
- Choisissez numérique si: la charge varie rapidement, une opération parallèle ou une synchronisation de réseau est requise, une tolérance de fréquence serrée est nécessaire ou si le régulateur mécanique existant s'est dégradé au-delà d'un réglage fiable.
- Considérez une voie de mise à niveau de l'actionneur si: vous avez une architecture de commande mécanique fonctionnelle du régulateur mais avez besoin d'une meilleure réponse un actionneur électrique externe réaménagé sur le raccordement existant au carburant peut fournir des performances de niveau numérique sans remplacer les composants internes du régulateur du moteur.
Pour les équipes d'approvisionnement qui achètent des composants de régulateur, la compatibilité confirmée par les spécifications avant l'ordre d'achat prévient la plupart des problèmes en aval. Un fournisseur qui peut confirmer le type d'interface de l'actionneur, les exigences de tension et la plage de réglage de la chute par rapport à votre numéro de série de moteur vaut la peine d'être engagé avant le début de la comparaison de prix.






