
 EN
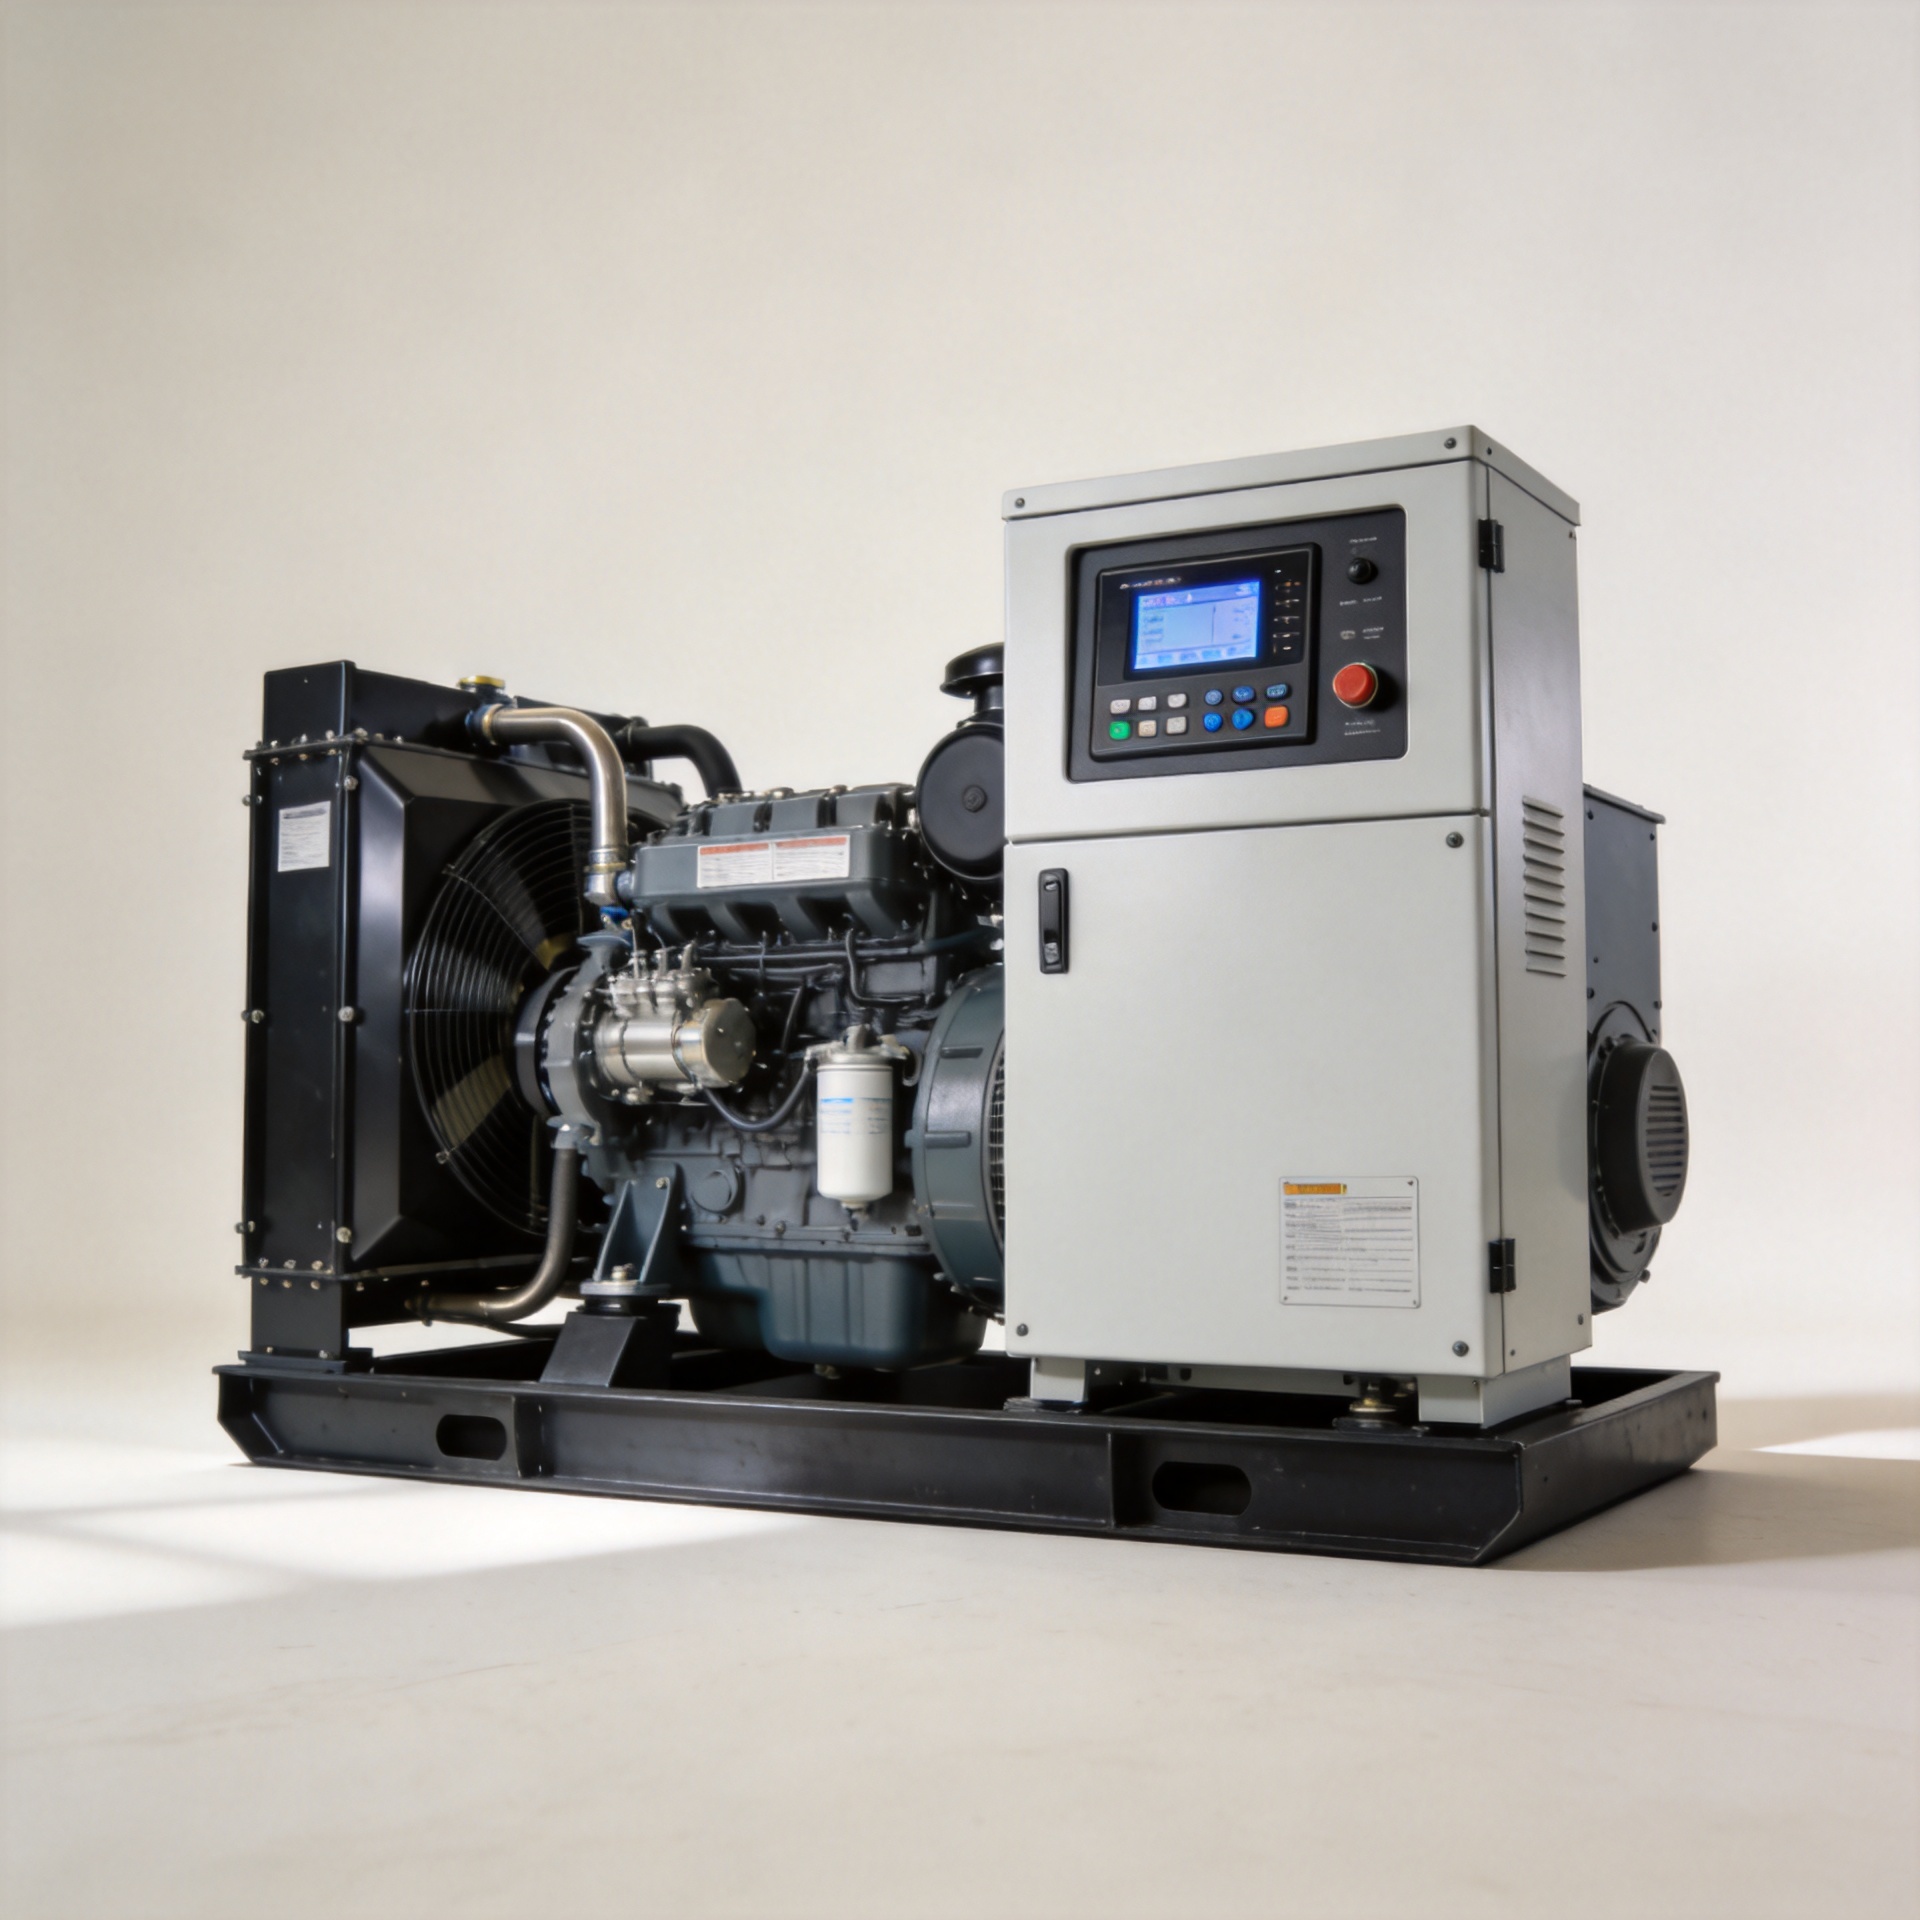
Contrôleur intelligent pour groupe électrogène : fonctionnalités de commande numérique
Lors de l’évaluation d’un contrôleur intelligent de groupe électrogène pour une application de secours ou de puissance principale, la fiche technique ne constitue qu’une partie de l’analyse. Ce qui détermine réellement la fiabilité à long terme, c’est la compatibilité entre la logique de commande, les seuils de protection et les interfaces de communication du contrôleur, d’une part, et les exigences opérationnelles du site, d’autre part — et non pas uniquement les valeurs nominales de tension et de fréquence indiquées dans la fiche technique.
Les sections ci-dessous traitent des capacités numériques fondamentales de commande offertes par les contrôleurs modernes, des critères de sélection des modes de fonctionnement (AMF, ATS et manuel), ainsi que de la signification pratique de ces différences lors de l’approvisionnement en gros ou de la distribution sous marque.
Fonctions fondamentales d’un contrôleur intelligent de groupe électrogène
Un contrôleur intelligent de groupe électrogène gère trois tâches fondamentales : la séquence de démarrage et d’arrêt automatiques, la protection du moteur et de l’alternateur, ainsi que la surveillance en temps réel des paramètres. Dans une implémentation numérique, ces trois fonctions sont assurées par des microprocesseurs embarqués capables de traiter simultanément plusieurs entrées et d’exécuter une logique conditionnelle que les circuits de relais analogiques ne peuvent tout simplement pas reproduire.
Le démarrage et l’arrêt automatiques sur un contrôleur numérique impliquent généralement une séquence de démarrage configurable — incluant le délai de préchauffage, les limites de tentatives de démarrage et un délai de stabilisation post-démarrage — avant que l’appareil ne déclare être prêt à prendre la charge. Ces paramètres sont réglables sur la plupart des contrôleurs modernes, ce qui revêt une importance particulière lorsque vos clients utilisent des moteurs présentant des caractéristiques de démarrage à froid ou des types de carburant différents.
Les fonctions de protection d’un contrôleur numérique intelligent pour groupe électrogène comprennent généralement : surtension et sous-tension sur les trois phases, surfréquence et sous-fréquence, température élevée du liquide de refroidissement du moteur, pression d’huile basse, surintensité et perte d’excitation. La principale différence par rapport à la protection analogique réside dans le fait que les contrôleurs numériques permettent de configurer les seuils d’alarme et de déclenchement. Un distributeur peut ainsi fournir un seul modèle de contrôleur et le configurer sur site afin qu’il corresponde aux caractéristiques spécifiques du moteur et de l’alternateur, plutôt que de stocker des combinaisons distinctes de relais analogiques pour chaque application.
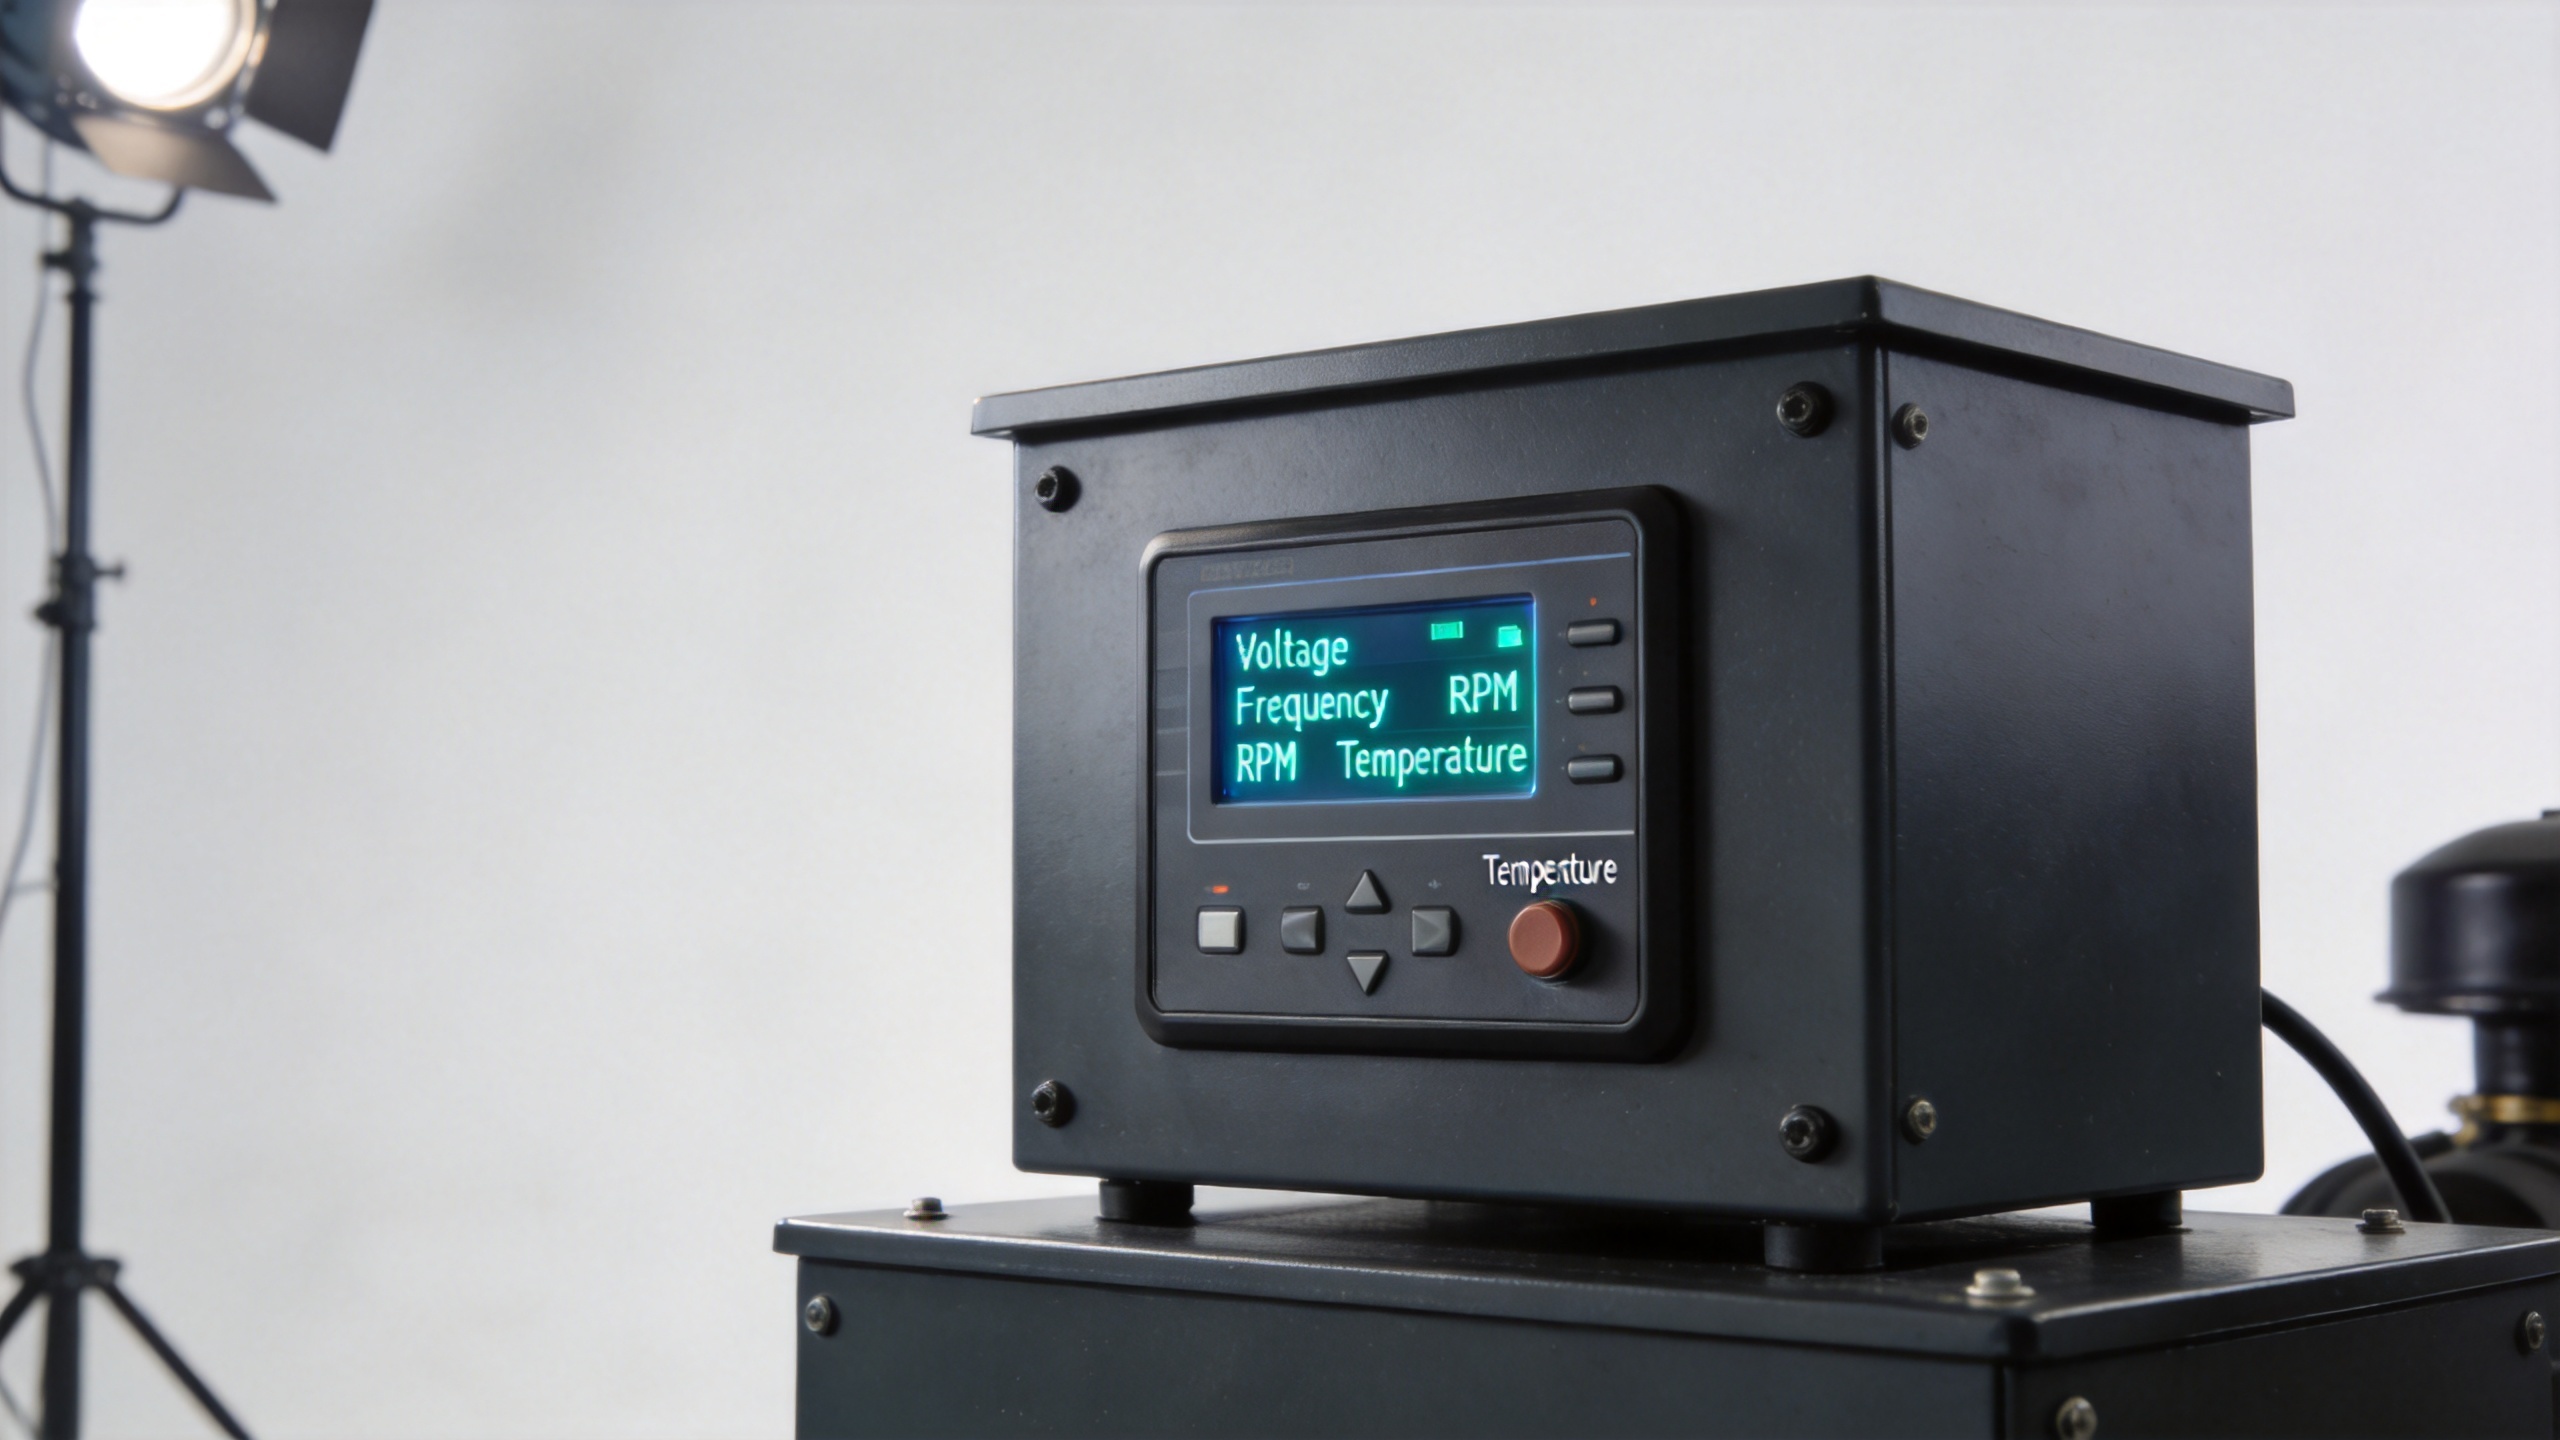
La surveillance sur une plateforme numérique regroupe tous les paramètres mesurés — régime moteur, tension de la batterie, pression d’huile, température du liquide de refroidissement, tension de sortie, intensité, fréquence et facteur de puissance — en un seul affichage et dans un journal de données. Cette vue synthétique n’est pas réalisable avec un tableau analogique standard sans ajouter plusieurs instruments séparés.
Modes de commande AMF, ATS et manuel : ce qui compte pour le choix
Le mode de fonctionnement détermine la façon dont le contrôleur réagit aux événements liés à l’alimentation du réseau électrique ; il constitue l’un des premiers critères de sélection lors de la spécification d’un contrôleur de groupe électrogène intelligent pour une application donnée.
AMF (défaillance automatique du réseau) ce mode est conçu pour les applications où le groupe électrogène doit démarrer automatiquement dès que l’alimentation du réseau tombe en panne. Le contrôleur surveille en continu la tension et la fréquence de l’alimentation réseau ; dès que l’une ou l’autre sort des limites programmées, il déclenche la séquence de démarrage sans intervention manuelle. Il s’agit de la norme exigée pour les installations de secours critiques — hôpitaux, centres de données, sites de télécommunications — où toute étape manuelle dans le processus de transfert introduirait un délai inacceptable.
Mode ATS (Automatic Transfer Switch) s’appuie sur la fonction AMF en intégrant la commande du contacteur de transfert ou de l’interrupteur motorisé. Plutôt que de simplement démarrer le groupe électrogène, un contrôleur compatible ATS gère également le transfert entre l’alimentation réseau et celle du groupe électrogène, surveille la rétablissement du réseau et effectue le retransfert dès que le réseau retrouve une stabilité suffisante. Si vos clients fournissent des armoires complètes de groupes électrogènes pour des installations à source unique, le mode ATS est généralement celui dont ils ont besoin.
Mode Manuel reste pertinent dans les applications où une surveillance par l’opérateur est requise avant le transfert de charge dans certains procédés industriels, les configurations de fonctionnement parallèle raccordées au réseau ou les scénarios d’essai où le transfert automatique n’est pas autorisé. La plupart des contrôleurs numériques prennent en charge les trois modes et permettent leur sélection via la programmation de paramètres plutôt que par un rebranchement matériel.
Si l’application est incertaine, ou si votre client achète des contrôleurs pour une gamme de projets en aval, il est préférable de choisir un contrôleur qui gère les trois modes en firmware plutôt que sous forme de variantes matérielles distinctes, ce qui simplifie la gestion des stocks et réduit le risque de commander le mauvais modèle pour un site donné.
Des produits tels que le DynaGen TG410 représentent l’extrémité axée sur les AMF du spectre des contrôleurs numériques — conçus spécifiquement pour des applications AMF mono-unité, où la commutation de transfert est gérée par un tableau ATS séparé plutôt que par un contrôleur intégré. Identifier précisément où une application donnée se situe sur ce spectre avant l’approvisionnement permet d’éviter à la fois la sur-spécification et la sous-spécification de la couche de commande.
Contrôleurs numériques contre tableaux analogiques : les différences pratiques
La transition des commandes analogiques vers les commandes numériques ne relève pas principalement de considérations esthétiques. Les différences opérationnelles sont concrètes et apparaissent le plus clairement dans les installations nécessitant des ajustements de paramètres après la mise en service, ou celles exigeant une gestion à distance.
Les seuils de protection configurables constituent l’avantage le plus immédiatement pratique. Sur un tableau analogique, les consignes de protection sont généralement fixes et déterminées par le relais ou le module de déclenchement installé. Modifier le seuil de déclenchement pour une pression d’huile basse implique de remplacer ou régler un composant physique. Sur un contrôleur numérique intelligent pour groupe électrogène, ce même ajustement se fait simplement par saisie d’un paramètre — en quelques secondes, sans ouvrir le tableau.
Les interfaces de télésurveillance et de communication constituent l’autre capacité distinctive. Les contrôleurs issus de plateformes numériques éprouvées — notamment le Datakom D-300-MK3, les séries DSE de Deep Sea Electronics et les équivalents SmartGen — prennent en charge les interfaces RS-485, Modbus RTU, et, dans certaines configurations, GPRS ou Ethernet. Cela permet une intégration avec des systèmes de gestion technique du bâtiment (GTB), des systèmes de télésurveillance SCADA à distance ou des plateformes cloud de gestion de flotte. Un tableau de relais analogique standard ne dispose d’aucun chemin de communication natif, sans ajout d’un enregistreur de données externe séparé.
La prise en charge de l'affichage multilingue et l'accès aux paramètres protégé par mot de passe sont des fonctionnalités standard sur la plupart des contrôleurs numériques actuels, ce qui revêt une importance particulière lorsque vos clients distribuent leurs produits sur plusieurs marchés ou travaillent avec des équipes de service multilingues.
Options de contrôleurs dans la gamme de produits Populace / KYGEN
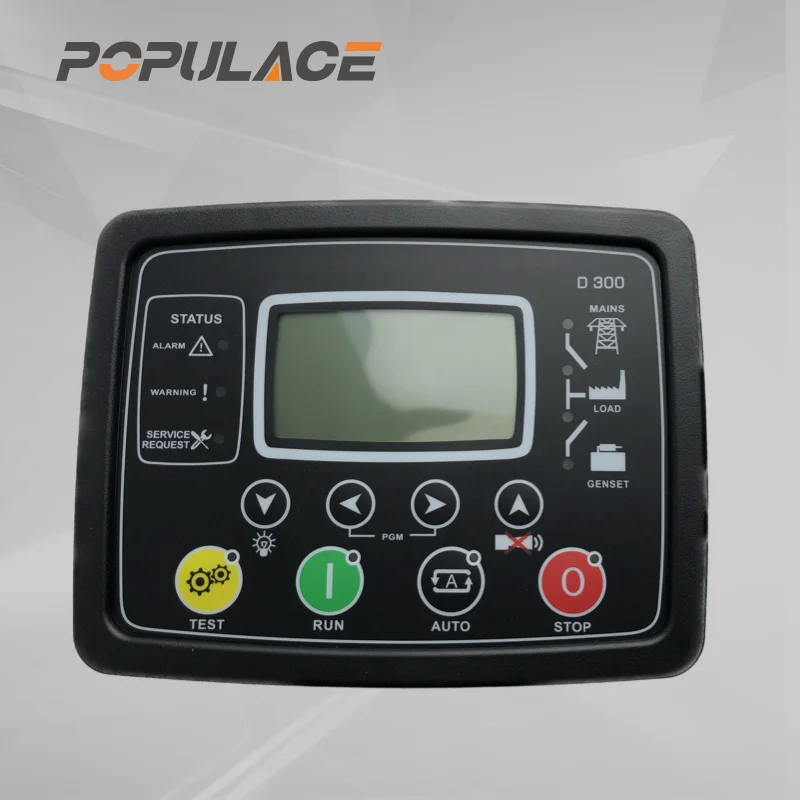
Pour les acheteurs en gros et les distributeurs évaluant les options disponibles dans cette catégorie de produits, les contrôleurs suivants sont proposés avec documentation et données de compatibilité :
- Le Contrôleur de groupe électrogène DATAKOM D-300-MK3 prend en charge les modes AMF, ATS et manuel, avec protection configurable et communication RS-485. Il s'agit d'un contrôleur très couramment spécifié dans la gamme Datakom et convient aux applications de secours unitaires ainsi qu'aux applications d'alimentation principale nécessitant une intégration de surveillance à distance.
- Le Module de tableau de commande AMF POPULACE DKG 307 est conçu pour les applications AMF à générateur unique. Le format du module de tableau intègre le contrôleur et les composants de commutation, ce qui le rend adapté aux clients qui assemblent des tableaux de transfert préfabriqués, où une solution compacte et pré-câblée est privilégiée.
- Le Contrôleur de groupe électrogène POPULACE DSE5110 (série DSE 5110/5120) couvre à la fois le fonctionnement AMF et ATS, avec une protection moteur avancée et une surveillance à distance. La série DSE est couramment spécifiée pour les applications nécessitant une journalisation de protection à plusieurs paramètres et une communication avec des systèmes de surveillance externes.
Lors de l’approvisionnement de contrôleurs pour des clients de marque ou pour la distribution en gros, avoir accès à la documentation produit — schémas de câblage, listes de paramètres et spécifications de compatibilité — avant la finalisation de la commande permet généralement de réduire les interventions de dépannage post-installation. Cette documentation est disponible pour chacun des modèles ci-dessus via les pages produits ou sur demande.
Considérations relatives à l'installation et à la mise en service
Les contrôleurs numériques intelligents de groupes électrogènes exigent un raccordement correct des entrées de détection et des contacts de sortie avant le début de la programmation. Les entrées de détection de tension, les connexions des transformateurs de courant et le câblage de l’interface moteur (relais de démarrage, relais de carburant, sortie du régulateur de régime, le cas échéant) doivent tous correspondre aux exigences d’interface du groupe électrogène. Si l’application comporte un régulateur automatique de tension numérique dans le circuit de l’alternateur, il est utile de vérifier, avant l’assemblage du tableau, la compatibilité des entrées de détection et de réglage de l’AVR avec les sorties analogiques du contrôleur.
La mise en service des paramètres implique généralement la définition de la tension nominale et de la fréquence, la configuration des seuils de protection afin qu’ils correspondent aux limites d’alarme du constructeur du moteur, ainsi que la détermination des délais de la séquence de démarrage. Les contrôleurs dotés d’un journal d’événements intégré simplifient le diagnostic des pannes lors de la mise en service : vous pouvez ainsi consulter la séquence des événements ayant conduit à un déclenchement, sans dépendre du compte rendu d’un technicien.
Pour les acheteurs en gros qui fournissent des constructeurs de panneaux OEM ou des entreprises de services, il est essentiel de confirmer qu’un modèle de contrôleur permet l’ajustement des paramètres sur site à l’aide des touches du panneau avant — sans nécessiter d’ordinateur portable ni de logiciel propriétaire pour la configuration de base — ce qui constitue une exigence pratique réduisant la sélection à un sous-ensemble des modèles disponibles.
La compatibilité entre le contrôleur intelligent du groupe électrogène et les composants existants du groupe électrogène mérite également d’être vérifiée avant de finaliser une décision d’approvisionnement. Dans les applications impliquant des groupes électrogènes Generac, par exemple, des pièces telles que le composant d’interface contrôleur Generac 0J8371C exigent une confirmation que le contrôleur de remplacement ou mis à niveau est compatible avec le faisceau moteur existant et le protocole d’interface — une vérification que la documentation produit ou un contrôle technique préalable à la commande peut résoudre avant expédition.






