
 EN
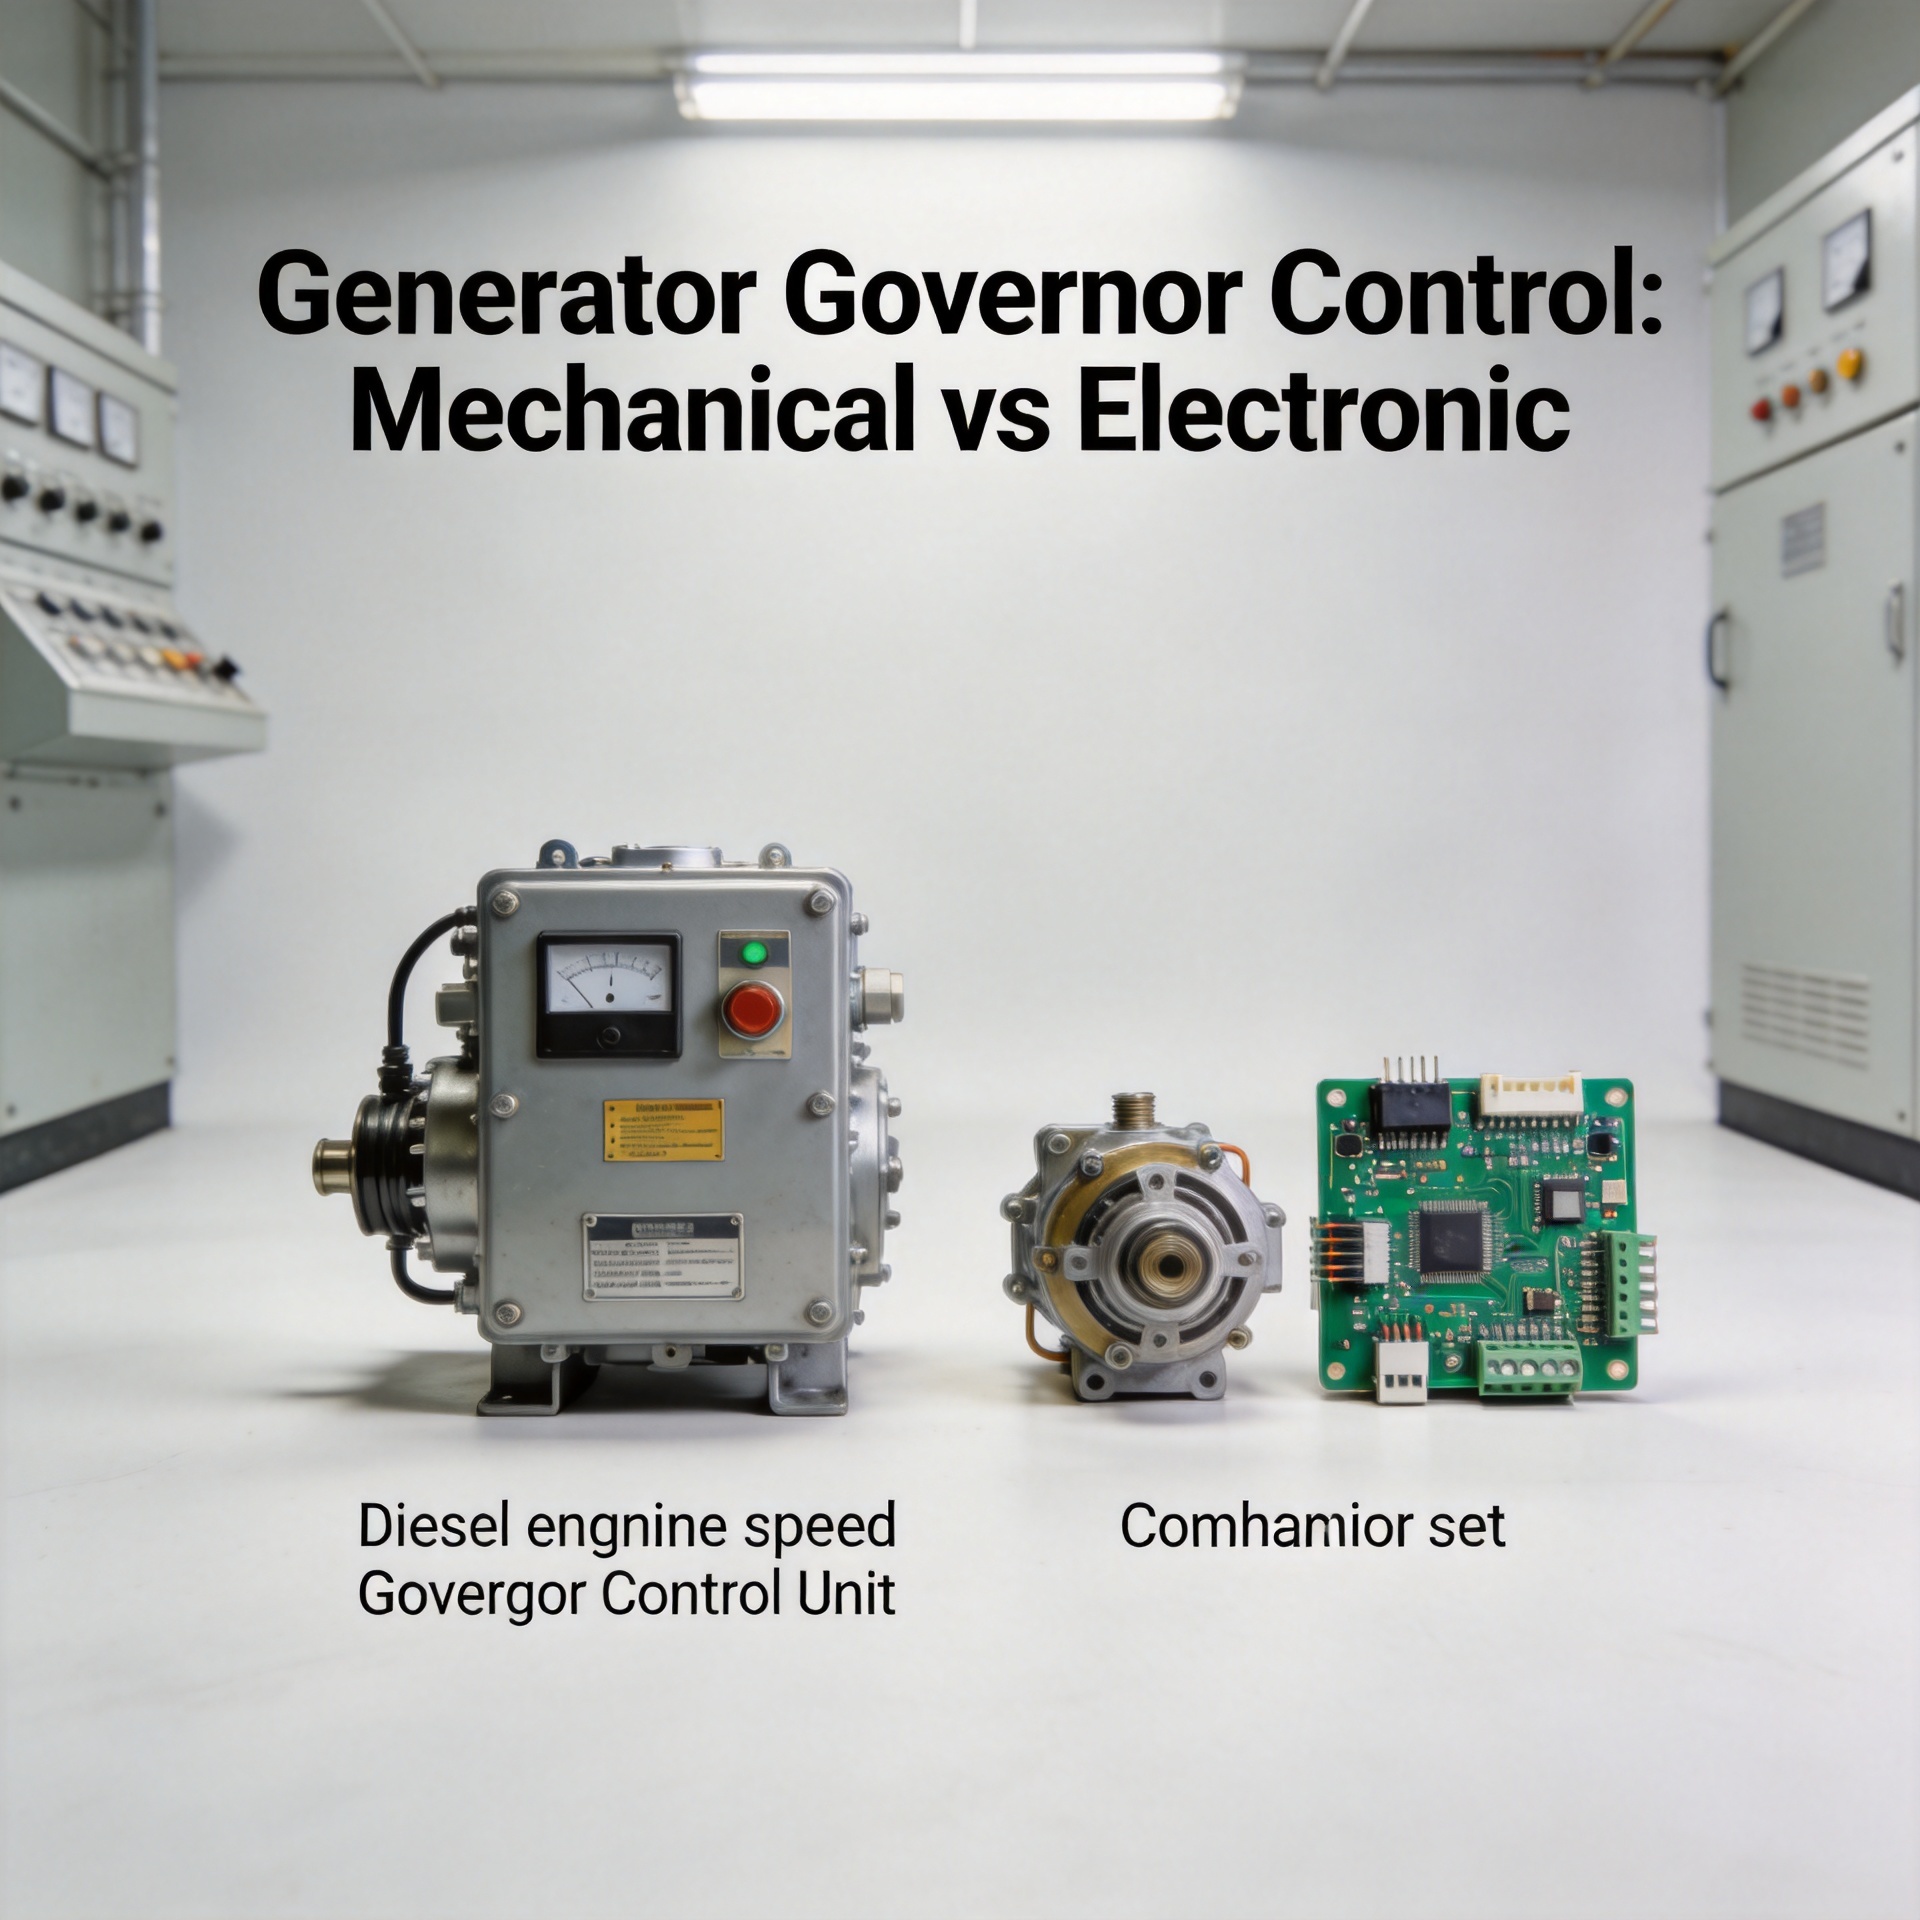
Régulation du régulateur de groupe électrogène : mécanique contre électronique
Le régulateur de régime du groupe électrogène maintient le moteur diesel à une vitesse stable et, par conséquent, maintient la fréquence de sortie à sa valeur nominale malgré les variations de charge. La différence entre régulation mécanique et régulation électronique du régime détermine quelle solution convient à votre application, que vous recherchiez des pièces de rechange, que vous évaluiez des régulateurs électroniques de vitesse ou que vous spécifiiez des composants pour un système de production d’énergie en parallèle.
En tant que consultant technique spécialisé dans les composants de régulation des groupes électrogènes, la question la plus importante n’est pas de savoir quelle marque est supérieure, mais bien quel type de régulateur convient à l’application. Cette distinction commence par la compréhension du fonctionnement de chaque type de régulateur de régime.
Fonctionnement du régulateur de régime du groupe électrogène
Le régulateur surveille la vitesse de l’arbre moteur et ajuste l’alimentation en carburant afin de maintenir le régime cible (RPM) malgré les variations de charge. Lorsque la charge augmente, le moteur ralentit légèrement ; le système de commande du régulateur du générateur détecte cet écart et augmente le débit de carburant. Lorsque la charge diminue, le moteur accélère ; le régulateur réduit alors le débit de carburant en conséquence. Cette boucle de rétroaction fonctionne en continu en temps réel. La différence entre les types de régulateurs réside dans la manière dont cette détection et cet ajustement sont effectués — de façon mécanique ou électronique.
Régulateur mécanique : principe de fonctionnement
Un régulateur mécanique utilise des masselottes centrifuges tournant sur l’arbre à cames du moteur ou sur l’arbre d’entraînement du régulateur. À mesure que la vitesse du moteur augmente, la force centrifuge pousse les masselottes vers l’extérieur, comprimant un ressort et repositionnant la crémaillère de carburant afin de réduire l’alimentation en carburant. L’ensemble de la boucle de rétroaction est purement mécanique : aucun capteur, aucune électronique, aucun traitement de signal.
Les systèmes de régulation mécanique des générateurs sont simples, robustes et éprouvés. Ils ne nécessitent aucune alimentation électrique pour fonctionner et tolèrent bien les environnements sévères. Leur limitation réside dans la vitesse de réponse : la liaison mécanique introduit un décalage intrinsèque entre un changement de charge et l’ajustement correctif du carburant. Lors de variations de charge soudaines ou importantes, ce décalage provoque des écarts de fréquence plus importants avant que le système ne retrouve son équilibre. Les régulateurs mécaniques conviennent aux applications fixes avec des variations de charge progressives, aux modèles anciens de flotte exigeant une compatibilité d’origine, ainsi qu’aux sites où la maintenance électronique est impraticable.
Régulateur électronique : principe de fonctionnement
Un régulateur électronique utilise un capteur de vitesse magnétique pour mesurer électroniquement le régime moteur (RPM). Le signal est transmis à une unité de commande basée sur un microcontrôleur, qui compare la vitesse réelle à la consigne et génère un signal de correction vers un actionneur électronique, lequel le convertit en un déplacement mécanique de la crémaillère de carburant.
La commande électronique du régulateur de générateur réagit plus rapidement aux changements brusques de charge que les conceptions mécaniques. Les régulateurs mécaniques se rétablissent plus lentement, provoquant des écarts de fréquence plus importants lors de conditions transitoires de charge. Pour les applications comportant des charges électroniques sensibles — notamment les équipements de télécommunications, médicaux ou informatiques — une régulation plus stricte de la fréquence n’est pas facultative. La commande électronique du régulateur de générateur offre également des consignes programmables, permettant aux techniciens de configurer avec précision la vitesse, le pourcentage de déflexion (droop) et les réglages de gain en fonction du moteur et du profil de charge. Cela fait de la commande électronique du régulateur de générateur le choix par défaut pour les groupes électrogènes industriels modernes ainsi que pour toute application impliquant le fonctionnement en parallèle de générateurs.
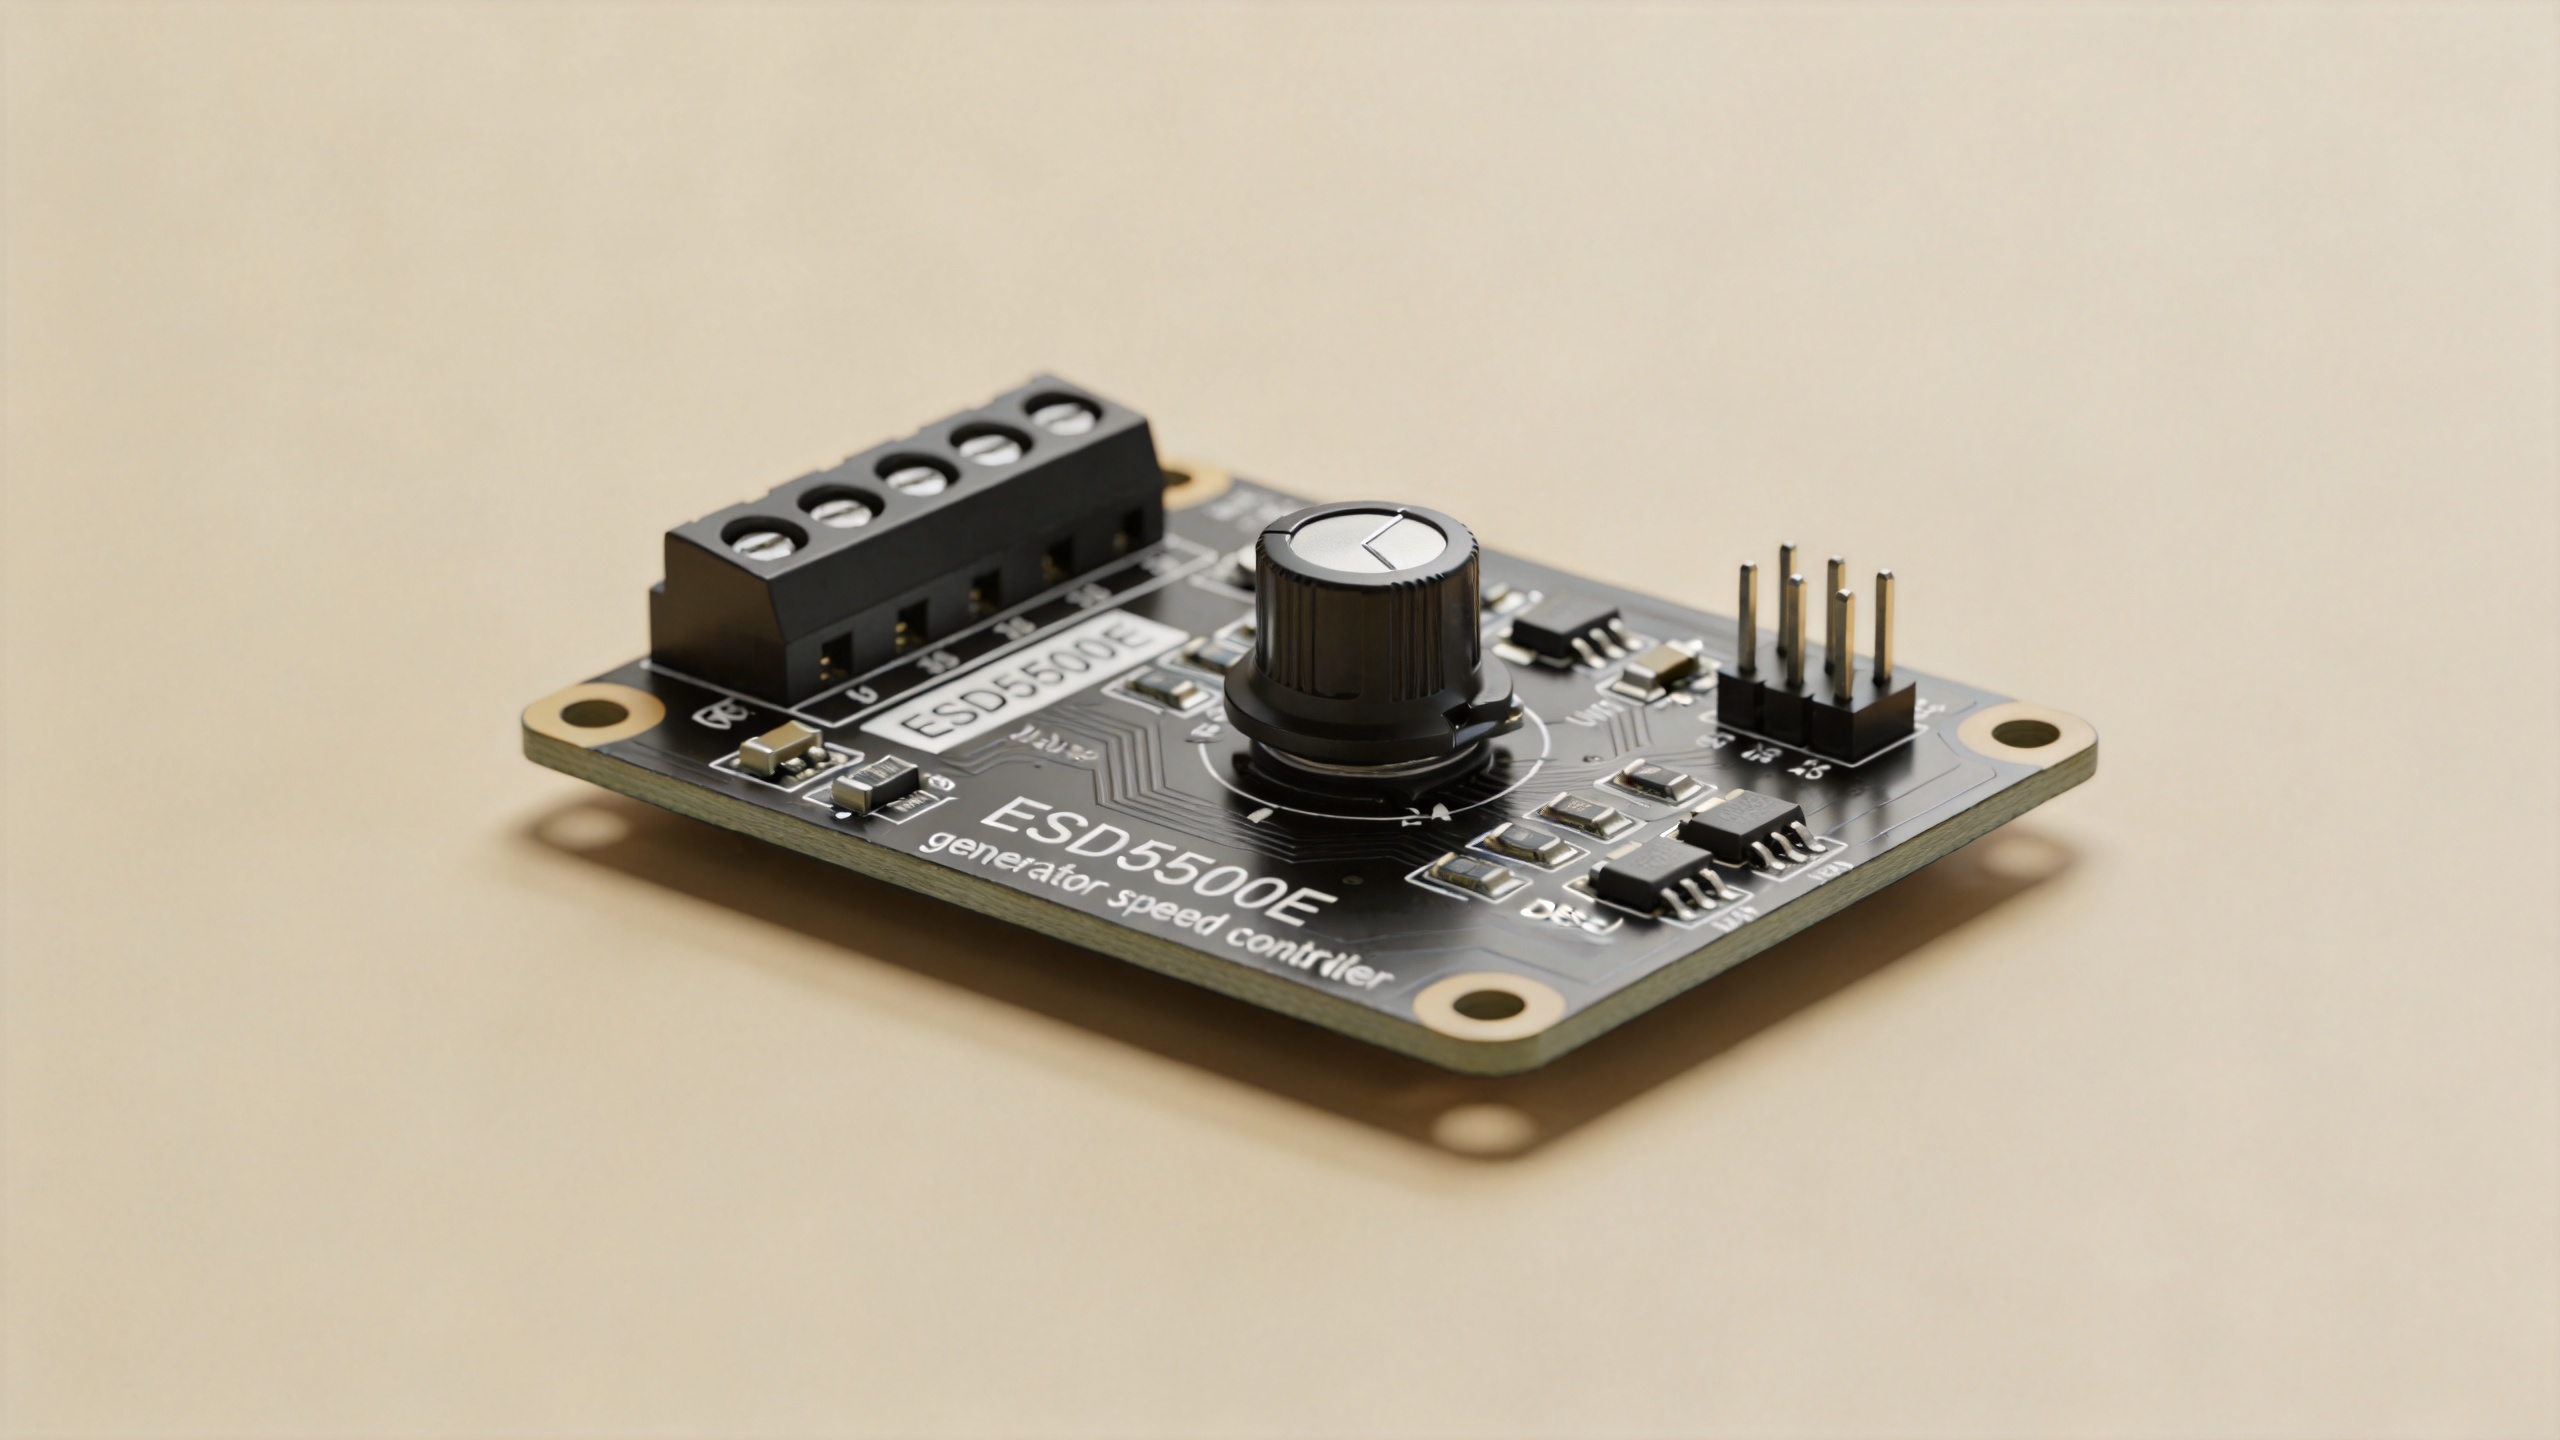
Le Unité de commande de vitesse ESD5500E pour régulateur de vitesse est un régulateur électronique largement utilisé qui s’interface avec les actionneurs de carburant des moteurs diesel afin d’assurer une commande stable et programmable du régulateur de générateur. Pour des performances de réponse plus strictes, le Régulateur de vitesse S6700H est conçu pour les groupes électrogènes à moteur diesel où des charges variables et le fonctionnement en parallèle exigent une réponse plus précise du régulateur.
Mécanique contre électronique : différences essentielles
| Fonctionnalité | Régulateur mécanique | Gouverneur électronique |
|---|---|---|
| Mesure de vitesse | Masses rotatives centrifuges | Capteur de vitesse magnétique / détecteur électronique |
| Vitesse de réponse | Plus lent — décalage mécanique | Plus rapide — traitement électronique |
| Précision de fréquence | ±2–3 % typique | ±0,5–1 % typique avec un réglage approprié |
| Configuration | Limité — réglage de la précharge du ressort | Consignes programmables, gain, dérive |
| Fonctionnement en parallèle | Limité | Complet — dérive et partage de charge entièrement configurables |
| Coût initial | Moins élevé | Supérieur |
Une réponse plus rapide du régulateur de vitesse du groupe électrogène ne se traduit pas nécessairement par de meilleurs résultats. Sur les groupes électrogènes soumis à des charges réactives importantes, une réponse électronique trop rapide du régulateur peut provoquer un dépassement de vitesse et une instabilité que l’on éviterait avec un réglage de dérive plus conservateur. Le choix des paramètres de gain et de dérive exige d’adapter la réponse de commande à l’inertie mécanique spécifique du moteur et au profil de charge.
Modes isochrone et dérive dans la commande du régulateur de vitesse du groupe électrogène
Mode isochrone maintient une vitesse moteur constante, quelle que soit la charge. Le système de commande du régulateur de vitesse ajuste en continu l’alimentation en carburant afin de maintenir précisément la consigne de fréquence — 50 Hz ou 60 Hz selon la configuration. Le mode isochrone convient à un seul groupe électrogène fonctionnant de manière isolée, où le régulateur constitue la seule référence de fréquence dans le circuit.
Le mode droop permet à la vitesse du moteur — et donc à la fréquence de sortie — de diminuer proportionnellement à l’augmentation de la charge. Le pourcentage de réglage en décharge (droop) détermine l’amplitude de la variation de fréquence autorisée entre la charge nulle et la charge nominale. Un réglage en décharge de 4 % autorise une chute d’environ 2 Hz sur un système de 50 Hz à pleine charge. Le mode décharge est essentiel pour le fonctionnement parallèle de groupes électrogènes : lorsque deux groupes ou plus partagent un même réseau, la puissance fournie par chaque unité s’ajuste automatiquement en fonction de son réglage en décharge, ce qui permet un partage stable de la charge sans courants de circulation entre les unités. Faire fonctionner plusieurs groupes électrogènes en mode isochrone sur un réseau commun provoque une instabilité, car chaque unité tente de maintenir sa propre référence de fréquence, entraînant des demandes contradictoires de carburant.
Groupes électrogènes industriels contre stations mobiles d’alimentation
Les groupes électrogènes industriels fixes — utilisés dans les centres de données, les hôpitaux, les usines de fabrication et les projets d’infrastructure — fonctionnent sur un site fixe avec un profil de charge prévisible. Ces applications répondent aux exigences en matière de câblage et d’étalonnage des systèmes électroniques de régulation de vitesse des groupes électrogènes. Lorsqu’ils fonctionnent en parallèle pour répartir de fortes charges, des régulateurs électroniques dotés de paramètres de chute configurables constituent une exigence pratique, et non plus simplement une option souhaitable.
Les centrales électriques mobiles et les groupes électrogènes montés sur remorque fonctionnent dans des conditions de site variables, soumises aux vibrations, aux variations de température et à l’installation sur le terrain. Dans ces environnements, une régulation mécanique simplifiée réduit le risque de mauvaise configuration. Les options électroniques dotées de paramètres prédéfinis en usine deviennent de plus en plus courantes pour les unités mobiles qui nécessitent toutefois une régulation plus précise de la fréquence.
Pour les applications où la commande électronique du régulateur de générateur s’interface avec un actionneur externe, le type d’actionneur est aussi important que le choix du modèle de régulateur. Le POPULACE ADC120, ADC175 et ADC225 actionneurs externes sont compatibles avec les systèmes de commande de régulateur de générateur 12 V et 24 V, assurant l’interface mécanique entre le contrôleur électronique de vitesse et le mécanisme d’alimentation en carburant du moteur.
Commande du régulateur et AVR : qualité coordonnée de la sortie du générateur
La commande du régulateur de générateur gère la stabilité de la fréquence et de la vitesse. La régulation automatique de tension (AVR) gère la stabilité de la tension de sortie. Les deux systèmes fonctionnent simultanément, et des incohérences entre eux provoquent des problèmes de qualité de sortie pouvant sembler attribuables à l’un ou l’autre composant. Dans de nombreux groupes électrogènes, le circuit de détection de l’AVR surveille la tension de sortie redressée triphasée issue de l’enroulement d’excitation. Un régulateur instable provoquant des oscillations de vitesse entraînera également des fluctuations de tension que l’AVR ne peut pas compenser entièrement par lui-même.
Les modèles courants de régulateurs automatiques de tension (AVR) utilisés conjointement avec des installations de régulateurs électroniques comprennent le Stamford SX440 (avr stamford sx440), le MX341 (avr mx 341) et le Marelli M16FA655A (avr m16fa655a). Lors du remplacement ou de l’étalonnage de l’unité de commande de régulateur d’un groupe électrogène équipé de ces modèles d’AVR, il convient de vérifier que les deux systèmes de commande sont conformes aux spécifications, avant et après le réglage du régulateur, conformément à la pratique standard de mise en service.
Étapes d’étalonnage et de réglage du régulateur
Pour les acheteurs approvisionneurs et les ingénieurs en maintenance, la compréhension de l’étalonnage permet d’évaluer la capacité d’assistance fournie par les fournisseurs et de s’assurer que les unités de remplacement sont correctement configurées pour l’application cible.
- Vérification du point de consigne de vitesse : À vide, mesurer la fréquence de sortie. Régler le potentiomètre du point de consigne de vitesse jusqu’à ce que la fréquence corresponde à la valeur nominale. Enregistrer la fréquence à vide avant et après le réglage.
- Confirmation du réglage de la chute de vitesse : Appliquer la charge nominale complète et mesurer la chute de fréquence. Régler le potentiomètre de droop dans la plage spécifiée. Pour le fonctionnement sur un seul groupe électrogène, utiliser un droop faible ou le mode isochrone. Pour le fonctionnement en parallèle, les réglages de droop typiques varient de 3 % à 5 %.
- Réglage du gain et de la stabilité : Sur les unités de commande électronique du régulateur, ajuster le gain par petites incréments sous charge. Un gain trop élevé provoque un dépassement de vitesse et des oscillations ; un gain trop faible entraîne une récupération lente. Observer la stabilité de fréquence avant d’enregistrer les valeurs finales.
- Vérification de la réponse de l’actionneur : Vérifier que l’actionneur se déplace sans à-coups sur toute sa course. Un déplacement restreint de l’actionneur, dû à l’usure des liaisons mécaniques, est une cause fréquente d’instabilité du régulateur, souvent diagnostiquée à tort comme un défaut de la commande du régulateur du groupe électrogène.
En fonctionnement réel, les variations de régime moteur (« hunting ») sont rarement causées uniquement par un régulateur défectueux. Le plus souvent, elles résultent d’un jeu excessif dans la liaison du rail d’alimentation en carburant ou d’une fuite d’air dans le collecteur d’admission, facile à négliger lors d’une inspection visuelle. Avant de remplacer tout composant de commande du régulateur de groupe électrogène sur un moteur présentant des variations de régime, vérifiez que les composants du système de carburant fonctionnent correctement et que la liaison de l’actionneur se trouve dans les tolérances admissibles.
Choisir le bon régulateur de commande de groupe électrogène pour votre application
Le choix entre une régulation mécanique et électronique de la vitesse du groupe électrogène dépend de l’adéquation du type de régulateur au profil de charge de l’application, à son environnement de fonctionnement et à sa configuration système. Si votre application fonctionne à un profil de charge stable dans une installation fixe, un régulateur mécanique bien entretenu convient généralement. En revanche, si les charges varient fréquemment, notamment avec des moteurs qui s’allument et s’éteignent cycliquement, la régulation électronique de la vitesse du groupe électrogène — dotée de paramètres de réponse configurables — gère les conditions transitoires de façon plus fiable.
Vérifier le type d’interface de l’actionneur, la tension d’alimentation (12 V ou 24 V) et le mode de fonctionnement de l’application (groupe électrogène isolé ou en parallèle) permet d’éviter les erreurs de commande les plus courantes lors de l’achat d’un régulateur de vitesse pour groupe électrogène.






