
 EN

Elektron Mühərrik Nəzarətçisi: Mühərrikin Sürətini Necə Nəzarət Edir
Generator müəyyən bir yükü aniden qəbul etdikdə, məsələn, dövrün ortasında işə düşən kondisioner sistemi, dizel mühərrikin sabit tezlik çıxışı saxlamaq üçün onda birlər saniyə ərzində cavab verməsi tələb olunur. Bu cavab verilmə işi elektronik mühərrik idarəedicinin vəzifəsidir. Sənaye generator qurğuları ilə işləyən satınalma mühəndisləri və texniki xidmət komandaları üçün elektronik mühərrik idarəedicinin necə işlədiyini başa düşmək, çox zaman sabit, yaxşı kalibre edilmiş quraşdırma ilə davamlı olaraq öz nəzarət nöqtəsinə çatmağa çalışan quraşdırmalar arasındakı fərqdir.
Bu məqalə elektronik mühərrik idarəedicinin necə işlədiyini, mexaniki alternativlərdən necə fərqləndiyini, rejim seçiminin tək vahid və paralel işləməyə necə təsir etdiyini və sahədə quraşdırma üçün ən vacib kalibrasiya addımlarını əhatə edir.
Elektronik mühərrik idarəedici nədir?
Bir elektronik mühərrik idarəedicinin bu, dizel mühərrikin fırlanma sürətini real vaxtda yanacaq təchizatını tənzimləyərək idarə edən qapalı dövrəli idarəetmə cihazıdır. Generator qurğusu üçün sabit mühərrik sürətini — adətən 50 Hz çıxış üçün 1500 dəfə/dəqiqə və ya 60 Hz çıxış üçün 1800 dəfə/dəqiqə — saxlamaq elektrik yükü dəyişdikcə çıxış tezliyinin sabit qalmasını təmin edir.
İdarəetmə cihazının idarəetmə dövrəsi heç vaxt dayanmır. Yük artarkən mühərrik yavaşlama meylli olur; elektron mühərrik idarəetmə cihazı bu azalmanı hiss edir və yanacaq verilməsini artırır. Yük azaldıqda isə yanacaq verilməsini azaldır. Bu qapalı dövrəli reaksiya olmadan orta yük dalğalanmaları altında 3–4% sürət sapması birbaşa tezlik dəyişikliyinə səbəb olur ki, bu da həssas aşağı axın avadanlıqları tərəfindən dözülə bilməz.
Mexaniki və Elektron İdarəetmə Cihazları: Əsas Fərqlər
Mexaniki idarəetmə qurğuları sürət dəyişikliklərini aşkar etmək üçün sentrifugal çəkiyə malik çarxdan istifadə edir. Mühərrik sürəti artdıqca, çəkilər xaricə doğru hərəkət edir və bir levent-ürəkli qurğu vasitəsilə yanacaq axınına mexaniki olaraq mane olur. Bu mexanizm özündə qapalıdır, lakin yavaşdır: o, artıq baş vermiş sürət dəyişikliklərinə cavab verir və reaksiya müddəti mexaniki inersiya ilə məhdudlaşır.
Bir elektronik mühərrik idarəedicinin bu mexaniki dövrəni daha sürətli və daha dəqiq bir dövrə ilə əvəz edir. Mühərrikin flywheel yaxınlığına quraşdırılmış maqnit qəbuledici qurğu (MPU) mühərrik sürəti ilə mütənasib tezlik siqnalı yaradır. Elektron idarəetmə qurğusu bu siqnalı davamlı olaraq oxuyur, onu təyin edilmiş nöqtə ilə müqayisə edir və enjeksiya nasosunun rack hissəsini tənzimləmək üçün elektromexaniki aktuatoru idarə edir — adətən 50–200 millisaniyə ərzində.
Həqiqi dünyada bu, elektron mühərrik idarəetmə qurğusunun mexaniki qurğuya səbəb olacaq yük keçidlərinə cavab verə biləcəyi deməkdir — yəni, mexaniki qurğu titrəyə bilər və ya hədəf nöqtəsini keçə bilər. İdarəetmə qurğusunun titrəməsi — yəni, mühərrik sürətinin hədəf nöqtəsinin yuxarı və aşağısına dalğalanması — pis kalibre edilmiş mexaniki idarəetmə qurğusunun ən görünən simptomlarından biridir. Yaxşı ayarlanmış elektronik mühərrik idarəedicinin bu qeyri-sabitliyin əksər hissəsini aradan qaldırır, lakin kalibrasiya hələ də vacibdir.

Elektron mühərrik idarəetmə qurğusu necə işləyir
Standart elektron mühərrik idarəetmə qurğusu sisteminin siqnallar zənciri dörd mərhələdən ibarətdir:
- Sürət Sensoru : MPU, tezliyi mühərrik RPM-ni əks etdirən alternativ cərəyan siqnalı yaradır. 60 dişli flywheel dişli çarkı üçün 1500 RPM-də MPU siqnalının tezliyi 1500 Hz-dir — bu, kalibrasiya üçün yoxlanıla bilən bir referans nöqtəsidir.
- Sürət müqayisəsi : İdarəetmə qurğusu faktiki tezliyi hədəf nöqtəsi ilə müqayisə edir. Fərq — xəta siqnalı — aktuatorun nə qədər və hansı istiqamətdə hərəkət etməli olduğunu müəyyən edir.
- Aktuator Sürücüsü : Aktuator, adətən xətti solenoid və ya dönmə motorudur və yanacaq püskürtmə nasosunun qolu ilə yanacağın miqdarını səhv siqnalına mütənasib olaraq artırmaq və ya azaltmaq üçün tənzimləyir.
- Geri əlaqə dövrəsi : Bu proses davamlı olaraq təkrarlanır. Əksər elektron mühərrik idarəetmə qurğuları MPU siqnalını yüklərin dəyişməsinə 50–200 millisaniyə daxilində cavab verə biləcək sürətlə nümunələyir.
Əsas idarəetmə alqoritmi adətən PID idarəetməsi ilə həyata keçirilir. Elektron mühərrik idarəetmə qurğusundakı qazanclılıq, sabitlik və droop parametrləri onun neçə qədər aktiv cavab verməsini və sabit sürət nöqtəsini saxlayıb saxlamamasını və ya tam yük altında kiçik sürət dəyişikliyinə məqsədli icazə verib verməməsini müəyyən edir.
İzoxron və Droop rejimi: Doğru tənzimləməni seçmək
Rejim seçimi generatorların quraşdırılması zamanı tez-tez səhvlərə səbəb olur — yanlış elektron mühərrik idarəetmə qurğusu seçildiyi üçün deyil, əksinə tətbiq sahəsinə uyğun olmayan iş rejimi seçildiyi üçün.
İzoxron rejim mühərrik sürətini yükdan asılı olmayaraq sabit nominal dövrlərdə saxlayır. 50 Hz generator üçün elektron mühərrik idarəetmə sistemi yüksüz və tam yüklü vəziyyətdə eyni şəkildə 1500 dəqiqədə dövrü saxlayır. Bu rejim, dəqiq tezlik sabitliyi əsas tələb olunduğu zaman yalnız bir generatorun müstəqil yükü idarə etdiyi hallarda uyğundur.
Droop rejimi yükdən asılı olaraq sürətin azalmasına xüsusi icazə verir — adətən 3–5%. Yüksüz vəziyyətdə mühərrik təxminən 1575 dəqiqədə dövr ilə işləyir; tam yüklü vəziyyətdə isə 1500 dəqiqədə dövrə düşür. Paralel işləmə rejimində droop rejimi, hər bir qoşulmuş generatorun eyni nöqtəyə mübarizə etmədən yükləri mütənasib şəkildə qəbul etməsinə imkan verir. Hər bir vahid, digər vahidlərlə müqayisədə sürətinin nə qədər azaldığını əsas götürərək öz payına düşən yükü qəbul edir.
Xüsusi yük bölüşmə modulu olmadan iki izoxron elektron mühərrik idarəetmə qurğusunun paralel işləməsi adətən bir vahidin əksər yükü daşımamasına, digərinin isə demək olar ki, yüksüz işləməsinə səbəb olur — bu, komponentlərə gərginlik yaradan və xidmət müddətini qısaltan konfiqurasiya xətasıdır. Paralel tətbiqlər üçün droop rejimi və ya inteqrasiyalı yük bölüşmə imkanı olan idarəetmə qurğusu standart yanaşmadır.
Sənaye generatorları və mobil enerji stansiyaları
Sabit quraşdırmalarda istifadə olunan sənaye generator dəstləri — məlumat mərkəzləri, xəstəxanalar, istehsalat zavodları — adətən elektron mühərrik idarəetmə qurğularını müəyyən yüklər və sabit mühit şəraitində izoxron rejimdə işlədir. Yaxşı nizamlanmış elektron mühərrik idarəetmə qurğusu və uyğun aktuatorla ±0,25% sürət tənzimləmə dəqiqliyi əldə etmək mümkündür; bu, əksər şəbəkə-paralel tezlik tolerantlıq tələblərini ödəmək üçün kifayətdir.
Mobil enerji stansiyaları müxtəlif çətinliklər yaradır: daha az proqnozlaşdırıla bilən yük profilləri, dəyişən ətraf temperaturu və qeyri-müntəzəm yanacaq keyfiyyəti. Belə mühitlərdə Kohler generator idarəetmə qurğusu və ya Deep Sea Electronics idarəetmə qurğusuna əsaslanan sistemlər tez-tez idarəetmə arxitekturasının tam tərkib hissəsi kimi idarəetmə loqikasını inteqrasiya edir. Xarici elektron idarəetmə qurğuları hələ də mövcud mühərrik və idarəetmə mexanizmi avadanlığından istifadə edilən yenidən təchizat və satışı sonrası əvəzləmə tətbiqləri üçün standart həll kimi qalır.
İdarəetmə qurğusunun kalibrasiyası və tənzimlənməsi addımları
- Hədəf sürətini təyin edin : Elektron mühərrik idarəetmə qurğusunda sürət istinad potensiometrini doğru yüksüz dövrlərə — 50 Hz üçün 1500 və ya 60 Hz üçün 1800 — uyğunlaşdırın. Bunun üçün yalnız panel tezlik göstəricisindən deyil, kalibr edilmiş takometrdən istifadə edərək yoxlayın.
- Qazancı tənzimləyin : Orta diapazondan başlayın. Adi yükün 25%-lik addım yükünü tətbiq edin və cavabı müşahidə edin. Gec bərpa olunan artıq yüksəlmə — qazancı artırın. Titreşim — qazancı azaldın.
- Sabitliyi təyin edin əgər qazan ayarı dəyişdirildikdən sonra titrəmə davam edirsə, törəmə parametrini addım-addım artırın. Qeyd edək ki, daha sürətli cavab daha yaxşı sabitlik demək deyil — çox zəiflədilmiş elektron mühərrik idarəetmə sistemi həssas aşağı axında avadanlıqları işə salan gec yüklənməyə səbəb ola bilər.
- Droop faizini təyin edin paralel işləmə üçün droopu 3–5% olaraq təyin edin. Addım yükləmə zamanı hər bir generatorun cari çıxışını izləyərək mütənasib yük bölüşməsini doğrulayın. Deep Sea idarəetmə sistemi 4520 və buna bənzər modellər konfiqurasiya menyuları vasitəsilə daxil oluna bilən built-in droop tənzimləmə funksiyasına malikdirlər.
- İcra mexanizminin bağlantısını yoxlayın sərbəst icra mexanizmi bağlantıları elektron kalibrasiya ayarlarından asılı olmayaraq qeyri-sabit idarəetmə davranışlarının ən çox rast gəlinən səbəbidir. Kalibrasiyanı sona çatdırmaqdan əvvəl mexaniki sərbəst hərəkəti və möhkəm quraşdırılmanı yoxlayın.
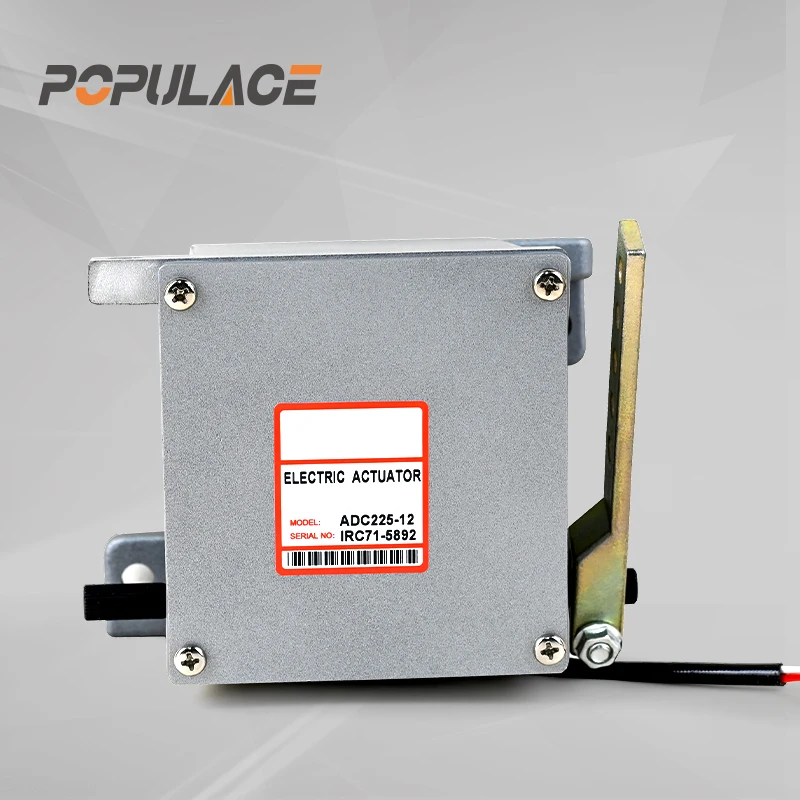
Elektron Mühərrik İdarəetmə Sisteminin Seçimi: Texniki Alıcıların Təsdiq Etmələri Lazım Olan Məqamlar
Elektronik mühərrik idarəetmə qurğusunun seçilməsində birinci filtr mövcud idarəedici və MPU siqnalı spesifikasiyası ilə uyğunluqdur — marka üstünlüyü deyil. Sifariş verərkən təchizat gərginliyini (12 V və ya 24 V DC), idarəedici tipini və nominal cərəyanını, MPU siqnalı gərginliyi diapazonunu və tətbiqin izoxron və ya droop rejimini tələb edib-etmədiyini təsdiqləyin.
Bir neçə generator brendi üzrə elektronik mühərrik idarəetmə qurğuları alaraq texniki satınalma komandaları üçün əvvəlcədən satış dəstəyi təklif edən və geniş məhsul çeşidinə malik təchizatçı, satınalma prosesini sadələşdirir və quraşdırmadan sonra riski azaldır. The S6700H Qovernor Sürət İdarəetməsi və ESD5500E Sürət İdarəedici nümumələridir elektronik mühərrik idarəedicinin sənaye və mobil enerji tətbiqlərində istifadə olunan qurğuların ADC120, ADC175 və ADC225 seriyaları — ilə uyğun xarici idarəedicilərlə birləşdirildikdə, tək və paralel konfiqurasiyalarda dizel mühərrikin fırlanma sürətinin idarə edilməsi üçün tam elektronik mühərrik idarəetmə sistemi yaradır.






