
 EN

سرعتسنج الکترونیکی موتور: نحوهٔ کنترل سرعت موتور
وقتی یک نیروگاه بار سنگینی را بهطور ناگهانی تحمل میکند، مثلاً سیستم تهویه مطبوع در میانهٔ چرخه فعال میشود، موتور دیزل باید در کسری از ثانیه پاسخ دهد تا فرکانس خروجی پایدار باقی بماند. این پاسخ وظیفهٔ کنترلکننده الکترونیکی موتور است. برای مهندسان تأمین و تیمهای نگهداری که با نیروگاههای صنعتی کار میکنند، درک نحوهٔ عملکرد کنترلکننده الکترونیکی موتور اغلب تفاوت میان یک نصب پایدار و بهدرستی تنظیمشده و نصبی است که همواره در پی رسیدن به نقطهٔ تنظیم خود است.
این مقاله به بررسی نحوهٔ عملکرد کنترلکننده الکترونیکی موتور، تفاوتهای آن با جایگزینهای مکانیکی، تأثیر انتخاب حالت بر کارکرد تکواحدی و موازی، و مهمترین مراحل تنظیم برای نصب در محل میپردازد.
کنترلکننده الکترونیکی موتور چیست؟
یک کنترلکننده الکترونیکی موتور دستگاهی کنترلی حلقهبسته است که سرعت موتور دیزل را با تنظیم تامین سوخت در زمان واقعی تنظیم میکند. برای یک مجموعه نیروگاهی، حفظ سرعت پایدار موتور — معمولاً ۱۵۰۰ دور در دقیقه برای خروجی ۵۰ هرتز یا ۱۸۰۰ دور در دقیقه برای خروجی ۶۰ هرتز — عامل ثابت نگهداشتن فرکانس خروجی در شرایط تغییر بار الکتریکی است.
حلقه کنترلی گاورنور هرگز متوقف نمیشود. وقتی بار افزایش مییابد، موتور تمایل به کاهش سرعت دارد؛ گاورنور الکترونیکی موتور این کاهش را تشخیص داده و تامین سوخت را افزایش میدهد. وقتی بار کاهش مییابد، مقدار سوخت را کاهش میدهد. بدون این واکنش حلقهبسته، انحراف ۳ تا ۴ درصدی سرعت در طول نوسانات متوسط بار، مستقیماً منجر به تغییر فرکانس میشود که تجهیزات حساس پاییندست ممکن است آن را تحمل نکنند.
تفاوتهای کلیدی بین گاورنورهای مکانیکی و الکترونیکی
حکام مکانیکی از وزنههای گریز از مرکز برای تشخیص تغییرات سرعت استفاده میکنند. هنگامی که سرعت موتور افزایش مییابد، این وزنهها به سمت بیرون حرکت کرده و جریان سوخت را از طریق مجموعهای از اهرم و فنر به صورت مکانیکی محدود میکنند. این مکانیزم خودکفا است اما کند میباشد: واکنش آن به تغییرات سرعتی است که قبلاً رخ دادهاند و زمان پاسخ آن توسط اینرسی مکانیکی محدود شده است.
یک کنترلکننده الکترونیکی موتور این حلقهٔ مکانیکی را با حلقهای سریعتر و دقیقتر جایگزین میکند. واحدی با حسگر مغناطیسی (MPU) که در نزدیکی چرخدندهٔ موتور نصب شده است، سیگنالی فرکانسی تولید میکند که با سرعت موتور متناسب است. واحد کنترل الکترونیکی این سیگنال را بهطور مداوم میخواند، با مقدار تنظیمشده مقایسه میکند و یک عملگر الکترومکانیکی را برای تنظیم ریلک پمپ تزریق فعال میسازد — معمولاً در بازهٔ ۵۰ تا ۲۰۰ میلیثانیه.
پیامد واقعی این است که یک سرعتسنج الکترونیکی میتواند به تغییرات باری که باعث نوسان یا فراتر رفتن از حد تنظیمشده در یک سرعتسنج مکانیکی میشوند، واکنش نشان دهد. نوسان سرعتسنج — یعنی نوسان سرعت موتور بالا و پایین نقطهٔ تنظیمشده — یکی از آشکارترین نشانههای سرعتسنج مکانیکیِ بدتنظیم است. یک سرعتسنج الکترونیکی بهخوبی تنظیمشده کنترلکننده الکترونیکی موتور بیشتر این ناپایداری را حذف میکند، هرچند تنظیم دقیق همچنان اهمیت دارد.

روش کار سرعتسنج الکترونیکی موتور
زنجیرهٔ سیگنال در یک سیستم سرعتسنج الکترونیکی استاندارد از چهار مرحله تشکیل شده است:
- سنجش سرعت سنسور سرعت (MPU): این سنسور سیگنالی متناوب تولید میکند که فرکانس آن سرعت دور بر دقیقهٔ موتور را منعکس میکند. برای چرخ دندهٔ فلایویل با ۶۰ دندان، فرکانس سیگنال MPU در ۱۵۰۰ دور بر دقیقه برابر با ۱۵۰۰ هرتز است — نقطهٔ مرجعی قابل تأیید برای تنظیم.
- مقایسهٔ سرعت مقایسهٔ سرعت: واحد کنترل، فرکانس واقعی را با مقدار تنظیمشده مقایسه میکند. تفاوت بین این دو — سیگنال خطا — تعیین میکند که عملگر چقدر و در چه جهتی باید حرکت کند.
- راننده عملگر : عملگر، معمولاً یک سولنوئید خطی یا موتور چرخشی، رک اُمپ پاشش سوخت را تنظیم میکند تا سوخت را متناسب با سیگنال خطا افزایش یا کاهش دهد.
- حلقه بازخورد : این فرآیند بهطور مداوم تکرار میشود. بیشتر واحدهای الکترونیکی نظارتکننده موتور، سیگنال MPU را با نرخی نمونهبرداری میکنند که پاسخ به تغییرات بار را در بازهٔ ۵۰ تا ۲۰۰ میلیثانیه امکانپذیر میسازد.
الگوریتم کنترل زیربنایی معمولاً یک کنترلکننده PID است. تنظیمات بهره، پایداری و افت سرعت در واحد الکترونیکی نظارتکننده موتور، نحوهٔ واکنش قوی یا ضعیف آن و اینکه آیا سرعت را در یک نقطهٔ ثابت حفظ میکند یا عمدتاً اجازهٔ تغییر جزئی سرعت در بار کامل را میدهد، را تعیین میکند.
حالت ایزوکرونوس در مقابل حالت افت سرعت: انتخاب تنظیم مناسب.
انتخاب حالت کاری جایی است که تصمیمات راهاندازی ژنراتور اغلب اشتباه میشوند — نه به این دلیل که واحد نظارتکنندهٔ الکترونیکی موتور نامناسبی انتخاب شده باشد، بلکه به این دلیل که حالت کاری انتخابشده با کاربرد مورد نظر همخوانی نداشته باشد.
حالت همزمان سرعت موتور را در یک دور بر دقیقهٔ اسمی ثابت، صرفنظر از بار، حفظ میکند. برای یک نیروگاه برق با فرکانس ۵۰ هرتز، سیستم کنترل الکترونیکی سرعت موتور در شرایط بدون بار و همچنین در حالت بار کامل، سرعت را در ۱۵۰۰ دور بر دقیقه نگه میدارد. این حالت برای کاربردهایی مناسب است که در آن یک نیروگاه برقِ تکی، بار مستقلی را تغذیه میکند و پایداری دقیق فرکانس اصلیترین نیاز است.
حالت افت بهطور عمدی اجازه میدهد سرعت با افزایش بار کاهش یابد — معمولاً ۳ تا ۵ درصد. در شرایط بدون بار، موتور تقریباً با سرعت ۱۵۷۵ دور بر دقیقه کار میکند؛ و در حالت بار کامل، سرعت آن به ۱۵۰۰ دور بر دقیقه میرسد. در کار موازی، حالت دراپ (Droop) به هر نیروگاه برق متصل این امکان را میدهد تا بار را بهصورت متناسب تقسیم کند، بدون اینکه برای رسیدن به یک نقطهٔ تنظیم مشترک با یکدیگر رقابت کنند. هر واحد بار خود را بر اساس میزان کاهش سرعتش نسبت به سایر واحدها میپذیرد.
اجراي دو سیستم الکترونیکی کنترلکننده موتور با ویژگی ایزوکرون بهصورت موازی و بدون ماژول اشتراکگذاري بار، معمولاً منجر به این میشود که یک دستگاه بیشترین بار را تحمل کند و دستگاه دیگر تقریباً بدون بار کار کند — این تنظیم اشتباه، قطعات را تحت تنش قرار میدهد و عمر خدماتی را کوتاه میکند. برای کاربردهای موازی، حالت درُپ (Droop) یا استفاده از کنترلری با قابلیت اشتراکگذاري بار درونی، رویکرد استاندارد است.
مولدهای صنعتی در مقابل ایستگاههای توان سیار
مجموعههای نیروگاهی صنعتی در نصبهای ثابت — مانند مراکز داده، بیمارستانها و کارخانههای تولیدی — معمولاً سیستم الکترونیکی کنترلکننده موتور خود را در حالت ایزوکرون و با بارهای تعریفشده و در محیطهای پایدار اجرا میکنند. دقت تنظیم سرعت تا ±۰٫۲۵٪ با یک سیستم الکترونیکی کنترلکننده موتور بهخوبی تنظیمشده و عملگر سازگاندار قابلدستیابی است و برای بیشتر نیازهای تحمل فرکانسی در شبکههای موازی کافی است.
ایستگاههای تولید برق سیار چالشهای متفاوتی ایجاد میکنند: الگوهای بار کمتر قابل پیشبینی، دماهای محیطی متغیر و کیفیت سوخت نامنظم. در این محیطها، سیستمهای مبتنی بر کنترلر ژنراتور کُهلِر یا کنترلر الکترونیکی دیپ سی الکترونیکس اغلب منطق گاورنور را در یک معماری کنترلی جامع ادغام میکنند. گاورنورهای الکترونیکی خارجی همچنان راهحل استاندارد برای کاربردهای بازسازی و تعویض در بازار ثانویه هستند، بهویژه هنگامی که از سختافزار موجود موتور و اکچوئیتور دوباره استفاده میشود.
مراحل تنظیم و کالیبراسیون گاورنور
- تنظیم سرعت هدف : پتانسیومتر مرجع سرعت را روی گاورنور الکترونیکی موتور به سرعت دور در حالت بدون بار تنظیم کنید — ۱۵۰۰ دور در دقیقه برای فرکانس ۵۰ هرتز یا ۱۸۰۰ دور در دقیقه برای فرکانس ۶۰ هرتز. این تنظیم را با تاکومتر کالیبرهشده تأیید کنید، نه صرفاً با نمایش فرکانس روی پنل.
- تنظیم بهره : از محدوده میانی شروع کنید. بار پلهای ۲۵ درصدی اسمی را اعمال کنید و پاسخ سیستم را مشاهده کنید. اگر پاسخ دارای اضافهبرد و بازیابی کند بود، بهره را افزایش دهید. اگر نوسان مشاهده شد، بهره را کاهش دهید.
- تنظیم پایداری مقدار مشتق را بهصورت تدریجی افزایش دهید، اگر پدیدهٔ نوسان (هانتینگ) پس از تنظیم بهره همچنان ادامه یابد. توجه داشته باشید که پاسخ سریعتر لزوماً ثبات بهتری را تضمین نمیکند — یک سیستم کنترلکنندهٔ الکترونیکی موتور با فراوانی بیشازحد (اوردمپ) میتواند پذیرش بار را کُند کند و باعث قطع شدن تجهیزات حساس متصل به خروجی شود.
- درصد دروپ را تنظیم کنید برای کار موازی، درصد دروپ را بین ۳ تا ۵ درصد تنظیم کنید. برای اطمینان از تقسیم بار بهصورت متناسب، جریان خروجی هر ژنراتور را در حین اعمال بار ناگهانی (استپ لود) بررسی کنید. کنترلکنندههای دیپ سی (Deep Sea) مدل ۴۵۲۰ و واحدهای مشابه، قابلیت تنظیم دروپ را در منوهای پیکربندی خود دارند.
- ارتباط عملگر (اکچوئیتور) را بازرسی کنید اتصال شل عملگر یکی از شایعترین علل رفتار نامنظم سیستم کنترلکننده است که حتی پس از تنظیم دقیق پارامترهای الکترونیکی نیز ادامه مییابد. قبل از اتمام فرآیند تنظیم، حرکت مکانیکی آزاد و محکم بودن نصب را بررسی کنید.
انتخاب کنترلکنندهٔ الکترونیکی موتور: مواردی که خریداران فنی باید تأیید کنند
سازگاری با عملگر موجود و مشخصات سیگنال واحدهای پردازش میکرو (MPU) اولین فیلتر در انتخاب گاورنور الکترونیکی موتور است — نه ترجیح برند. قبل از سفارش، ولتاژ تغذیه (۱۲ ولت یا ۲۴ ولت مستقیم)، نوع عملگر و جریان نامی آن، محدوده ولتاژ سیگنال MPU و اینکه آیا کاربرد نیازمند حالت ایزوکرونوس یا درُپ است را تأیید کنید.
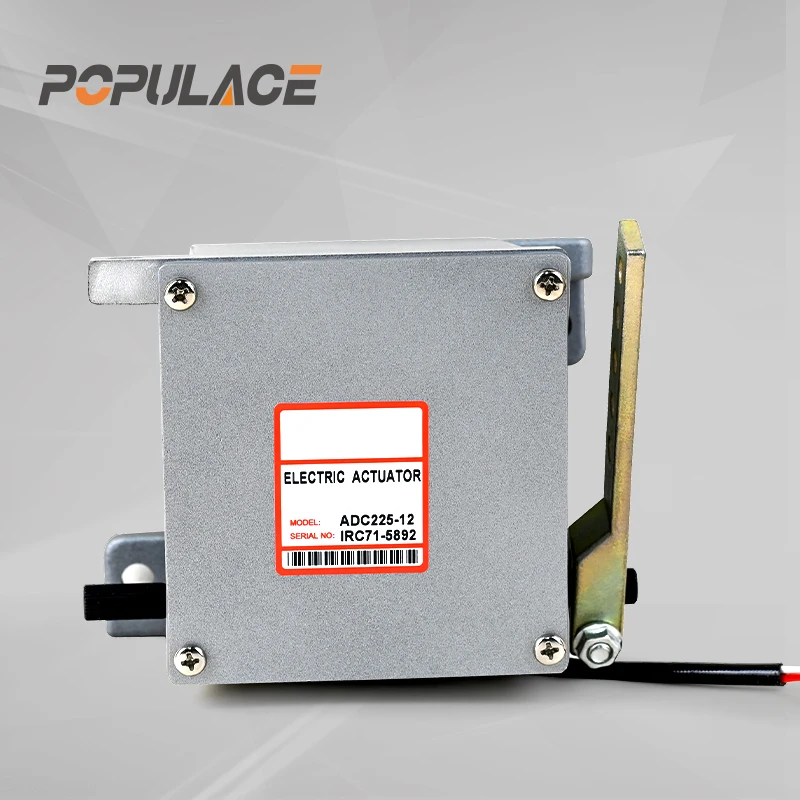
برای تیمهای خرید فنی که گاورنورهای الکترونیکی موتور را برای برندهای مختلف ژنراتور تأمین میکنند، تأمینکنندهای که پشتیبانی پیش از فروش در زمینه سازگاری و پوشش گسترده محصولات ارائه میدهد، پیچیدگی تأمین و ریسک پس از نصب را کاهش میدهد. این کنترلکننده سرعت گاورنور S6700H و رگولاتور سرعت ESD5500E نمونههایی از کنترلکننده الکترونیکی موتور گاورنورهایی هستند که در کاربردهای صنعتی و تحرکی برق استفاده میشوند. این واحدها در ترکیب با عملگرهای خارجی سازگار — از جمله سریهای ADC120، ADC175 و ADC225 — یک سیستم کامل گاورنور الکترونیکی برای کنترل سرعت موتورهای دیزل در پیکربندیهای تکواحدی و موازی تشکیل میدهند.






