
 EN

အီလက်ထရွန်နစ်အင်ဂျင်ဂေါဗာနာ - အင်ဂျင်အမြန်နှုန်းကို ထိန်းချုပ်ပေးပါသည်
ဂေါ်နရေတာတစ်လုံးသည် အလွန်များပြားသော ဘော်ဒီဖြစ်သည့် လေအေးပေးစက်စနစ်ကို အလယ်အလတ်တွင် စတင်လုပ်ဆောင်ချိန်တွင် အရှိန်မြင်းပေးရန် လိုအပ်သည့်အခါ ဒီဇယ်အင်ဂျင်သည် မှန်ကန်သော ဖရီကွမ်စီထုတ်လုပ်မှုကို ထိန်းသိမ်းရန် စက္ကန်၏ အပိုင်းအစများအတွင်း အလွန်မြန်မြန် တုံ့ပြန်ရန် လိုအပ်သည်။ ထိုတုံ့ပြန်မှုကို ဆောင်ရွက်ပေးသည့်အရာမှာ အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ ဖြစ်သည်။ စက်မှုလုပ်ငန်းများတွင် အသုံးပြုသည့် ဂေါ်နရေတာများအတွက် ဝယ်ယူရေးအင်ဂျင်နီယာများနှင့် ပြုပြင်ထိန်းသိမ်းရေးအဖွဲ့များအတွက် အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ၏ အလုပ်လုပ်ပုံကို နားလည်ခြင်းသည် တည်ငြိမ်ပြီး ကောင်းမွန်စွာ ချိန်ညှိထားသည့် စက်ထောက်ပံ့မှုနှင့် အမြဲတမ်း ကိုယ်ပိုင် စက်ချိန်ညှိမှုကို လိုက်နေသည့် စက်ထောက်ပံ့မှုကြားတွင် ကွာခြားချက်ဖြစ်သည်။
ဤဆောင်းပါးတွင် အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ၏ အလုပ်လုပ်ပုံ၊ ယင်းအရာသည် မက်ကနိုကယ် အစားထိုးမှုများနှင့် မည်သို့ကွဲပြားသည်၊ မည်သို့သော မုဒ်ရွေးချယ်မှုများသည် တစ်ခုတည်းသော ယူနစ်များနှင့် ပါရေလယ် လုပ်ဆောင်မှုများကို သက်ရောက်မှုရှိသည်၊ နောက်ပြီး မည်သို့သော ချိန်ညှိခြင်းအဆင့်များသည် လုပ်ကွက်တွင် တပ်ဆင်မှုအတွက် အရေးကြီးသည် ဟု ဖော်ပြထားသည်။
အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ ဆိုသည်မှာ အဘယ်နည်း။
တစ်ခု အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ ဒီစက်သည် ဒီဇယ်အင်ဂျင်၏ အမြန်နှုန်းကို လောင်စာပေးဝါးမှုကို အချိန်နှင့်တစ်ပါက် ညှိပေးခြင်းဖြင့် ထိန်းညှိပေးသည့် ပိတ်ထားသော ထိန်းချုပ်မှုစက်ဖြစ်သည်။ မိုင်ခရိုဂေန်ရေတာအတွက် အင်ဂျင်၏ အမြန်နှုန်းကို တည်ငြိမ်စေရန် လိုအပ်ပါသည်။ ဥပမါ— ၅၀ ဟာတ်ဇ် ထွက်ပေးရန်အတွက် ၁၅၀၀ အမြန်နှုန်း (RPM) သို့မဟုတ် ၆၀ ဟာတ်ဇ် ထွက်ပေးရန်အတွက် ၁၈၀၀ အမြန်နှုန်း (RPM) ဖြစ်သည်။ ဤသို့သော အမြန်နှုန်းကို တည်ငြိမ်စေခြင်းဖြင့် လျှပ်စစ်ဘောင်းဖောင်းပေးမှု ပြောင်းလဲမှုများအတွက် ထွက်ပေးသော ဟာတ်ဇ်ကို တည်ငြိမ်စေနိုင်သည်။
ထိန်းချုပ်မှုစနစ်၏ ပိတ်ထားသော ခုံးသည် အမြဲတမ်း အလုပ်လုပ်နေသည်။ ဘောင်းဖောင်းပေးမှု တိုးလာပါက အင်ဂျင်သည် နှေးကွေးလာလေ့ရှိပြီး အီလက်ထရွန်နစ် အင်ဂျင်ထိန်းချုပ်စက်သည် ဤနှေးကွေးမှုကို သိရှိပြီး လောင်စာပေးဝါးမှုကို တိုးပေးသည်။ ဘောင်းဖောင်းပေးမှု လျော့နည်းလာပါက လောင်စာပေးဝါးမှုကို လျော့ချပေးသည်။ ဤပိတ်ထားသော ခုံးအဖြစ် အလုပ်လုပ်မှုမရှိပါက အလယ်အလတ် ဘောင်းဖောင်းပေးမှုများတွင် အမြန်နှုန်း ၃–၄ ရှိ ပြောင်းလဲမှုသည် ဟာတ်ဇ်ပေးမှုတွင် တိုက်ရိုက် ပြောင်းလဲမှုဖြစ်စေပြီး အောက်ခြေရှိ အသုံးပြုမှုအတွက် အရေးကြီးသော စက်ကိရိယာများသည် ဤပြောင်းလဲမှုကို မခံနိုင်နိုင်ပါ။
မက်ကန်းနစ် နှင့် အီလက်ထရွန်နစ် ထိန်းချုပ်စက်များ— အဓိက ကွဲပြားမှုများ
ယန္တရား အမြန်နှုန်း ထိန်းညှိစနစ်များသည် အမြန်နှုန်းပြောင်းလဲမှုများကို ဖမ်းယူရန် အလေးချိန်ဖြင့် လှည့်ပေးသည့် အစိတ်အပိုင်းများကို အသုံးပြုသည်။ အင်ဂျင်အမြန်နှုန်း မြင့်တက်လာသည်နှင့်အမျှ အလေးချိန်ဖြင့် လှည့်ပေးသည့် အစိတ်အပိုင်းများသည် အပြင်ဘက်သို့ ရွေ့လျားပြီး လျှောက်လုပ်ကောင်းလုပ်နေသည့် ချောင်းနှင့် စပရင် စနစ်ဖြင့် ဆီစီးဆင်းမှုကို ကန့်သတ်ပေးသည်။ ဤစနစ်သည် ကိုယ်ပိုင်အားဖြင့် ပြည့်စုံသော်လည်း အလွန်နှေးကွေးပါသည်။ ၎င်းသည် အမြန်နှုန်းပြောင်းလဲမှုများကို ဖြစ်ပြီးသည့်အခါမှ တုံ့ပြန်ပေးပြီး တုံ့ပြန်မှုအချိန်သည် ယန္တရား အချိန်ကြာမှုကြောင့် ကန့်သတ်ခံရသည်။
တစ်ခု အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ ဤယန္တရား စနစ်ကို ပိုမိုမြန်ဆန်ပြီး ပိုမိုတိက်မှုရှိသည့် စနစ်ဖြင့် အစားထိုးပေးသည်။ အင်ဂျင် ဖလိုင်ဝီလ်အနီးတွင် တပ်ဆင်ထားသည့် သံလိုက် ဖမ်းယူမှု ယူနစ် (MPU) သည် အင်ဂျင်အမြန်နှုန်းနှင့် အချိုးကျသည့် ကြိမ်နှုန်း အချက်ပေးမှုကို ထုတ်လုပ်ပေးသည်။ အီလက်ထရွန်နစ် ထိန်းညှိ ယူနစ်သည် ဤအချက်ပေးမှုကို အဆက်မပါ ဖတ်ရှုပြီး သတ်မှတ်ထားသည့် တန်ဖိုးနှင့် နှိုင်းယှဉ်ကာ အီလက်ထရွန်နစ်-ယန္တရား လှုပ်ကွေးမှု အစိတ်အပိုင်းကို မောင်းနေပါသည်။ ထိုအစိတ်အပိုင်းသည် ထုတ်လွှင့်ပေးသည့် ပန်ပ် ရက်ခ်ကို ညှိပေးပါသည်။ ယင်းလုပ်ဆောင်မှုသည် များသောအားဖြင့် ၅၀ မှ ၂၀၀ မီလီစက္ကန်ဒ်အတွင်း ပြီးမော်ပါသည်။
အမှန်တကယ့်လက်တွေ့အသုံးချမှုမှာ လျှပ်စစ်အင်ဂျင် ဂေါ်ဘာနာသည် မက်ကေနိုကယ် ယူနစ်ကို ရှာဖွေခြင်း (hunting) သို့မဟုတ် အလွန်အကျွေးခြင်း (overshoot) ဖြစ်စေနိုင်သည့် ဘာသာရပ်အလုပ်ဖော်ပေးမှု အပြောင်းအလဲများကို တုံ့ပြန်နိုင်ခြင်းဖြစ်သည်။ ဂေါ်ဘာနာ ရှာဖွေခြင်းဆိုသည်မှာ အင်ဂျင်အမြန်နှုန်းသည် သတ်မှတ်ထားသည့် အမြန်နှုန်းထက် အထက်နှင့် အောက်တွင် အလှည့်ကျ အမြန်နှုန်းပေါ်လေးမှုဖြစ်ပြီး မက်ကေနိုကယ် ဂေါ်ဘာနာကို မှန်ကန်စွာ ချိန်ညှိမှုမရှိခြင်း၏ အထင်ရှားဆုံး လက္ခဏာများထဲမှ တစ်ခုဖြစ်သည်။ ကောင်းစွာ ချိန်ညှိထားသည့် အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ သည် ဤအမှန်တကယ့် မတည်ငြိမ်မှုအများစုကို ဖယ်ရှားပေးသည်။ သို့သော် ချိန်ညှိမှုသည် အရေးကြီးနေပါသည်။

လျှပ်စစ် အင်ဂျင် ဂေါ်ဘာနာ အလုပ်လုပ်ပုံ
စံနှုန်း လျှပ်စစ် အင်ဂျင် ဂေါ်ဘာနာ စနစ်တွင် အချက်ပေးမှု လှုပ်ရှားမှုသည် အဆင့်လေးဆင့်ကို လိုက်နာသည်။
- အမြန်နှုန်း အာရုံခံခြင်း မိုဂ်နက်တို ပုံစံ ယူနစ် (MPU) သည် အင်ဂျင် RPM ကို ဖော်ပြသည့် AC အချက်ပေးမှုကို ထုတ်လုပ်သည်။ ၆၀ ခုရှိသည့် ဖလိုင်ဝဲလ် ရင်းဂီယာအတွက် ၁၅၀၀ RPM တွင် MPU အချက်ပေးမှု အကောင်းဆုံး အကြိမ်နှုန်းမှာ ၁၅၀၀ Hz ဖြစ်ပြီး ချိန်ညှိမှုအတွက် အတည်ပြုနိုင်သည့် အကိုးအကား အမှတ်ဖြစ်သည်။
- အမြန်နှုန်း နှိုင်းယှဉ်ခြင်း ထိန်းချုပ်မှု ယူနစ်သည် လက်တွေ့အကြိမ်နှုန်းကို သတ်မှတ်ထားသည့် အကြိမ်နှုန်းနှင့် နှိုင်းယှဉ်သည်။ ကွာခြားချက် — အမှားအမှန် အချက်ပေးမှု — သည် အက်တူအေတာသည် ဘယ်လောက်အထိနှင့် ဘယ်လောက်အထိ ရှေးသို့ သို့မဟုတ် နောက်သို့ ရွှေ့ရမည်ကို ဆုံးဖြတ်ပေးသည်။
- အက်ကျူးယေတ် ဒရိုင်ဗ် အက်ကျူးယေတ်သည် ပုံမှန်အားဖြင့် လီနီယာ ဆောလီနွုးအိုက်ဒ် (linear solenoid) သို့မဟုတ် ရောတေးရီ မော်တာ (rotary motor) ဖြစ်ပြီး အမှားအမှန် စိတ်ခေါ်မှု အချက်ပေးမှု (error signal) အတိုင်း လေးထောင်မှု အင်ဂျင် ပန်းပွဲ ရက် (fuel injection pump rack) ကို ညှိပေးကာ လေးထောင်မှု ပမောက်ဝါးကို တိုးချဲ့ခြင်း သို့မဟုတ် လျော့ချခြင်း ပြုလုပ်သည်။
- ပြန်လာသော အကြံပေးချက်များ ဤလုပ်ဆောင်မှုကို အဆက်မပြတ် ထပ်ခါထပ်ခါ ပြုလုပ်သည်။ အများအားဖြင့် အီလက်ထရွန်နစ် အင်ဂျင် ဂေါဗာနာ ယူနစ်များသည် MPU အချက်ပေးမှုကို ၅၀–၂၀၀ မီလီစက္ကန်း အတွင်း ဘောင်ဒ်ပြောင်းလဲမှုများကို တုံ့ပြန်နိုင်ရန် အမြfrequency ဖြင့် နမူနာယူလေ့ရှိသည်။
အခြေခံ ထိန်းချုပ်မှု အယ်လ်ဂေါ်ရီသမ်သည် ပုံမှန်အားဖြင့် PID ထိန်းချုပ်မှု အယ်လ်ဂေါ်ရီသမ် ဖြစ်သည်။ အီလက်ထရွန်နစ် အင်ဂျင် ဂေါဗာနာ ယူနစ်တွင် ဂိန် (gain)၊ တည်ငြိမ်မှု (stability) နှင့် ဒရူပ် (droop) ဆောင်ရွက်မှု ဆုံးဖြတ်ချက်များသည် ဂေါဗာနာ ယူနစ်၏ တုံ့ပြန်မှု အမြန်နှုန်းကို သတ်မှတ်ပေးပြီး အမြဲတမ်း အမြန်နှုန်း သတ်မှတ်ချက် (fixed setpoint) ကို ထိန်းသိမ်းခြင်း သို့မဟုတ် အပြည့်အဝ အလုပ်လုပ်နေစဉ် အမြန်နှုန်း အနည်းငယ် ကွဲလွဲမှုကို ရည်ရွယ်ချက်ရှိစွာ ခွင့်ပြုခြင်း တို့ကို ဆုံးဖြတ်ပေးသည်။
အီဆိုခရိုနော့စ် နှင့် ဒရူပ် မုဒ် – မှန်ကန်သော ဆုံးဖြတ်ချက်ကို ရွေးချယ်ခြင်း။
မုဒ် ရွေးချယ်မှုသည် မိုင်ခရိုဂေါ်နာ စတာတ်အပ် (generator commissioning) လုပ်ဆောင်မှုများတွင် မကောင်းမွန်သော ဆုံးဖြတ်ချက်များ ဖြစ်ပေါ်လေ့ရှိသည့် နေရာဖြစ်သည်။ အကြောင်းမှာ မှားယွင်းသော အီလက်ထရွန်နစ် အင်ဂျင် ဂေါဗာနာကို ရွေးချယ်မှု မဟုတ်ဘဲ အသုံးပုံအသုံးစား အတွက် မကောင်းမွန်သော လုပ်ဆောင်မှု မုဒ်ကို ရွေးချယ်မှု ဖြစ်သည်။
အချိန်ညှိမှု မော်ဒ် အလုပ်ဖောက်ပို့မှု အခြေအနေ မှီတည်၍ အင်ဂျင် အမြန်နှုန်းကို စံသတ်မှတ်ထားသော RPM တွင် တည်ငြိမ်စေသည်။ ၅၀ ဟာတ်ဇ် မော်တာအတွက် အီလက်ထရွန်နစ် အင်ဂျင် ဂေါဗာနာသည် ဘောင်ဒီမှု မရှိသည့်အခါတွင်လည်း ၁၅၀၀ RPM ဖြင့် လည်ပတ်ပြီး အပြည့်အဝ အလုပ်ဖောက်ပို့မှု ရှိသည့်အခါတွင်လည်း ၁၅၀၀ RPM ဖြင့် လည်ပတ်သည်။ ဤမုဒ်သည် တစ်ခုတည်းသော မော်တာဖြင့် အလုပ်ဖောက်ပို့မှုကို ဖောက်ပို့သည့် အခါတွင် အသုံးပြုရန် သင့်တော်ပြီး မှန်ကန်သော ဖရီကွမ်စီ တည်ငြိမ်မှုကို အဓိက လိုအပ်ချက်အဖြစ် သတ်မှတ်သည့်အခါတွင် အသုံးပြုသည်။
ဒရူပ် စနစ် အလုပ်ဖောက်ပို့မှု တိုးလာသည့်အတွက် အင်ဂျင် အမြန်နှုန်း ကျဆင်းလာစေရန် ရည်ရွယ်ချက်ရှိစွာ ပြုလုပ်ထားခြင်းဖြစ်ပြီး အများအားဖြင့် ၃–၅ ရှိသည်။ ဘောင်ဒီမှု မရှိသည့်အခါတွင် အင်ဂျင်သည် ၁၅၇၅ RPM နှင့် လည်ပတ်ပြီး အပြည့်အဝ အလုပ်ဖောက်ပို့မှု ရှိသည့်အခါတွင် ၁၅၀၀ RPM သို့ ကျဆင်းသည်။ အခြားမော်တာများနှင့် တစ်ပါတည်း လည်ပတ်သည့်အခါတွင် ဒရူပ် မုဒ်သည် ချိတ်ဆက်ထားသည့် မော်တာတိုင်းအား အလုပ်ဖောက်ပို့မှုကို အချိုးကျစွာ လက်ခံနိုင်စေပြီး တူညီသော အမြန်နှုန်း သတ်မှတ်ချက်အတွက် ပြိုင်ဆိုင်မှု မဖြစ်စေရန် အကူအညီပေးသည်။ မော်တာတိုင်းသည် အခြားမော်တာများနှင့် နှိုင်းယှဉ်ပါက အမြန်နှုန်း ကျဆင်းမှု အနက် အများဆုံး ဖြစ်သည့် မော်တာများက အလုပ်ဖောက်ပို့မှုကို အများဆုံး လက်ခံသည်။
အထူးပြုထားသော လေးချိန်မှုမှုဆောင်ရွက်မှု မော်ဂျူယ်မပါသည့် အချိန်တူညီသော လျှပ်စစ်အင်ဂျင် အုပ်ချုပ်မှုစနစ်နှစ်ခုကို တစ်ပါတည်း အလုပ်လုပ်စေခြင်းသည် ယေဘုယျအားဖြင့် ယူနစ်တစ်ခုကို အဓိကဖုန်းအား သယ်ဆောင်စေပြီး နောက်တစ်ခုကို အလုပ်မလုပ်သည့် အခြေအနေဖြင့် အလုပ်လုပ်စေခြင်းဖြစ်သည်။ ဤသည်မှာ အစိတ်အပိုင်းများကို ဖိအားပေးပြီး အသုံးပြုနောက်ဆုံးကာလကို တိုတောင်းစေသည့် စနစ်အမှားဖြစ်သည်။ တစ်ပါတည်း အလုပ်လုပ်ရန် အတွက် ဒြုပ်မှု (droop) မုဒ် သို့မဟုတ် လေးချိန်မှုမှုဆောင်ရွက်မှု စွမ်းရည်ပါဝင်သည့် ထိန်းချုပ်မှုစနစ်ကို စံနှုန်းအဖြစ် အသုံးပြုကြသည်။
စက်မှု မျက်မှောက်ဓာတ်အားများ နှင့် သယ်ဆောင်နိုင်သော ဓာတ်အား စခန်းများ
ဒေတာစင်တာများ၊ ဆေးရုံများ၊ စက်မှုထုတ်လုပ်ရေးစက်ရုံများကဲ့သို့သော အမြဲတမ်းတပ်ဆင်ထားသည့် စက်မှုထုတ်လုပ်မှု မော်တော်စက်များတွင် အချိန်တူညီသော လျှပ်စစ်အင်ဂျင် အုပ်ချုပ်မှုစနစ်ကို သတ်မှတ်ထားသည့် ဖုန်းအားများနှင့် တည်ငြိမ်သည့် ပတ်ဝန်းကျင်တွင် အသုံးပြုကြသည်။ ကောင်းမွန်စွာ ညှိနောက်ခံထားသည့် လျှပ်စစ်အင်ဂျင် အုပ်ချုပ်မှုစနစ်နှင့် ကိုက်ညီသည့် အေက်တျူးအတွက် အမြန်နှုန်း ညှိမှုတိကျမှု ±၀.၂၅% အထိ ရရှိနိုင်ပြီး အများစုသော လျှပ်စစ်လိုင်းနှင့် တစ်ပါတည်း အလုပ်လုပ်ရန် လိုအပ်သည့် ကြိမ်နှုန်း သည်းခံနိုင်မှုလိုအပ်ချက်များကို ဖြည့်ဆည်းပေးနိုင်သည်။
မိုဘိုင်းလ်ပါဝါစတေရှင်များသည် အခက်အခဲများစွာကို ဖန်တီးပေးပါသည်။ ဥပမါ- လေးနက်မှုများသည် ခန့်မှန်းရန် ခက်ခဲပါသည်။ ပတ်ဝန်းကျင်အပူခံအေးမှုများသည် အများအားဖြင့် ပြောင်းလဲနေပါသည်။ လေးနက်မှုအရည်အသွေးများသည် မတေးမှီဖြစ်ပါသည်။ ထိုသို့သော ပတ်ဝန်းကျင်များတွင် Kohler ဂျင်နေရေးတာ ကွန်ထရိုလာ (controller) သို့မဟုတ် Deep Sea Electronics ကွန်ထရိုလာအခြေပြုစနစ်များသည် အထွေထွေထိန်းချုပ်မှု အဆောက်အဦးတွင် အုပ်ချုပ်မှုယန္တရား (governor logic) ကို ပေါင်းစပ်ထည့်သွင်းလေ့ရှိပါသည်။ အပြင်ပွင်း အီလက်ထရွန်နစ် အုပ်ချုပ်မှုယန္တရားများကို အသုံးပြုသည့် အချိန်များတွင် အသုံးပြုနေသည့် အင်ဂျင်နှင့် အက်ကျူအေတာ ပစ္စည်းများကို ပြန်လည်အသုံးပြုရန် အတွက် အသုံးများသည့် အဖြေဖြစ်ပါသည်။
ဂေါ်ဘာနာ ချိန်ညှိခြင်းနှင့် ညှိမှုအဆင့်များ
- ပန်းသော်မှုအမြန်နှုန်းကို သတ်မှတ်ပါ : အီလက်ထရွန်နစ်အင်ဂျင် အုပ်ချုပ်မှုယန္တရားပေါ်ရှိ အမြန်နှုန်းကို ညှိရန် ပေါ်တင်တို့မှုများကို အလုပ်မလုပ်သည့် အချိန်တွင် မှန်ကန်သည့် RPM အဖြစ် ညှိပါ။ 50 Hz အတွက် ၁၅၀၀ ဖြစ်ပါသည်။ 60 Hz အတွက် ၁၈၀၀ ဖြစ်ပါသည်။ ပေါ်လ်ကွန်ထရိုလာပေါ်ရှိ အမြန်နှုန်းပြသမှုကို အသုံးပြုခြင်းမှာ မှန်ကန်မှုအတွက် မလုံလောက်ပါ။ မှန်ကန်သည့် တက်ခိုမီတာဖြင့် စစ်ဆေးပါ။
- ဂိန်းကို ညှိပါ : အလယ်အလတ်တွင် စတင်ပါ။ အမြန်နှုန်းအတွက် ၂၅% အထိ တိုးမှုကို ပေးပါ။ ထို့နောက် အဖြေကို စောင်းကြည့်ပါ။ အမြန်နှုန်းသည် အလွန်များပြီး ပြန်လည်ပေါ်လာရန် ကြာနေပါက ဂိန်းကို တိုးပါ။ အမြန်နှုန်းသည် တုန်ခါနေပါက ဂိန်းကို လျော့ပါ။
- တည်ငြိမ်မှုကို သတ်မှတ်ပါ အကောင်းဆုံး တည်ငြိမ်မှုကို ရရှိရန်အတွက် ဂိန်းချိန်ညှိမှုပြီးနောက် လှုပ်ရှားမှု ပုံစံကို တဖြည်းဖြည်းချင်း တိုးမှုပေးပါ။ သတိပြုရန်- ပိုမြန်သော တုံ့ပြန်မှုသည် အများအားဖြင့် ပိုကောင်းသော တည်ငြိမ်မှုကို အာမခံပေးခြင်းမရှိပါ။ အလွန် အားကောင်းသော အီလက်ထရွန်နစ် အင်ဂျင် ဂေါဗာနာသည် လေးလံသော ဘော်ဒီအား လက်ခံမှုကို ဖြစ်ပေါ်စေပြီး အောက်ခြေရှိ အထူးခွဲခြားသော ပစ္စည်းများကို အလွန်အမင်း အသုံးပြုစေနိုင်ပါသည်။
- ဒရူပ် ရှိန်းရှိန်းအမှုန်အမှုန် အတူတက် အလုပ်လုပ်ရန်အတွက် ဒရူပ် ရှိန်းရှိန်းကို ၃–၅% အထိ သတ်မှတ်ပါ။ အဆင်သင့်ဖြစ်သော ဘော်ဒီအား အဆင်သင့်ဖြစ်မှုကို စစ်ဆေးရန် ဘော်ဒီအား တစ်ခုချင်းစီတွင် လက်ရှိ ထုတ်လုပ်မှုကို စောင်းကြည့်ပါ။ Deep Sea ကွန်ထရိုလာ ၄၅၂၀ နှင့် အလားတူ ယူနစ်များတွင် ကွန်ဖစ်ဂူရေးရှင်း မီနူးများမှ အလွယ်တက် ရနှိုင်သော ဒရူပ် ရှိန်းရှိန်း ညှိမှု စနစ်များ ပါဝင်ပါသည်။
- အက်တျူအေတာ လင်က်ခ်ကို စစ်ဆေးပါ အက်တျူအေတာ ချိတ်ဆက်မှုများ ပေါ့ပေါ့နေပါက အီလက်ထရွန်နစ် ကောလ်လီဘရေးရှင်း ချိန်ညှိမှုများ မည်သည့်အခါမျှ မပေါ်ပေါက်သော ဂေါဗာနာ အပြုအမှုများ ဖြစ်ပေါ်စေနိုင်ပါသည်။ ကောလ်လီဘရေးရှင်း ပြီးမှုအတွက် မက်ကေးနိုကယ် အသုံးပြုမှု အက်တျူအေတာ အား စစ်ဆေးပါ။
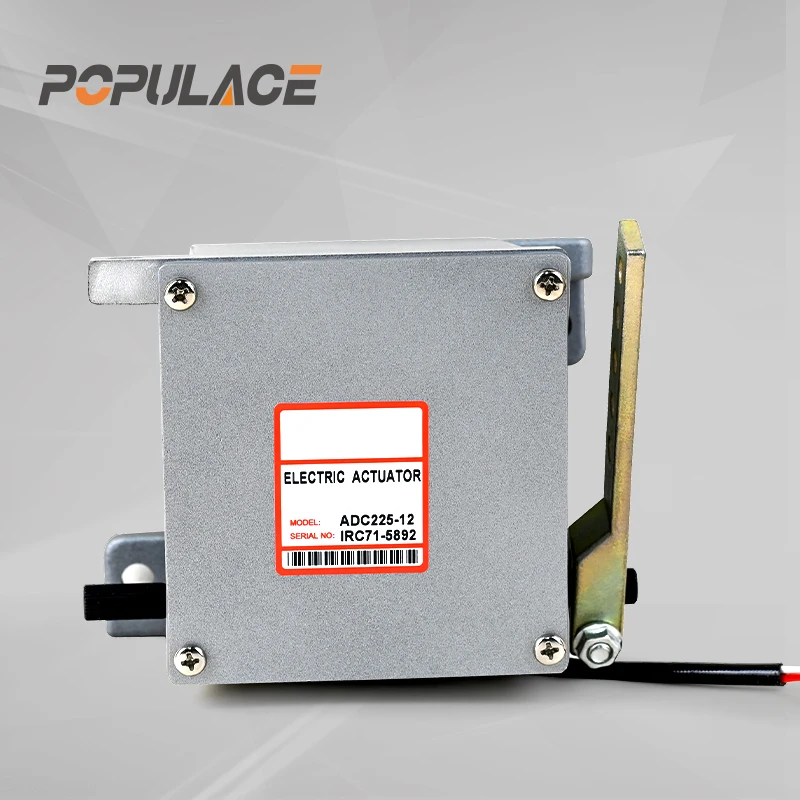
အီလက်ထရွန်နစ် အင်ဂျင် ဂေါဗာနာ ရွေးချယ်မှု- နည်းပညာအရ ဝယ်ယူသူများ အတည်ပြုရန် လိုအပ်သော အချက်များ
လျှပ်စစ်အင်ဂျင် ဂေါ်ဘာနာ ရွေးချယ်မှုတွင် လက်ရှိအသုံးပြုနေသော အက်ကျူးအေးတာနှင့် MPU စိုက်ယ်နယ် သတ်မှတ်ချက်များနှင့် ကိုက်ညီမှုသည် ပထမဆုံး စစ်ထုတ်မှုဖြစ်ပါသည်။ အများအားဖြင့် အမှတ်တံဆိပ်ကို အခြေခံ၍ ရွေးချယ်ခြင်းမဟုတ်ပါ။ အော်ဒါပေးရန်မှီအောင် ပေးသော ဗို့အား (၁၂ ဗို့ သို့မဟုတ် ၂၄ ဗို့ ဒီစီ)၊ အက်ကျူးအေးတာ အမျိုးအစားနှင့် အမှန်အကန် လျှပ်စီးကြောင်း၊ MPU စိုက်ယ်နယ် ဗို့အား အကွာအဝေး၊ အသုံးပျော်မှုတွင် အိုဆီရွန်နေးစ် သို့မဟုတ် ဒရူပ် မုဒ် လိုအပ်မှုရှိမရှိ အောက်ပါအတိုင်း အတည်ပြုပါ။
မတ်တပ် မော်တော်ယာဉ် မှုန်းမှုများအတွက် လျှပ်စစ်အင်ဂျင် ဂေါ်ဘာနာ ယူနစ်များကို အများအပြားသော ဂေါ်နရေတာ အမှတ်တံဆိပ်များမှ ဝယ်ယူရှာဖွေနေသော နည်းပညာ ဝယ်ယူရေးအဖွဲ့များအတွက် ရောင်းချမှုမှီအောင် ကိုက်ညီမှု အထောက်အပံ့ကို ပေးနိုင်ပြီး ထုတ်ကုန်အကုန်အများအပြားကို ဖုံးလွှမ်းနေသော ပေးသွင်းသူသည် ဝယ်ယူရေး ရှုပ်ထွေးမှုကို လျှော့ချပေးပြီး တပ်ဆင်ပြီးနောက် အန္တရာယ်ကို လျော့နည်းစေပါသည်။ S6700H ဂေါဗာနာအမြန်နှုန်းထိန်းညှိရေးကိရိယာ နှင့် ESD5500E အမြန်နှုန်းထိန်းညှိရေး ဥပမါများမှာ အီလက်ထရွန်နစ် အင်ဂျင် ဂေါ်နာဗာ လုပ်ငန်းသုံးနှင့် လှုပ်ရှားနေသော ပါဝါအသုံးပျော်မှုများတွင် အသုံးပြုသော ADC120, ADC175 နှင့် ADC225 စီးရီး — တွင် ကိုက်ညီသော အပြင်ပိုင်း အက်ကျူးအေးတာများနှင့် တွဲဖက်အသုံးပြုခြင်းဖြင့် ဒီဇယ်အင်ဂျင် အမြန်နှုန်း ထိန်းချုပ်ရေးအတွက် လုံးဝသော လျှပ်စစ်အင်ဂျင် ဂေါ်ဘာနာ စနစ်ကို ဖွဲ့စည်းပေးပါသည်။ ထိုစနစ်သည် တစ်ခုတည်းသော ယူနစ်နှင့် အတူတက်ပေးသော ကွန်ဖီဂျူရေးရှင်းများတွင် အသုံးပြုနိုင်ပါသည်။






