
 EN

Governor Mesin Elektronik: Cara Mengatur Kecepatan Mesin
Ketika sebuah generator tiba-tiba menanggung beban berat—misalnya sistem pendingin udara yang menyala di tengah siklus—mesin diesel harus merespons dalam pecahan detik guna mempertahankan keluaran frekuensi yang stabil. Respons tersebut merupakan tugas dari pengatur mesin elektronik . Bagi insinyur pengadaan dan tim pemeliharaan yang bekerja dengan genset industri, memahami cara kerja pengatur mesin elektronik sering kali menjadi penentu antara instalasi yang stabil dan terkalibrasi baik versus instalasi yang terus-menerus gagal mencapai setpoint-nya.
Artikel ini membahas cara kerja pengatur mesin elektronik, perbedaannya dibandingkan alternatif mekanis, pengaruh pemilihan mode terhadap operasi tunggal dan paralel, serta langkah kalibrasi yang paling krusial untuk instalasi di lapangan.
Apa Itu Pengatur Mesin Elektronik?
Sebuah pengatur mesin elektronik adalah perangkat kontrol loop tertutup yang mengatur kecepatan mesin diesel dengan menyesuaikan pasokan bahan bakar secara real time. Untuk suatu genset, mempertahankan kecepatan mesin yang stabil—biasanya 1500 RPM untuk output 50 Hz atau 1800 RPM untuk output 60 Hz—adalah kunci agar frekuensi output tetap stabil ketika beban listrik berubah.
Loop kontrol governor tidak pernah berhenti. Ketika beban meningkat, mesin cenderung melambat; governor elektronik pada mesin mendeteksi penurunan ini dan meningkatkan pasokan bahan bakar. Ketika beban turun, governor mengurangi pasokan bahan bakar. Tanpa respons loop tertutup semacam ini, penyimpangan kecepatan sebesar 3–4% akibat fluktuasi beban sedang akan langsung berubah menjadi variasi frekuensi yang mungkin tidak dapat ditoleransi oleh peralatan sensitif di sisi hilir.
Governor Mekanis vs. Governor Elektronik: Perbedaan Utama
Governor mekanis menggunakan pemberat sentrifugal untuk mendeteksi perubahan kecepatan. Saat kecepatan mesin meningkat, pemberat bergerak ke luar dan membatasi aliran bahan bakar secara mekanis melalui susunan tuas dan pegas. Mekanisme ini bersifat mandiri tetapi lambat: ia merespons perubahan kecepatan yang telah terjadi, dan waktu responsnya dibatasi oleh inersia mekanis.
Sebuah pengatur mesin elektronik menggantikan loop mekanis ini dengan loop yang lebih cepat dan lebih presisi. Unit pengambil sinyal magnetis (MPU) yang dipasang di dekat roda gila mesin menghasilkan sinyal frekuensi yang sebanding dengan kecepatan mesin. Unit kontrol elektronik membaca sinyal ini secara terus-menerus, membandingkannya dengan nilai acuan, lalu menggerakkan aktuator elektromekanis untuk menyesuaikan posisi rak pompa injeksi—biasanya dalam rentang 50–200 milidetik.
Implikasi di dunia nyata adalah bahwa pengatur kecepatan mesin elektronik dapat merespons perubahan beban yang akan menyebabkan unit mekanis berayun atau melebihi batas. Pengayunan pengatur kecepatan — yaitu ketika kecepatan mesin berosilasi di atas dan di bawah nilai acuan — merupakan salah satu gejala paling jelas dari pengatur kecepatan mekanis yang tidak dikalibrasi dengan baik. Pengatur kecepatan yang terkalibrasi dengan baik pengatur mesin elektronik menghilangkan sebagian besar ketidakstabilan ini, meskipun kalibrasi tetap penting.

Cara Kerja Pengatur Kecepatan Mesin Elektronik
Rantai sinyal dalam sistem pengatur kecepatan mesin elektronik standar melalui empat tahap:
- Deteksi Kecepatan : MPU menghasilkan sinyal AC yang frekuensinya mencerminkan RPM mesin. Untuk roda gigi ring flywheel berjumlah 60 gigi, frekuensi sinyal MPU pada 1500 RPM adalah 1500 Hz — suatu titik acuan yang dapat diverifikasi untuk kalibrasi.
- Perbandingan Kecepatan : Unit kontrol membandingkan frekuensi aktual terhadap nilai acuan. Selisihnya — yaitu sinyal kesalahan — menentukan seberapa besar dan ke arah mana aktuator harus bergerak.
- Actuator Drive : Aktuator, biasanya solenoid linear atau motor putar, menyesuaikan rak pompa injeksi bahan bakar untuk menambah atau mengurangi bahan bakar secara proporsional terhadap sinyal kesalahan.
- Siklus Umpan Balik : Proses ini diulang secara terus-menerus. Sebagian besar unit governor mesin elektronik mengambil sampel sinyal MPU pada laju yang memungkinkan respons terhadap perubahan beban dalam rentang 50–200 milidetik.
Algoritma kontrol dasar umumnya merupakan pengendali PID. Pengaturan gain, stabilitas, dan droop pada unit governor mesin elektronik menentukan seberapa agresif responsnya serta apakah ia mempertahankan setpoint tetap atau sengaja memperbolehkan variasi kecepatan kecil pada beban penuh.
Mode Isochronous versus Droop: Memilih Pengaturan yang Tepat
Pemilihan mode merupakan titik di mana keputusan commissioning generator sering kali keliru — bukan karena governor mesin elektronik yang dipilih salah, melainkan karena mode operasi tidak sesuai dengan aplikasi.
Mode isokronus menjaga kecepatan mesin pada RPM nominal tetap terlepas dari beban. Untuk generator 50 Hz, governor elektronik mesin mempertahankan 1500 RPM baik tanpa beban maupun pada beban penuh. Mode ini cocok untuk satu generator yang memasok beban mandiri di mana stabilitas frekuensi yang presisi merupakan persyaratan utama.
Mode droop secara sengaja memperbolehkan penurunan kecepatan seiring peningkatan beban—biasanya 3–5%. Tanpa beban, mesin beroperasi pada sekitar 1575 RPM; pada beban penuh, kecepatannya stabil di 1500 RPM. Dalam operasi paralel, mode droop memungkinkan setiap generator yang terhubung menerima beban secara proporsional tanpa saling bersaing untuk mencapai setpoint yang sama. Setiap unit menerima bagiannya berdasarkan seberapa jauh kecepatannya turun relatif terhadap unit lain.
Menjalankan dua pengatur kecepatan elektronik mesin isokron secara paralel tanpa modul pembagian beban khusus biasanya menyebabkan satu unit menanggung sebagian besar beban, sedangkan unit lainnya beroperasi hampir tanpa beban — kesalahan konfigurasi yang memberi tekanan berlebih pada komponen dan memperpendek masa pakai layanan. Untuk aplikasi paralel, mode droop atau pengendali dengan kemampuan pembagian beban terintegrasi merupakan pendekatan standar.
Generator Industri versus Stasiun Tenaga Bergerak
Set generator industri dalam instalasi tetap — pusat data, rumah sakit, pabrik manufaktur — umumnya menjalankan pengatur kecepatan elektronik mesinnya dalam mode isokron dengan beban yang telah ditentukan serta lingkungan yang stabil. Akurasi pengaturan kecepatan ±0,25% dapat dicapai dengan pengatur kecepatan elektronik mesin yang telah disetel dengan baik serta aktuator yang kompatibel, yang cukup memadai untuk sebagian besar persyaratan toleransi frekuensi paralel jaringan listrik.
Stasiun tenaga bergerak menimbulkan tantangan berbeda: profil beban yang kurang dapat diprediksi, suhu lingkungan yang bervariasi, serta kualitas bahan bakar yang tidak konsisten. Dalam lingkungan semacam ini, sistem berbasis pengendali generator Kohler atau pengendali elektronik Deep Sea Electronics sering kali mengintegrasikan logika pengatur kecepatan dalam arsitektur pengendalian yang komprehensif. Pengatur kecepatan elektronik eksternal tetap menjadi solusi standar untuk aplikasi pemasangan ulang dan penggantian di pasar aftermarket, terutama ketika memanfaatkan kembali perangkat keras mesin dan aktuator yang sudah ada.
Langkah Kalibrasi dan Penyesuaian Governor
- Tetapkan kecepatan target : Sesuaikan potensiometer referensi kecepatan pada pengatur kecepatan elektronik mesin ke putaran tanpa beban yang benar — 1500 rpm untuk 50 Hz atau 1800 rpm untuk 60 Hz. Verifikasi menggunakan tachometer terkalibrasi, bukan hanya tampilan frekuensi pada panel.
- Sesuaikan gain : Mulai dari rentang tengah. Terapkan beban langkah sebesar 25% dari nilai terukur dan amati responsnya. Jika terjadi overshoot disertai pemulihan lambat — tingkatkan gain. Jika terjadi osilasi — kurangi gain.
- Tetapkan stabilitas : Tingkatkan pengaturan turunan secara bertahap jika osilasi terus berlanjut setelah penyesuaian gain. Perlu dicatat bahwa respons yang lebih cepat tidak menjamin stabilitas yang lebih baik — governor mesin elektronik yang terlalu redam dapat menyebabkan penerimaan beban yang lambat sehingga memicu trip pada peralatan hilir yang sensitif.
- Atur persentase droop : Untuk operasi paralel, atur droop pada kisaran 3–5%. Verifikasi pembagian beban proporsional dengan memantau arus keluaran masing-masing generator selama beban langkah. Pengendali Deep Sea 4520 dan unit sejenisnya mencakup penyesuaian droop bawaan yang dapat diakses melalui menu konfigurasi.
- Periksa sambungan aktuator : Sambungan aktuator yang kendur merupakan penyebab umum perilaku governor yang tidak stabil, yang tetap terjadi terlepas dari pengaturan kalibrasi elektronik. Periksa kebebasan gerak mekanis dan kekukuhan pemasangan sebelum menyelesaikan kalibrasi.
Pemilihan Governor Mesin Elektronik: Hal-Hal Teknis yang Harus Dikonfirmasi oleh Pembeli Profesional
Kompatibilitas dengan aktuator yang sudah ada dan spesifikasi sinyal MPU merupakan filter pertama dalam pemilihan governor mesin elektronik — bukan preferensi merek. Konfirmasi tegangan suplai (12 V atau 24 V DC), jenis aktuator dan arus pengenalnya, rentang tegangan sinyal MPU, serta apakah aplikasi memerlukan mode isokronus atau droop sebelum memesan.
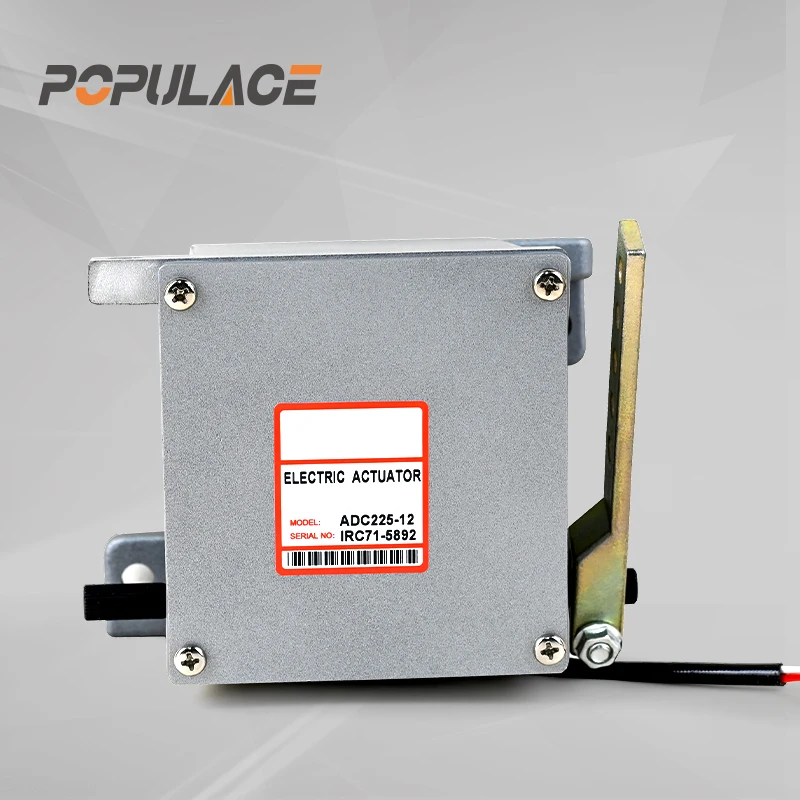
Bagi tim pengadaan teknis yang mencari unit governor mesin elektronik untuk berbagai merek generator, pemasok yang menawarkan dukungan kompatibilitas pra-penjualan serta cakupan produk yang luas dapat mengurangi kompleksitas pengadaan dan risiko pasca-instalasi. The Pengontrol Kecepatan Governor S6700H dan Governor Kecepatan ESD5500E adalah contoh-contoh pengatur mesin elektronik unit yang digunakan baik dalam aplikasi daya industri maupun daya bergerak. Ketika dipasangkan dengan aktuator eksternal yang kompatibel — termasuk Seri ADC120, ADC175, dan ADC225 — unit-unit tersebut membentuk sistem governor mesin elektronik lengkap untuk pengendalian kecepatan mesin diesel dalam konfigurasi tunggal maupun paralel.






