
 EN

Regulador electrónico del motor: Cómo controla la velocidad del motor
Cuando un generador asume de repente una carga elevada, por ejemplo, un sistema de aire acondicionado que se activa en pleno ciclo, el motor diésel debe responder en fracciones de segundo para mantener una salida de frecuencia estable. Esa respuesta es la función del regulador electrónico del motor . Para los ingenieros de compras y los equipos de mantenimiento que trabajan con grupos electrógenos industriales, comprender el funcionamiento de un regulador electrónico del motor suele marcar la diferencia entre una instalación estable y bien calibrada y otra que constantemente se desvía de su punto de consigna.
En este artículo se explica cómo funciona un regulador electrónico del motor, cómo se diferencia de las alternativas mecánicas, cómo la selección del modo afecta al funcionamiento individual y en paralelo, y qué pasos de calibración son más importantes para la instalación en campo.
¿Qué es un regulador electrónico del motor?
Un regulador electrónico del motor es un dispositivo de control en bucle cerrado que regula la velocidad del motor diesel ajustando el suministro de combustible en tiempo real. En un grupo electrógeno, mantener una velocidad estable del motor —típicamente 1500 rpm para una salida de 50 Hz o 1800 rpm para una salida de 60 Hz— es lo que garantiza una frecuencia de salida estable ante variaciones de la carga eléctrica.
El bucle de control del regulador nunca se detiene. Cuando la carga aumenta, el motor tiende a desacelerarse; el regulador electrónico del motor detecta esta caída y aumenta la inyección de combustible. Cuando la carga disminuye, reduce la inyección de combustible. Sin esta respuesta en bucle cerrado, una desviación de velocidad del 3–4 % ante fluctuaciones moderadas de carga se traduce directamente en una variación de frecuencia que equipos sensibles conectados aguas abajo podrían no tolerar.
Reguladores mecánicos frente a reguladores electrónicos: diferencias clave
Los reguladores mecánicos utilizan contrapesos centrífugos para detectar cambios de velocidad. A medida que la velocidad del motor aumenta, los contrapesos se desplazan hacia afuera y restringen mecánicamente el flujo de combustible mediante un conjunto de palanca y resorte. El mecanismo es autónomo, pero lento: responde a cambios de velocidad que ya han ocurrido, y su tiempo de respuesta está limitado por la inercia mecánica.
Un regulador electrónico del motor sustituye este bucle mecánico por uno más rápido y preciso. Una unidad de captación magnética (MPU) montada cerca del volante del motor genera una señal de frecuencia proporcional a la velocidad del motor. La unidad de control electrónico lee continuamente esta señal, la compara con el valor de consigna y acciona un actuador electromecánico para ajustar la cremallera de la bomba de inyección, normalmente en un lapso de 50 a 200 milisegundos.
La implicación en el mundo real es que un regulador electrónico del motor puede responder a transitorios de carga que harían que una unidad mecánica oscilara o sobrepasara el valor deseado. La oscilación del regulador —en la que la velocidad del motor fluctúa por encima y por debajo del punto de consigna— es uno de los síntomas más evidentes de un regulador mecánico mal calibrado. Un regulador bien ajustado regulador electrónico del motor elimina gran parte de esta inestabilidad, aunque la calibración sigue siendo importante.

Cómo funciona un regulador electrónico del motor
La cadena de señales en un sistema estándar de regulador electrónico del motor consta de cuatro etapas:
- Detección de velocidad : El sensor de posición del cigüeñal (MPU) genera una señal de corriente alterna cuya frecuencia refleja las revoluciones por minuto (RPM) del motor. Para un anillo dentado del volante de inercia de 60 dientes, la frecuencia de la señal del MPU a 1500 RPM es de 1500 Hz —un punto de referencia verificable para la calibración.
- Comparación de velocidades : La unidad de control compara la frecuencia real con la consigna. La diferencia —la señal de error— determina cuánto y en qué dirección debe moverse el actuador.
- Acción del actuador : El actuador, normalmente un solenoide lineal o un motor rotativo, ajusta la cremallera de la bomba de inyección de combustible para aumentar o reducir el combustible en proporción a la señal de error.
- Bucle de retroalimentación : El proceso se repite continuamente. La mayoría de las unidades electrónicas de regulación de motores muestrean la señal del MPU a una velocidad que permite responder a los cambios de carga en un plazo de 50 a 200 milisegundos.
El algoritmo de control subyacente es típicamente un controlador PID. Los ajustes de ganancia, estabilidad y caída (droop) en la unidad electrónica de regulación de motores determinan con qué intensidad responde y si mantiene un punto de consigna fijo o permite intencionalmente una pequeña variación de velocidad a carga máxima.
Modo isócrono vs. modo caído: elegir el ajuste correcto
La selección del modo es donde con frecuencia se cometen errores durante la puesta en servicio del generador: no porque se haya elegido la unidad electrónica de regulación de motores equivocada, sino porque el modo de funcionamiento no coincidía con la aplicación.
Modo isócrono mantiene la velocidad del motor a un régimen nominal fijo, independientemente de la carga. Para un generador de 50 Hz, el regulador electrónico del motor mantiene 1500 rpm tanto en vacío como a plena carga. Este modo es adecuado para un único generador que alimenta una carga independiente, donde la estabilidad precisa de la frecuencia es el requisito principal.
Modo de caída permite intencionalmente que la velocidad disminuya a medida que aumenta la carga —típicamente un 3–5 %. En vacío, el motor gira a aproximadamente 1575 rpm; a plena carga, se estabiliza en 1500 rpm. En operación en paralelo, el modo droop permite que cada generador conectado asuma carga proporcionalmente, sin competir por el mismo punto de consigna. Cada unidad acepta su parte según cuánto haya disminuido su velocidad respecto a las demás.
Hacer funcionar dos reguladores electrónicos de motor isócronos en paralelo sin un módulo especializado para reparto de carga suele provocar que una unidad asuma la mayor parte de la carga, mientras que la otra funciona casi sin carga: un error de configuración que somete a esfuerzo excesivo los componentes y acorta su vida útil. Para aplicaciones en paralelo, el modo con caída de velocidad (droop) o un controlador con capacidad integrada de reparto de carga constituye el enfoque estándar.
Generadores industriales frente a estaciones móviles de energía
Los grupos electrógenos industriales en instalaciones fijas —centros de datos, hospitales, plantas manufactureras— suelen hacer funcionar su regulador electrónico de motor en modo isócrono, con cargas definidas y entornos estables. Una precisión de regulación de velocidad de ±0,25 % es alcanzable con un regulador electrónico de motor bien ajustado y un actuador compatible, lo cual resulta suficiente para cumplir la mayoría de los requisitos de tolerancia de frecuencia en operación paralela con la red.
Las estaciones móviles de energía presentan distintos desafíos: perfiles de carga menos predecibles, temperaturas ambientales variables y calidad inconsistente del combustible. En estos entornos, un sistema basado en el controlador de generador Kohler o en el controlador de Deep Sea Electronics suele integrar la lógica del regulador dentro de una arquitectura de control integral. Los reguladores electrónicos externos siguen siendo la solución estándar para aplicaciones de modernización y sustituciones posteriores al mercado, especialmente cuando se reutiliza el motor y los componentes del actuador ya existentes.
Pasos para la calibración y el ajuste del regulador
- Establecer velocidad objetivo : Ajuste el potenciómetro de referencia de velocidad del regulador electrónico del motor a las revoluciones por minuto (RPM) sin carga correctas: 1500 para 50 Hz o 1800 para 60 Hz. Verifique con un tacómetro calibrado, no únicamente con la indicación de frecuencia del panel.
- Ajustar ganancia : Comience en el rango medio. Aplique una carga escalonada del 25 % de la nominal y observe la respuesta. Si hay sobrepaso con recuperación lenta, aumente la ganancia; si hay oscilación, reduzca la ganancia.
- Establecer estabilidad aumente progresivamente el ajuste derivativo si persiste la oscilación tras ajustar la ganancia. Tenga en cuenta que una respuesta más rápida no garantiza mayor estabilidad: un regulador electrónico de motor sobreamortiguado puede provocar una aceptación lenta de carga que active equipos sensibles aguas abajo.
- Establezca el porcentaje de caída para operación en paralelo, configure la caída entre el 3 % y el 5 %. Verifique la repartición proporcional de carga observando la corriente de salida de cada generador durante una carga escalonada. El controlador Deep Sea 4520 y unidades comparables incluyen ajuste integrado de caída, accesible mediante los menús de configuración.
- Inspeccione la conexión del actuador las conexiones flojas del actuador son una causa frecuente de comportamiento errático del regulador, independientemente de los ajustes electrónicos de calibración. Verifique el recorrido mecánico libre y la fijación segura antes de finalizar la calibración.
Selección de regulador electrónico de motor: qué deben confirmar los compradores técnicos
La compatibilidad con el actuador existente y con la especificación de señal de la unidad de procesamiento de microseñales (MPU) es el primer criterio de selección de un regulador electrónico de velocidad del motor, no la preferencia de marca. Confirme la tensión de alimentación (12 V o 24 V CC), el tipo de actuador y su corriente nominal, el rango de tensión de la señal de la MPU y si la aplicación requiere modo isócrono o modo con caída de velocidad antes de realizar el pedido.
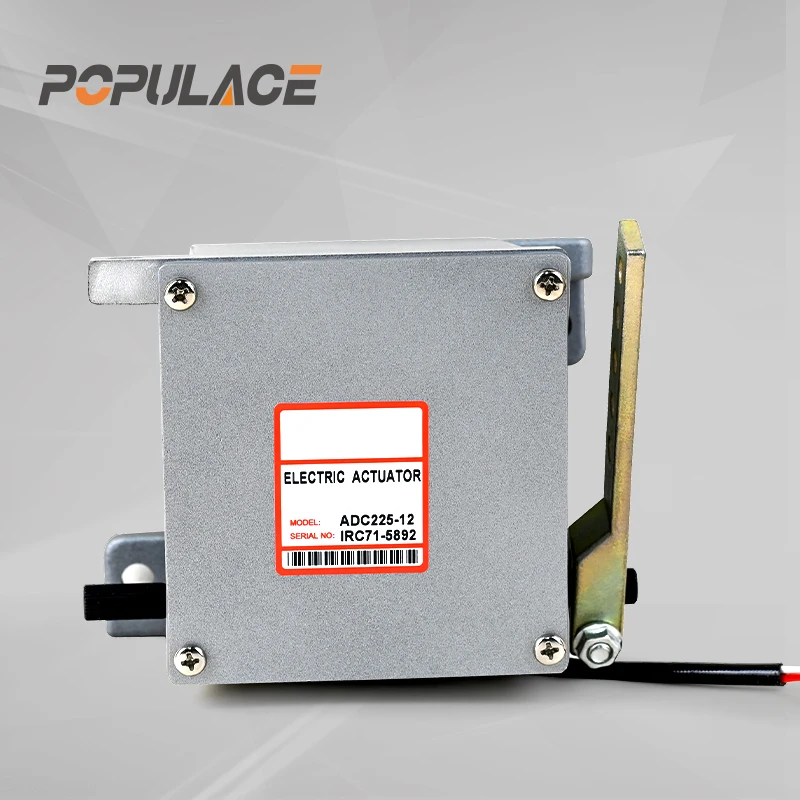
Para los equipos técnicos de adquisiciones que seleccionan unidades reguladoras electrónicas de velocidad del motor para múltiples marcas de generadores, un proveedor que ofrezca soporte previo a la venta en materia de compatibilidad y una amplia cobertura de productos reduce la complejidad de la adquisición y el riesgo tras la instalación. El Controlador de velocidad S6700H para regulador y Regulador de Velocidad ESD5500E son ejemplos de regulador electrónico del motor unidades utilizadas tanto en aplicaciones industriales como móviles de generación de energía. Acopladas con actuadores externos compatibles — incluidos los de las series ADC120, ADC175 y ADC225 — conforman un sistema completo de regulación electrónica de velocidad del motor para el control de la velocidad de motores diésel en configuraciones individuales y en paralelo.






