
 EN

Электронный регулятор оборотов двигателя: принцип управления скоростью вращения двигателя
Когда генератор внезапно принимает большую нагрузку — например, кондиционер включается в середине цикла — дизельный двигатель должен отреагировать в доли секунды, чтобы поддерживать стабильную частоту выходного сигнала. Эту реакцию обеспечивает электронный регулятор оборотов двигателя . Для инженеров по закупкам и бригад технического обслуживания, работающих с промышленными электрогенераторными установками, понимание принципа работы электронного регулятора оборотов двигателя зачастую определяет разницу между стабильной, точно откалиброванной системой и системой, которая постоянно «догоняет» заданное значение.
В этой статье рассматриваются принцип работы электронного регулятора оборотов двигателя, его отличия от механических аналогов, влияние выбора режима на работу как одиночного агрегата, так и в параллельной конфигурации, а также наиболее важные этапы калибровки при монтаже на объекте.
Что такое электронный регулятор оборотов двигателя?
Светодиодный модуль электронный регулятор оборотов двигателя является устройством управления с обратной связью, которое регулирует частоту вращения дизельного двигателя путём корректировки подачи топлива в реальном времени. Для электрогенераторной установки поддержание стабильной частоты вращения двигателя — как правило, 1500 об/мин при выходной частоте 50 Гц или 1800 об/мин при выходной частоте 60 Гц — обеспечивает стабильность выходной частоты при изменении электрической нагрузки.
Контур управления регулятора работает непрерывно. При увеличении нагрузки двигатель имеет тенденцию к замедлению; электронный регулятор двигателя фиксирует это снижение и увеличивает подачу топлива. При уменьшении нагрузки он снижает подачу топлива. Без такой реакции с обратной связью отклонение частоты вращения на 3–4 % при умеренных колебаниях нагрузки напрямую приводит к колебаниям частоты, которые чувствительное периферийное оборудование может не выдержать.
Механические и электронные регуляторы: основные различия
Механические регуляторы используют центробежные грузики для обнаружения изменений частоты вращения. По мере увеличения частоты вращения двигателя грузики смещаются наружу и механически ограничивают подачу топлива посредством рычажно-пружинного узла. Механизм автономен, но медлителен: он реагирует на изменения частоты вращения, которые уже произошли, а время его реакции ограничено механической инерцией.
Светодиодный модуль электронный регулятор оборотов двигателя заменяет этот механический контур более быстрым и точным. Блок магнитного датчика (MPU), установленный рядом с маховиком двигателя, генерирует частотный сигнал, пропорциональный частоте вращения двигателя. Электронный блок управления непрерывно считывает этот сигнал, сравнивает его с заданным значением и управляет электромеханическим исполнительным устройством для регулировки рейки топливного насоса — обычно в пределах 50–200 миллисекунд.
Практическое следствие заключается в том, что электронный регулятор двигателя способен реагировать на переходные процессы нагрузки, которые вызвали бы «поиск» или превышение заданного значения у механического регулятора. «Поиск» регулятора — колебания частоты вращения двигателя выше и ниже заданного значения — является одним из наиболее заметных признаков плохо откалиброванного механического регулятора. Хорошо настроенный электронный регулятор оборотов двигателя устраняет большую часть этой нестабильности, хотя калибровка по-прежнему имеет значение.

Принцип работы электронного регулятора двигателя
Цепь сигнала в стандартной системе электронного регулятора двигателя состоит из четырёх этапов:
- Измерение скорости датчик частоты вращения (MPU) генерирует переменный ток, частота которого соответствует частоте вращения двигателя. Для маховика с зубчатым венцом, имеющим 60 зубьев, частота сигнала MPU при 1500 об/мин составляет 1500 Гц — это проверяемая контрольная точка для калибровки.
- Сравнение частоты вращения блок управления сравнивает фактическую частоту с заданным значением. Разница — сигнал ошибки — определяет величину и направление перемещения исполнительного механизма.
- Привод исполнительного механизма : Исполнительный механизм, как правило, линейный соленоид или вращающийся электродвигатель, регулирует рейку топливного насоса высокого давления для увеличения или уменьшения подачи топлива пропорционально сигналу ошибки.
- Обратная связь : Этот процесс повторяется непрерывно. Большинство электронных регуляторов частоты вращения двигателя считывает сигнал от датчика положения коленчатого вала (MPU) с такой частотой, которая обеспечивает реакцию на изменения нагрузки в течение 50–200 миллисекунд.
Основным алгоритмом управления обычно является ПИД-регулятор. Настройки коэффициента усиления, устойчивости и статизма в электронном регуляторе частоты вращения двигателя определяют степень агрессивности его реакции, а также то, поддерживает ли он фиксированное заданное значение скорости или намеренно допускает небольшое отклонение частоты вращения при полной нагрузке.
Изохронный и понижающий режимы: выбор правильного режима
Выбор режима работы — это тот этап ввода генератора в эксплуатацию, на котором часто допускаются ошибки: не из-за неправильного выбора электронного регулятора частоты вращения двигателя, а из-за несоответствия выбранного режима работы конкретному применению.
Изохронный режим поддерживает частоту вращения двигателя на постоянном номинальном значении, независимо от нагрузки. Для генератора с частотой 50 Гц электронный регулятор частоты вращения двигателя поддерживает 1500 об/мин как при отсутствии нагрузки, так и при полной нагрузке. Этот режим подходит для одного генератора, питающего автономную нагрузку, когда главным требованием является высокая стабильность частоты.
Режима снижения частоты вращения намеренно допускает снижение частоты вращения по мере роста нагрузки — обычно на 3–5 %. При отсутствии нагрузки двигатель работает примерно на 1575 об/мин; при полной нагрузке частота вращения стабилизируется на уровне 1500 об/мин. При параллельной работе режим droop позволяет каждому подключённому генератору принимать нагрузку пропорционально, не конкурируя за один и тот же заданный уровень. Каждый агрегат берёт на себя свою долю нагрузки в зависимости от того, насколько его частота вращения снизилась относительно других.
Эксплуатация двух изохронных электронных регуляторов двигателя параллельно без специализированного модуля распределения нагрузки обычно приводит к тому, что одна установка берёт на себя основную нагрузку, а другая работает почти без нагрузки — такая конфигурация является ошибкой, вызывающей повышенные механические напряжения компонентов и сокращающей срок службы оборудования. Для параллельной работы стандартным решением служит режим «droop» или контроллер с встроенной функцией распределения нагрузки.
Промышленные генераторы против мобильных электростанций
Промышленные генераторные установки в стационарных объектах — центрах обработки данных, больницах, производственных предприятиях — как правило, эксплуатируют свои электронные регуляторы двигателя в изохронном режиме при заданных нагрузках и в стабильных условиях окружающей среды. Точность регулирования частоты вращения в пределах ±0,25 % достижима при корректной настройке электронного регулятора двигателя и совместимого исполнительного устройства и удовлетворяет требованиям большинства сетевых применений по допустимому отклонению частоты.
Мобильные электростанции создают различные вызовы: менее предсказуемые профили нагрузки, колебания температуры окружающей среды и нестабильное качество топлива. В таких условиях система управления генератором Kohler или система на базе контроллеров Deep Sea Electronics зачастую интегрирует логику регулятора в комплексную архитектуру управления. Внешние электронные регуляторы по-прежнему являются стандартным решением для модернизации и замены в послепродажном обслуживании, особенно при повторном использовании существующих двигателя и исполнительного устройства.
Этапы калибровки и настройки регулятора
- Установить целевую частоту вращения : Отрегулируйте потенциометр задания частоты вращения на электронном регуляторе двигателя до требуемой частоты вращения холостого хода — 1500 об/мин для сети 50 Гц или 1800 об/мин для сети 60 Гц. Проверьте значение с помощью калиброванного тахометра, а не только по показаниям частоты на панели.
- Отрегулировать коэффициент усиления : Начните с середины диапазона. Подайте ступенчатую нагрузку величиной 25 % от номинальной и проследите за реакцией системы. При перерегулировании и медленном восстановлении — увеличьте коэффициент усиления. При колебаниях — уменьшите коэффициент усиления.
- Установить устойчивость постепенно увеличивайте значение производной составляющей, если колебания продолжаются после корректировки коэффициента усиления. Обратите внимание: более быстрый отклик не гарантирует лучшую устойчивость — чрезмерно демпфированный электронный регулятор двигателя может вызывать вялый приём нагрузки, приводящий к срабатыванию чувствительного оборудования на стороне потребителя.
- Установите значение статизма (droop) в процентах для параллельной работы установите статизм (droop) в диапазоне 3–5 %. Проверьте пропорциональное распределение нагрузки, наблюдая за выходным током каждого генератора при ступенчатом изменении нагрузки. Контроллеры Deep Sea 4520 и аналогичные устройства оснащены встроенной функцией регулировки статизма (droop), доступной через меню конфигурации.
- Проверьте соединение исполнительного механизма слабые механические соединения исполнительного механизма — частая причина нестабильной работы регулятора, сохраняющаяся независимо от электронных параметров калибровки. Перед окончательной калибровкой проверьте наличие свободного механического хода и надёжность крепления.
Выбор электронного регулятора двигателя: что технические покупатели должны подтвердить
Совместимость с существующим исполнительным устройством и спецификацией сигнала MPU — это первый критерий отбора электронного регулятора оборотов двигателя, а не предпочтение бренда. Перед заказом подтвердите напряжение питания (12 В или 24 В постоянного тока), тип исполнительного устройства и его номинальный ток, диапазон напряжения сигнала MPU, а также необходимость работы в изохронном или droop-режиме.
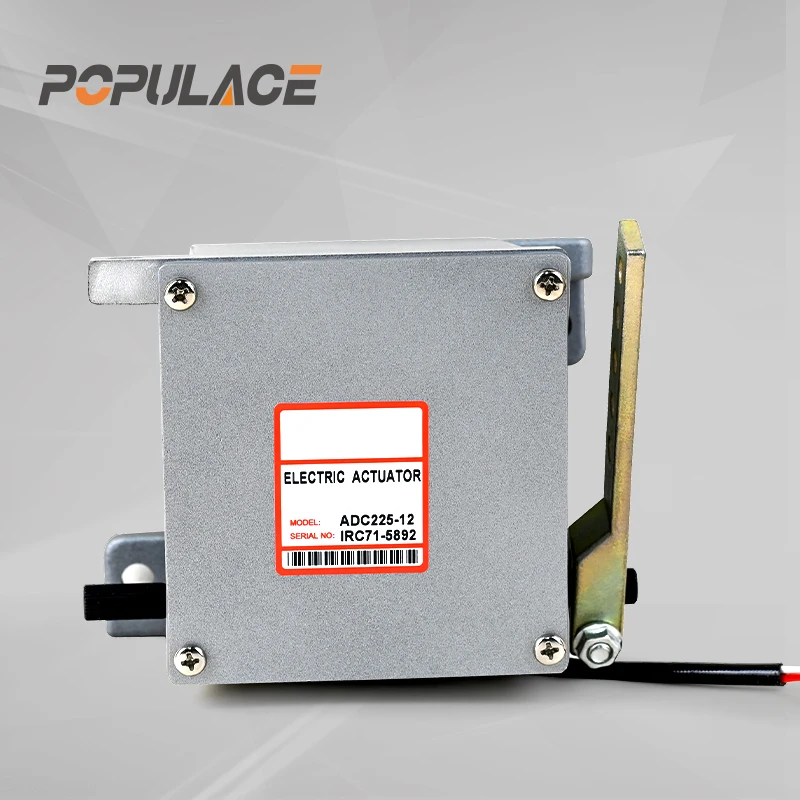
Для технических закупочных команд, приобретающих электронные регуляторы оборотов двигателя для генераторов различных брендов, поставщик, предлагающий допродажную поддержку по вопросам совместимости и широкий ассортимент продукции, снижает сложность закупок и риски после установки. The S6700H Governor Speed Controller и Регулятор частоты вращения ESD5500E являются примерами электронный регулятор оборотов двигателя единиц, используемых как в промышленных, так и в мобильных энергетических приложениях. В паре с совместимыми внешними исполнительными устройствами — включая Серии ADC120, ADC175 и ADC225 — они образуют полную систему электронного регулятора оборотов двигателя для управления скоростью дизельного двигателя в одиночных и параллельных конфигурациях.






