
 EN

Régulateur électronique de moteur : Comment il contrôle la vitesse du moteur
Lorsqu’un groupe électrogène prend soudainement une charge importante, par exemple un système de climatisation qui se met en marche en plein cycle, le moteur diesel doit réagir en quelques fractions de seconde afin de maintenir une fréquence de sortie stable. Cette réaction est précisément la fonction du régulateur électronique de moteur . Pour les ingénieurs acheteurs et les équipes de maintenance travaillant avec des groupes électrogènes industriels, comprendre le fonctionnement d’un régulateur électronique de moteur fait souvent la différence entre une installation stable et bien étalonnée, et une installation qui cherche sans cesse à atteindre sa consigne.
Cet article explique le fonctionnement d’un régulateur électronique de moteur, ses différences avec les solutions mécaniques, l’impact du choix du mode sur le fonctionnement isolé ou en parallèle, ainsi que les étapes d’étalonnage les plus critiques pour l’installation sur site.
Qu’est-ce qu’un régulateur électronique de moteur ?
Un régulateur électronique de moteur est un dispositif de régulation en boucle fermée qui contrôle la vitesse du moteur diesel en ajustant en temps réel la quantité de carburant fournie. Pour un groupe électrogène, le maintien d’une vitesse stable du moteur — généralement 1500 tr/min pour une sortie de 50 Hz ou 1800 tr/min pour une sortie de 60 Hz — permet de garantir une fréquence de sortie stable malgré les variations de la charge électrique.
La boucle de régulation du régulateur ne s’interrompt jamais. Lorsqu’une charge augmente, le moteur a tendance à ralentir ; le régulateur électronique détecte cette baisse et augmente l’alimentation en carburant. Lorsqu’une charge diminue, il réduit l’alimentation en carburant. En l’absence de cette réponse en boucle fermée, une déviation de vitesse de 3 à 4 % sous des variations modérées de charge se traduit directement par une variation de fréquence que certains équipements sensibles en aval peuvent ne pas tolérer.
Régulateurs mécaniques contre régulateurs électroniques : principales différences
Les régulateurs mécaniques utilisent des masselottes centrifuges pour détecter les variations de vitesse. Lorsque la vitesse du moteur augmente, les masselottes se déplacent vers l’extérieur et restreignent mécaniquement le débit de carburant à l’aide d’un ensemble levier-ressort. Ce mécanisme est autonome, mais lent : il réagit aux changements de vitesse qui se sont déjà produits, et son temps de réponse est limité par l’inertie mécanique.
Un régulateur électronique de moteur remplace cette boucle mécanique par une boucle plus rapide et plus précise. Une unité de détection magnétique (MPU), montée à proximité du volant moteur, génère un signal de fréquence proportionnel à la vitesse du moteur. L’unité de commande électronique lit ce signal en continu, le compare à la consigne et commande un actionneur électromécanique afin d’ajuster la crémaillère de la pompe d’injection — généralement en 50 à 200 millisecondes.
L'implication dans le monde réel est qu'un régulateur électronique de moteur peut réagir à des transitoires de charge qui provoqueraient un comportement instable (« hunting ») ou un dépassement (« overshoot ») chez un régulateur mécanique. Le « hunting » du régulateur — c’est-à-dire des oscillations de la vitesse du moteur au-dessus et en dessous de la consigne — constitue l’un des symptômes les plus visibles d’un régulateur mécanique mal étalonné. Un réglage précis régulateur électronique de moteur élimine la majeure partie de cette instabilité, bien que l’étalonnage reste déterminant.

Fonctionnement d’un régulateur électronique de moteur
La chaîne de signal dans un système standard de régulateur électronique de moteur comporte quatre étapes :
- Mesure de vitesse capteur de vitesse (MPU) : le MPU génère un signal alternatif dont la fréquence reflète le régime moteur (RPM). Pour un volant moteur équipé d’un pignon annulaire à 60 dents, la fréquence du signal MPU à 1500 tr/min est de 1500 Hz — un point de référence vérifiable pour l’étalonnage.
- Comparaison de vitesse comparaison : l’unité de commande compare la fréquence réelle à la consigne. L’écart — le signal d’erreur — détermine l’amplitude et le sens du déplacement de l’actionneur.
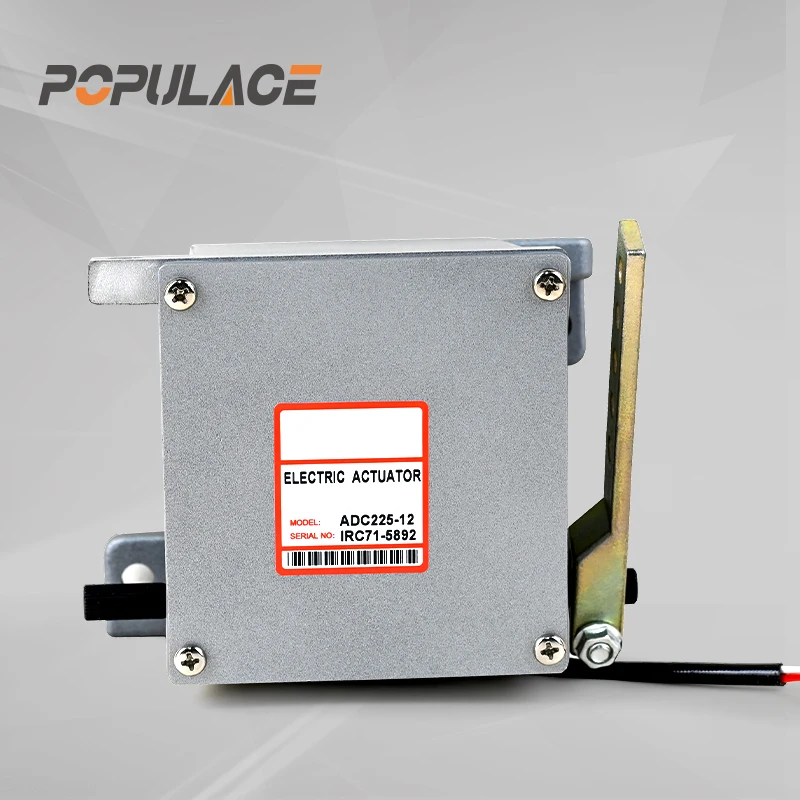
- Actionneur d'entraînement : L'actionneur, généralement un solénoïde linéaire ou un moteur rotatif, ajuste la crémaillère de la pompe d'injection de carburant afin d'ajouter ou de réduire le carburant proportionnellement au signal d'erreur.
- Boucle de rétroaction : Ce processus se répète en continu. La plupart des unités électroniques de régulation de moteur échantillonnent le signal de l'unité de mesure de vitesse (MPU) à une fréquence permettant de réagir aux variations de charge en 50 à 200 millisecondes.
L'algorithme de commande sous-jacent est généralement un régulateur PID. Les réglages de gain, de stabilité et de chute (droop) dans l'unité électronique de régulation de moteur déterminent l'agressivité de sa réponse ainsi que sa capacité à maintenir une consigne fixe ou à autoriser intentionnellement une légère variation de vitesse à pleine charge.
Mode isochrone contre mode droop : choisir le bon réglage
La sélection du mode est un point où les décisions de mise en service des groupes électrogènes échouent fréquemment — non pas parce qu'une unité électronique de régulation de moteur inadaptée a été choisie, mais parce que le mode de fonctionnement ne correspondait pas à l'application.
Mode isochrone maintient la vitesse du moteur à un régime nominal fixe, quel que soit la charge. Pour un générateur de 50 Hz, le régulateur électronique du moteur maintient 1500 tr/min à vide comme en pleine charge. Ce mode convient à un générateur unique alimentant une charge autonome, lorsque la stabilité précise de la fréquence constitue la priorité principale.
Le mode droop autorise délibérément une diminution de la vitesse à mesure que la charge augmente — typiquement de 3 à 5 %. À vide, le moteur tourne à environ 1575 tr/min ; en pleine charge, il se stabilise à 1500 tr/min. En fonctionnement parallèle, le mode « droop » permet à chaque générateur connecté d’assumer sa part de charge de façon proportionnelle, sans se faire concurrence pour atteindre le même point de consigne. Chaque unité prend en charge sa part selon l’écart de vitesse qu’elle présente par rapport aux autres.
Faire fonctionner deux régulateurs électroniques de moteur isochrones en parallèle sans module dédié de partage de charge entraîne généralement une configuration erronée où une unité supporte la majeure partie de la charge tandis que l’autre fonctionne presque à vide — ce qui sollicite excessivement les composants et réduit la durée de vie utile. Pour les applications parallèles, le mode « droop » ou un régulateur doté d’une capacité intégrée de partage de charge constitue l’approche standard.
Groupes électrogènes industriels contre centrales électriques mobiles
Les groupes électrogènes industriels installés de façon fixe — centres de données, hôpitaux, usines de fabrication — font généralement fonctionner leur régulateur électronique de moteur en mode isochrone, avec des charges définies et dans des environnements stables. Une précision de régulation de vitesse de ±0,25 % est réalisable avec un régulateur électronique de moteur bien réglé et un actionneur compatible, ce qui satisfait la plupart des exigences de tolérance en fréquence pour le raccordement au réseau.
Les centrales électriques mobiles posent des défis variés : profils de charge moins prévisibles, températures ambiantes variables et qualité de carburant inconstante. Dans ces environnements, un système basé sur un contrôleur de groupe électrogène Kohler ou sur un contrôleur Deep Sea Electronics intègre souvent la logique de régulation de vitesse dans une architecture de commande complète. Les régulateurs électroniques externes restent la solution standard pour les applications de rétrofit et les remplacements après-vente, notamment lorsqu’on réutilise des composants moteur et actionneur existants.
Étapes d’étalonnage et de réglage du régulateur
- Définir la vitesse cible : Régler le potentiomètre de référence de vitesse du régulateur électronique du moteur à la vitesse nominale à vide — 1500 tr/min pour 50 Hz ou 1800 tr/min pour 60 Hz. Vérifier à l’aide d’un tachymètre étalonné, et non uniquement à partir de l’affichage de fréquence du tableau de bord.
- Régler le gain : Commencer au milieu de la plage. Appliquer une charge en escalier de 25 % de la charge nominale et observer la réponse. En cas de dépassement suivi d’une récupération lente, augmenter le gain ; en cas d’oscillation, diminuer le gain.
- Définir la stabilité augmentez progressivement le réglage de la dérivée si les oscillations persistent après l’ajustement du gain. Notez que la rapidité de réponse ne garantit pas une meilleure stabilité : un régulateur électronique de moteur trop amorti peut provoquer une acceptation lente de la charge, ce qui déclenche des équipements sensibles en aval.
- Régler le pourcentage de droop pour le fonctionnement en parallèle, réglez le droop à 3–5 %. Vérifiez le partage proportionnel de la charge en surveillant le courant de sortie de chaque groupe électrogène lors d’une variation brutale de charge. Le contrôleur Deep Sea 4520 et les unités comparables intègrent un ajustement de droop intégré, accessible via les menus de configuration.
- Inspecter la liaison de l’actionneur des connexions lâches de l’actionneur constituent une cause fréquente d’un comportement erratique du régulateur, indépendamment des réglages électroniques de calibration. Vérifiez la présence d’un jeu mécanique libre et assurez un montage rigoureux avant de finaliser la calibration.
Sélection d’un régulateur électronique de moteur : ce que les acheteurs techniques doivent vérifier
La compatibilité avec l’actionneur existant et la spécification du signal MPU constitue le premier critère de sélection d’un régulateur électronique de moteur — et non la préférence de marque. Veuillez confirmer la tension d’alimentation (12 V ou 24 V CC), le type d’actionneur et son courant nominal, la plage de tension du signal MPU, ainsi que le mode requis pour l’application (isochrone ou à chute) avant toute commande.
Pour les équipes techniques chargées des achats qui approvisionnent des unités de régulateurs électroniques de moteur auprès de plusieurs marques de groupes électrogènes, un fournisseur proposant un soutien prévente en matière de compatibilité et une couverture produit étendue réduit la complexité des achats ainsi que les risques après installation. Le Régulateur de vitesse S6700H et Régulateur de vitesse ESD5500E sont des exemples de régulateur électronique de moteur unités utilisées aussi bien dans les applications industrielles que mobiles de production d’énergie. Associées à des actionneurs externes compatibles — notamment les Séries ADC120, ADC175 et ADC225 — elles forment un système complet de régulateur électronique de moteur destiné au contrôle de la vitesse des moteurs diesel, tant en configuration mono-unité qu’en parallèle.






